
โดยทีมบรรณาธิการ EVST · อัปเดตล่าสุด: 11 มิถุนายน 2026
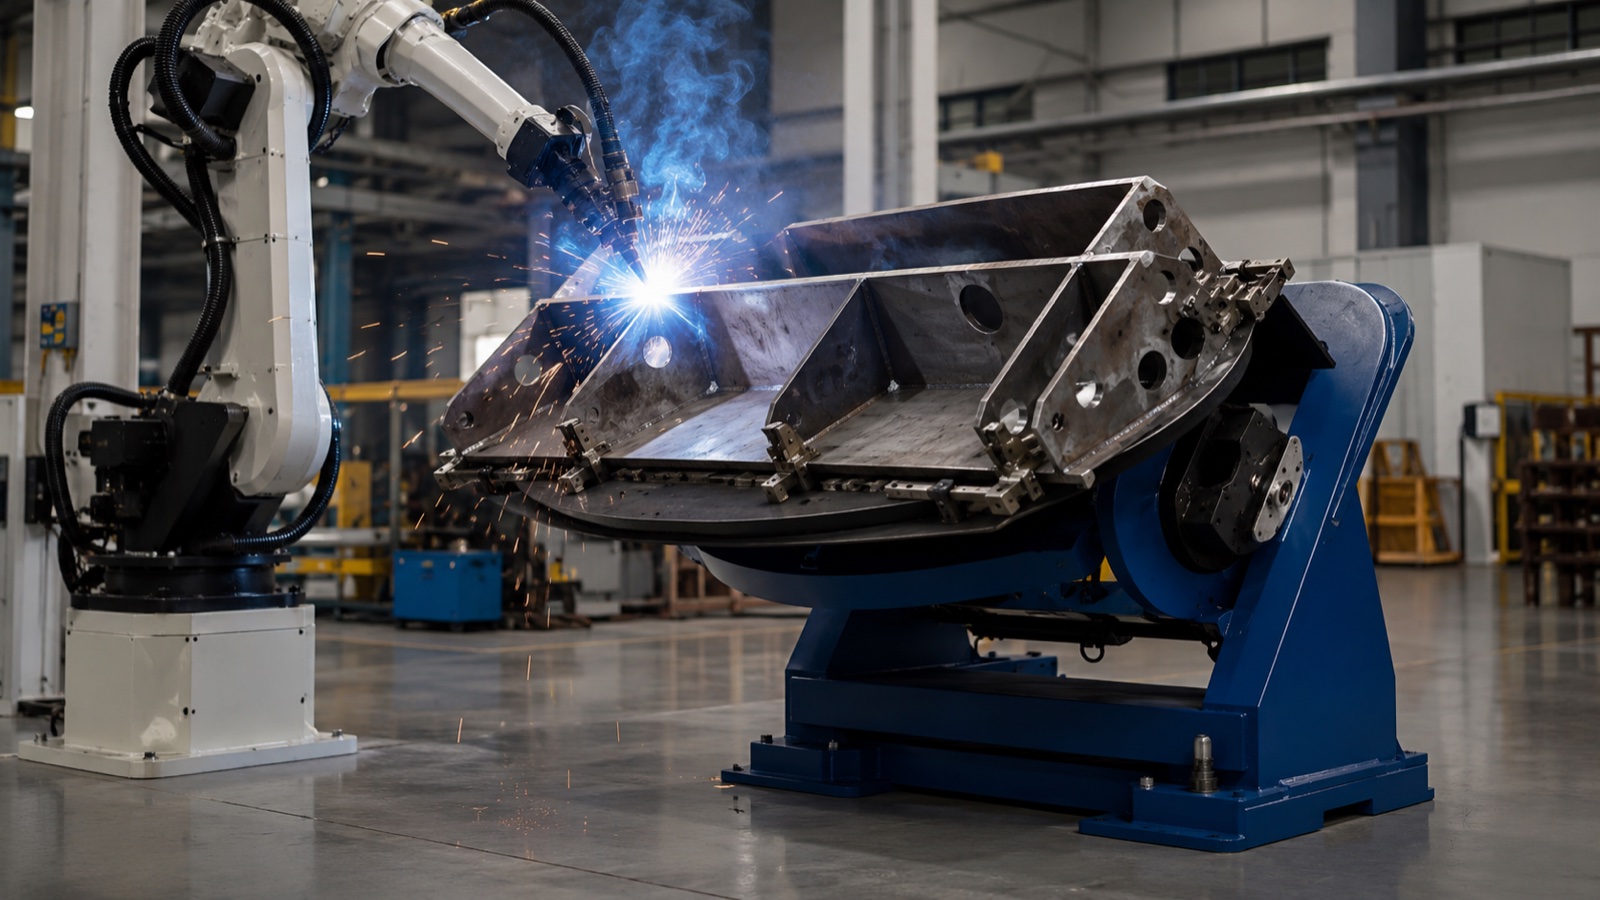
เครื่องจัดตำแหน่งชิ้นงานสำหรับการเชื่อมเป็นเครื่องจักรที่ใช้พลังงานในการหมุน เอียง หรือยกชิ้นงานเพื่อให้สามารถเข้าถึงรอยเชื่อมแต่ละจุดในตำแหน่งราบหรือแนวนอน ซึ่งเป็นตำแหน่งที่คุณภาพการเชื่อมและอัตราการเติมเนื้อโลหะสูงสุด เครื่องจัดตำแหน่งชิ้นงานแบ่งกลุ่มตามจำนวนแกนที่ใช้พลังงาน: แบบแกนเดียวหมุนได้รอบเดียว แบบสองแกนหมุนและเอียงได้ และแบบสามแกนเพิ่มการหมุนหรือการยกขึ้นอีกหนึ่งแกน การเลือกประเภทที่เหมาะสมขึ้นอยู่กับรูปทรงของชิ้นงาน น้ำหนัก และว่าผู้ทำการเชื่อมคือช่างเชื่อมหรือหุ่นยนต์
เหตุใดเครื่องจัดตำแหน่งการเชื่อมจึงมีความสำคัญ
คุณภาพของการเชื่อมนั้นขึ้นอยู่กับตำแหน่งการเชื่อมเป็นอย่างมาก ตามมาตรฐาน AWS D1.1 ซึ่งเป็นมาตรฐานการเชื่อมโครงสร้างเหล็ก การเชื่อมในตำแหน่งราบ (1G/1F) และแนวนอนจะช่วยให้ใช้กระแสไฟฟ้าได้สูงขึ้น เคลื่อนที่ได้เร็วขึ้น และหลอมรวมได้ดีกว่าการเชื่อมในแนวตั้งหรือเหนือศีรษะ เนื่องจากแรงโน้มถ่วงช่วยยึดบ่อหลอมเหลวไว้กับที่ อุปกรณ์กำหนดตำแหน่งจึงมีไว้เพื่อรักษาแนวเชื่อมให้อยู่ในตำแหน่งที่เหมาะสมตลอดการเชื่อม แทนที่จะบังคับให้ช่างเชื่อมหรือหุ่นยนต์ต้องไล่ตามแนวเชื่อมไปรอบๆ ชิ้นส่วนที่ยึดอยู่กับที่
ผลตอบแทนมีสามประการ อัตราการเชื่อมเพิ่มขึ้นเนื่องจากกระบวนการทำงานที่พารามิเตอร์ที่เหมาะสมที่สุด อัตราข้อบกพร่องลดลงเนื่องจากหลีกเลี่ยงการเชื่อมผิดตำแหน่ง ซึ่งเป็นสาเหตุหลักของรูพรุนและการหลอมรวมที่ไม่สมบูรณ์ และเวลาในการทำงานลดลงเนื่องจากชิ้นส่วนจะเปลี่ยนไปยังรอยเชื่อมถัดไปโดยอัตโนมัติ แทนที่จะต้องคลายแคลมป์ หมุน และยึดใหม่ด้วยมือ ในระบบหุ่นยนต์ ตัวกำหนดตำแหน่งจะช่วยให้แขนเดียวสามารถเชื่อมชิ้นส่วนที่ซับซ้อนได้ในโปรแกรมต่อเนื่องเดียว สำหรับบริบทของระบบที่กว้างขึ้น โปรดดูที่... คู่มือหุ่นยนต์เชื่อมสำหรับอุตสาหกรรมหนัก.
คลาสตัวกำหนดตำแหน่งสามประเภทตามจำนวนแกน
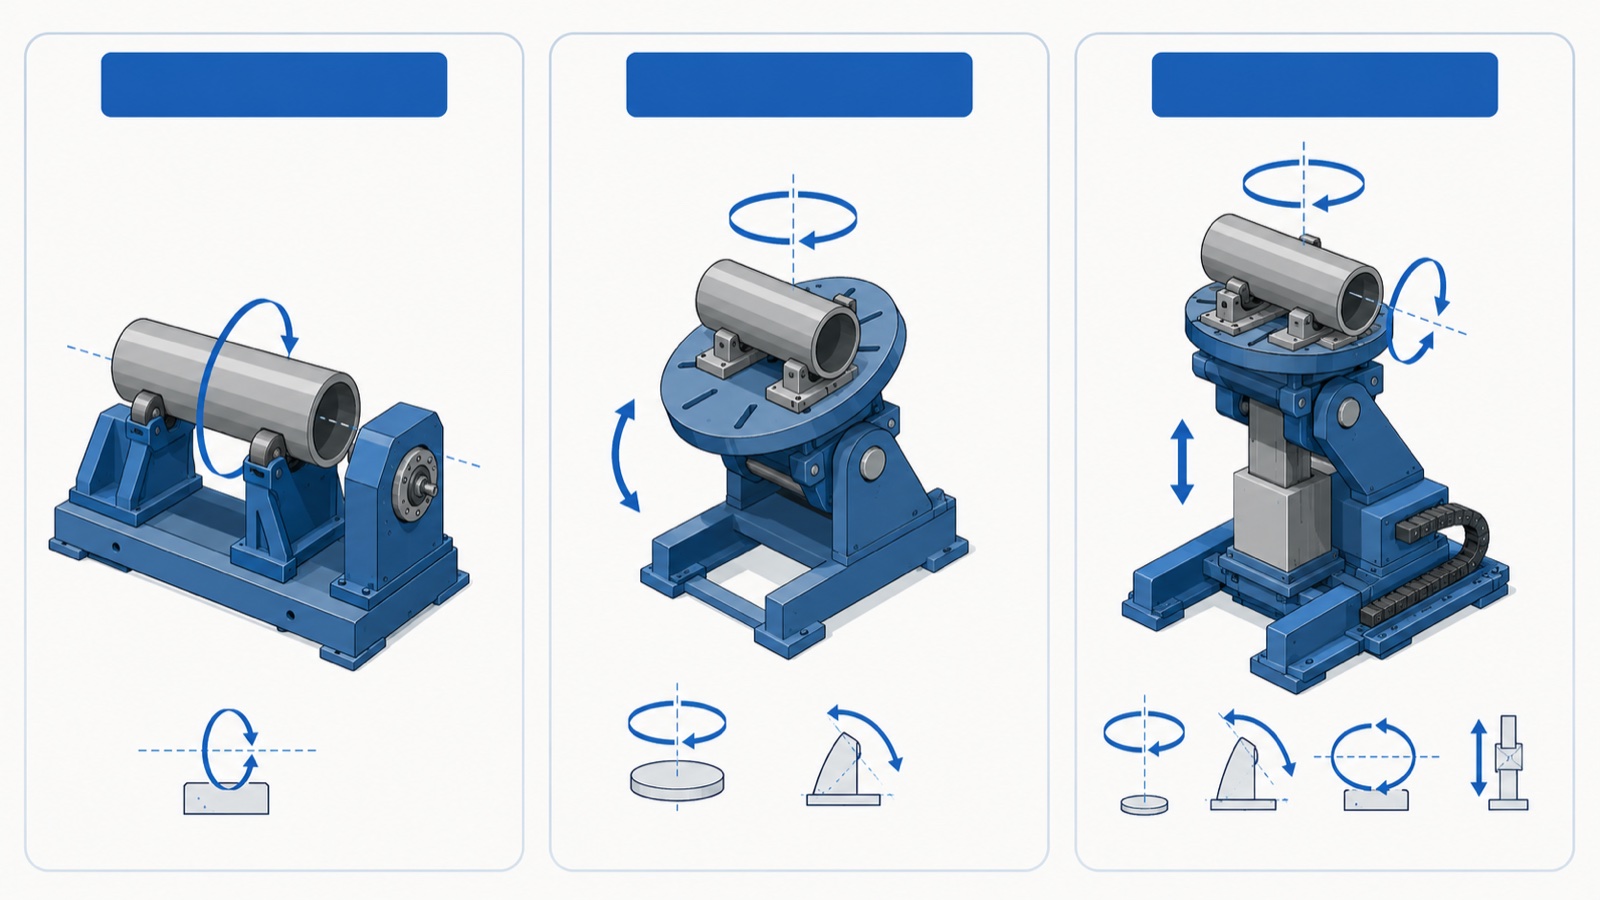
เครื่องจัดตำแหน่งชิ้นงานเชื่อมทุกเครื่องสามารถจัดอยู่ในหนึ่งในสามกลุ่มตามจำนวนแกนขับเคลื่อนที่มี จำนวนแกนขับเคลื่อนจะเป็นตัวกำหนดว่าเครื่องสามารถแสดงรอยเชื่อมแบบใดในตำแหน่งราบ และเป็นข้อกำหนดแรกที่ต้องกำหนดเมื่อเลือกขนาดของเครื่อง
อุปกรณ์กำหนดตำแหน่งแกนเดียว
เครื่องกำหนดตำแหน่งแกนเดียวให้การเคลื่อนที่ด้วยกำลังเพียงทิศทางเดียว โดยส่วนใหญ่จะเป็นการหมุนรอบแกนแนวนอนหรือเกือบแนวนอน เครื่องมือนี้เหมาะสำหรับชิ้นส่วนทรงกระบอกและชิ้นส่วนที่มีสมมาตรแบบหมุน เช่น ท่อ เปลือกภาชนะรับแรงดัน หน้าแปลน และเพลา ชิ้นส่วนจะหมุนอยู่ใต้หัวเชื่อมที่อยู่กับที่ ในขณะที่รอยเชื่อมจะอยู่ในตำแหน่งราบ เหมาะสำหรับการเชื่อมรอบวง ผลิตภัณฑ์เครื่องกำหนดตำแหน่งแกนเดียวของ EVST ซึ่งแสดงอยู่ในเว็บไซต์ผลิตภัณฑ์ของบริษัท ได้แก่ เครื่องกำหนดตำแหน่งเซอร์โวแบบแกนเดียวสำหรับกล่องหลัก เครื่องกำหนดตำแหน่งเซอร์โวแบบแกนเดียวสำหรับแนวนอน และเครื่องกำหนดตำแหน่งการเชื่อมแบบแกนเดียวสำหรับหัวและท้าย ซึ่งยึดชิ้นส่วนยาวไว้ระหว่างหัวเชื่อมที่ขับเคลื่อนด้วยมอเตอร์และท้ายเชื่อมที่หมุนได้อย่างอิสระ เพื่อให้สามารถหมุนรอบแกนกลางของตัวเองได้
ตัวกำหนดตำแหน่งสองแกน
เครื่องกำหนดตำแหน่งแบบสองแกนเพิ่มการเอียงให้กับการหมุน โต๊ะจะทั้งหมุนและเอียง ทำให้สามารถปรับรอยเชื่อมบนพื้นผิวใดๆ ของชิ้นส่วนที่มีรูปทรงสี่เหลี่ยมหรือรูปทรงไม่สม่ำเสมอให้เรียบได้ เครื่องมือประเภทนี้ใช้งานได้หลากหลายที่สุดสำหรับการผลิตทั่วไป การเชื่อม การทำโครงยึด เฟรม และฐานเครื่องจักรที่มีรอยเชื่อมในหลายระนาบ ตามแคตตาล็อกผลิตภัณฑ์ของ EVST เครื่องมือแบบสองแกนของพวกเขามีให้เลือกทั้งแบบ L Type, U Type, C Type และ Platform Type ซึ่งแตกต่างกันหลักๆ ในวิธีการรองรับโต๊ะและระยะการเอียงที่เฟรมอนุญาตให้รอบชิ้นส่วนขนาดใหญ่
อุปกรณ์กำหนดตำแหน่งสามแกน
ตัวกำหนดตำแหน่งสามแกนเป็นการผสมผสานการหมุน การเอียง และการเคลื่อนที่ด้วยกำลังที่สาม ซึ่งโดยทั่วไปจะเป็นแกนหมุนรอบแกนที่สองหรือการยกขึ้นในแนวดิ่ง แกนที่เพิ่มเข้ามาช่วยให้เครื่องจักรสามารถรักษาแนวตะเข็บให้เรียบและคงความสูงและทิศทางการทำงานที่คงที่เมื่อเทียบกับหุ่นยนต์ ซึ่งช่วยลดความซับซ้อนในการเขียนโปรแกรมหุ่นยนต์สำหรับชิ้นงานขนาดใหญ่หรือสูง EVST มีตัวกำหนดตำแหน่งเซอร์โวสามแกนแบบหมุนในแนวดิ่งและหมุนในแนวนอนสำหรับงานที่มีน้ำหนักมากและมีรูปทรงเรขาคณิตที่ซับซ้อนเหล่านี้
| ชั้น | การเคลื่อนที่ด้วยพลังงาน | เหมาะกับการ | การจับคู่ทั่วไป |
|---|---|---|---|
| แกนเดี่ยว | การหมุนเท่านั้น | ท่อ, เปลือก, หน้าแปลน, เพลา, รอยต่อรอบวง | แบบใช้มือหรือหุ่นยนต์เดี่ยว หัวเผาแบบติดตั้งอยู่กับที่ |
| สองแกน | การหมุน + การเอียง | ชิ้นส่วนเชื่อม โครง และตัวยึดที่มีรอยต่อหลายระนาบ | การผลิตทั่วไปโดยใช้แรงงานคนหรือหุ่นยนต์ |
| สามแกน | การหมุน + การเอียง + การหมุน/ยกครั้งที่สอง | การประกอบชิ้นส่วนขนาดใหญ่ สูง หรือมีรูปทรงเรขาคณิตที่ซับซ้อน | เซลล์หุ่นยนต์ การเคลื่อนไหวที่ประสานกัน |
หัวเครื่อง/ท้ายเครื่อง กับ แท่นหมุน: จุดที่มักสร้างความสับสน
ผู้ซื้อส่วนใหญ่มักถามว่าพวกเขาต้องการ "ตัวจัดตำแหน่งชิ้นงาน" หรือ "หัวจับ/ท้ายจับชิ้นงาน" แต่สองอย่างนี้ไม่ใช่สิ่งที่แข่งขันกัน มันแค่เป็นการอธิบายวิธีการยึดชิ้นงานเท่านั้น ตัวจัดตำแหน่งชิ้นงานแบบแท่นหมุนจะรองรับชิ้นงานบนโต๊ะหมุนเดี่ยวที่ยื่นออกมาจากด้านใดด้านหนึ่ง ส่วนแบบหัวจับ/ท้ายจับชิ้นงานจะรองรับชิ้นงานยาวๆ ที่ปลายทั้งสองข้าง โดยปลายข้างหนึ่งถูกขับเคลื่อน อีกด้านหนึ่งอยู่นิ่ง ทำให้ชิ้นงานหมุนรอบแกนกลางที่มั่นคงเหมือนกับชิ้นงานในเครื่องกลึง
หลักการโดยทั่วไปคือความยาวและความเรียว ชิ้นส่วนที่สั้นและกะทัดรัดจะวางบนแท่นหมุนเดี่ยวได้อย่างเหมาะสม ส่วนเพลา คาน หรือโรเตอร์ที่ยาวจะแอ่นหรือแกว่งหากวางแบบยื่นออกมา ดังนั้นจึงควรวางไว้ระหว่างหัวแท่นและท้ายแท่น สำหรับชิ้นส่วนที่ยาวมาก ควรใช้ท้ายแท่นที่มีระบบรองรับแบบใช้มอเตอร์หรือแท่นพักชิ้นงานระหว่างกลางเพื่อช่วยควบคุมการโก่งตัวให้อยู่ในเกณฑ์ที่ยอมรับได้ ในทางปฏิบัติ เมื่อวิศวกรของ EVST ออกแบบระบบการทำงานสำหรับผู้ผลิตที่เชื่อมทั้งชิ้นส่วนยึดขนาดกะทัดรัดและโครงยาว ผลลัพธ์ที่พบได้บ่อยที่สุดคือการใช้สองสถานี คือแท่นสองแกนสำหรับชิ้นส่วนยึดและหัวแท่น/ท้ายแท่นสำหรับโครง แทนที่จะใช้เครื่องเดียวที่ทำงานทั้งสองอย่างได้ไม่ดีเท่าที่ควร
คุณสมบัติที่ส่งผลต่อการคัดเลือก
เมื่อเลือกประเภทเครื่องจักรแล้ว พารามิเตอร์เพียงไม่กี่ตัวจะช่วยกำหนดเครื่องจักรที่แน่นอน ตัวเลขเหล่านี้เป็นสิ่งที่ผู้จำหน่ายต้องการเพื่อเสนอราคา และเป็นสิ่งที่ผู้ซื้อควรตรวจสอบกับชิ้นส่วนที่หนักที่สุดและใหญ่ที่สุดในกลุ่มผลิตภัณฑ์
- โหลดสูงสุด — มวลชิ้นงานสูงสุดที่โต๊ะรับน้ำหนักได้ ควรวัดขนาดโดยอิงจากชิ้นงานและอุปกรณ์ยึด ไม่ใช่ชิ้นงานเปล่าๆ
- จุดศูนย์ถ่วงและความเยื้องศูนย์ — ความสามารถในการรับน้ำหนักจะลดลงเมื่อจุดศูนย์ถ่วงของชิ้นส่วนเคลื่อนห่างจากพื้นผิวโต๊ะและออกจากแกนหมุน อุปกรณ์จัดตำแหน่งที่ออกแบบมาสำหรับรับน้ำหนักเมื่อจุดศูนย์ถ่วงอยู่บนแกน อาจรับน้ำหนักเกินได้หากมวลเดียวกันนั้นติดตั้งอยู่นอกแกน
- ความเร็วในการหมุนและแรงบิด — ต้องจับคู่ความเร็วในการเคลื่อนที่ของการเชื่อมสำหรับเส้นผ่านศูนย์กลางที่ใหญ่ที่สุด เพื่อให้ความเร็วพื้นผิวที่รอยเชื่อมยังคงอยู่ในช่วงความเร็วที่เหมาะสมของกระบวนการ
- ช่วงการเอียงและความเร็ว — สำหรับเครื่องเย็บแบบสองและสามแกน ระยะการเคลื่อนที่เชิงมุมที่ทำให้ตะเข็บแต่ละอันเรียบเสมอกัน โดยทั่วไปจะอยู่ที่ 90 หรือ 135 องศา ขึ้นอยู่กับประเภทของเฟรม
- เส้นผ่านศูนย์กลางโต๊ะและรูปแบบร่องตัวที — กำหนดวิธีการติดตั้งอุปกรณ์และขนาดส่วนที่พื้นผิวรองรับ
- เส้นทางกระแสไฟฟ้ากราวด์/วงแหวนลื่น — สำหรับงานเชื่อม อุปกรณ์จัดตำแหน่งชิ้นงานต้องสามารถนำกระแสไฟฟ้าเชื่อมผ่านข้อต่อที่หมุนได้โดยไม่เกิดประกายไฟผ่านตลับลูกปืน ซึ่งเป็นสิ่งที่แหวนลื่นสำหรับงานเชื่อมสามารถทำได้
ตามหลักปฏิบัติทั่วไปในการผลิต ข้อผิดพลาดในการกำหนดขนาดที่พบบ่อยที่สุดคือ การประเมินขนาดของตัวจัดตำแหน่งชิ้นงานโดยพิจารณาจากน้ำหนักของชิ้นงานเพียงอย่างเดียว โดยไม่คำนึงถึงภาระที่เกิดจากจุดเยื้องศูนย์ ชิ้นส่วนที่มีน้ำหนักมากซึ่งติดตั้งโดยมีมวลเยื้องศูนย์จากแกนหมุน จะสร้างแรงบิดที่ตัวขับต้องรับไว้ในทุกมุม หากแรงบิดนั้นเกินกว่าแรงบิดการเอียงหรือการหมุนที่กำหนดไว้ โต๊ะจะหยุดทำงานหรือหมุนกลับภายใต้ภาระดังกล่าว EVST จะเผยแพร่ขีดจำกัดของภาระและแรงบิดต่อรุ่นตามคำขอ แทนที่จะระบุเป็นตัวเลขเดียว เนื่องจากขีดจำกัดที่ปลอดภัยขึ้นอยู่กับตำแหน่งที่มวลอยู่
การกำหนดตำแหน่งด้วยตนเองเทียบกับการกำหนดตำแหน่งด้วยหุ่นยนต์
อุปกรณ์จัดตำแหน่งชิ้นงานทำหน้าที่สองอย่างที่แตกต่างกันอย่างสิ้นเชิง ในโรงงานเชื่อมแบบใช้แรงงานคนหรือกึ่งอัตโนมัติ อุปกรณ์จัดตำแหน่งชิ้นงานจะนำเสนอแนวเชื่อมให้กับช่างเชื่อมในระดับความสูงและมุมที่สะดวกสบาย โดยผู้ปฏิบัติงานจะควบคุมการเคลื่อนที่ของอุปกรณ์ แต่ในระบบเชื่อมแบบหุ่นยนต์ อุปกรณ์จัดตำแหน่งชิ้นงานจะกลายเป็นแกนการเคลื่อนที่ที่ประสานงานกัน ตัวควบคุมหุ่นยนต์จะขับเคลื่อนอุปกรณ์จัดตำแหน่งชิ้นงานและแขนกลไปพร้อมกัน เพื่อให้หัวเชื่อมและแนวเชื่อมเคลื่อนที่ไปพร้อมกัน รักษาองศาการทำงานที่เหมาะสมตลอดการเชื่อมโค้งหรือการเชื่อมแบบซับซ้อน
การเคลื่อนที่แบบประสานกันคือสิ่งที่ทำให้เครื่องจัดตำแหน่งชิ้นงานเชื่อมแบบหุ่นยนต์แตกต่างจากแท่นหมุนธรรมดา เนื่องจากแกนเซอร์โวของเครื่องจัดตำแหน่งต้องถูกควบคุมหรือซิงโครไนซ์อย่างแม่นยำกับตัวควบคุมหุ่นยนต์ และนี่คือเหตุผลที่เครื่องจัดตำแหน่งระดับหุ่นยนต์ใช้เซอร์โวไดรฟ์ที่มีตัวเข้ารหัสแบบสัมบูรณ์แทนที่จะใช้มอเตอร์ความถี่แปรผันแบบธรรมดา สำหรับรายละเอียดการสร้างเซลล์ทั้งหมด รวมถึงวิธีการเสนอราคาแหล่งจ่ายไฟ หุ่นยนต์ และเครื่องจัดตำแหน่งร่วมกัน โปรดดูคู่มือในเว็บไซต์ผลิตภัณฑ์ EVST การเลือกเซลล์หุ่นยนต์เชื่อม.
วิธีการเลือก: เส้นทางห้าขั้นตอน
- ระบุรายละเอียดของตระกูลชิ้นส่วน ระบุชิ้นส่วนที่ใหญ่ที่สุด หนักที่สุด และซับซ้อนที่สุดที่เซลล์ต้องรับมือ ระบุขนาดในกรณีที่เลวร้ายที่สุด ไม่ใช่ค่าเฉลี่ย
- แก้ไขจำนวนแกนให้ถูกต้อง ใช้การหมุนอย่างเดียวสำหรับชิ้นส่วนทรงกระบอก เพิ่มการเอียงสำหรับรอยต่อหลายระนาบ เพิ่มแกนที่สามเฉพาะเมื่อรูปทรงเรขาคณิตขนาดใหญ่หรือสูงต้องการความสูงในการทำงานคงที่ใต้หุ่นยนต์
- เลือกวิธีการเก็บรักษา แท่นหมุนเดี่ยวสำหรับชิ้นส่วนขนาดกะทัดรัด; หัวจับชิ้นงาน/ท้ายจับชิ้นงานสำหรับชิ้นส่วนยาวหรือเรียวที่อาจเบี่ยงเบนได้
- ตรวจสอบน้ำหนักบรรทุกโดยคำนึงถึงความเยื้องศูนย์ด้วย ตรวจสอบน้ำหนักบรรทุกที่กำหนดไว้ ณ ตำแหน่งที่จุดศูนย์ถ่วงอยู่จริง โดยรวมถึงน้ำหนักของอุปกรณ์ยึดด้วย ไม่ใช่แค่น้ำหนักของชิ้นส่วนเปล่าๆ บนแกนเท่านั้น
- จับคู่ส่วนเชื่อมต่อการเชื่อมให้ตรงกัน วงแหวนสลิปที่ทนทานต่อการเชื่อมเพื่อควบคุมกระแสไฟฟ้า ระบบควบคุมเซอร์โวสำหรับการประสานงานของหุ่นยนต์ และความเร็วในการเคลื่อนที่ที่สอดคล้องกับกระบวนการของคุณ
สำหรับรายละเอียดเชิงลึกเกี่ยวกับอุปกรณ์กำหนดตำแหน่งของ EVST แต่ละรุ่น เทียบกับข้อกำหนดด้านน้ำหนักบรรทุกและการเอียง/หมุน รวมถึงขั้นตอนการขอใบเสนอราคา โปรดดูคู่มือประกอบ การเลือกอุปกรณ์จัดตำแหน่งการเชื่อม EVST ปี 2026หากต้องการเปรียบเทียบเครื่องจัดตำแหน่งชิ้นงานกับเครื่องจักรจัดการชิ้นงานแบบอื่นๆ โปรดอ่านเพิ่มเติม อุปกรณ์จัดตำแหน่งการเชื่อม เทียบกับ แท่นหมุน เทียบกับ อุปกรณ์ควบคุมการเคลื่อนที่.
กลุ่มผลิตภัณฑ์อุปกรณ์จัดตำแหน่งการเชื่อมของ EVST
EVST ซึ่งมีสำนักงานใหญ่อยู่ที่เฉิงตูและโรงงานผลิตอยู่ที่เหวินหลิง ผลิตเครื่องจัดตำแหน่งชิ้นงานสำหรับการเชื่อมในทุกแกนทั้งสามประเภท โดยเป็นส่วนหนึ่งของกลุ่มผลิตภัณฑ์หุ่นยนต์เชื่อม ผลิตภัณฑ์ที่เผยแพร่ประกอบด้วยเครื่องแบบแกนเดียว (Main Box Servo, Horizontal Servo และ Head and Tail Stock), เครื่องแบบสองแกน (L Type, U Type, C Type และ Platform Type) และเครื่องจัดตำแหน่งชิ้นงานแบบเซอร์โวสามแกน (Vertical Gyration และ Horizontal Gyration) พิกัดรับน้ำหนัก ขนาดโต๊ะ และช่วงการเอียง จะแจ้งให้ทราบตามการใช้งานแต่ละประเภทเมื่อมีการร้องขอ เนื่องจากความสามารถในการรับน้ำหนักที่ปลอดภัยขึ้นอยู่กับรูปทรงของชิ้นงานและการชดเชยจุดศูนย์ถ่วงมากกว่ามวลเพียงอย่างเดียว
จากบันทึกการรับรองของ EVST สายการผลิตหุ่นยนต์และระบบเชื่อมแบบอัตโนมัติของบริษัทได้รับการรับรองคุณภาพระดับยานยนต์ IATF 16949 และผลิตภัณฑ์ของบริษัทได้รับการรับรองจากหน่วยงานภายนอก CE, SGS และ TUV โดยทั่วไปแล้ว อุปกรณ์จัดตำแหน่งชิ้นงานจะถูกจัดส่งเป็นส่วนหนึ่งของชุดเชื่อมที่สมบูรณ์ควบคู่ไปกับหุ่นยนต์เชื่อม QJAR ของ EVST และการรวมระบบแหล่งจ่ายไฟ ดังนั้นแกนการหมุนและการเอียงจึงถูกตั้งค่าให้ทำงานประสานกับแขนของหุ่นยนต์ แทนที่จะเป็นโต๊ะแบบแยกต่างหาก
คำถามที่พบบ่อย (FAQs)
อุปกรณ์จัดตำแหน่งการเชื่อมใช้สำหรับอะไร?
อุปกรณ์จัดตำแหน่งชิ้นงานสำหรับการเชื่อมจะหมุน เอียง หรือยกชิ้นงานขึ้น เพื่อให้รอยเชื่อมแต่ละรอยอยู่ในตำแหน่งราบหรือแนวนอน ซึ่งเป็นตำแหน่งที่ให้คุณภาพการเชื่อมและอัตราการเติมเนื้อโลหะสูงสุด อุปกรณ์นี้ช่วยปรับปรุงคุณภาพการเชื่อม เพิ่มผลผลิตโดยหลีกเลี่ยงการเชื่อมในตำแหน่งที่ไม่เหมาะสม และในระบบหุ่นยนต์ช่วยให้แขนเดียวสามารถเชื่อมชิ้นส่วนที่ซับซ้อนได้ในโปรแกรมต่อเนื่องเดียว
ตัวกำหนดตำแหน่งแบบแกนเดียว สองแกน และสามแกนแตกต่างกันอย่างไร?
อุปกรณ์กำหนดตำแหน่งแกนเดียวจะหมุนชิ้นส่วนบนแกนเดียว เหมาะสำหรับชิ้นส่วนทรงกระบอกและรอยต่อตามแนวเส้นรอบวง อุปกรณ์กำหนดตำแหน่งสองแกนจะเพิ่มการเอียง ทำให้รอยต่อบนหลายด้านของชิ้นส่วนทรงกล่องสามารถวางราบได้ อุปกรณ์กำหนดตำแหน่งสามแกนจะเพิ่มการหมุนรอบที่สองหรือการยกในแนวดิ่ง ใช้กับชิ้นส่วนประกอบขนาดใหญ่หรือสูงที่หุ่นยนต์ต้องการให้รอยต่ออยู่ที่ความสูงและทิศทางคงที่
เมื่อไหร่ฉันถึงต้องการหัวแท่น/ท้ายแท่นแทนที่จะใช้แท่นหมุน?
ใช้หัวจับ/ท้ายจับเมื่อชิ้นส่วนยาวหรือเรียว เช่น เพลา คาน หรือโรเตอร์ ที่อาจหย่อนหรือแกว่งหากรองรับเพียงด้านเดียว หัวจับที่ขับเคลื่อนและท้ายจับที่หมุนได้จะช่วยยึดชิ้นส่วนไว้บนแกนกลางที่มั่นคงเพื่อให้หมุนได้อย่างถูกต้อง ชิ้นส่วนขนาดสั้นและกะทัดรัดสามารถวางบนแท่นหมุนเดียวได้
ฉันจะเลือกขนาดเครื่องจัดตำแหน่งการเชื่อมให้ถูกต้องได้อย่างไร?
เลือกขนาดโดยอ้างอิงจากชิ้นส่วนที่หนักที่สุดและใหญ่ที่สุดในตระกูล รวมถึงอุปกรณ์ยึด และตรวจสอบน้ำหนักบรรทุกที่กำหนดไว้ ณ ตำแหน่งจุดศูนย์ถ่วงที่แท้จริง ไม่ใช่แค่เพียงน้ำหนักเปล่าๆ บนแกนหมุน น้ำหนักบรรทุกที่เยื้องศูนย์จะทำให้เกิดแรงบิดที่ตัวขับต้องรับไว้ในทุกมุม การละเลยแรงบิดนี้เป็นข้อผิดพลาดในการเลือกขนาดที่พบบ่อยที่สุด ยืนยันแรงบิดในการหมุนและการเอียงเทียบกับตำแหน่งที่เลวร้ายที่สุดกับผู้จำหน่าย
อุปกรณ์จัดตำแหน่งการเชื่อมสามารถใช้งานร่วมกับหุ่นยนต์ได้หรือไม่?
ใช่แล้ว ในระบบหุ่นยนต์ ตัวกำหนดตำแหน่งจะกลายเป็นแกนเคลื่อนที่ที่ประสานงานกัน โดยถูกขับเคลื่อนหรือซิงโครไนซ์กับตัวควบคุมหุ่นยนต์ ทำให้หัวเชื่อมและรอยเชื่อมเคลื่อนที่ไปด้วยกันเพื่อรักษามุมการทำงานที่เหมาะสม ตัวกำหนดตำแหน่งระดับหุ่นยนต์ใช้เซอร์โวไดรฟ์พร้อมตัวเข้ารหัสแบบสัมบูรณ์และวงแหวนสลิปที่ทนต่อการเชื่อมเพื่อนำกระแสไฟฟ้าผ่านข้อต่อที่หมุนได้ นี่คือสิ่งที่ทำให้ตัวกำหนดตำแหน่งการเชื่อมแบบหุ่นยนต์แตกต่างจากแท่นหมุนธรรมดา
จะไปที่ไหนต่อไป
สำหรับภาพรวมของเซ็นเซอร์วัดแรงสั่นสะเทือนแบบหนึ่งแกน สองแกน และสามแกนรุ่นปัจจุบันของ EVST โปรดดูที่นี่ เปรียบเทียบอุปกรณ์จัดตำแหน่งการเชื่อม EVST ซีรีส์ต่างๆ.
หากต้องการเลือกอุปกรณ์กำหนดตำแหน่งให้ตรงกับน้ำหนักบรรทุกและข้อกำหนดการเอียง/หมุนที่ต้องการ พร้อมทั้งขอใบเสนอราคา โปรดดูคู่มือผลิตภัณฑ์ EVST บนเว็บไซต์ ตัวเลือกเครื่องจัดตำแหน่งการเชื่อม EVST ตั้งแต่แกนเดียวถึงสามแกนเพื่อตัดสินใจเลือกระหว่างเครื่องจัดตำแหน่งและเครื่องจักรขนถ่ายสินค้าประเภทอื่นๆ โปรดอ่านข้อมูลเพิ่มเติม อุปกรณ์จัดตำแหน่งการเชื่อม เทียบกับ แท่นหมุน เทียบกับ อุปกรณ์ควบคุมการเคลื่อนที่สำหรับรายละเอียดเกี่ยวกับชุดเชื่อมโลหะด้วยหุ่นยนต์แบบครบชุด โปรดดูที่หน้าของเรา คู่มือหุ่นยนต์เชื่อม และ คู่มือการเลือกเซลล์สำหรับคำถามเกี่ยวกับการจัดซื้อ สามารถติดต่อฝ่ายขายของ EVST ได้ทางช่องทางต่อไปนี้ 'ติดต่อเรา'..
เกี่ยวกับผู้เขียน: ทีมบรรณาธิการของ EVST เขียนเกี่ยวกับหุ่นยนต์อุตสาหกรรมและการผลิตอัจฉริยะสำหรับวิศวกรและผู้นำด้านการปฏิบัติงานที่ประเมินโครงการระบบอัตโนมัติ EVST (EVS TECH CO., LTD) ก่อตั้งขึ้นในเมืองเฉิงตูในปี 2018 ได้ส่งมอบโครงการระบบอัตโนมัติมากกว่า 600 โครงการ และส่งออกไปยังกว่า 100 ประเทศ โดยได้รับการรับรองมาตรฐาน IATF 16949 ระดับยานยนต์ และการรับรองจากหน่วยงานภายนอก CE / SGS / TUV สำหรับผลิตภัณฑ์ตระกูล QJAR, หุ่นยนต์ร่วมปฏิบัติงาน, SCARA และ delta