
การจัดการโมดูลแบตเตอรี่: หุ่นยนต์หนึ่งตัวอยู่ระหว่างสายพานลำเลียงและสถานี
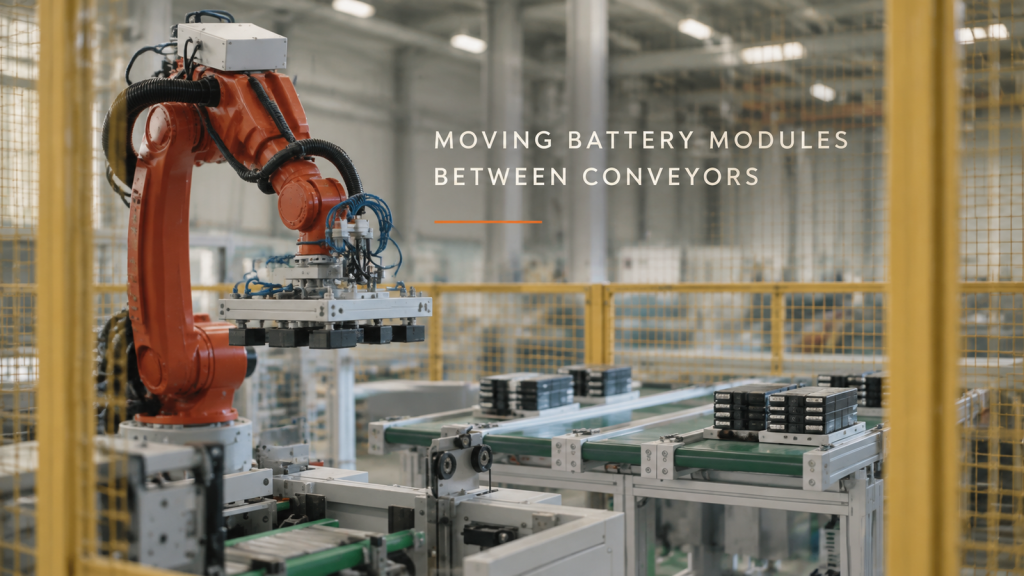
อธิบายวิธีการทำงานของหุ่นยนต์หกแกนตัวหนึ่งภายในรั้วกั้นนิรภัย ในการเคลื่อนย้ายกลุ่มโมดูลแบตเตอรี่ระหว่างสายพานลำเลียงและสถานีต่างๆ — วงจรการทำงาน เครื่องมือที่ปลายแขน และวิธีการที่สายการผลิตแบ่งปันรอบการทำงาน
การพ่นสีชิ้นส่วนเบรกมอเตอร์ไซค์: หุ่นยนต์หนึ่งตัวบนสายการผลิต
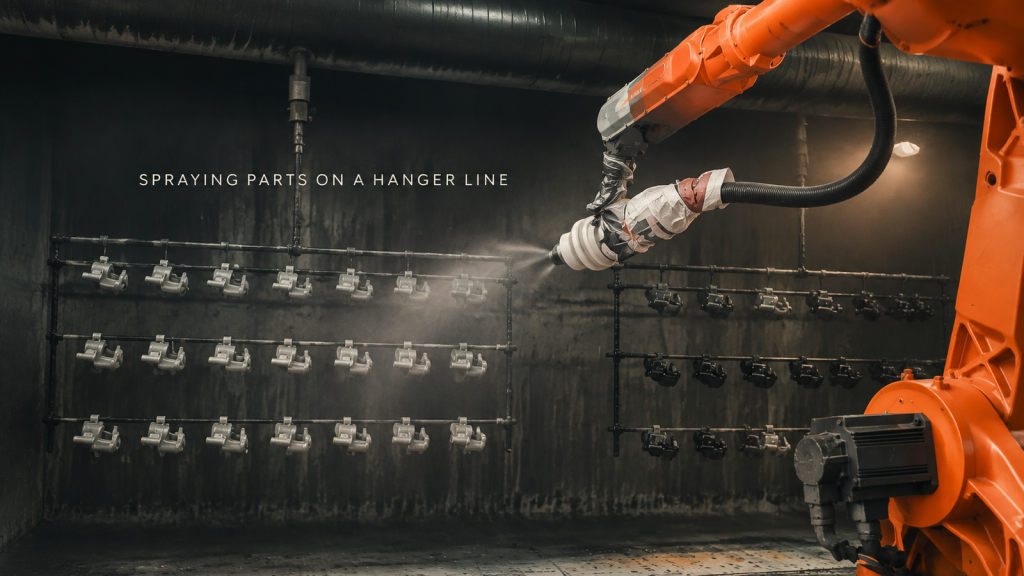
อธิบายขั้นตอนการทำงานของห้องพ่นสีที่พ่นสีชิ้นส่วนเบรกมอเตอร์ไซค์เรียงเป็นแถวบนราวแขวน โดยใช้หุ่นยนต์หกแกนเพียงตัวเดียว — วงจรการทำงาน วิธีการแขวนชิ้นส่วน การเคลื่อนที่ของปืนพ่นสี และจุดที่ละอองสีฟุ้งกระจายไป
การเชื่อมโครงสร้างเหล็กขนาดใหญ่: หุ่นยนต์หลายตัว สถานีเชื่อมหลายแห่ง
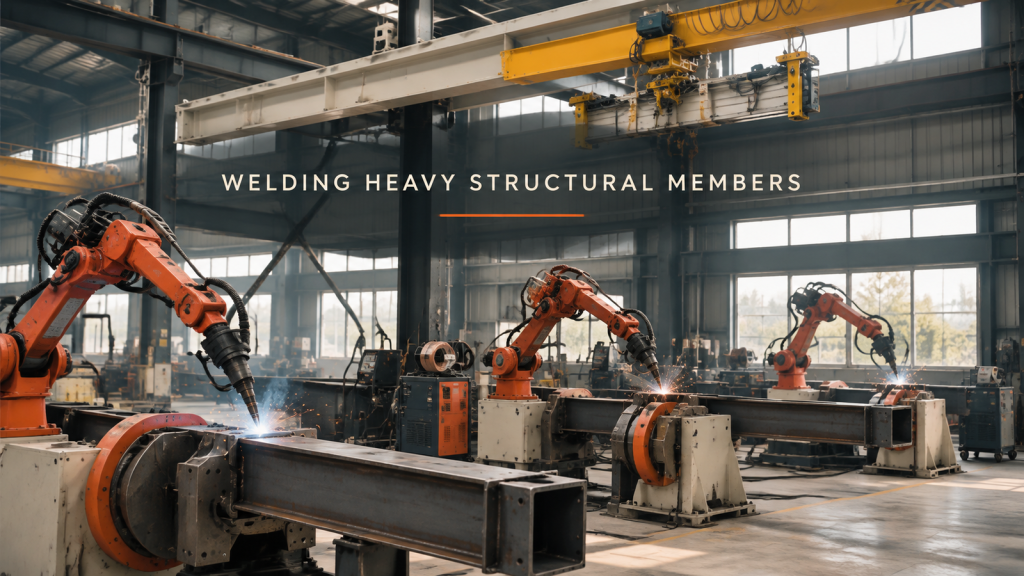
อธิบายขั้นตอนการเชื่อมชิ้นส่วนเหล็กกล่องและเหล็กฉากขนาดใหญ่ด้วยหุ่นยนต์หกแกนหลายตัวบนเครื่องจัดตำแหน่ง — วงจรการวนรอบ การหนีบและการหมุนชิ้นส่วน ระยะการเข้าถึงของหัวเชื่อม และวิธีการแบ่งงานระหว่างสถานีต่างๆ
สายการประกอบเครื่องใช้ไฟฟ้า: ประกอบทีละพาเลท ทีละสถานี
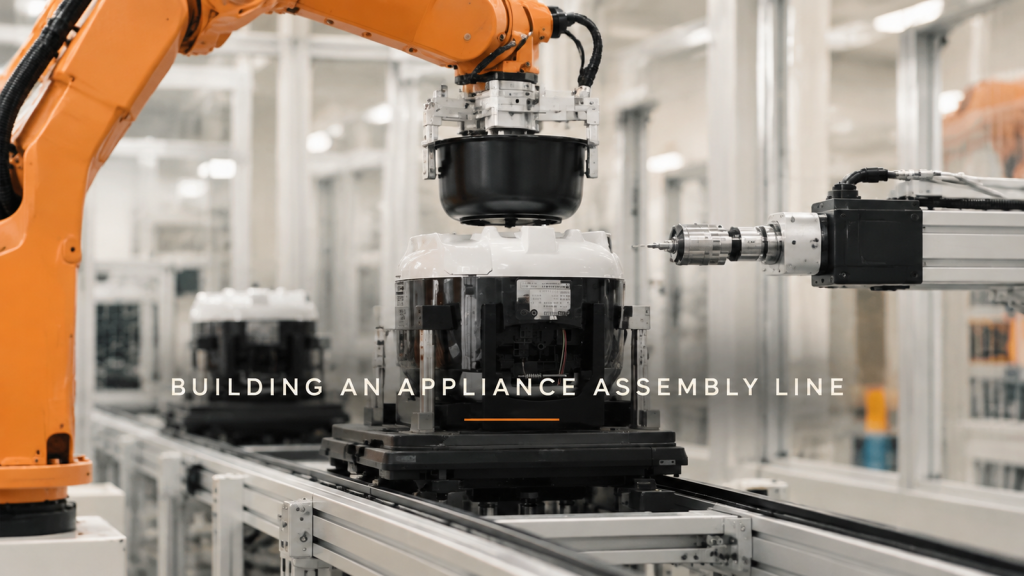
อธิบายขั้นตอนการสร้างเครื่องใช้ไฟฟ้าขนาดเล็กด้วยหุ่นยนต์ ตั้งแต่การวางบนพาเลท การหยิบและวาง การกด การขันสกรู การพลิก และการบรรจุหีบห่อขั้นสุดท้าย รวมถึงการตัดสินใจด้านการออกแบบ 3 ประการ ได้แก่ ตำแหน่งของพาเลท ตำแหน่งของระบบการมองเห็น และความสมดุลของรอบการทำงาน
หุ่นยนต์เดลต้ากำลังคัดแยกชิ้นส่วนจากสายพานลำเลียง: ชิ้นส่วนหลวมเข้า ชิ้นส่วนตรงแนวออก
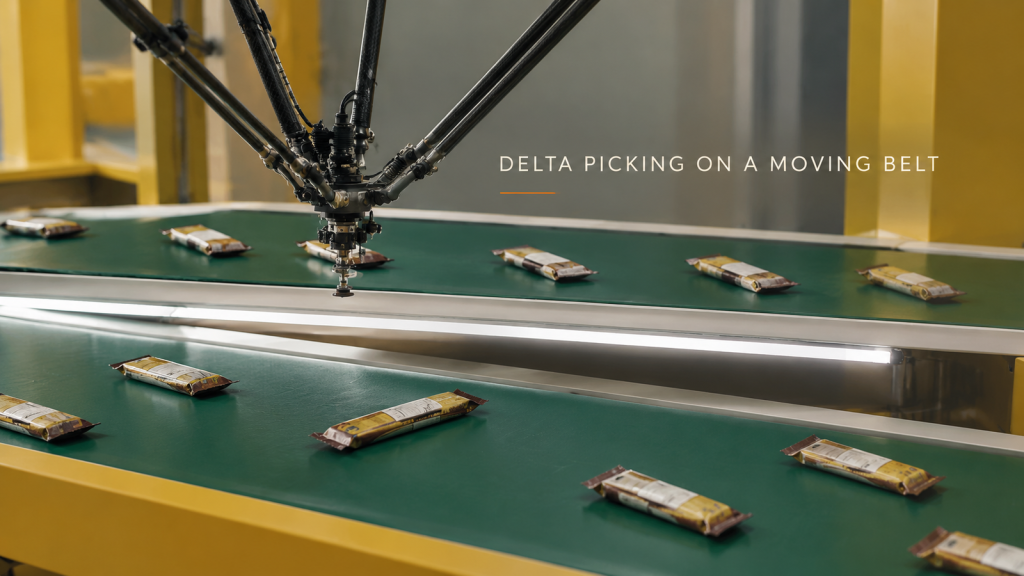
หุ่นยนต์เดลต้าหยิบห่อขนมขบเคี้ยวที่บรรจุแล้วจากสายพานลำเลียงและวางลงอย่างสม่ำเสมอสำหรับเครื่องจักรถัดไป — วงจรการทำงาน การตัดสินใจด้านการออกแบบสามประการเกี่ยวกับเครื่องมือ ระยะห่างและการจัดวางเมื่อมาถึง และสิ่งที่ต้องส่งเพื่อประเมินเวลาในการทำงาน
ก่อนภาพ: ควบคุมแสงโดยรอบในห้องตรวจสอบ
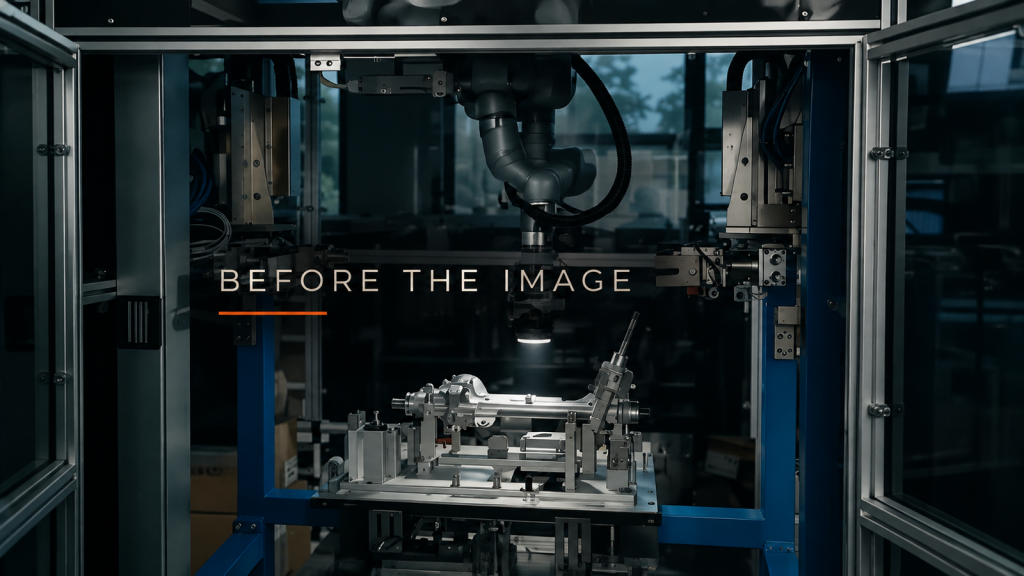
สำรวจหน้าต่าง โคมไฟเพดาน และไฟส่องสว่างใกล้เคียง จากนั้นตัดสินใจเกี่ยวกับการปิดล้อมและการปกคลุม ก่อนที่จะปรับแต่งภาพด้วยไฟตรวจสอบที่ติดตั้งบนหุ่นยนต์
หนึ่งเซลล์ หลายแม่พิมพ์: วางแผนการเปลี่ยนแม่พิมพ์หล่อโลหะ
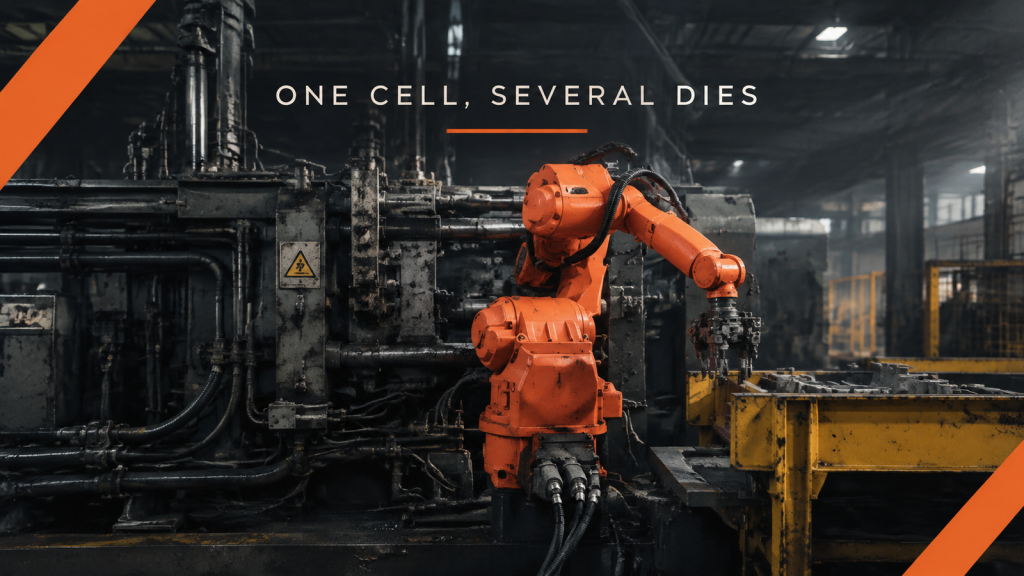
ก่อนวางแผนเซลล์การหล่อแบบหลายแม่พิมพ์ ให้ระบุพื้นที่จับยึด แท่นรองรับ การวางแนวปลายทาง และส่วนต่อประสานเครื่องมือสำหรับชิ้นส่วนหล่อแต่ละชิ้น
การสนับสนุนระหว่างสถานี: วางแผนการป้อนกระดาษแผ่นยาว
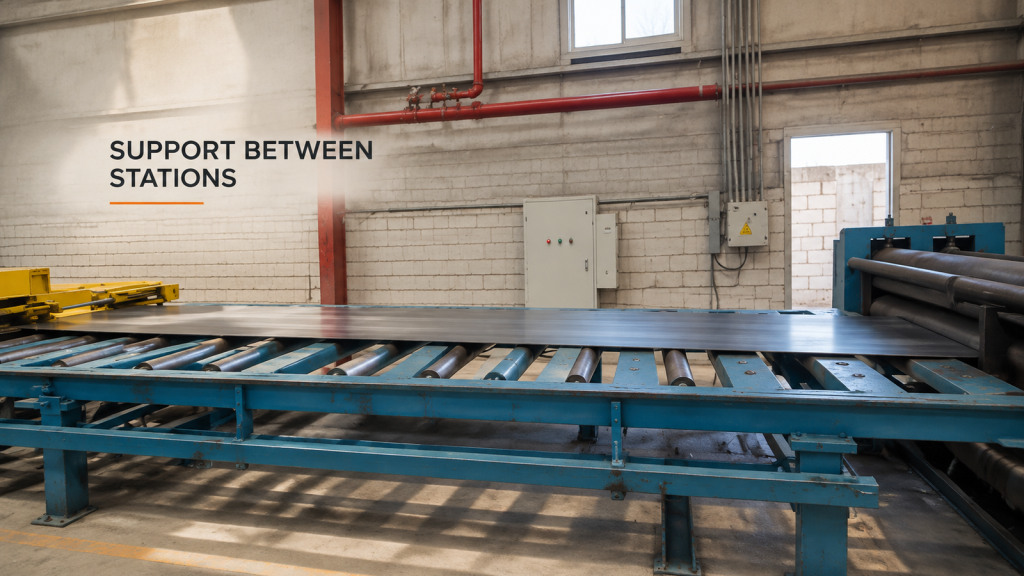
แสดงตำแหน่งส่วนหน้า ส่วนลำตัว และส่วนท้ายของแผ่นกระดาษขณะที่แผ่นกระดาษยาวสมบูรณ์เคลื่อนที่ผ่านลูกกลิ้งและทางเข้าเครื่องจักร
ขอบเขตที่กว้างขวาง: ระบุข้อกำหนดการเคลือบด้วยหุ่นยนต์
กำหนดข้อกำหนดการเคลือบผิวตามบริเวณชิ้นงาน รวมถึงมุม จุดสัมผัสที่ยื่นออกมา และพื้นที่ตรวจสอบ ก่อนเลือกการตั้งค่าการพ่นด้วยหุ่นยนต์
การเปลี่ยนสายยางแบบยึดแน่น: บันทึกการส่งมอบการกำหนดค่า
บันทึกการเปลี่ยนแปลงจุดยึดท่อ ตำแหน่งเครื่องมือที่เทียบเคียงได้ ข้อสังเกตที่ยังไม่ได้รับการแก้ไข และการส่งมอบงานบำรุงรักษาหลังจากการเปลี่ยนแปลงเส้นทางการให้บริการ
การจัดการชิ้นส่วนขนาดเล็ก: ตัวอย่างการหยิบและวาง
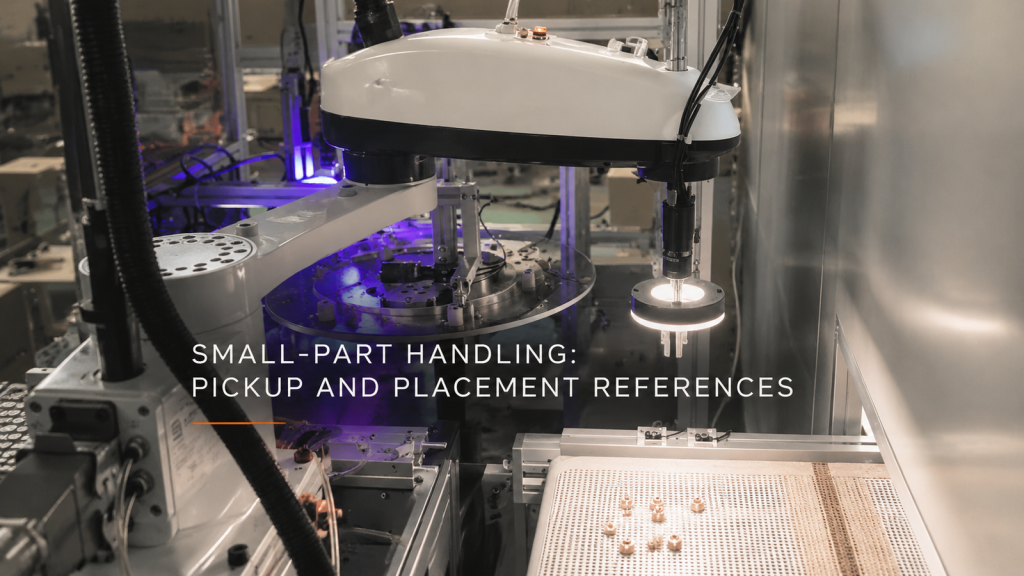
เมื่อตรวจสอบการจัดการชิ้นส่วนขนาดเล็ก แสงสว่าง และความสัมพันธ์เชิงพิกัดทางกายภาพ ให้จับคู่คุณลักษณะทางภาพที่เข้ามากับข้อมูลอ้างอิงของอุปกรณ์ที่รับเข้ามา
การขึ้นรูปโลหะ: การรองรับชิ้นงานผ่านการเคลื่อนไหว
อธิบายการรองรับชิ้นงานแผ่นและทรงกระบอกผ่านการโหลด การขึ้นรูป และการถอดออก จากนั้นกำหนดรูปทรงหรือความพอดีเพื่อตรวจสอบ