
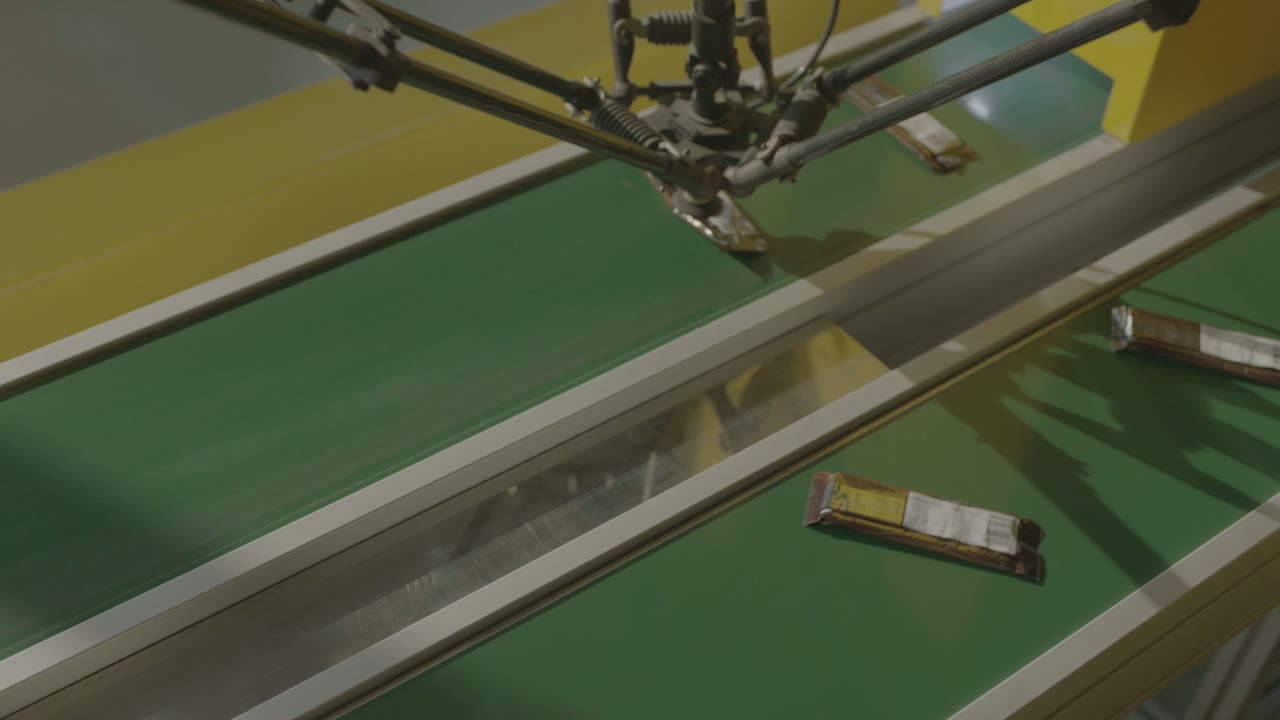
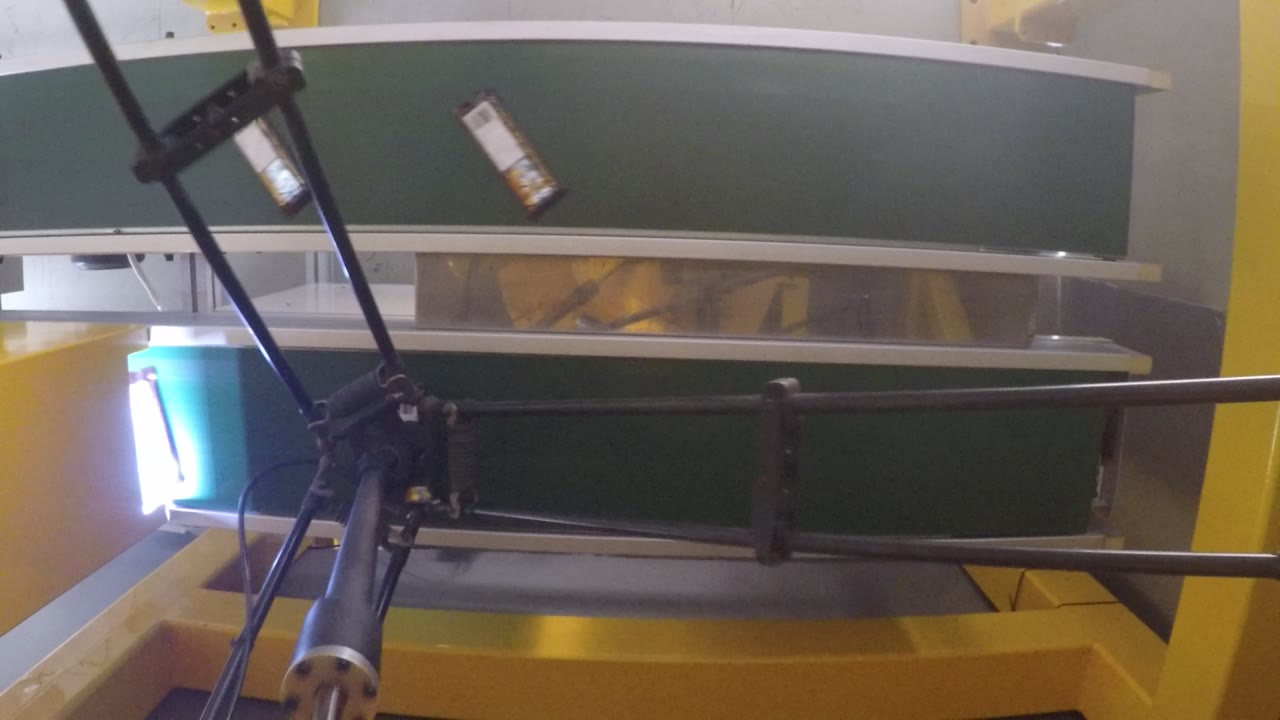
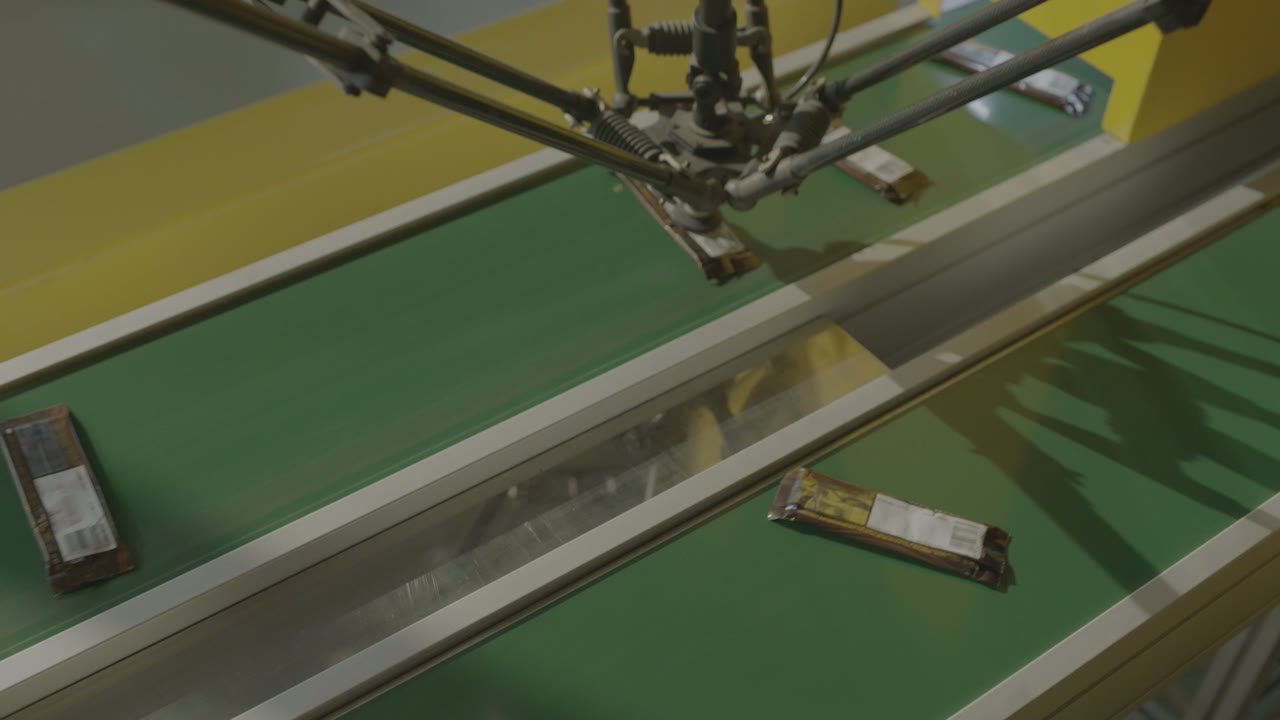
ในระยะสั้น: สายพานลำเลียงสองสายวิ่งขนานกัน โดยมีหุ่นยนต์เดลต้าติดตั้งอยู่ตรงกลาง บรรจุภัณฑ์ที่ห่อแล้วจะมาถึงบนสายพานสายหนึ่งแบบไม่เป็นระเบียบ – ในมุมที่แตกต่างกัน ช่องว่างไม่สม่ำเสมอ – และหุ่นยนต์จะยกบรรจุภัณฑ์ทีละชิ้นแล้ววางลงบนสายพานอีกสายหนึ่งโดยเว้นระยะห่างเท่าๆ กัน – ซึ่งเป็นตำแหน่งที่เครื่องจักรปลายทางส่วนใหญ่ต้องการ สายพานจะไม่หยุดทำงาน การทำงานในระบบนี้ต้องอาศัยการตัดสินใจสามอย่าง ได้แก่ วิธีการที่หัวหยิบจับเข้ากับบรรจุภัณฑ์ รูปแบบการมาถึงที่ตรงกับความเร็วของสายพาน และตำแหน่งที่บรรจุภัณฑ์แต่ละชิ้นต้องลงจอดอย่างแม่นยำ มีสินค้าที่ต้องจัดเรียงหรือไม่? ติดต่อเราเพื่อสอบถามข้อมูลเกี่ยวกับสายผลิตภัณฑ์ของคุณ.
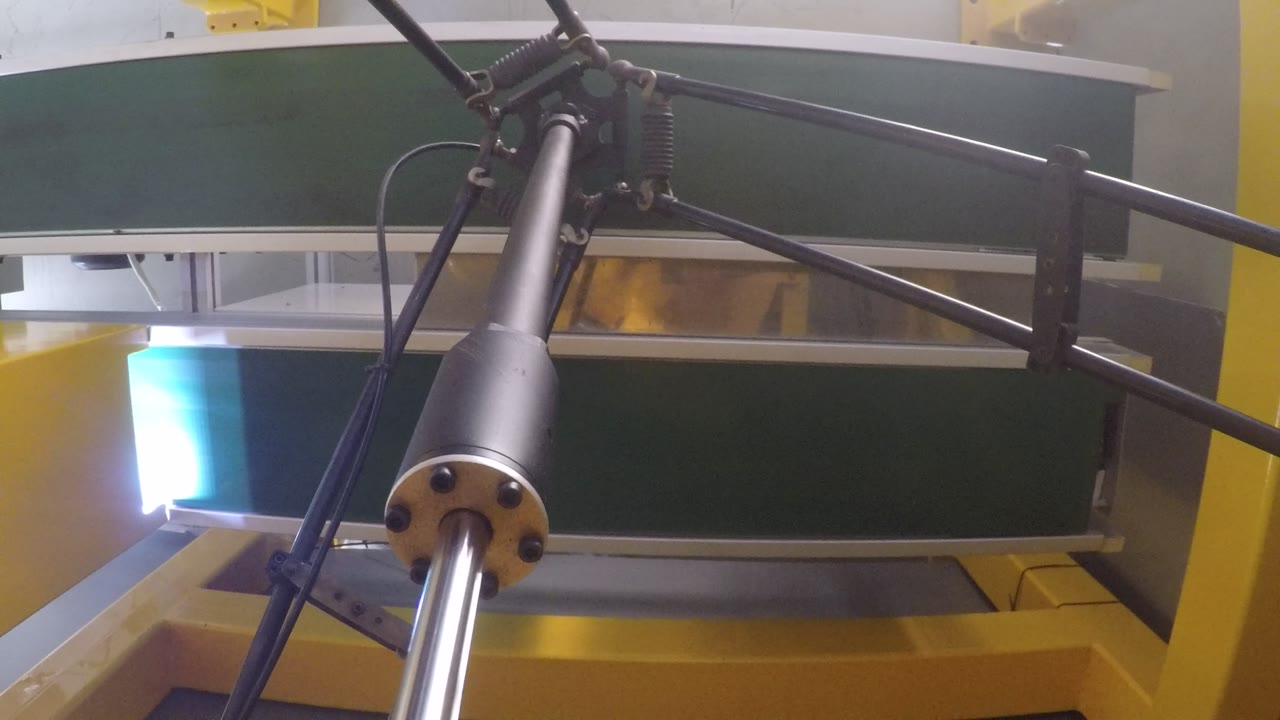
ได้อย่างรวดเร็ว
| สินค้า | บรรจุภัณฑ์แบบแผ่นเรียบ (ฟิล์มพิมพ์ลาย) |
| กระบวนการ | หยิบและวางจากสายพานลำเลียงที่กำลังเคลื่อนที่ |
| อัตโนมัติ | หุ่นยนต์เดลต้าหนึ่งตัวพร้อมหัวหยิบแบบแพ็คเดี่ยวขนาดเล็ก |
| ป้อน | พัสดุมาถึงในสภาพหลวมๆ วางในมุมที่ไม่เป็นระเบียบ และมีระยะห่างไม่สม่ำเสมอ |
| ให้อาหารออก | วางห่อสินค้าโดยเว้นระยะห่างเท่าๆ กันบนสายพานลำเลียงที่สอง |
| การเคลื่อนที่ของสายพาน | ทำงานต่อเนื่อง — สายพานทั้งสองเส้นไม่ได้หยุดเพื่อรอหุ่นยนต์ |
| โคมไฟ | มีแถบไฟวิ่งไปตามขอบเข็มขัด |
| บทบาทของผู้ปฏิบัติงาน | อยู่ข้างเส้น ไม่อยู่ในวงจร |
ปัญหาที่เซลล์นี้แก้ไข
เกือบทุกสายการผลิตบรรจุภัณฑ์จะมีจุดหนึ่งที่ผลิตภัณฑ์ออกมาจากกระบวนการโดยไม่มีลำดับที่แน่นอน และต้องเข้าสู่เครื่องจักรถัดไปตามลำดับที่แน่นอน การทำเช่นนั้นด้วยมือหมายความว่าต้องมีคนยืนอยู่ที่สายพานตลอดทั้งกะ คอยปรับจังหวะให้เข้ากับสายพานแทนที่จะเป็นจังหวะของตัวเอง และต้องสัมผัสบรรจุภัณฑ์ทุกชิ้น
งานนั้นเหมาะกับเฮลิคอปเตอร์แบบเดลต้าเป็นอย่างดี: น้ำหนักบรรทุกน้อย ระยะการเคลื่อนที่สั้น ทำซ้ำได้อย่างรวดเร็ว และภารกิจถูกกำหนดโดย "ตอนนี้อยู่ที่ไหน ต้องไปถึงที่ไหน" เท่านั้น
เซลล์ทำงานอย่างไร
- มาถึง. บรรจุภัณฑ์จะเคลื่อนที่มาตามสายพานเส้นแรกในมุมและระยะห่างใดก็ตามที่กระบวนการต้นทางกำหนดไว้
- ผ่านไฟสัญญาณจราจร มีแถบไฟวิ่งไปตามขอบสายพาน ทำให้เห็นกระเป๋าเป้ที่เคลื่อนผ่านสายพานได้อย่างชัดเจน
- เลือก. หุ่นยนต์ดิ่งลงมาตรงๆ คว้ากระเป๋าไว้ที่ด้านหน้าแล้วยกขึ้น
- ขยับไปอีกด้าน มันจะยกกระเป๋าไปที่เข็มขัดเส้นที่สอง
- สถานที่. จัดวางกล่องให้กล่องที่ส่งออกมามีระยะห่างที่สม่ำเสมอกว่าตอนที่มาถึงมาก
- ทำซ้ำ สายพานยังคงหมุนต่อไป หุ่นยนต์จะรับสายพานไปทีละเส้นตามที่มาถึง
การตัดสินใจด้านการออกแบบสามประการ
1. ติดตั้งเครื่องมือเข้ากับชุดอุปกรณ์ ไม่ใช่เข้ากับหุ่นยนต์
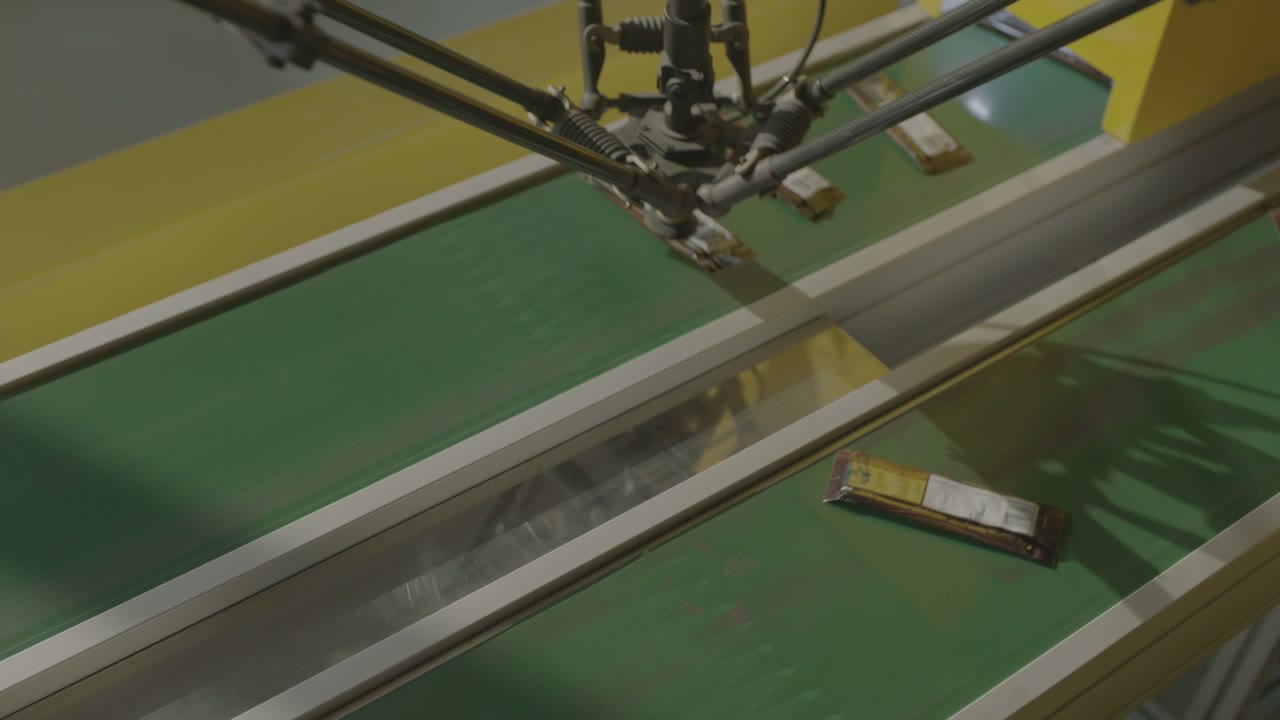
เครื่องมือชิ้นสุดท้ายคือจุดที่โครงการถอดสายพานส่วนใหญ่จะประสบความสำเร็จหรือล้มเหลว มีประเด็นสำคัญที่ควรพิจารณาให้เรียบร้อยก่อนสิ่งอื่นใด:
- บริเวณที่สามารถสัมผัสบรรจุภัณฑ์ได้ ฟิล์มพิมพ์ลาย ตะเข็บ แกนกลางที่อ่อนนุ่ม ผลิตภัณฑ์ที่ไม่ควรมีเครื่องหมายใดๆ — พื้นที่สัมผัสที่ใช้งานได้มักเล็กกว่าขนาดของบรรจุภัณฑ์มาก
- ลักษณะการเคลื่อนไหวของกระเป๋าเมื่อถูกยกขึ้น เป้ที่ยืดหยุ่นได้จะโค้งงอ และเป้ที่โค้งงอขณะยกขึ้นจะลงพื้นในลักษณะที่แตกต่างจากเป้ที่ไม่โค้งงอ
- ปล่อย. สำหรับการใช้เครื่องมือดูดสุญญากาศ การปล่อยชิ้นงานมีความสำคัญพอๆ กับการหยิบชิ้นงาน: ชิ้นงานที่ยึดติดนานเกินไปเพียงไม่กี่มิลลิวินาทีจะทำให้ชิ้นงานตกผิดเป้าหมาย
- สัมผัสกับอาหาร หากอุปกรณ์สัมผัสกับอาหารโดยตรง แทนที่จะสัมผัสกับบรรจุภัณฑ์ วัสดุ กฎระเบียบเกี่ยวกับการทำความสะอาด และการตรวจสอบ จะเปลี่ยนแปลงการออกแบบไป
คำถามที่ควรหาคำตอบตั้งแต่เนิ่นๆ: เป้าหมายคือการหยิบสินค้าหนึ่งแพ็คต่อรอบ หรือหลายแพ็ค? หัวหยิบสินค้าแบบหลายแพ็คช่วยเพิ่มปริมาณงานได้ แต่เฉพาะเมื่อรูปแบบการมาถึงของสินค้าเอื้อต่อการหยิบสินค้าหลายแพ็คพร้อมกันเท่านั้น
2. ปรับระยะห่างระหว่างรถที่มาถึงให้เหมาะสมกับความเร็วของสายพาน
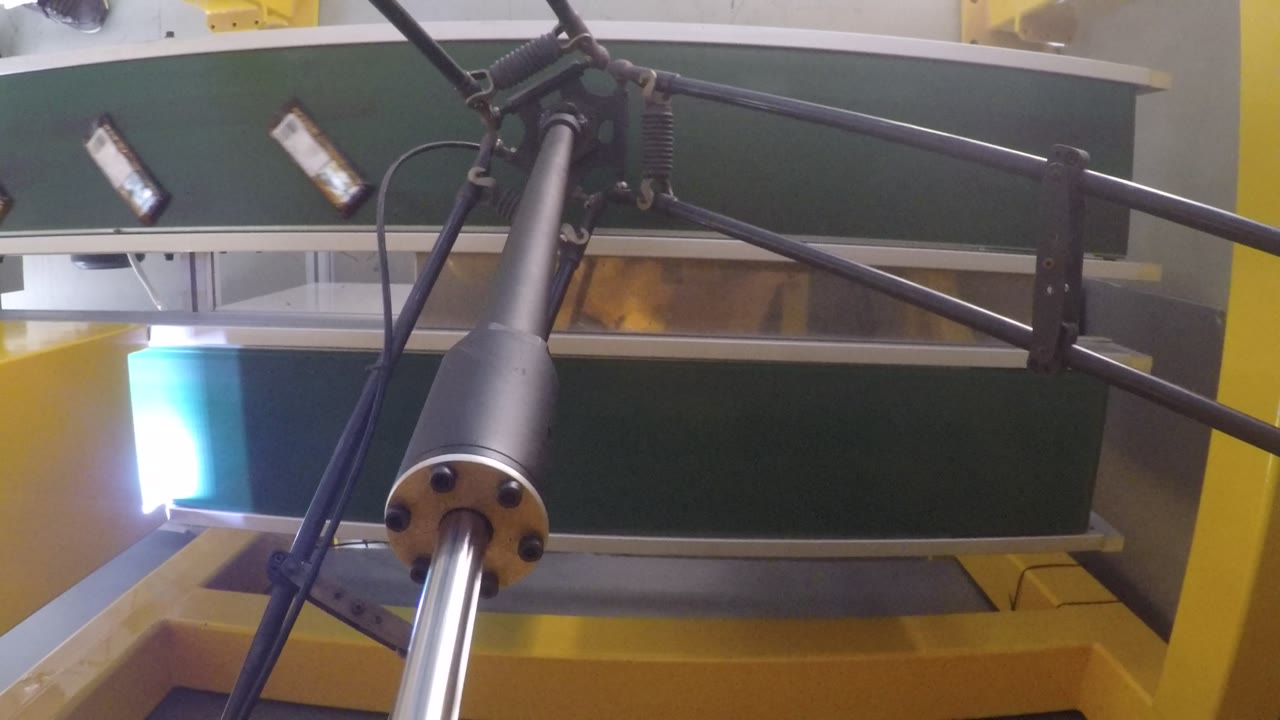
ประสิทธิภาพของระบบหยิบสินค้าด้วยสายพานไม่ได้วัดจาก "จำนวนหยิบต่อนาที" เพียงอย่างเดียว สิ่งสำคัญคือจำนวนห่อสินค้าที่ผ่านเข้ามาในพื้นที่ทำงานต่อนาที และจำนวนห่อสินค้าที่หุ่นยนต์สามารถหยิบได้ก่อนที่สินค้าจะออกจากพื้นที่ทำงาน มีปัจจัยสำคัญสามประการ:
- ความเร็วของสายพาน ยิ่งช้าลง ยิ่งมีช่วงเวลาให้เลือกมากขึ้น แต่ก็หมายถึงคิวยาวขึ้นด้วย
- ความหนาแน่น ถ้าหนาแน่นเกินไป กลุ่มสิ่งของจะทับซ้อนหรือสัมผัสกัน ทำให้ทั้งเครื่องมือและระบบตรวจจับไม่สามารถแยกออกจากกันได้ ในทางกลับกัน ถ้าเบาบางเกินไป หุ่นยนต์ก็จะทำงานอยู่เฉยๆ
- ความยาวของหน้าต่าง ระยะการหยิบสินค้าถูกกำหนดโดยขอบเขตการทำงานของหุ่นยนต์เหนือสายพาน และโดยปกติแล้วจะใช้หุ่นยนต์ตัวที่สองต่ออนุกรมเมื่อหุ่นยนต์ตัวเดียวทำงานไม่ทัน
การหยิบสินค้าตกหล่นเป็นเรื่องปกติในแถวสินค้าจริง สิ่งสำคัญคือจะจัดการกับสินค้าเหล่านั้นอย่างไร ตัดสินใจว่าสินค้าที่หยิบตกหล่นจะถูกนำกลับไปหมุนเวียนใหม่ ถูกส่งไปยังจุดรับสินค้าที่สอง หรือถูกนำออกด้วยมือ
3. กำหนดตำแหน่งที่กระเป๋าจะต้องลงจอด
ความแม่นยำในการจัดวางนั้นถูกกำหนดโดยเครื่องจักรถัดไป ไม่ใช่โดยหุ่นยนต์ เครื่องบรรจุกล่อง เครื่องห่อฟิล์ม และเครื่องปิดผนึกถาด แต่ละเครื่องมีค่าความคลาดเคลื่อนของตำแหน่งและมุมที่แตกต่างกัน และควรออกแบบระบบทั้งหมดโดยคำนึงถึงค่าความคลาดเคลื่อนนั้นเป็นหลัก
- วางให้ตรงกับรูปทรงเรขาคณิตที่เครื่องจักรตัวถัดไปใช้เป็นจุดเริ่มต้น เช่น หูยึด ตัวยึด หรือช่องใส่ชิ้นส่วน
- ตัดสินใจว่าควรให้ส่วนส่งออกยังคงเคลื่อนที่ต่อไปในระหว่างการวางหรือไม่ การวางลงบนสายพานที่กำลังเคลื่อนที่นั้นจะทำให้ความคลาดเคลื่อนอยู่ที่จังหวะเวลามากกว่าตำแหน่ง
- จัดวางรูปแบบให้สม่ำเสมอเพียงพอ เพื่อป้องกันไม่ให้ปัญหาการติดขัดที่เกิดขึ้นในขั้นตอนถัดไปย้อนกลับมาผ่านช่องเลือก
รูปแบบนี้เหมาะสมเมื่อใด และเมื่อใดควรพิจารณาอย่างละเอียดมากขึ้น
- พอดี: บรรจุภัณฑ์ขนาดเล็ก น้ำหนักเบา ผลิตซ้ำได้ กระบวนการต้นน้ำที่ต่อเนื่อง เครื่องจักรปลายน้ำที่ต้องการการป้อนเข้าตามลำดับ และผลิตภัณฑ์ที่ทนต่อการจัดการโดยเครื่องมือขนาดเล็ก
- ประเมินเพิ่มเติม: ผลิตภัณฑ์ที่มีลักษณะเหนียว ฝุ่นเยอะ หรือมีความยืดหยุ่นสูง บรรจุภัณฑ์ที่ติดกันระหว่างการขนส่ง พื้นที่ที่ต้องการสุขอนามัยสูง (เช่น การล้างทำความสะอาด วัสดุอุปกรณ์) และผลิตภัณฑ์ผสมที่ต้องเปลี่ยนอุปกรณ์ให้เข้ากับผลิตภัณฑ์
คำถามที่พบบ่อย
หุ่นยนต์ตัวเดียวหรือหลายตัว?
เริ่มต้นจากจำนวนห่อสินค้าต่อนาทีที่ผ่านหน้าต่าง และจำนวนห่อสินค้าที่หุ่นยนต์หนึ่งตัวสามารถรับได้ภายในหน้าต่างนั้น หากหุ่นยนต์ตัวเดียวรับไม่ไหว วิธีแก้ปัญหาโดยทั่วไปคือการใช้หุ่นยนต์สองตัวต่อกันไปตามสายพานเดียวกัน โดยหุ่นยนต์ตัวที่สองจะรับสินค้าที่หุ่นยนต์ตัวแรกทิ้งไว้
สายพานต้องหยุดไหม?
ไม่ ในส่วนนี้สายพานทั้งสองทำงานอย่างต่อเนื่อง การหยุดสายพานเพื่อหยิบสินค้าจึงเหมาะสมเฉพาะกับสายการผลิตที่ช้าหรือสินค้าที่มีน้ำหนักมากเท่านั้น
อะไรเป็นตัวกำหนดความถูกต้อง?
เครื่องจักรตัวต่อไป กำหนดค่าความคลาดเคลื่อนก่อน จากนั้นเลือกเครื่องมือ วิธีการวาง และพิจารณาว่าตัวส่งชิ้นงานจะเคลื่อนที่ระหว่างการวางหรือไม่
รับข้อมูลการจัดวางและประมาณการระยะเวลาดำเนินการ
ส่งให้เรา:
- ขนาด น้ำหนัก และวัสดุบรรจุภัณฑ์ของผลิตภัณฑ์
- บริเวณที่อาจมีการสัมผัสผลิตภัณฑ์ และข้อกำหนดด้านสุขอนามัยต่างๆ
- จำนวนแพ็คต่อนาทีที่เข้าและออก และลักษณะการมาถึงของแพ็ค (ความหนาแน่น ทิศทาง)
- เครื่องจักรตัวต่อไปคืออะไร และค่าความคลาดเคลื่อนในการป้อนวัสดุของเครื่องจักรนั้นคืออะไร
- การจัดวางสายการผลิตและพื้นที่ว่างเหนือสายพานลำเลียง
เราจะตอบกลับด้วยข้อเสนอเกี่ยวกับการจัดวางเซลล์และประมาณการระยะเวลาการผลิต
รับข้อมูลการจัดวางและประมาณการระยะเวลาดำเนินการ → อีเมลหรือ sales@evsrobot.com
ภาพวิดีโอถ่ายทำ ณ สถานที่ผลิตของพันธมิตร อัตรา อัตราความถูกต้อง และตัวเลขผลิตภัณฑ์จากสถานที่ดังกล่าวเป็นข้อมูลที่ไม่เปิดเผยต่อสาธารณะและไม่ได้นำมาแสดงไว้ในที่นี้