
การจัดวางชิ้นส่วนขนาดเล็กมีปัญหาอ้างอิงสองประการที่ต้องอธิบาย ได้แก่ คุณลักษณะที่ระบุชิ้นส่วนที่เข้ามา และตำแหน่งทางกายภาพที่ชิ้นส่วนควรมาถึง ภาพที่ชัดเจนในบริเวณรับชิ้นส่วนเพียงอย่างเดียวไม่สามารถกำหนดอุปกรณ์จับยึดที่รับชิ้นส่วนหรือยืนยันการวางตำแหน่งที่ประสบความสำเร็จได้
อธิบายปลายทั้งสองด้านของการเคลื่อนไหว
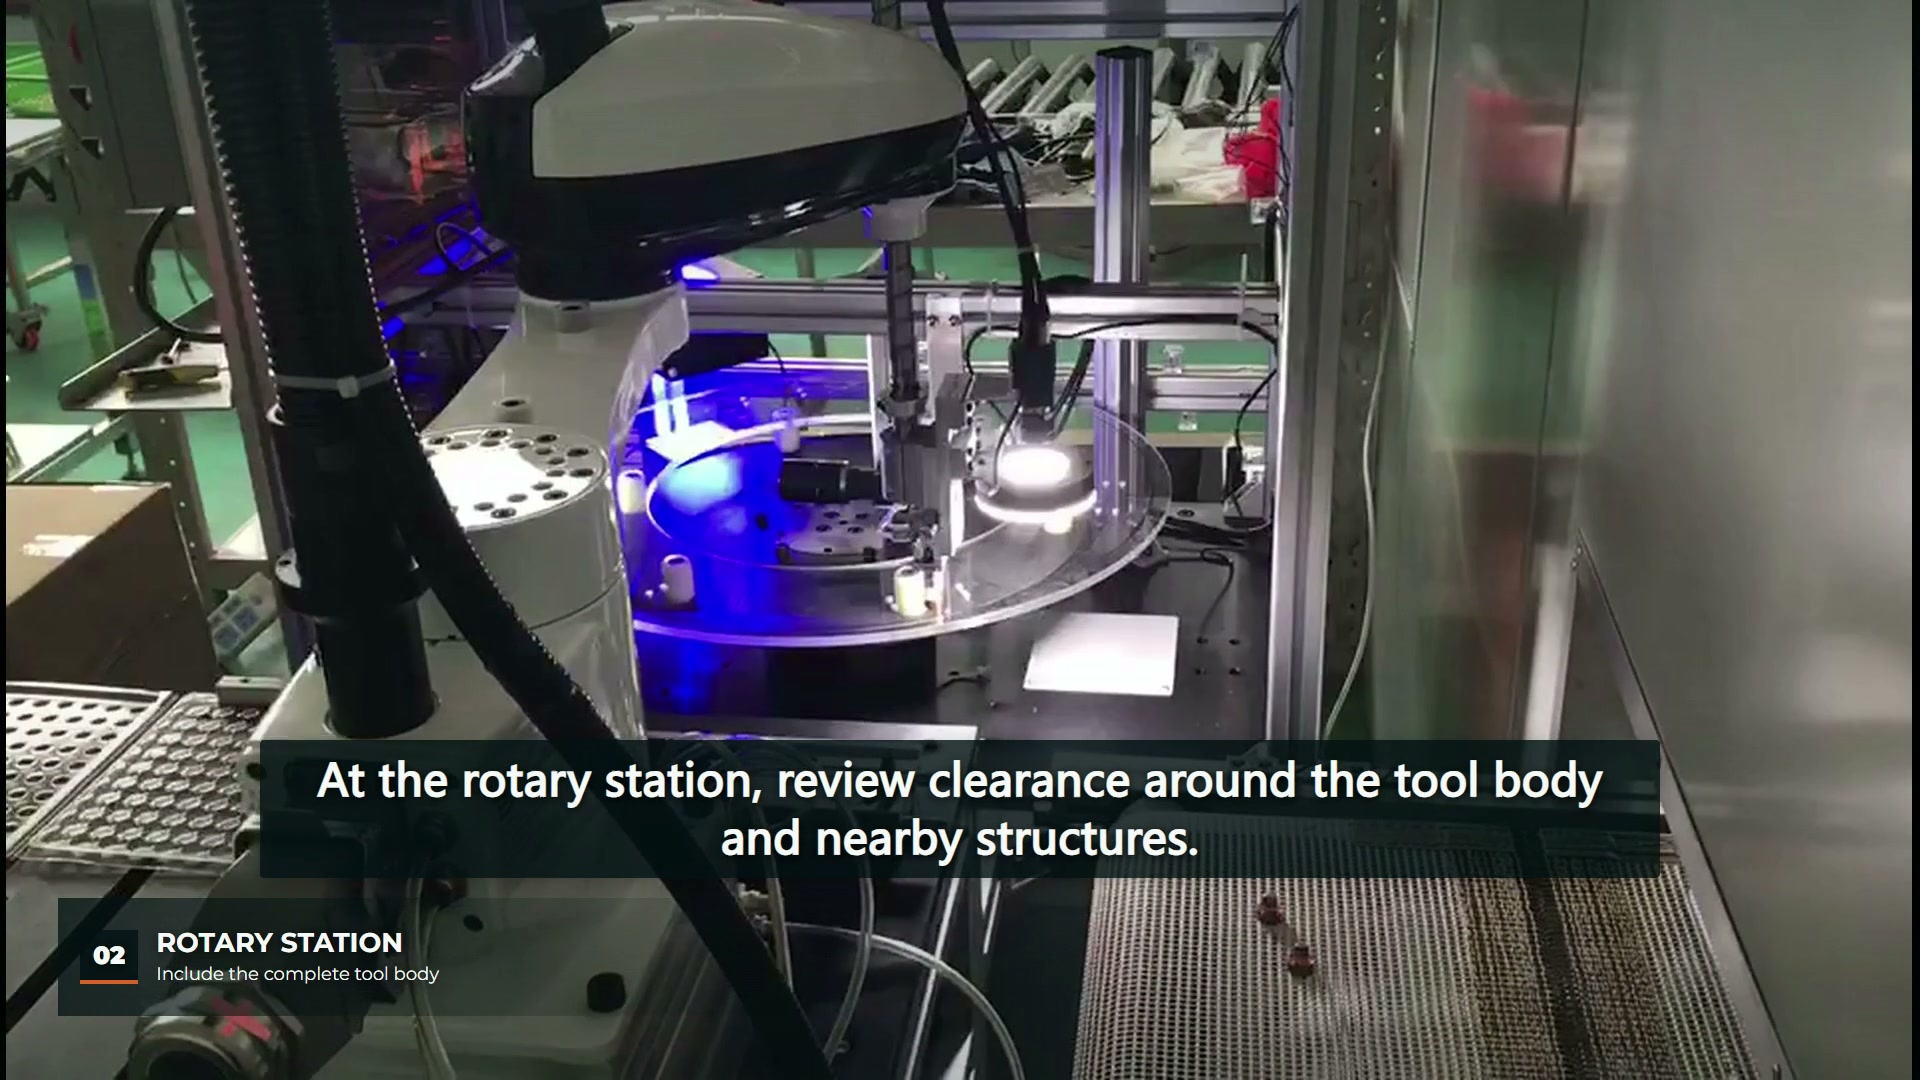
ในนาทีที่ 00:03 วิดีโอแสดงหุ่นยนต์ SCARA สีขาวอยู่เหนือโต๊ะทำงาน โดยมีพื้นที่รับชิ้นงานอยู่ทางด้านขวา และสถานีหมุนที่มีไฟส่องสว่างอยู่ทางด้านซ้าย ในนาทีที่ 00:12 เครื่องมืออยู่เหนือสถานีหมุน โดยโครงสร้างโต๊ะโดยรอบยังคงมองเห็นได้ การสังเกตเหล่านี้แสดงให้เห็นถึงความสัมพันธ์ของพื้นที่ทำงาน แต่ไม่ได้รายงานความแม่นยำในการจดจำ ผลการตรวจสอบ หรือการจัดการชิ้นส่วนที่ถูกปฏิเสธ
เริ่มต้นคำอธิบายการใช้งานโดยระบุชื่อคุณลักษณะของชิ้นส่วนที่ใช้สำหรับการกำหนดทิศทางและคุณลักษณะปลายทางที่ใช้สำหรับการวางตำแหน่ง ตัวอย่างเช่น ขอบนอกที่มองเห็นได้และช่องรับเป็นจุดอ้างอิงที่แตกต่างกัน ความสัมพันธ์ระหว่างทั้งสองต้องได้รับการอธิบายแม้ว่าการเคลื่อนที่ของหุ่นยนต์จะดูตรงไปตรงมาก็ตาม
เลือกแสงสว่างให้เหมาะสมกับสิ่งที่กำลังสังเกตอยู่
คู่มือการประดับไฟของ Basler อธิบายว่าแสงด้านหลังสามารถเน้นขอบของวัตถุได้ในขณะที่สูญเสียรายละเอียดพื้นผิว บทเรียนที่เกี่ยวข้องคือการเลือกการจัดแสงรอบๆ ส่วนที่ต้องการตรวจสอบ แสงที่ปรากฏในวิดีโอนี้ไม่ได้ระบุว่าใช้อัลกอริทึม วิธีการให้แสง หรือเกณฑ์การยอมรับใด
สำหรับชิ้นส่วนใหม่ ให้รวบรวมภาพของชิ้นส่วนจริงภายใต้สภาวะการมองเห็นที่ต้องการ รวมถึงภาพที่แสดงถึงการเปลี่ยนแปลงทิศทางและลักษณะพื้นผิวที่อาจเกิดขึ้นได้ หากการตัดสินใจขึ้นอยู่กับรอยบนพื้นผิวหรือตำหนิบนพื้นผิว การใช้เพียงแค่โครงร่างอาจทำให้ข้อมูลที่ต้องการไม่ครบถ้วน หากการตัดสินใจขึ้นอยู่กับโครงร่าง ให้ระบุว่าขอบใดบ้างที่ต้องคงไว้ให้เห็น
เชื่อมโยงตำแหน่งภาพกับตำแหน่งทางกายภาพ
เอกสารประกอบการใช้งาน Basler's Calibration vTool อธิบายถึงการแปลงจากพิกัดภาพเป็นพิกัดทางกายภาพ นั่นคือขอบเขตของเอกสารอ้างอิงที่อ้างถึง ไม่ใช่บันทึกการสอบเทียบสำหรับเซลล์นี้
สำหรับการตรวจสอบโครงการ ให้ระบุตำแหน่งอ้างอิงของกล้อง ตำแหน่งอ้างอิงของหุ่นยนต์ และตำแหน่งอ้างอิงของอุปกรณ์จับยึดชิ้นงานบนแผนผังเดียวกัน อธิบายสิ่งที่ต้องตรวจสอบซ้ำเมื่อมีการเปลี่ยนแปลงตำแหน่งของกล้อง โต๊ะ หรือความสูงของชิ้นงาน เก็บผลลัพธ์ของภาพและการสังเกตชิ้นงานที่วางลงในบันทึกตัวอย่างเดียวกัน เพื่อให้สามารถตรวจสอบความคลาดเคลื่อนในการวางชิ้นงานได้ โดยมีข้อมูลทั้งสองด้านของการเคลื่อนที่พร้อมใช้งาน
| ข้อมูลป้อนเข้าเพื่อการอนุรักษ์ | สิ่งที่บทวิจารณ์สามารถแยกแยะได้ |
|---|---|
| ภาพแสดงชิ้นส่วนขาเข้าตัวอย่าง | ไม่ว่าคุณสมบัติที่ต้องการจะมองเห็นได้หรือไม่ |
| คำอธิบายอ้างอิงกล้องและอุปกรณ์ติดตั้ง | ตำแหน่งของรูปภาพมีความสัมพันธ์กับเค้าโครงอย่างไร |
| ช่องรับหรือรูปทรงเรขาคณิตในการกำหนดตำแหน่ง | อะไรคือสิ่งที่กำหนดสภาพสุดท้ายที่วางไว้ |
| ภาพถ่ายและการสังเกตตัวอย่างที่ผิดปกติ | การตัดสินใจเดียวกันนี้จะใช้ได้กับชิ้นส่วนที่พลิกกลับหรือถูกบดบังหรือไม่ |
ตรวจสอบสภาพสินค้าที่ได้รับแยกต่างหาก
ภาพมุมมองสถานีหมุนที่เวลา 00:12 ช่วยให้เห็นภาพโครงสร้างของตัวเครื่องมือทั้งหมดและโครงสร้างใกล้เคียงได้ชัดเจนขึ้น แต่ภาพนี้ไม่สามารถแสดงการยอมรับขนาดของการวางตำแหน่งทุกครั้งได้ หากขั้นตอนต่อไปขึ้นอยู่กับทิศทาง การติดตั้ง หรือการแยกชิ้นส่วน ให้ระบุวิธีการตรวจสอบสภาพดังกล่าวหลังจากชิ้นส่วนมาถึงแล้ว
บทความที่เกี่ยวข้องเกี่ยวกับ การคัดแยกและกำหนดพิกัดด้วยหุ่นยนต์ SCARA ที่ควบคุมด้วยภาพ บทความนี้กล่าวถึงปัญหาการทำแผนที่และการตรวจสอบการเลือกในวงกว้าง ในที่นี้ งานที่แคบลงคือการบันทึกคุณลักษณะทางภาพที่เข้ามาและข้อมูลอ้างอิงทางกายภาพที่ได้รับก่อนที่จะประเมินเค้าโครงที่เหมาะสม
ดังนั้น ชุดเอกสารการตรวจสอบที่มีประโยชน์จึงประกอบด้วยชิ้นส่วนตัวอย่าง ภาพคุณลักษณะ รูปทรงเรขาคณิตที่รับได้ และข้อสังเกตการหยิบ/วางที่จับคู่กัน การเคลื่อนไหวของหุ่นยนต์ที่มองเห็นได้จะให้บริบท ในขณะที่บันทึกตัวอย่างจะให้หลักฐานสำหรับผลลัพธ์ที่ต้องการ