
Metallformning: Stöd för arbetsstycke genom rörelse
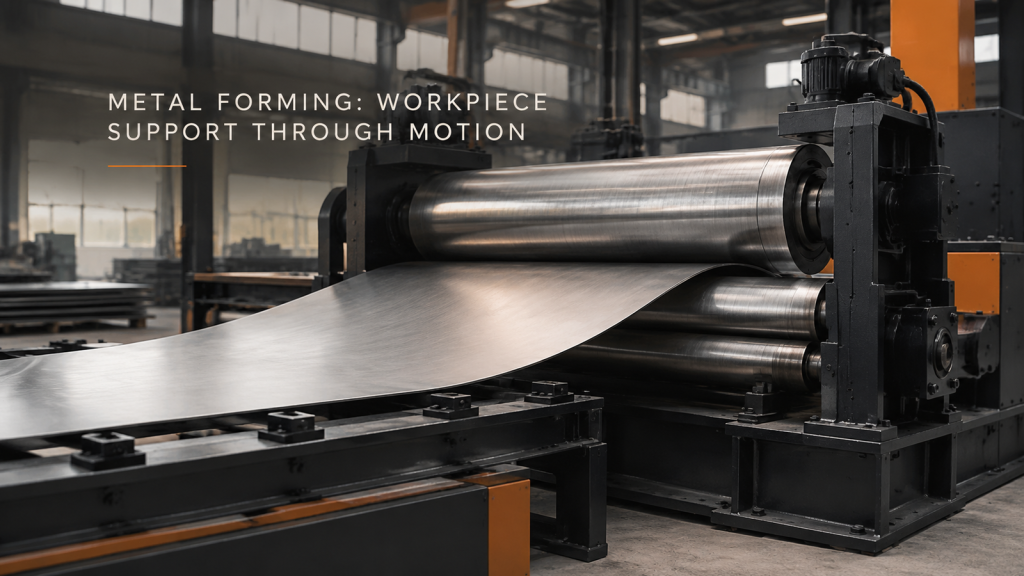
Beskriv stödet för plåt och cylindriska arbetsstycken genom belastning, formning och borttagning, och definiera sedan konturen eller passformen som ska inspekteras.
Robotisk fastsättning: Tillfarts- och utdragsutrymme
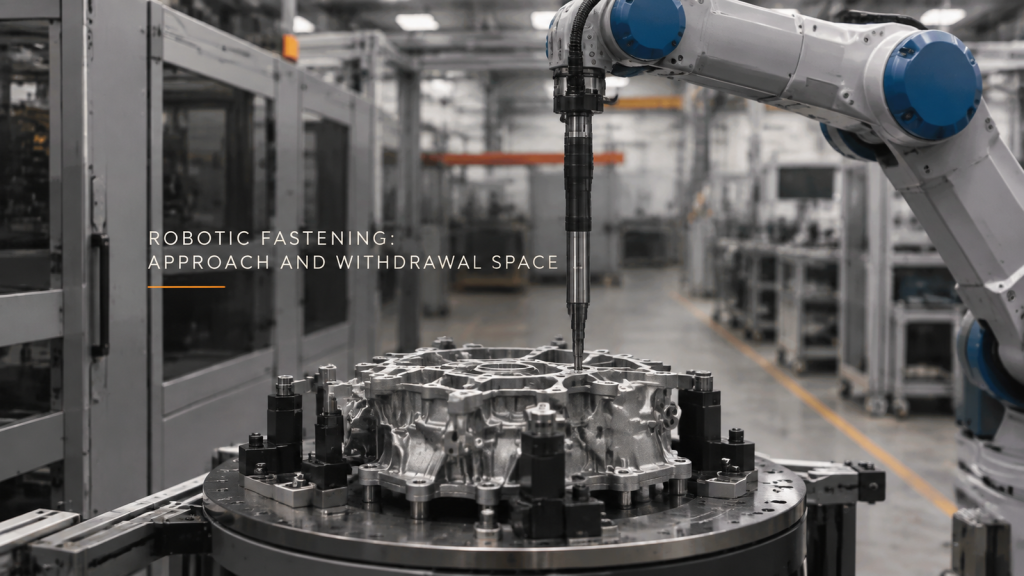
Kontrollera fullständig in- och utdragning av fästverktyget vid varje bultposition och håll åtkomstbevisen separata från verifiering av anslutningar.
Omkretssvetsning: Klämning och skarvtillgång
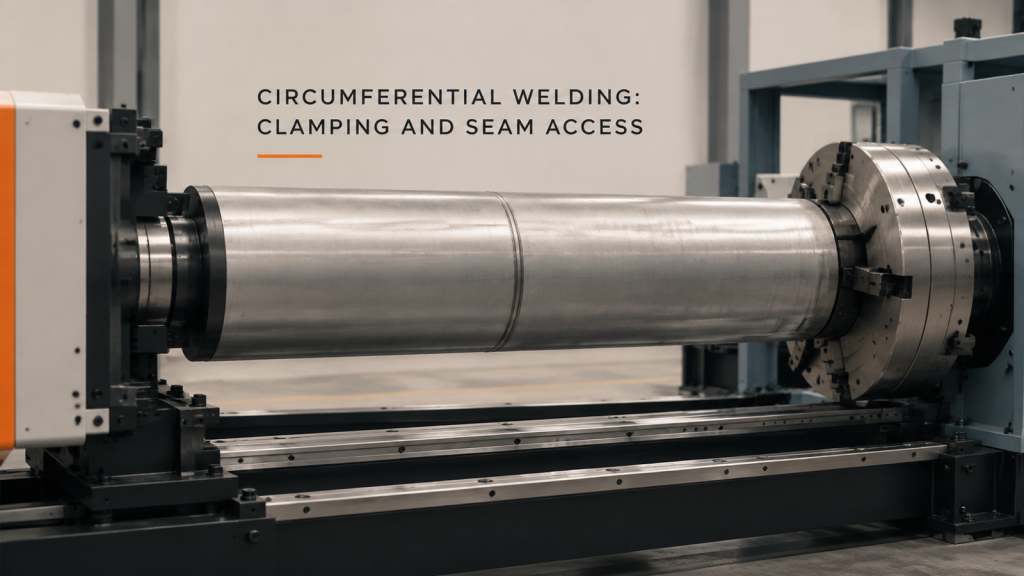
Jämför den fastklämda cylinderskarven med brännarens arbetsutrymme och laddningsåtkomst, samtidigt som processidentitet och svetsacceptans hålls separerade.
Plattvalsmatnings- och utgångsutrymme

Inkludera den utvecklande krökta plattan i planeringen av matning, stöd och borttagning; bedöm olika filmvalsstationer separat.
Skruvdragningsverktyg och skyddslayout

Granska skruvverktyg, fixturer och skydd genom obligatoriska applikationsuppgifter, med åtdragningskvalitet som styrks av egna register.
Översyn av roterande svetsspel
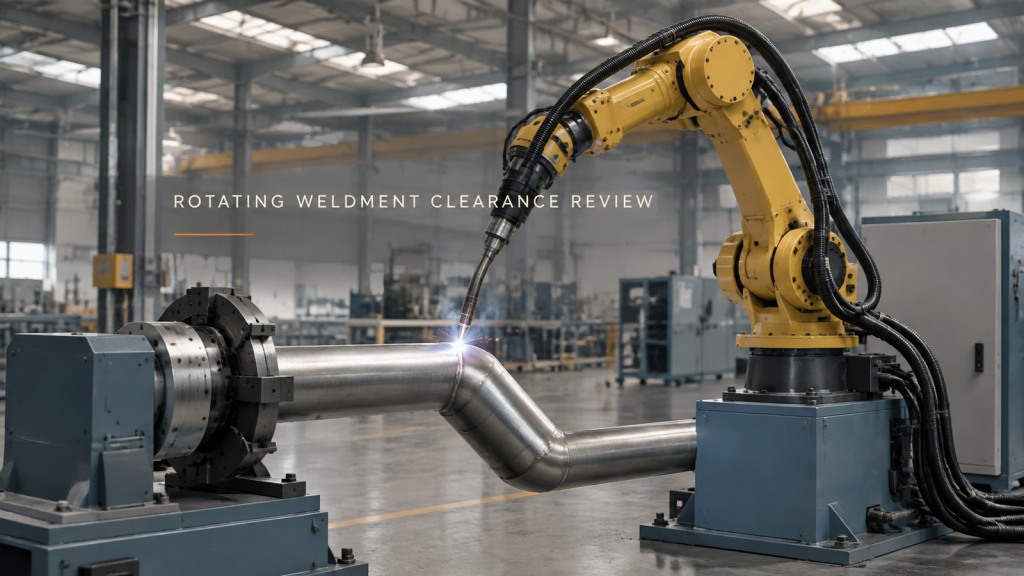
Granska en roterande svetsning med den laddade fixturen och brännarhöljena tillsammans, utan att blanda ihop rörelse med fogavslutning.
Planering av robotinspektionsperspektiv
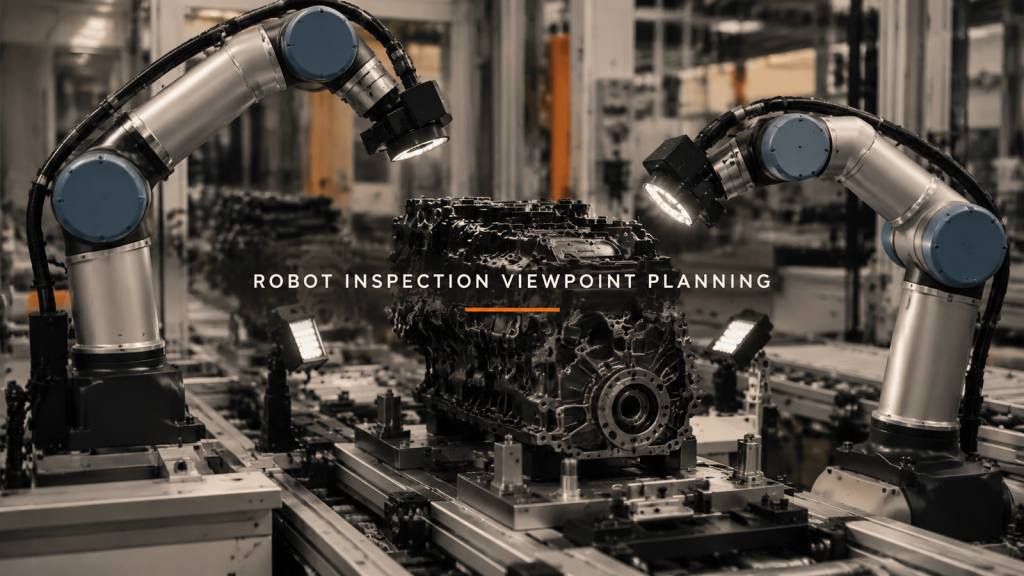
Bestäm vilka inspektionsperspektiv som ger användbar målinformation och validera sedan bildförhållandena och beslutsunderlagen.
Fyrstationsbearbetning: Nollpunkts- och rotationsavstånd
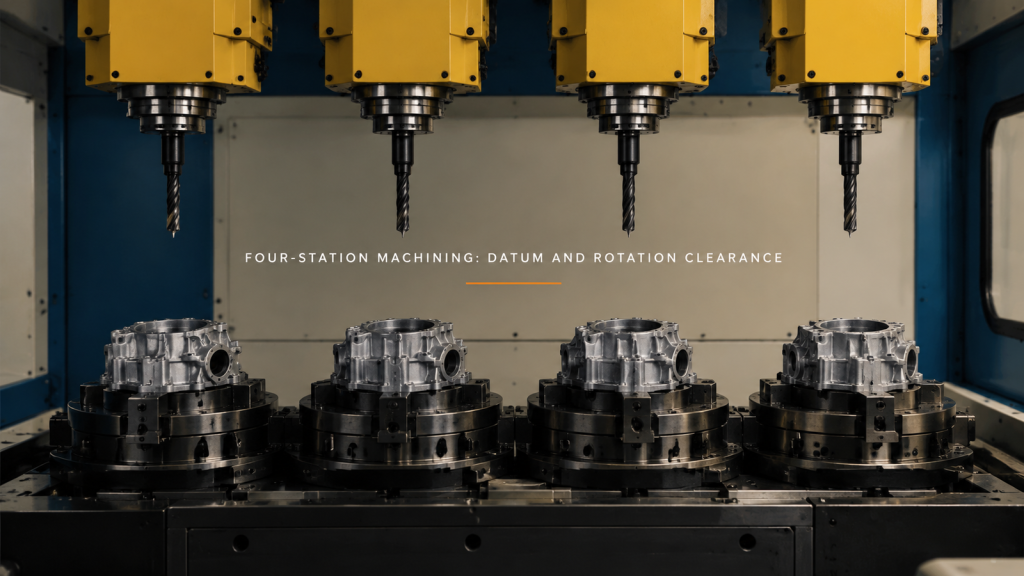
Granska fyrstationsbearbetning genom arbetsstyckets placering, verktygsutdragning och fixturrotation. Separera synlig rörelse från uppmätt noggrannhet.
Maskinbetjäningsöverlämning: Delstöd och gripdonsutgång
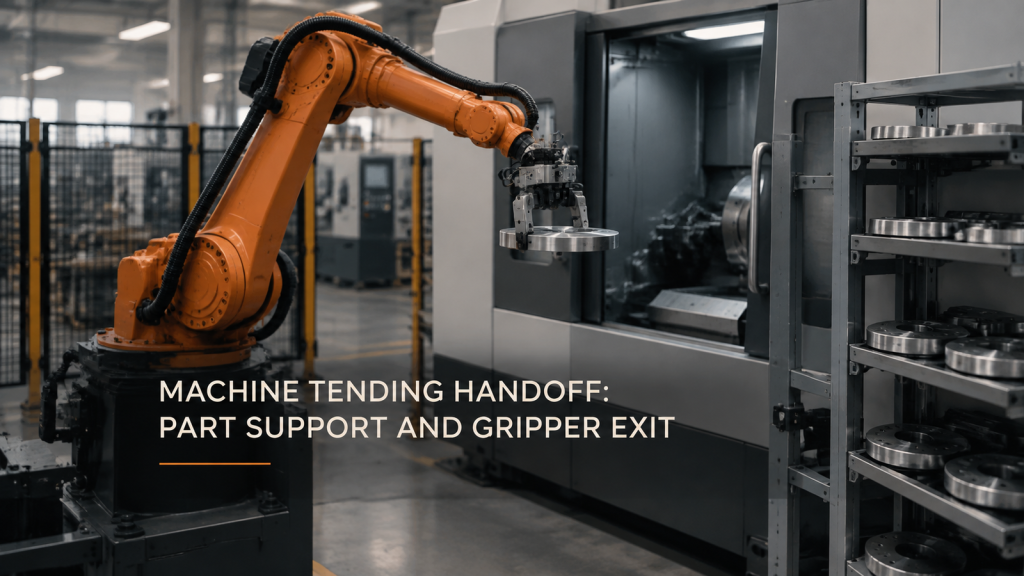
Maskinens betjäningsöverlämning är beroende av kontinuerligt detaljstöd, mottagarutrymme och en användbar gripdonsutgång. Granska skivan och verktyget tillsammans.
Robotdispensering av pärlkonsistens i hörnen
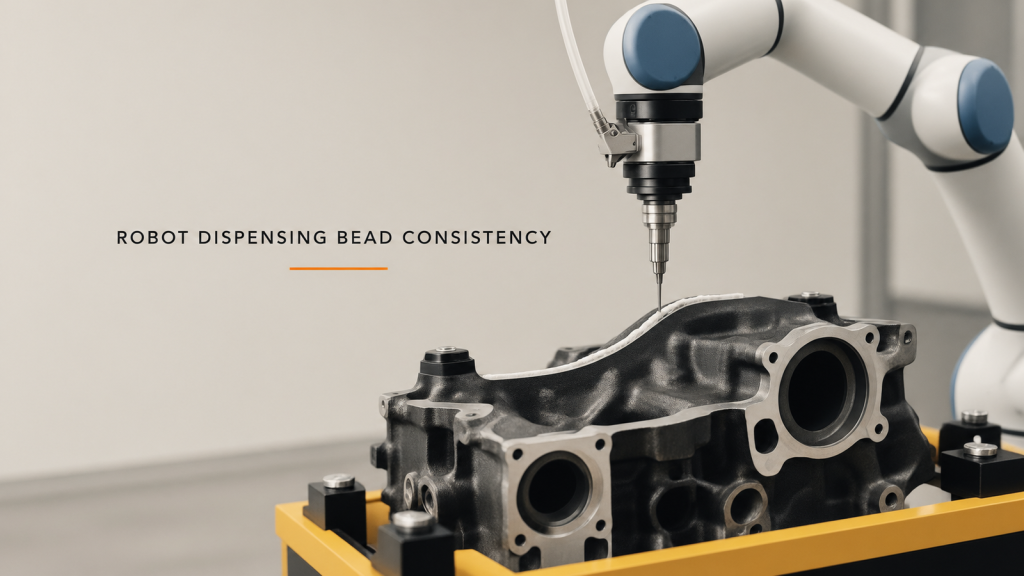
Granska robotens dispenseringssträngskonsistens genom att koppla samman hörnhastighet, flödesrespons, munstyckets position och inspektion av den faktiska strängen.
Trådvalsmaskinens skötsel: Rikta in handoffen
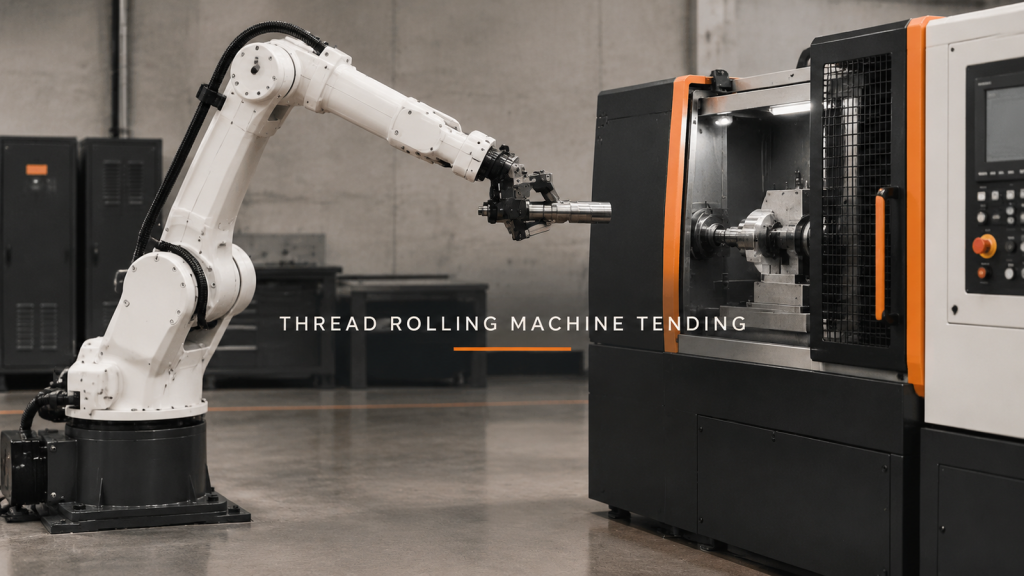
Planera gängvalsmaskinens riktning runt ämnesuppriktningen, stödöverföring, frigöring och säker utdragning innan valsningsresultatet kontrolleras.
Dubbelrobotsvetsning: Delad zon före cykeltid
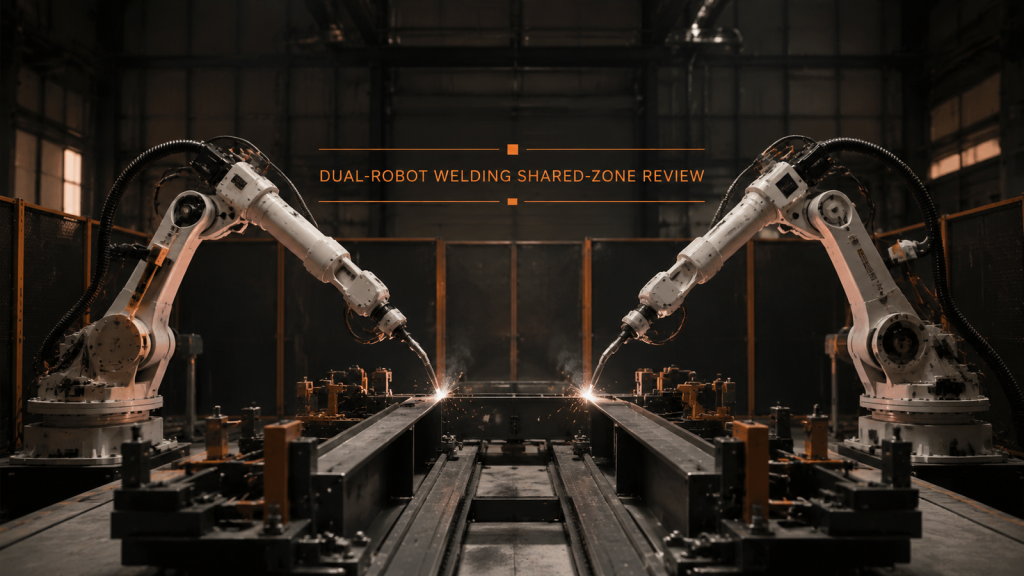
Dubbelrobotsvetsning behöver separata arbetszoner, kontrollerad inträde i delade zoner, förutsägbara väntepositioner och verifierad återhämtning före hastighet.