
Granska en roterande svetsning med både den belastade fixturens svepta utrymme och den rörliga brännaren i samma layout. Den användbara frågan är om det erforderliga förhållandet kan upprätthållas genom rörelsen, inklusive närmande och tillbakadragande. Att nå svetsstartpunkten etablerar inte ett fritt utrymme senare i rotationen eller visar en acceptabel fog.
Följ den fullständiga laddade formen
Vid 00:04 visar öppningsscenen robotbrännaren nära ett rörformigt arbetsstycke som stöds av en svarvarrangemang. Vid 00:14 presenterar videon ett annat, större cirkulärt arbetsstycke. De är separata exempel; redigeringen etablerar inte en delad fixturuppsättning eller en kontinuerlig tillverkningscykel.
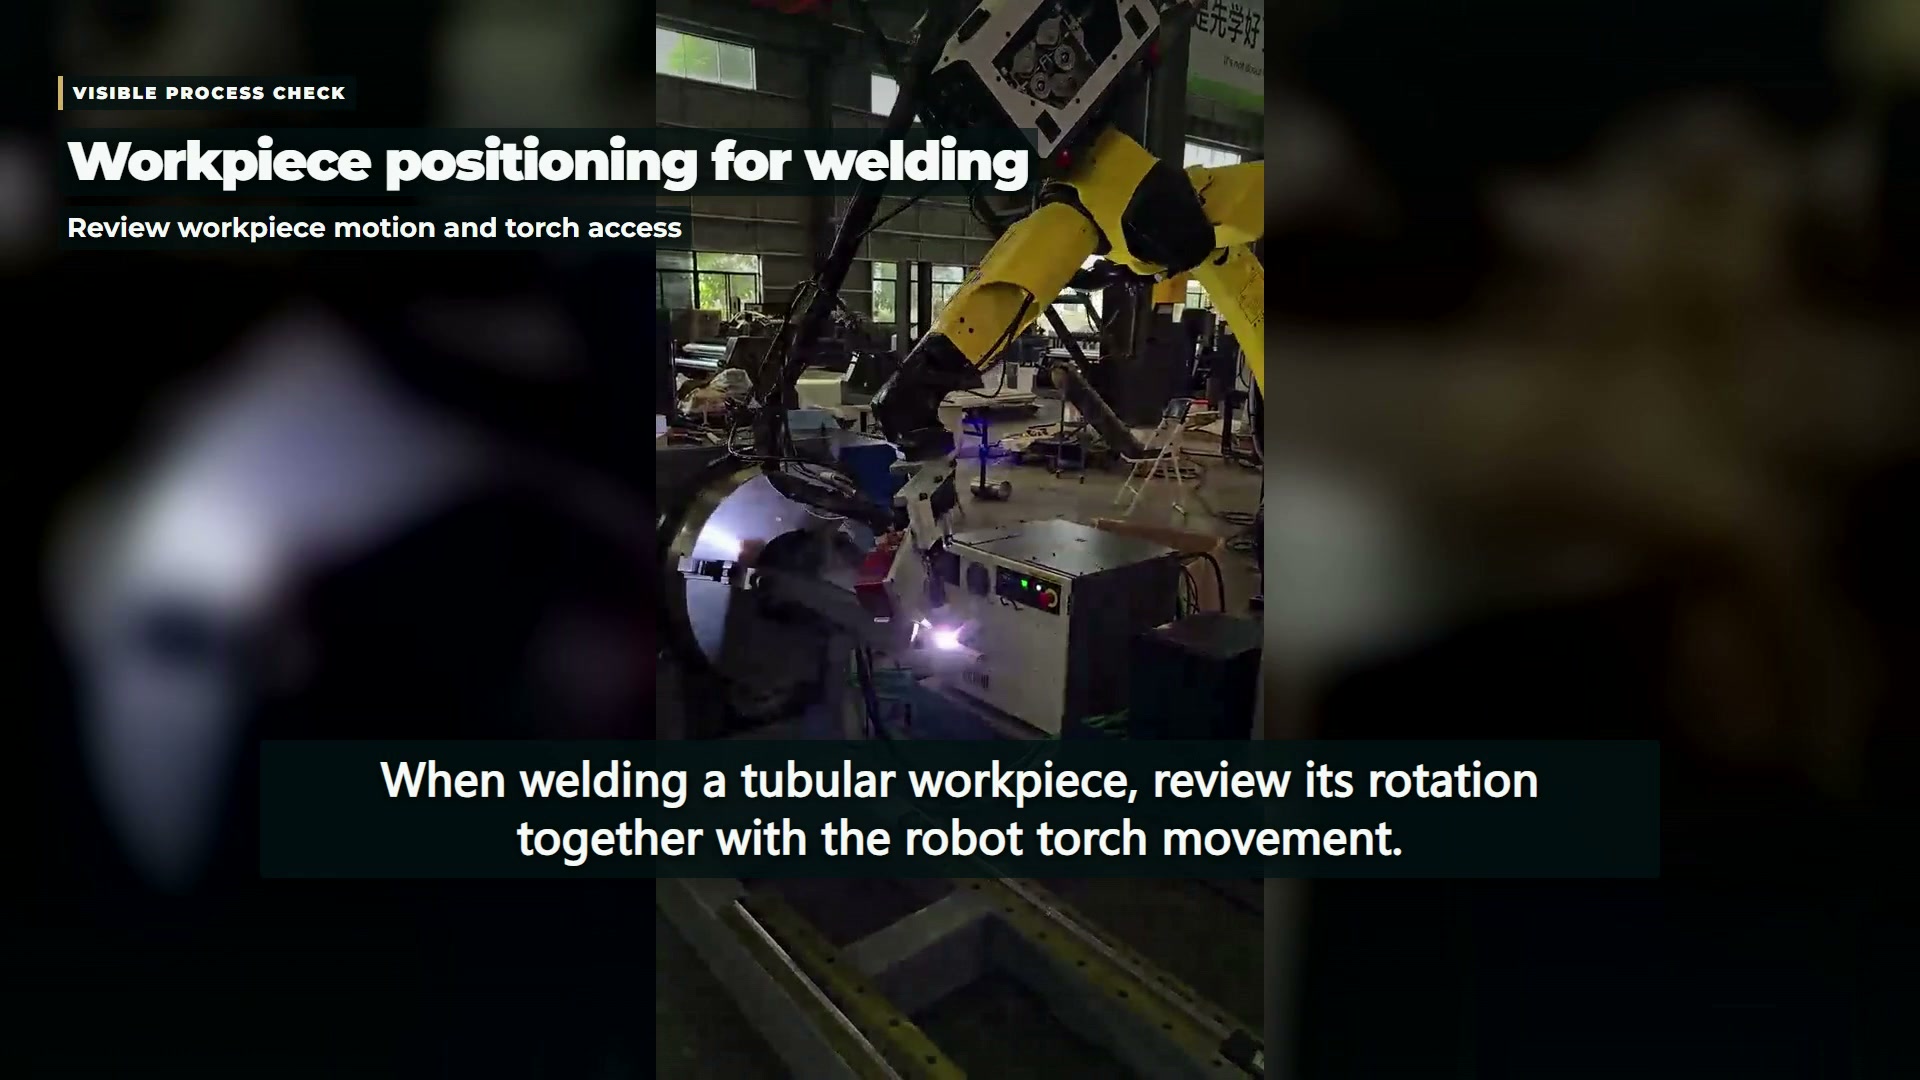
För en föreslagen layout, lägg till utskjutande ändar, fästen, klämmor och anslutna tjänster till arbetsstyckets kontur. Beakta sedan det utrymme som upptas när monteringen vrids. En skarv kan finnas kvar nära det avsedda arbetsområdet medan en annan del av den belastade monteringen närmar sig en piedestal, ett stöd eller en servicelinje. Layoutgranskningen bör ta hänsyn till den yttre geometrin.
Sätt belastningsgränser bredvid geometrin
A Designanteckning för positioneringsverktyg behandlar vikt, tröghet, tyngdpunkt och vridmomentet för den specificerade utrustningen. Dessa är villkor för den produktkontexten, inte universella numeriska gränser och inte identifiering av positioneraren i detta material.
För den faktiska enheten som beaktas, använd dess tillämpliga dokumentation och belastningsbedömning. Om verktyg eller en bordsskiva ändras, behåll de uppgifter som behövs för att bedöma modifieringen. En last som endast beskrivs av sin massa lämnar utvärderaren utan sin fördelning och geometri.
| Granska objekt | Inkludera i den föreslagna modellen | Dra inga slutsatser från videon |
|---|---|---|
| Laddad fixtur | Arbetsstycke, klämmor, stöd och anslutna verktyg | Godkänt lastnings- eller stoppbeteende |
| Fackelrutt | Brännarkropp, erforderlig orientering och servisledningar | En validerad kontinuerlig frigångsväg |
| Svetsfog | Fogens placering och erforderliga svetsförhållanden | Styrka, inre kvalitet eller acceptans |
Samordning behöver sina egna bevis
Ocuco-landskapet översikt över robotbågsvetsning förklarar hur arbetsstycksmanipulatorer kan utöka åtkomsten och hur deras styrning kan integreras med roboten. Detta är bakgrundsinformation om systemarrangemang. Den observerade samtidiga eller sekventiella rörelsen avslöjar inte den filmade styrarkitekturen, avkänningsfunktionerna eller processinställningarna.
En projektgranskning kan därför hålla geometri och kontrollbekräftelse som separata uppgifter. Dokumentera först de positioner och övergångar som processen kräver. Skaffa sedan bevis på att det valda arrangemanget kan utföra dem under de angivna förhållandena. Om ett annat arbetsstycke introduceras, etablera dess egen fixtur- och rörelsebedömning snarare än att överföra slutsatserna från det första arbetsstycket.
Det existerande artikel om planering av positioneringsceller behandlar en bredare uppsättning frågor om uppställning och återställning. Den aktuella översikten koncentrerar sig på vad som hör hemma inom de två rörliga områdena: lastade arbetsupphängningar och brännarutrustning.
Håll gemensam acceptans utanför rörelsedemonstrationen
En jämn rörelse och synlig svetsaktivitet ger inte inspektion av den färdiga fogen. Material, fogförberedelse, processförhållanden och tillämpliga inspektionskrav förblir nödvändiga indata. De inspelade bilderna kan inte heller bekräfta att skyddet mot rörelse, ljusbågsexponering, rök eller interventionsrisker har validerats.
För en teknisk diskussion är en gemensam ritning mest användbar när den åtföljs av den fullständiga lastad fixturlayouten och det föreslagna rörelseområdet. Kombinationen gör det möjligt att skilja en fråga om brännaråtkomst från en belastningsfråga, samtidigt som svetskvaliteten reserveras för de tester som faktiskt kan fastställa den.