
Robotic Axelsvetsarbetsstation
EVST konfigurerar roboten, svetspaketet, positioneraren och fixturen runt den faktiska axelkomponenten, skarvgeometrin och produktionsrutten.
Börja med en arbetsstation, lägg till de skyddade cellfunktioner som din anläggning kräver, eller anslut flera stationer till en produktionslinje efter att lastning, inspektion och materialflöde har definierats.
Vad en arbetsstation för axelsvetsning definierar
Bygg cellen runt axeln och dess leder
Axelsvetsautomation fungerar bäst när komponentdefinitionen styr konstruktionen. EVST kartlägger svetsar, hanteringspunkter, fixturreferenser och inspektionsväg innan utrustningens layout fastställs.
Definiera vad stationen måste svetsa
Namnge axelkomponenten, identifiera varje produktionsfog och registrera var brännaren måste närma sig. Husgeometri, fästen, skarvar och åtkomstbegränsningar formar robotens position och behovet av arbetsstyckets rotation.
- Ritningsrevision och komponentorientering
- Gemensam sekvens, process och acceptanskriterier
- Variation i passform och häftsvetsningsförhållanden
Presentera ett repeterbart arbetsstycke
Fixturen fastställer positioneringsdata och håller aggregatet stabilt under belastning och svetsning. Positioneraren presenterar varje skarv i en användbar vinkel samtidigt som den bibehåller åtkomst för brännaren, kablarna och serviceuppgifter.
- Lastriktning och förarens räckvidd
- Klämsekvens och omkopplingsmetod
- Rotation, frigång och kabeldragning
Koordinera rörelse med svetspaketet
Robotens bana, arbetsstyckets rörelse och svetsparametrar måste fungera som en enda process. EVST planerar starter, stopp, övergångar, brännaråtkomst, rengöring och återställning kring fogsekvensen istället för att behandla roboten som en isolerad enhet.
- Koordinering av robot och positionerare
- Brännarservice och åtkomst till förbrukningsartiklar
- Avkänningsstrategi där leden kräver det
Kom överens om hur resultaten ska kontrolleras
En användbar acceptansplan separerar utrustningens funktion från delkvalitet och produktionsutgång. EVST anpassar avrinningsmetoden till kundens svetsinspektion, dimensionskontroller, belastningsmetod och överenskomna cykelgränser.
- Svets- och dimensionsinspektionsväg
- Produktionsförsök och återställningsscenarier
- Säkerhets- och operatörsinteraktionskontroller
Välj en arbetsstation, cell eller produktionslinje
Rätt skala beror på hur många operationer som måste kopplas samman, hur delar kommer in och ut, och var inspektion eller manuellt arbete hör hemma.
| Format | Bästa passform | Typiskt integrationsfokus | Planeringsfråga |
|---|---|---|---|
| Axelsvetsningsarbetsplats | En definierad svetsoperation med lokal belastning och lossning. | Robot, svetspaket, positionerare, fixtur och stationskontroller. | Kan en enhet komplettera den erforderliga foguppsättningen och förbli enkel att belasta? |
| Robotisk svetscell | Ett skyddat automationsområde med samordnade produktionsfunktioner. | Bevakning, förreglingar, operatörsåtkomst, processtjänster och återställning. | Vilka interaktioner, servicepunkter och säkerhetsfunktioner hör hemma inuti cellen? |
| Produktionslinje för axelsvetsning | Flera sammankopplade operationer med planerad överföring och linjekontroll. | Materialflöde, buffertar, stationsbalans, inspektionsrutt och övervakning. | Vilken operation styr linjeutgången, och hur ska delar flyttas mellan stationer? |
Fyra element som formar svetsstationen
EVST sammanför rörelse-, process- och arbetsstyckeshållningselementen runt den erforderliga svetsbanan.
Svetsrobot
Anger rörelseomfånget och brännarorienteringen för de definierade lederna. Valet följer de erforderliga positionerna, åtkomst och verktygsbelastning.
Svetspaket
Kombinerar strömkälla, brännare, trådmatning och processgränssnitt som behövs för den valda svetsmetoden.
Arbetsstyckespositionerare
Stöder och roterar axelaggregatet så att roboten kan nå sömmar i en produktiv svetsorientering.
Dedikerad armatur
Lokaliserar de faktiska komponenterna, fastställer utgångspunkter och stöder en kontrollerad fastspännings- och belastningssekvens.
Från ritningar till en accepterad produktionsprocess
Varje steg omvandlar applikationsindata till ett testbart stationsbeslut.
Vad man ska skicka in för en användbar axelcellsgranskning
Ett kompakt applikationspaket låter EVST fokusera det första konceptet på det verkliga arbetsstycket istället för antaganden.
Definition av arbetsstycke
Dela monteringsritning, komponentlista, skarvkarta, material, tjocklek och förväntat passformsförhållande. Markera kritiska referenspunkter och ytor som måste förbli tillgängliga.
Produktionsväg
Beskriv lastning, lossning, häftsvetsning, rengöring, omställning, inspektion och reparation. Inkludera det avsedda skiftmönstret och den gräns som används för produktionsmålet.
Kvalitetsplan
Ange svetsgodkännandemetod, dimensionskontroller, provtagningsmetod och kosmetiska förväntningar. Dessa krav styr processtestet och stationsavrinningen.
Anläggningsintegration
Ange tillgänglig golvyta, el, uppströms- och nedströmsgränssnitt, operatörsåtkomst och underhållsväg. Notera eventuella planerade överföringar eller kontroller på linjenivå.
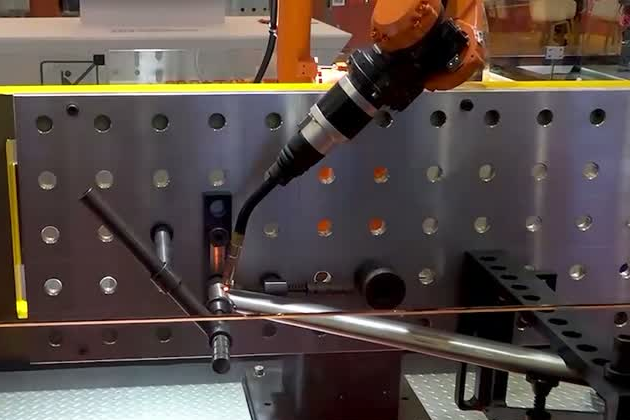
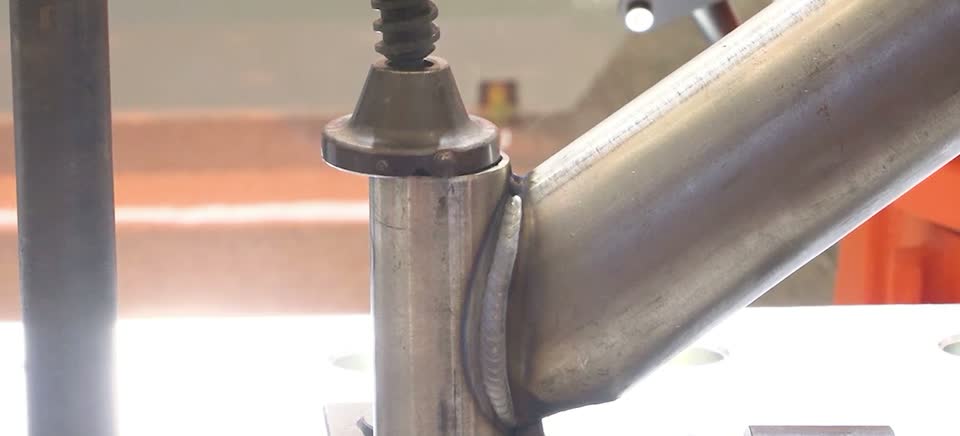
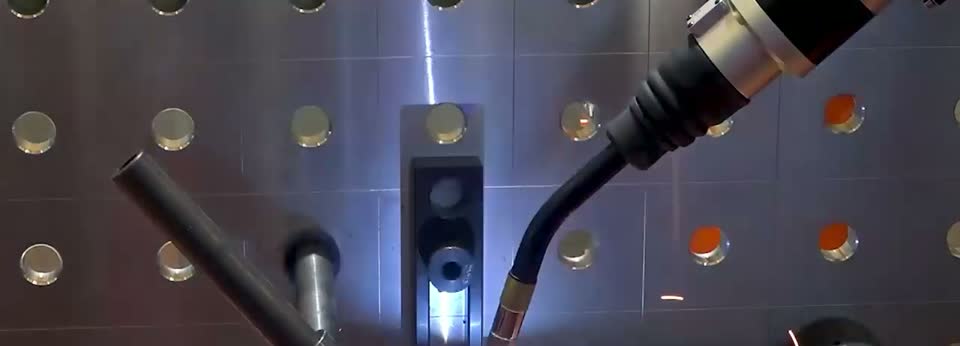
Robotsvetsning för ramar till rörformade cyklar, elfordon och motorcyklar
EVST tillämpar koordinerad robot- och positioneringsrörelse på de kompakta, föränderliga banorna som finns runt rörformiga ramfogar. Processens fokus är stabil brännaråtkomst, kontrollerad rörelse genom övergångar och en finish som uppfyller den överenskomna acceptansstandarden.
Bekräfta prestandan på det faktiska arbetsstycket
Det slutliga konceptet och acceptansplanen kopplar robotens beteende till kundens del, process och produktionsväg.
Produktionstidpunkt
Använd en överenskommen klocka. Inkludera tillämpliga steg för lastning, svetsning, rengöring, omställning, inspektion och återställning så att resultatet representerar den planerade stationen.
Svetsar och dimensioner
Kontrollera hela processen. Montering, fixturbeteende, verktygets mittpunkt, värmeinmatning, avkänning och inspektion bidrar alla till den färdiga detaljen.
Ansvar för automatisering
Tilldela varje operation. Definiera vilka uppgifter som ingår i automationen, lastning, häftsvetsning, inspektion, reparation, slipning och underhåll och vilka som förblir operatörernas ansvar.
Frågor om arbetsstation för axelsvetsning
Vad är skillnaden mellan en arbetsstation, cell och produktionslinje?
En arbetsstation är en fokuserad produktionsenhet. En svetscell tillför det skyddade automationsområdet, kontroller och planerade operatörsinteraktioner. En produktionslinje kopplar samman flera lastnings-, svets-, inspektions- eller överföringsstationer genom materialflöde och linjenivåkoordinering.
Vilken information behöver EVST för att konfigurera en axelsvetscell?
Skicka delritning, komponent- och skarvkarta, material, tjocklek, monteringsskick, svetsprocess, belastningsmetod, produktionsmål, inspektionsmetod, anläggningslayout och el. Dessa indata gör att konceptet kan återspegla den verkliga axeln och produktionsrutten.
Hur stöder en lägesställare axelsvetsning?
Positioneraren stöder och roterar arbetsstycket så att roboten kan bibehålla åtkomst till brännaren och en användbar svetsorientering. EVST väljer positionerarens format och rörelse runt axelaggregatet, fixturen, önskade positioner och hanteringssekvens.
Hur bekräftar EVST cykeltid och svetskvalitet?
Projektet definierar först cykelgränsen och acceptansmetoden. EVST validerar sedan rörelsen, svetsprocessen, belastningssekvensen och inspektionsvägen med representativa delar så att resultatet kan jämföras med det överenskomna kravet.
Kan robotsvetsning minska sekundärslipning på rörramar?
Det kan minska manuell efterbehandling när den avstämda svetsprocessen, fogskicket, sprutnivån och strängens utseende uppfyller kundens acceptanskriterier. Bekräftelsen hör hemma i processtestet för det faktiska rammaterialet och den kosmetiska standarden.
Börja med axelritningen och godkännandemetoden
Skicka komponentritning, skarvkarta, material, monteringsskick, lastningsväg, produktionsmål, inspektionsplan och tillgänglig golvyta. EVST kommer att använda dessa indata för att utforma arbetsstationen, den skyddade cellen eller det anslutna linjekonceptet.