
Robusta svetsrobotarbetsstationer för stora och tunga delar
En arbetsstation för kraftiga arbetsuppgifter börjar med krav på detaljvikt, envelopp, rotation, skarvåtkomst och flerpassage. Den här sidan jämför åtta arrangemang så att projektgruppen kan begränsa arbetsstyckets positionering och externa rörelse till en ingenjörsmässig kortlista.
Definiera storkomponentsfamiljen innan du väljer utrustningsrörelse
Använd dessa arbetsstycksfamiljer för att fastställa krav på ramlängd, diameter, vikt, belastning och skarvåtkomst.
Använd fyra begränsningar för att bestämma hur delen presenteras
Fyll på och kuvertera
Kontrollera arbetsstyckets och fixturens massa tillsammans, definiera sedan längd, bredd och rotationsdiameter.
Rotation och stöd
Välj koncept med spindeldocka och dubbdocka, dubbelpelare eller L-positionering mot tyngdpunkten och stödpunkterna.
Åtkomst och extern rörelse
Överväg endast golv-, huvud- eller inverterad rörelse när en fast robotposition inte kan täcka den erforderliga längden eller höjden.
Flerpassprocess
Kontaktavkänning, bågspårning och flerskiktssvetsfunktioner finns tillgängliga som valfri programvara för bågsvetsning i den tunga gruppen.
Organisera åtta alternativ efter positionering, färd och åtkomst ovanför huvudet
Detta är en begränsningsdriven ingenjörsprocess, inte en matris av motsvarande produktkort.
Positioneringsledd presentation
Börja med hur delen måste rotera eller luta.
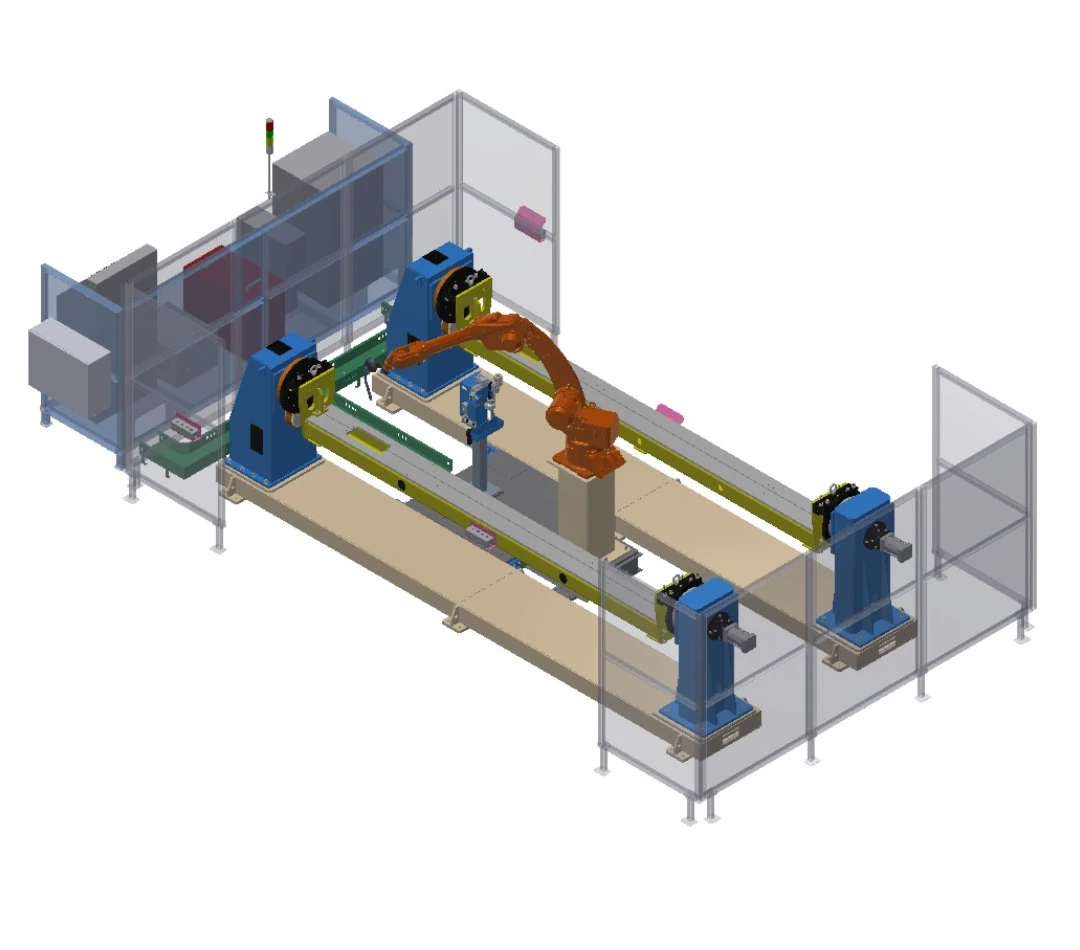
Dubbelstations arbetsstation för spindeldocka och dubbdocka
Två positioneringsenheter för spindeldocka och dubbdocka ger alternerande presentation av detaljer med pneumatisk fastspänning av dubbdocka.
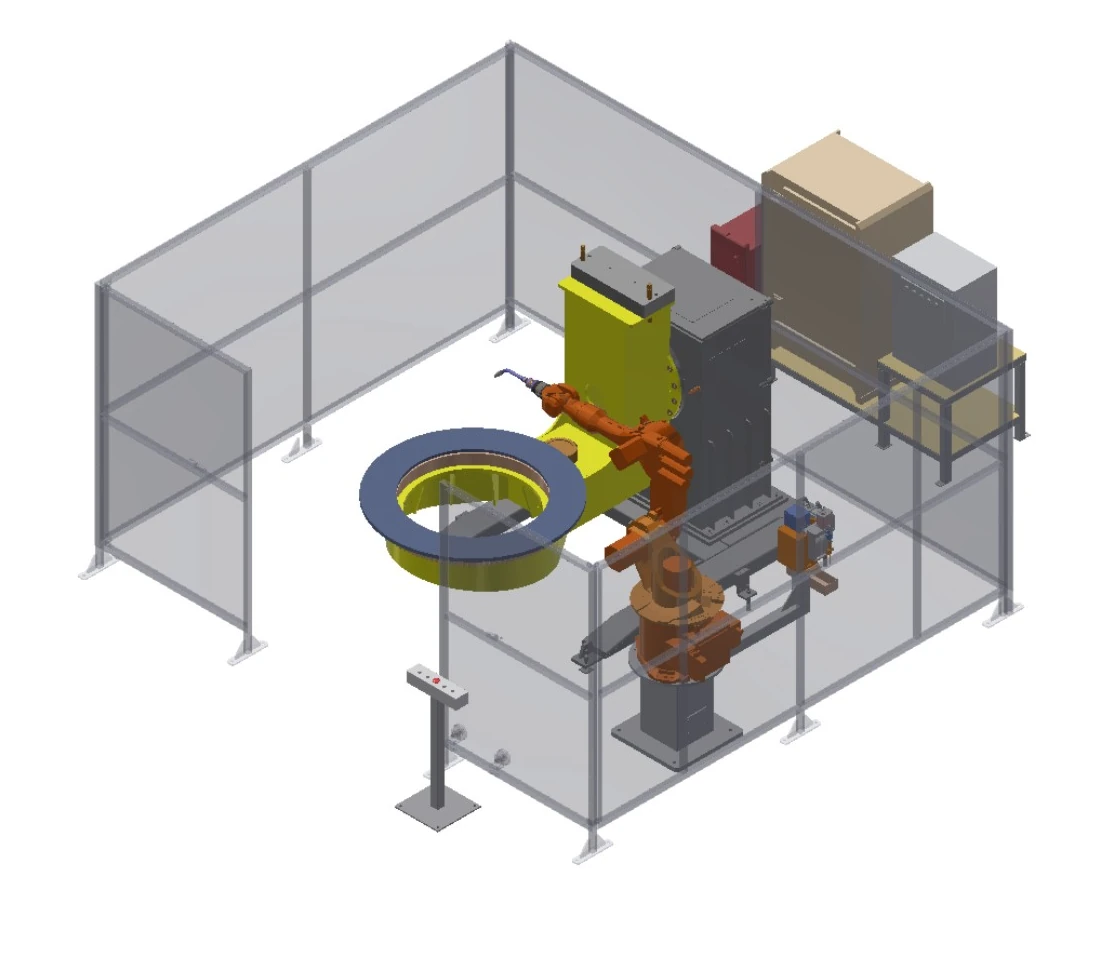
Tvåaxlig L-positioneringsarbetsstation
En tvåaxlig L-positionerare roterar och lutar fixturen för åtkomst till svetsning i flera ytor.
Reseassisterad täckning
Lägg till kontrollerad rörelse när en robotposition inte kan täcka den erforderliga längden eller höjden.
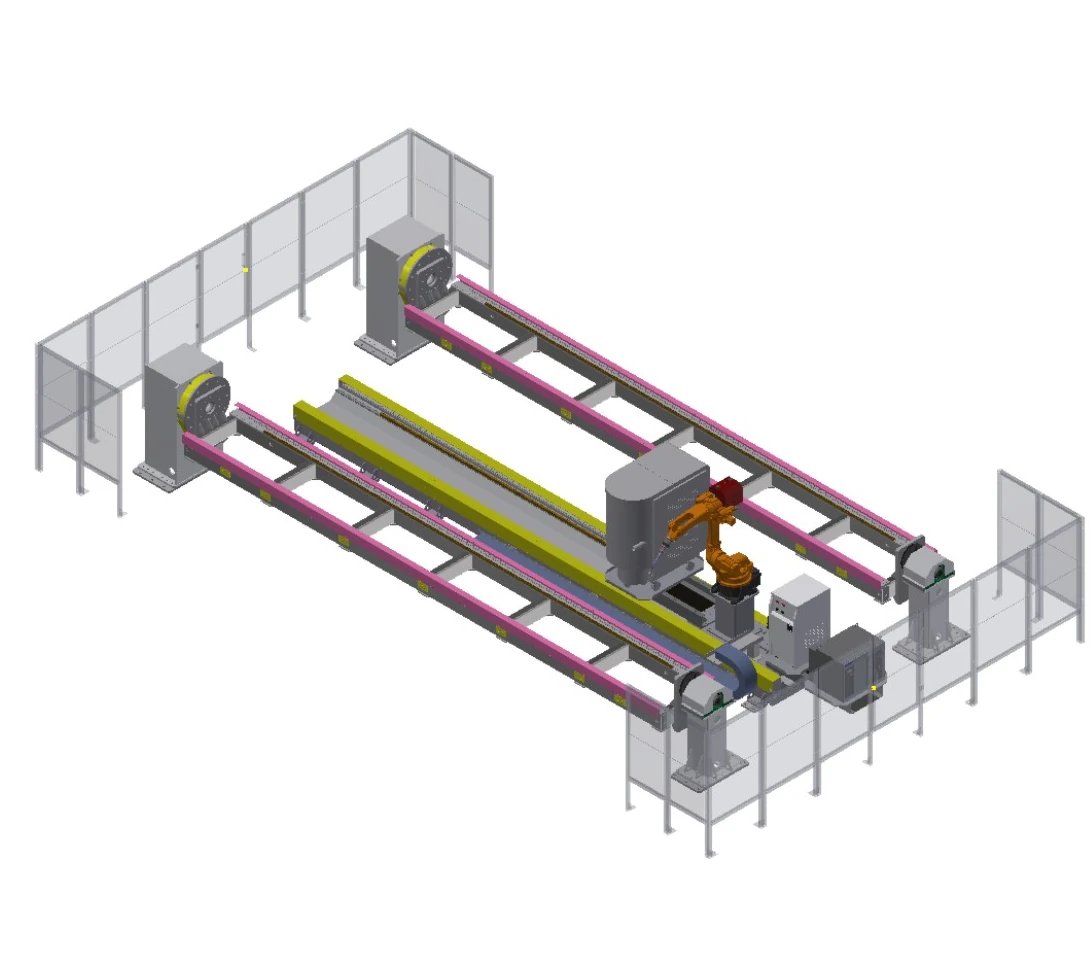
Arbetsstation med långa arbetsstycken och förflyttningsaxel
En golvförflyttningsaxel utökar robotens täckning längs ett sex meter långt fixturområde som betjänas av två positioneringsenheter för spindeldocka och dubbdocka.
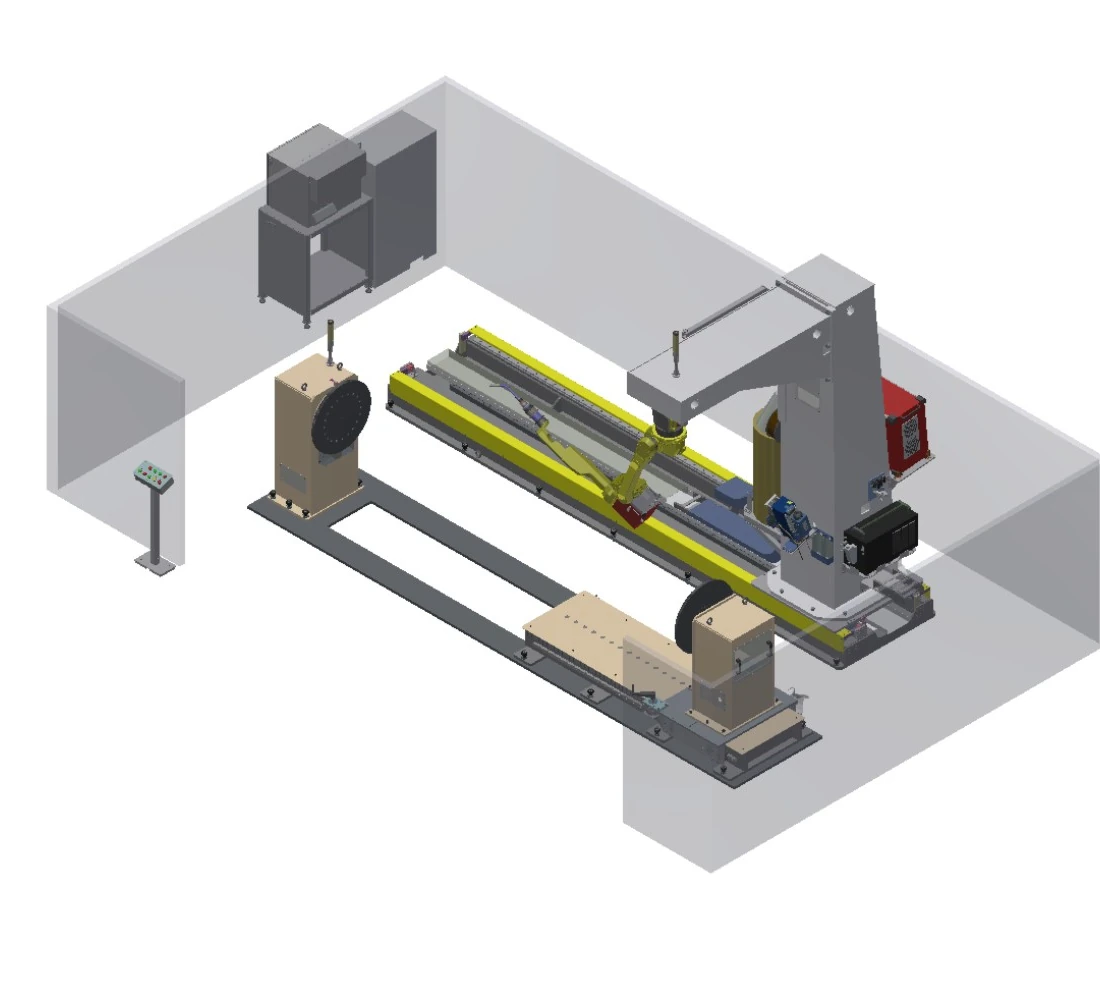
Inverterad C-rams arbetsstation
En inverterad C-ram och förflyttningsaxel förlänger åtkomsten längs detaljen medan dubbdockan erbjuder längdjustering.
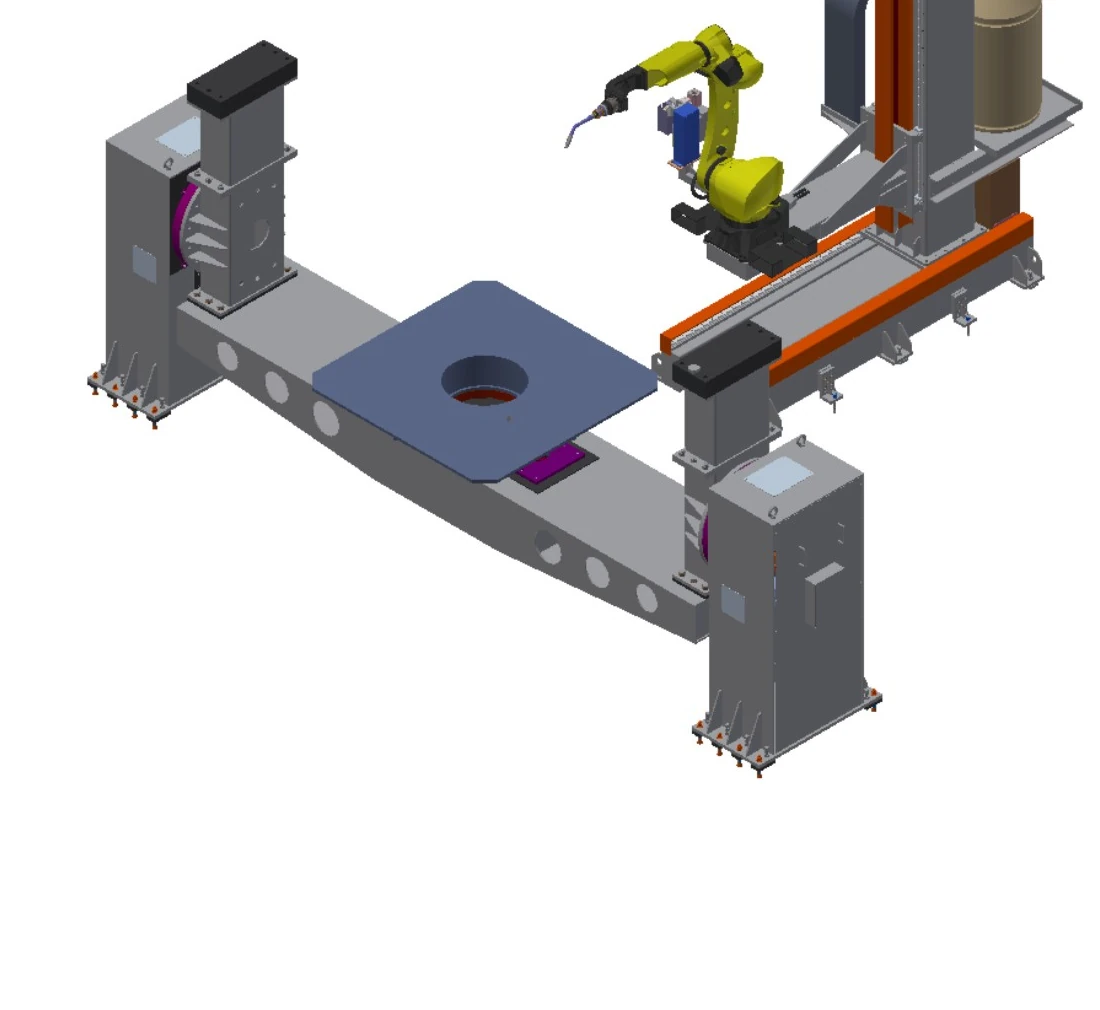
Tvåaxlig golvförflyttningsarbetsstation
Y- och Z-axelrörelse kombineras med en dubbelkolumnspositionerare som är klassad för ett viktintervall från två till fem ton.
Överliggande och inverterad åtkomst
Flytta roboten ovanför eller runt arbetsstycket när åtkomst och utrymme styr arkitekturen.
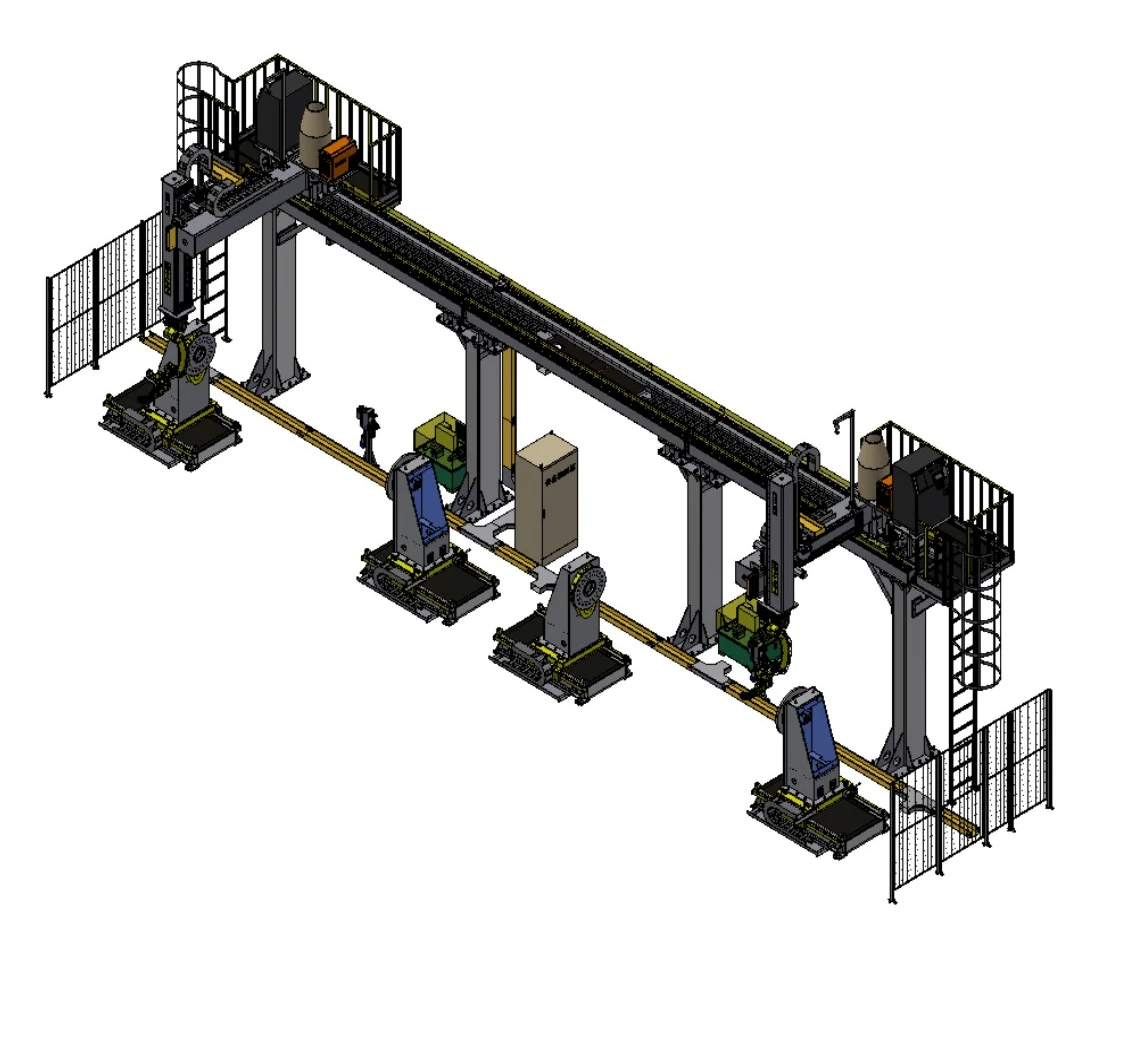
Arbetsstation för fleraxlig överhängande vagn
Valbara överliggande rörelseaxlar kombineras med en eller två tunga spindeldocka-dubbdocka-positionerare för stora roterande arbetsstycken.
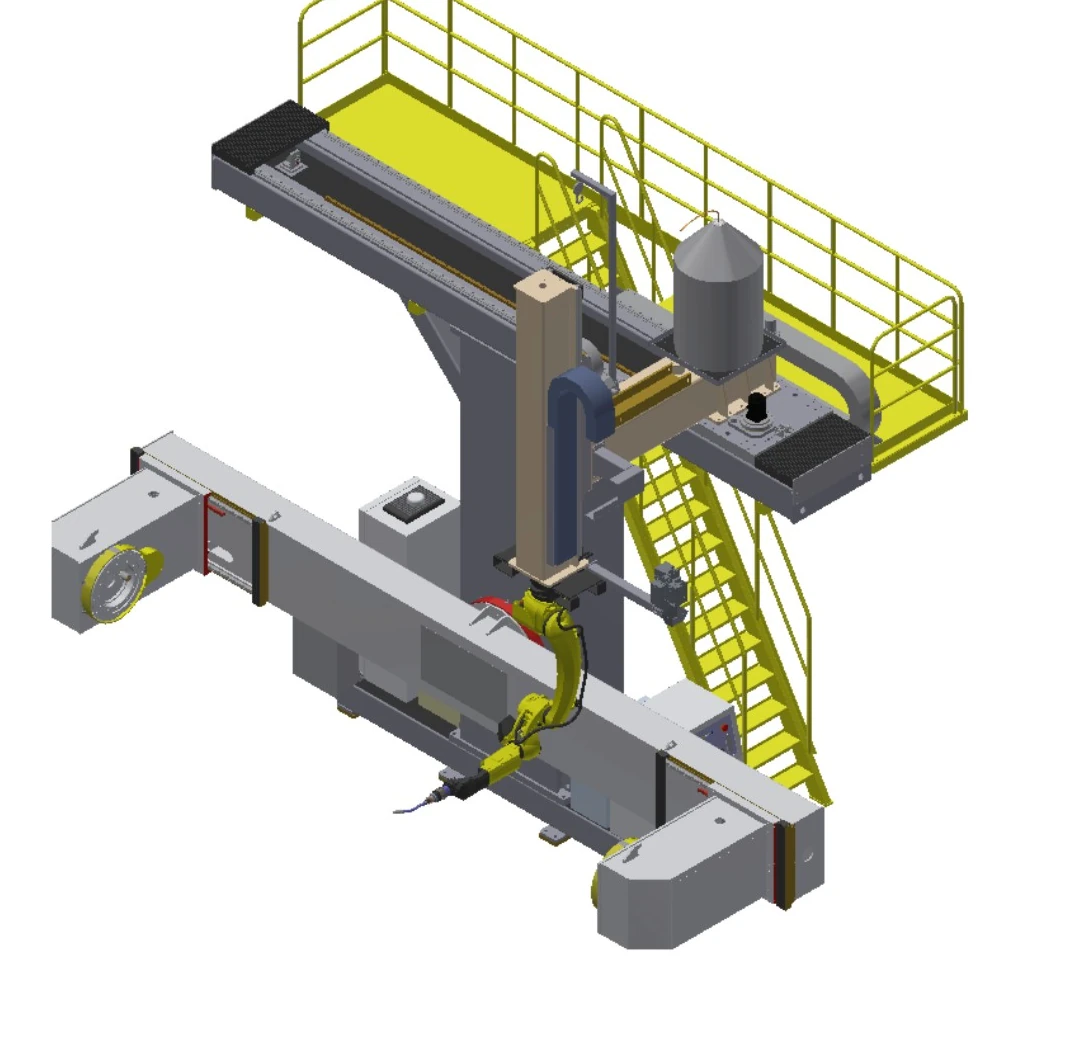
T-formad arbetsstation för överliggande vagn
Tvåaxlig rörelse över huvudet betjänar en sidomonterad positionerare för roterande delar med medeldiameter.

Roterande inverterad C-ramsarbetsstation
En roterande inverterad C-ram ger vertikal förflyttning och vinkelåtkomst runt det högsta belastningsområdet för lägesställaren i denna grupp.
Jämför last, envelopp, extern rörelse och skyddsfält
| Rad | Beskrivande konfiguration | Armräckvidd | Positioner belastning | Arbetsstyckets kuvert | Extern rörelse | Positioneringsarrangemang | Skyddsfält |
|---|---|---|---|---|---|---|---|
| A | Arbetsstation med långa arbetsstycken och förflyttningsaxel | 2 m | 300 000–350 000 ton | Armatur 6 m × 1.5 m | Resa 5 m | Spindeldocka-dubbdocka, 2 enheter | Halvslutet staket |
| B | Dubbelstations arbetsstation för spindeldocka och dubbdocka | 2 m | 300 000–350 000 ton | Armatur 3 m × 1.5 m | Spindeldocka-dubbdocka, 2 enheter | Halvslutet staket | |
| C | Inverterad C-rams arbetsstation | 1.4 m / 2 m valfritt | 300 000–350 000 ton | Armatur 4 m × 1 m | Resa 4 m | Spindeldocka-dubbdocka; dubbdocka justeras 1.5 m | Halvslutet staket |
| D | Tvåaxlig L-positioneringsarbetsstation | 1.4 m / 2 m valfritt | 1 ton / 2 ton valfritt | Tvåaxlig L-positionerare | Halvslutet staket | ||
| E | Arbetsstation för fleraxlig överhängande vagn | 1.4 m / 2 m valfritt | 300 000–350 000 ton | Rotation ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Spindeldocka-dubbdocka, 1 eller 2 enheter | Halvslutet staket |
| F | T-formad arbetsstation för överliggande vagn | 1.4 m / 2 m valfritt | 300 000–350 000 ton | Rotation ≤1.8 m | X 3–4 m; Z 1–2 m | Sidomonterad spindeldocka-dubbdocka; justera 0.5 m | |
| G | Tvåaxlig golvförflyttningsarbetsstation | 1.4 m / 2 m valfritt | 300 000–350 000 ton | Rotation ≤3 m | Y 1.5 m; Z 1.5 m | Tvåaxlig dubbelkolonn; justera 0.5 m | |
| H | Roterande inverterad C-ramsarbetsstation | 1.4 m / 2 m valfritt | 300 000–350 000 ton | Rotation ≤3 m | Z 1–2 m; rotation ±90° | Tvåaxlig dubbelkolonn; justera 0.5 m | Halvslutet staket |
Bygg skyddskonceptet kring logistik och extern rörelse
Skydd av tunga delar är inte en standardiserad tillbehörslista. Den måste ses över tillsammans med lyft, lastning, serviceuppgifter, rökkontroll och kontrollerad förflyttning.
Isolering och förreglingar
Definiera skydd kring maximal rörelse, positioneringsenheter, lastzoner och personalinträde.
Lyft och åtkomst till stora delar
Bekräfta kranbanor, portar eller öppningszoner, överföring av arbetsstycke och onormal borttagning.
Gränssnitt för rök och process
Inkludera svetsröksavskiljning, el, processmedia och utrustningskylning i det övergripande konceptet.
Underhåll och validering
Tillhandahåll kontrollerade förhållanden för service, rengöring av brännaren, justering av fixturen och validering av säkerhetsfunktioner.
Definiera delpositionering och skarvkartan före utrustningens omfattning
Delgranskning
Ritningar, massa, tyngdpunkt, fogar, varianter och inkommande skick.
Positioneringskoncept
Stöd, rotation, belastning och gränser mellan fixtur och gränssnitt.
Tillgångsstudie
Robotposition, extern rörelse, kollision och serviceåtkomst.
Process och skydd
Svetsprocedur, avkänning, rök, förreglingar och personalinteraktion.
Definition av acceptans
Kom överens om delar, sömmar, testförhållanden, dokument och beslutsmetod.
Fyra scenarier för tung svetsning med olika begränsningar
Fallen illustrerar endast fokus på delfamiljer, arrangemang och processer; de identifierar inte en kund, ett fast utrustningspaket eller ett prestationslöfte.
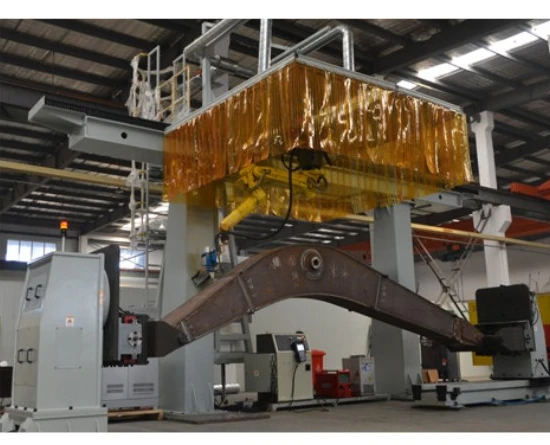
Bommar och balkar för byggutrustning
Stöd långa tillverkade sektioner, koordinera extern rörelse och håll svetsåtkomsten kopplad till den faktiska fogkartan.
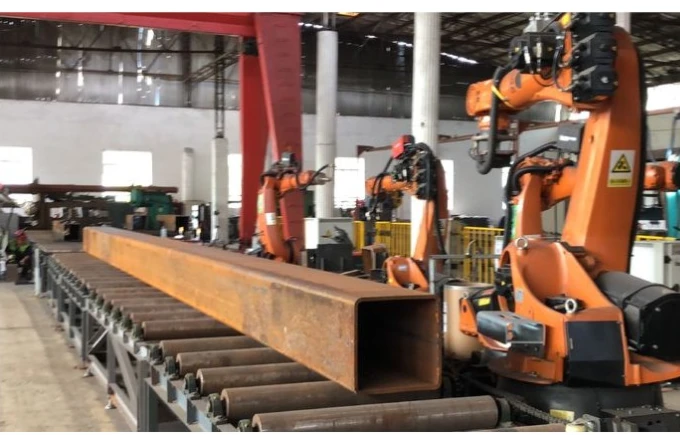
Stålkonstruktionssektioner
Planera åtkomst på flera sidor för lådsektioner och bärprofiler utan att behandla en enda fixtur som universell.
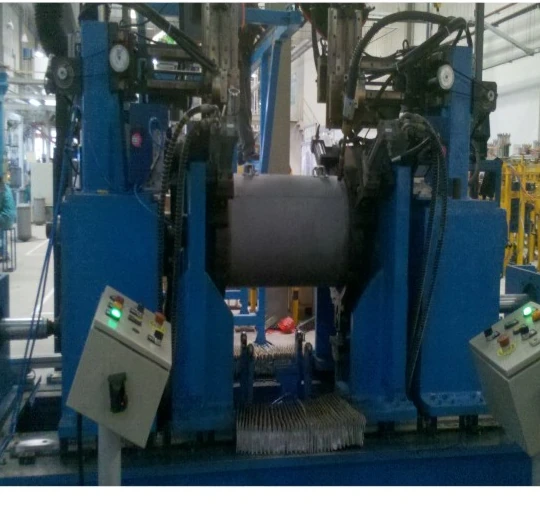
Tryckkärlsskal
Använd kontrollerad rotationspresentation för cylindriska sömmar samtidigt som diameter, stöd och belastningsmetod bekräftas.
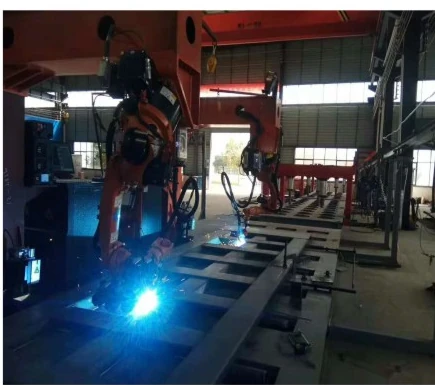
Tillverkningar av kommersiella fordon
Separera tankar, ramar och karossstrukturer i tydliga delfamiljer innan du väljer arbetsupphängning och stationsflöde.
Tekniska frågor att avsluta före konceptdesign
Hur granskas kapacitetsintervallet?
Ange arbetsstyckets massa, fixturens massa, tyngdpunkt, stödmetod och dynamisk orientering. Projekttekniska beräkningar fastställer tillämpligt intervall.
När bör extern robotrörelse beaktas?
Överväg det när en monteringsposition inte kan täcka den erforderliga längden, höjden eller skarvvinkeln, och granska då kollisions-, styvhets- och underhållsåtkomst.
Hur presenteras långa eller stora delar?
Jämför positioneringskoncept för spindeldocka och dubbdocka, dubbelpelare och andra mot gränssnitt för stöd, rotationsdiameter, längdjustering, belastning och fixtur.
Vad behövs för en flerpasssvetsgranskning?
Ange krav för fogförberedelse, material, tjocklek, fyllnadsmedel, strängföljd, förvärmning eller mellansträngskrav, plus avkännings- och programstrategi.
Hur utvecklas säkring av tunga delar?
Basera riskbedömningen på maximal rörelse, lastning, lyft, personaltillträde, rökkontroll och underhållsuppgifter.
Kan de visade arrangemangen beställas som fasta paket?
De är tekniska utgångspunkter. Mekaniska, elektriska, process-, fixtur-, skydds- och acceptansomfattningar måste bekräftas mot den faktiska delen.
Börja med arbetsstyckets data och skarvkartan
Dela detaljintervall, massa, tyngdpunkt, fogar, lastmetod och platsbegränsningar så att EVST kan utforma en utgångspunkt för en kraftig svetsrobotarbetsstation.