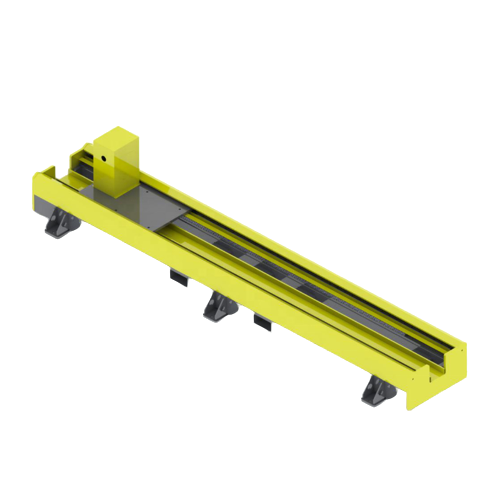
Beställningsbyggda linjära rörelsesystem

Robotspår – 7:e axelns robotöverföringsenheter (RTU)

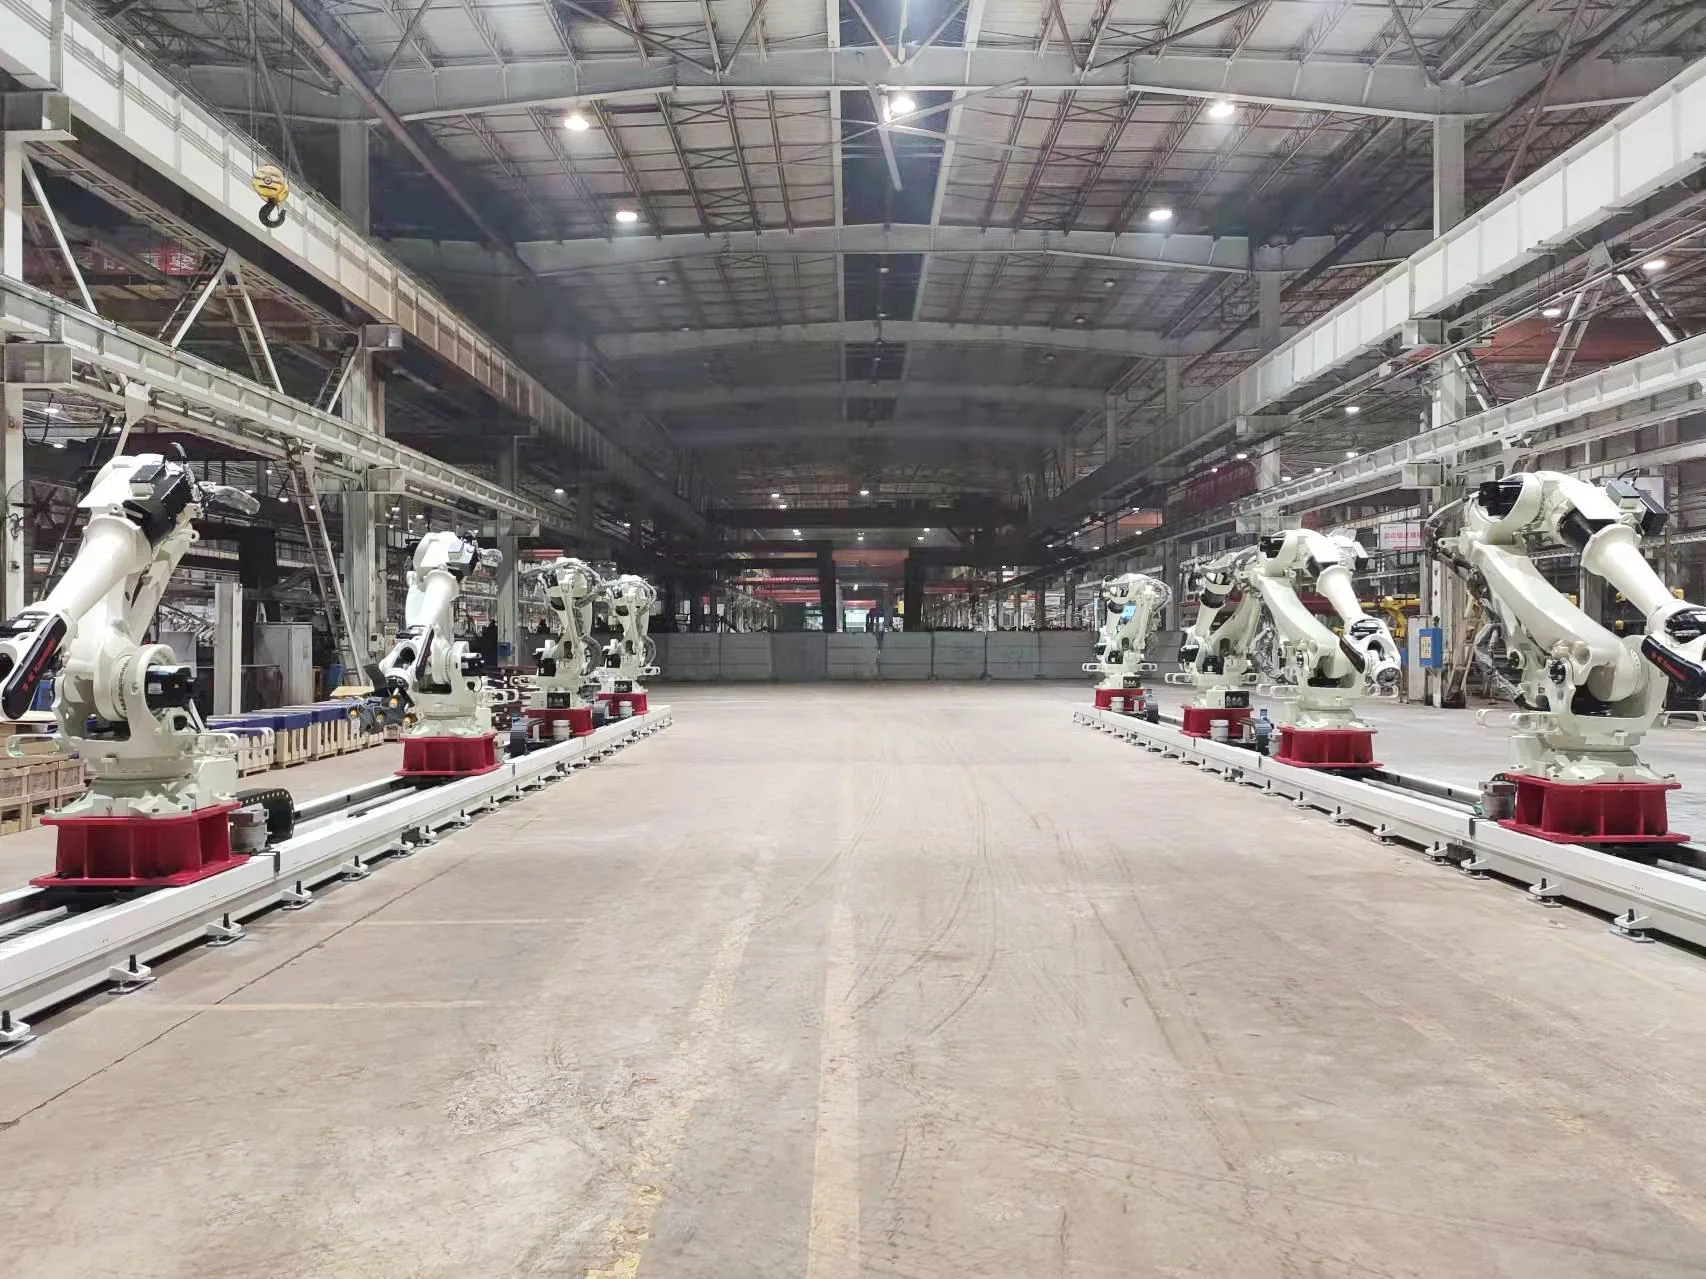
Utöka en robots arbetsområde över maskiner, stationer eller långa arbetsstycken. EVST konstruerar robotbanor på marken, i luften och i fackverket för din robot, förflyttning, last, arbetscykel, miljö och platsförhållanden.

Skräddarsydd för varje projekt Mark-, himmel- och fackverkslayouter Markbandskonfigurationer upp till 6 000 kg nominell vagnlast

Vad det är

Lägg till en koordinerad linjär axel till din robot

Ett robotspår är en motordriven linjär axel som bär en industrirobot mellan arbetspositioner. Även kallad en 7:e-axlig robotöverföringsenhet, utökar den robotens arbetsområde så att en robot kan betjäna långa delar, flera maskiner eller separata processstationer. Golvmonterade versioner är också kända som markskena eller golvskena.

Produktfamilj

Välj den layout som passar arbetscellen

Spårstrukturen väljs baserat på tillgängligt golvutrymme, åtkomst till arbetsstycket, robotens orientering och processvägen. Mark-, himmel- och fackverkssystem är konstruerade för roboten, installerad massa och projektförhållanden.

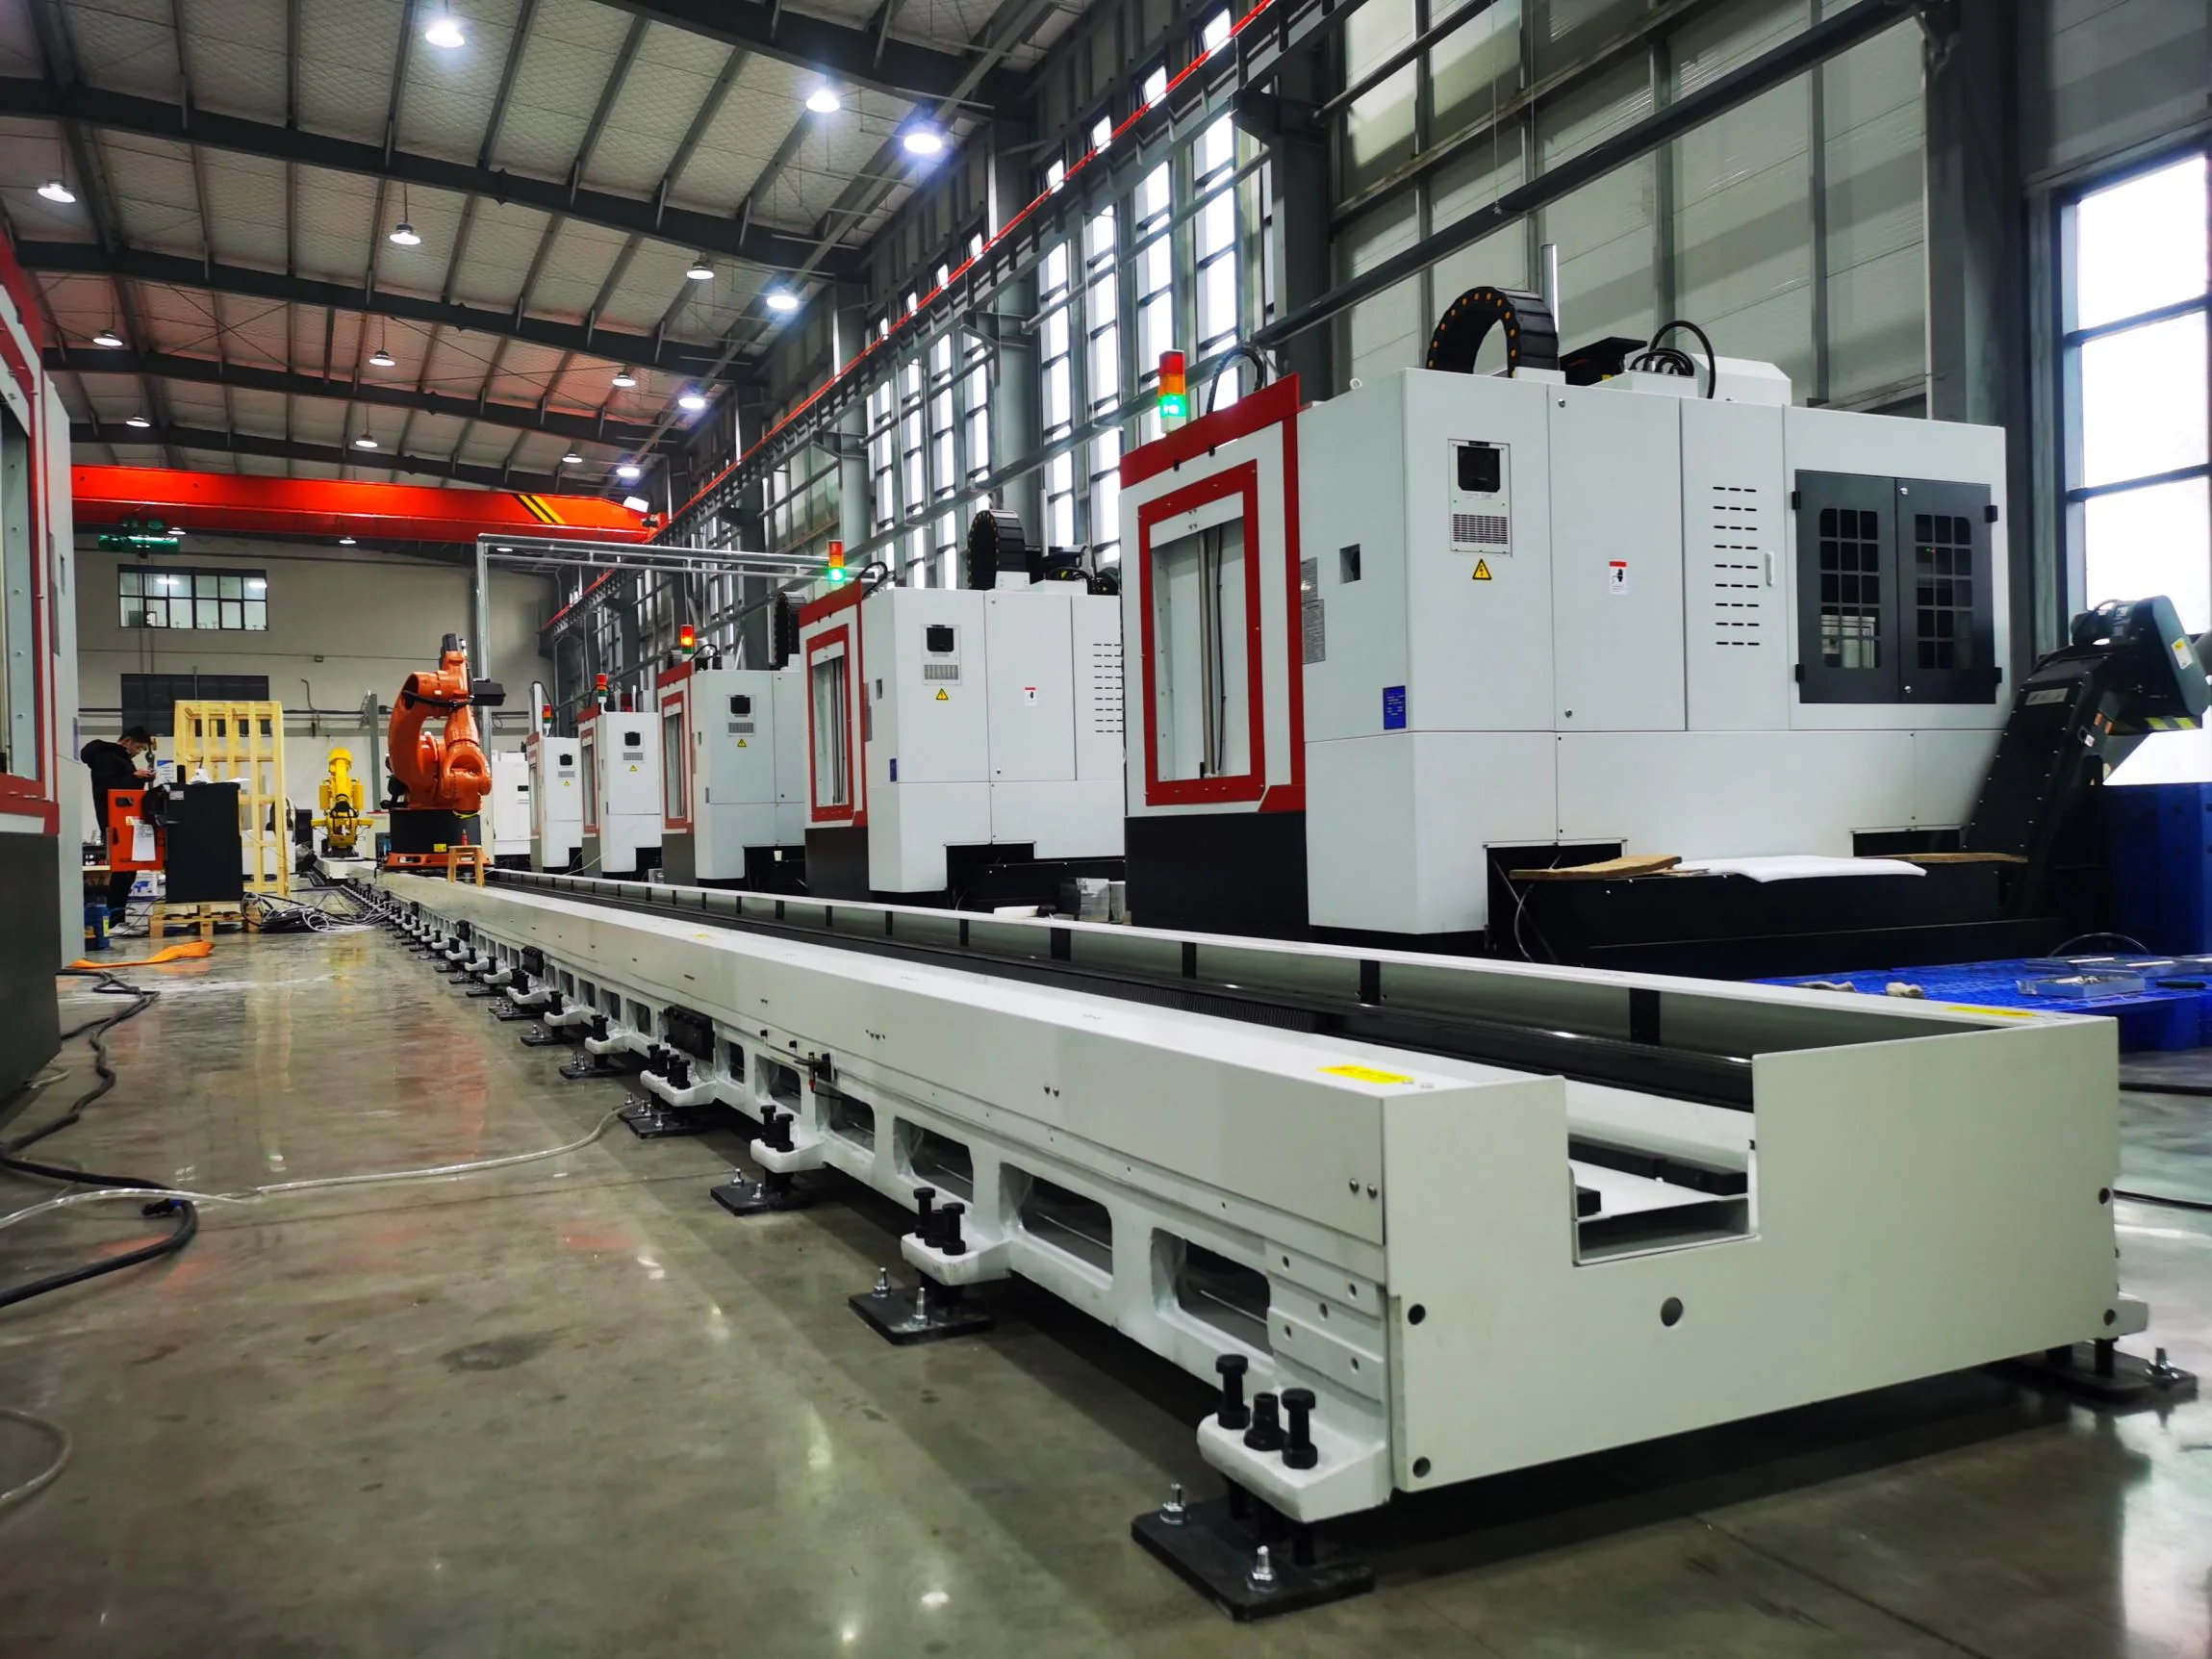
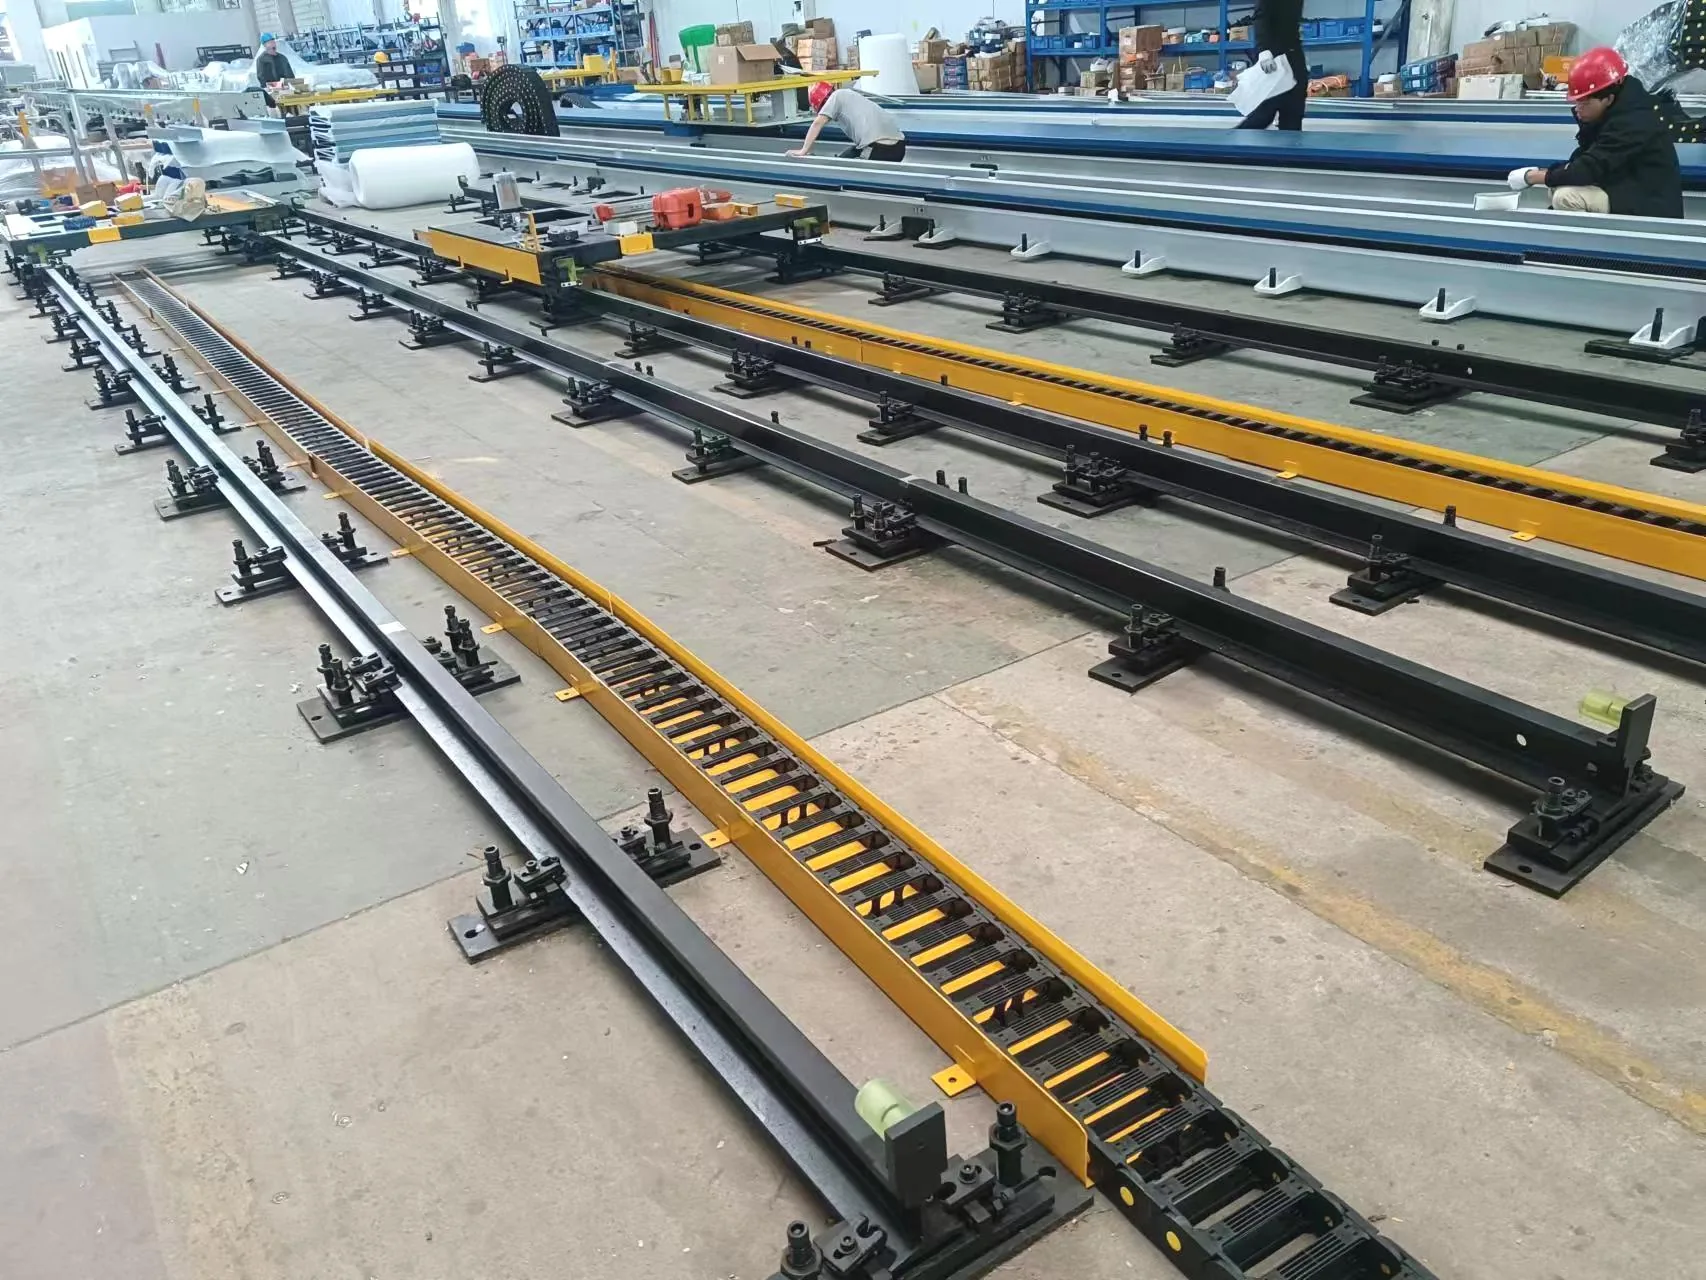
Markmonterade robotbanor monteras i verkstaden

Markskena

Markskena (golvmonterad skena)

En praktisk layout för att flytta en robot längs maskiner, fixturer eller långa arbetsstycken. Baskonstruktion, förflyttning och skydd är specificerade för projektet.

Välj det när: tillgänglig service på golvnivå och en direkt väg bredvid maskiner är prioriterade.
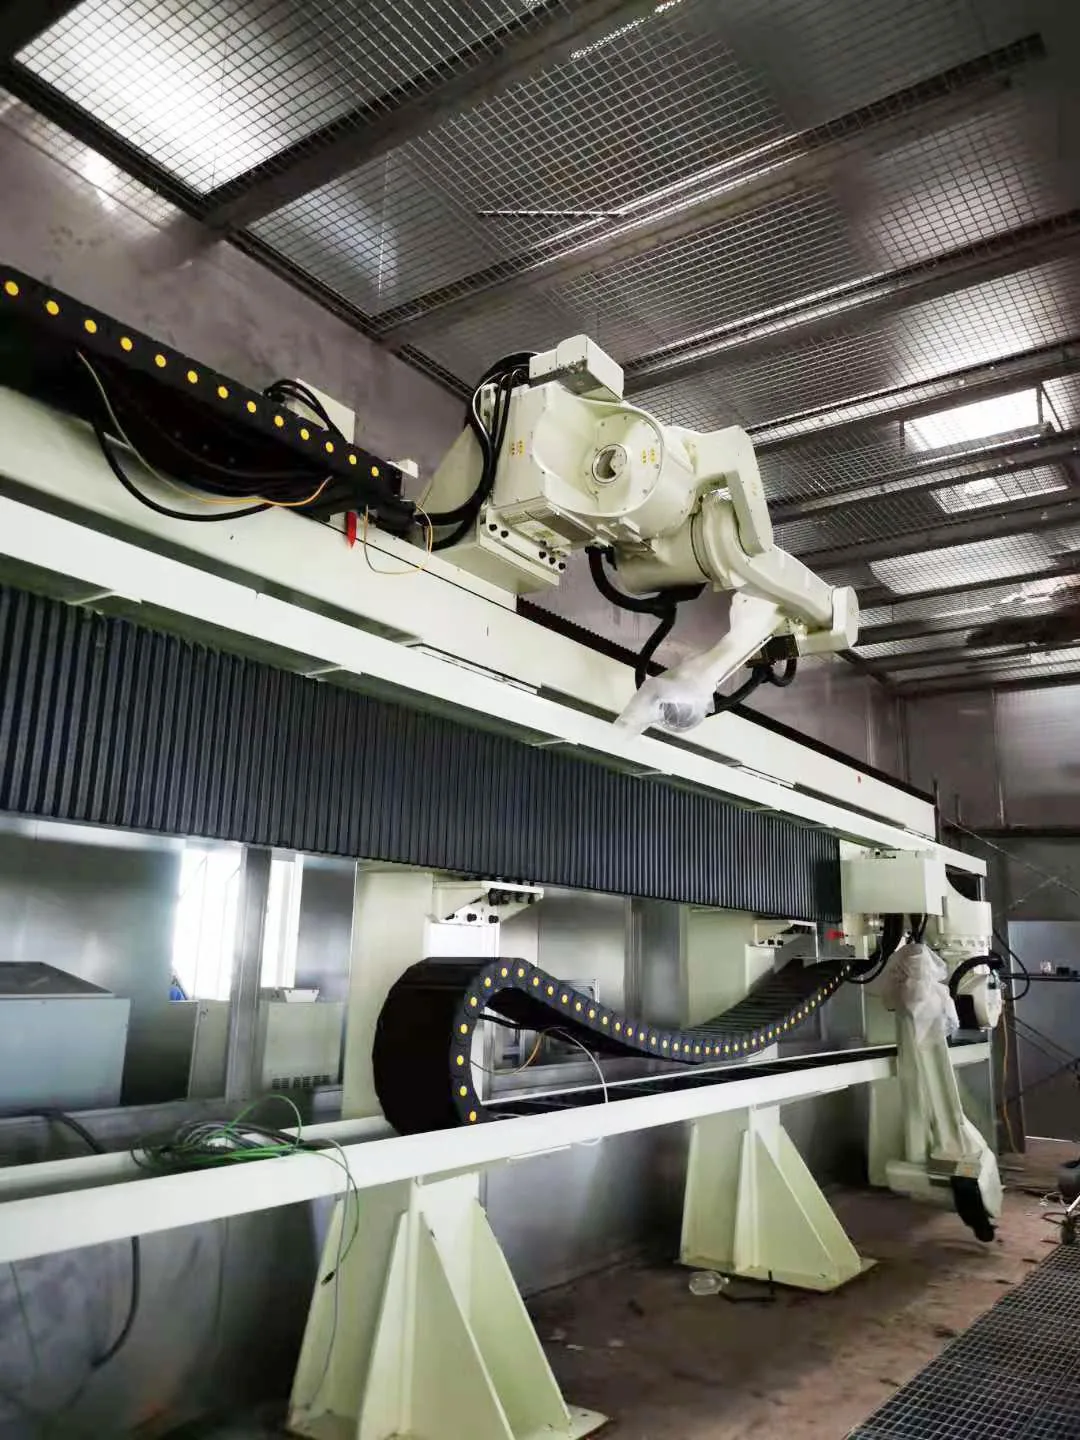
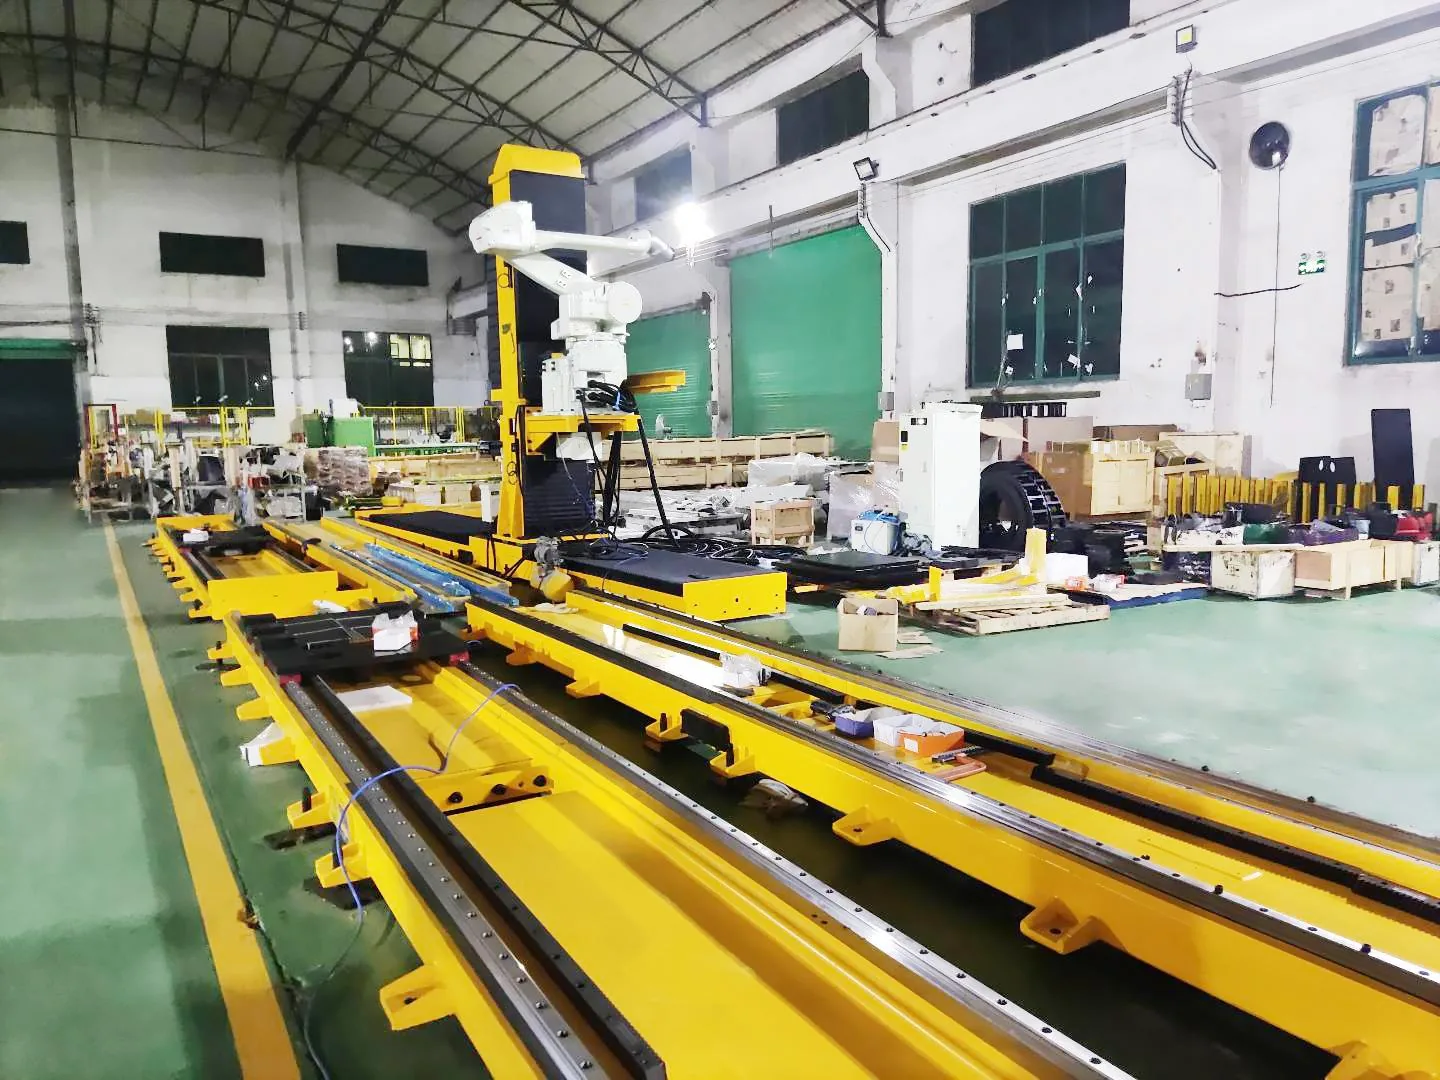
Upphöjd robotbana som bär en robot ovanför ett arbetsområde

sky rail

Sky Rail (överliggande/upphöjda spår)

Flyttar roboten ovanför arbetsområdet för att bevara åtkomst till golvet eller för att närma sig en process från en upphöjd position. Struktur och gränssnitt är konstruerade för cellen.

Välj det när: att frigöra golvyta eller att närma sig processen ovanifrån är viktigt.

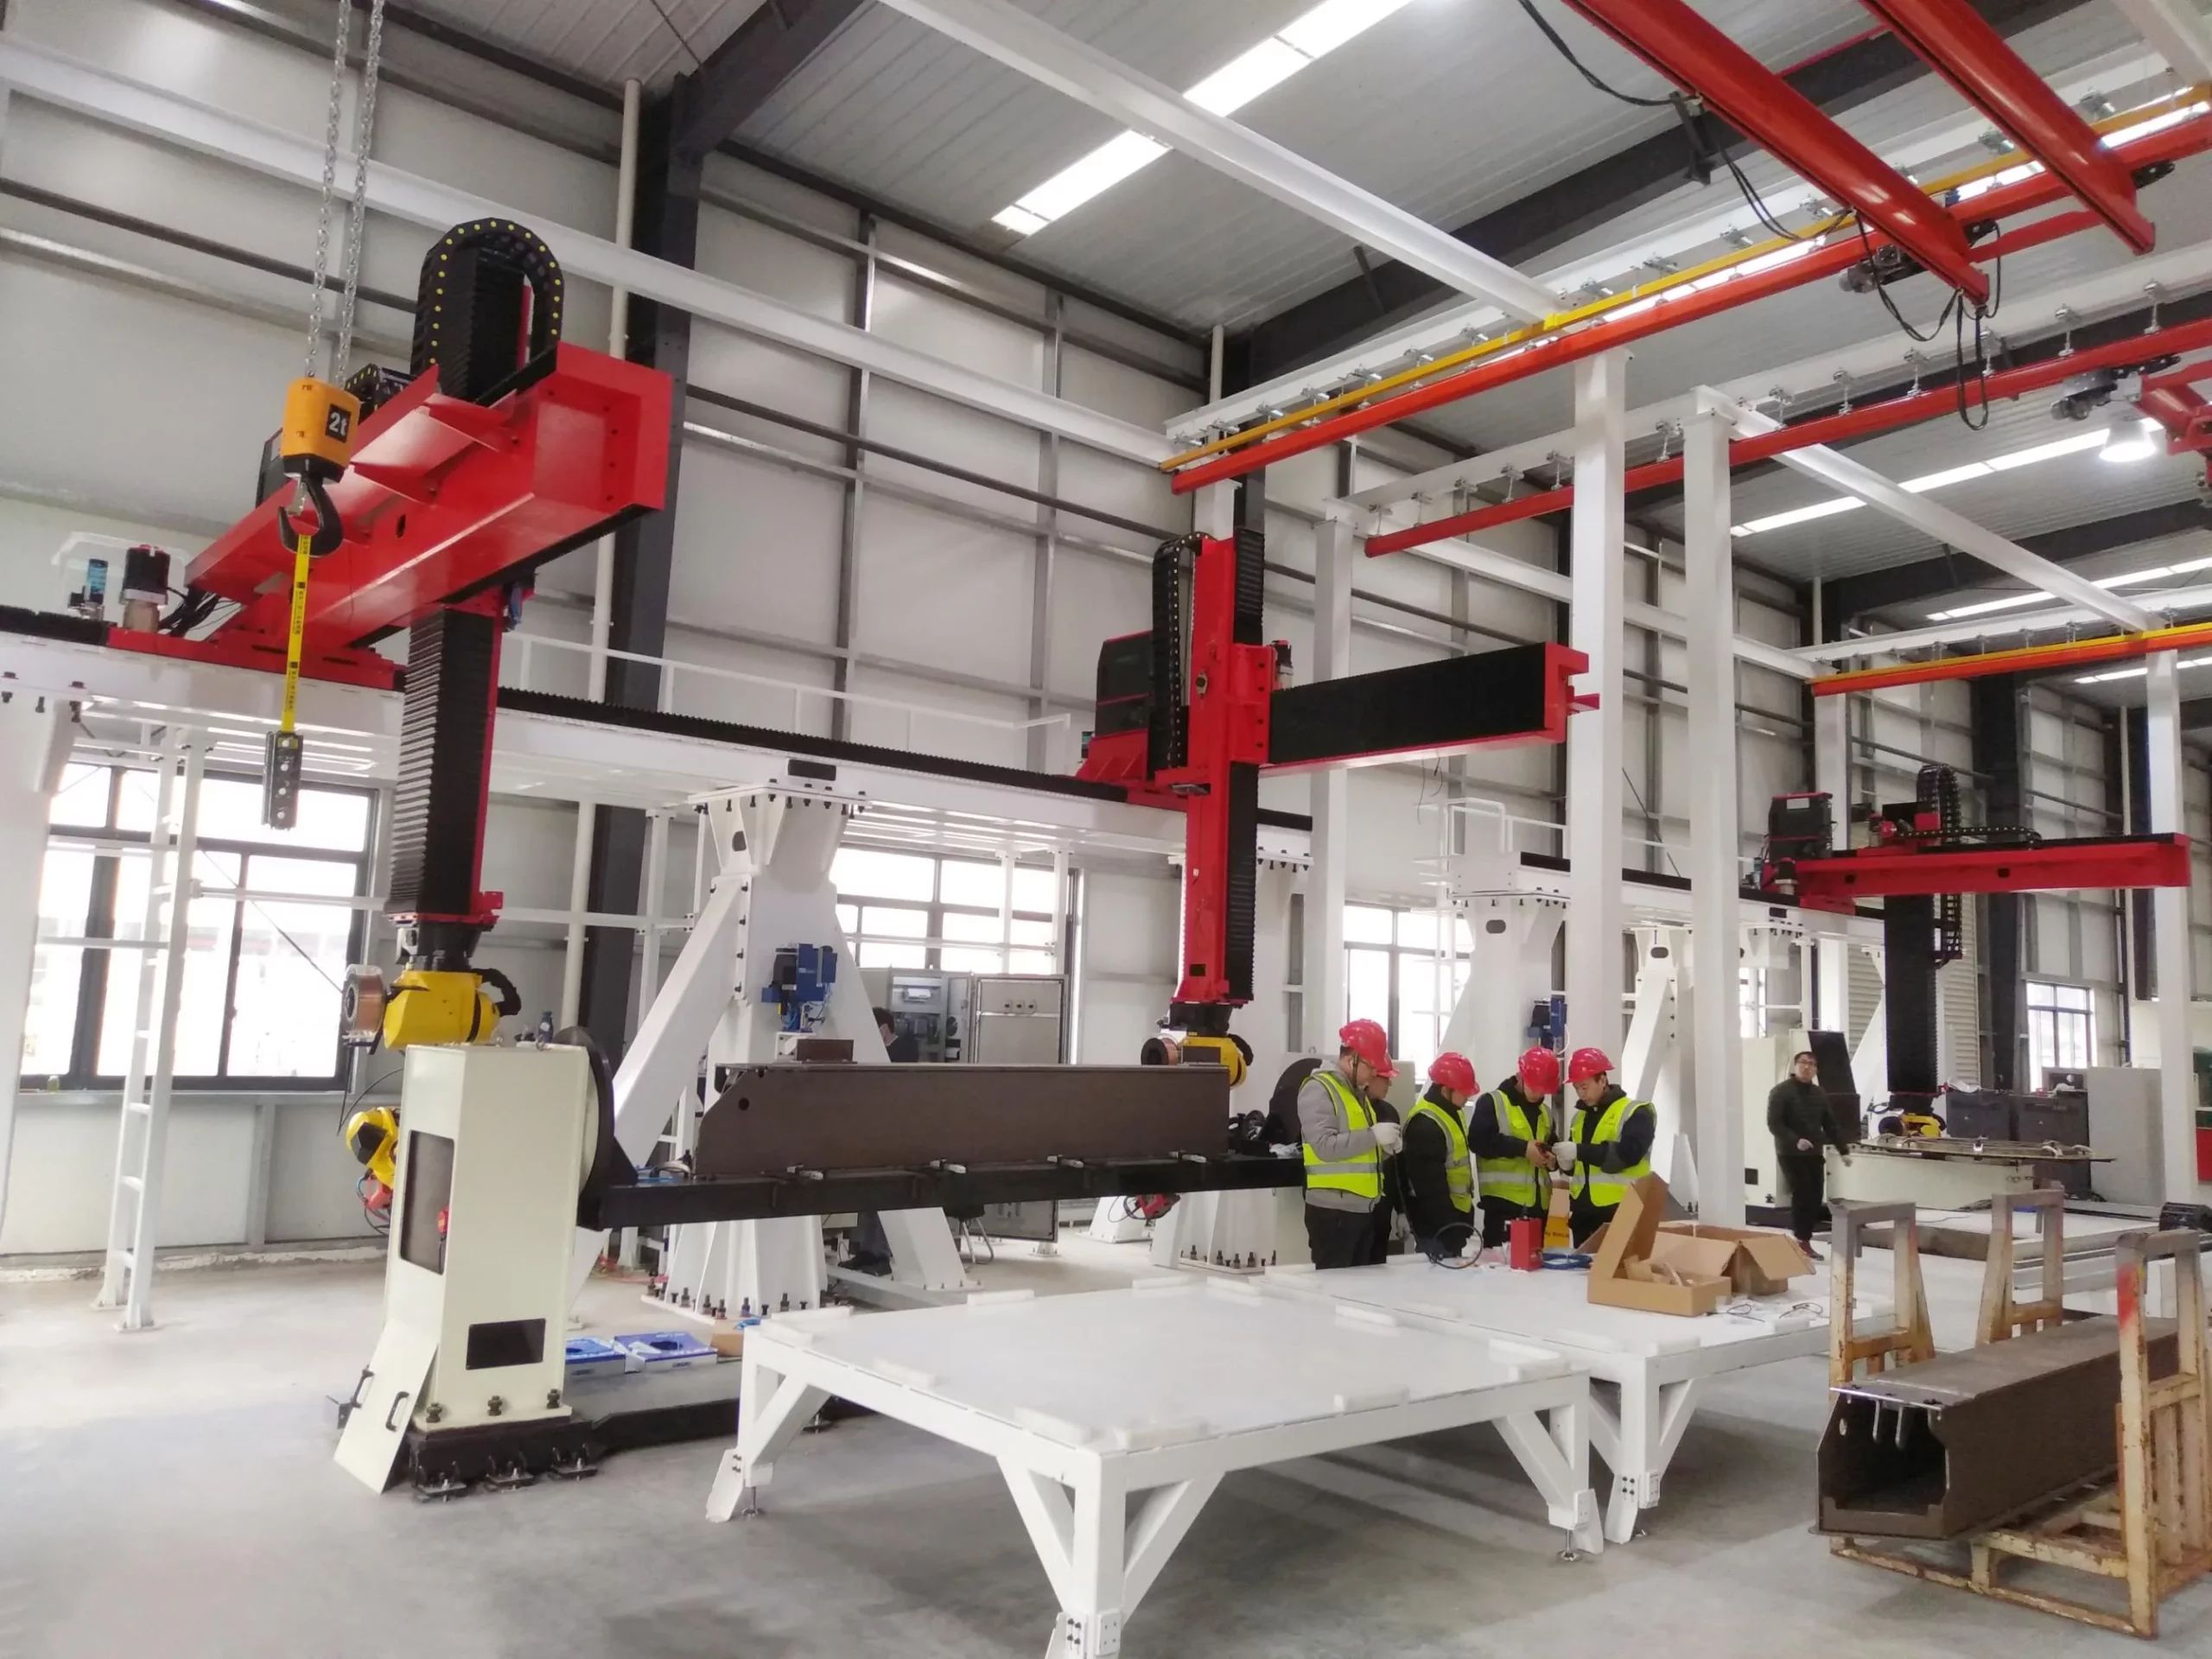
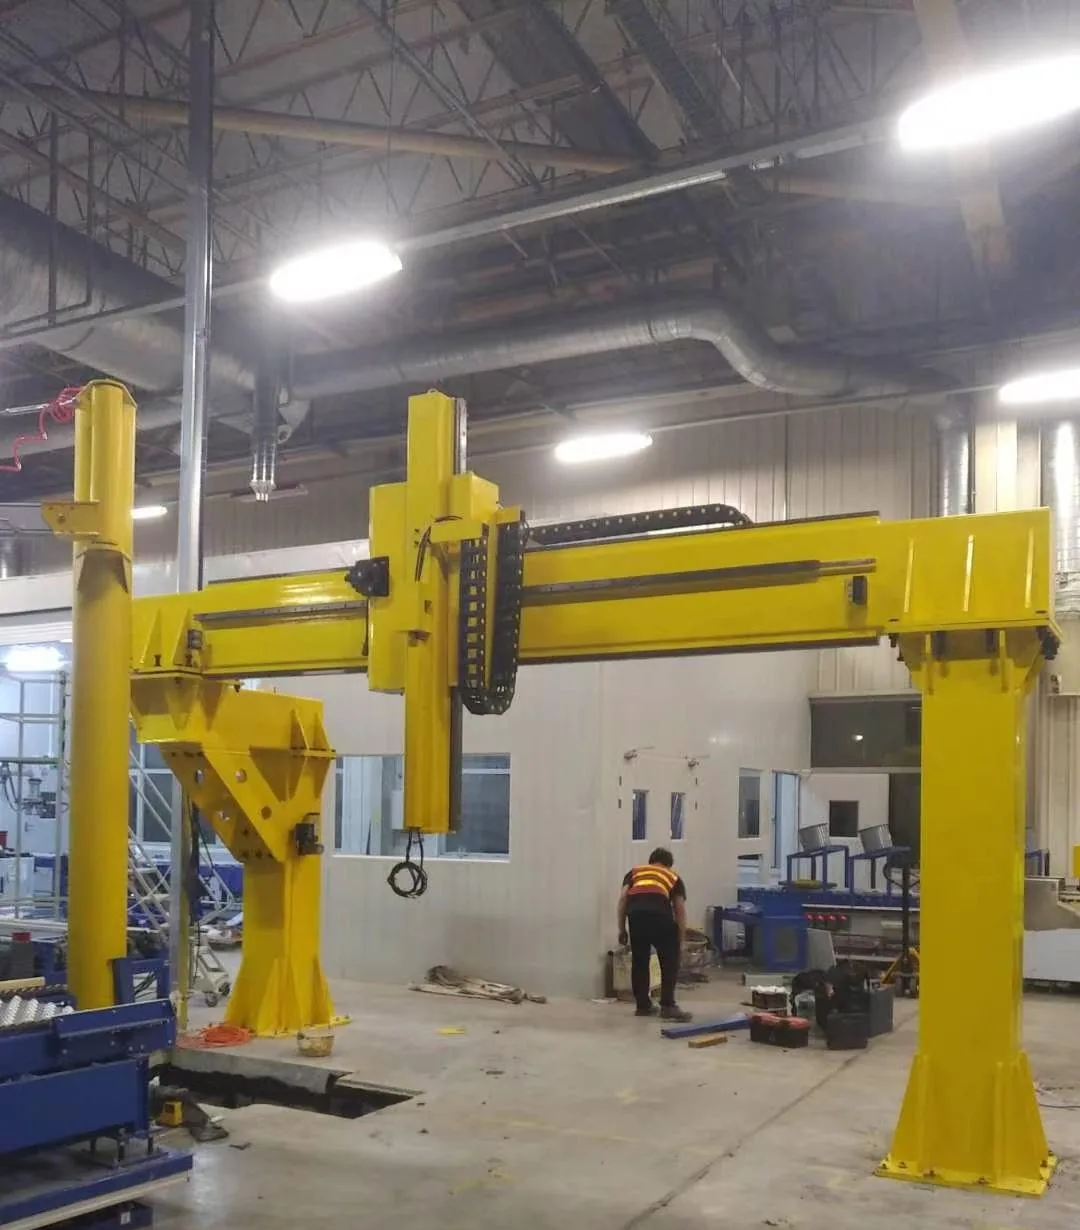
Fackverksrobotskenstruktur installerad i en verkstad

Fackverksskena

Fackverks- och portalsystem

En portalliknande struktur för större arbetsytor och applikationsspecifika rörelsearrangemang. Spännvidd, axlar, gränssnitt och strukturella detaljer konstrueras per projekt.

Välj det när: en markaxel kan inte täcka det erforderliga spannet eller den koordinerade rörelsen i mer än en linjär axel.

Valprocess

Sju ingångar för en fungerande konfiguration

En användbar förfrågan kräver ingen färdig specifikation. Börja med driftskraven och tillgänglig platsinformation; spåret kan sedan dimensioneras för den installerade massan.

Användning och arbetsstycke

Beskriv processen, detaljstorleken, stationerna och hur roboten behöver arbeta.

Robot och installerad massa

Ange robotens märke/modell, robotens kroppsvikt, riser eller fixturer monterade på vagnen och handledsnyttolast.

Resa och räckvidd

Ange den erforderliga effektiva rörelsevägen eller dela en celllayout så att ändavstånd och robotbaslängd kan beaktas.

Rörelsekrav

Dela målhastighet, repeterbarhet, arbetscykel, stopp och all nödvändig samordning med robotstyrenheten.

Monteringsriktning

Välj ett initialt mark-, upphöjt, inverterat eller fackverkskoncept baserat på åtkomst- och processgeometri.

Miljö och skydd

Identifiera damm, stänk, vätska, temperatur och rengöringsförhållanden som påverkar val av kapsling och material.

Webbplats och gränssnitt

Ange grundförhållanden, ledningar, tillgängligt utrymme, säkerhetsgränssnitt och leveransbegränsningar.

Struktur och skydd

Byggandet följer belastningen och miljön

EVST kan konfigurera svetsade eller gjutna strukturella tillvägagångssätt och matcha det externa skyddet till arbetscellen. Det slutliga valet beror på rörlig massa, spännvidd, processförhållanden och underhållsbehov.

Helt slutna skyddsöverdrag
Bälgskydd
Rutigt lock
Halvslutet plåtlock
Anpassad konstruktion i 304 rostfritt stål
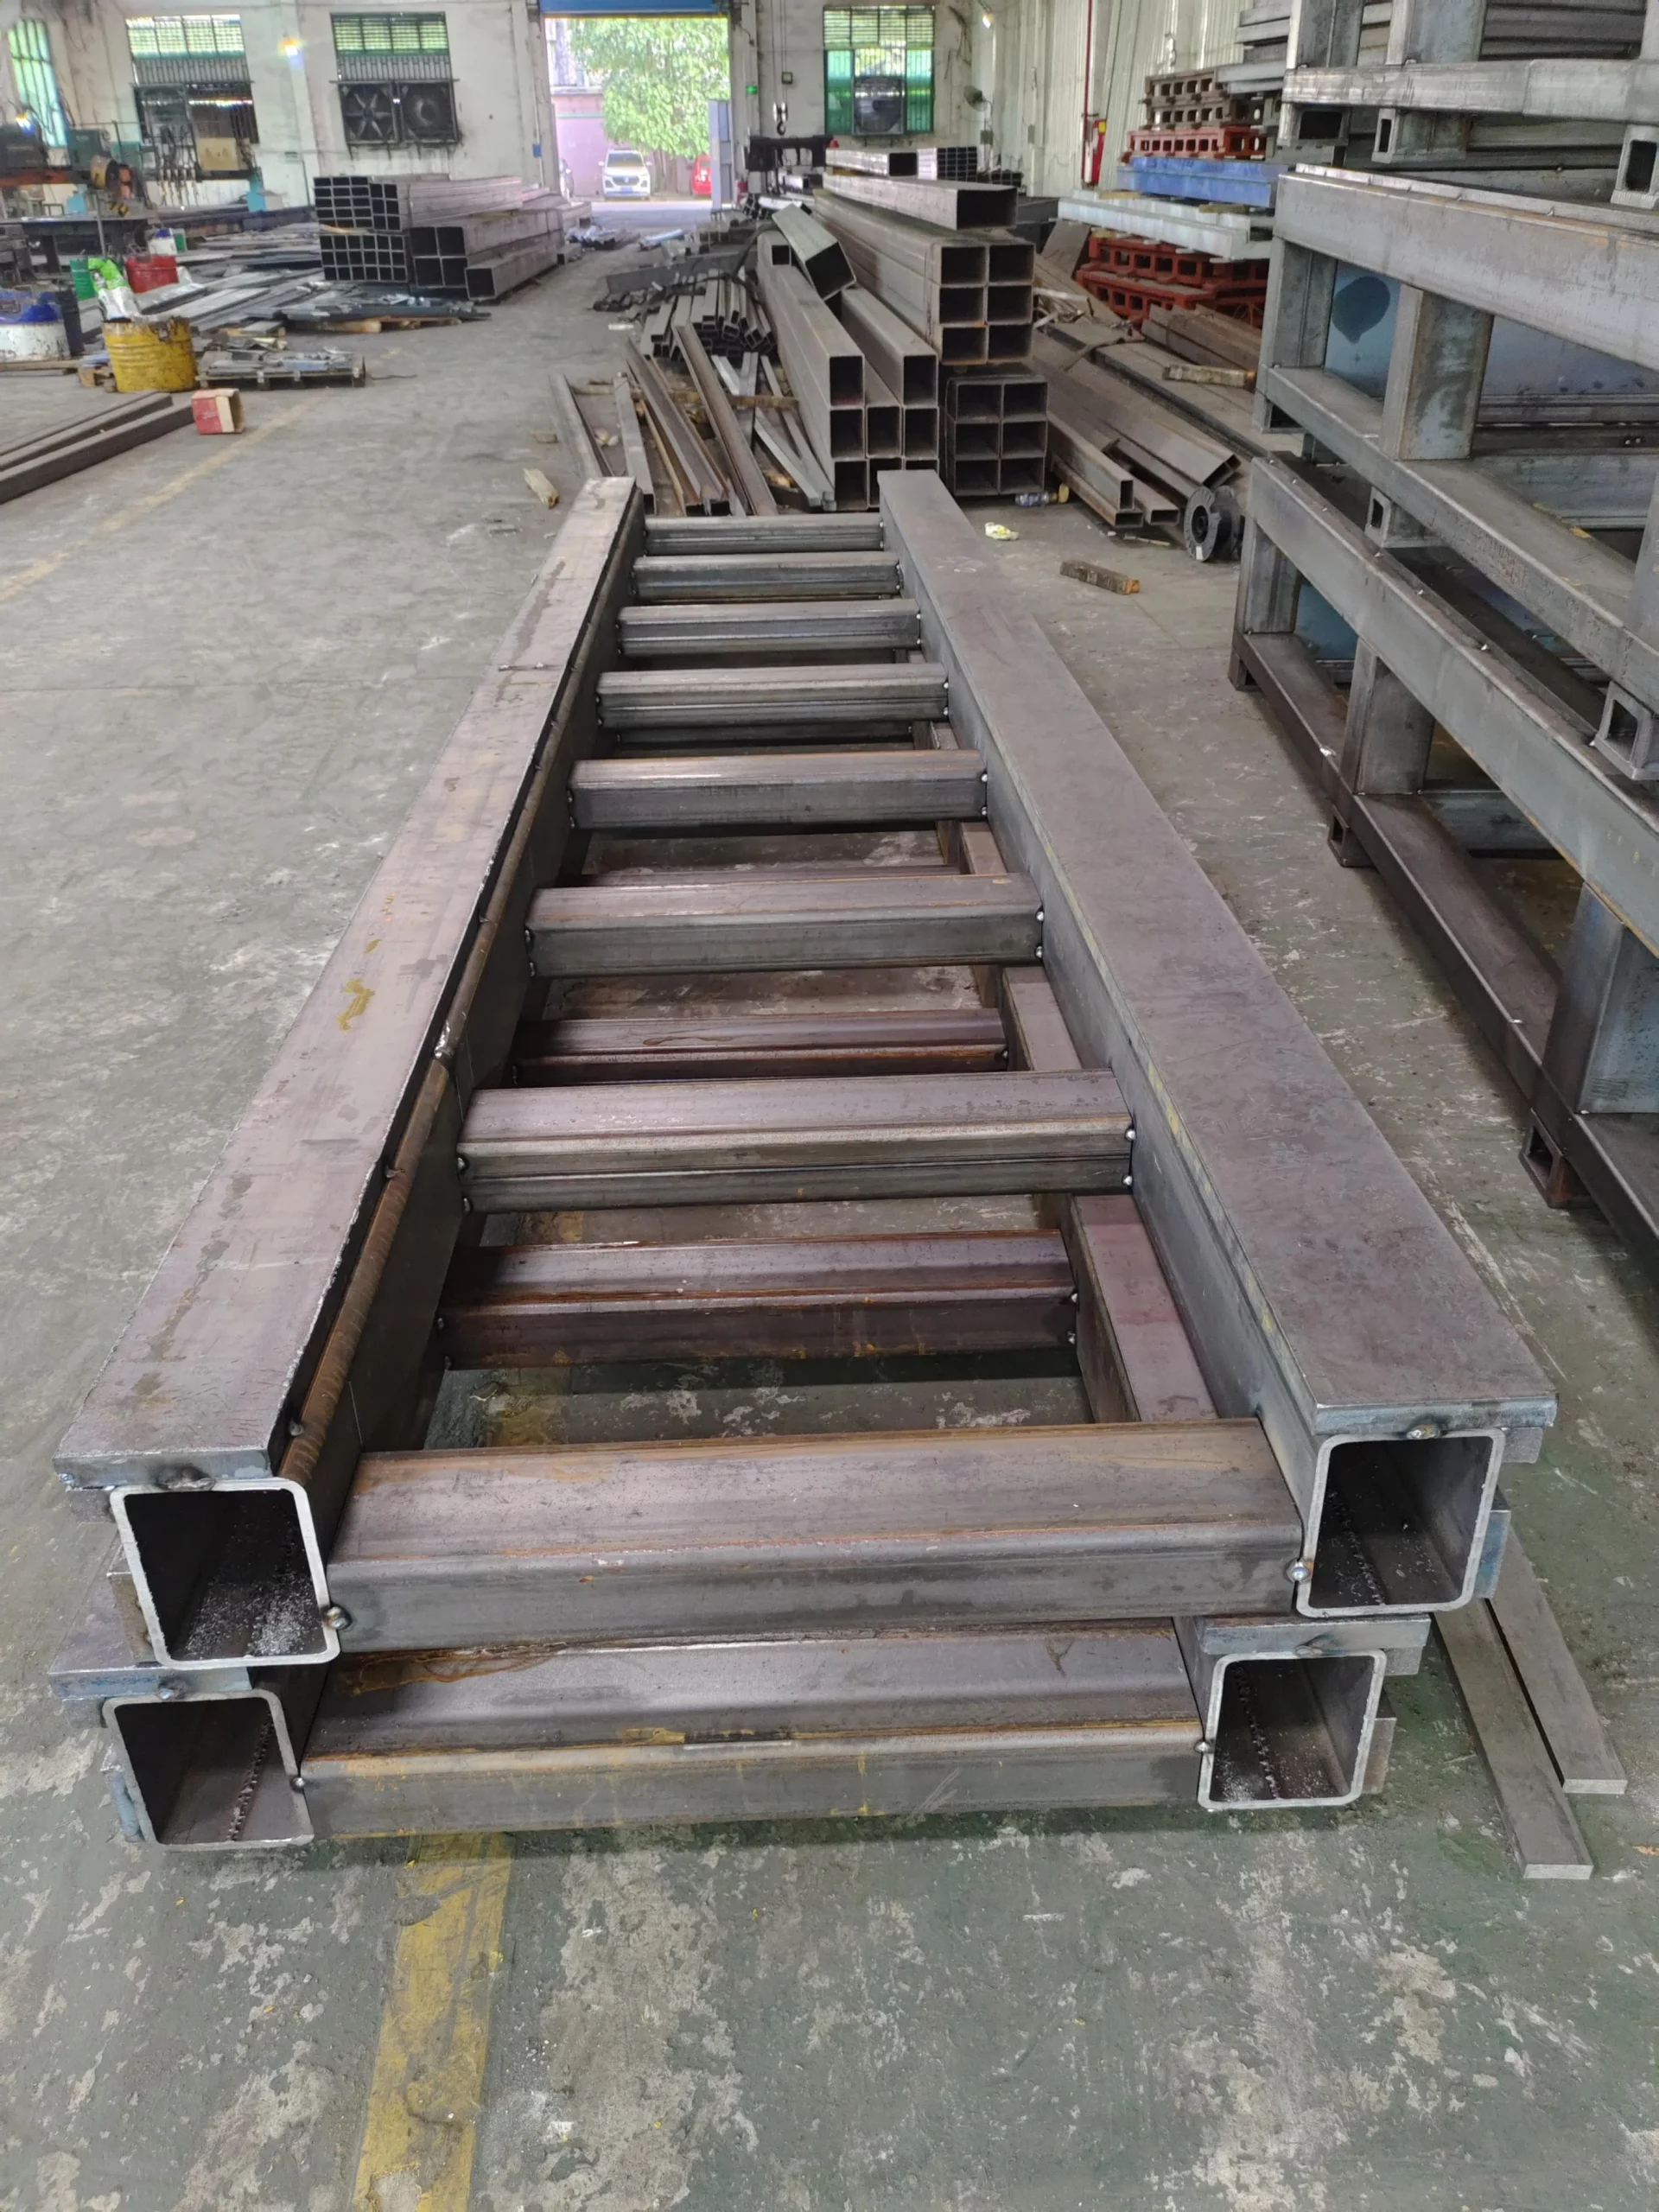
Svetsad stålram under tillverkning

Svetsad struktur

Tillverkad runt erforderlig längd, gränssnitt och lastfall.

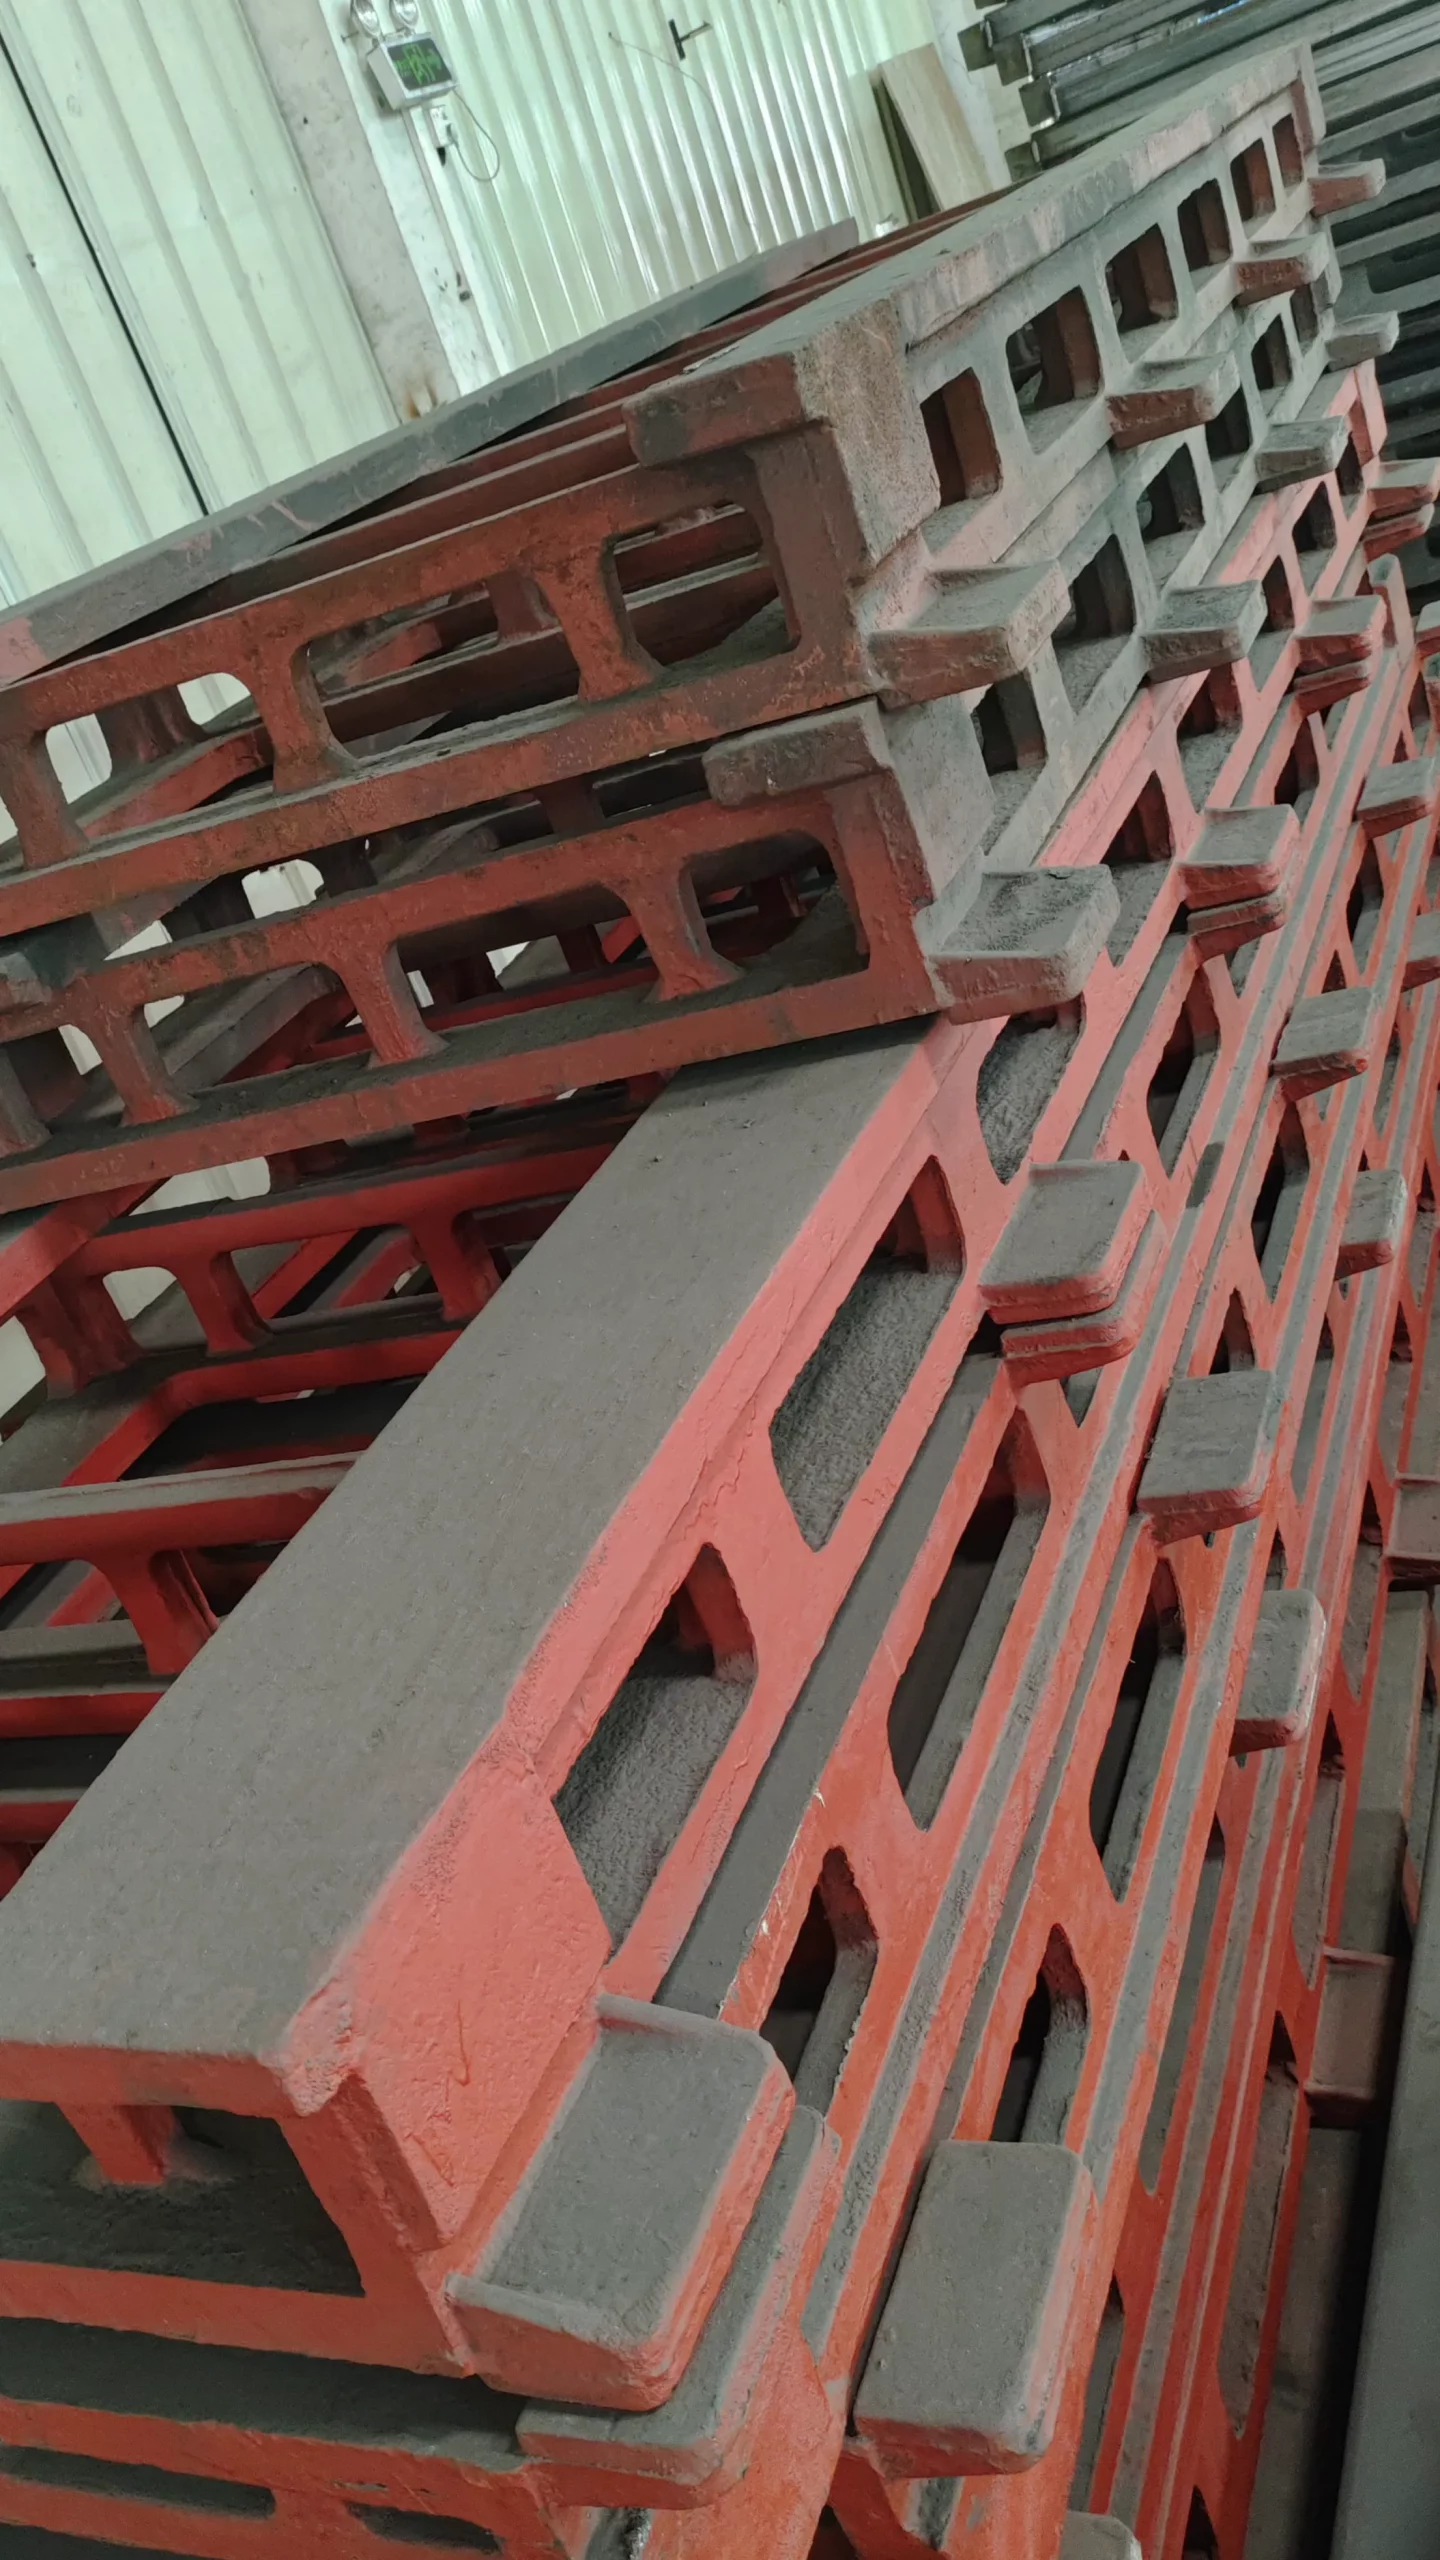
Gjutna strukturella spårkomponenter före bearbetning

Gjuten struktur

Tillgänglig där den tekniska konfigurationen kräver gjutna konstruktionskomponenter.

Tillämpningar

Flytta en robot över mer av processen

Robotspår används när processen är längre än robotens fasta arbetsområde eller när en robot behöver betjäna separata arbetspositioner.

Maskinvård

Betjäna en rad verktygsmaskiner från en delad linjär bana.

Svetsning

Nå långa strukturer, flera fixturer eller separerade svetsstationer.

Materialhantering

Överföra delar mellan processpositioner över en utökad cell.

Palletering

Täck flera plock-och-placera-positioner med en rörlig robotbas.

Besprutning

Rör dig längs höga eller utsträckta ytor i ett slutet processområde.

Hantering av batteritorklina

Förflytta sig mellan lagrings- eller processfack i en batteriproduktionslinje.

Ett spår, flera maskiner

Koordinera en robot med flera maskiner där cykelplanering tillåter.

Storkomponentsbearbetning

Använd mark-, upphöjda eller fackverkslayouter för att komma åt större arbetsytor.

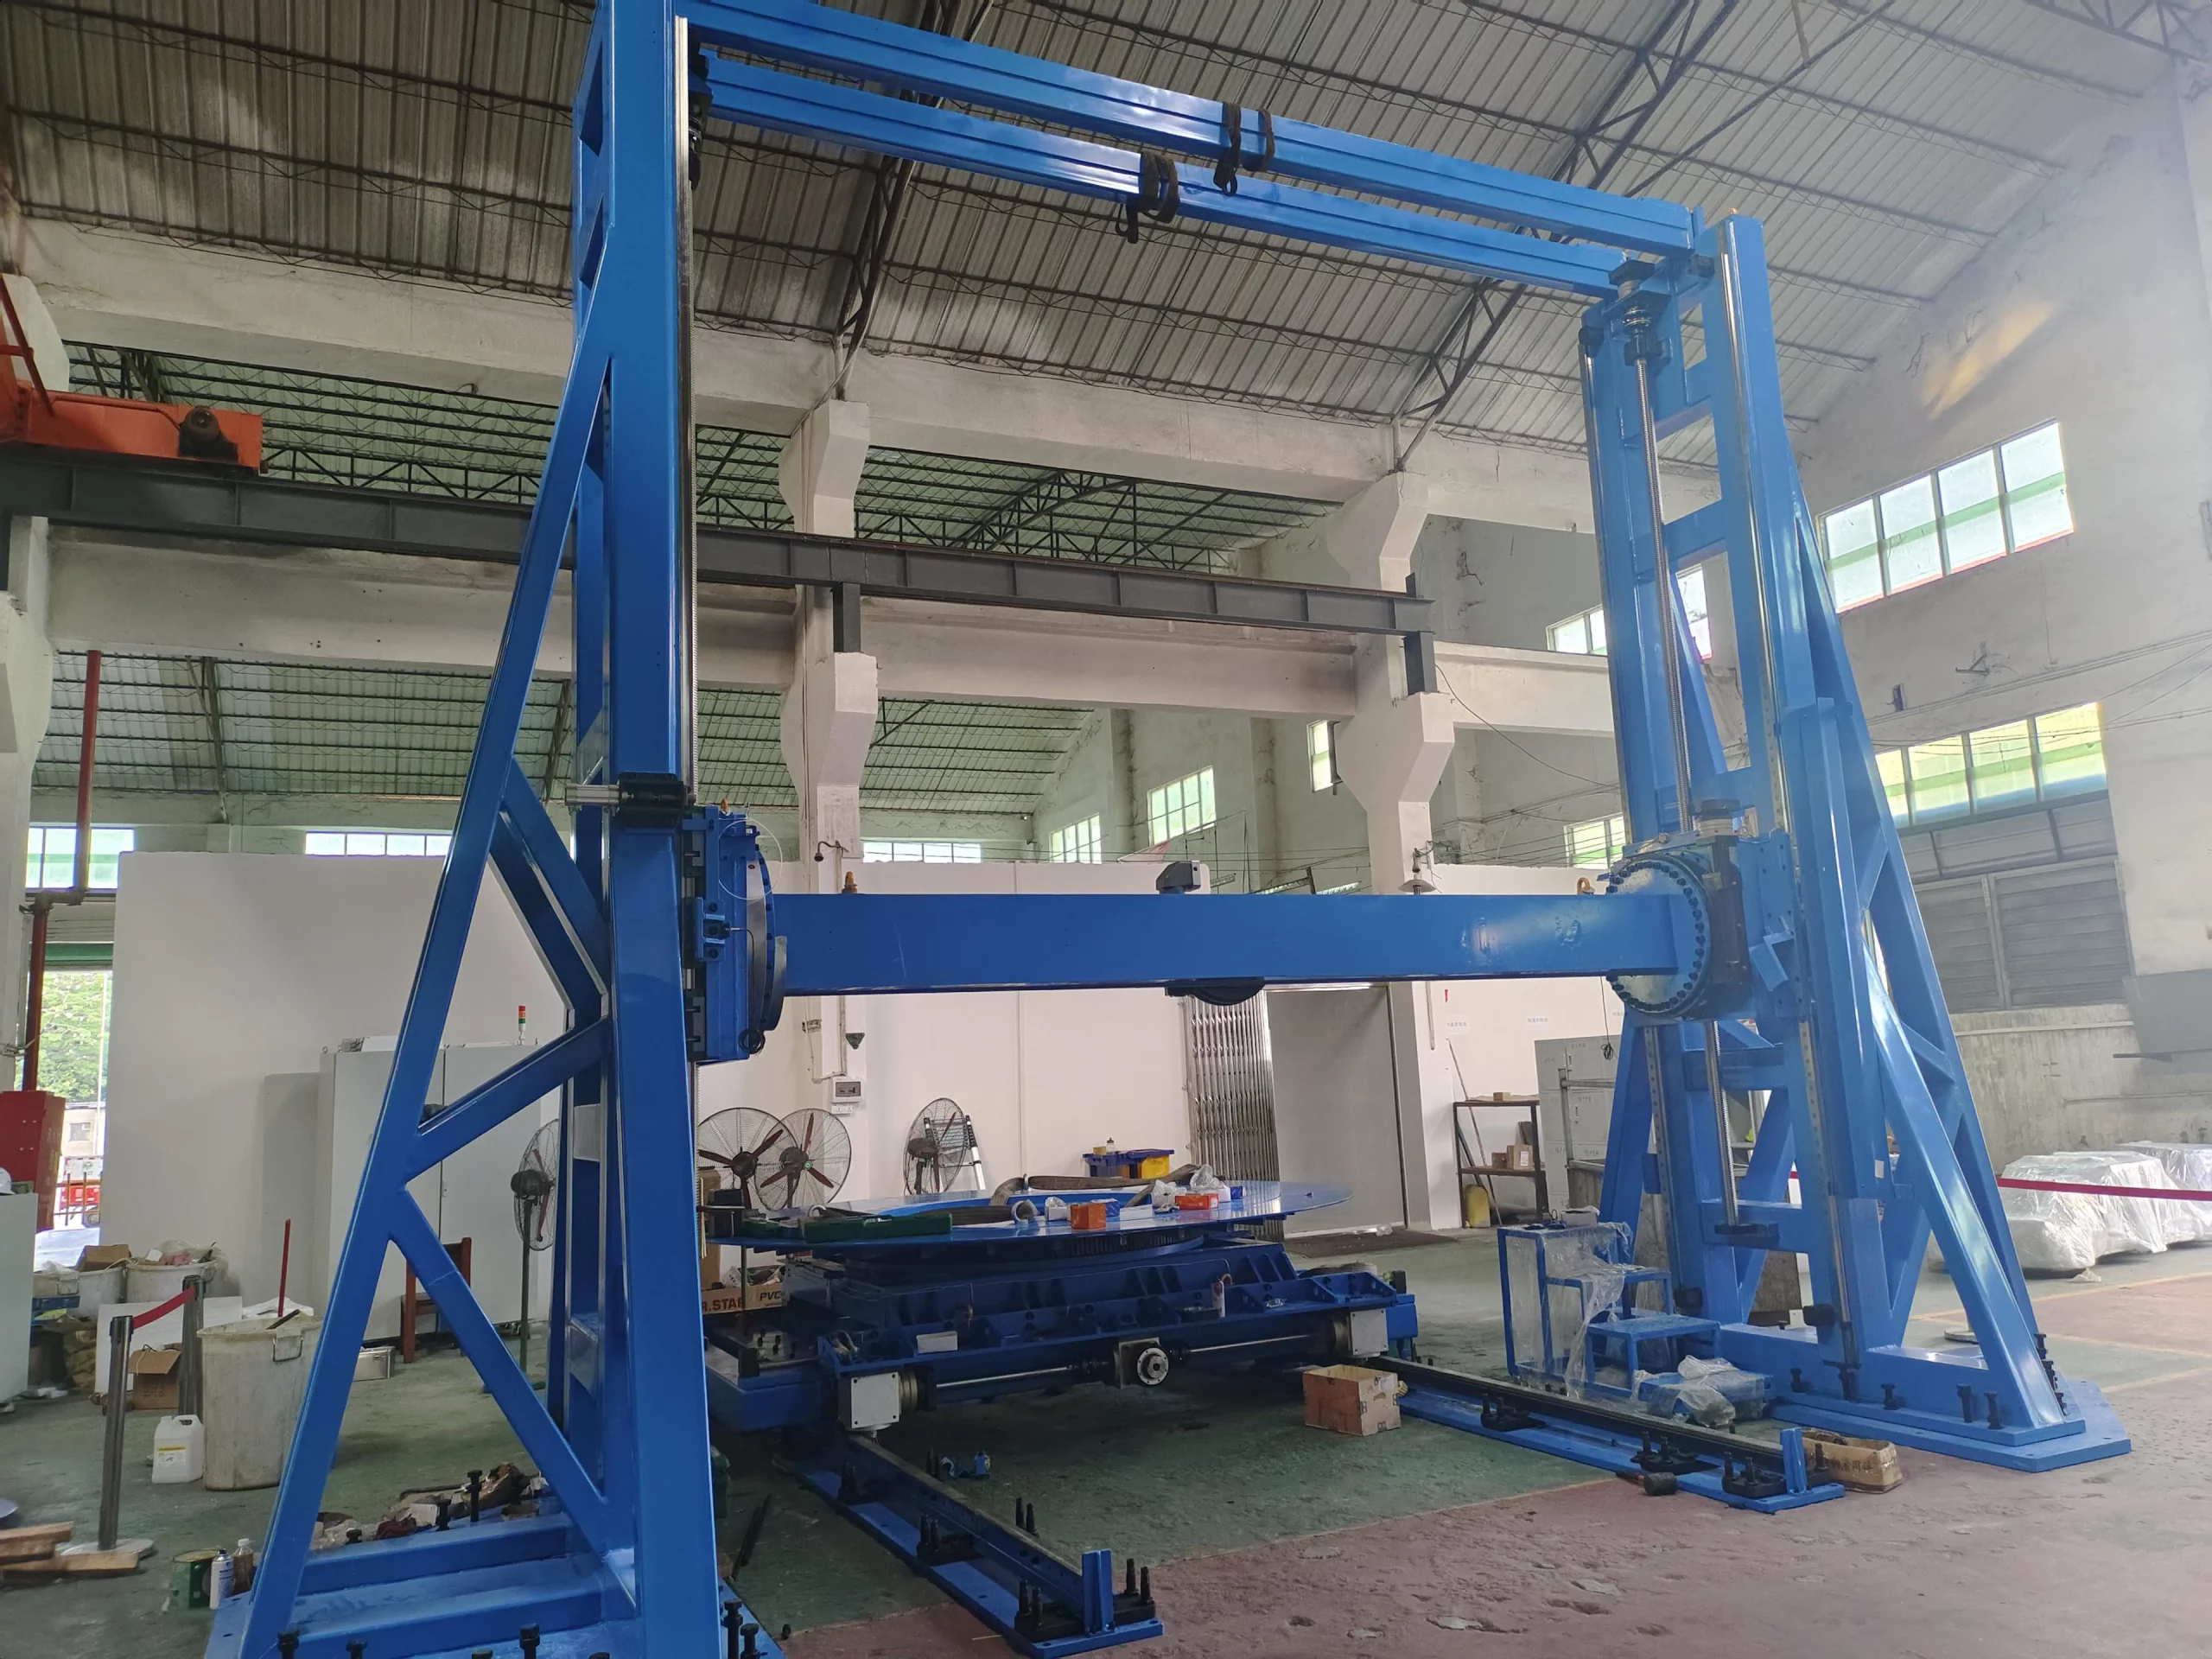
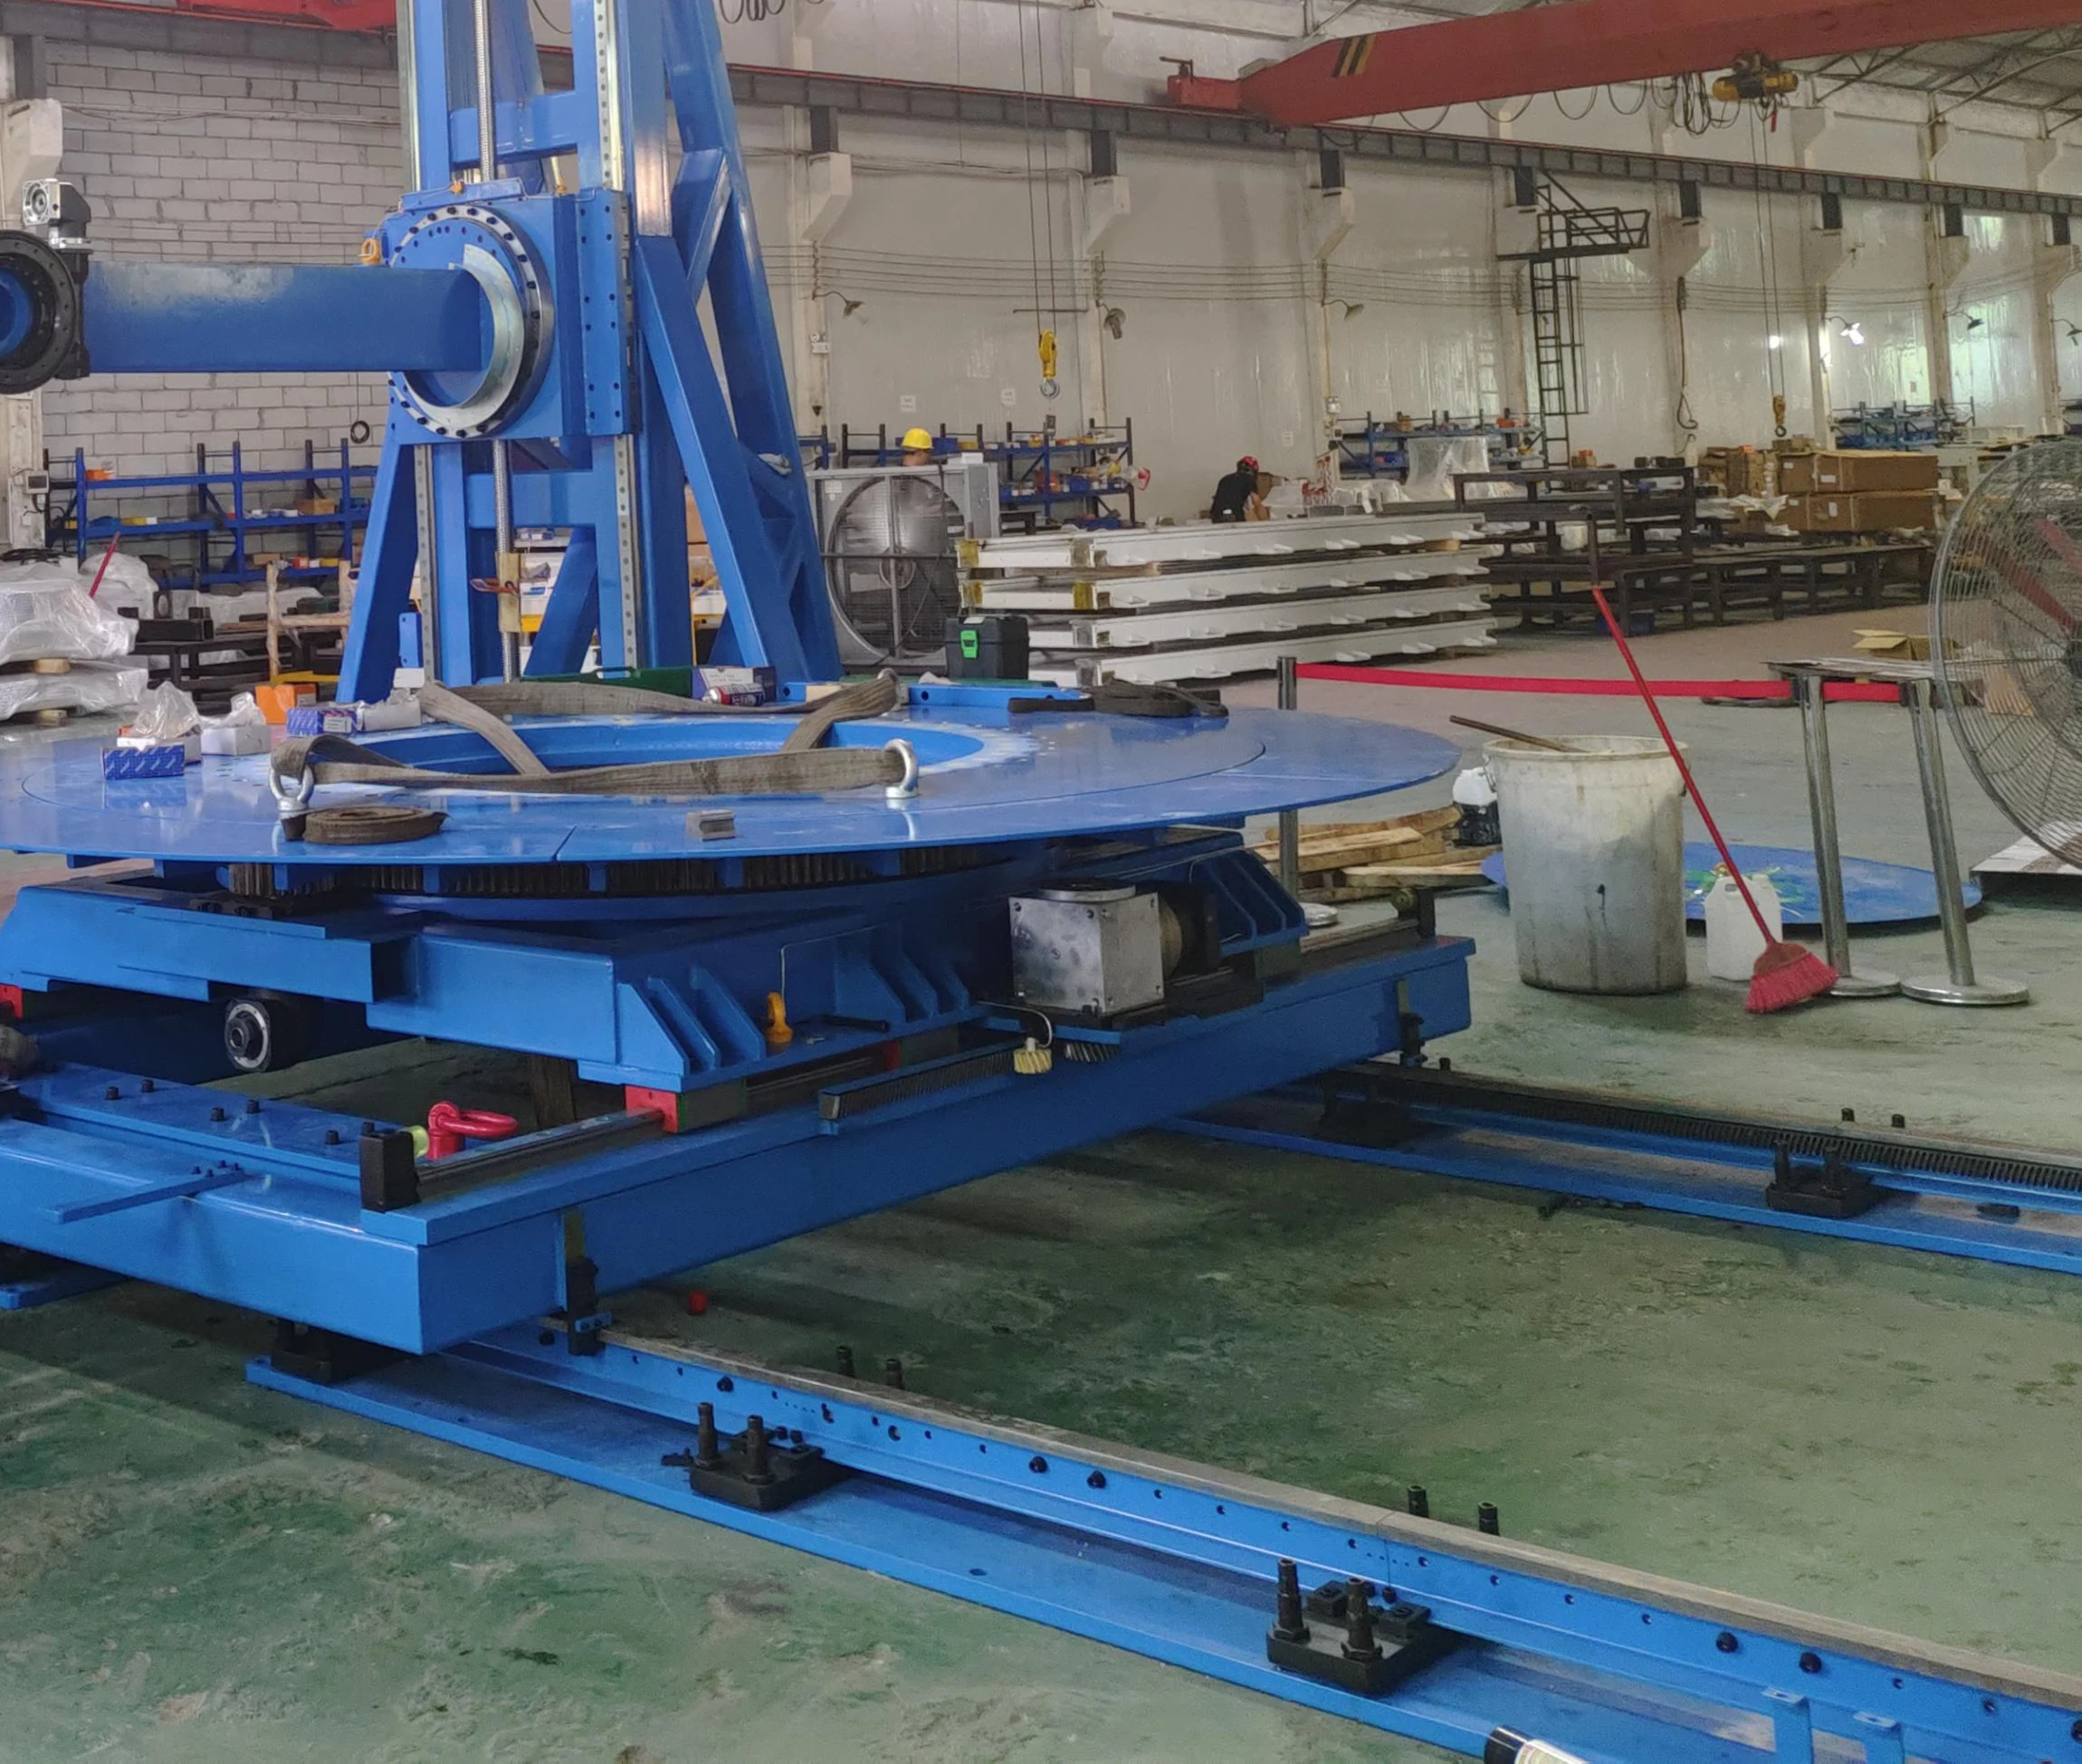
Kraftigt specialbyggt projekt

Anpassad portalrörelse för hanteringsbehov på 10 ton

EVST har byggt en specialanpassad portalräcke för en hanteringsapplikation på 10 ton. Detta är ett projektexempel, inte en standardproduktklassificering eller ett löfte om att samma layout passar en annan applikation.

Konstruerad utifrån projektets lastfall och arbetsområde
Struktur, axlar och gränssnitt definierade efter teknisk granskning
Slutliga kapacitets- och rörelseparametrar bekräftade per projekt
Blått specialbyggt tungt portalrörelsesystem i en produktionsverkstad
Anpassad portalutrustning och spårmoduler i en produktionsverkstad

Varför EVST

Konfiguration, tillverkning och kontroller i ett arbetsflöde

Applikationsdriven teknik, med stöd av över 15 års teamerfarenhet inom spårsystem

Indata för robot, last och layout översätts till drivstorlekar, strukturell konfiguration och integrationskrav innan den slutliga designen släpps.

Flera inspektioner under processen

Kontroller vid viktiga produktionssteg omfattar hålposition, planhet och tomgångsdrift så att problem kan identifieras före leverans.

Bearbetningskapacitet för kritiska gränssnitt

Flera bearbetningsresurser stöder dimensionskontroll för monteringshål, lokaliseringsytor och gränssnitt mellan spår och modul.

Spänningsavlastande glödgning

Strukturkomponenter genomgår glödgning för att minska kvarvarande spänningar och stödja långsiktig dimensionsstabilitet.

Vanliga frågor och svar

Grunderna i planering av robotbanor

Vad är ett robotspår?

Ett robotspår är en motordriven linjär axel som förflyttar robotbasen mellan arbetspositioner. Den utökar robotens arbetsområde och kan låta en robot betjäna en längre processväg eller flera stationer.

Hur väljer jag mellan en mark-, himmels- och fackverkslayout?

Börja med processgeometrin och platsbegränsningarna. Markspåren är tillgängliga och direkta; himmelspåren bevarar åtkomst till golvet eller stöder förhöjda orienteringar; fackverkssystem täcker större, applikationsspecifika arbetsområden. EVST bekräftar strukturen efter att ha granskat celllayouten.

Är den nominella vagnlasten densamma som robotens handledsnyttolast?

Nej. Nominell vagnlast gäller för den rörliga plattformen och inkluderar robotkroppen. Handledsnyttolast är den last som hanteras vid robotflänsen. Ange båda värdena, plus eventuell stigare eller utrustning monterad på vagnen.

Hur relaterar den totala spårlängden till effektiv körsträcka?

Den effektiva förflyttningen är kortare än den totala spåruppsättningen eftersom robotbasen och nödvändiga ändutrymmen upptar en del av längden. Den slutliga förflyttningen bekräftas från celllayouten.

Kan spårlängden anpassas?

Ja. Referensen använder moduler på 3, 4, 5 och 6 m, medan det totala spåret och den effektiva fjädringsvägen är konfigurerade för projektet. Längre eller olika arrangemang kräver teknisk granskning av konstruktionen, fogar och plats.

Vilka skyddsalternativ kan övervägas?

Tillgängliga alternativ inkluderar heltäckande skyddskåpor, bälgar, skydd med rutmönster och halvtäckande plåtkåpor. Anpassad konstruktion i rostfritt stål 304 kan också övervägas för tillämpliga projekt.

Vilken webbplatsinformation behövs?

Dela tillgängligt fotavtryck, information om fundament, el, maskin- och fixturpositioner, åtkomstbegränsningar och eventuella nödvändiga säkerhets- eller styrenhetsgränssnitt. Foton och en cellritning är användbara för en första granskning.

Vad ska jag skicka in för en första konfigurationsgranskning?

Skicka robotens märke och modell, installerad massa, handledsnyttolast, erforderlig förflyttning, tillämpning, målhastighet och repeterbarhet, arbetscykel, miljö, föredragen layout och tillgängliga ritningar på plats.

Börja med kravet

Förbered dina robotspårsinmatningar

Skicka robotmodell, installerad massa, erforderlig rörelse, tillämpning, arbetscykel, miljö och en cellritning om tillgänglig. EVST kan returnera en initial konfigurationsrekommendation och layoutfeedback.

Skicka dina krav
EVST-logotyp
Sekretessöversikt

Den här webbplatsen använder cookies så att vi kan ge dig den bästa användarupplevelsen som är möjlig. Cookieinformation lagras i din webbläsare och utför funktioner som att känna igen dig när du återvänder till vår webbplats och hjälper vårt team att förstå vilka delar av webbplatsen som du tycker är mest intressanta och användbara.