
Transformatortank Svetsautomation
Koordinera skarvlokalisering, programmering, robotåtkomst och materialöverföring runt den verkliga transformatortanken – inte kring en generisk utrustningslista.
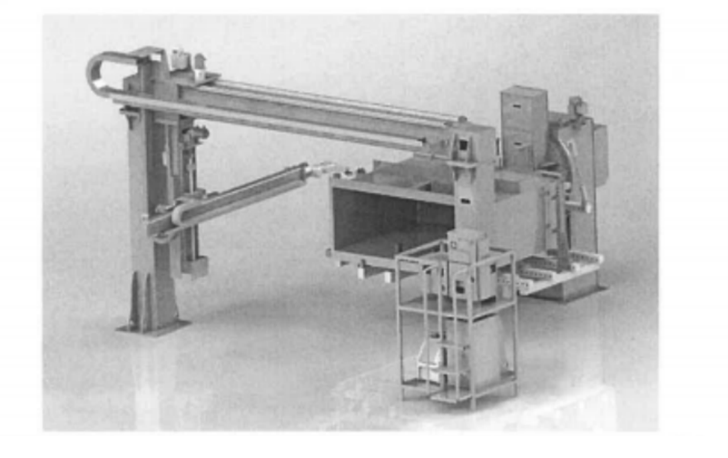
EVST konfigurerar externa och interna svetsstationer för arbetsstycken i transformatortankar och kopplar sedan den slutliga arkitekturen, svetsprocessen och acceptansmetoden till projektets indata.
Definiera omfattningen innan projektets storlek bestäms
Definiera tank, kopplingar, materialflöde och acceptansmetod innan dimensionering av utrustningen. Nyttolast, räckvidd, tjocklek, hastighet och genomströmning bekräftas sedan mot den valda projektarkitekturen.
Varje form granskas utifrån dess verkliga sömkarta och fixturplan.
Sekvensen är anpassad till den faktiska tankbyggnaden och åtkomstplanen.
Arbetsflödet transporterar tanken från utvändig till invändig svetsning.
Avkänning stöder svetsvägssökning där variationer i anpassning kräver det.
Den valda metoden beror på geometri, fixtur, kalibrering och omfattning av omställningen.
Arkitekturen väljs utifrån behov av åtkomst, orientering och materialflöde.
Tankfamiljer som applikationsgranskningen kan separera
Varje arbetsstyckesfamilj ändrar sömåtkomst, fixtur, orientering och vägen mellan utvändig och invändig svetsning.
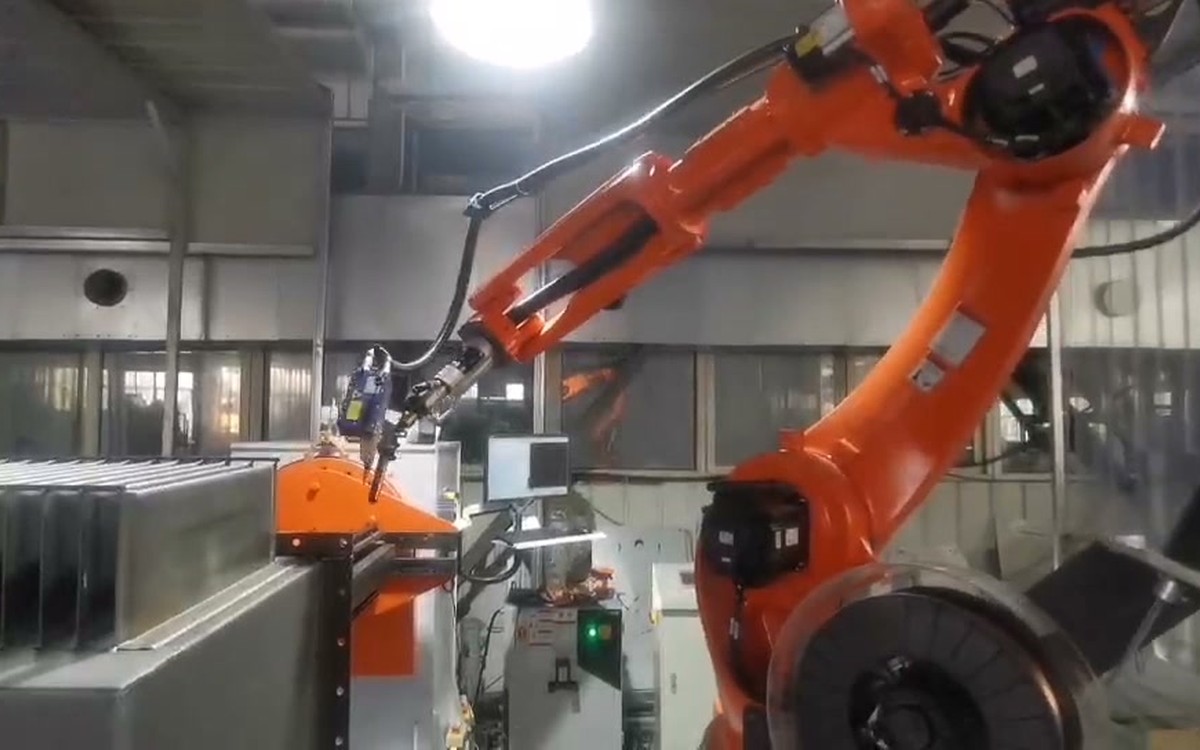
Rektangulära tankar
Granska sidoväggarnas skarvar, hörn, korrugerade sektioner och den orientering som krävs för stabil åtkomst till brännaren.
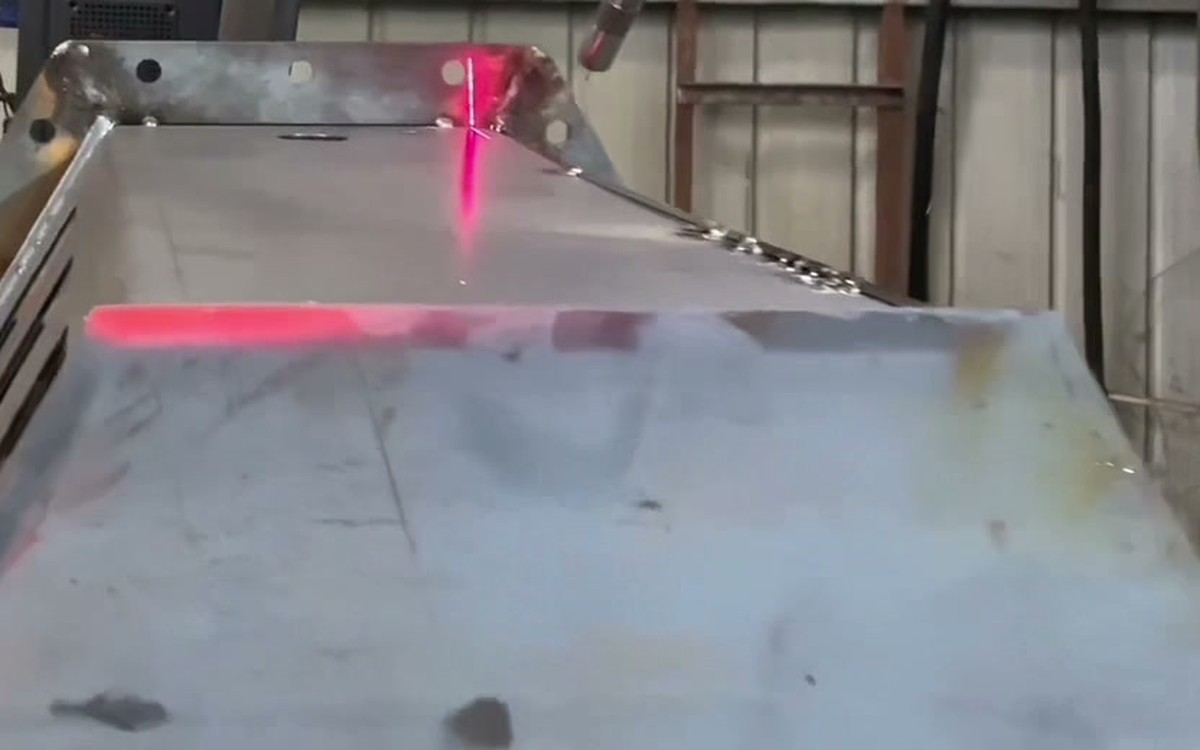
Triangulära tankar
Planera bangenerering, laserlokalisering och åtkomst runt växlande ytor och intern geometri.
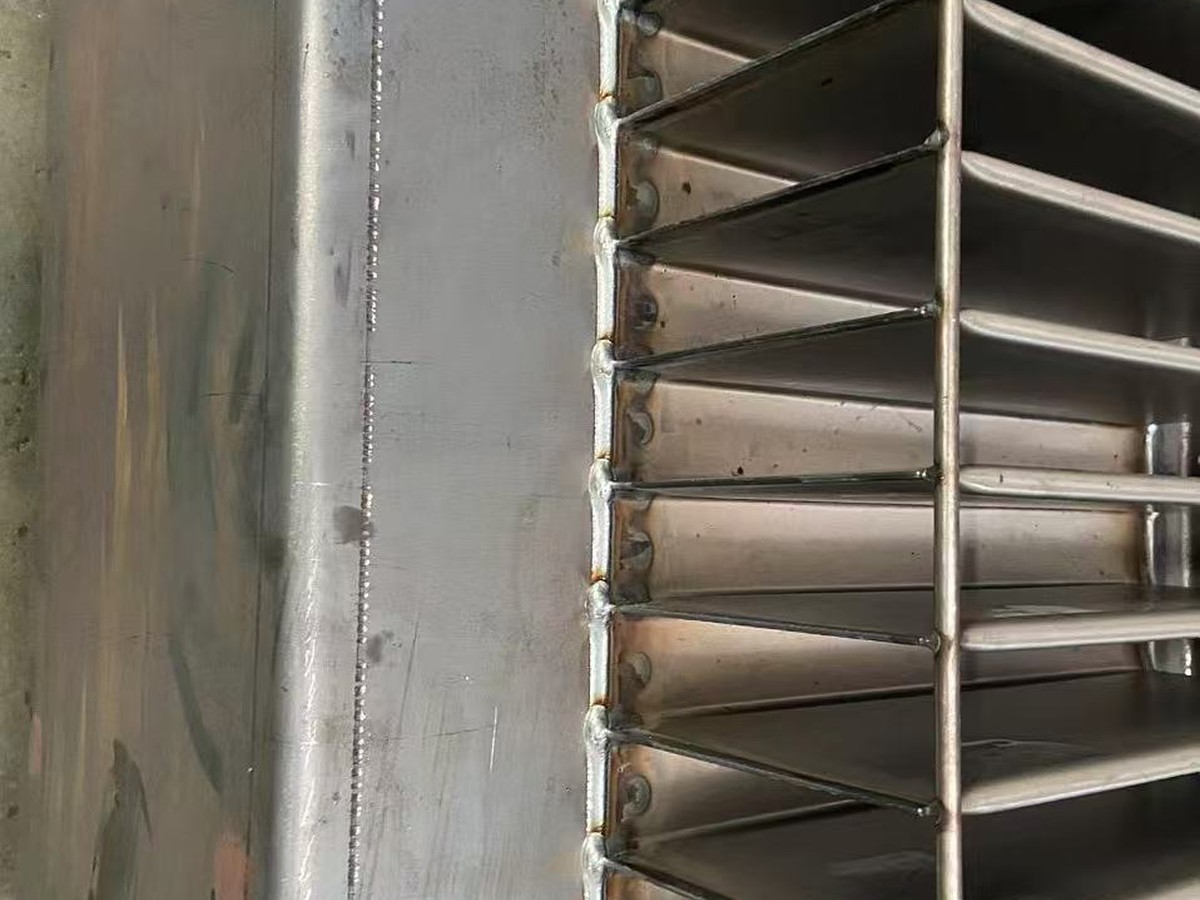
Korrugerade tankar
Separera kontinuerliga väggskarvar från fenskarvar och håll svetsbanan i linje över den upprepade geometrin.
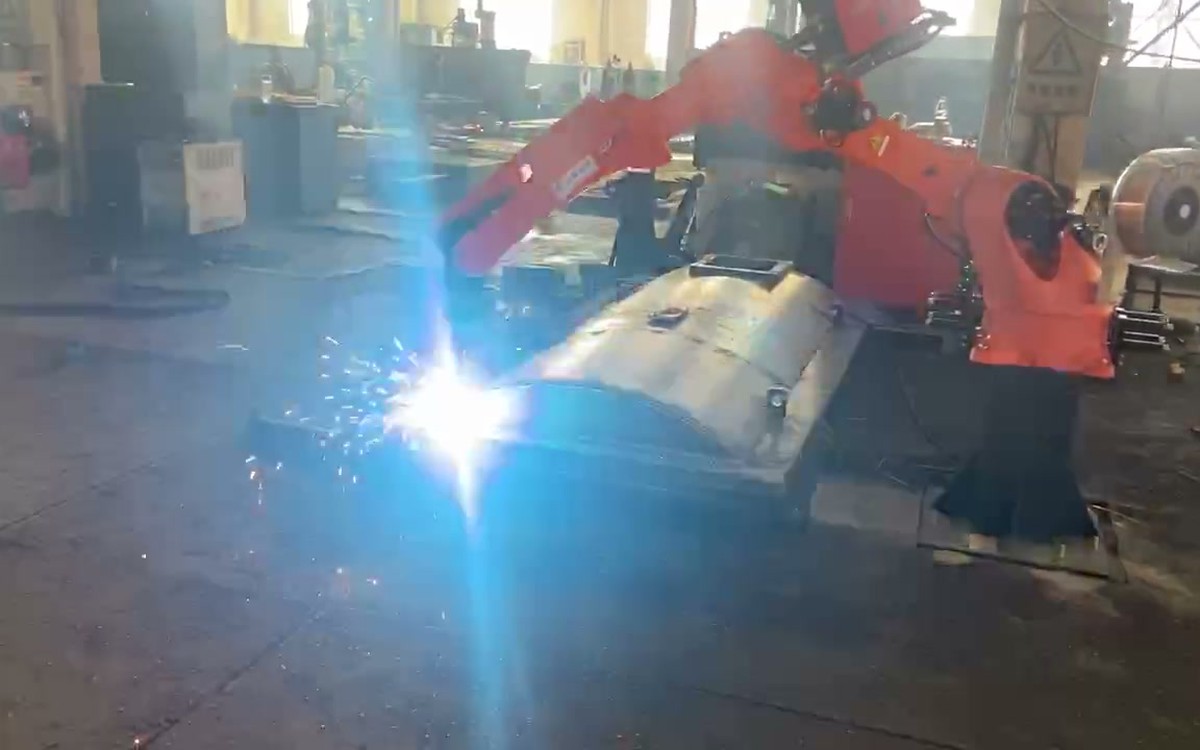
Tanklock
Granska de böjda skarvarna, öppningarna, flänsarna och den fixturorientering som behövs för den valda lockdesignen.
Förvandla tankbygget till observerbara svetsningssteg
Processen är uppdelad i arbetsstyckets steg så att robotåtkomst, fixturering och godkännande kan kontrolleras i varje steg istället för att döljas inuti en lång produktionsbeskrivning.
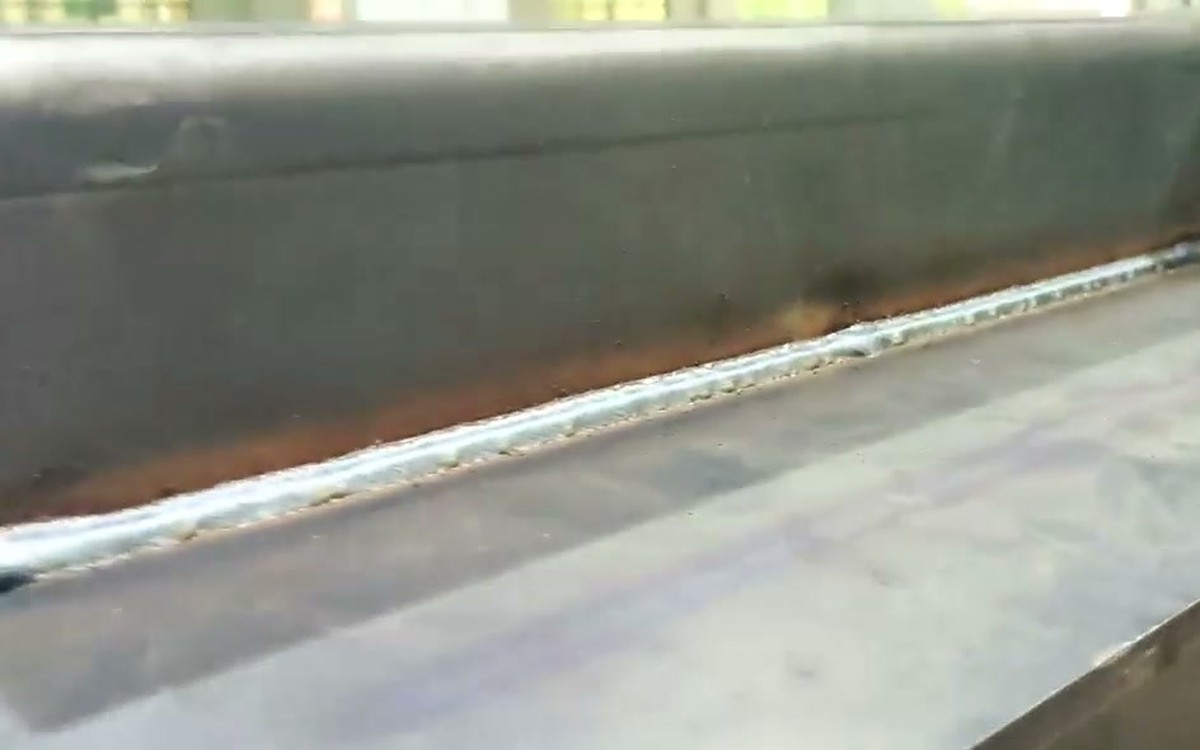
Svetsning av tankbotten
Fastställ utgångspunkter och slutför de planerade bottenfogarna innan senare tankgeometri begränsar åtkomsten.
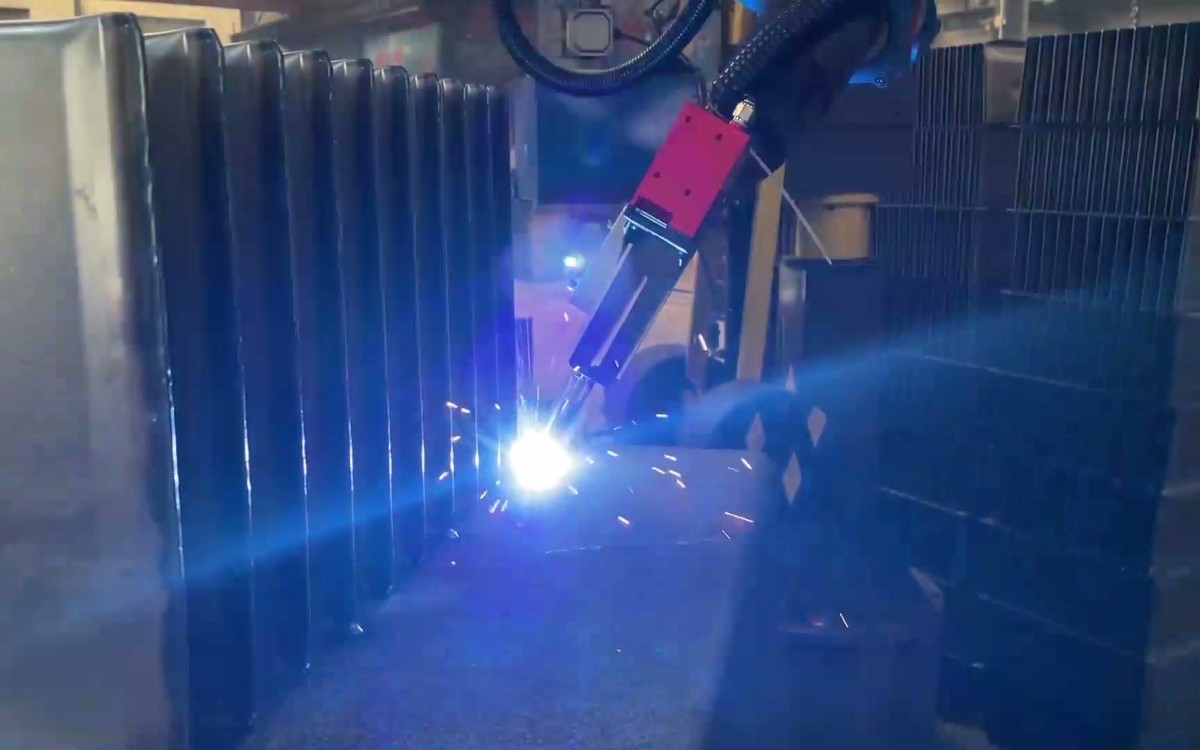
Väggar och förstärkningsribbor
Koordinera vägg-, armerings- och korrugerade sektioner med fixturkontroll och nåbar svetsorientering.
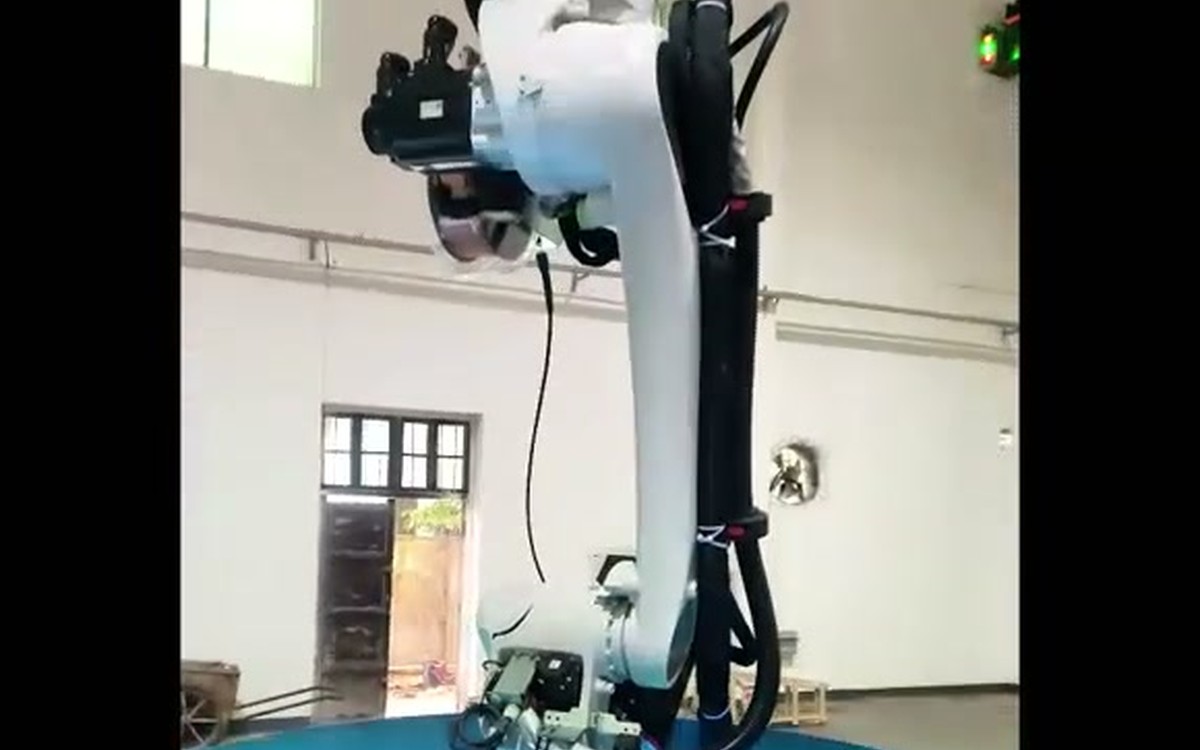
Intern svetsning
Använd det valda arrangemanget för inverterad axel, kolumnaxel eller förflyttningsaxel för att nå de interna skarvarna som identifierats i processplanen.
Utvändig svetsning, överföring och invändig svetsning
Håll de manuella och automatiserade stegen synliga från häftsvetsning och palletering till AGV-transport, kranlossning, reparationssvetsning och läckagetestning.
Hela bränsletanken och förstärkningsribborna måste punktsvetsas manuellt och placeras på den avsedda platsen på den speciella pallen.
Specialpallen placeras på det avsedda pallstället och väntar på att AGV:n ska överföra den till den externa svetsstationsroboten för fullständig svetsning.
Efter att den externa svetsningen är klar överför AGV:n den till den interna svetsstationsroboten för fullständig intern svetsning.
Efter att den invändiga svetsningen är klar transporterar AGV:n den till lossningspositionen, och den manuella kranen tar ner bränsletanken och placerar den i reparationssvetsområdet, och sedan utförs det manuella läckagetestet för reparationssvetsen. AGV:n återvänder automatiskt till lastningsområdet för att vänta.
Definiera varje komponent utifrån dess funktion
Den slutliga utrustningslistan är projektspecifik. Dessa komponentroller visar vad som måste koordineras innan modeller, kvantiteter och prestandavärden bekräftas.
| Komponent | Ansvar i ansökan |
|---|---|
| Svetsrobot och processpaket | Bibehåll den programmerade brännarvägen och den valda gasskyddade bågsvetsprocessen runt de definierade fogarna. |
| Laserskarvlokalisering eller spårning | Lokalisera svetsfunktioner och korrigering av stödbanan där det överenskomna passformsförhållandet kräver avkänning. |
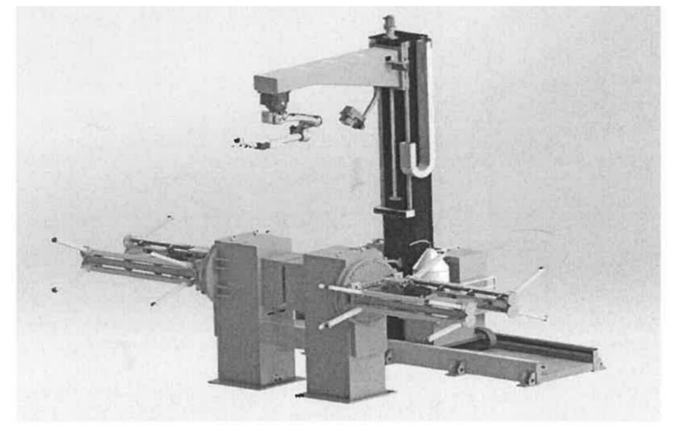
| Kolumn-, gantry- eller förflyttningsaxel | Utöka åtkomsten över tankens ytor och in i det inre svetshöljet. |
| Positionerare och dedikerad fixtur | Håll tanken från överenskomna utgångspunkter och presentera skarvarna i en fungerande orientering. |
| Pall- och AGV-flöde | Flytta arbetsstycket mellan lastnings-, utvändig svetsning-, invändig svetsning- och lossningspositioner. |
| Kontroller och säkerhetsgränser | Koordinatrörelse, förreglingar, återställningstillstånd och det slutliga skyddade operativa omfånget. |
Läckagetestning hör hemma i produktionsplanen
Separera inte svetsning från täthetskontroll
Det befintliga arbetsflödet innebär manuell reparationssvetsning och läckagetestning efter lossning. Projektet bör därför definiera hur svetsutseende, skarvkontinuitet, dimensionskrav, reparationsplacering och läckagetestning registreras.
Testmetod, tryck, varaktighet och acceptansregister definieras tillsammans med kundspecifikationen och de godkända projektdokumenten.
Behöver du en granskning av svetsningen från utsidan till insidan?
Skicka tankritning, fogsekvens, lastningsmetod, mottagningsplan och tillgänglig golvyta.
Gör automatiseringsgränsen tydlig
Förstgranskning av applikationen
Börja med tanken, kopplingarna, monteringen och acceptansmetoden innan du väljer utrustning.
Integrerad arkitektur
Koordinera robotåtkomst, avkänning, positioneringsenheter, förflyttningsaxlar och materialflöde som ett system.
Valideringsledda mål
Bind cykel-, svets- och omställningsmål till verkliga delar och en överenskommen testgräns.
Rensa manuella steg
Håll häftsvetsning, kranhantering, reparationssvetsning och läckagetestning synliga i kikarsiktet.
Frågor om svetsning av transformatortankar
Vilka typer av transformatortankar kan detta automationskoncept täcka?
Lösningen kan ses över för rektangulära tankar, triangulära tankar, tankar med korrugerade väggar och tanköverdrag. Den slutliga täckningen beror på ritningen, skarvkartan, fixturkonceptet och den uppnåeliga svetsriktningen.
Hur är externa och interna svetsstationer anslutna?
Arbetsflödet använder en dedikerad pall och AGV-överföring. AGV:n tar tanken till extern svetsning, överför den till intern svetsning och flyttar den sedan till lossning före reparationssvetsning och läckagetestning.
Kräver en ny tanktyp fullständig ominlärning?
Inte nödvändigtvis. Offline-programmering, sömnodsskanning och laserlokalisering kan minska inlärningsarbetet på cellen, men resultatet beror på modellkvalitet, fixturrepeterbarhet, kalibrering, avkänning och det överenskomna omfattningsområdet för omställningen.
Hur verifieras läckagetätheten efter svetsning?
Processen inkluderar en manuell reparations- och svetsningsfas samt ett läckagetest efter lossning. Testmetoden, trycket, varaktigheten, acceptanströskeln och protokollformatet måste definieras av de godkända kund- och projektkraven.
Vad ska jag skicka in för en granskning av ansökan?
Skicka tankritning, skarvkarta, material och tjocklek, passform och häftsvetsningsskick, förväntade varianter, lastmetod, definition av målutgång, inspektions- och läckagetestplan, ledningar och tillgänglig golvyta.
Börja med ritningen av transformatortanken
EVST kan använda arbetsstycket, sömsekvensen, materialflödet och acceptansplanen för att granska en praktisk extern och intern svetsarkitektur innan projektspecifika parametrar fastställs.