Robotisk slip- och poleringsarbetsstation — Modeller, kraftkontroll och dammutsug
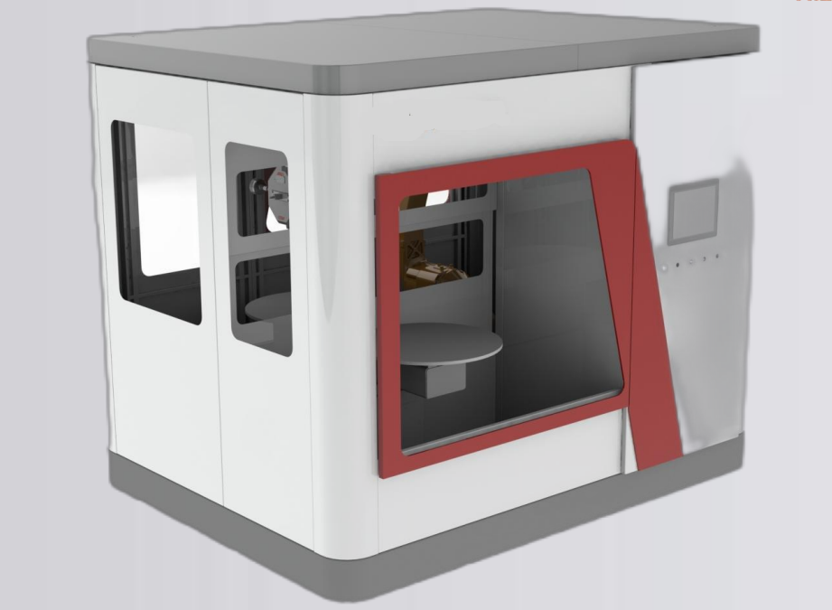
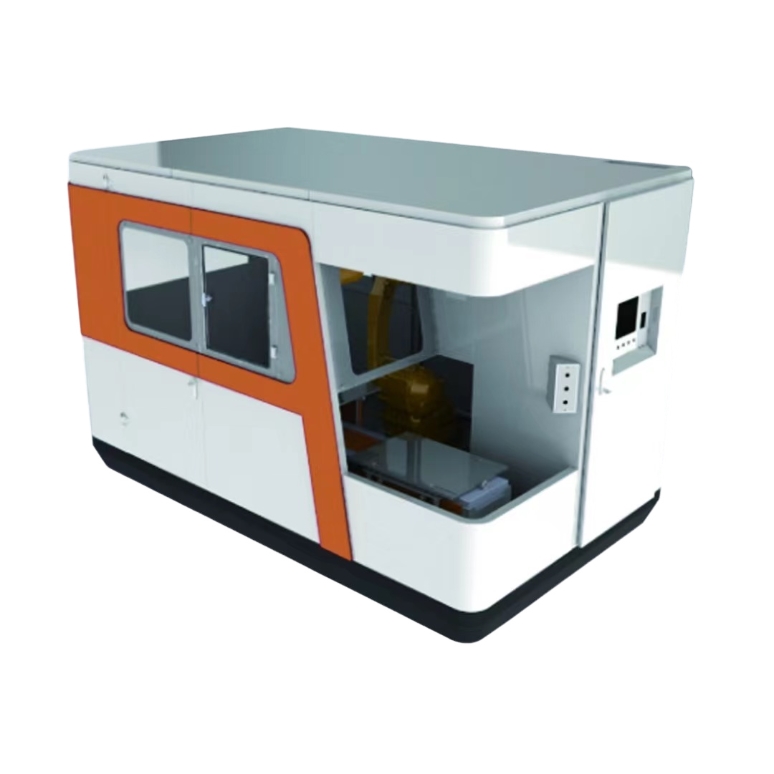
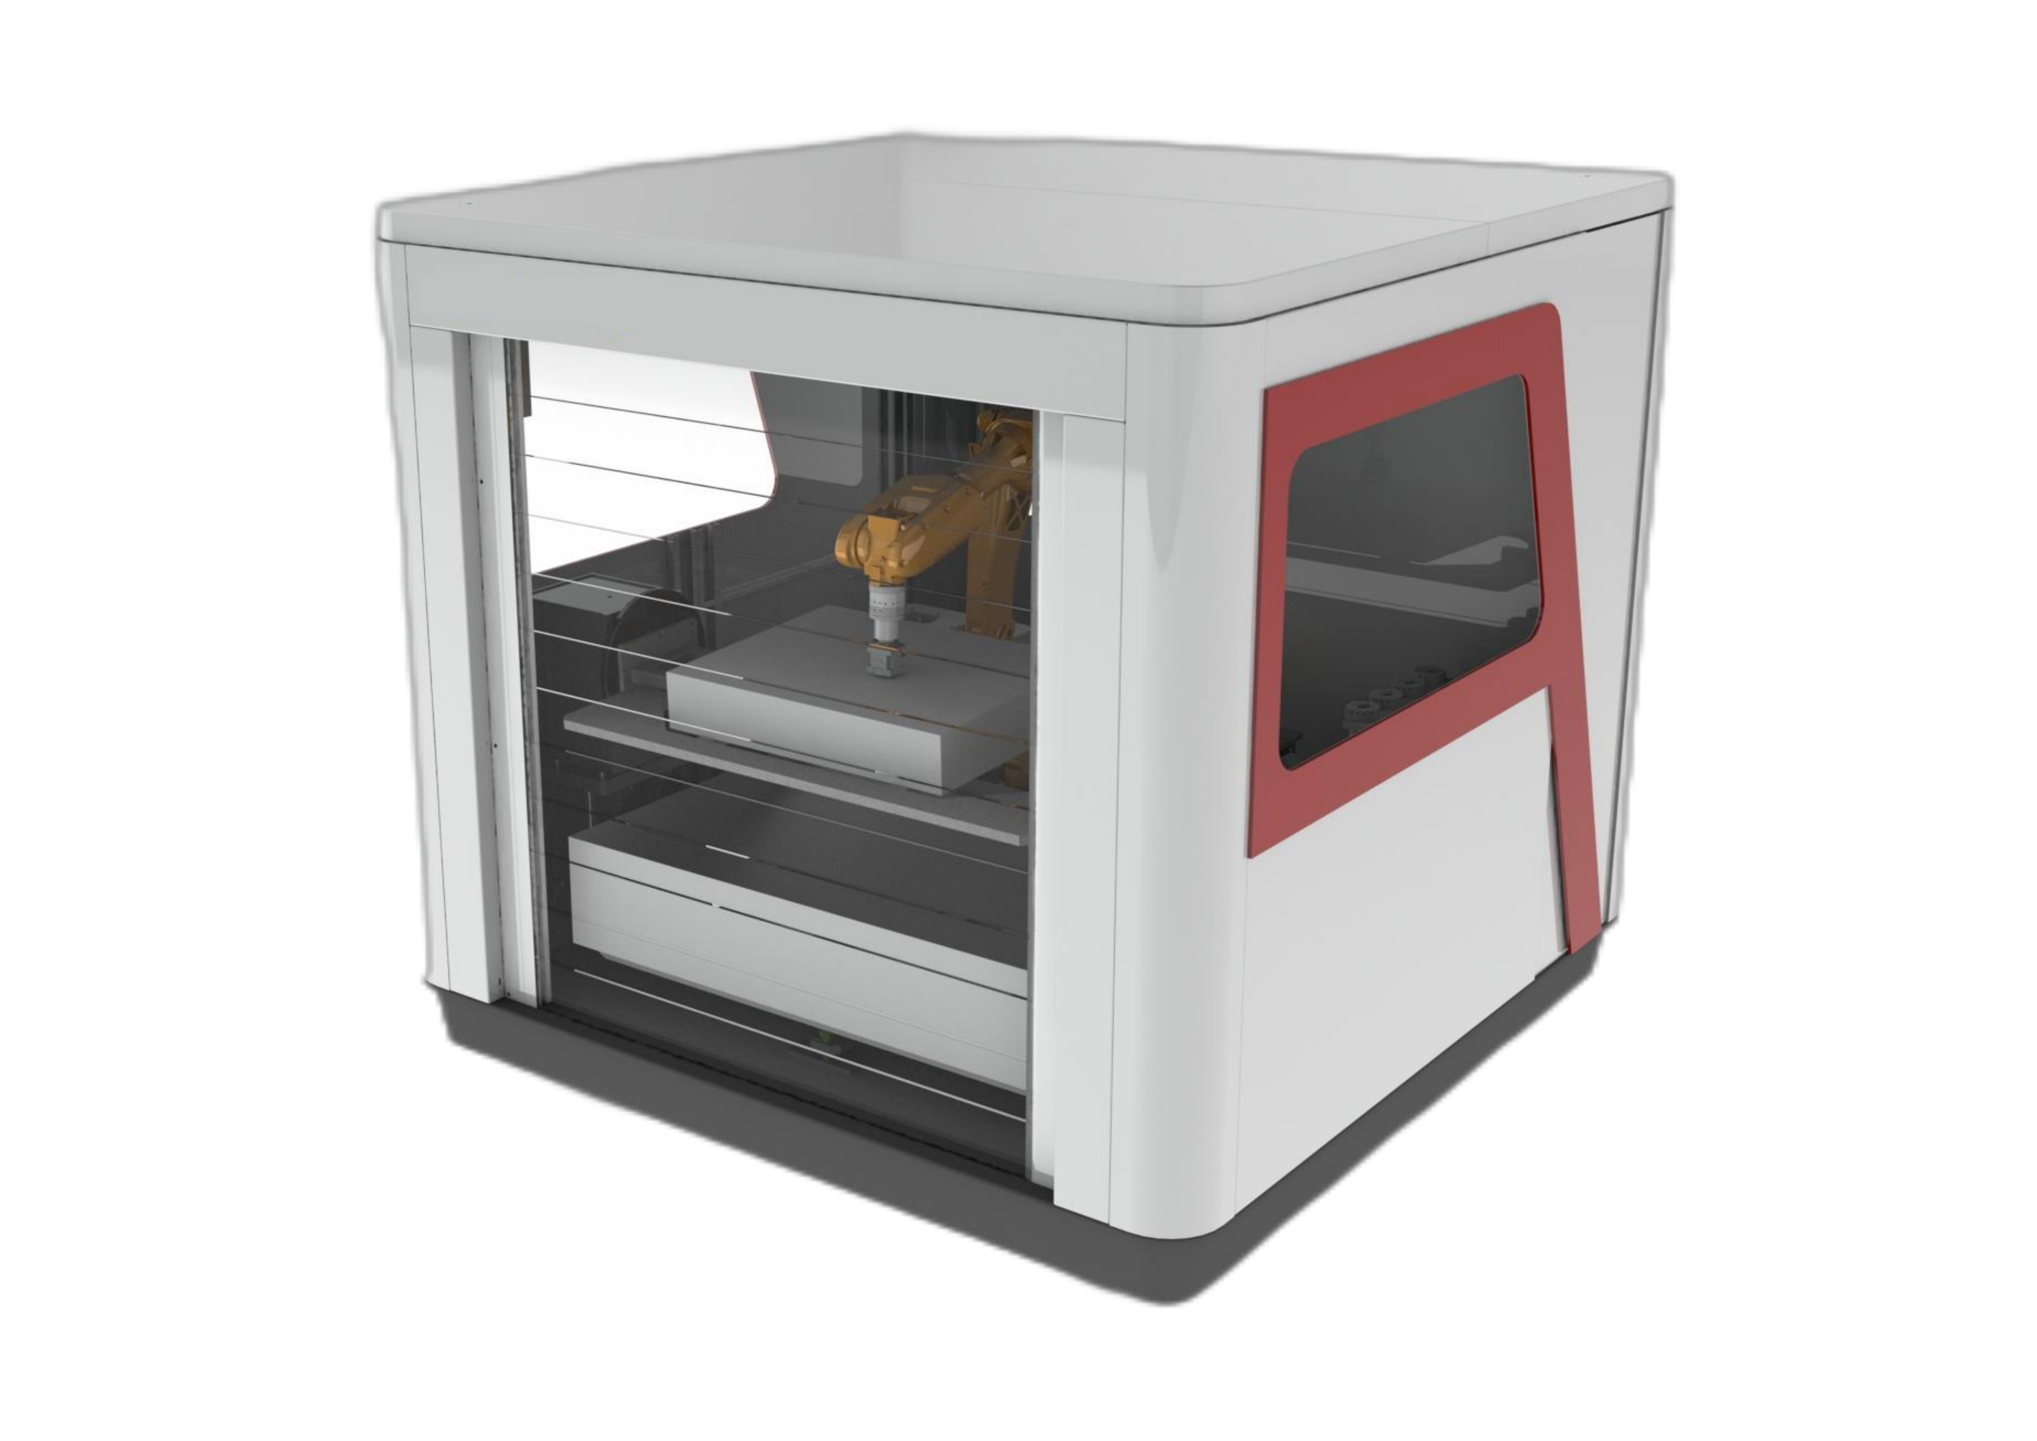
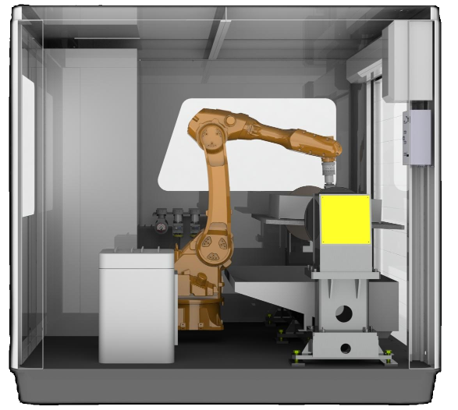
En robotstyrd arbetsstation för slipning och polering använder en sluten kropp för att innesluta damm och en modulär layout för underhåll, modifiering och uppgraderingar, och kombinerar robotstyrd efterbehandling med lämplig kraftkontroll och dammutsugningsutrustning.
- Det slutna höljet hjälper till att hålla tillbaka damm runt ytbehandlingsprocessen.
- En modulär layout möjliggör åtkomst för underhåll, modifieringar och senare uppgraderingar.
- Roboten bär arbetsstycket för finbearbetning, med stöd för avgradning.
- Övervakningsfunktionerna omfattar trasiga verktyg och remmar, verktygens livslängd och produktionskapacitet.
- Bandslipmaskiner använder pneumatisk flytkraft som standard, med elektroniskt styrd konstantkraftsflytkraft tillgänglig som en uppgradering.
- Bordet i dubbelt material har en dammtålig design.
Delvis fasthållen eller verktygsfasthållen: börja med arbetsstycket
Roboten bär delen
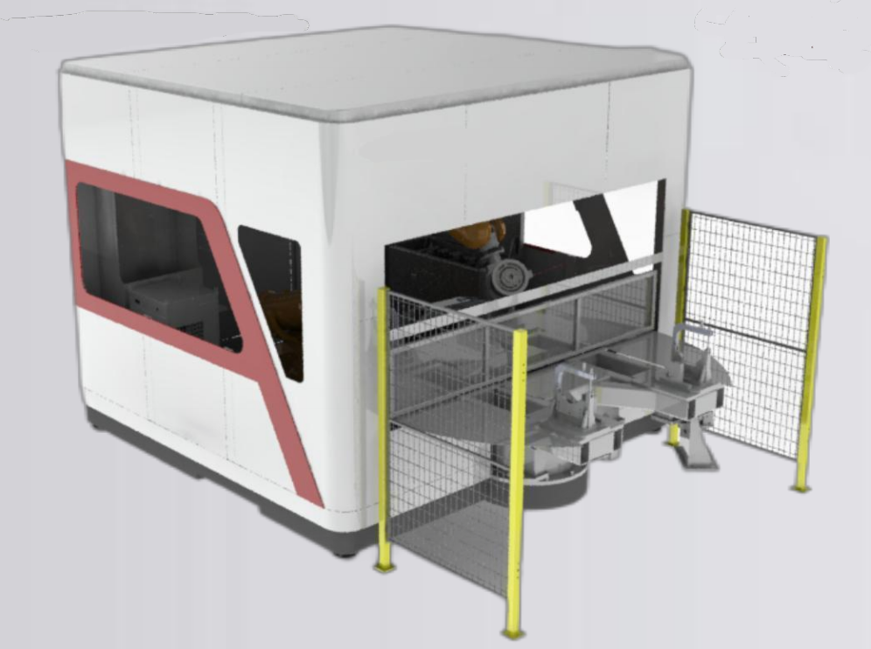
För detaljer upp till 30 kg kan en delhållningsanordning transportera arbetsstycket direkt från lastningspositionen till en fast ytbehandlingsstation. Det kan minska hanteringsstegen per detalj, medan de omgivande stationerna kräver mer golvyta.
Roboten bär verktyget
I ett verktygsburet arrangemang för roboten verktyget till ett större eller tyngre arbetsstycke. Layouten kan vara mer kompakt, medan verktygs- och slipmedelsbyten lägger till steg i cykeln för enskilda detaljer.
Siffran 30 kg är en gräns för ruttval, inte den tillåtna delvikten för varje modell. Modelltabellen nedan definierar separat robotens nyttolast och rekommenderade delvikt.
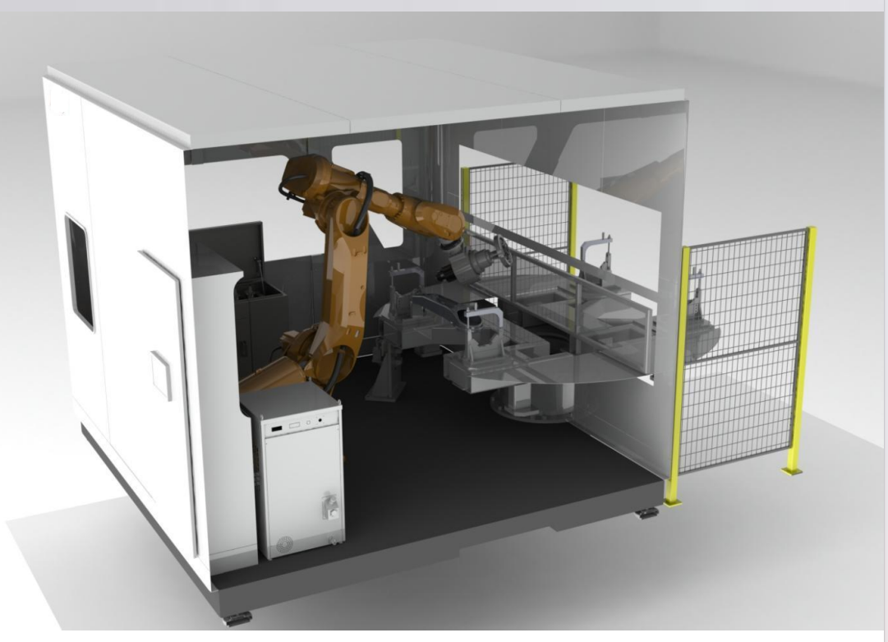
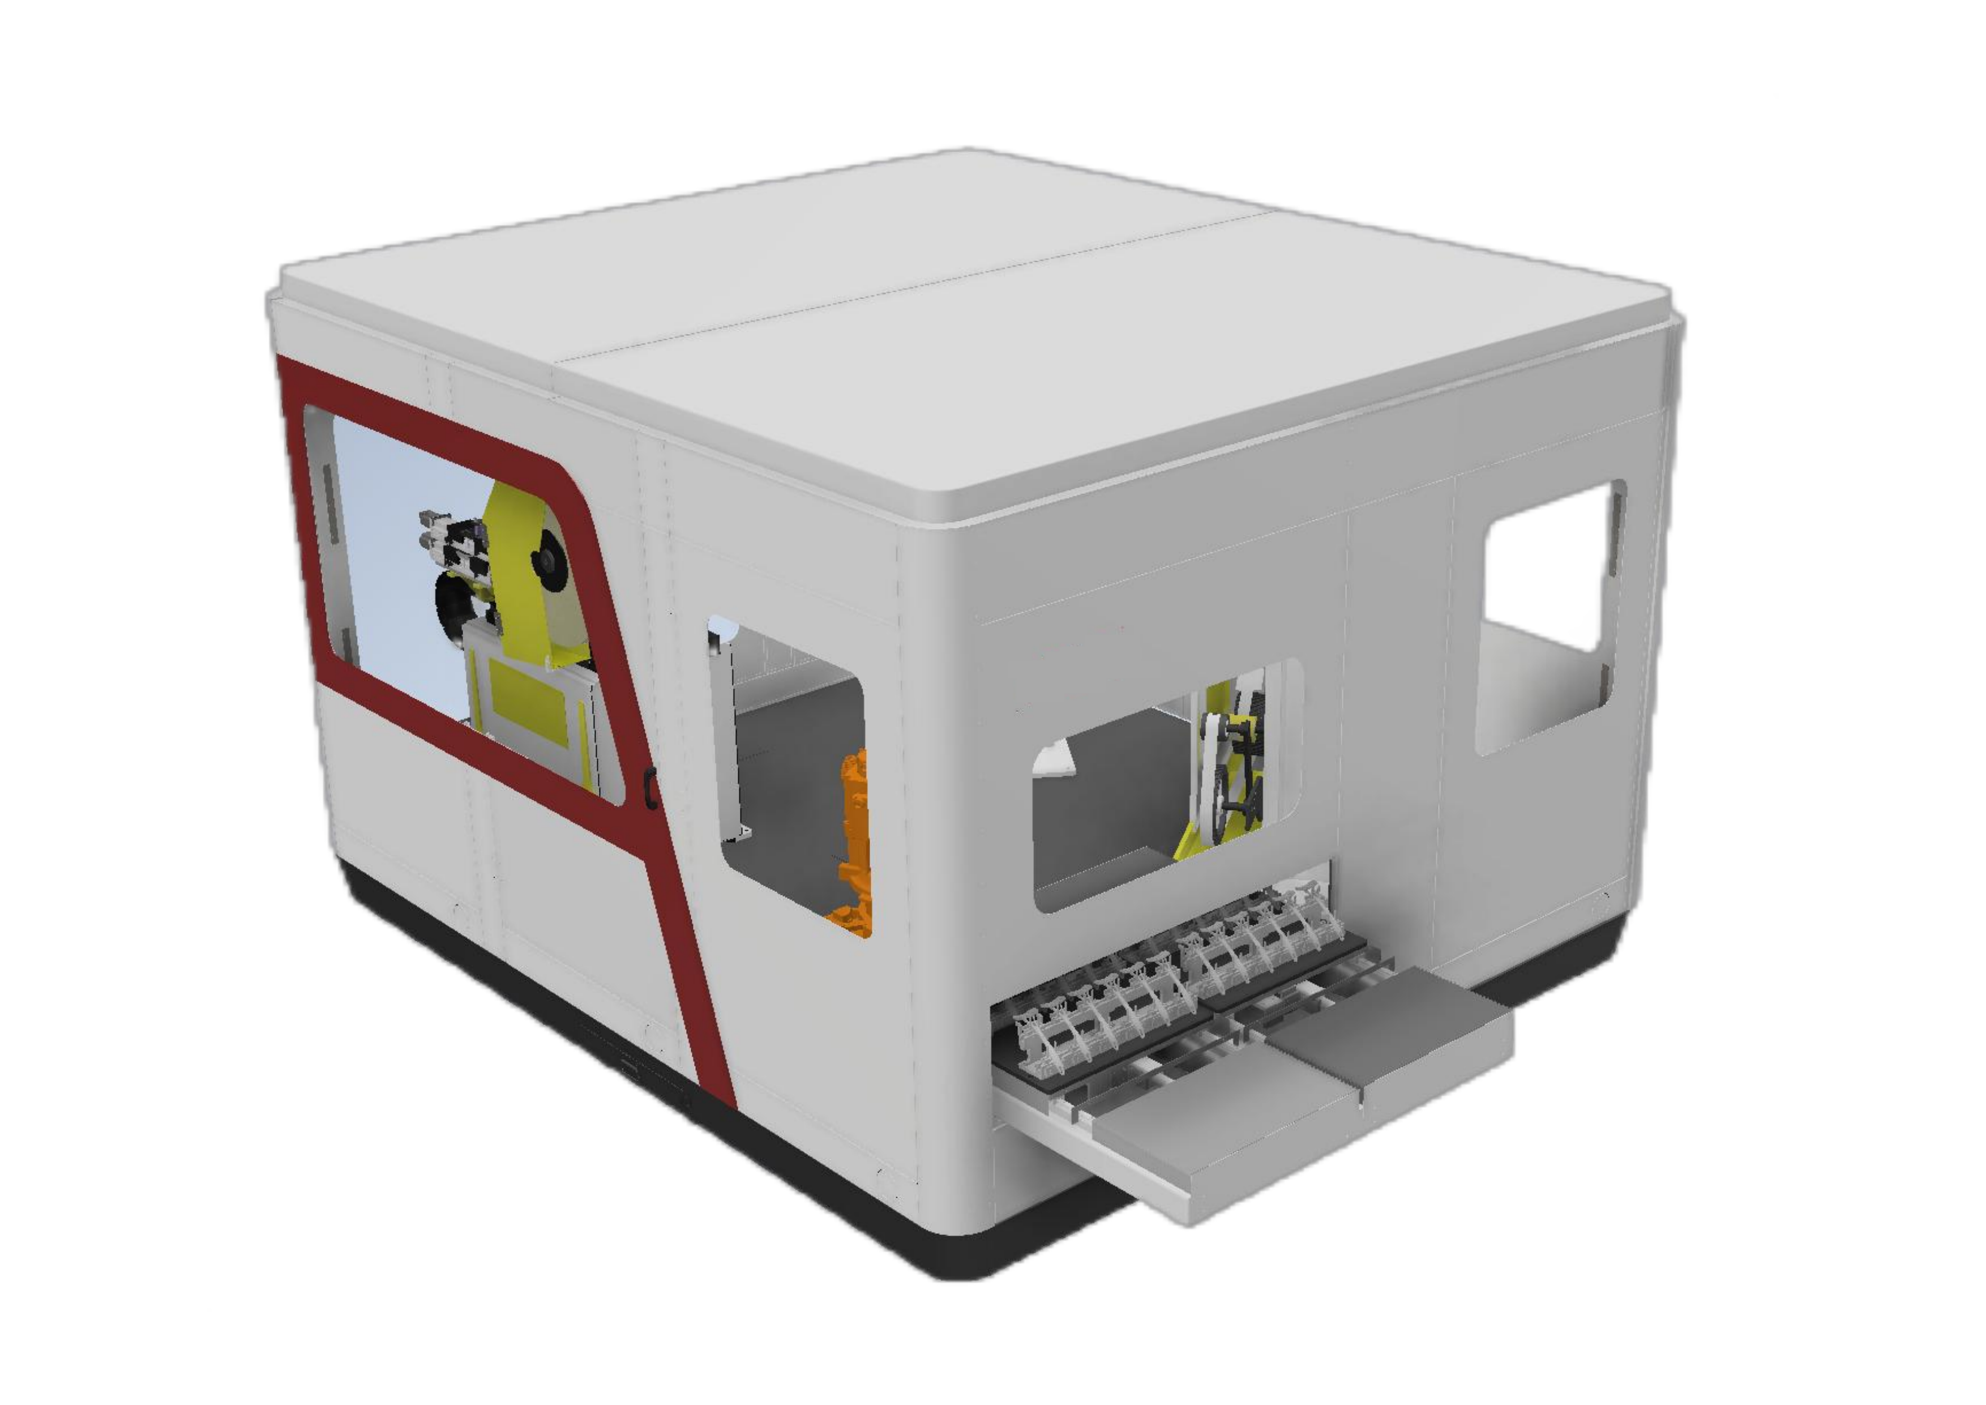
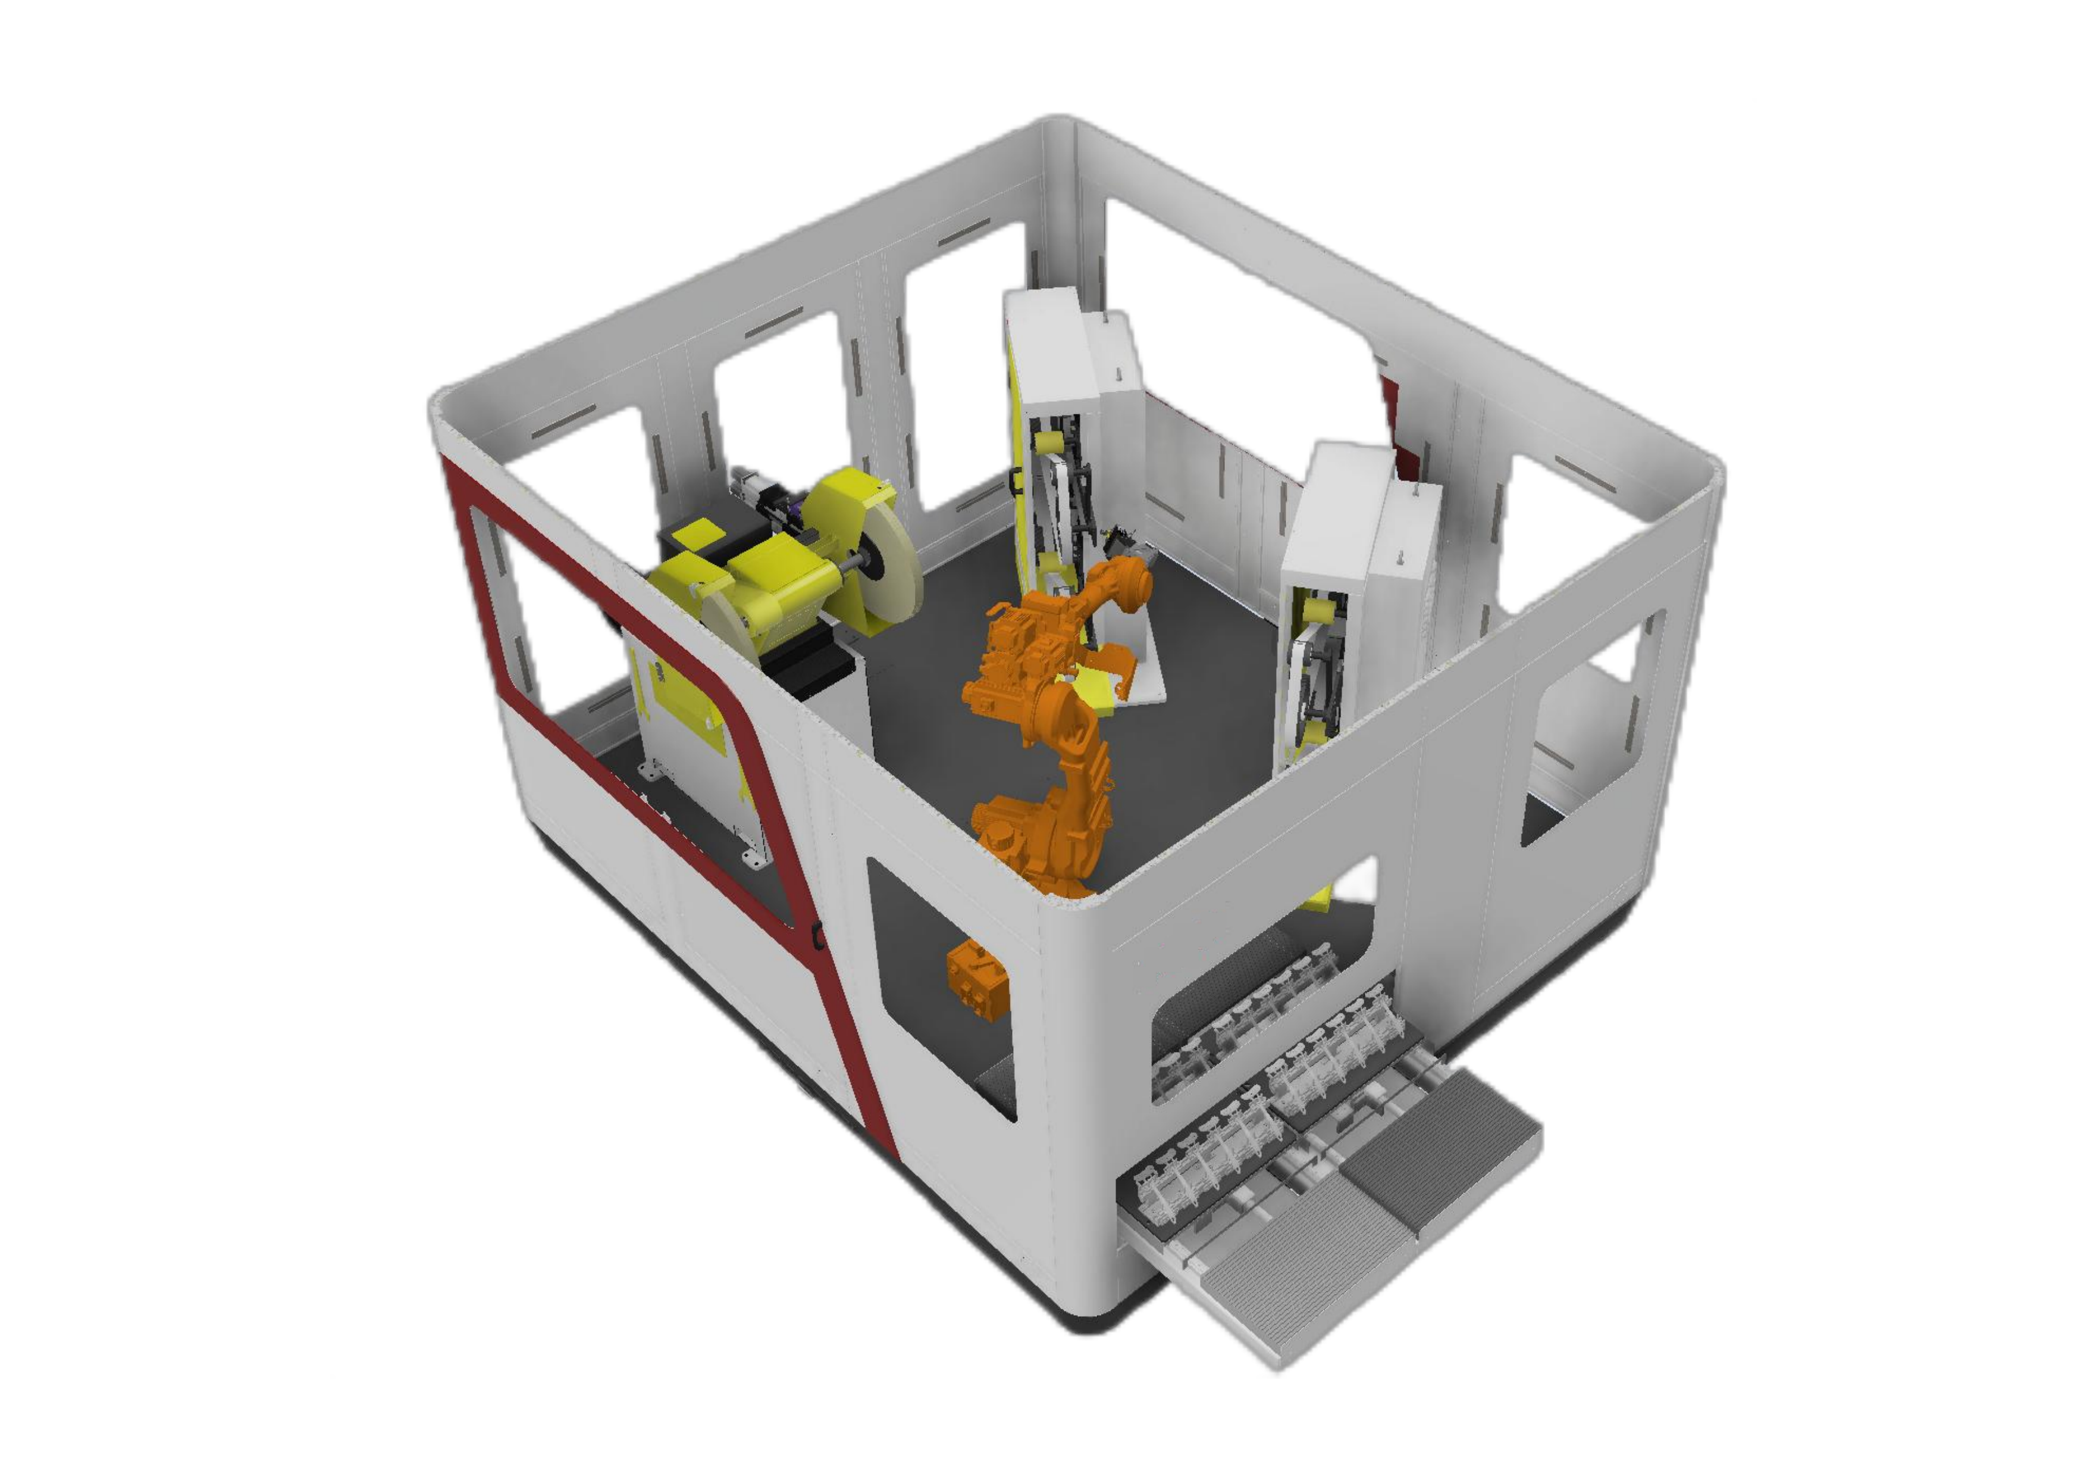
Specifikationer för arbetsstationsmodell
Jämför de modellserier som stöds för en detaljhållen konfiguration. Delmått, delvikt och robotnyttolast är separata gränser; välj en rad som rymmer arbetsstycket.
Scrolla horisontellt för att jämföra varje fält.
| Modell | Robot nyttolast | Delvikt | Delkuvert | Generella dimensioner | Matningsspänning / märkeffekt | Slipnoggrannhet |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | AC 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | AC 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | AC 380 V / 13.5 kW | ±0.1–0.2 mm |
| Tillämpliga material | Aluminiumgjutgods, liten hårdvara | |||||
| Industrirobot | EVST | |||||
Noggrannhetsfältet beskriver slipnoggrannheten. Kraven för robotrörelser jämförs separat nedan.
Standard slip- och poleringsmoduler
Standardmodulerna inkluderar bandslipmaskiner med dubbla stationer, bandslipmaskiner med en station och polermaskiner med en station. Poleringsmoduler för breda band, stora och små detaljer stöder modulära kombinationer, med flytande och automatiska kompensationsarrangemang.
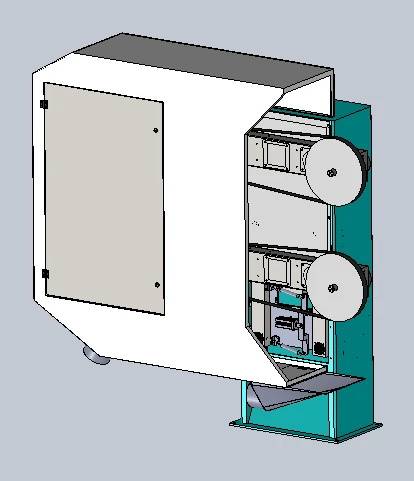
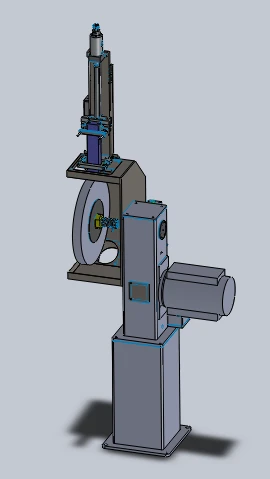
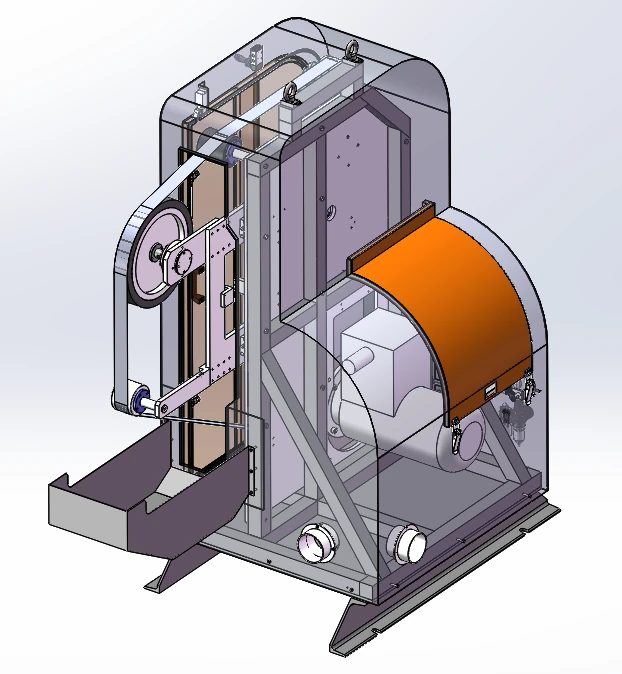
En bandmaskinkonfiguration använder en explosionssäker drivmotor på 4 kW, en maximal rotationshastighet på 2800 rpm och ett slipband på 2800 mm × 70 mm. Den inkluderar bandspårning, en dammbehållare, standard pneumatisk flytande mekanisme med ett elektroniskt konstantkraftsuppgraderingsalternativ och möjlighet till en flytande spindel.
Sju konsumtionsfamiljer och deras roller
Urvalet av förbrukningsmaterial följer önskad operation och kontaktform. Olika stationer kan kombineras för att växla mellan slipmedelsborttagning och polering.
Slipband
Bandslipning längs den valda kontaktvägen.
Klaffhjul
Slipande ytbehandling med hjulformad förbrukningsmaterial.
Nylonhjul
Ytpolering med nylonskiva.
Sisalhjul
Hjulpolering inom den erforderliga finishsekvensen.
Tygpoleringsskivor
Polering med en tygskivastation.
Filer
Lokal filning och kantavgradning.
Fräsar
Fräsning och materialborttagning före efterföljande ytbehandling.
Kraftstyrd robotslipning
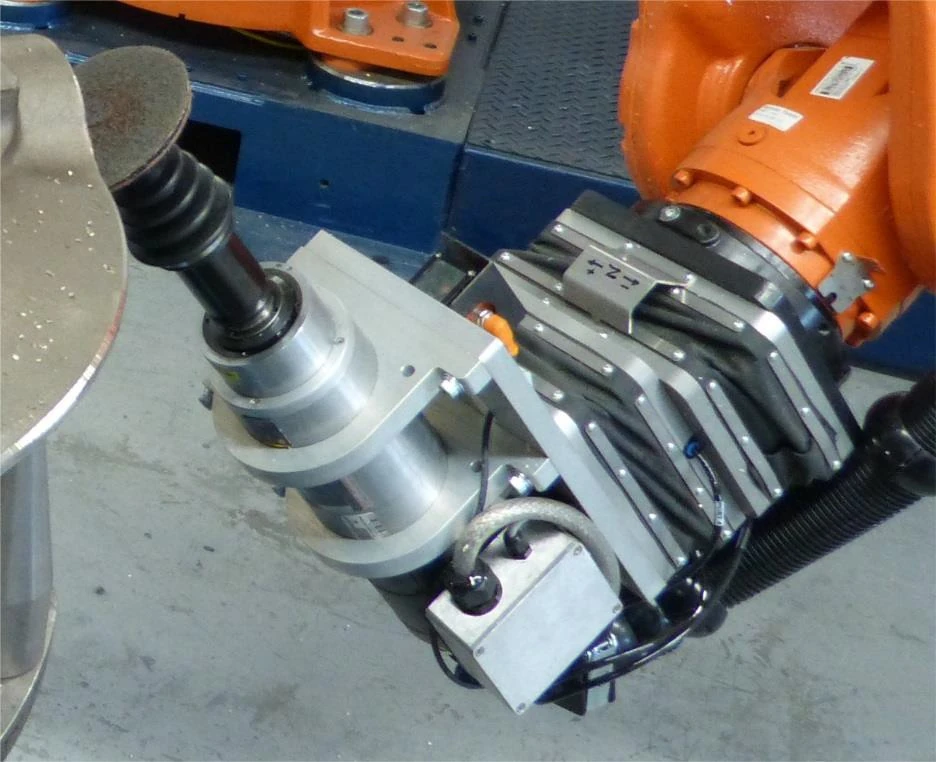
Passiv pneumatisk eftergivlighet
En proportionell ventil styr trycket inuti flytmekanismen, där kontrollinställningen justeras för robotens position. Mekanisk eftergivlighet ger ett flytområde på ±10 mm.
Aktiv kraftåterkoppling
Kraftåterkopplingen justerar den flytande anordningen framåt eller bakåt för att bibehålla kontakten allt eftersom detaljpositionen, detaljtoleransen eller slitaget ändras. Det kontrollerade kraftområdet finns på begäran.
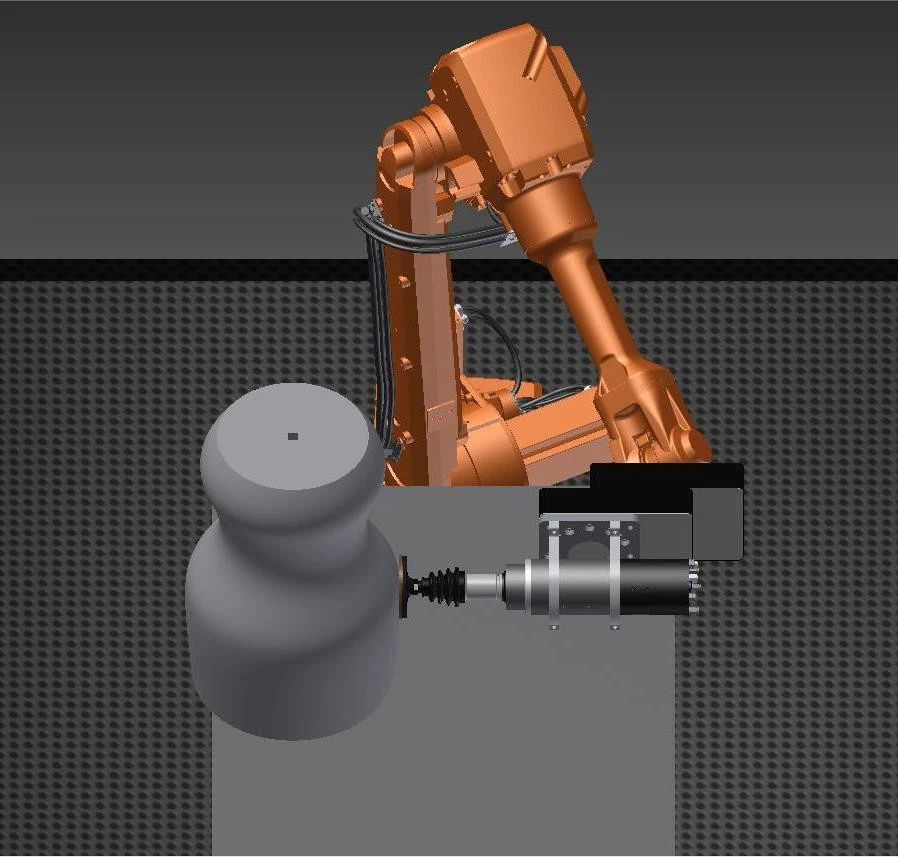
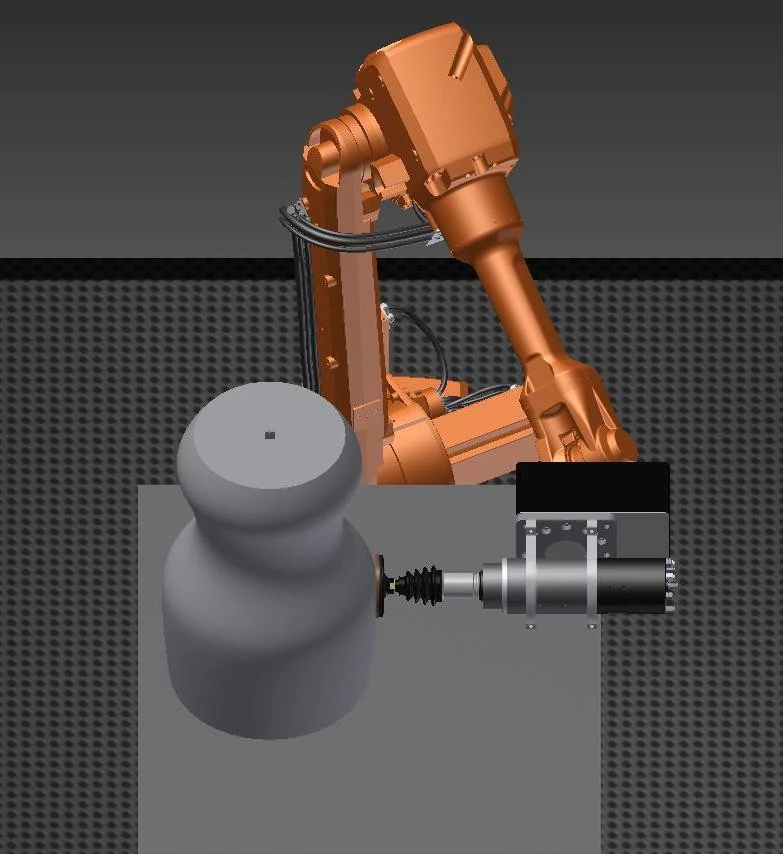
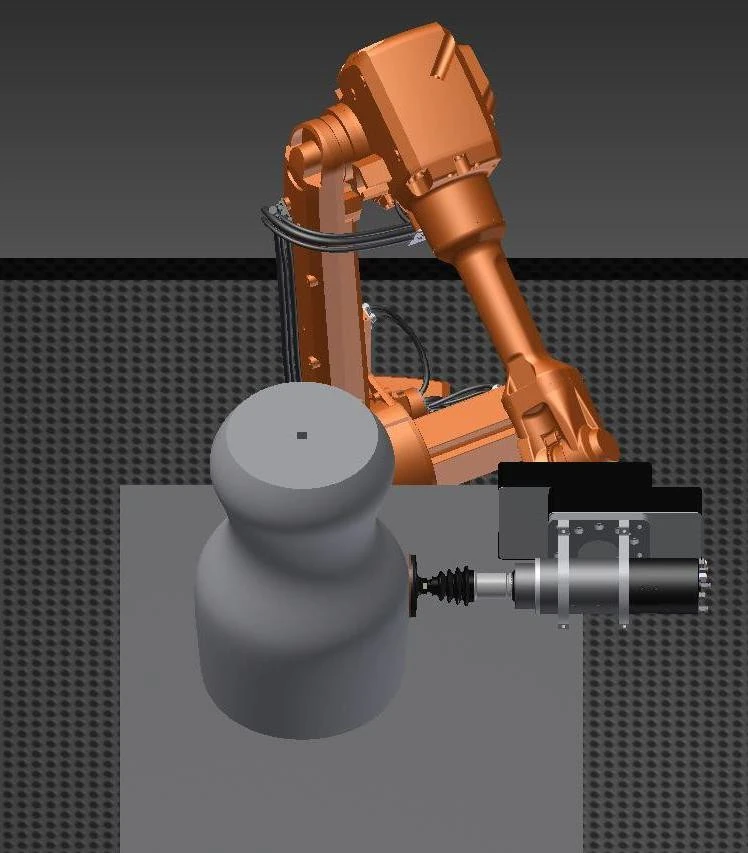
Ett verktygsalternativ för kraft-/positionskontroll i alla positioner stöder automatiska verktygsbyten och är specificerat för kontinuerlig drift med IP65-skydd. Dessa är specifikationer för verktygsalternativ, separata från robotkroppskraven.
Alternativ för verktyg och kraftkontrollutrustning
Verktygsfamiljer
- Oscillerande flytande spindel
- Oscillerande spindel
- Flytande roterande fil
- Kraftstyrd flytande tung kvarn
- Kraftstyrd bandslip
- Fast bandslip
Formulär för kraftkontrollutrustning
- Utrustning för kraftkontroll i alla lägen
- Enriktad kraftstyrd kvarn
- Tvåvägsstyrd kvarn med dubbla stationer
- Tvångsstyrd gradningsutrustning
Radiellt flytande elektriska spindlar är ett annat alternativ för verktygsgränssnitt. Välj verktygsfamilj utifrån operation, kontaktriktning och tillgänglig åtkomst.
Dammutsugning och arbetshöljet
Patronfilterkonfigurationen använder negativtrycksfiltrering, PTFE-belagt filtermedia och pulsrengöring med låduppsamling. Dess tekniska värden visas nedan.
| Teknikartikel | Parametervärde | Enhet |
|---|---|---|
| Effekt | 7.5 | kW |
| Luftflöde | 8500 | m ^ / h |
| Filterpatroner | 6 | patroner |
| Filtrera område | 66 | m² |
| Filtreringsstorlek | 0.3-1 | ^ m |
| Filtreringseffektivitet | 99 | % |
| Tryckluftstryck | 0.4-0.6 | MPa |
| Uppsamlingskärl | 40 × 2 | L |
| Ljudnivå | 78 2 ± | dB |
| Inloppsanslutningar | 4 × 200 | mm |
| Generella dimensioner | 1350 × 1100 × 2280 | mm |
| Matningsspänning | 380 | V |
| Matningsfrekvens | 50 | Hz |
Kapsling och dammgränssnitt
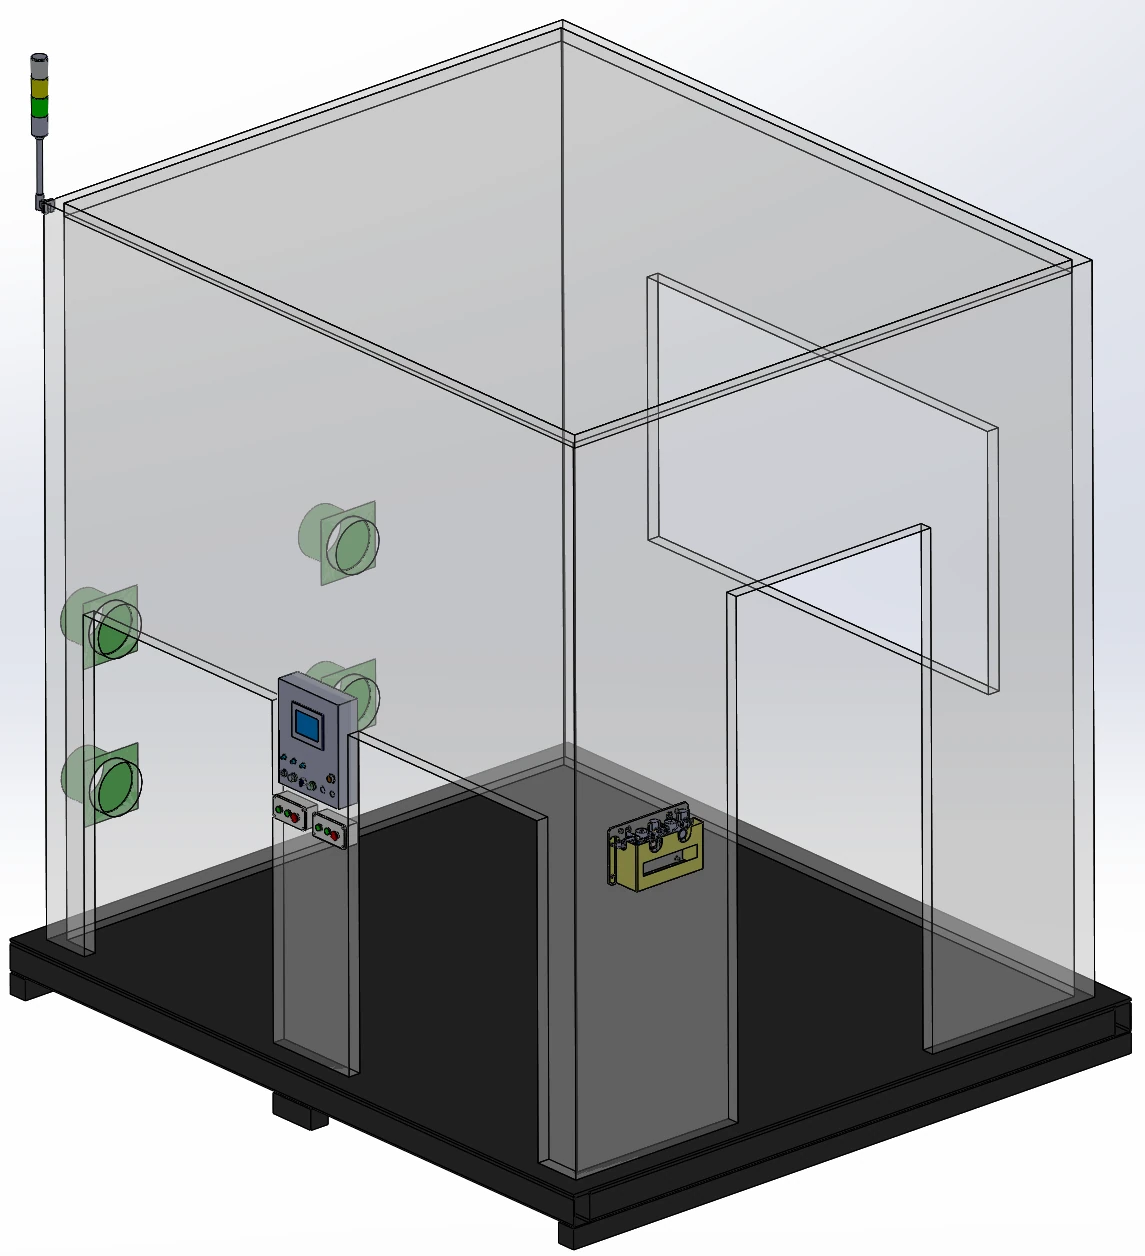
En kapsling i aluminiumprofil med plåtpaneler inkluderar ett 5 mm akrylfönster, belysning och 4 utsugsanslutningar. En displaypanel, knapplåda för bekräftelse av lastning, underhållslucka och bas i kolstål Q235 med åtkomst med gaffeltruck kompletterar arrangemanget.
Våtutsug och integrerad dammkontroll
Våtutsugning är en tillgänglig metod för att avlägsna aluminium- och magnesiumdamm. Arbetsstationens hölje kan innehålla damm med ett yttre skal, dammtålig dubbelskiktsbordsdesign och dammbehållaresanslutningar; dammdetektering och larm är konfigurationsalternativ.
Krav för robotrörelse och skydd
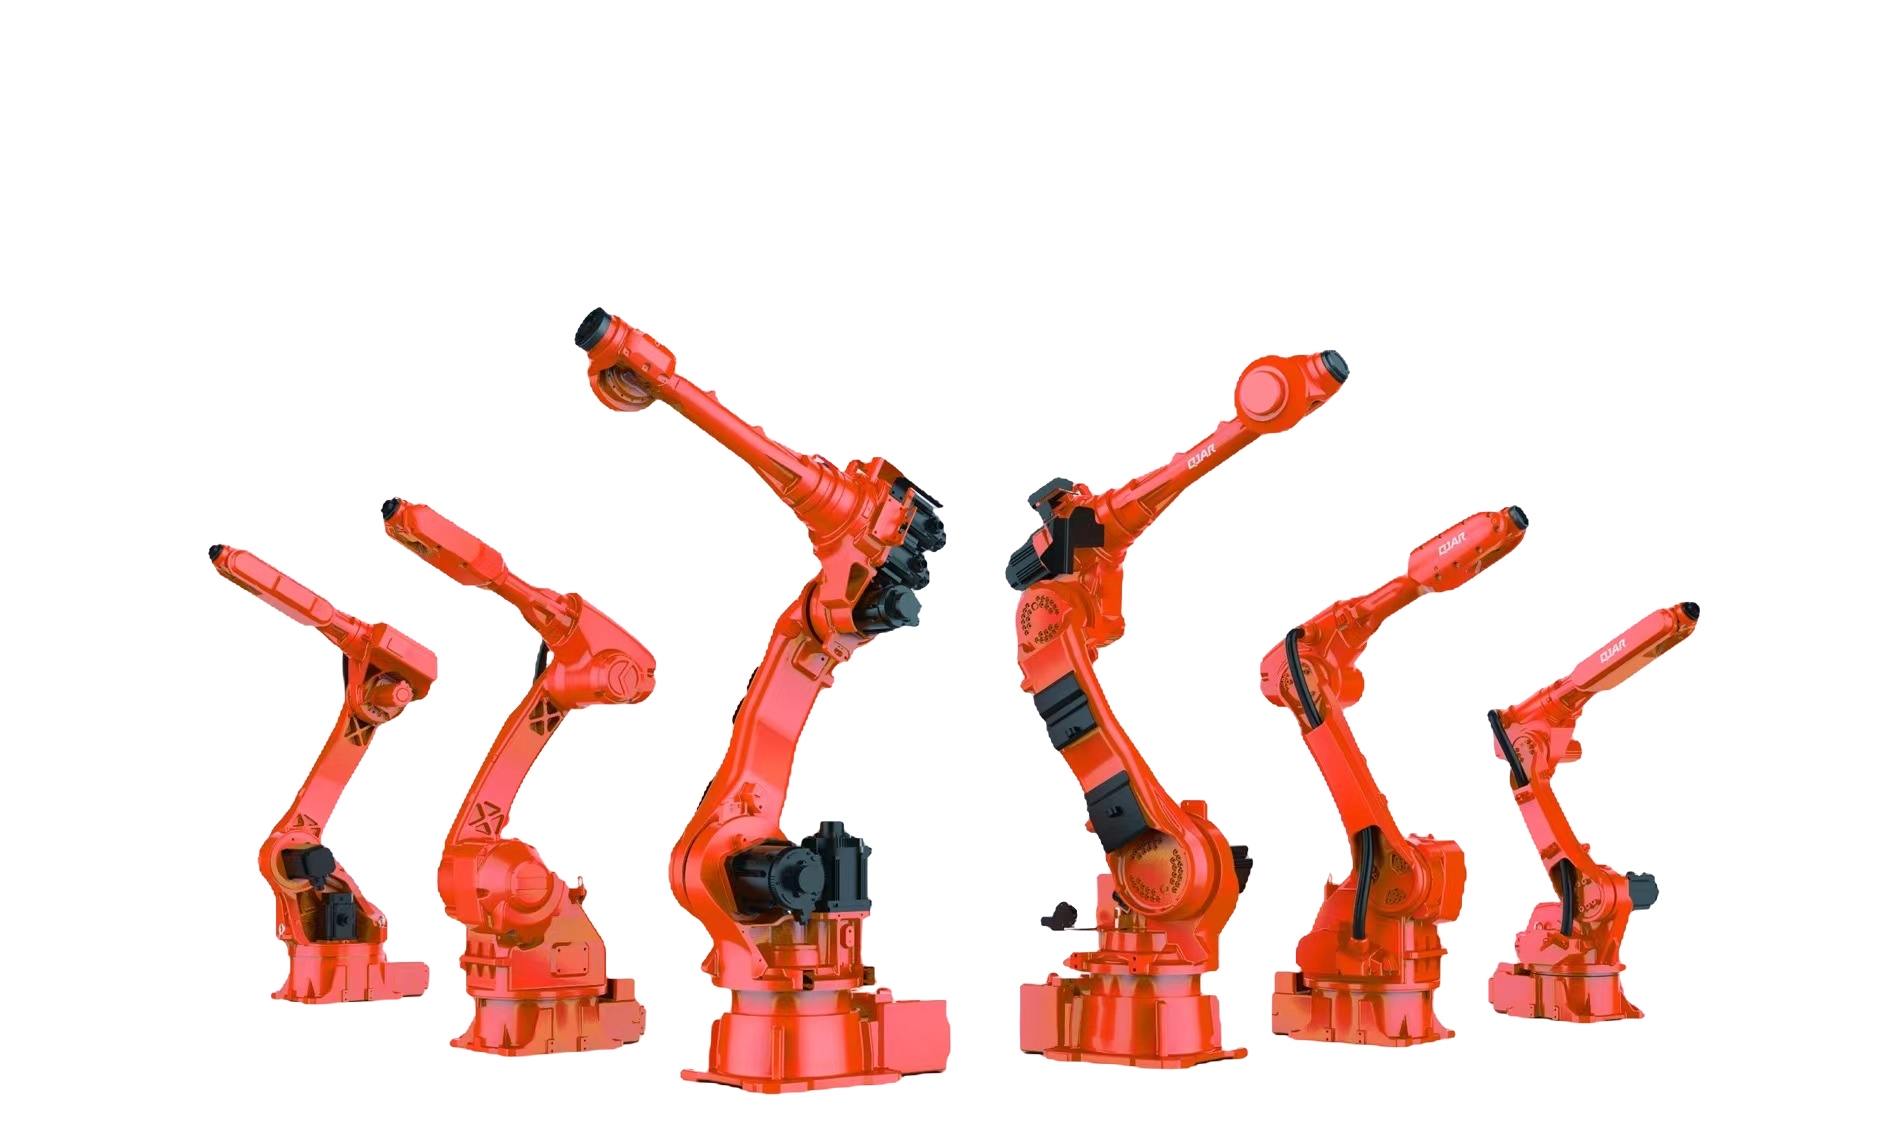
Välj en sexaxlig robot för tillämpningen och använd dessa rörelse- och skyddskrav som en jämförande checklista. Dessa är robotvalsvillkor, separata från arbetsstationens slipnoggrannhet och det kontrollerade kontaktkraftsområdet.
- Robotens repeterbarhet
- ± 0.02 mm
- Effektiv linjär hastighet
- ≥5 m/s
- TCP-noggrannhet
- 0.2 mm
- Bannoggrannhet
- ≤0.2 mm Vid sliphastigheter upp till 300 mm/s
- Robotskydd
- IP67
- Kontaktbelastningsreferens
- 3-10 kg
Inline-tillståndsövervakning
Förbrukningsmaterial och verktygsskick
Tillgängliga funktioner inkluderar detektering av rembrott, detektering av verktygsbrott och hantering av verktygslivslängd. Verktygssmörjning kan inkluderas för den valda slipverktygskonfigurationen.
Produktionsstatus
Produktionskapacitetshantering kompletterar övervakningen av förbrukningsartiklar. Granska nödvändiga signaler och åtkomst till underhåll tillsammans med det valda verktyget och den valda kapslingens layout.
FSW-sömbehandling
Batterihållare i aluminium med FSW-sömmar
En typisk tillämpning är robotstyrd slipning av friktionssvetsade sömmar på batteribrickor i aluminium.
Dubbelsidig FSW-behandling
En separat dubbelsidig applikation kombinerar en kraftstyrd spindel, en vridpositionerare och våtutsug för att slipa 6 FSW-sömmar: 3 på framsidan och 3 på baksidan.
Relaterade ramfinishoperationer
Relaterade batteriramsoperationer inkluderar svetsfräsning, avgradning och slipning av tätningsytor efter fräsning.
Automatiserad sliplinje: arbetsstationsgränssnitt
När du planerar en automatiserad sliplinje, börja med arbetsstationens gränssnitt: inkommande detaljplacering, överföringsåtkomst, utsugningsanslutningar och signaler som delas med omgivande utrustning. Matcha layouten med finbearbetningssekvensen och den åtkomst som krävs för verktygsbyten och underhåll.
Delhållen eller verktygshållen — hur väljer jag för min del?
Använd den delhållna rutten som utgångspunkt för urval av detaljer upp till 30 kg, kontrollera sedan den modellspecifika detaljvikten, gripåtkomsten och finbearbetningsvägen. Större eller tyngre detaljer passar för en verktygshållen anordning. Modelltabellen ger snävare detaljgränser än detta allmänna ruttikriterium.
Vilken robotnyttolast och delvikt täcker varje arbetsstationsmodell?
De tre modellraderna parar ihop robotnyttolaster på 10, 20 och 30 kg med rekommenderade delvikter upp till 3, 7 respektive 15 kg. Robotnyttolast och delvikt är olika valfält; använd båda tillsammans med delgränsen.
Passiv flytande eller aktiv kraftkontroll – vilken behöver min del?
Passiv pneumatisk eftergivlighet ger mekanisk flytande rörelse. Aktiv kraftåterkoppling justerar förskjutningen för att kompensera för förändringar i delpositioner, deltoleranser och slitage på förbrukningsbara delar samtidigt som kontakten bibehålls. Välj tillvägagångssätt runt ytan och dess variation.
Vilket kontaktkraftsområde kan hållas?
Det kontrollerade kontaktkraftsområdet finns på begäran. Diskutera arbetsstyckets material, geometri, finbearbetningsverktyg och målyta innan du väljer kraftkontrollkonfiguration.
Vilken dammutsugning krävs för aluminium- och magnesiumdamm?
Våtutsugning är en tillgänglig metod för aluminium- och magnesiumdamm. Diskutera material och process vid val av utsugnings- och inkapslingsutrustning; specifikationerna för patronfiltret beskriver en separat konfiguration.