
Robotiska svetscellkonfigurationer för lätta och medelstora arbetsstycken
En robotsvetscell organiserar roboten, processutrustningen, arbetsstyckets fastspänning, kontroller och skyddsåtgärder kring en definierad delfamilj. Den här sidan jämför sex inneslutna arrangemang efter arbetsstyckets rörelse, envelopp och robotantal. Integration på komponentnivå och layoutteknik behandlas i de länkade tekniska guiderna.
Kortlista efter arbetsstyckets rörelse först
Sex arrangemang täcker vändning, horisontell rotation, fleraxlig positionering och ändstödd rotation. Börja med urvalslogiken här och använd sedan de detaljerade korten och tabellen för att jämföra tillgängliga värden.
Dubbelstations bred vändbar cell
En robot betjänar två fällbara positionerare för längre rektangulära fixturer inuti ett helt slutet svetsrum.
Kompakt dubbelstations-flipcell
Ett mindre fixturhölje bibehåller samma princip med två positionerare och vändning för kompakta delar.
Horisontell roterande cell med dubbla stationer
Horisontell rotation presenterar cirkulära eller indexerade svetsytor för en eller två robotar.
Vertikal treaxlig positioneringscell
Tre styrda axlar omorienterar en avlång fixtur samtidigt som de gränssnitt som krävs för det helt slutna svetsrummet bibehålls.
Horisontell treaxlig positioneringscell
Horisontell rotation kombineras med ytterligare positioneringsaxlar för bredare fixturtäckning.
Dubbelrobotad spindeldocka och dubbdocka-cell
Två robotar arbetar runt två ändstödda positionerare med automatisk in/ut-rörelse och längdjustering.
Granska varje arrangemang mot den verkliga delfamiljen
Måtten är tillämpliga fixtur- eller arbetsstyckesgränser för varje konfiguration. Slutgiltig verktygsuppsättning, svetsåtkomst och avstånd förblir projektspecifika.
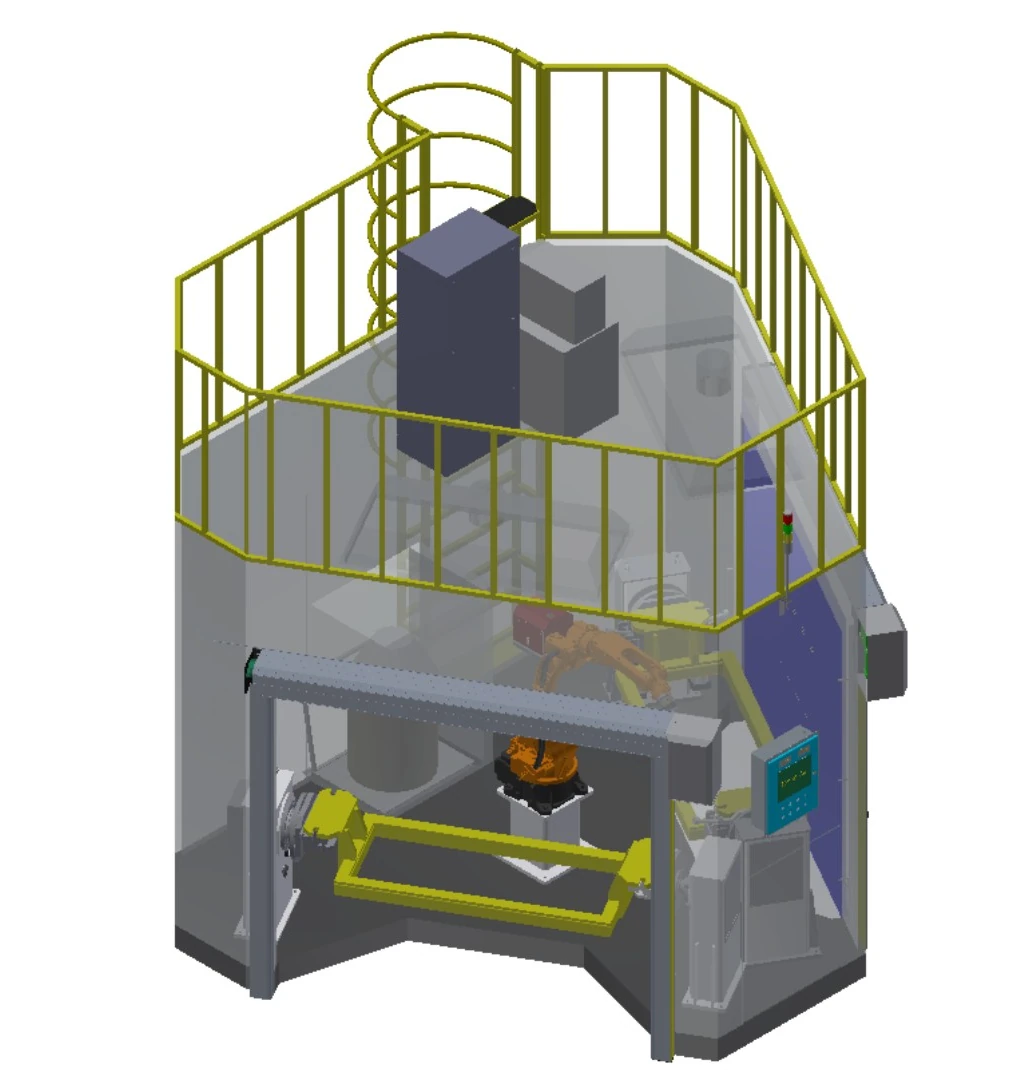
Dubbelstations bred vändbar cell
En robot betjänar två fällbara positionerare för längre rektangulära fixturer inuti ett helt slutet svetsrum.
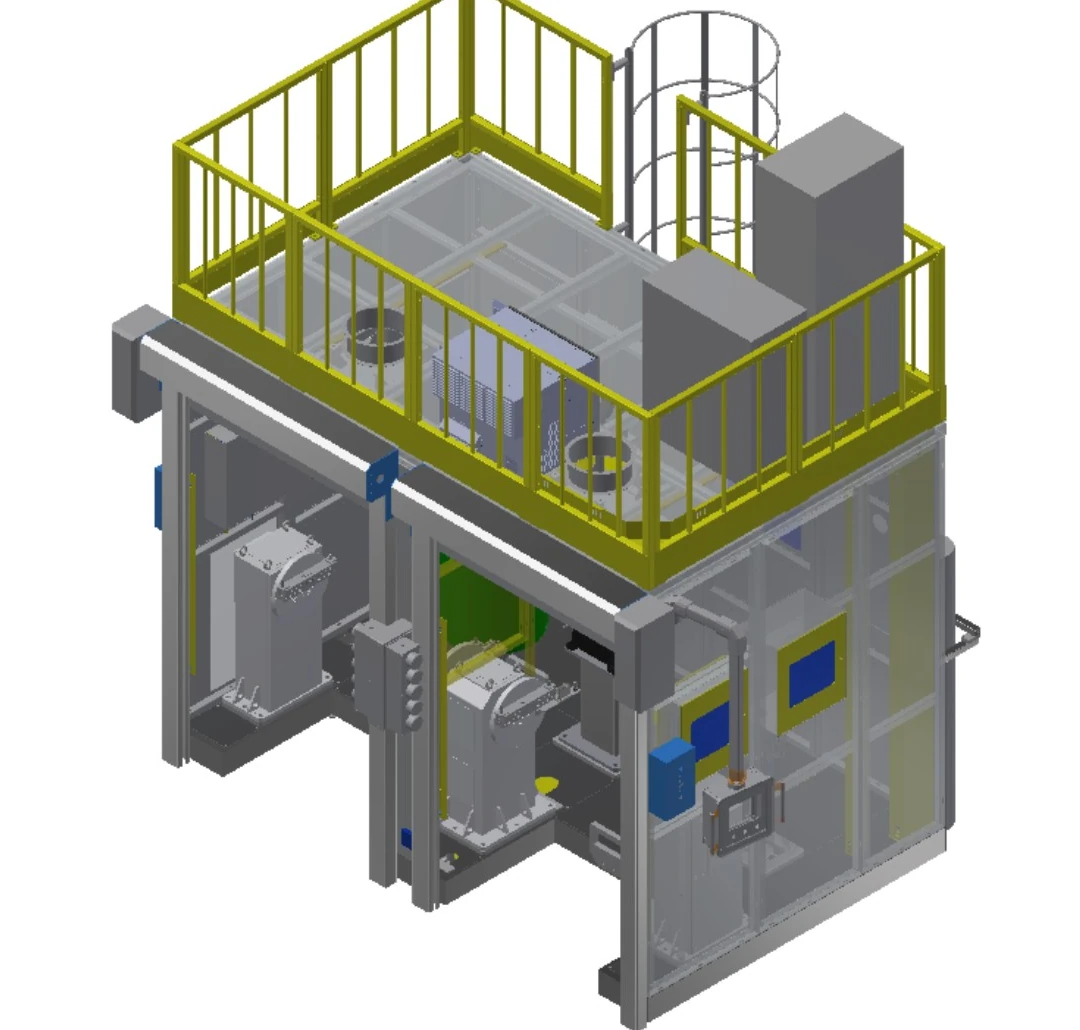
Kompakt dubbelstations-flipcell
Ett mindre fixturhölje bibehåller samma princip med två positionerare och vändning för kompakta delar.
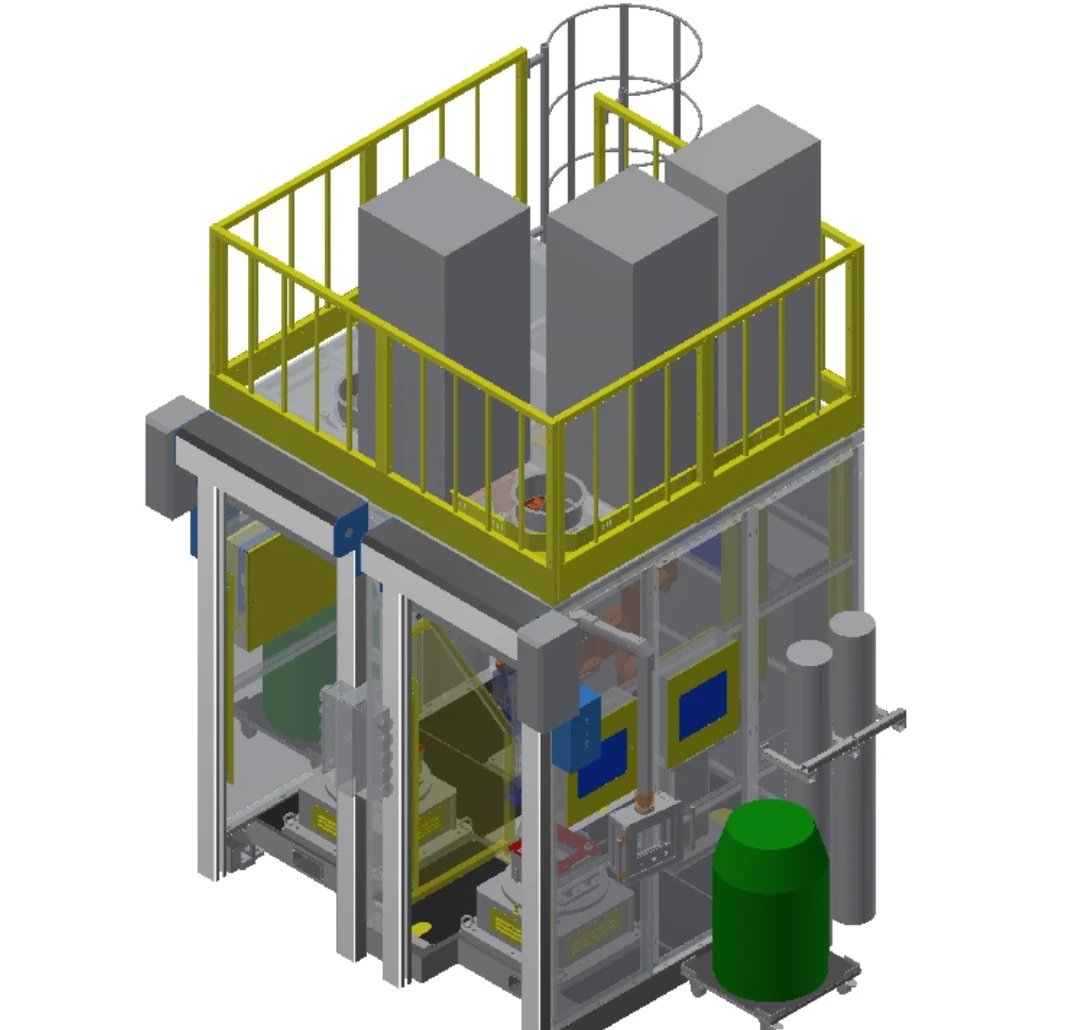
Horisontell roterande cell med dubbla stationer
Horisontell rotation presenterar cirkulära eller indexerade svetsytor för en eller två robotar.
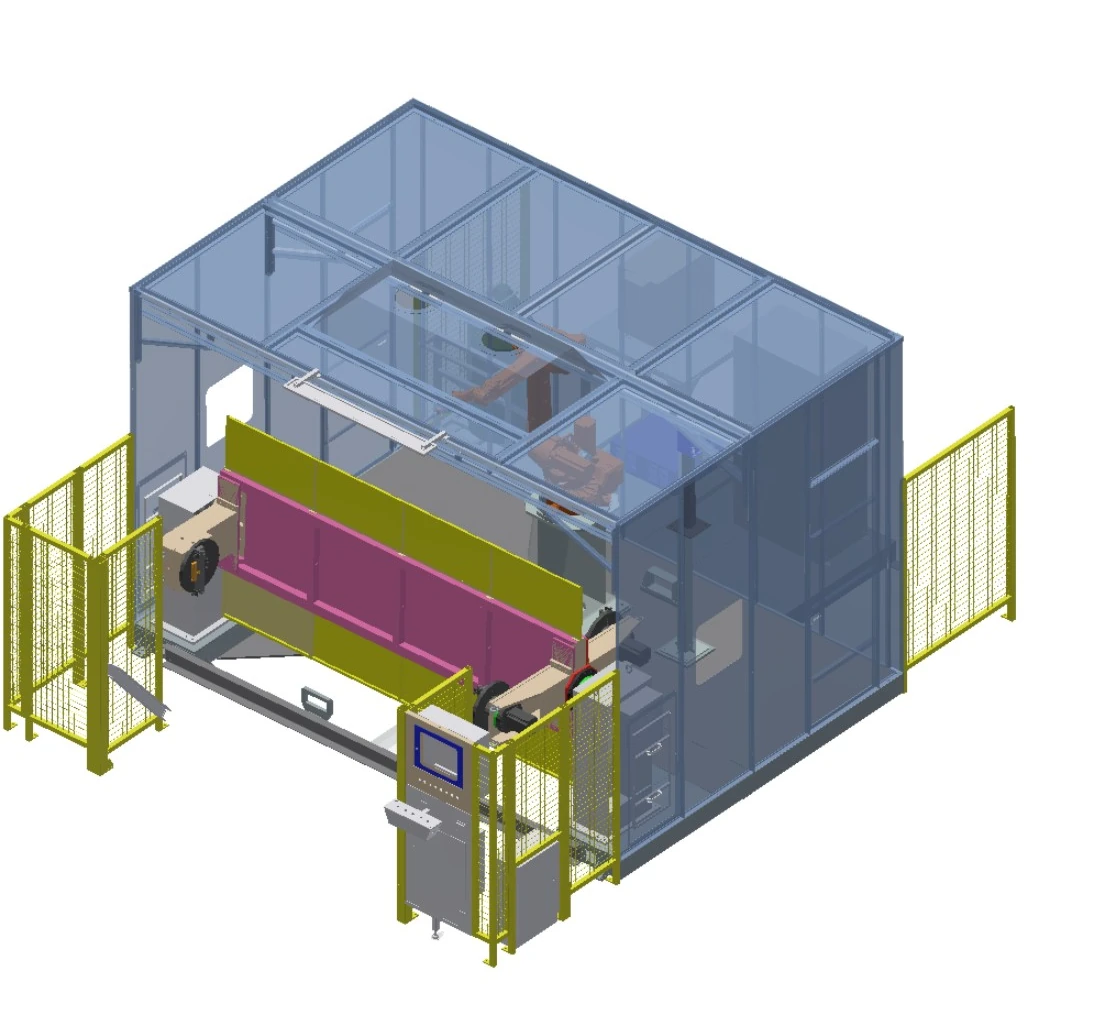
Vertikal treaxlig positioneringscell
Tre styrda axlar omorienterar en avlång fixtur samtidigt som de gränssnitt som krävs för det helt slutna svetsrummet bibehålls.
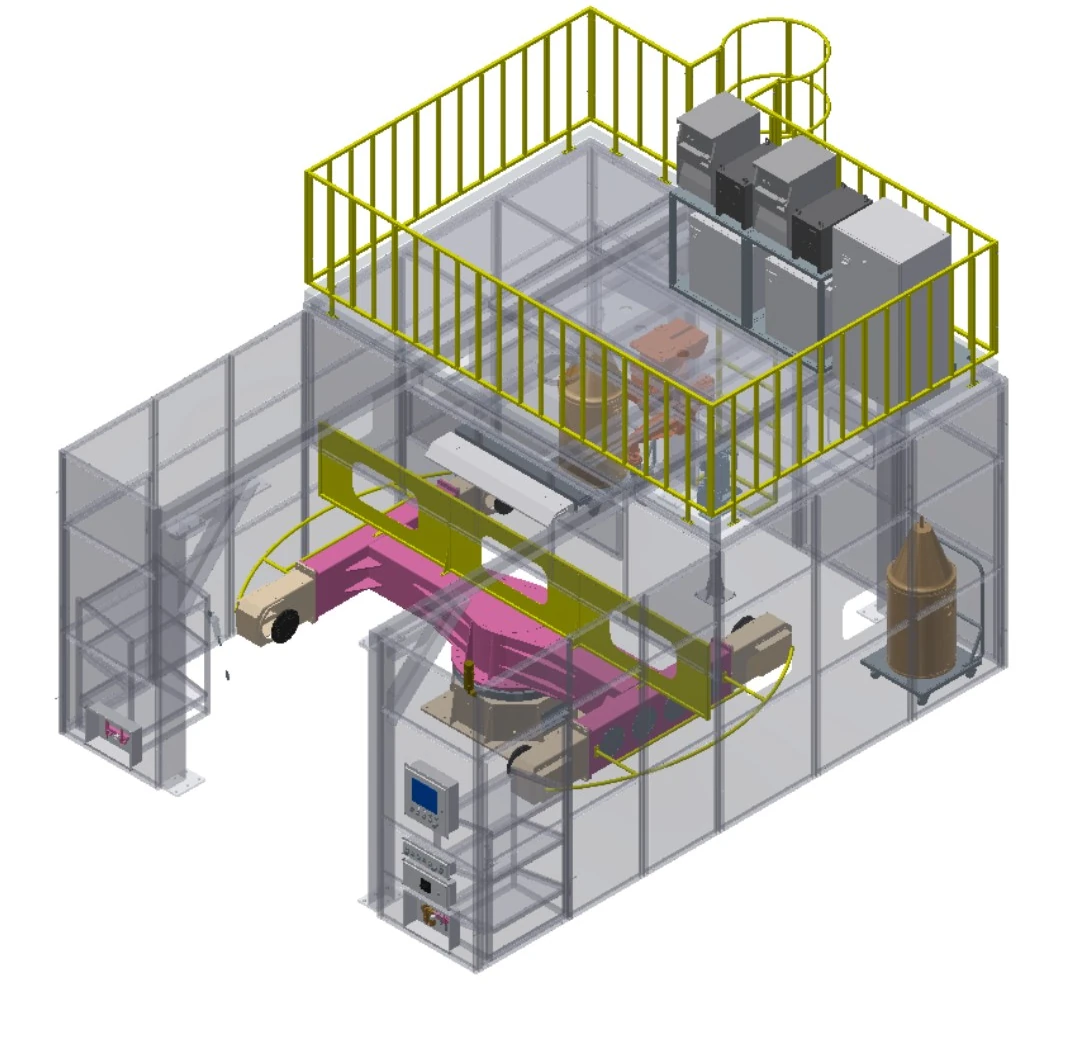
Horisontell treaxlig positioneringscell
Horisontell rotation kombineras med ytterligare positioneringsaxlar för bredare fixturtäckning.

Dubbelrobotad spindeldocka och dubbdocka-cell
Två robotar arbetar runt två ändstödda positionerare med automatisk in/ut-rörelse och längdjustering.
Jämför sex arrangemang på en uppsättning fält
| Rad | Beskrivande konfiguration | robotar | Armräckvidd | Positioneringsarrangemang | Ladda | Tillämpligt kuvert | Stationer |
|---|---|---|---|---|---|---|---|
| A | Dubbelstations bred vändbar cell | 1 | 1.4 m / 2 m valfritt | Enaxlig vändning | 500 kg | Armatur 1.8 m × 0.8 m | 2 positionerare |
| B | Kompakt dubbelstations-flipcell | 1 | 1.4 m | Enaxlig vändning | 500 kg | Armatur 0.8 m × 0.5 m | 2 positionerare |
| C | Horisontell roterande cell med dubbla stationer | 1 eller 2 | 1.4 m | Enaxligt horisontellt roterande bord | 500 kg | Rotation ≤1 m; höjd ≤0.5 m | 2 positionerare |
| D | Vertikal treaxlig positioneringscell | 1 eller 2 | 1.4 m / 2 m valfritt | Vertikalt vändbar treaxlig positionerare | 500 kg | Armatur 2.4 m × 0.8 m | 1 lägesställare |
| E | Horisontell treaxlig positioneringscell | 1 eller 2 | 1.4 m / 2 m valfritt | Horisontellt roterande treaxlig positionerare | 500 kg | Armatur 2.2 m × 1 m | 1 lägesställare |
| F | Dubbelrobotad spindeldocka och dubbdocka-cell | 2 | 1.4 m / 2 m valfritt | Spindeldocka-dubbdocka enaxlad | 500 kg | Rotation ≤1 m; längd ≤2 m | 2 positionerare |
Bokstäver är endast radetiketter i tabeller; beskrivande konfigurationsnamn är de offentliga identifierarna.
Läs varje namn som ett val av arbetsstyckesrörelse
Enaxlig vändning
Vrider en fixtur runt en kontrollerad axel för att presentera alternativa svetsytor.
Horisontell roterande
Roterar arbetsstycket på ett horisontellt bord för cirkulär eller indexerad presentation.
Treaxlig positionering
Lägger till kontrollerad rörelse när en enda rotation inte kan ge den önskade orienteringen.
Stöd för spindeldocka och dubbdocka
Stöder längre delar i båda ändar för kontrollerad längsgående rotation.
Enkelrobotformat
Matchar en robot med den definierade fixturen och stationssekvensen.
Dubbelrobotformat
Använder samordnad täckning från två sidor där åtkomst och kollisionsgranskning tillåter det.
Bedöm lämplighet utifrån kuvert- och ledvillkor
Fordonskomponenter
Lätta och medeltunga delar för nya energikällor eller kommersiella fordon med repeterbara lokaliseringsfunktioner.
Delar till byggmaskiner
Tillverkade komponenter vars hölje passar det valda positioneringsarrangemanget.
Mindre stålsvetsar
Strukturdelar placerade för flersidig svetsning inuti en sluten cell.
Fartygskomponenter
Roterande delar granskade efter diameter, längd och skarvtillgänglighet.
Jordbruksmaskiner delar
Upprepade tillverkningar med definierade fixturutgångspunkter och orienteringsbehov.
Delar till miljöutrustning
Delfamiljer bedömda utifrån geometri, material, fogar och inkommande variation.
Bekräfta skydd och övervakning med cellskopet
Var och en av de sex konfigurationerna är byggd inuti ett helt slutet svetsrum. Det slutliga skyddet följer fortfarande tillämpningens riskbedömning, platsstandarder och acceptanskrav.
Rumsgränssnitt
Bekräfta gränssnitten för huvudkontroll, luftkontroll, belysning, motordriven jalusidörr och installation av rökutsug.
Drift och service
Definiera lastning, operatörsstationer och åtkomst för underhåll runt det valda arrangemanget.
Valfri närvarodetektering
Utvärdera en säkerhetsljusridå där den gäller för den valda konfigurationen.
Övervakning av processtillstånd
Alternativen inkluderar övervakning av trådnärvaro, tryckluftstryck och skyddsgasflöde.
Alternativ för sömplacering
Laserskarvspårning för platsangivelse finns tillgängligt som ett projekttillval.
Projektbekräftelse
Slutför skydd, gränssnitt och acceptanslogik genom den godkända riskbedömningen.
Bygg en startkonfiguration i fyra beslut
Definiera arbetsstycket
Dela ritningar, material, fogplaceringar, varianter och inkommande skick.
Ställ in kuvertet
Bekräfta fixturens längd, bredd, rotationsdiameter, höjd och belastningsbas.
Välj delrörelse
Jämför arrangemang med vändbar, horisontell roterande, treaxlig och spindeldocka-dubbdocka.
Bekräfta cellomfattning
Justera roboträkning, processutrustning, kontroller, avkänning, arbetsuppspänning och skyddsanordningar.
Förvandla kortlistan till en projektdefinition
Konfigurationen är en startarkitektur. Den slutliga omfattningen sätts mot arbetsstycket, svetsprocessen, anläggningsgränssnitten och acceptansplanen.
Ansökan granskning
Bekräfta delar, fogar, lokaliseringsdatum, varianter och platsbegränsningar.
Konfigurationskoncept
Definiera detaljrörelse, stationssekvens, robotkvantitet och operatörsinteraktion.
Process och kontroller
Justera svetsutrustning, kontroller, övervakning och anläggningsgränssnitt enligt specifikation.
Arbetshållning och skydd
Detaljfixturer, laddningsmetod, rumsgränssnitt och projektskydd.
Definition av acceptans
Överenskomma om testdelar, villkor, dokumentation och acceptanskriterier.
Projektstöd
Samordna dokumentation, utbildning och support efter leverans inom den överenskomna omfattningen.
Frågor att besvara innan konfigurationen godkänns
Vilken cellkonfiguration ska jag börja med?
Börja från arbetsstyckets omfattning och önskad detaljrörelse, sedan skärmvändning, horisontell rotation, fleraxliga eller spindeldocka-dubbdocka-arrangemang.
Kan en eller två robotar konfigureras?
Den visade portföljen inkluderar arrangemang med en robot, en eller två robotar och två robotar. Slutlig kvantitet beror på svetsåtkomst, sekvens och kollisionsgranskning.
Kan önskvärd svetsutrustning integreras?
Det kan bedömas per specifikation. Dela den avsedda processutrustningen och gränssnitten så att kompatibilitet, kontroller och ansvarsgränser bekräftas.
Vad ska anges vid en granskning av ansökan?
Tillhandahåll ritningar, material, fogar, delvarianter, erforderlig orientering, processsekvens, gränssnitt på plats och acceptansförväntningar.
Är avkänningsalternativen identiska för varje konfiguration?
Nej. Alternativen beror på motsvarande arrangemang och projektkrav; de bör inte kopieras över hela portföljen.
Använd den verkliga delen för att starta konfigurationsdiskussionen
Dela ritningar, arbetsstyckets hölje, svetsprocess, fixturkoncept och platsbegränsningar så att EVST kan utforma en utgångspunkt för en robotsvetscell.