
Robotisk gradningscell för pressgjutningar: Robotceller, specialmaskiner och Scan-to-Path-slipning
En robotavgradningscell är en verktygshållen cell där roboten bär en spindel eller ett sliphuvud runt ett gjutgods som är fäst vid en fast fixtur eller positionerare.
Diskutera ditt arbetsstycke →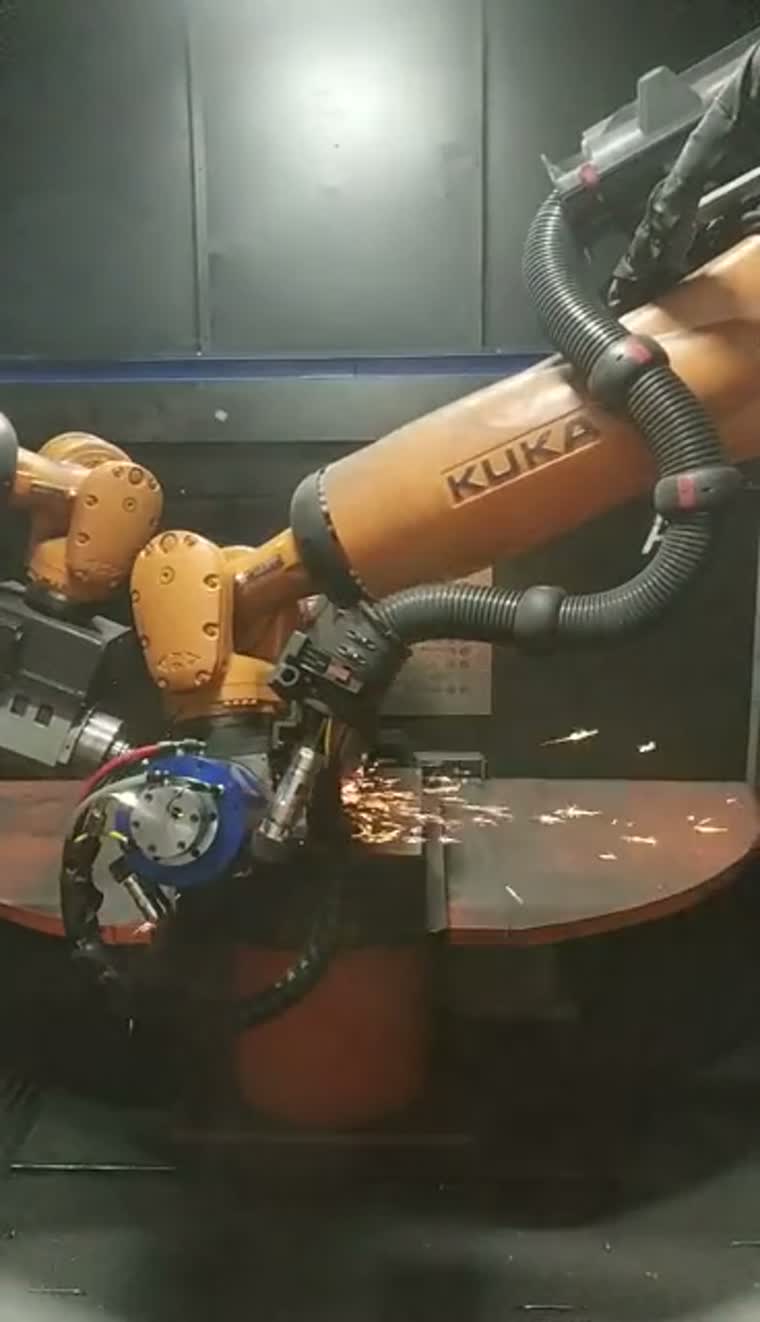
Börja med gjutningen och dess begränsningar
Typiska arbetsstycksfamiljer inkluderar motorblock, cylinderhuvuden, transmissionshus och motorhus. Klämåtkomst, svarvspel och verktygets tillvägagångssätt avgör celllayouten.
Inkommande gjutgods kan variera i kontur och position vid delningslinjer. Granska representativa gjutgods, fixturreferenser och de områden som ska bearbetas innan du väljer hanteringsväg.
Maximal arbetsstyckesmassa: på begäran.
Maximala arbetsstyckets dimensioner och svarvområde: på begäran.
En verktygshållen anordning kan passa arbetsstycken som är svåra att bära med fasta finbearbetningsverktyg; beslutet om hanteringsväg beror också på åtkomst och fixturering.
Celllayouter, kraftkontrollalternativ och dammutsugCellkonfigurationer och verktygsåtkomst
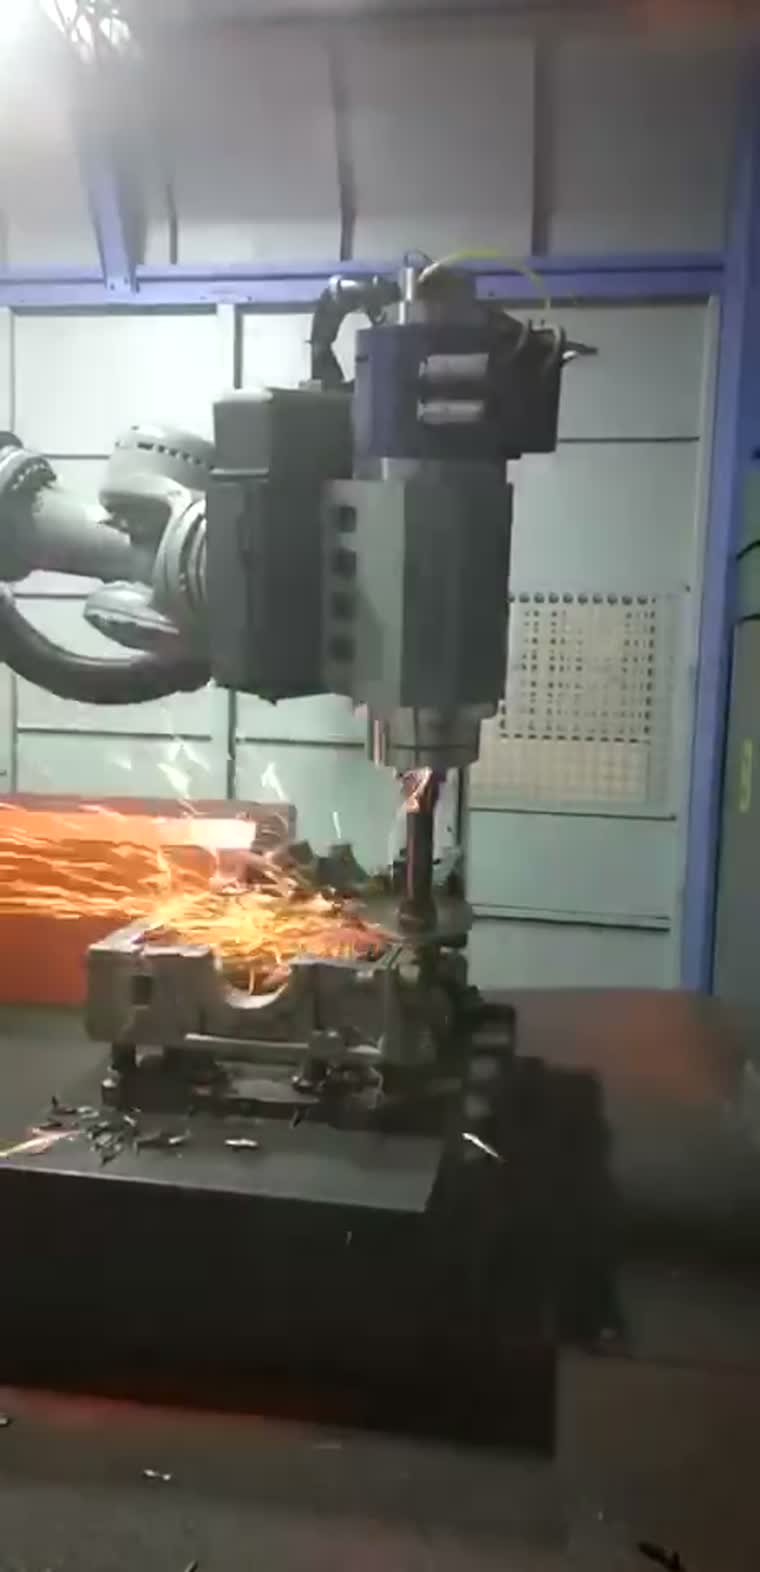
Cellkonfigurationer kombinerar ett robotburet verktyg med en fast fixtur, en positionerare eller ett alternerande roterande bord. Verktygsåtkomst och åtkomst till gjutningen styr arrangemanget.
Flytande spindelalternativ, automatiskt verktygsbyte och ett verktygslagringsutrymme kan specificeras kring de erforderliga operationerna och blandningen av arbetsstycken.
Kontrollerat kontaktkraftområde: på begäran.
Celllayouter, kraftkontrollalternativ och dammutsugPressgjutna höljen
Avgradningsrutter åtgärdar avlagringar, delningslinjer och rester av öppningsgafflar på gjutna hus; inkommande variationer och verktygsåtkomst formar processen.
Motorer och drivlina
Motorblock och cylinderhuvuden kan kräva olika verktyg för utvändiga kanter och sidohål, med visionsplacering och verktygsbyten inkluderade där processen kräver det.
Bil- och motorcykelkomponenter
Familjer med gjutna komponent kan utvärderas för en robotcell eller en dedikerad maskin, med hänsyn till fixturgemensamhet och hur ofta produkten ändras.
Motortillverkning
Avgradning av motorhus är en typisk tillämpning för integration med robotar och dedikerade maskiner, där fastspänningspunkten och kantåtkomst definieras för varje husfamilj.
Robotcell kontra specialmaskin
| Arbetsstycksfamilj | konfiguration | Axlar och positioner | Flexibilitet vid omställning | Produktionsmix |
|---|---|---|---|---|
| Stora gjutna höljen | Robotcell | Ledad verktygsrörelse; fast eller positionerat arbetsstycke | Verktygs- och fixturbyten för olika höljen | Blandade familjer med varierande egenskaper |
| Upprepade gjutna komponentfamiljer | Specialmaskin | Koordinerade axlar; enkla eller alternerande positioner | Dedikerade matcher med planerade omställningar | Upprepade körningar inom en definierad familj |
| Små konturerade komponenter | Specialmaskin | Koordinerade axlar och indexerade positioner | Verktygsbyten inom det komponentsortiment som stöds | Upprepade konturbearbetningsuppgifter |
| Medelstora och stora komponenter | Specialmaskin | Linjära eller rotationsindexerade arrangemang | Delspecifika fixturer och processinställning | Definierade bearbetningssekvenser |
Scrolla horisontellt för att jämföra alla fält.
Specialmaskiner på lösningsnivå
Specialmaskiner erbjuder koordinerad verktygsrörelse med enskilda, alternerande eller indexerade bearbetningspositioner. De utvärderas på lösningsnivå kring detaljfamilj och fixturanordning.
Exempel på arbetsstycken inkluderar telefonhöljen, kameramoduler, höljen till set-top-boxar, dörrhandtag och plastkomponenter för bilar.
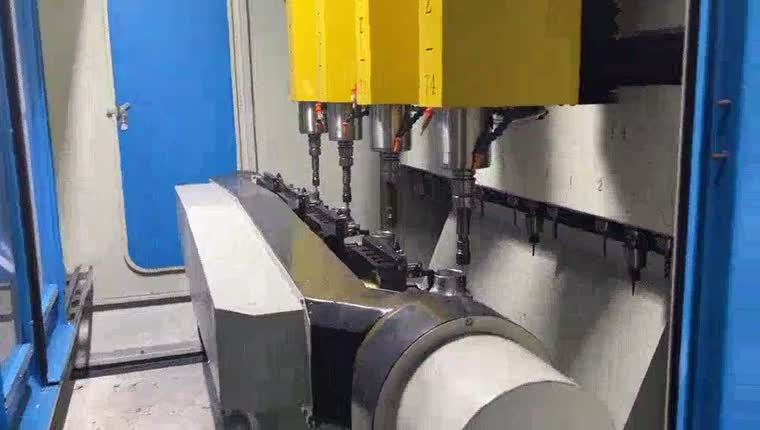
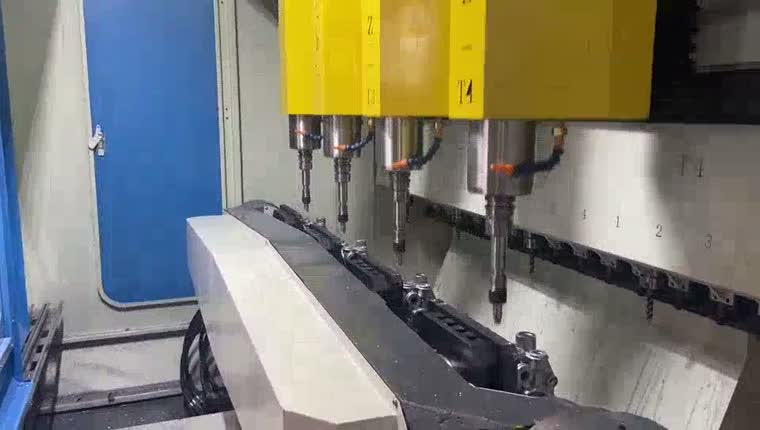
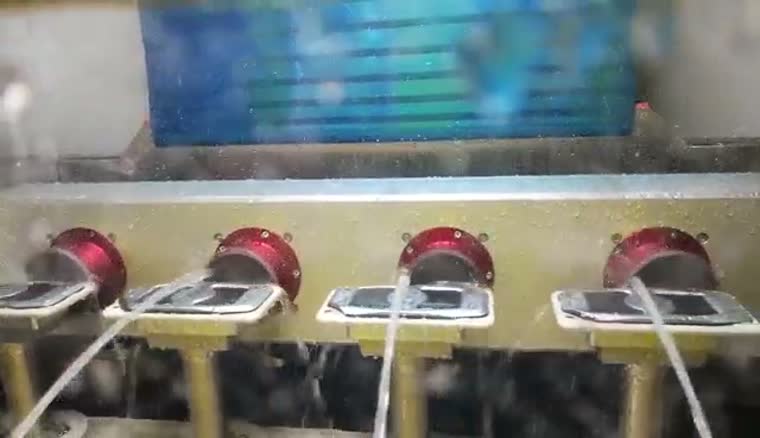
En våtbearbetningsväg finns tillgänglig för lämpliga konturbearbetningsuppgifter, med användning av vätska runt verktyget och roterande fixturer. Lämpligheten beror på materialet och önskad ytbehandling.
För axelkomponenter, beakta övergången från svetsning till gradning vid planering av fixtur och bearbetningssekvens.
Axelsvetsning och eftersvetsbearbetningEVST Scan-to-Path Grinding
EVST Scan-to-Path Grinding genererar en slipbana från skannade arbetsstyckeskonturer inom definierade bearbetningsområden; det eliminerar inte behovet av att definiera processen, validera fixturer eller kontrollera den färdiga detaljen.
För en programmeringsfri sliprobot är den avsedda minskningen manuell punkt-för-punkt-baninlärning. Verktygsval, skanningstäckning, processgränser och acceptanskriterier behöver fortfarande fastställas.
Diskutera ditt arbetsstycke →Från den skannade konturen till utförandet
Skanna arbetsstycket, identifiera konturen inom det definierade bearbetningsområdet och generera en bana för robotkörning. Banan måste kontrolleras mot fixturåtkomst och det valda verktyget.
Avbilda arbetsstyckets kontur i det valda området.
Identifiera bearbetningskanten och generera verktygsbanan.
Kör den markerade sökvägen med det valda kontaktverktyget.
Konceptdiagram · Stegen kräver validering av arbetsstycke och cell.
Kraftstyrd exekvering stöder kontakt under den genererade vägen; kraftstyrningsalternativ och deras specifikationer väljs med den bredare cellkonfigurationen.
Celllayouter, kraftkontrollalternativ och dammutsugTredimensionell vision och adaptiva vägar
Tredimensionell avbildning och bearbetning kan bygga en arbetsstyckesrepresentation och anpassa banan till rumslig variation. CAD-fri bearbetning är valfri där kontur och process kan fastställas från skanningen; produktinspektion är också valfri.
Skanningstid under överenskomna täcknings- och testförhållanden: på begäran.
Skanningsnoggrannhet under överenskomna material-, geometri- och testförhållanden: på begäran.
Laserdetektering och avvikelsekompensation
Punktlaserdetektering kan jämföra den aktuella detaljen med den föregående detaljen och kompensera för positionsvariationer vid en delningslinje. Denna jämförelse avser avvikelse mellan detaljdelar, snarare än avvikelse från en CAD-modell.
Lasermätning av svetsutsprång kan ge information om positionskompensation och koordinera med finbearbetningsverktyget under bearbetning av svetssträngar. Mät- och borttagningsstrategin måste anpassas till fogen.
Offlineprogrammering och simulering
Offline-programmering förbereder robotens bana bort från cellen. Kollisionskontroll och kodsimulering stöder granskning innan en postprocessor producerar det styrenhetsspecifika programmet.
Definiera verktyget, fixturen och robotens bana.
Granska kollisioner och simulera programmet.
Mata ut kontrollkod och validera sedan på cellen.
Konceptdiagram · Stegen kräver validering av arbetsstycke och cell.
Simulering stöder förberedelserna; robotprogrammet, verktygsgeometrin och fixturerna kräver fortfarande validering på den faktiska cellen.
Eftersvetsning och slipning av svetssträngar
Robotslipning av svetsfogar kan använda ett robotburet finslipningshuvud runt en aluminiumram. Fixturen ger åtkomst till svetssträngen medan verktyget följer den valda borttagningsvägen.
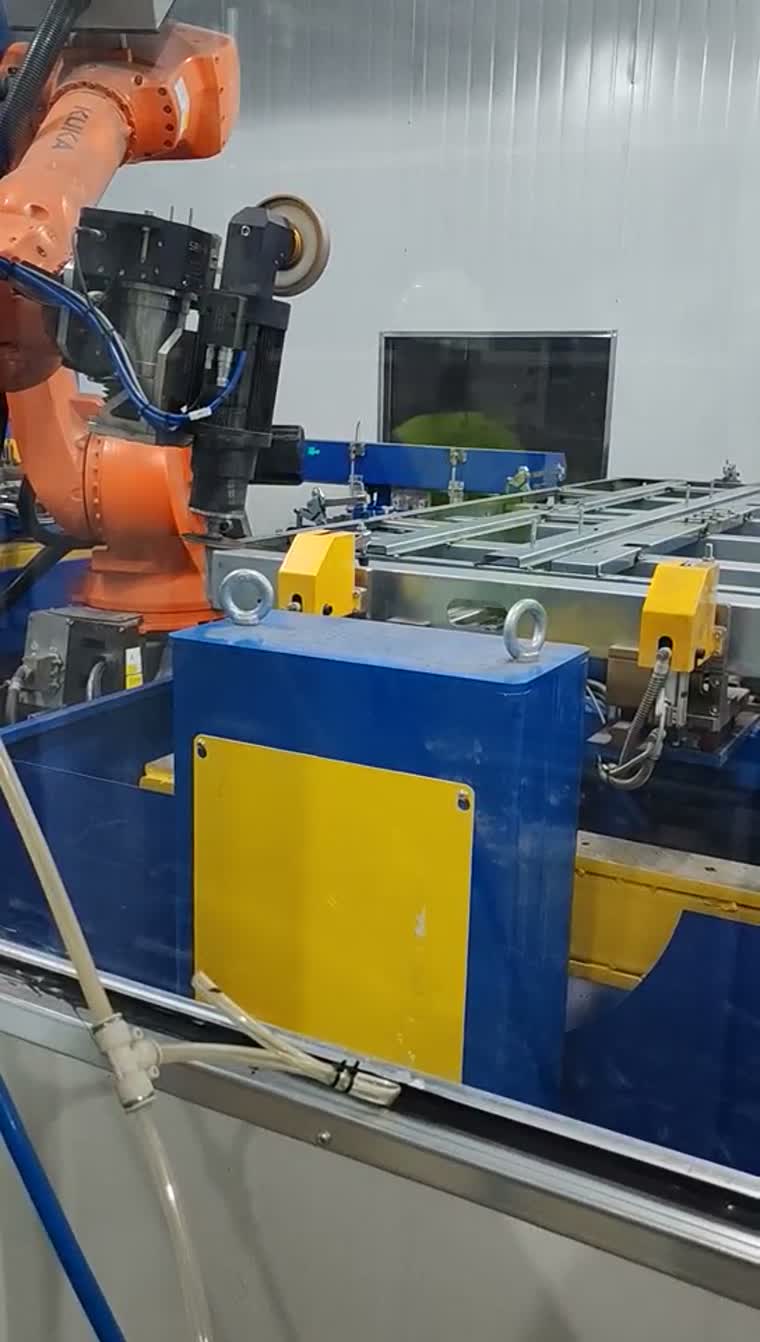
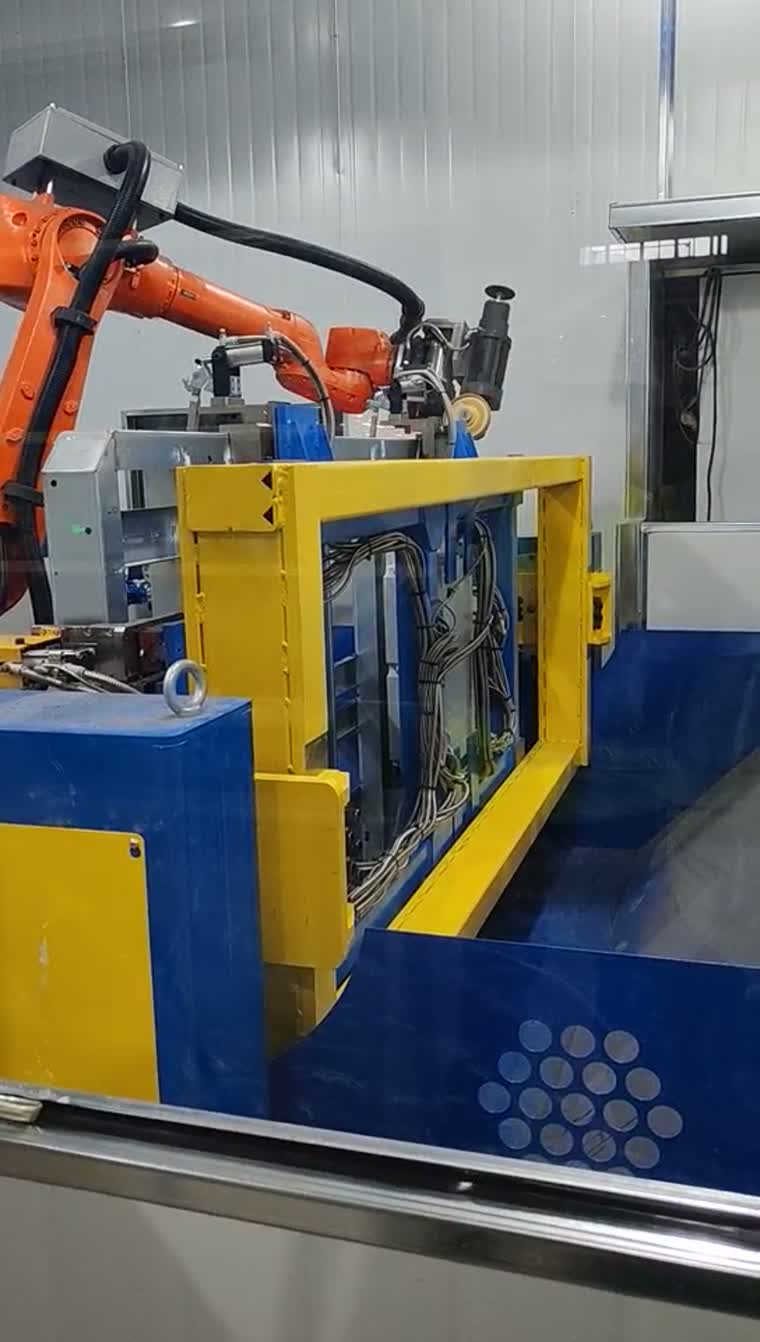
Friktionssvetsbehandling av batteritråg är en relaterad process med sina egna fixtur- och processkrav.
Efterbehandling av batterifack och relaterade processalternativTypiska tillämpningar och integrationsomfattning
Typiska tillämpningar inkluderar rengöring av gjutna huskanter, gradning av motorkomponenter och ytbehandling av svetssträngar på ramen. Leveransomfattningen definieras kring fixturer, verktyg, robotintegration och processvalidering.
Gränssnitt för lastning och lossning definieras med uppströms- och nedströmsutrustning.
Dela representativa arbetsstycken, kanter eller svetsar som ska bearbetas, fixturutgångspunkter och acceptanskriterier för att starta en konfigurationsgranskning.
Frågor innan du väljer en avgradningscell
Vad betyder egentligen "programmeringsfri" – ingen undervisning eller ingen CAD-modell?
Det innebär att generera processvägen från detekterade konturer för att minska punkt-för-punkt-inlärning. Att arbeta utan en produkt-CAD-modell är en valfri konfiguration; fixturer, verktyg och processacceptans behöver fortfarande valideras.
Hur genereras verktygsbanan när gjutningen varierar från detalj till detalj?
Skanningen identifierar den relevanta konturen inom ett definierat bearbetningsområde. Bangenerering använder den konturen, medan en lämplig detekteringsanordning kan kompensera för variationer mellan delar. Geometri utanför omfånget kräver en processgranskning.
När slår en specialavgradningsmaskin en robotcell?
En dedikerad maskin är värd att utvärdera när delfamiljer, fixturer och bearbetningssekvenser upprepas. En robotcell kan utvärderas när åtkomst, verktygsupplägg eller produktmix kräver ett annat arrangemang; jämför dem på de faktiska arbetsstyckena.
Kan avgradning och eftersvetsslipning köras i samma cell?
De kan beaktas inom ett gemensamt koncept om fixturer, verktygsåtkomst och processkrav är kompatibla. Att kombinera dem är ett projektbeslut, inte en standardfunktion som antas för varje layout.
Vilket verktygsbyte behövs för produktion av blandade modeller?
Definiera först operationerna och de verktyg som krävs för varje detaljfamilj. Automatiskt verktygsbyte och ett verktygslager kan sedan konfigureras kring den blandningen, inklusive åtkomst- och fixturavståndskontroller.
Kan generering av synvägar i efterhand anpassas till en befintlig cell?
Lämpligheten för eftermontering bedöms från fall till fall. Kontrollera robot-styrenhetsgränssnitt, skanningsåtkomst, kalibrering, verktygsgeometri och fixturkompatibilitet innan uppgraderingen definieras; en skanningsdemonstration ensam fastställer inte cellkompatibilitet.