
Robotslipning av handtag i zinklegering: Borttagning av delningslinjer
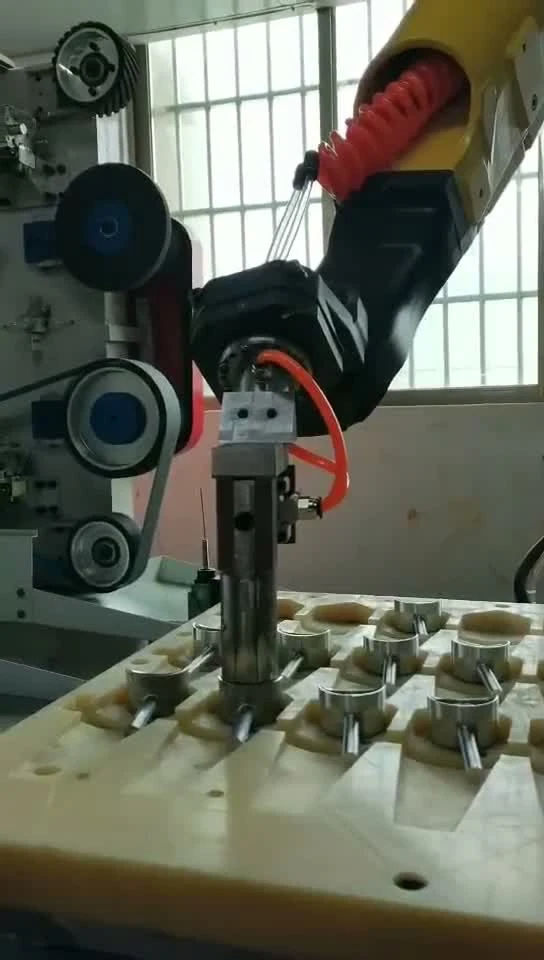
Denna robotpoleringscell består av en sexaxlig robot och en bandslipmaskin med fyra stationer och ett lastnings- och lossningsbord: delarna slipas i sekvens från grova till fina band, eller poleras på en nylonskiva.
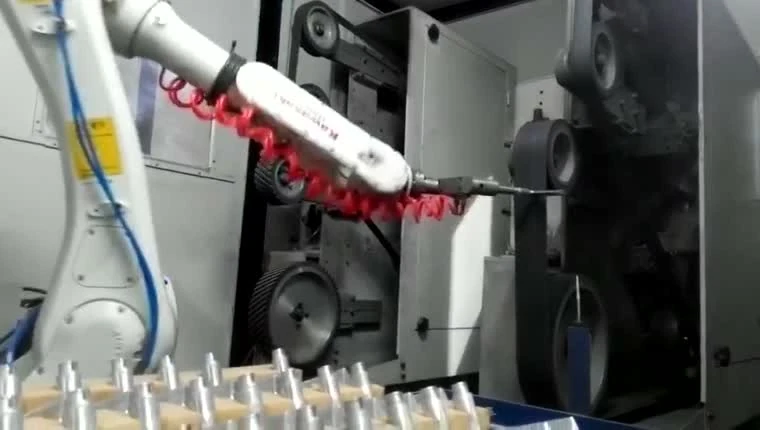
Roboten håller fast detaljen för stabil och effektiv slipning
Roboten transporterar produkten till förbrukningsstationerna för slipning och polering; för stora produkter håller roboten verktyget och arbetar istället med den fasta delen.
celllayouter, tvångsstyrningsalternativ och valStora produkter slipas och poleras av ett robotburet verktyg, med automatiskt byte av förbrukningsmaterial.
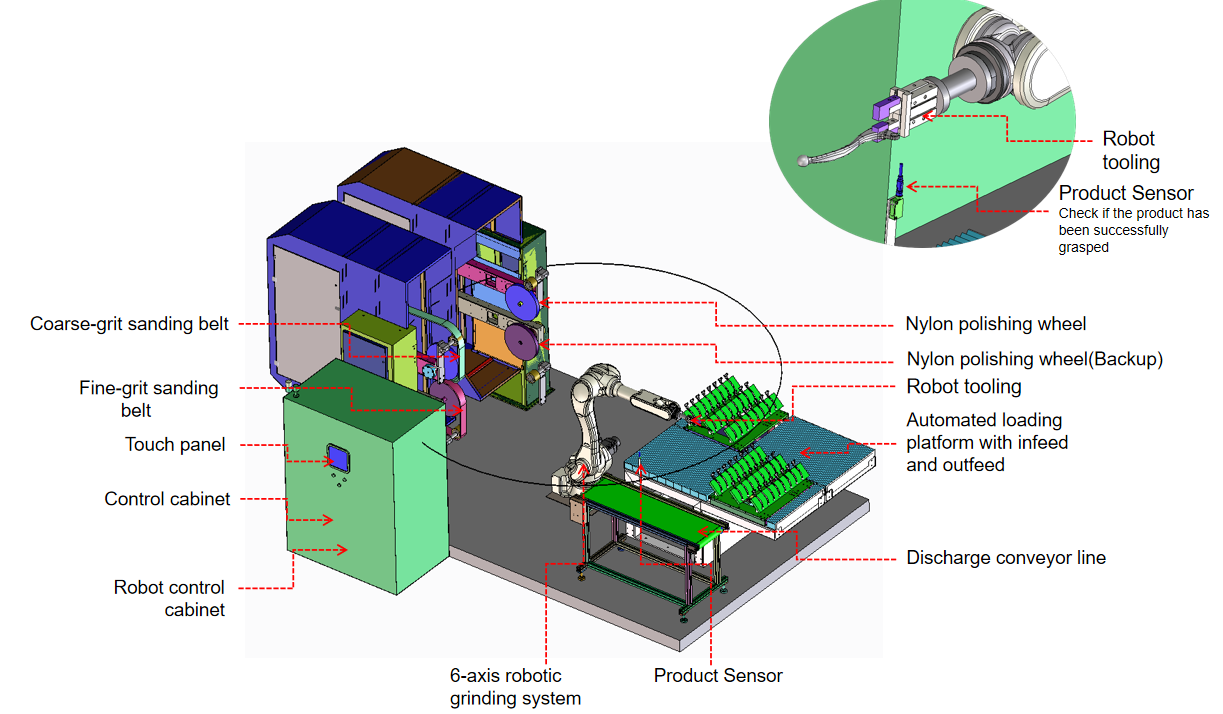
avgradningsceller för tunga gjutgodsViktiga komponenter, arrangerade runt din del
Sexaxlig robot och slipfixtur
Roboten är dimensionerad för slipningsprocessen så att sekvensen körs stadigt och kontinuerligt.
Förbrukningsstationer
Två-, fyra- eller sexstationslayouter konfigureras för slipningsprocessen, och förbrukningsmaterialen – slipband, lamellskivor, nylonskivor, sisalskivor och polerskivor för tyg – växlas för att passa jobbet.
Staplade förbrukningsstationer
Ett arrangemang med övre och undre stationer förkortar robotens förflyttning mellan stationer för snabb och kontinuerlig produktion.
Lastnings- och lossningsanordning
En in, en ut: varje del återgår till sin brickposition efter slipning; när brickan är klar växlar cellen automatiskt till nästa bricka, och operatörerna laddar och lossar brickorna.
Tre monteringsalternativ för slipverktyg
Fast montering
Slipverktyget är stelt bultat på robotflänsen för en styv och höghållfast anslutning.
celllayouter, tvångsstyrningsalternativ och valFlytande fäste
Slipverktyget flyter och följer produktytan, vilket ger en plattare och jämnare yta.
celllayouter, tvångsstyrningsalternativ och valFlytande fäste med momentavkänning
Verktyget följer produktytan med en jämn kraftutmatning för böjda ytor, hörn, mycket tunna delar och detaljer med hög specifikation.
celllayouter, tvångsstyrningsalternativ och valMånga produkttyper, en slipningsprocess
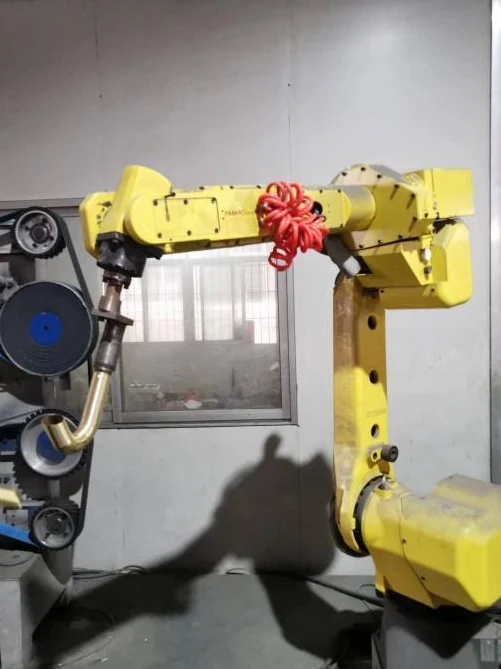
Sanitetsartiklar: kranar och duschdetaljer
Kranlock i zinklegering, krankroppar i kopparlegering, blandare i rostfritt stål, böjda pipar och duscharmar passar för den delhållna finbearbetningsrutten. Arbetsstycket rör sig mellan fasta stationer medan roboten presenterar de önskade ytorna för verktyget.
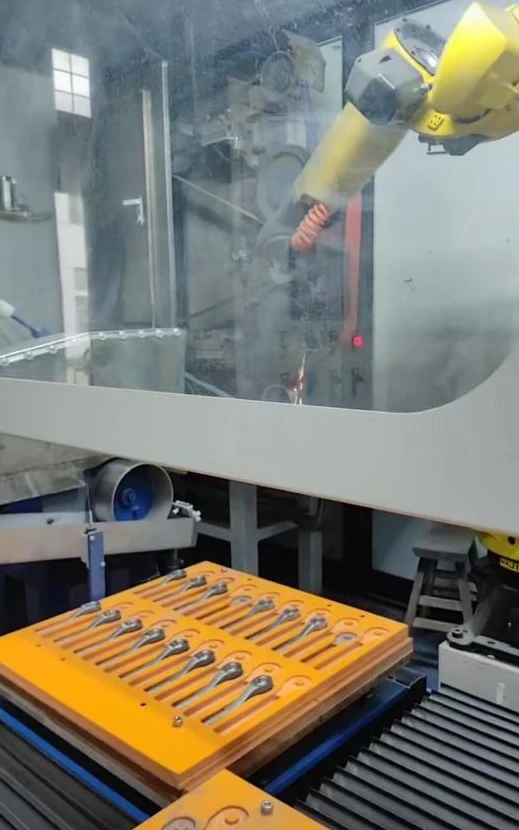
Hårdvara: handtag och skiftnycklar
Dörrhandtag och verktygsnycklar i stål är typiska tillämpningar. Formade fackpositioner organiserar de inkommande delarna, medan gripdonet transporterar varje del till slip- eller poleringsstationen. Ett typiskt jobb är avstickning och borttagning av avgjutna handtag i zinklegering före polering.
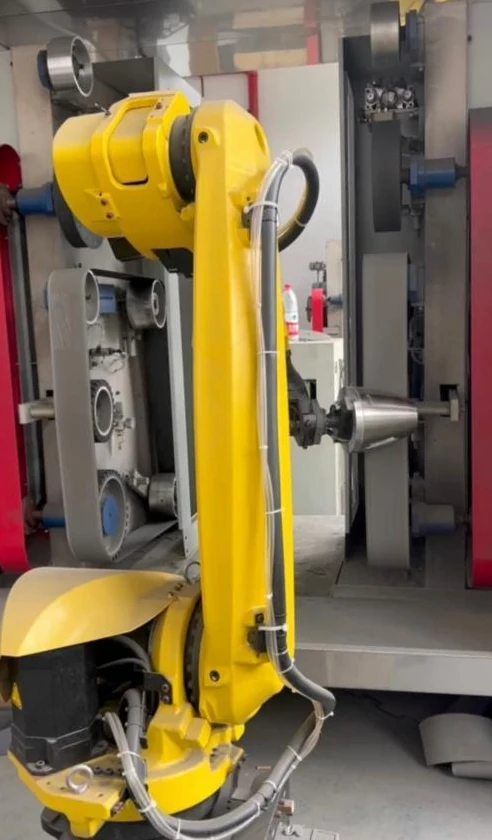
Hushållsapparater: vattenkokare och handtag
Rostfria vattenkokare och mikrovågshandtag i aluminium representerar olika delformer inom samma delhållningsmetod: en rund, tunnväggig kropp och ett långt handtag. Var och en behöver ett grepparrangemang som matchar sin form.
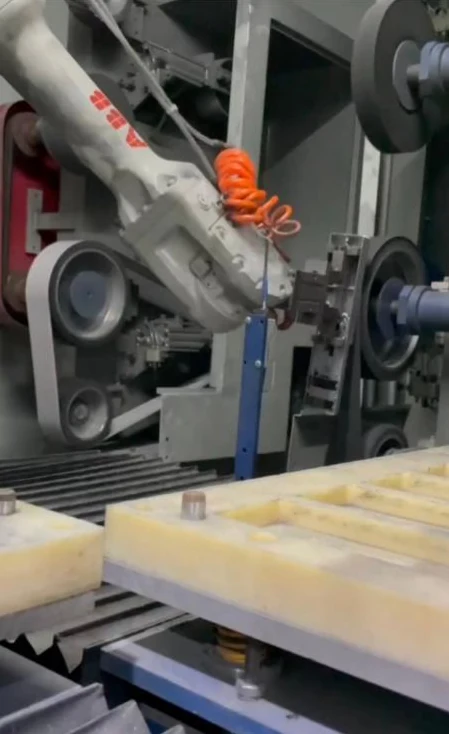
Smarta lås: små lock och långa komponenter
Smarta låslock i zinklegering kan monteras i placeringsbrickor. Slutna celllayouter finns också tillgängliga för långa lock och handtagsliknande komponenter, där roboten arbetar inuti maskinhöljet.
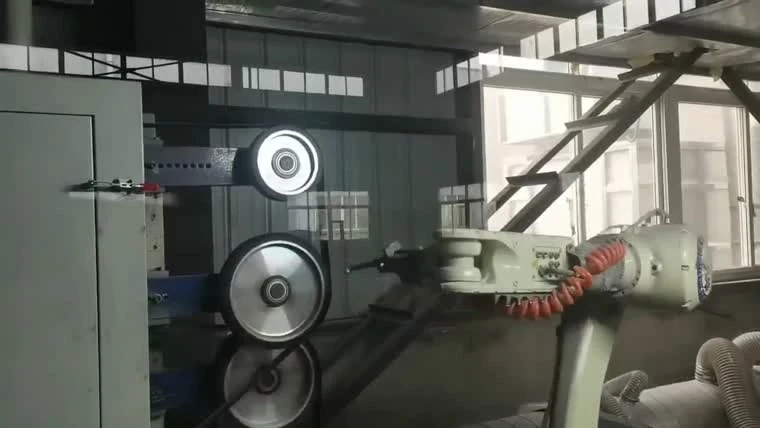
Motorcykelkomponenter: bromshandtag och ramar
Handbroms- och bromshandtag i aluminium bärs förbi fasta kontakthjul för slipning och polering. Svetsade rörformiga bakramar är en annan typisk delfamilj, som använder ett arbetsstyckesspecifikt hållararrangemang. Typiska pressgjutna aluminiumdelar för slipning och polering inkluderar hjulnav, bagagehållare, spegelhus, bakre hållare, bränsletankar, stötdämparhus och fotpinnar.
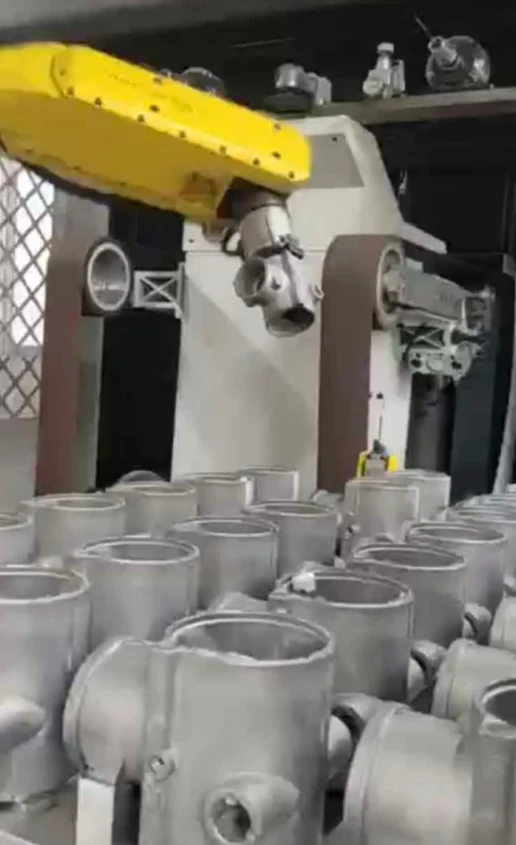
Ventiler och gjutgods: ventilhus och gjutgodshus i aluminium
Trevägs- och fyrvägsventilhus i aluminium, tillsammans med gjutna aluminiumhus, är typiska gradningsapplikationer för denna metod. Roboten håller fast detaljen och för de önskade eggarna till den fasta finbearbetningsutrustningen.
Slipningsmetod konfigurerad för produkten
Använd arbetsstycksfamiljen för att starta en layoutdiskussion. Kombinationerna nedan är konfigurationsexempel snarare än en universell utrustningsspecifikation.
| Arbetsstycksfamilj | Hållmetod | Stationskombination | Lastningsarrangemang | Typisk process |
|---|---|---|---|---|
| Sanitära kranar och kopplingar | Roboten greppar produkten | Slipband, nylonskiva och tygskiva | Lokalisering av fack | Slipning och polering |
| Dörrhandtag och smarta låsskydd | Roboten greppar produkten | Slipband, nylonskiva och tygskiva | Formad brickuppsättning | Slipning och polering |
| Skiftnycklar och hårdvara | Roboten greppar produkten | Slipband, nylonskiva och tygskiva | Radarrangerade lastbrickor | Slipning och polering |
| Kittelkroppar, hylsor och bussningar | Roboten greppar produkten | Slipband, nylonskiva och tygskiva | Arbetsstycksmatchade brickor | Slipning och polering |
| Bromshandtag och bakre pakethållare i pressgjuten aluminium | Roboten greppar produkten | Slipband, nylonskiva och tygskiva | Lokaliseringsbricka eller fixtur | Slipning och polering |
| Ventilhus och gjutna höljen i aluminium | Roboten greppar produkten | Slipband, nylonskiva och tygskiva | Batchlastning från lagerplatser | Slipning och avgradning |
Tillhandahåll produktritningar eller foton och er nuvarande manuella slipnings- och poleringsprocess, så kan vi planera utrustningen och processen.
Prata igenom en celllayoutFörvara smådelar redo för upphämtning
Ett slutet arbetsområde
Hela layouten ligger inom robotens arbetsområde, och en våtdammsugare är monterad för att rengöra luften från damm.
celllayouter, tvångsstyrningsalternativ och val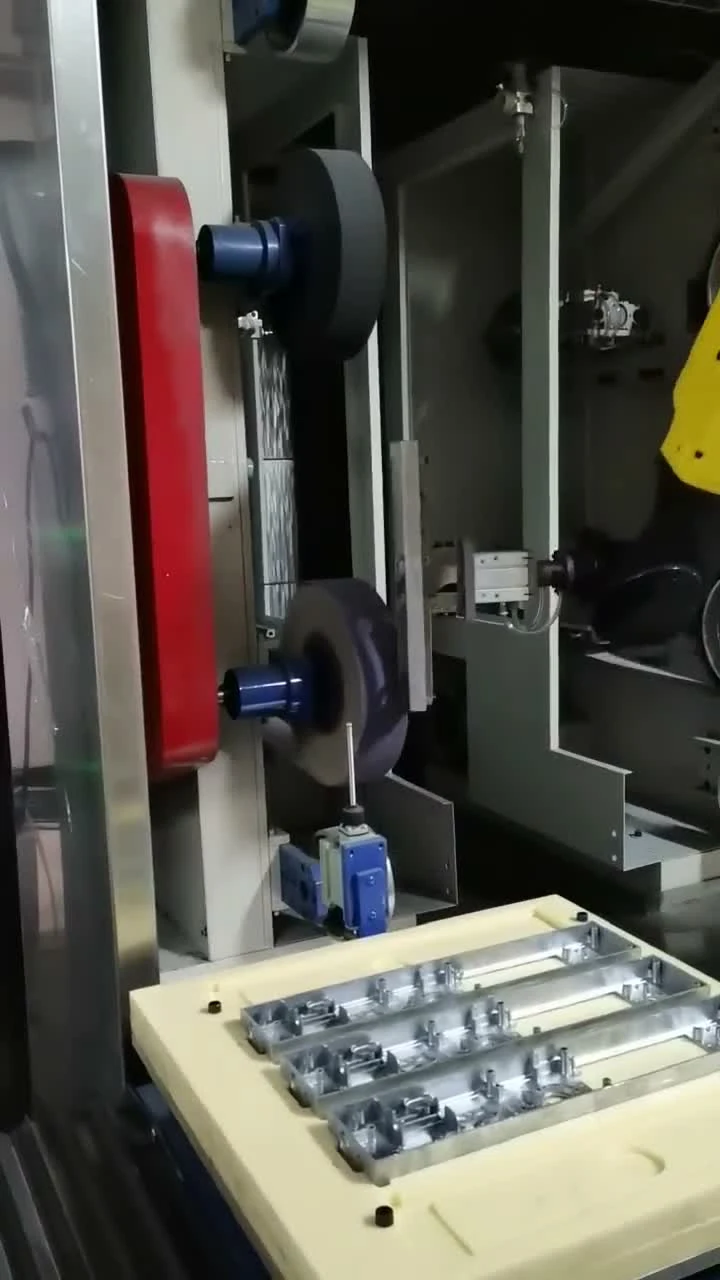
Varför en delvis hållen cell
Konsistens
En programmerad bana presenterar arbetsstycket för fasta finbearbetningsstationer i en repeterbar sekvens; gripning och förbrukningstillstånd förblir en del av processinställningen.
Säkerhet
Separata lastnings- och efterbehandlingspositioner kan hjälpa till att hålla operatörerna borta från verktyget under bearbetningen, med skydd och åtkomst planerade för cellen.
genomströmning
Organiserade brickor och lastningspositioner kan stödja ett jämnt flöde av detaljer. Utgången beror på arbetsstycket, finbearbetningsstegen och lastningsarrangemanget.
Frågor innan du anger en cell
Vilka delar passar en delhållen cell snarare än en verktygshållen cell?
Hårdvara som kan greppas säkert och föras till fasta ytbehandlingspositioner är fokus på den här sidan. För större detaljer kan arrangemanget vändas så att detaljen förblir fast och roboten bär verktyget.
Vilka förbrukningsstationer kan en cell kombinera?
En cell kan kombinera fasta slip- och poleringspositioner runt roboten. De nödvändiga efterbehandlingsstegen avgör stationskombinationen; utrustningens layout matchas till arbetsstycket.
Hur lastas smådelar – brickor, lyftmagasin eller transportband?
För smådelar finns det möjlighet att placera brickor och lyftmagasin. Alternerande lastpositioner och materialbord med dubbla lager är ytterligare layoutalternativ. Ett transportbandsgränssnitt kan diskuteras när uppströmsprocessen kräver det.
Kan en cell köra flera artikelnummer utan att bygga om fixturen?
Anta inte att olika artikelnummer delar samma fixtur. Jämför först deras gripytor, positioneringspunkter och finjusteringsvägar. Skicka ritningar eller prover så att de gemensamma egenskaperna och det nödvändiga omställningsarbetet kan bedömas.
Vilka efterbehandlingssteg omfattar cellen – avgradning, slipning, polering?
Den delbeständiga rutten omfattar slipning och polering av beslag och gradning av lämpliga gjutna aluminiumdetaljer. Poleringspositioner kan inkluderas för önskad ytfinish. Sekvensen väljs utifrån material, geometri och ytfinishmål.
Definiera delen. Diskutera färdigställningen.
Dela en ritning eller ett prov, materialet, ytorna som ska behandlas och önskat resultat. EVST kan diskutera gripanordning, stationskombination och lastningsmetod kring den informationen.