
Konfigurationer för svetsrobotarbetsstationer: celler, sken- och portalsystem
En svetsrobotarbetsplats kombinerar robotar, svetsutrustning, arbetsstyckshantering, fixturer, kontroller och skyddsåtgärder kring ett definierat produktionsbehov. Denna urvalsnav jämför fyra konfigurationsfamiljer och dirigerar applikationsspecifika detaljer till dedikerade sidor. Använd länkarna på sidan för att gå från arbetsstycksbegränsningar till en lämplig arkitektur.
Börja med att placera applikationen i en av fyra familjer
Varje kategorikort använder samma fält för att identifiera en urvalsväg. Numeriska värden och tekniska villkor finns kvar i relevanta avsnitt nedan.
Lätta och medelstora celler
- Startform
- Repeterbara lätta och medelstora delfamiljer
- Definiera rörelse
- Lokal vändning, rotation eller positionering med flera axlar
- Nästa recension
- Fortsätt till ljuskonfigurationsvägen
Stora och högbelastade stationer
- Startform
- Långa arbetsstycken med stor kuvertlängd eller hög massa
- Definiera rörelse
- Positionering vid hög belastning och utökad roboträckvidd
- Nästa recension
- Fortsätt till den stora delen av ingenjörsvägen
Mark-, sky-rail- och gantrysystem
- Startform
- Långa, breda eller höga zoner bortom en fast robotposition
- Definiera rörelse
- Robotens rörelse på linjära externa axlar
- Nästa recension
- Jämför fyra mobilsystemarkitekturer
Positionerare och fixturer
- Startform
- Delar som kräver stabil orientering och repeterbar lokalisering
- Definiera rörelse
- Flytta del- och hållfogrelationerna
- Nästa recension
- Granska arbetsstyckets rörelse och hållgränser
Fyra begränsningar avgör den mest användbara startvägen
Börja med arbetsstyckets omfattning och längd, inkludera sedan den kombinerade belastningen från arbetsstycke och fixtur i positioneringsberäkningen. Definiera sedan rörelseaxlarna och robotens täckning som behövs över skarvkartan. Slutligen, begränsa arkitekturen efter svetsprocess och skarvform; konfigurationsnamnet är bara en utgångspunkt för projektbekräftelse.
Kuvert och längd
Bestäm om en fast robotplats kan täcka alla nödvändiga sömmar.
Positioneringslast
Behandla arbetsstycket, fixturen och den dynamiska orienteringen som ett lastproblem.
Rörelseaxlar
Skilj på att flytta detaljen, flytta roboten eller kombinera externa axlar.
Tillämplig svetsprocess
Skärma skarven och utrustningens gräns för gasskyddad svetsning, argonbågssvetsning eller lasersvetsning.
Slutna konfigurationer för repeterbara delfamiljer
När arbetsstyckets hölje och last passar lokal vändning, horisontell rotation, fleraxlig positionering eller stöd för spindeldocka och dubbdocka, börja med en konfiguration på cellnivå. Den dedikerade sidan jämför sex arrangemang samtidigt som beslut om fixtur, robotkvantitet och skydd hålls projektspecifika.
robotsvetscellkonfigurationer för lätta och medeltunga arbetsstycken
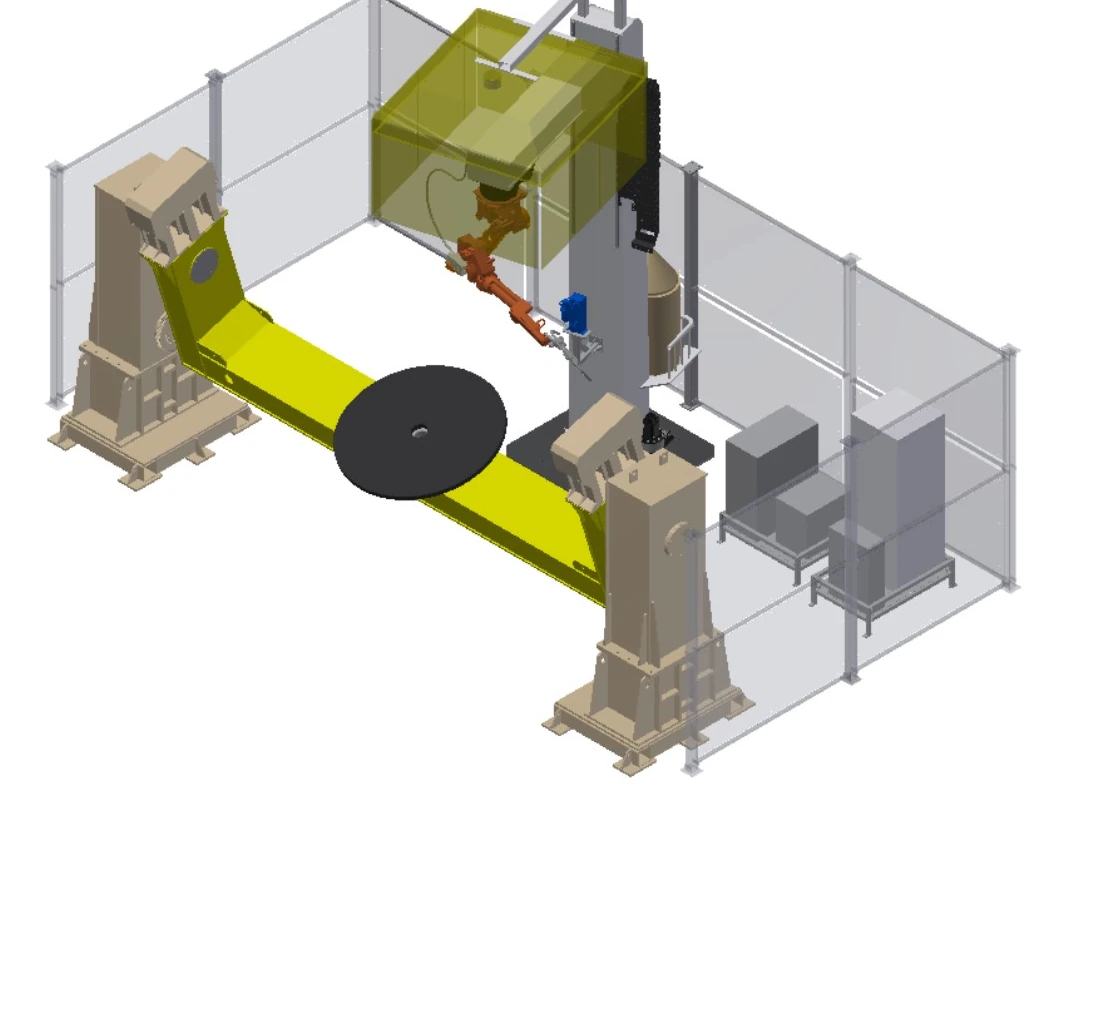
Konstruerade stationer för långa, stora eller högmassade delar
När längd, massa, rotationsdiameter eller lastmetod överstiger ett konventionellt cellhölje, utgå från begränsningar för stöd, positionering, extern rörelse och skydd. Den dedikerade sidan presenterar åtta tekniska utgångspunkter snarare än fasta utrustningspaket.
Kraftiga svetsrobotarbetsstationer för stora och tunga delarFyra markräls-, skyräls- och gantry-arkitekturer
När en fast robotposition inte kan täcka den erforderliga längden, höjden eller spannet, bär linjära externa axlar roboten till skarvzonen. Dessa fyra arkitekturer hanterar upprätt golvförflyttning, inverterad golvförflyttning, fleraxlig förflyttning över huvudet och bred gantrytäckning.
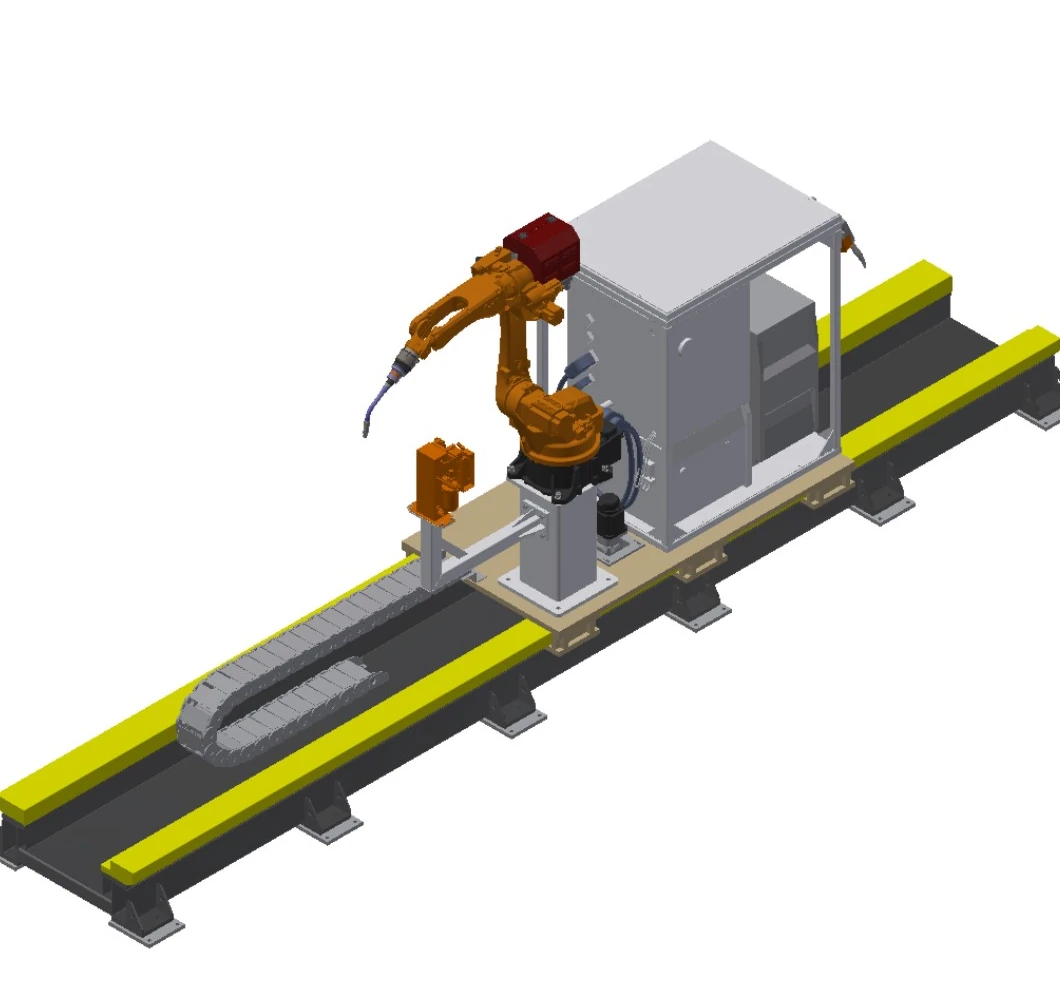
Upprätt markskensvetssystem
Utökar robotens täckning längs långa arbetsstycken samtidigt som roboten hålls upprätt på en golvmonterad vagn.
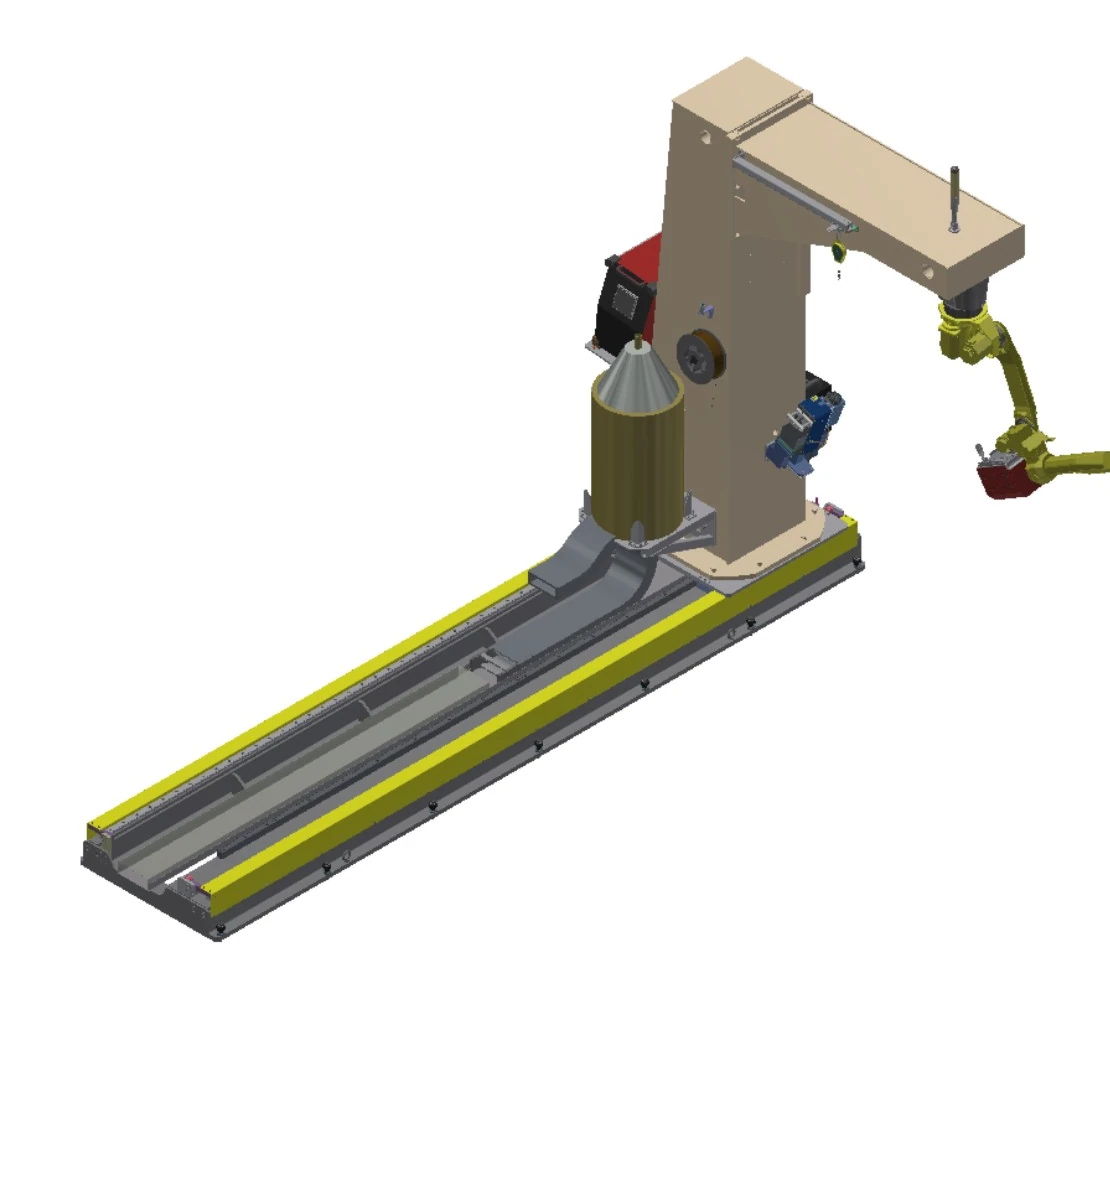
Inverterat jordskenesvetssystem
Kombinerar golvförflyttning med en inverterad C-ram när åtkomst ovanför huvudet är användbar längs ett långt arbetsstycke.
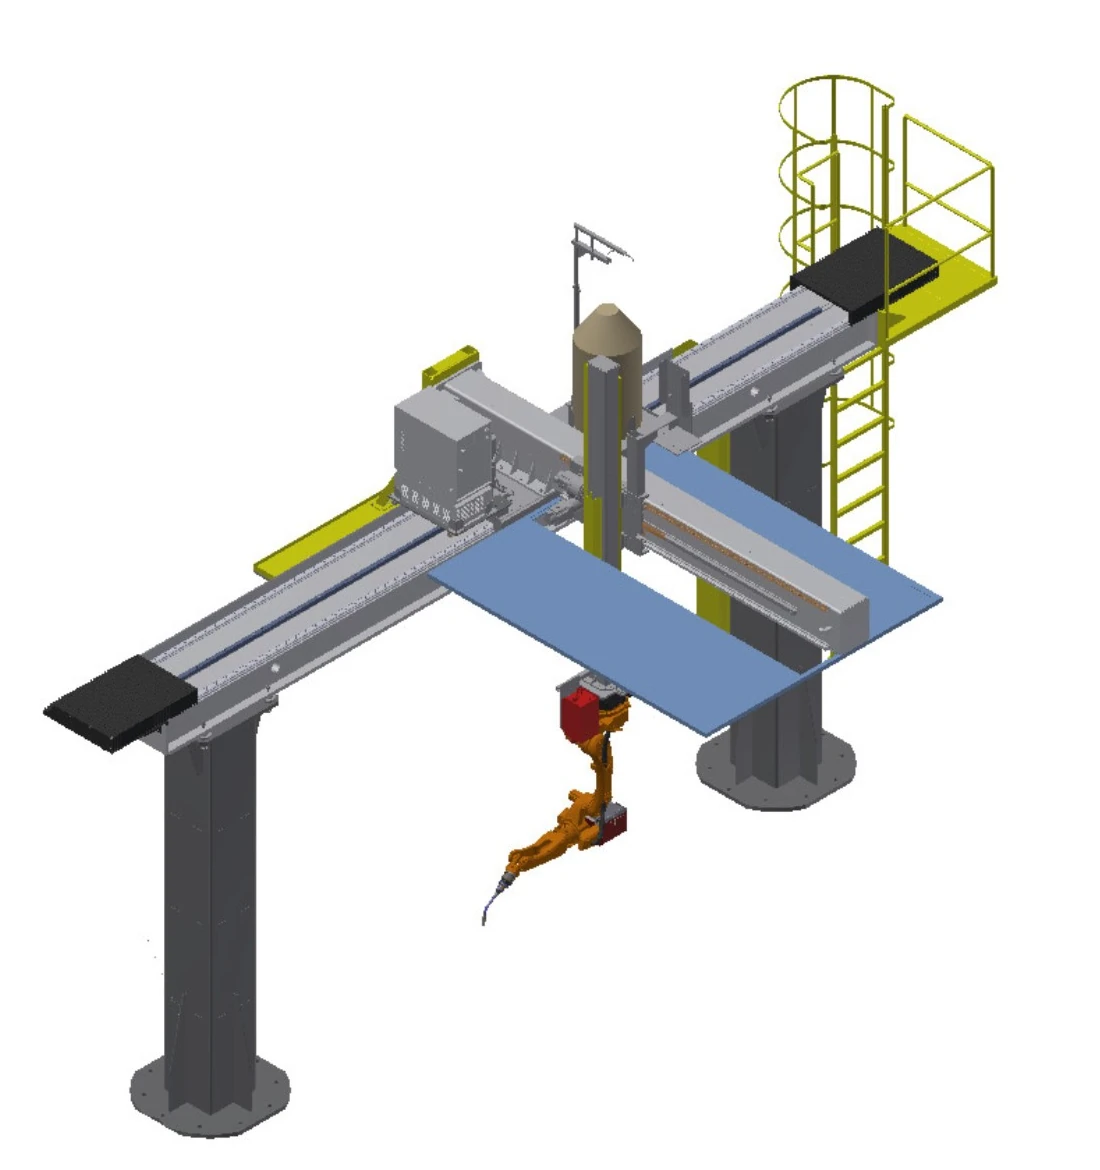
Inverterat Sky-Rail-svetssystem
Flyttar en inverterad robot ovanför arbetszonen i valbara axelkombinationer för längd, lateral räckvidd och höjd.
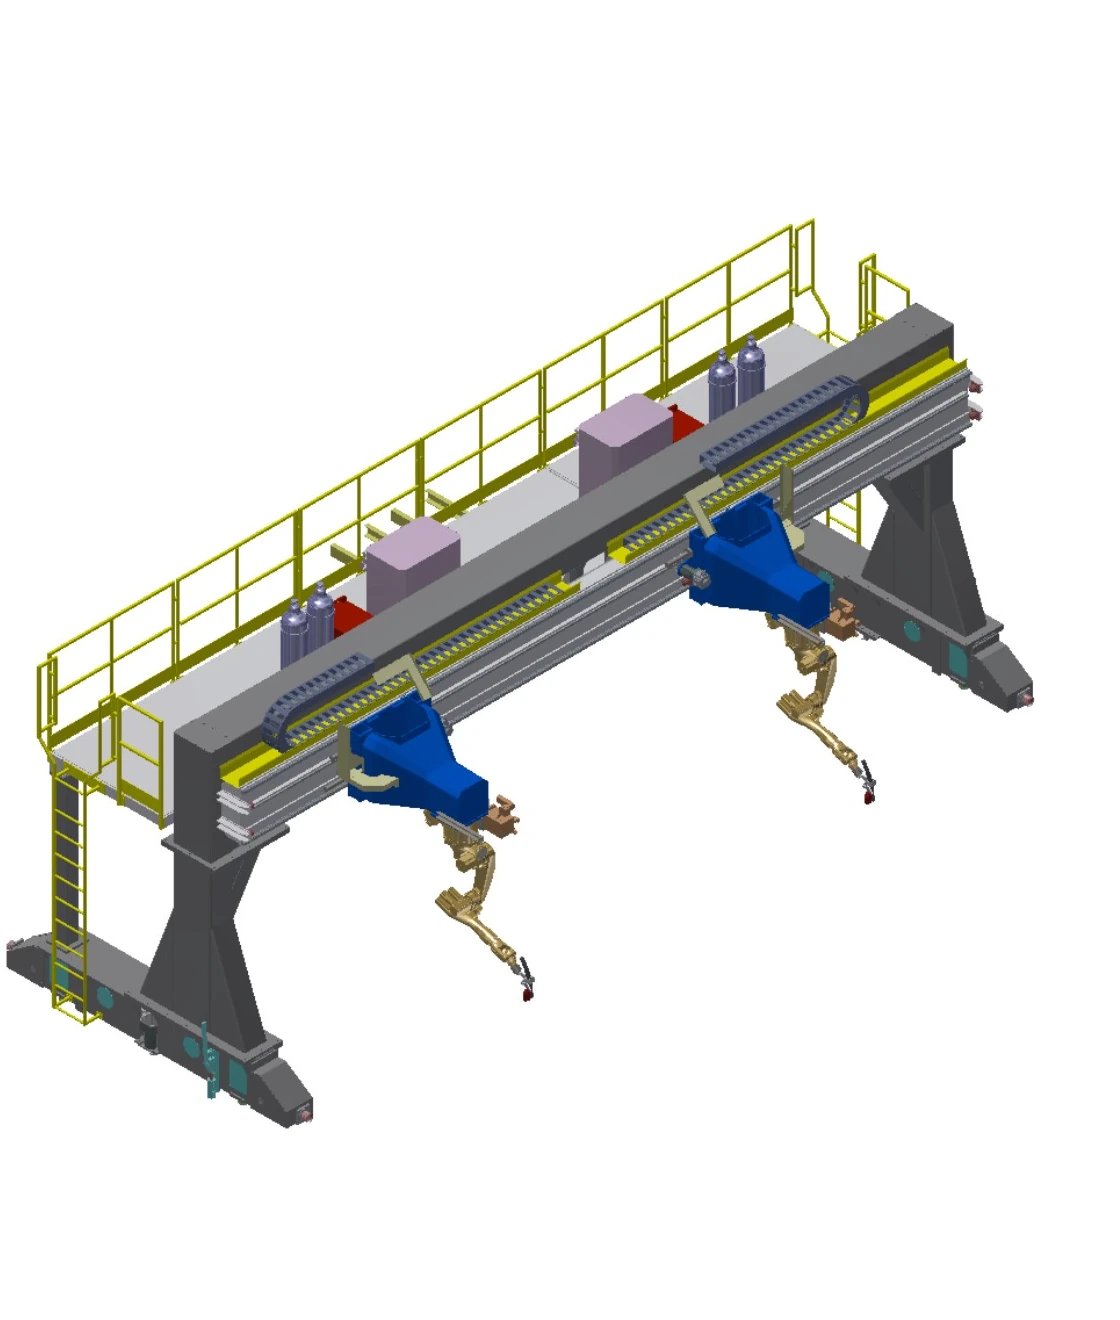
Inverterat gantry-svetssystem
Skapar ett brett överliggande område med lång Y-rörelse och synkroniserad dubbeldrift för stora arbetszoner.
Jämför fyra mobila system på en uppsättning fält
Rörelsevärden är valfria intervall. Slutlig axelkombination, last, fundament, processprogramvara och spårningsomfattning förblir projektspecifika.
| Rad | Systemkrav | Motion | Resa | Klassad belastning | Fart | Repeterbarhet | Externa axlar | Alternativ och tekniska förutsättningar |
|---|---|---|---|---|---|---|---|---|
| A | Upprätt markskensvetssystem | Jordskena; en linjär extern axel | Effektiv slaglängd 2–30 m, tillval | 1 t | 0–15 m/min | ± 0.15 mm | 1 set | Robotbas och fästen för kontroller, svetsutrustning, trådtrumma och brännarrengörare; förlängd flexibel kabel; programvara för kontaktavkänning, bågspårning och flerskiktssvetsning; lasersömspårning |
| B | Inverterat jordskenesvetssystem | Tung markskena med inverterad C-ram; en linjär ytteraxel | Effektiv slaglängd 2–30 m, tillval | 3.5 t | 0–15 m/min | ± 0.15 mm | 1 set | Inverterad C-ram med robotbas och fästen för kontroller, svetsutrustning, trådtrumma och brännarrengörare; förlängd flexibel kabel; programvara för kontaktavkänning, bågspårning och flerskiktssvetsning; lasersömspårning |
| C | Inverterat Sky-Rail-svetssystem | X/Y/Z-förflyttning över huvudet; axlar kan kombineras som 1X, 2Y eller 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, valfritt | 0.4 t | Varje axel 0–15 m/min | Varje axel ±0.15 mm | 3 sätter | Fästen för kontroller, svetsutrustning, trådtrumma och brännarrengörare; inspektionsstege och plattform; förlängd flexibel kabel; dragskåp i taket (tillval); programvara för kontaktavkänning, bågspårning och flerskiktsmöjlighet; lasersömspårning |
| D | Inverterat gantry-svetssystem | Gantry X/Y/Z-rörelse; axlar kan kombineras som 1X, 2Y eller 3Z; synkron dubbeldrift på Y | Spännvidd <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, valfritt | 0.4 ton per robot | Varje axel 0–15 m/min | Varje axel ±0.15 mm | 4 sätter | P43 precisionsslipad tung räls och projektfundament av användaren; fästen för kontroller, svetsutrustning, trådtrumma och brännarrengörare; inspektionsstege och plattform; förlängd flexibel kabel; programvara för kontaktavkänning, bågspårning och flerskiktsmätning; lasersömspårning |
Behandla positionerare och fixturer som en enda arbetsstyckeskedja
Positioneraren presenterar varje skarv i en svetsbar orientering; fixturen lokaliserar komponenterna och bibehåller upprepade gånger deras förhållande. Båda måste bekräftas med robotåtkomst, svetssekvens, belastning och säkring.
Positioneringskoncept
Siktbord med fast sikt, horisontella rotationsbord, fällbara enheter, stöd för spindeldocka och dubbdocka och fleraxliga positionerare. Kombinerad massa för arbetsstycke och fixtur, tyngdpunkt, rotationskurva och brännaravstånd definierar det tillämpliga konceptet.
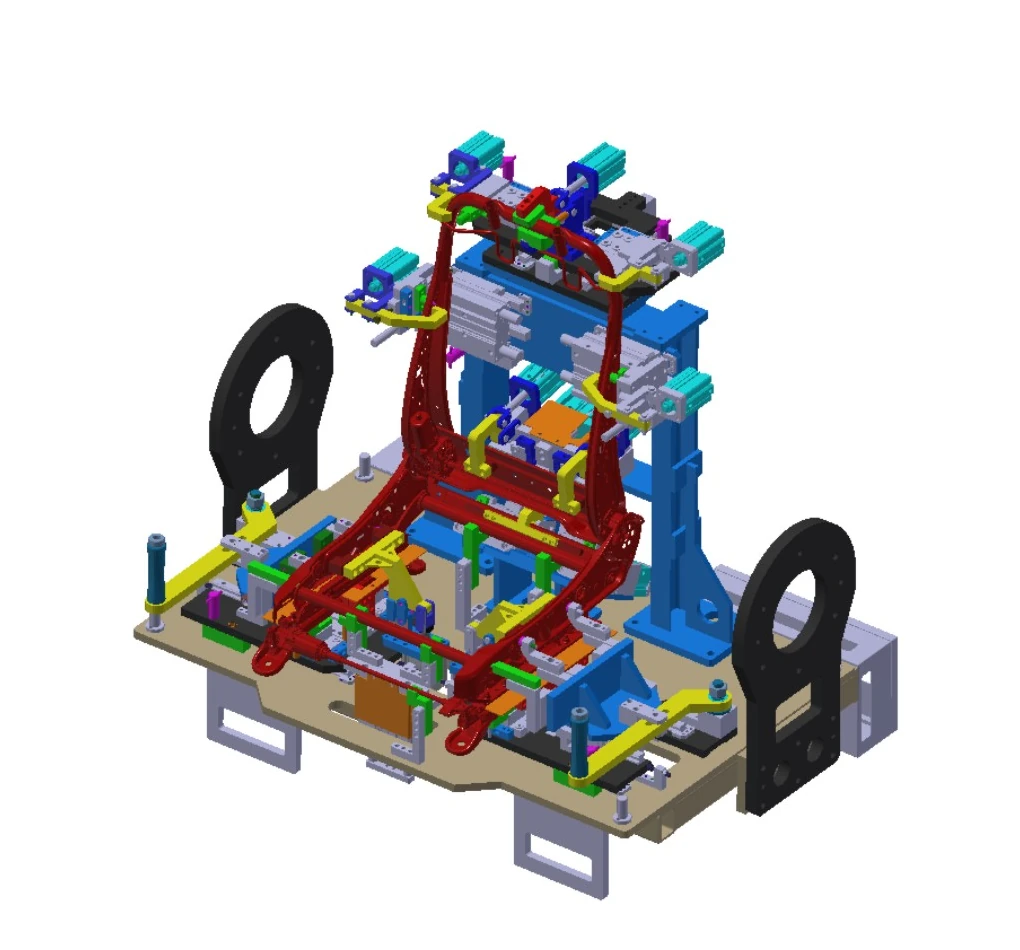
Fixturteknik
Snabbväxlingsdesign kan bevara ett gränssnitt för produktuppdateringar. Strukturramar kräver tillräcklig styvhet och hållfasthet, svetsade konstruktioner genomgår åldringsbehandling och varje komponent placeras och fastspänns oberoende för att bibehålla ritningsförhållandena.
Använd fyra frågor för att definiera nästa tekniska skiss
Hur stor är delen?
Ange minsta och största kuvert, längd, lastriktning och sömfördelning.
Vilken last måste flyttas?
Kombinera arbetsstyckets och fixturens massa, lägg sedan till tyngdpunkt och dynamisk orientering.
Vilka axlar behövs?
Bestäm om du ska flytta delen, flytta roboten eller använda markskena, skyrail eller gantry-förflyttning.
Vilken process gäller?
Dela material, fogar, svetsmetod, kvalitetskrav och omkopplingsmönster.
När omfattningen utökas till linjetakt, överlämningar mellan stationer och orkestrering på systemnivå, fortsätt till intelligent svetsproduktionslinje.
Välj vilken familj du vill granska först
Vilken kategori passar små eller medelstora upprepade delar?
Börja med lätta och medelstora inneslutna celler, avgränsa sedan rutten genom vändning, rotation eller fleraxlig delpositionering.
Vilken kategori passar långa delar med stort kuvert eller hög belastning?
Börja med den tekniska vägen för stora arbetsstycken och ange data för massa, tyngdpunkt, stöd, belastning och sömfördelning.
När ska jag jämföra markskenor, skyrails eller gantry-system?
Använd jämförelsen mellan mobila system när en fast robotplats inte kan täcka den erforderliga längden, höjden eller spännvidden.
Var hör komplexa arbetsuppspännings- och fixturfrågor hemma?
När orientering, repeterbar lokalisering eller ändringsgränssnitt är den största begränsningen, börja med avsnittet om positionerare och fixturer.
Gå från applikationsfamiljen till nästa informationslager
Använd den här sidan för att välja en konfigurationsfamilj och öppna sedan relevant produkt- eller teknisk sida. Om ritningarna är klara kan du starta en diskussion om applikationen direkt.
Börja från den verkliga delen och skarvkartan
Dela ritningar, storleks- och massintervall, fogar, process, taktförväntningar, lastmetod och platsbegränsningar så att EVST kan utforma en initial konfiguration.