
Lasertrimning av en stämplad bildörrspanel: En robot, ett skärhuvud och ett stativ
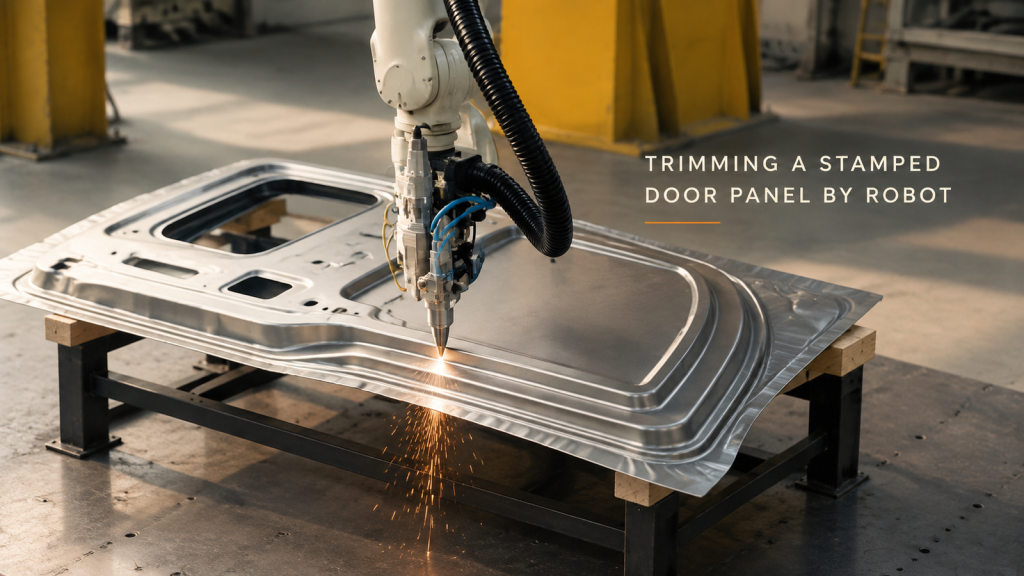
Hur en robot spårar konturen av en stämplad bildörrspanel med ett laserskärhuvud – passagen, gnistorna vid kanten och tre beslut som gör cellen repeterbar.
Hantering av batterimoduler: En robot mellan ett transportband och en station
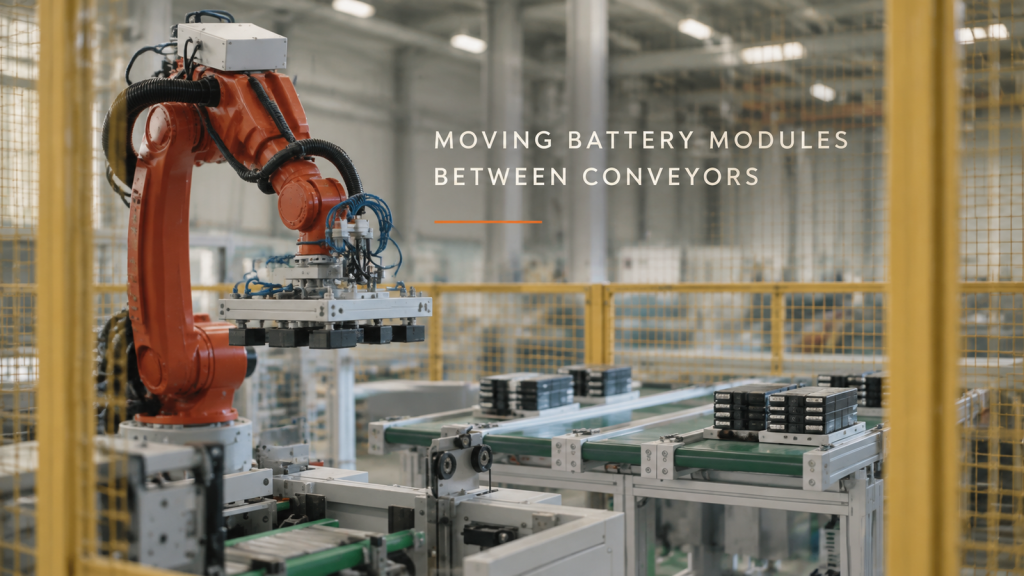
Hur en sexaxlig robot inuti ett säkerhetsstängsel flyttar grupperade batterimoduler mellan en transportörlinje och en station – slingan, armändsverktyget och hur linjen delar cykeln.
Målning av motorcykelbromsdelar: En robot på upphängningslinan
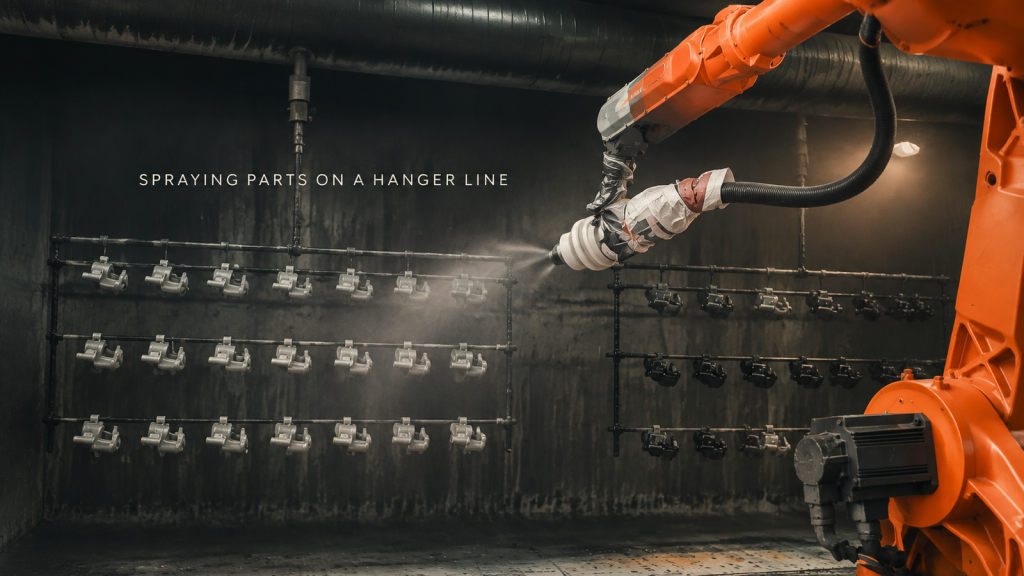
Hur en målarkabine målar rader av motorcykelbromsdelar på en upphängningslinje med en sexaxlig robot – slingan, hur delarna hänger, hur pistolen sveper och var översprutan hamnar.
Svetsning av stora stålkonstruktioner: Flera robotar, flera stationer
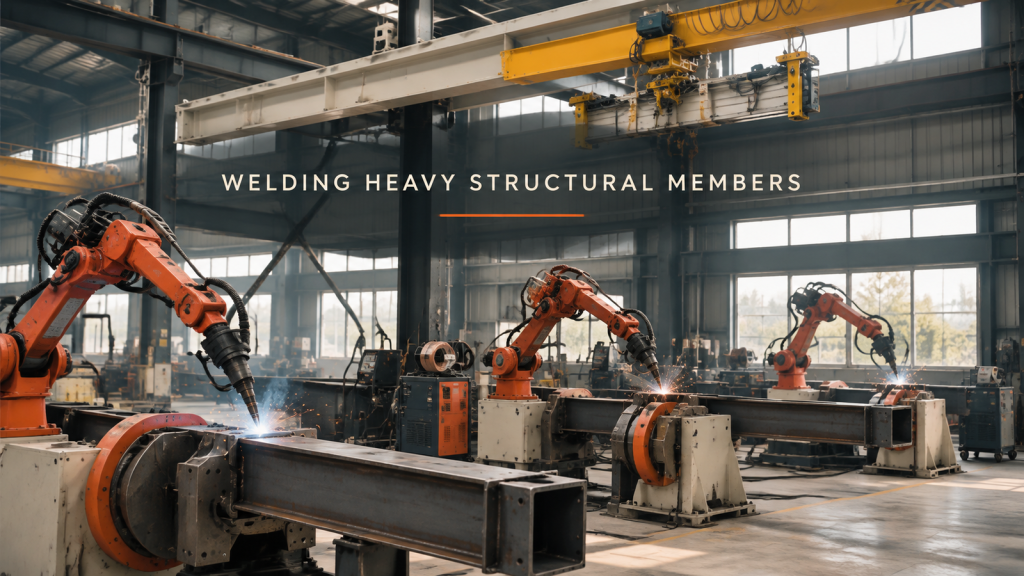
Hur en verkstad svetsar stora stålelement med låd- och vinkelprofil med flera sexaxliga robotar på positionerare – slingan, fastspänning och vridning av detaljen, brännarens räckvidd och hur stationerna fördelar arbetet.
Monteringslinje för apparater: En pall, en station i taget
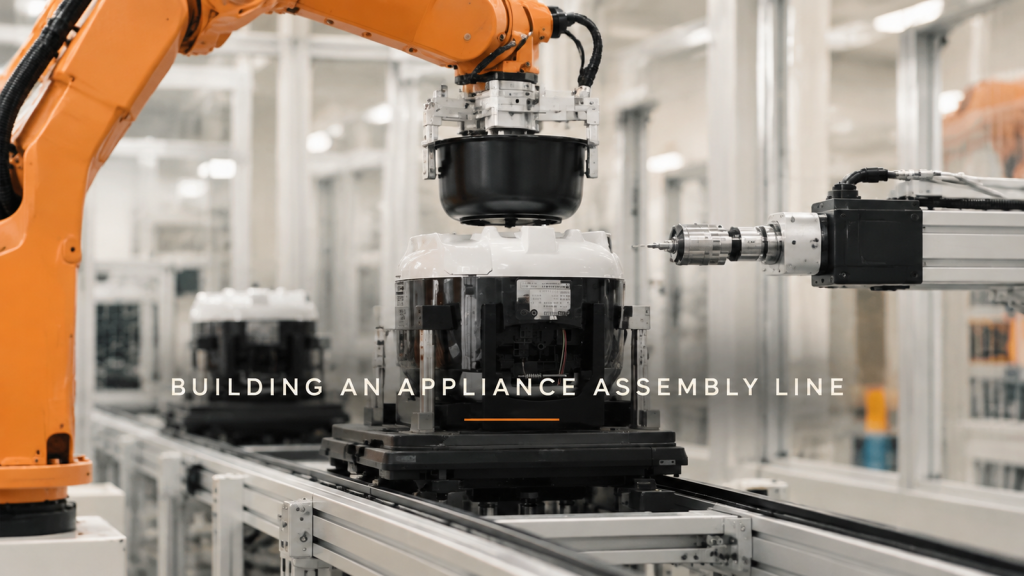
Hur en robotmonteringslinje bygger en liten apparat – pallar, plockning och placering, pressning, skruvdragning, vändning och slutpackning – plus tre designbeslut om pallplacering, var visionen hör hemma och cykelbalans.
Delta-roboten plockar av ett rörligt band: Lös in, in, linje ut
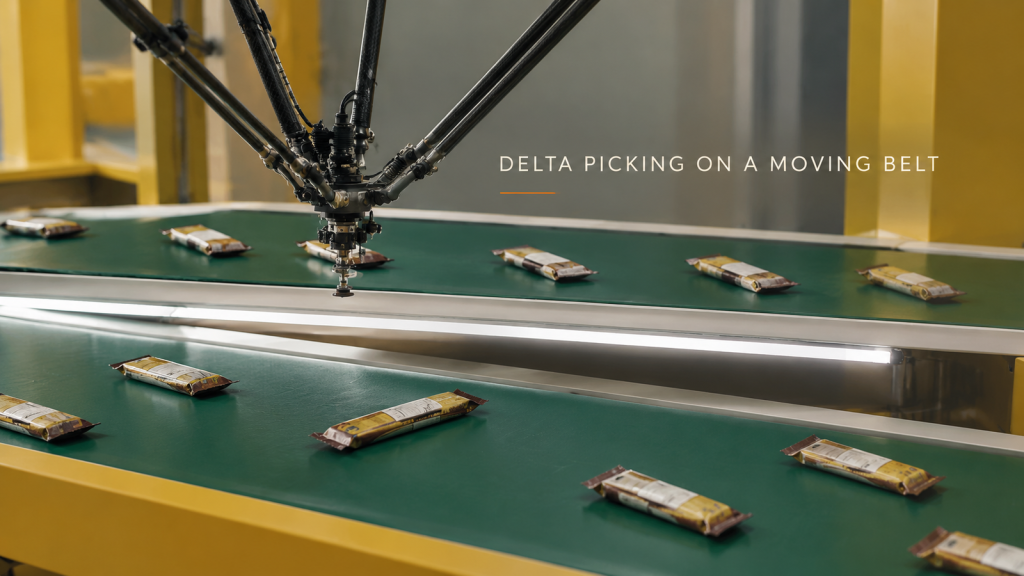
Hur en deltarobot plockar inslagna snackspaket från ett rörligt transportband och placerar dem jämnt för nästa maskin – loopen, tre designbeslut om verktyg, ankomstavstånd och placering, och vad som ska skickas för en cykeltidsuppskattning.
Före bilden: Kontrollera omgivande ljus i inspektionsceller
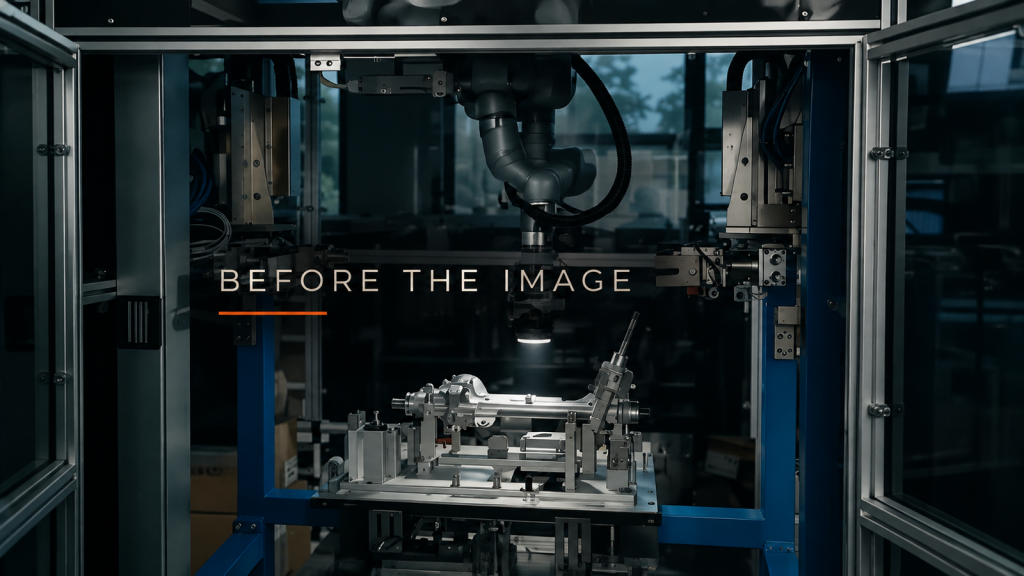
Undersök fönster, taklampor och närliggande lampor, bestäm sedan inkapsling och hölje innan du finjusterar bilderna med en robotburen inspektionslampa.
En cell, flera gjutformar: Planera övergången till pressgjutning
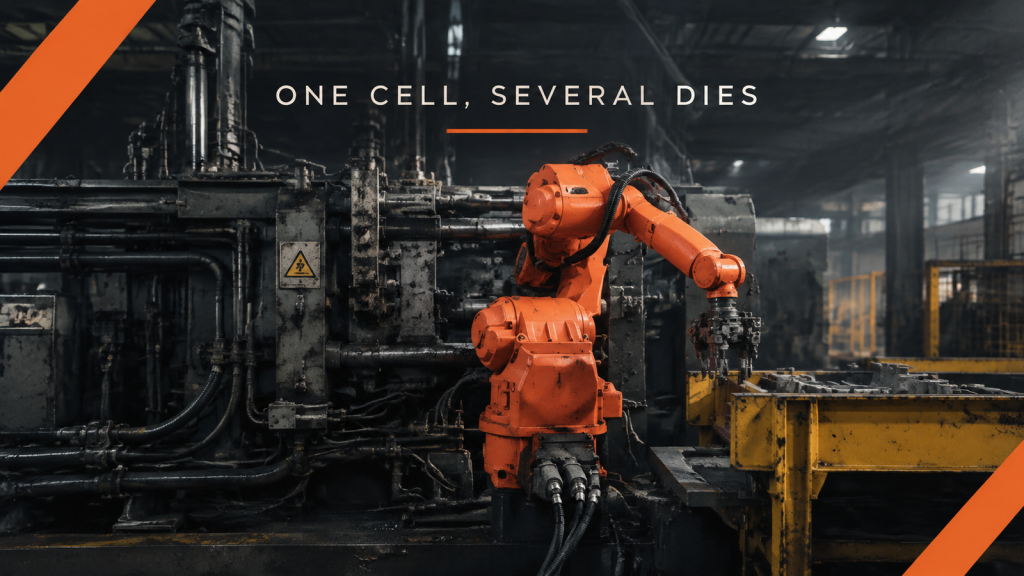
Lista greppområden, mottagningsstöd, nedströms orientering och verktygsgränssnittet för varje gjutgods innan du planerar en cell för pressgjutning med flera matriser.
Stöd mellan stationer: Planera matning av långa ark
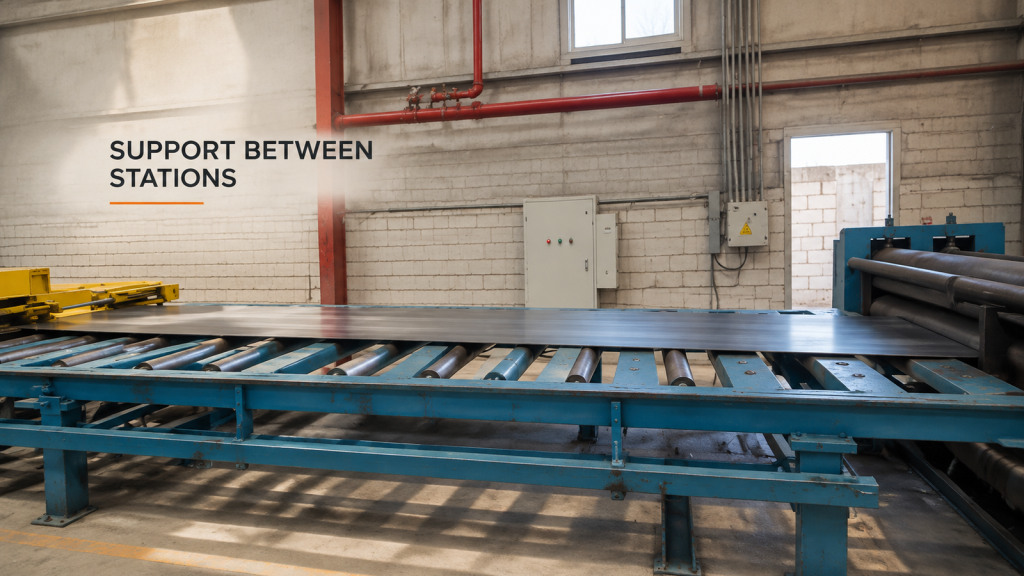
Kartlägg framkant, kaross och bakstöd medan en intakt lång plåt löper mellan rullar och maskiningången.
Runt hörnen: Specificera krav för robotbeläggning
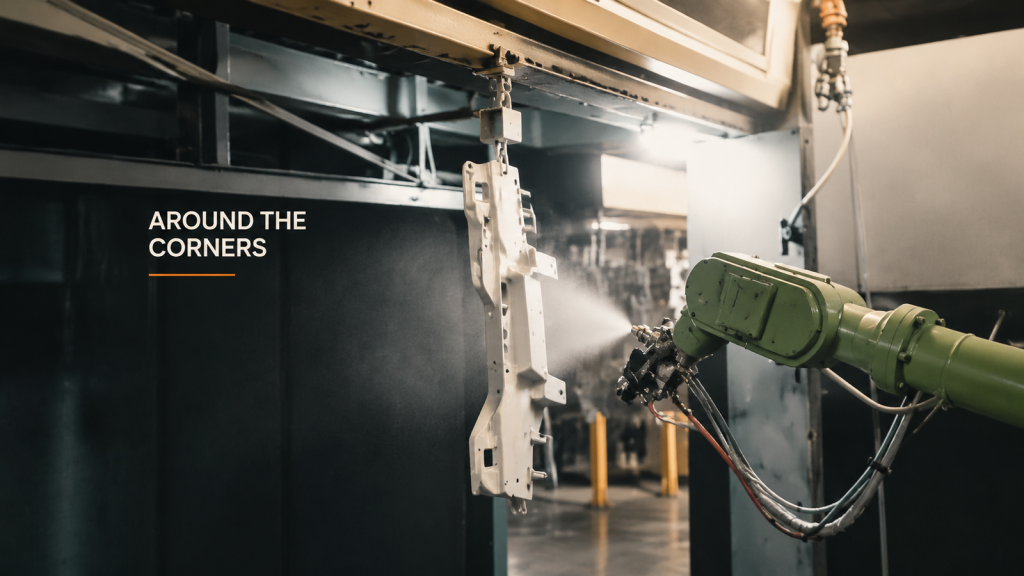
Definiera beläggningskrav per arbetsstyckesområde, inklusive hörn, hängande kontakter och inspektionstäckning, innan du väljer robotsprutinställningar.
Fästslangändringar: En konfigurationsöverlämningspost

Dokumentera ändrade slangfästen, jämförbara verktygspositioner, olösta observationer och hur underhållsöverlämningen har gjorts efter en ändring av servicerutten.
Hantering av smådelar: Referenser för upphämtning och placering
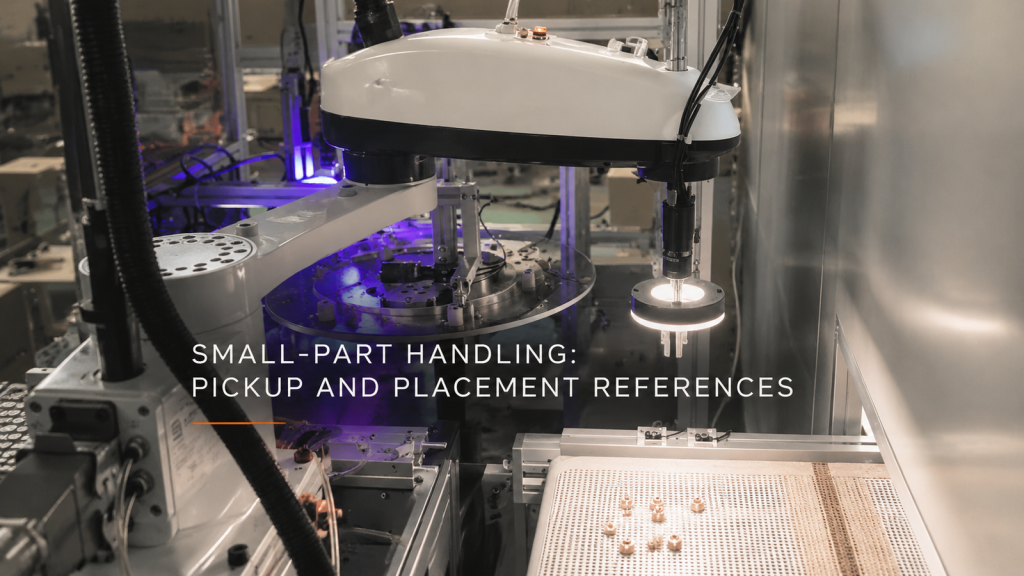
Koppla ihop inkommande visuella funktioner med mottagande fixturreferenser vid granskning av hantering av smådelar, belysning och fysiska koordinatförhållanden.