
Robotladdning av en skålslipmaskin: Vad måste lösas först?
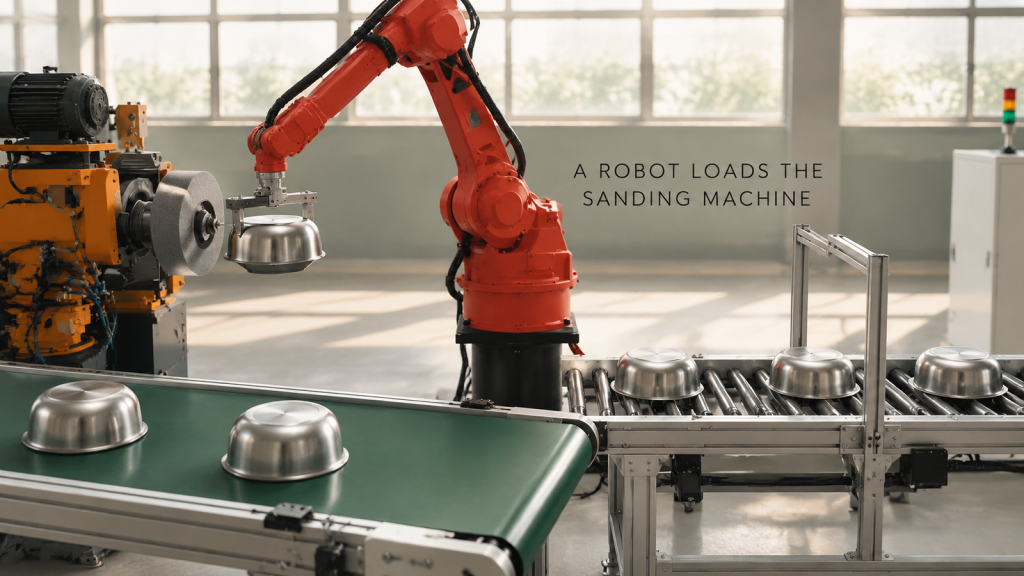
Robotladdning för en rostfri skålslipmaskin: gripdonsöverlämning, centrering på chucken, dammskydd och en layout som håller maskinen sysselsatt.
Robotsvetsning av en stålrörsram: Vad gör att det fungerar i en cell?
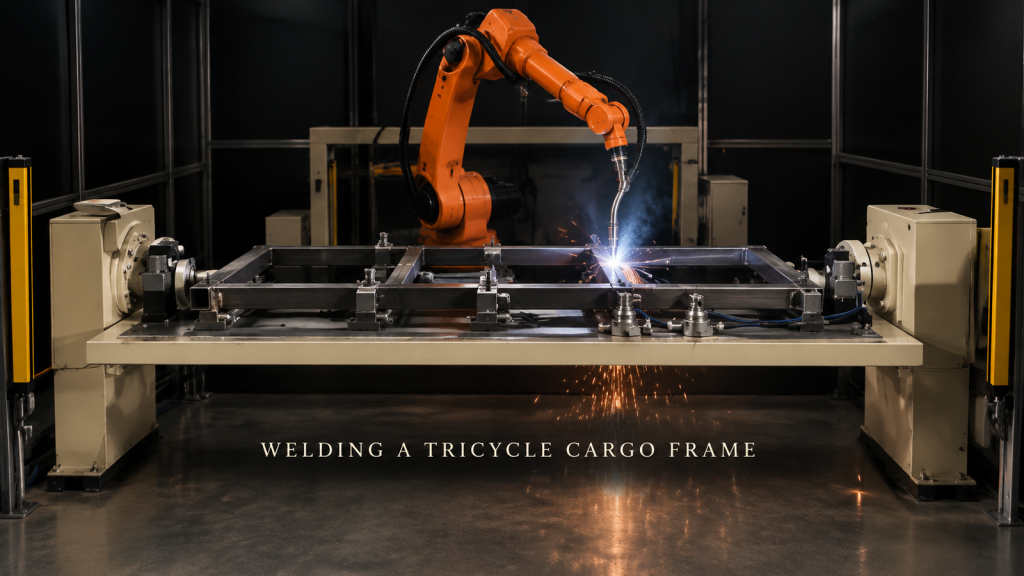
Vad gör en stålrörsram svetsbar av en robot: rörlokalisering, skarvordning mot deformation, svetsar på undersidan och ljusridåer.
Robotsvetsning av ett filterhus av plåt: Vad möjliggör fastspänning?
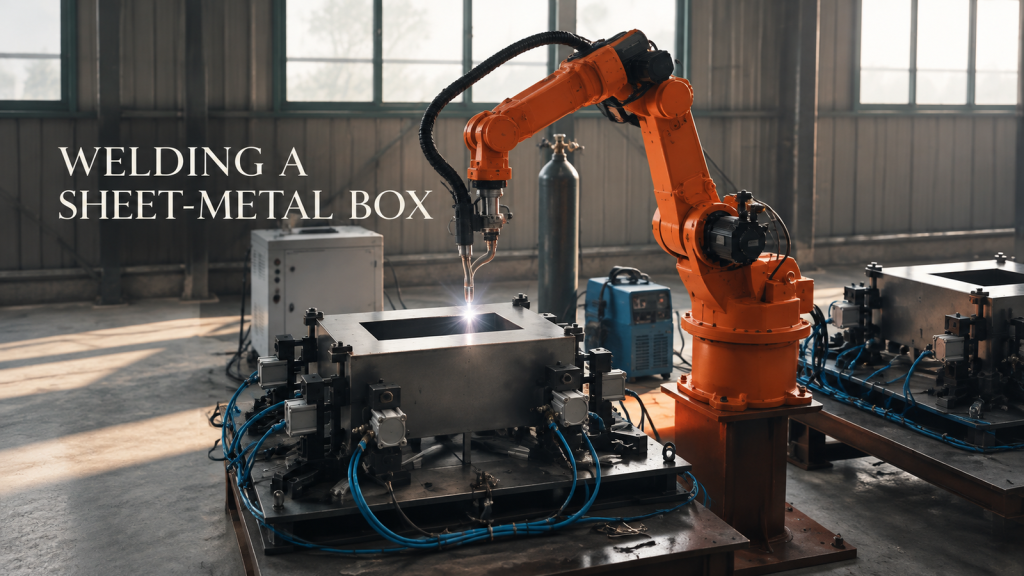
Hur klämlayout, förändringar i brännarvinkel och svetsordning avgör om en plåtlåda kan robotsvetsas i en enda uppspänning, och vad man ska skicka för en offert.
Palletering av packade kartonger med en fyraxlig robot: Vad håller en cell i slutet av linjen stabil?
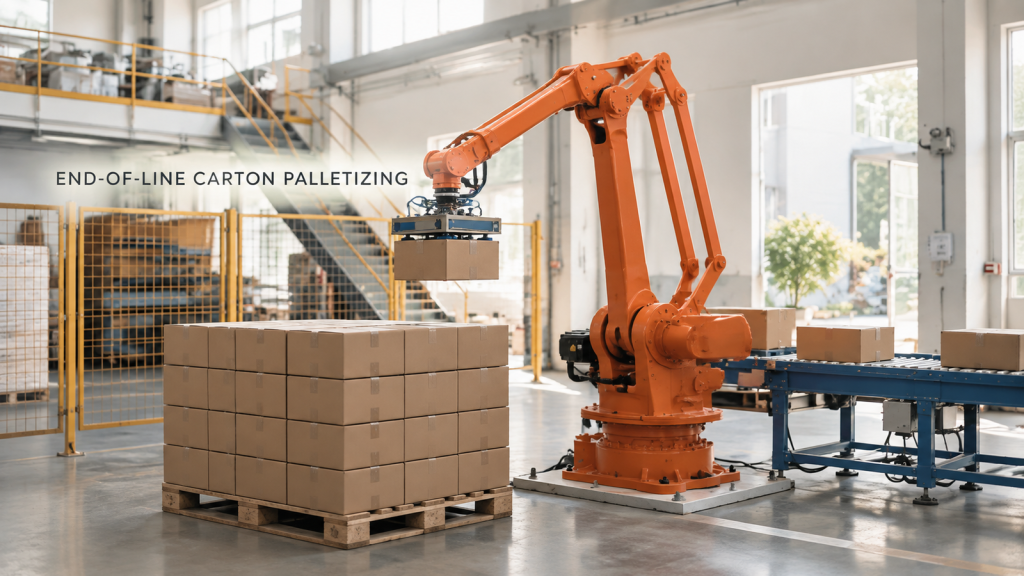
Fyraxlig robotpalletering av kartonger: grepp utan krossning, ett stabilt staplingsmönster och en repeterbar plockposition vid transportbandets ände.
Robotpress som sköter en fälglinje: Vad avgör om den kan överlämnas?
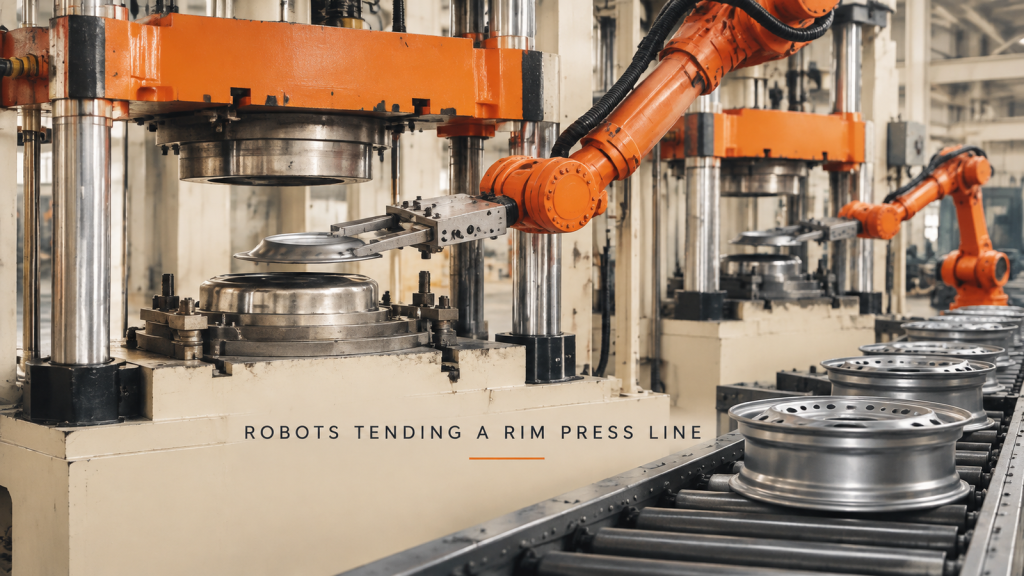
Robotpress som bearbetar en hjulfälgslinje: transport av detaljen in i formen, robot-press-förregling, detaljplacering och skalning från en press till en rad.
Ladda garnspolar på en spole med en cobot: Vad måste cellen göra rätt?
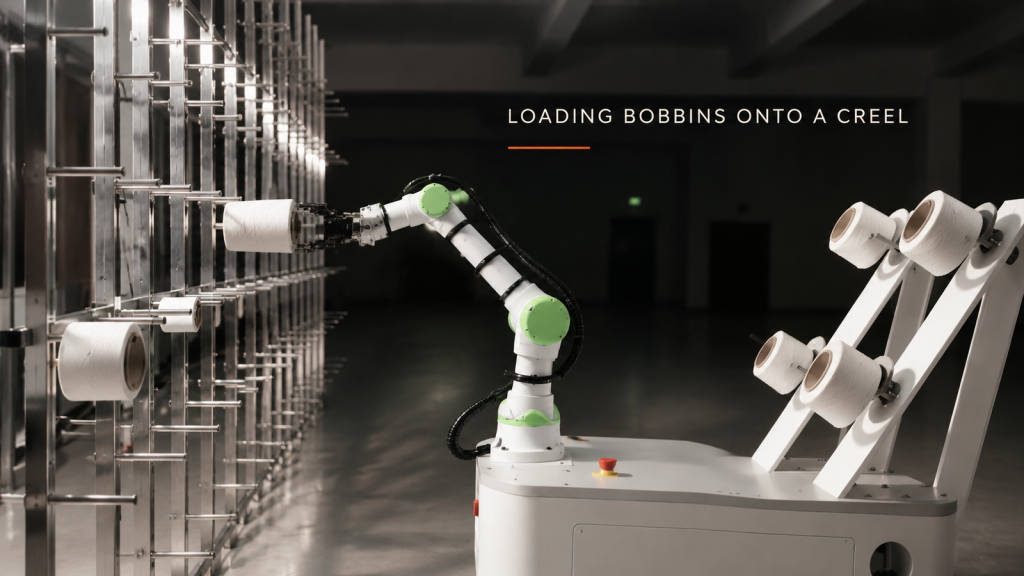
Lasta garnspolar på en spole med en cobot: greppa undan garnet, uppriktning mellan hål och pinn, nå de övre och nedre pinnarna och var en mobil bas passar.
Robotskärning av tjock stålplåt med flamskärning: När kan den handhållna brännaren flyttas till en robot?
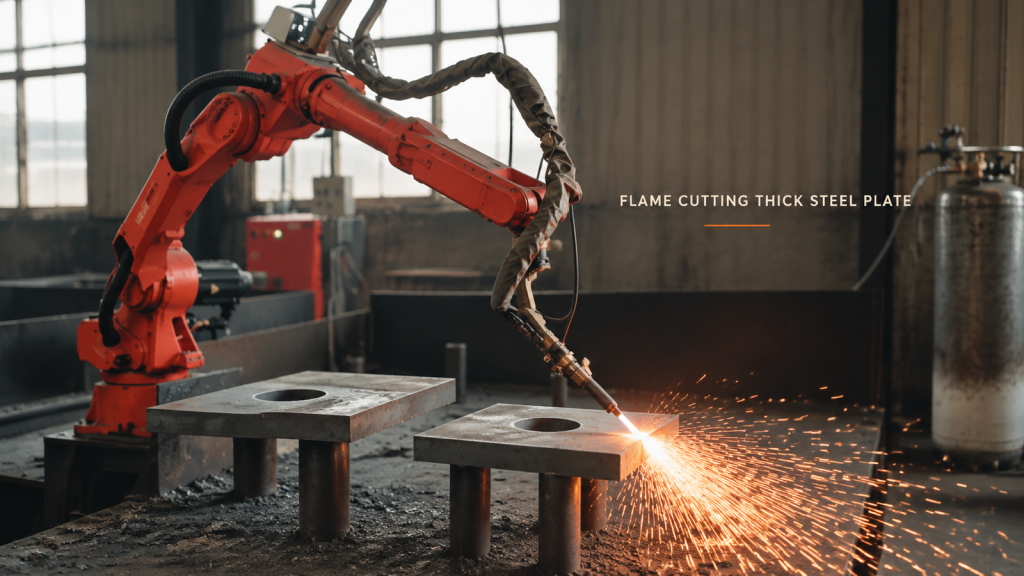
När tjockplåtsskärning kan gå från en handhållen brännare till en robot: plattstöd, brännarhöjd längs kanten och att hålla människor borta från gnistor.
Robotsvetsning med långa ramar: Vilken fog bör styra celllayouten?
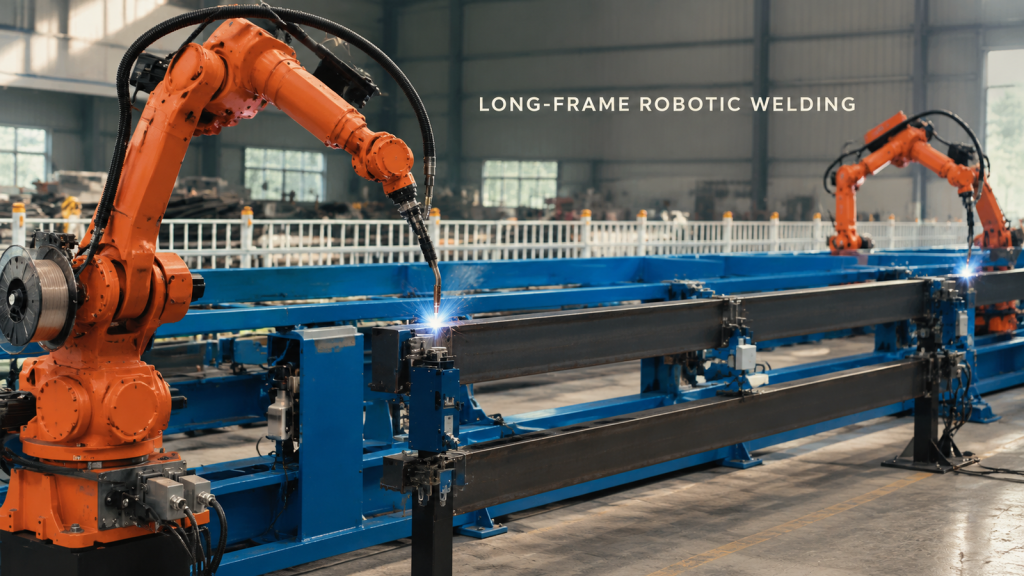
Starta en robotsvetsningslayout med lång ram med den hårdaste fogen, validera sedan fixturåtkomst, brännarens position, kabelfrigång och återhämtningsutrymme.
Robotisk skålformad detaljlossning: Hur skyddar man kanterna under utdragning?
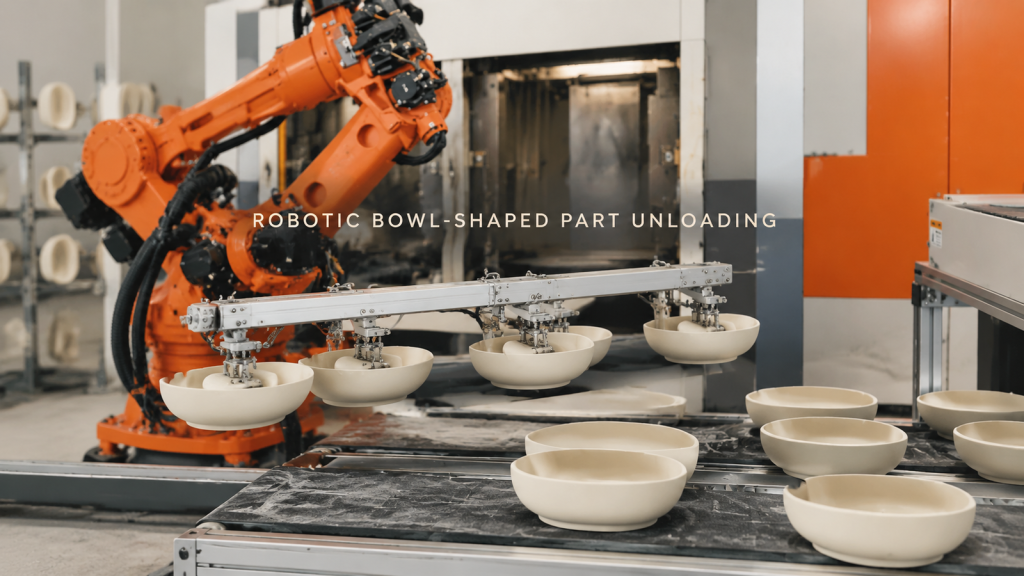
Planera robotavlastning av skålformade delar runt stödd kontakt, uttagsutrymme, kantskydd och stabil placering av mottagningsytan.
Robotsvetsning av långaxlade monteringsförband: Kontrollerad åtkomst vid det cirkulära gränssnittet

Se en robot som svetsar cirkulära plattfogar på en stödd långaxelenhet och planerar fogåtkomst, fixtur och bansegmentering.
Överföring av cylindriska detaljer och utrustningshantering: Kontrollera detaljen vid båda gränssnitten

Se en robot gripa tag i korta cylindriska delar bredvid sluten utrustning och planera gränssnitten för upptagning, utrustningens handskakning och överföring.
Robotsvetsning av stora ramfogar: Planera brännaråtkomst före den första bågen

Se en orange robot svetsa flera fogar på en stor fast ram och lär dig hur brännaråtkomst, fixtur och banordning formar cellkonceptet.