
By EVST-redaktionen · Recenserad av EVST-redaktionen · Senast uppdaterad 8 oktober 2026 · Redaktionell politik · Korrigeringspolicy · Villkor
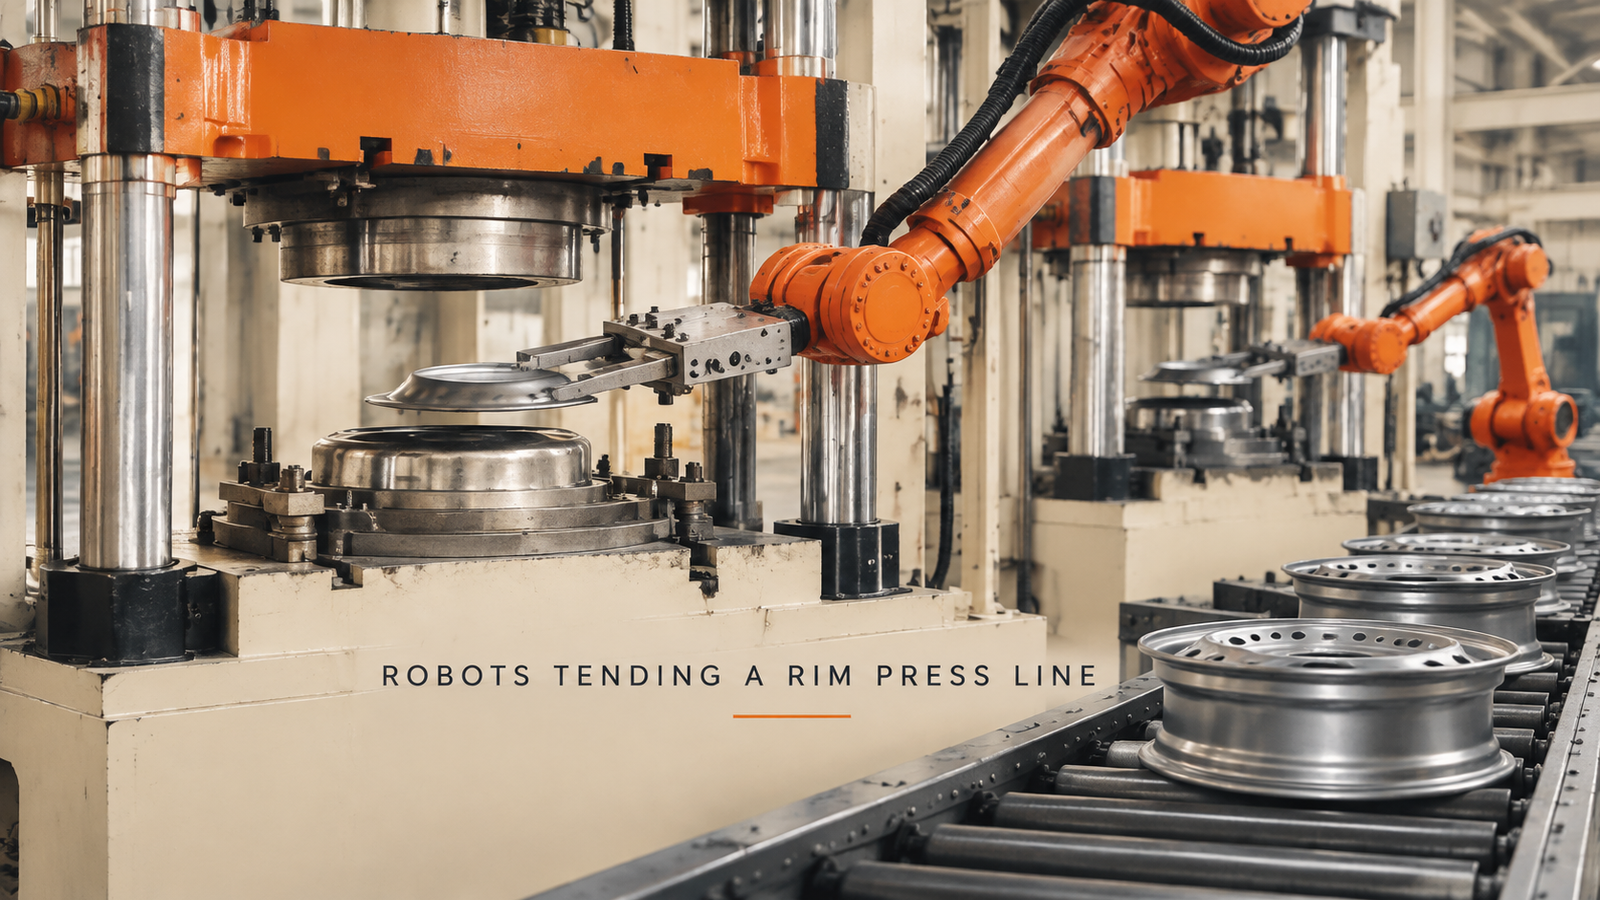
Pressning på en kantlinje kan överlåtas till robotar när tre begränsningar är avgjorda: detaljen transporteras in i formen utan att förskjutas, pressen kan bara stängas när roboten är fri från den, och detaljen hamnar på samma plats i formen varje cykel. Nyttolast och räckvidd spelar roll, men de avgör sällan fallet. I den cell som beskrivs här står sexaxliga robotar mellan en rad fyrkolumns hydraulpressar och kantstationer, och robotarna hanterar två helt olika detaljer: ett runt stålämne vid pressarna och en kant med en ring av hål vid stationerna.
Tittar du på pressning på en fälglinje? Skicka oss detaljritningen för varje station och din dagliga produktion, och vi kommer att svara med ett cellkoncept och en uppskattning av cykeltiden.
Varför pressar är den hårda änden av en fälglinje
En press skiljer sig från resten av en kantlinje eftersom operatören måste placera en hand, eller åtminstone en del, i utrymmet mellan matriserna. Att göra det för hand tusentals gånger om dagen är tröttsamt och medför verkliga risker, och varje press man lägger till innebär att ytterligare en person hamnar på en annan station. Det är därför pressbetjäning är bland de första jobben en fabrik tittar på när den överväger robotar.
Det är också därför jobbet inte bara är att "plocka och placera". Roboten går in i ett utrymme som är på väg att stängas, och den del den placerar måste vara på exakt rätt plats när den gör det. Dessa två fakta driver allt nedanför.
En tryckcykel, steg för steg
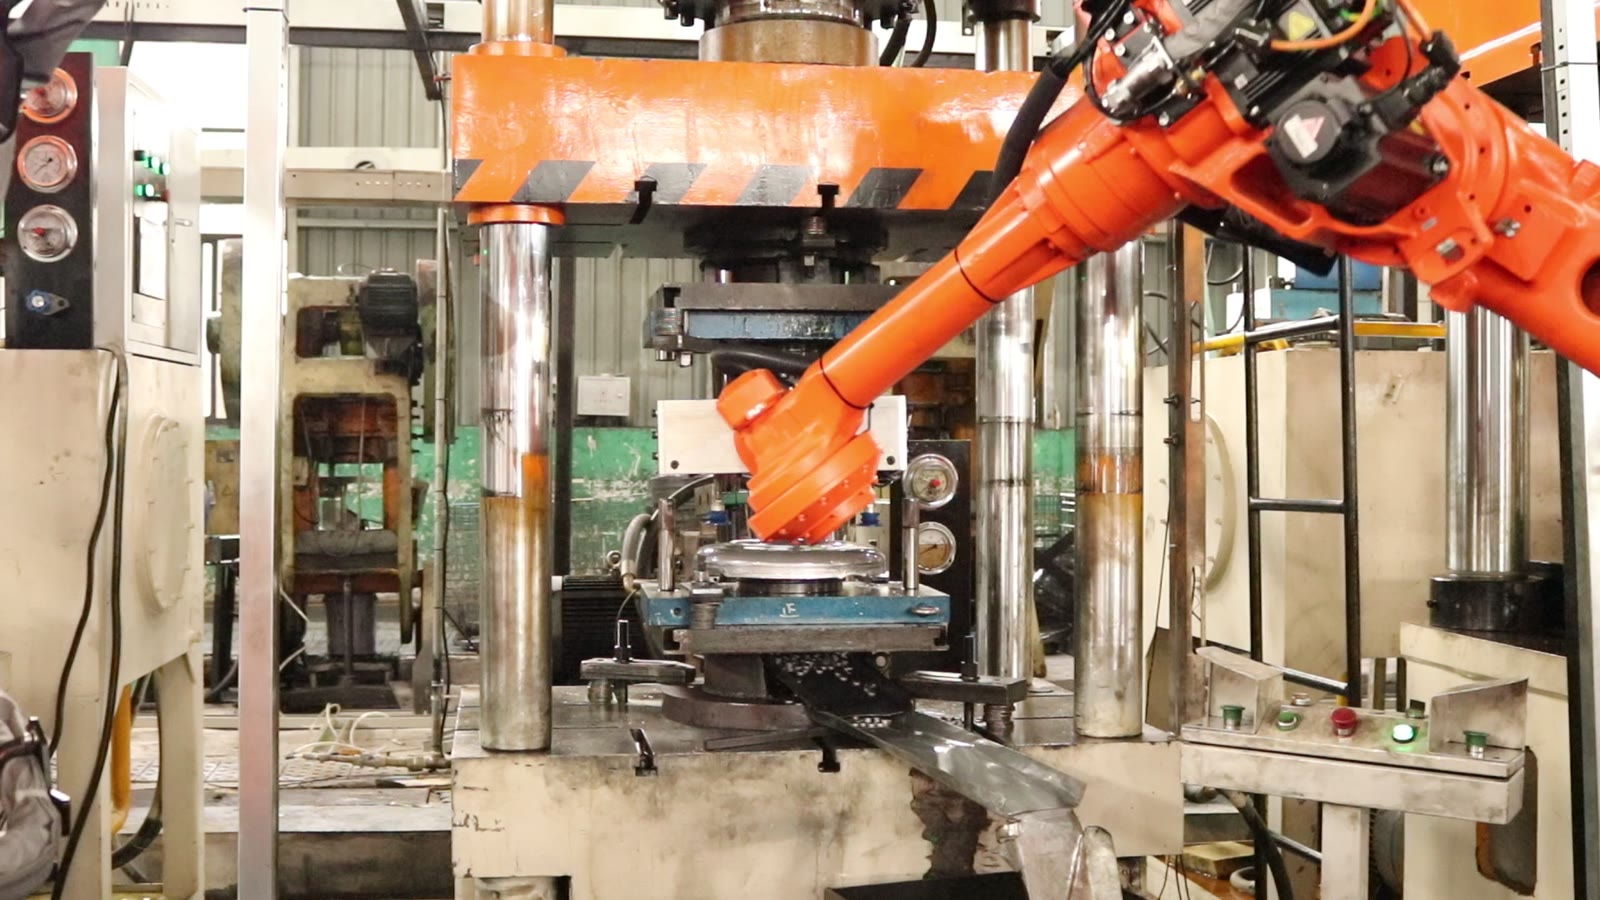
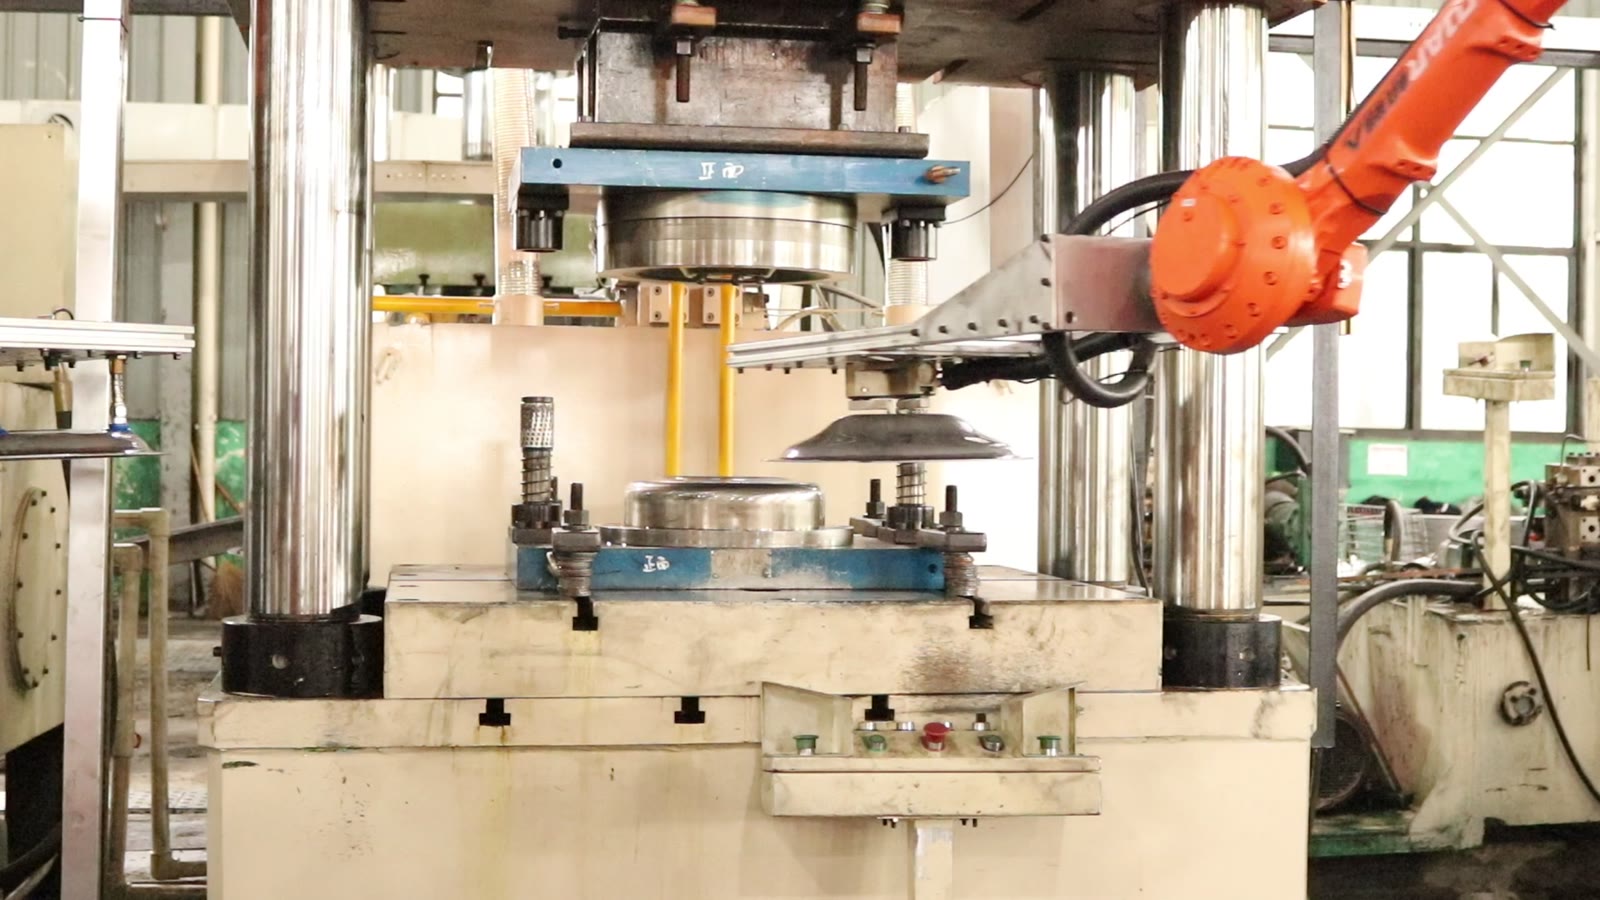
Vid pressarna ser cykeln ut så här:
- Roboten bär ett runt stålämne på en platt, gaffelförsedd gripare.
- Den når mellan den övre och nedre matrisen.
- Den sätter ner ämnet på den nedre tärningen.
- Den backar ut ur pressen.
- Först då sjunker pressens orangea övre stråle och stiger igen.
- Roboten sträcker sig tillbaka in och lyfter bort detaljen från den nedre matrisen.
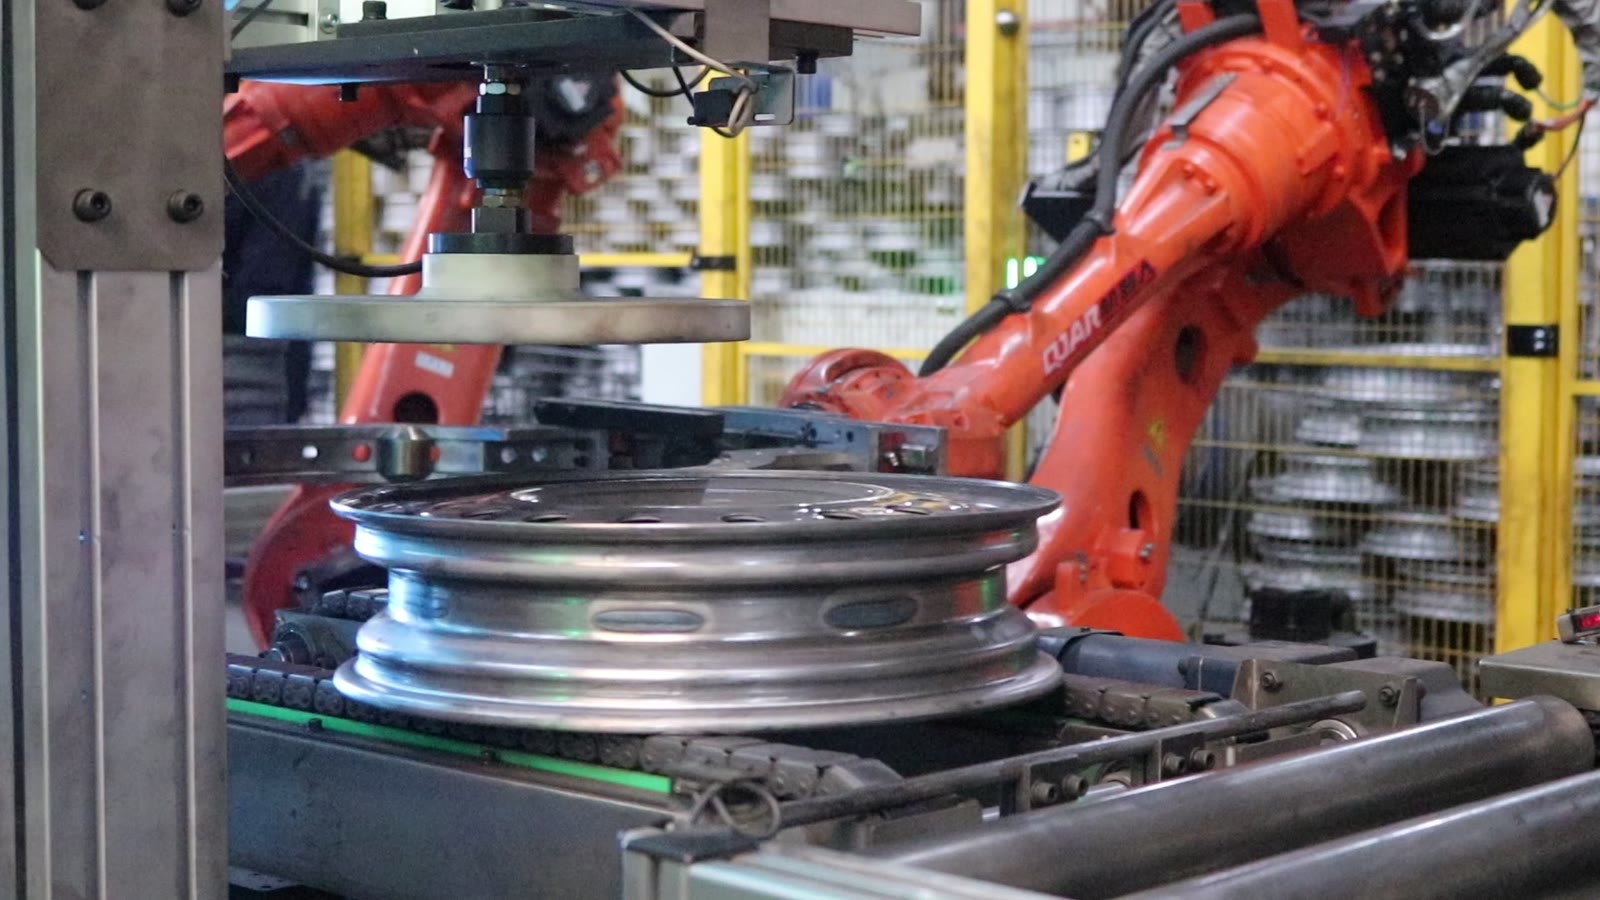
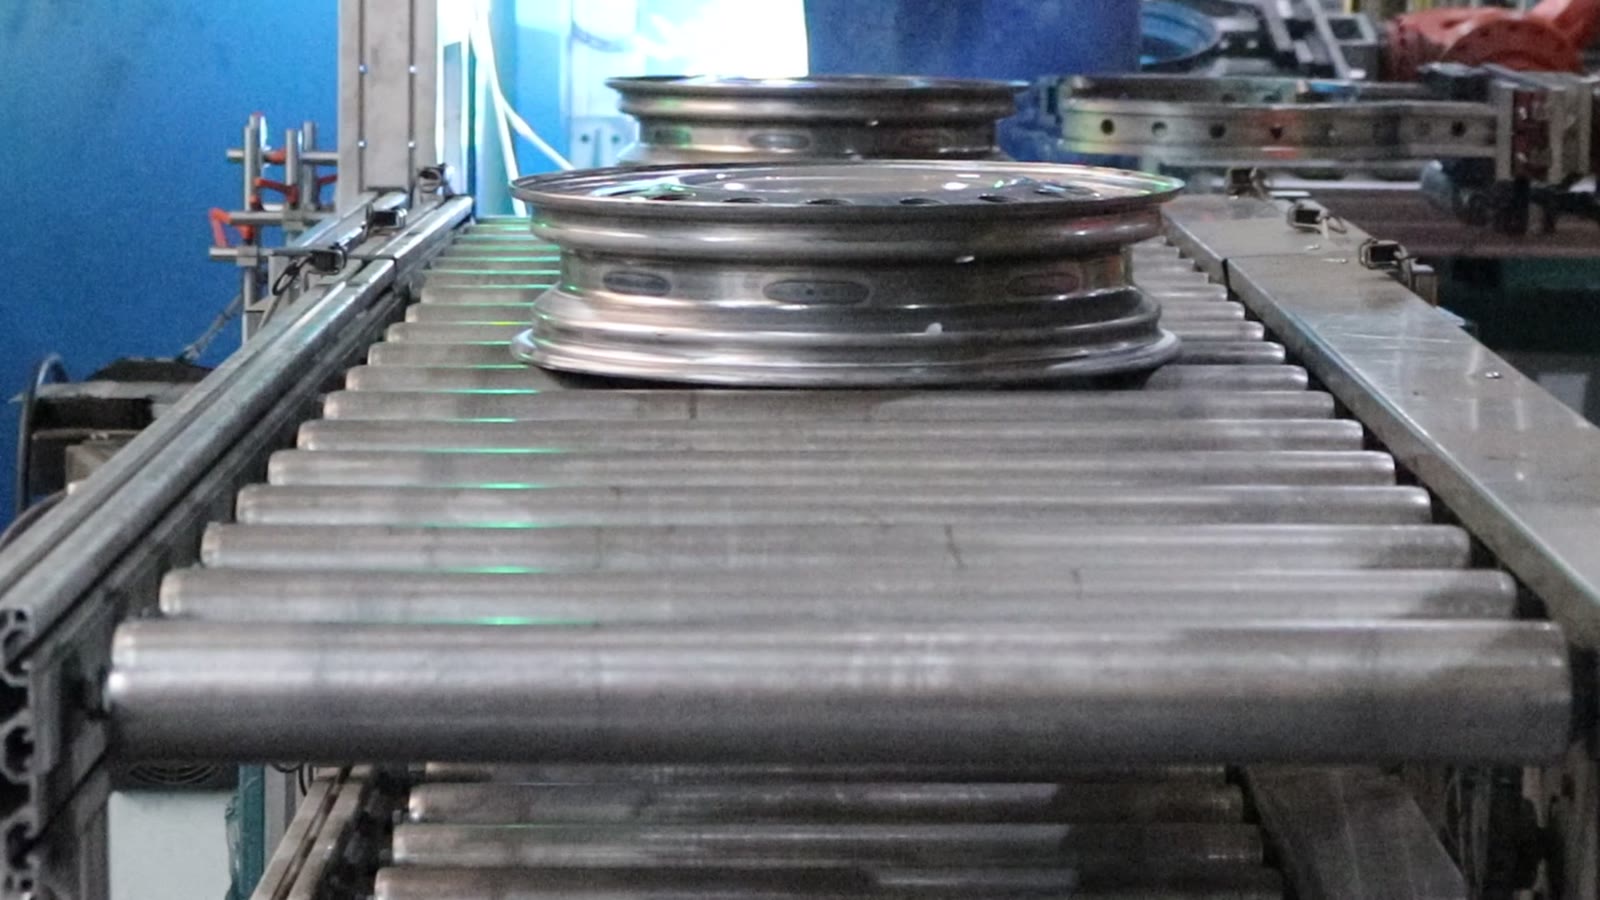
Längre fram längs linjen tar ett annat hanteringsjobb vid. Vid en kantstation håller en robot med en ringformad gripare en kant, en ring med en rad hål, och placerar den på en vertikal fixtur. En rund tryckplatta ovanför fixturen kommer ner på kanten, och när det är klart tar roboten bort kanten igen. Bredvid en rulltransportör står två robotar bredvid varandra och plockar upp fälgar för att flytta dem över, och fälgarna rör sig sedan längs transportören en efter en.
Tre begränsningar som håller varandra uppe
Bära in delen utan att flytta den
Ett ämne som bärs på en gaffel stöds underifrån snarare än fastkläms, så det kan glida under förflyttningen om roboten accelererar, bromsar eller svänger för skarpt. Det gaffeln behöver är ett säte som ämnet inte kan glida av, och en bana vars hastighet är låg där detaljen är minst begränsad. Ett förskjutet ämne är inte ett litet fel: nästa begränsning antar att det är där du tror att det är.
Pressen stängs endast när roboten är klar
Sekvensen i cellen är enkel: roboten backar ut, sedan kommer pressen ner. Designprincipen bakom detta är att denna ordning inte ska bero enbart på god timing. En robot-press-förregling ger pressen en signal att roboten är utanför matrisområdet och ger roboten en signal att pressen är öppen innan den går in. Båda riktningarna spelar roll, eftersom en press som stänger för tidigt och en robot som går in för tidigt är olika fel med samma resultat.
Lokalisering av delen i formen
Att placera ett ämne på den nedre formen hjälper bara om den hamnar på samma plats varje gång. Där formen har positioneringsfunktioner, såsom en fördjupning, stift eller ett format säte, behöver roboten bara föra detaljen nära och låta den sätta sig. Där den inte har några måste roboten vara tillräckligt noggrann för att placera detaljen direkt, och varje förskjutning i upptagningspositionen fortsätter direkt till formen.
De tre är sammanlänkade i en kedja. Ett säkert gaffelgrepp möjliggör en repeterbar placering, placeringen räknas endast om roboten är påvisbart fri före slaget, och en lokaliseringsfunktion i formen absorberar den lilla variation som kvarstår.
Från ett tryck till en rad
Längs linjen står robotarna mellan pressarna, och pressarna betjänas i samma rytm: in, ut, slag, in igen. Som en designprincip gör det att en press med en robot som enhet blir en linje lätt att skala. En ny press medför sin egen robot, sin egen förregling och sin egen detaljhanteringscykel, och cellen behöver inte planeras om som en helhet.
Avvägningen är kostnaden per tryck. Alternativet, där en robot betjänar två tryck, sparar en robot men kopplar ihop trycktiden och får varje tryck att vänta på den andra. Vilket som är bäst beror på hur lång tid varje tryck tar jämfört med en robots resa, och det är precis vad en cykeltidsuppskattning från ritningarna är till för.
Ämnen och fälgar behöver olika gripdon
Cellen använder två gripdon för två detaljer: en platt gaffel för ett runt ämne som måste nå mellan matriserna, och en ringgripdon för kanten. Det spelar roll när en kund vill att en robot ska hantera båda: antingen byts verktyget mellan jobb, vilket kräver en verktygsväxlare och en plats att parkera varje gripdon, eller så är robotarna dedikerade till en detalj vardera. Dedikerade robotar är enklare men kostar mer per linje; en växlingsdesign är billigare i hårdvara men lägger till växlingstid och ytterligare en sak att kontrollera.
Var detta passar in, och var man ska titta närmare
Pressbetjäning passar bra när delarna har en stabil form, pressarna står i rad med plats bredvid dem och produktionshastigheten är tillräckligt stabil för att motivera en robot per press. Titta närmare när delarna varierar mycket i storlek, när formen inte har något sätt att lokalisera detaljen, eller när pressens layout inte lämnar något utrymme för en robot att stå och nå in i formen.
Frågor vi ofta får
Måste pressen modifieras? Vanligtvis behöver den signaler för spärren och ibland en skyddslayout som tillåter robotåtkomst. Vi kontrollerar detta mot presslayouten du skickar.
Kan en robot betjäna mer än en press? Det kan det när slagtiden ger tillräckligt med vilotid för roboten att röra sig och ladda den andra pressen. En uppskattning av cykeltiden visar om den gör det.
Kan samma robot hantera ämnen och fälgar? Tekniskt sett ja, med en verktygsväxlare, men det ökar bytestiden. Om det är värt det beror på hur ofta delarna byts ut.
Vad vi ska skicka till oss
För varje station, detaljritningen; presslayouten, inklusive var robotarna kan stå och hur formar öppnas; och den dagliga produktionen du behöver. Med dessa kan vi berätta vilken av de tre begränsningarna som kommer att vara den svåraste i din linje, och hur ett cellkoncept och en cykeltidsuppskattning skulle se ut.
Vill du ha ett koncept för dina pressar? Kontakta oss här eller skriv till sales@evsrobot.com med dina ritningar och din dagliga produktion.
Den här artikeln beskriver hur hantering av press och kant fungerar i allmänhet och vad som syns i en cell; den anger inte tonnage, detaljstorlekar, material, cykeltider eller något formningssteg.