
By EVST-redaktionen · Recenserad av EVST-redaktionen · Senast uppdaterad 8 oktober 2026 · Redaktionell politik · Korrigeringspolicy · Villkor
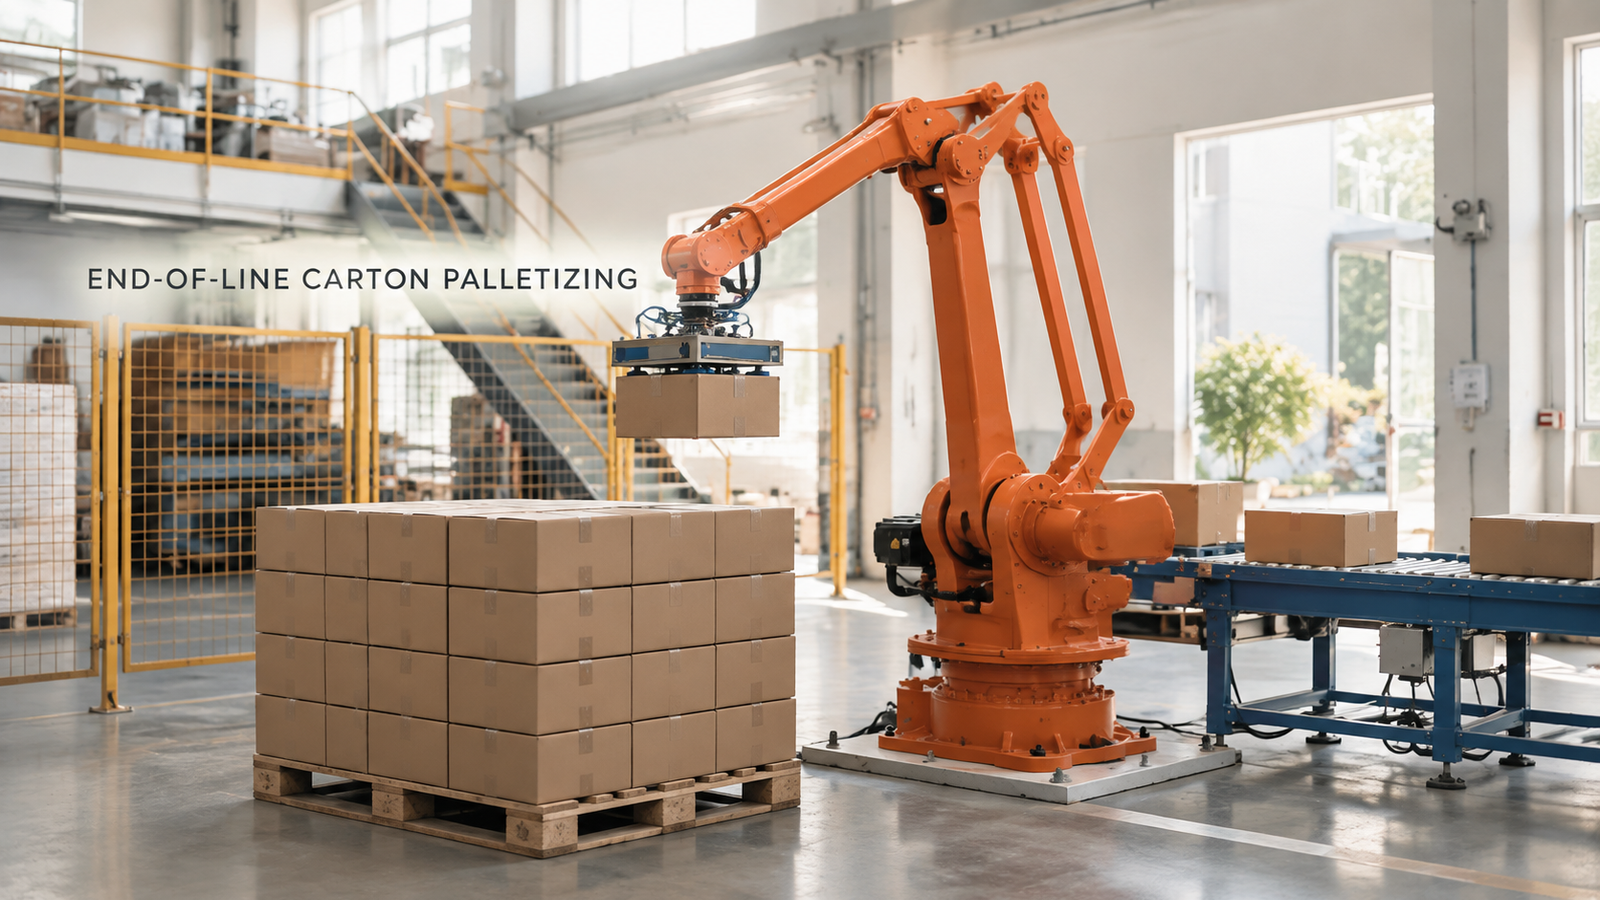
En palleteringscell i slutet av linjen förblir stabil när tre saker sätts ihop: ett grepp som håller kartongen stadigt utan att märka eller krossa den, ett staplingsmönster som skapar en last som klarar hantering, och en plockposition vid transportbandets ände som är densamma för varje kartong. Om man försvagar den ena måste de andra två kompensera. I cellen som beskrivs här lyfter en orange fyraxlig palleteringsrobot packade kartonger från änden av en rulltransportör och bygger dem i lager på en pall.
Planerar du att palletera dina egna kartonger? Skicka oss din kartongstorlek, vikt, pallstorlek och dagliga produktion, och vi kommer att svara med ett cellkoncept och en uppskattning av cykeltiden.
Varför trycket byggs upp i slutet av linjen
Kartonger lämnar en packlinje i jämn takt, och någon måste omvandla det flödet till pallar. För hand är det repetitiva lyft, och stapelns kvalitet beror på hur trötta människor är och hur många händer som finns tillgängliga under en högsäsong. Det synliga resultatet är ojämna staplar: lutande pelare, överhängande hörn, laster som behöver omstaplas innan de kan slås in.
En robot tar bort tröttheten men inte behovet av en plan. En person rätar upp en krokig kartong eller flyttar ett grepp utan att tänka. En robot upprepar vad den lärts ut, så cellen måste leverera kartongen dit roboten förväntar sig den, hålla den utan att skadas och placera den i ett avsiktligt valt mönster. Det är därför de tre punkterna nedan är en kedja, inte tre separata kontroller.
Hur cellen fungerar, steg för steg
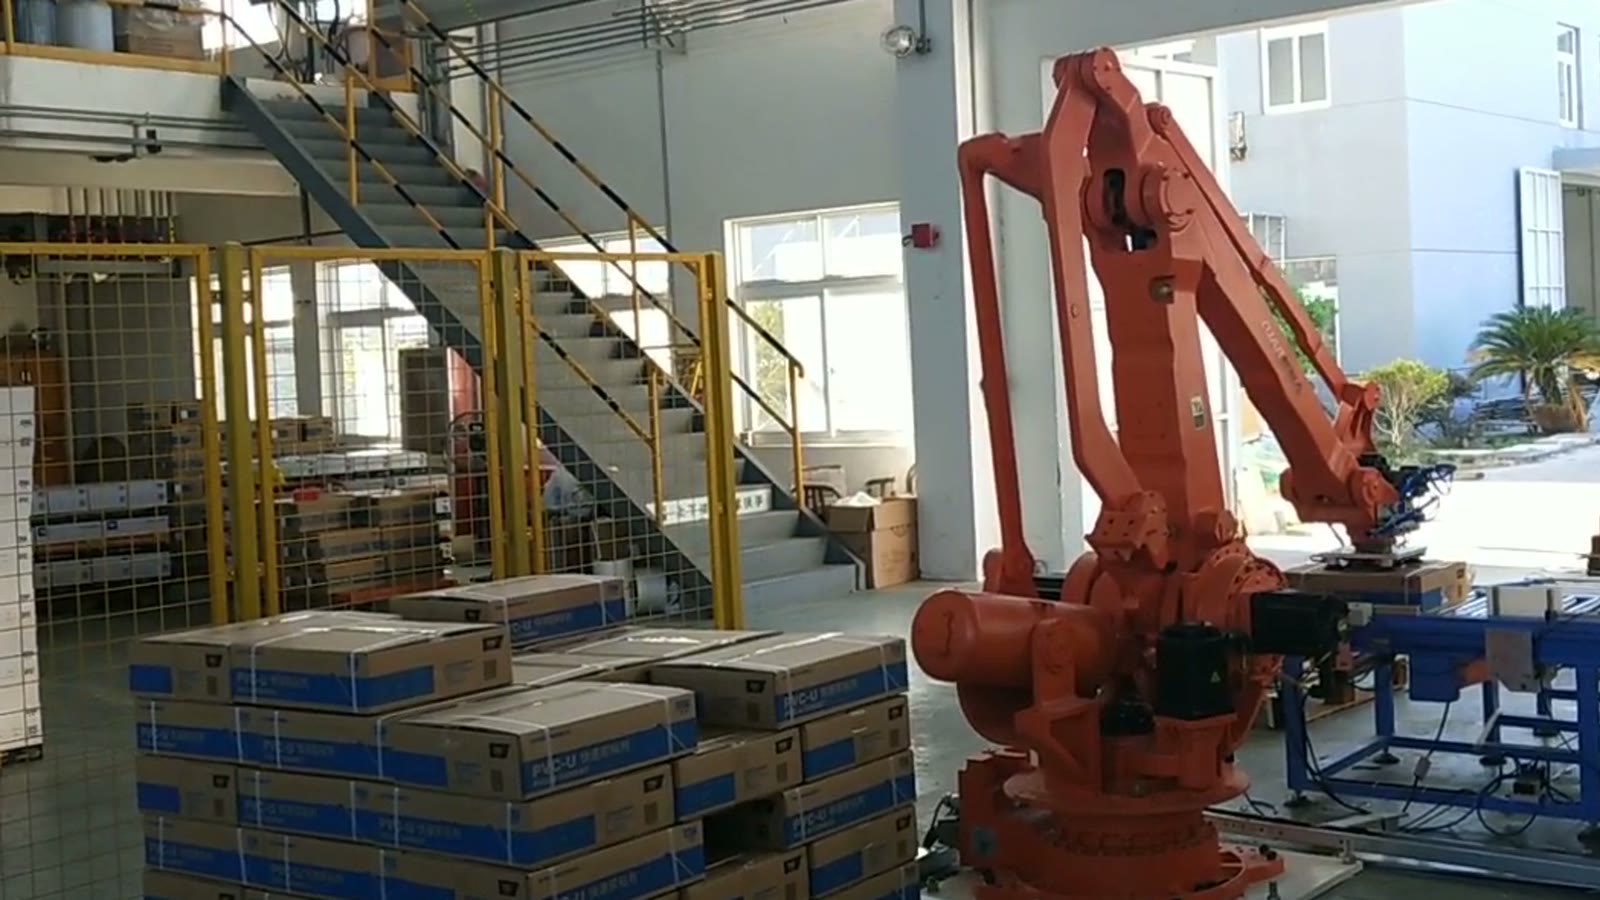
Roboten, med en parallellogramliknande överarm, står mellan två stationer. Kartonger anländer på en blå rullbana till höger om den; pallen som byggs är till vänster om den.
- En kartong färdas längs rulltransportören till plockpositionen i dess ände.
- Roboten sträcker ut handen och för ner sin gripare på kartongens ovansida.
- Kartongen lyfts bort från rullarna.
- Armen höjs och svänger runt och bär kartongen över pallen.
- Kartongen sänks ner på stapeln och radas upp med de kartonger som redan är placerade.
- Griparen släpps och armen dras tillbaka för nästa kartong.
- Genom att upprepa detta fylls paletten rad för rad och lager för lager.
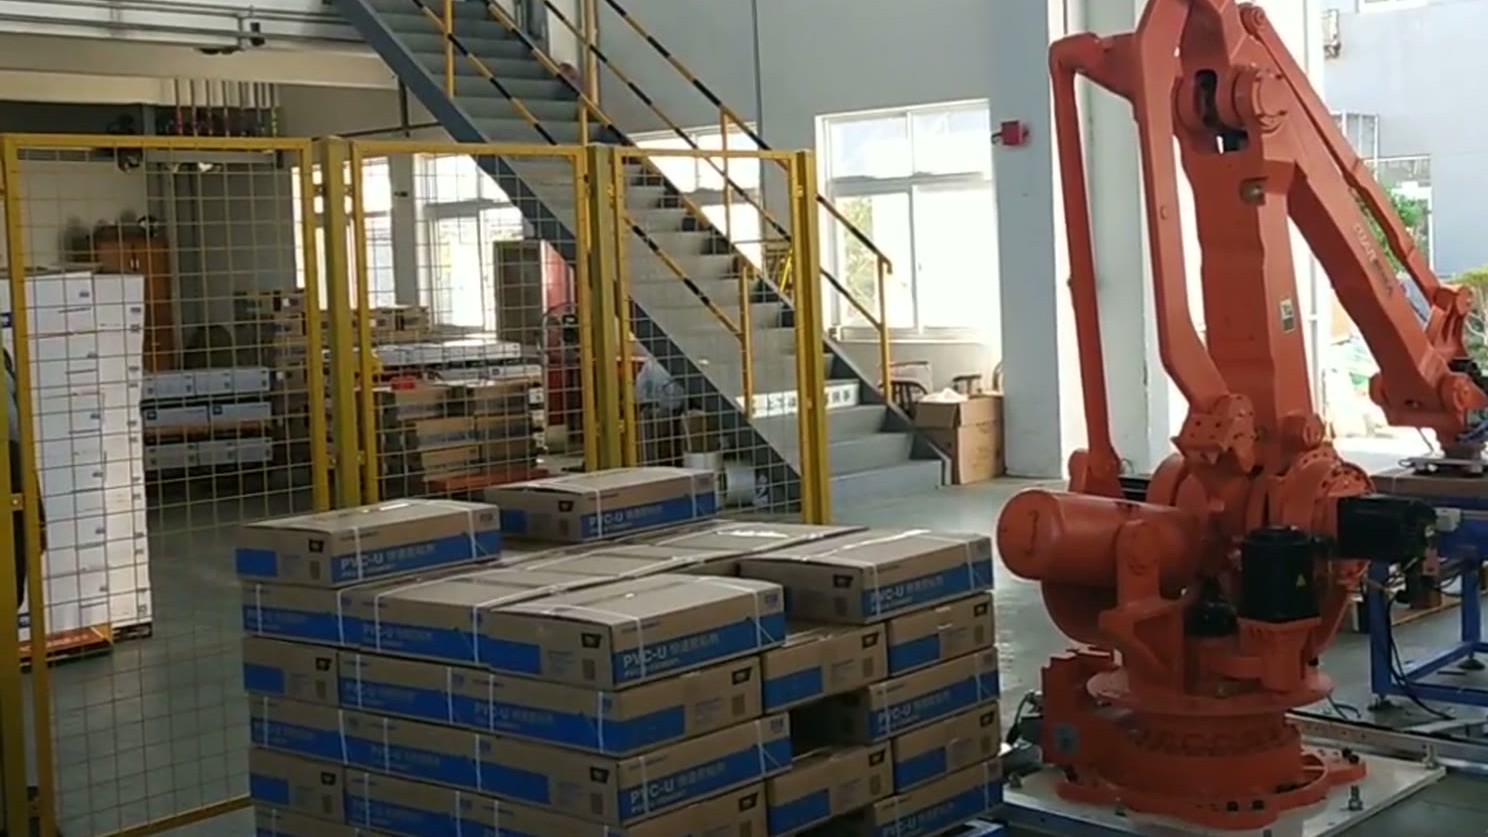
Roboten plockar uppifrån, så det är kartongens ovansida som griparen arbetar med, och vad griparen än gör vid plockningen måste klara svängningen till pallen.
Grepp: Håller utan att krossa
Kartongen är produktens förpackning, och ett tillplattat hörn syns hos kunden. Gripdonet måste hålla tillräckligt stadigt för att klara acceleration och sväng, men ändå tillräckligt försiktigt för att lämna lådan intakt. Dessa krav drar mot varandra, och balansen beror på kartongen: dess material, hur full den är, hur styva dess väggar är.
Det är därför vi först frågar efter kartongens storlek och vikt. De ställer in den hållkraft som behövs och hur den fördelas över kontaktytan. En lätt, styv låda och en tung låda med mjuka sidor är olika jobb även när deras yttermått matchar. Rätt gripdon för en given kartong är ett beslut i offertfasen, bäst testat på riktiga kartonger.
Greppet sträcker sig också framåt. Efter att ha släppts måste griparen dras tillbaka utan att dra i kartongen eller dess grannar. En gripare som behöver mer utrymme bredvid kartongen än vad mönstret tillåter tvingar fram mellanrum i stapeln, och mellanrummen kostar stabilitet.
Mönster: en last som håller ihop
En stapel är stabil när lasten bärs jämnt och kartongerna låses mot varandra. Allmänna principer:
- Att växla kartongriktning från ett lager till nästa överbryggar skarvarna under, så att stapeln inte delas upp i fristående kolumner.
- Att hålla varje lager innanför pallens fotavtryck skyddar kartonger vid hantering och transport.
- Mönstret måste passa både kartong och pall; en kartonglängd som inte är en jämn del av pallen lämnar utrymme som borde planeras, inte upptäckas.
- Stapelhöjden begränsas av vad de nedre kartongerna kan bära, av robotens räckvidd och av vad nedströms hanteringen accepterar.
I den här cellen placeras varje kartong mot de som redan placerats och uppradas innan griparen släpper taget. Den uppriktningen förvandlar ett mönster på papper till en rak stapel, och det fungerar bara om kartongen satt i samma position i griparen vid varje plockning, vilket leder till den tredje punkten.
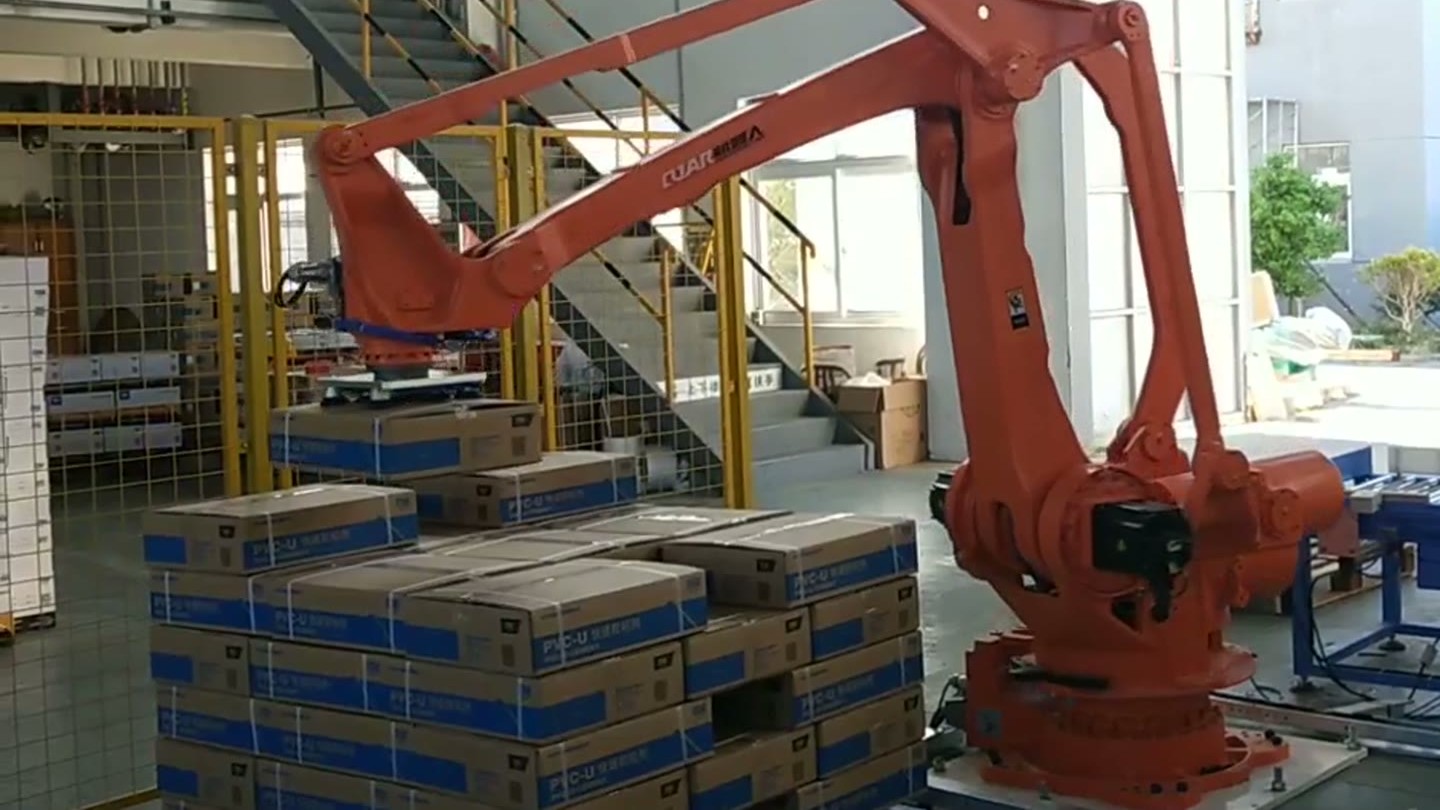
Plockningsposition: en plats vid transportbandets ände
En kartong som stannar tvärt, eller landar snett på rullarna, plockas excentriskt. Felet fortsätter sedan genom cykeln: kartongen hänger annorlunda i gripdonet och placeras förskjutet på stapeln. Små plockfel blir synliga stapelfel efter några lager.
Generellt sett kan en cell fixera plockpositionen med ett fysiskt stopp vid transportbandets ände, sidostyrningar som centrerar kartongen eller en sensor som bekräftar att den är på plats innan roboten rör sig. Vilken som passar beror på kartongen och transportbandet, och det enklaste mekaniska svaret är oftast det mest pålitliga. Roboten ska aldrig behöva gissa var kartongen är. Uppströms spelar också roll: om kartonger anländer tätt packade eller i varierande takt, hör transportbandets längd och bufferten före plockpositionen till cellens design.
Fyraxlig palleteringsmaskin eller cobotpalleteringsmaskin?
Båda används för kartonger; jobbet avgör.
| Fyraxlig palleteringsrobot | Samarbetspalleterare | |
|---|---|---|
| Styrka | Högre nyttolast, snabbare cykler för kontinuerlig produktion | Enklare att placera i ett gemensamt område, snabb att flytta |
| Räckvidd och hastighet | Stort kuvert, byggt för upprepad plockning och placering | Vanligtvis mindre kuvert och lägre hastighet |
| Säkerhet | Arbetar normalt inom ett bevakat område | Utformad för att arbeta bredvid människor; riskbedömningen avgör fortfarande skyddet |
| Passar bäst | Stabila linjer för hög volym, fasta kartongstorlekar | Lägre volym, blandade jobb, begränsat golvutrymme |
Kontrollera nyttolast, hastighet och säkerhetsbedömningen mot dina egna data innan du fattar beslut.
När kedjan håller, och när den behöver mer design
Den anpassar kartongstorlekar som anländer till en förutsägbar punkt och går över på en palltyp med ett upprepande mönster. Titta närmare när storlekarna varierar kraftigt, kartongerna är mjuka eller deformeras av sin egen vikt, flera produkter blandas på en pall, eller om inslagning och gaffeltruckhantering tillkommer. Dessa utesluter inte automatisering; de avgör hur mycket extra design cellen behöver.
Frågor vi hör
Kan en cell hantera mer än en kartongstorlek? Ofta, om storlekarna är kända i förväg och mönstret och plockpositionen planeras för varje storlek, ju mer de skiljer sig åt, desto mer måste gripare och plockposition beaktas tillsammans.
Vad behöver du för att börja? Kartongstorlek och vikt, pallstorlek, önskad stapelhöjd och daglig produktion. Ett foto av den aktuella linjen hjälper.
För ett cellkoncept och en cykeltidsuppskattning, Kontakta oss här eller skriv till sales@evsrobot.com.
Den här artikeln beskriver processen som visas i videon och allmän designpraxis; den gör inga anspråk på den här cellens hastighet, belastningsklassning, staplingsmönster eller lagerantal.