
By EVST-redaktionen · Recenserad av EVST-redaktionen · Senast uppdaterad 24 september 2026 · Redaktionell politik · Korrigeringspolicy · Villkor
Den mest begränsade fogen bör driva en svetsbana med långa ramar. Filmmaterialet visar två orange robotar placerade längs en lång blå fixtur som håller en separat böjd metalldel; bågar uppstår vid lokala fogar medan robotarna rör sig mellan positioner. En användbar studie börjar vid fogen närmast hindret eller längst bort från ett stabilt referensvärde och arbetar sedan utåt mot stöd, brännaråtkomst och sekvens. Dela ram- och skarvkraven med EVST.
Börja vid leden med minst frihet
Långa medlemmar frestar team att lägga ut cellen runt den totala längden. Längden spelar roll, men den avgörande begränsningen är ofta lokal: en skarv nära ett stöd, en böjd sektion som blockerar brännarhalsen, eller en ändskarv som kräver att roboten närmar sig sin arbetsgräns. Om den skarven inte kan svetsas och lämnas med marginal är resten av layouten förhastad.
Det breda bildformatet skiljer den blå fixturen från den mörkare metalldelen som finns inuti den. Robotar står på olika sidor och rör sig till lokala arbetsområden. Detta stöder en svetsanalys över långa intervall utan att identifiera produkten, projektet, koordineringsmetoden eller svetsresultatet.
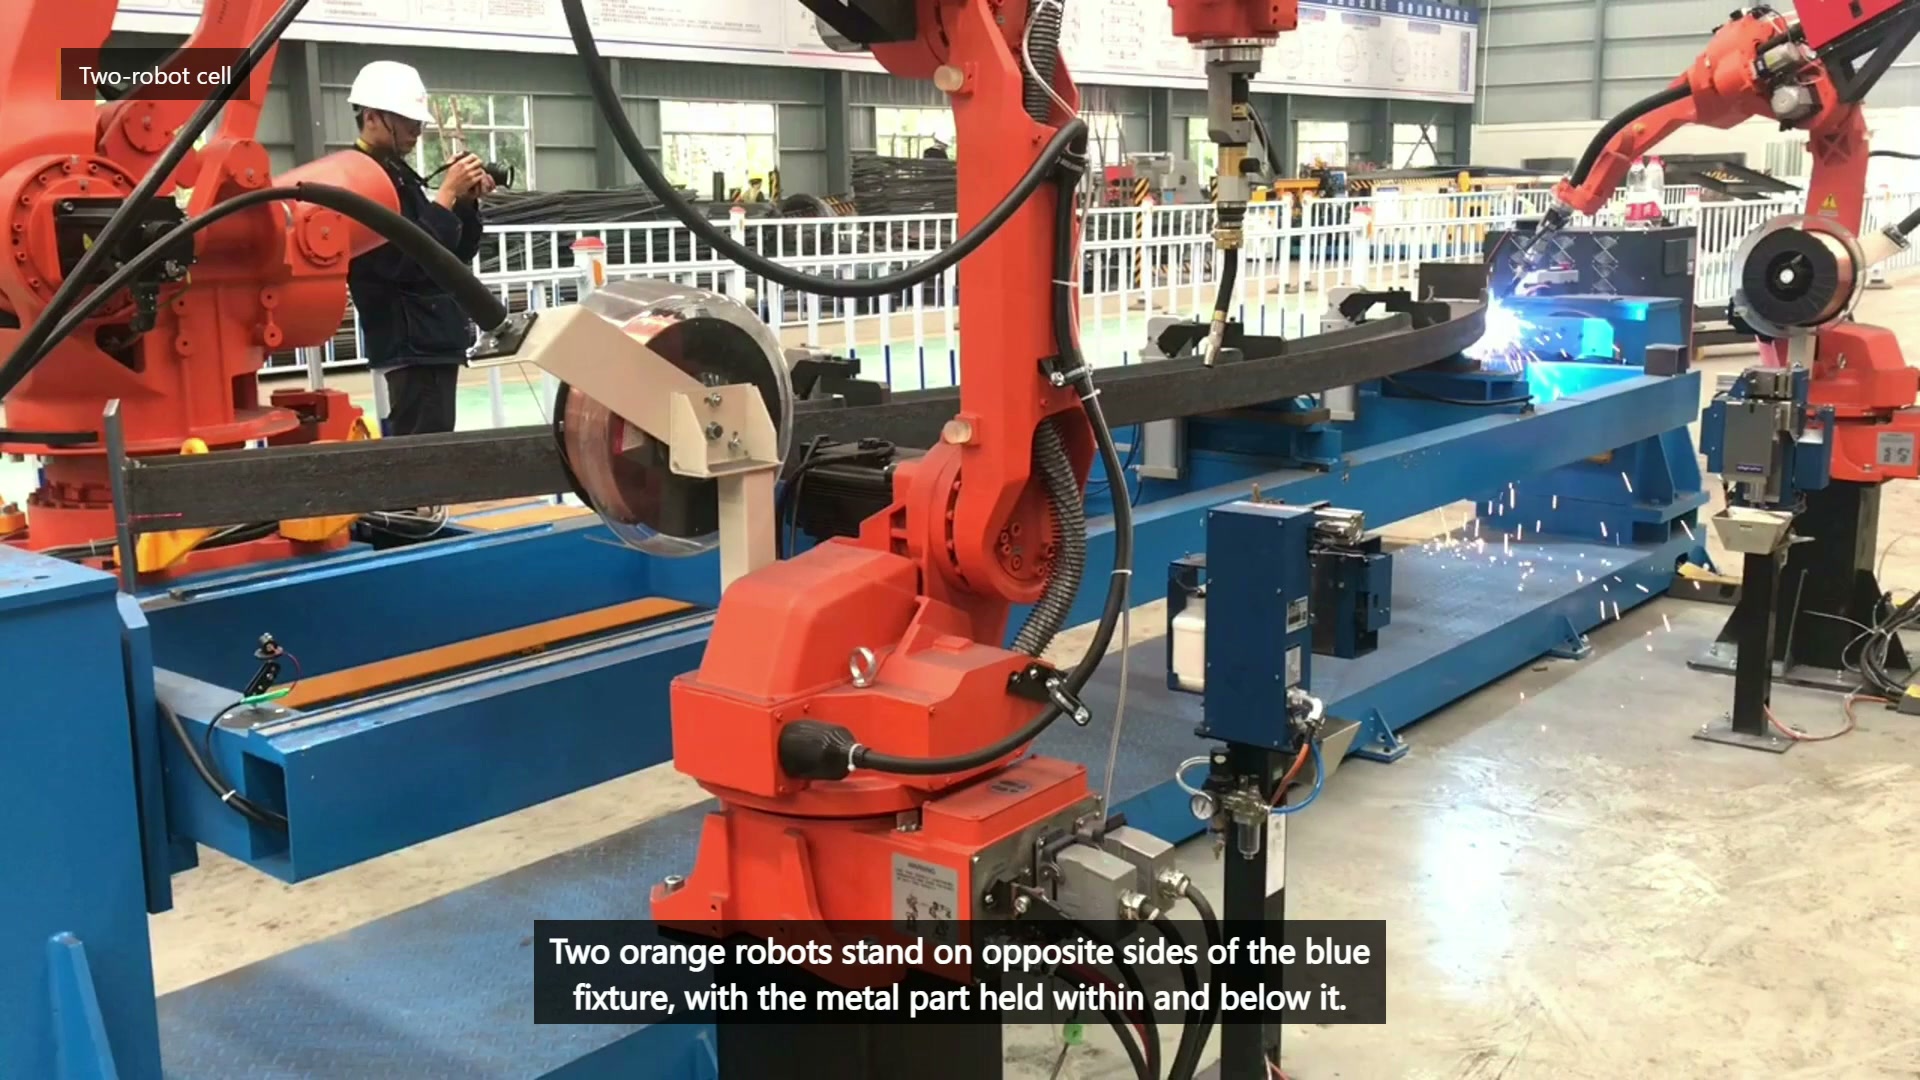
Slutlig huvudvideo 00:10 — Två orangea robotar står på motsatta sidor av den blå fixturen, med den långa metalldelen inuti.
Skapa en karta över gemensam åtkomst innan robotpositioner tilldelas
För varje erforderlig skarv, registrera tillåtna brännarvinklar, start- och slutåtkomst, kabelhölje, närliggande klämmor och en fri avståndsmätare. Klassificera sedan skarven som öppen, begränsad, ompresentation krävs eller utanför det föreslagna automatiserade omfånget. Denna karta visar om två fasta robotpositioner är tillräckliga eller om arbetsstycket, fixturen eller robotens montering behöver ändras.
| Ledtillstånd | Tidig fråga | Möjligt svar |
|---|---|---|
| Nära en klämma | Kan brännaren och halsen passera utan att förlora den erforderliga vinkeln? | Flytta klämman eller ändra dess riktning |
| Långt från datumet | Hur mycket positionsvariation når leden? | Förbättra stöd eller mät presentation |
| Bakom en kurva | Finns det en säker metod och reträtt? | Presentera medlemmen igen eller ändra omfattning |
| Delas mellan robotar | Kan en arm gå ut innan den andra går in? | Definiera ägarskap och väntelägen |
Stöd medlemmen utan att göra fixturen till ett hinder
En lång del behöver tillräckligt med stöd för att kontrollera sin presentation, men varje stöd kräver åtkomst. Välj stabila referenspunkter före svetsning, placera stöd där de kontrollerar nedböjning eller vridning och placera klämmorna så att den planerade brännarbanan förblir öppen. Mät skarvens position efter fastspänning och igen efter att den lossats; annars kan bankorrigeringar maskera variationer i fixturen eller den inkommande delen.
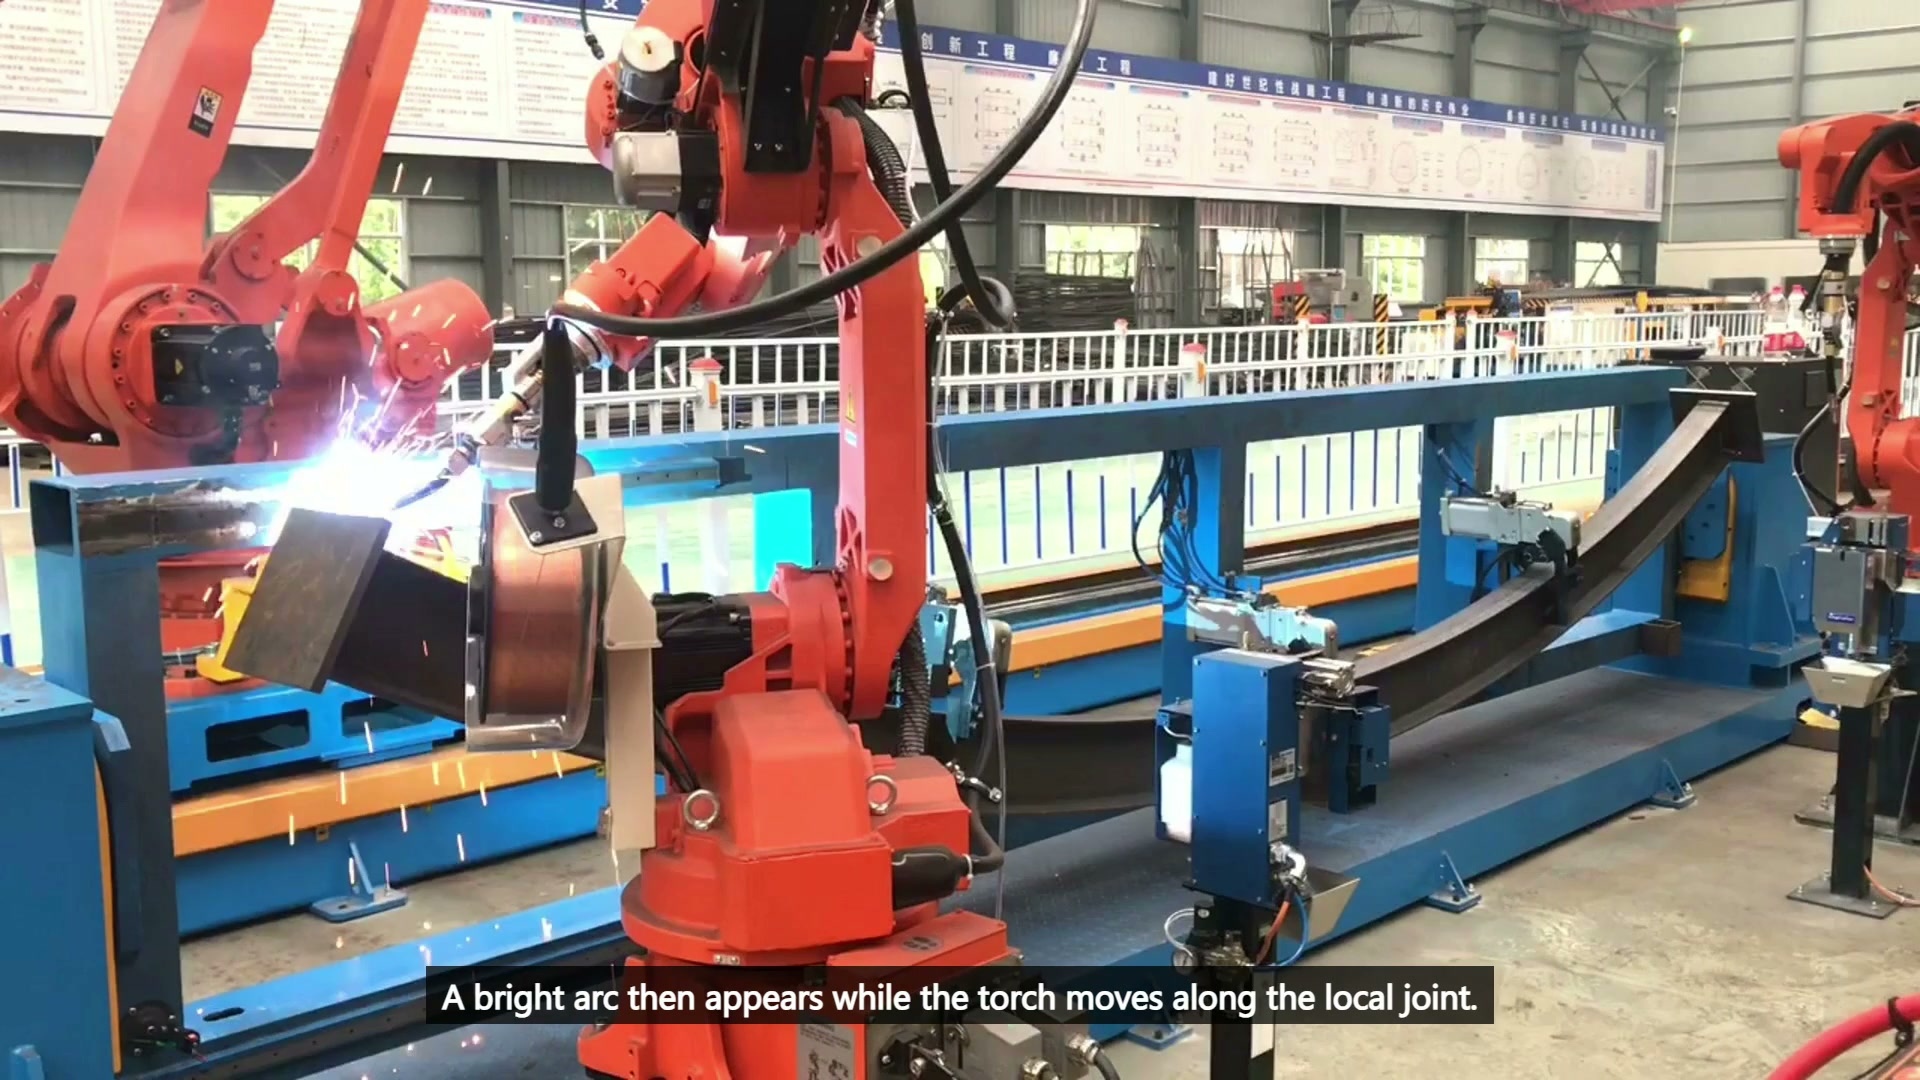
Slutlig huvudvideo 00:28 — En svetsbrännare arbetar vid en lokal skarv på den långa metalldelen, med synliga ljusbågar och gnistor.
Fixturen måste också tillåta belastning, inspektion, rengöring och brännarservice. Dessa tillstånd kräver ofta andra avstånd än automatisk svetsning. En konstruktion som bara fungerar med cellen stängd och en perfekt del redan fastklämd är ofullständig.
Sekvens genom åtkomst och verifiering
Banplanen bör inkludera svetssegment, bågavstängningsrörelser, robotöverlämningar, återhämtningspunkter och inspektionsplatser. Testa den mest begränsade skarven, den längsta förflyttningen och alla områden där robothöljen närmar sig varandra. Tilldela varje resultat till ett skarvnummer, fixturtillstånd och programversion.
Varför inte börja med den enklaste leden?
En enkel demonstration kan dölja den funktion som senare tvingar fram en omdesign av fixturen. Den svåraste fogen blottlägger layoutbegränsningen medan ändringar fortfarande är billiga.
Förkortar en andra robot automatiskt cykeln?
Nej. Fördelen beror på åtkomstallokering, väntetid i delat utrymme, fixturbeteende och den erforderliga svets- och inspektionssekvensen.
Vad ska det fysiska testet använda?
Använd produktionsliknande element, realistiska häft- och gapförhållanden, de föreslagna stöden och det faktiska brännar- och kabelpaketet.
Indata för en svetsstudie med långa ramar
- Ramritning och numrerad foglista
- Svetsområden, förberedelse och acceptanskriterier
- Inkommande toleranser, häfttillstånd och sannolik distorsion
- Datum, stöd, klämma och lastkoncept
- Brännare, kabel, robot och underhållspaket
- Utgångsmål, omkopplingsområde och återställningsregler
E-post sales@evsrobot.com eller använd EVS Internationals kontaktsida med medlemsritningen och den gemensamma listan. EVST kan granska åtkomstkartan, supportkonceptet, robotallokeringen och testplanen.
Filmmaterialet dokumenterar synlig ramfixtur och lokal svetsrörelse. Produktidentitet, robotkoordination, svetsprocedur, cykelprestanda och svetsgodkännande kräver projektvalidering.