
By EVST-redaktionen · Recenserad av EVST-redaktionen · Senast uppdaterad 9 oktober 2026 · Redaktionell politik · Korrigeringspolicy · Villkor
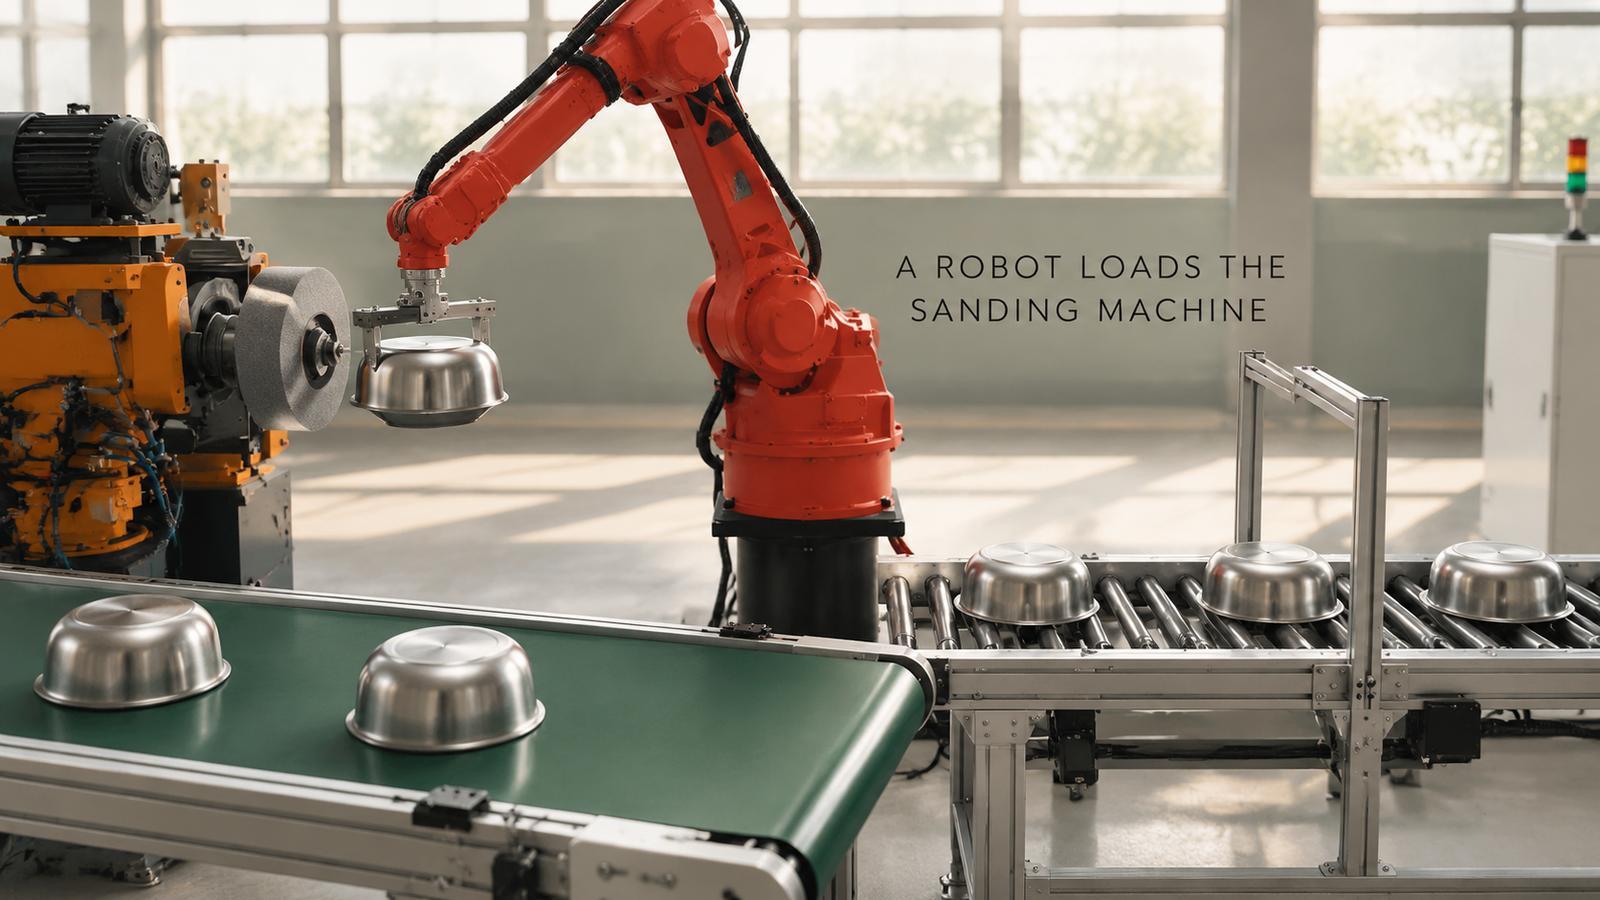
En person kan lämna en skålslipmaskin när roboten har tagit över allt som personens händer och ögon tyst gjorde: plocka upp en skål som anländer upp och ner, placera den centrerad på spindelchucken, arbeta i dammet och göra allt detta tillräckligt snabbt för att slipskivan aldrig ska vänta. Cellen som beskrivs här gör det med en sexaxlig robot. Den lyfter rostfria skålar från en rulltransportör, lastar var och en på chucken på en slipmaskin och placerar den slipade skålen på ett bandtransportör.
Funderar du på att automatisera en slipmaskin? Skicka oss detaljritningen och din dagliga produktion, och vi kommer att svara med ett cellkoncept och en uppskattning av cykeltiden.
Vad en operatörs händer gör vid den här maskinen
Hjulet gör det nyttiga arbetet. Operatören är matningsledningen till det, och jobbet är repetitivt, dammigt och svårt att hålla bemannat. Titta på en sådan station och operatörens uppgifter faller i några små, som var och en blir en fråga för cellen:
| Vad operatören gör | Vad cellen måste svara på |
|---|---|
| Tar nästa skål och vrider den så att den passar maskinen | Hur en gripare plockar upp en skål som anländer med munnen nedåt och räcker över den |
| Placerar skålen på chucken och känner om den är rätt | Hur skålen hamnar i mitten utan att någon kontrollerar |
| Står i dammet | Hur roboten och dess gripare överlever det |
| Tar av den slipade skålen och ställer ner den | Vart färdiga skålar ska, och hur roboten tar sig dit |
| Håller nästa skål redo medan hjulet arbetar | Hur layouten hindrar maskinen från att vänta |
En slinga genom den här cellen
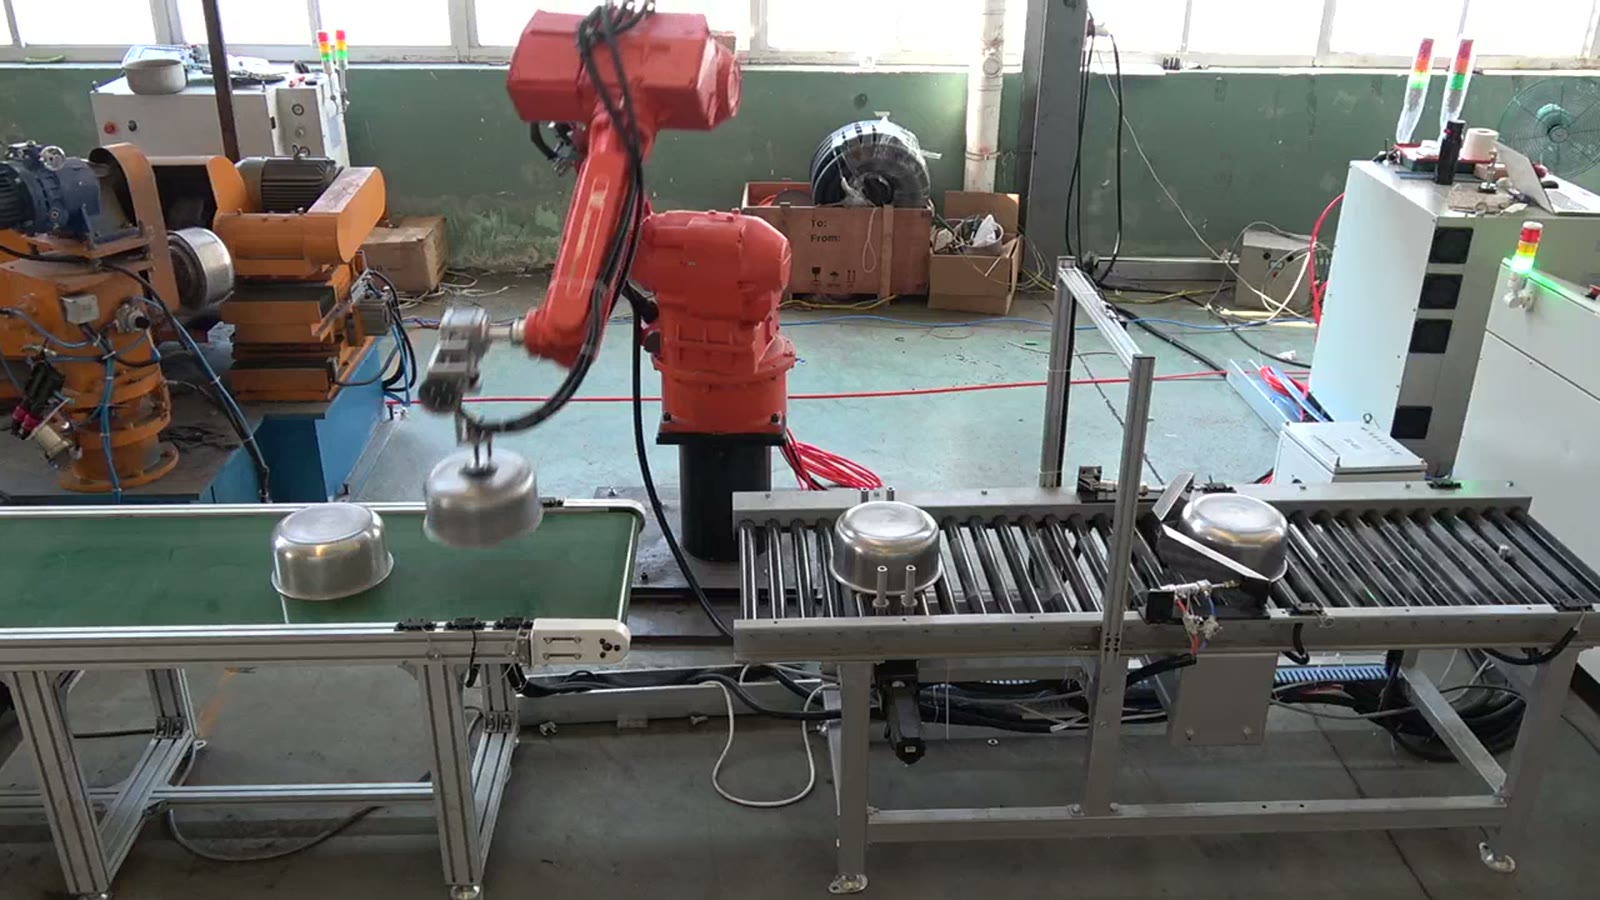
En rulltransportör transporterar in skålarna till höger. Den orange slipmaskinen står till vänster, med en spindelchuck och en grå slipskiva. En grön bandtransportör löper framför, och den röda sexaxliga roboten står i mitten, inom räckhåll för alla tre.
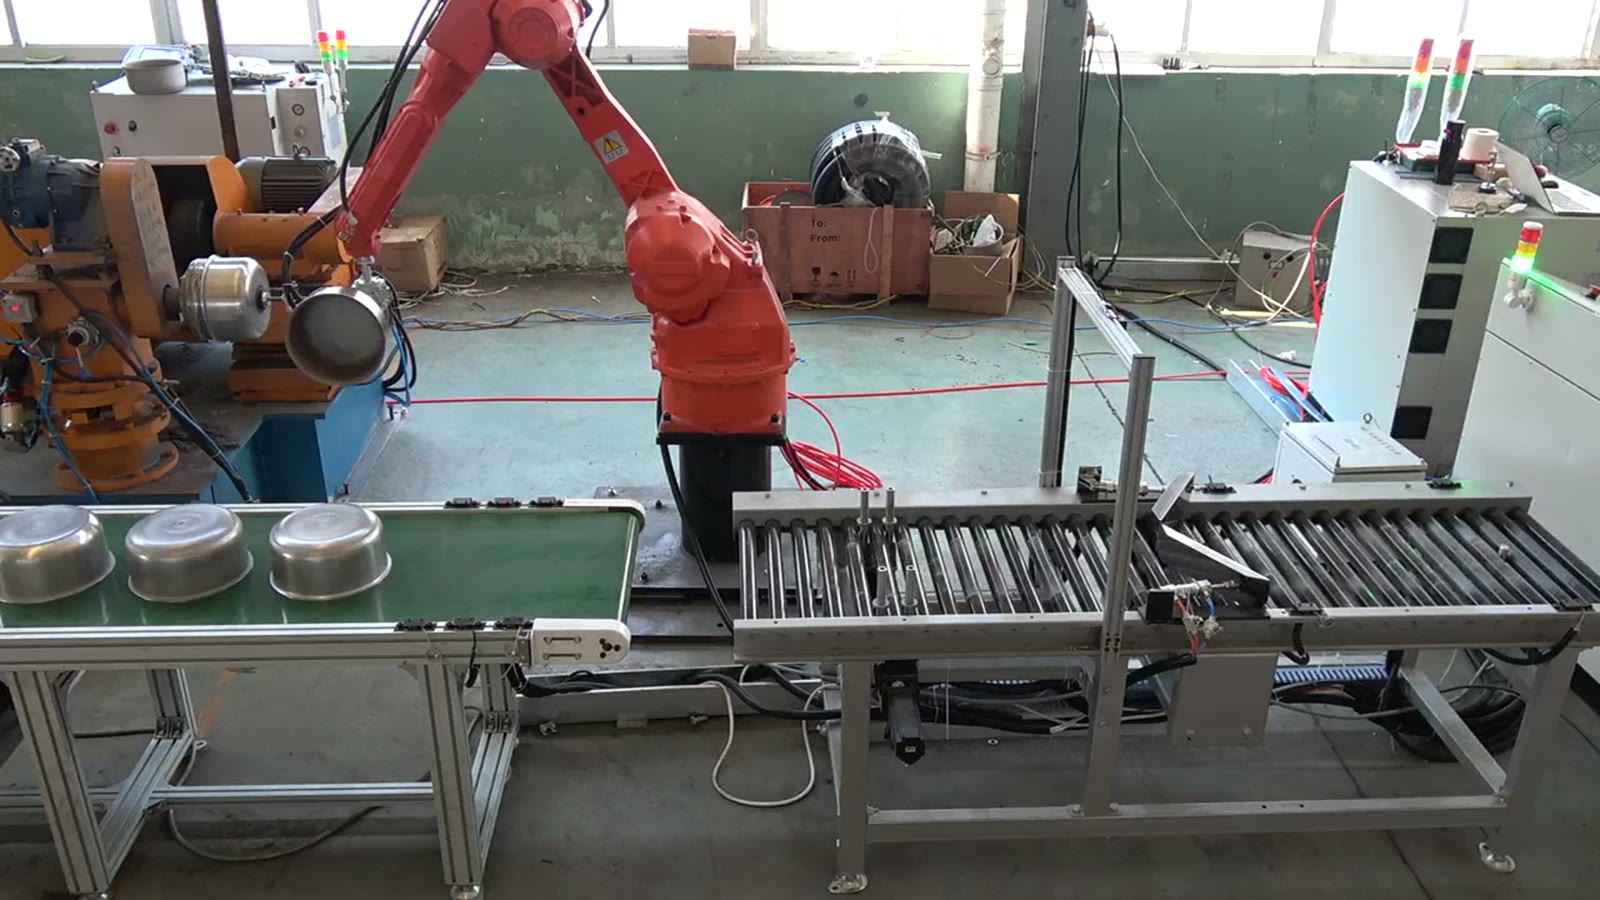
- De rostfria skålarna placeras med mynningen nedåt på rulltransportören, en efter en.
- Roboten når slutet av transportbandet och trycker sin stångformade gripare mot en skål.
- Den lyfter skålen och vänder sig mot slipmaskinen.
- Skålen laddas på spindelchucken och armen stannar kvar vid maskinen i några sekunder medan skålen roterar och hjulet pressas mot den.
- När slipningen är klar tar roboten undan skålen och vänder sig framåt.
- Den placerar skålen på det gröna bandtransportören, som transporterar skålarna framåt.
- Roboten går tillbaka till rullbandet för nästa skål och upprepar rörelserna.
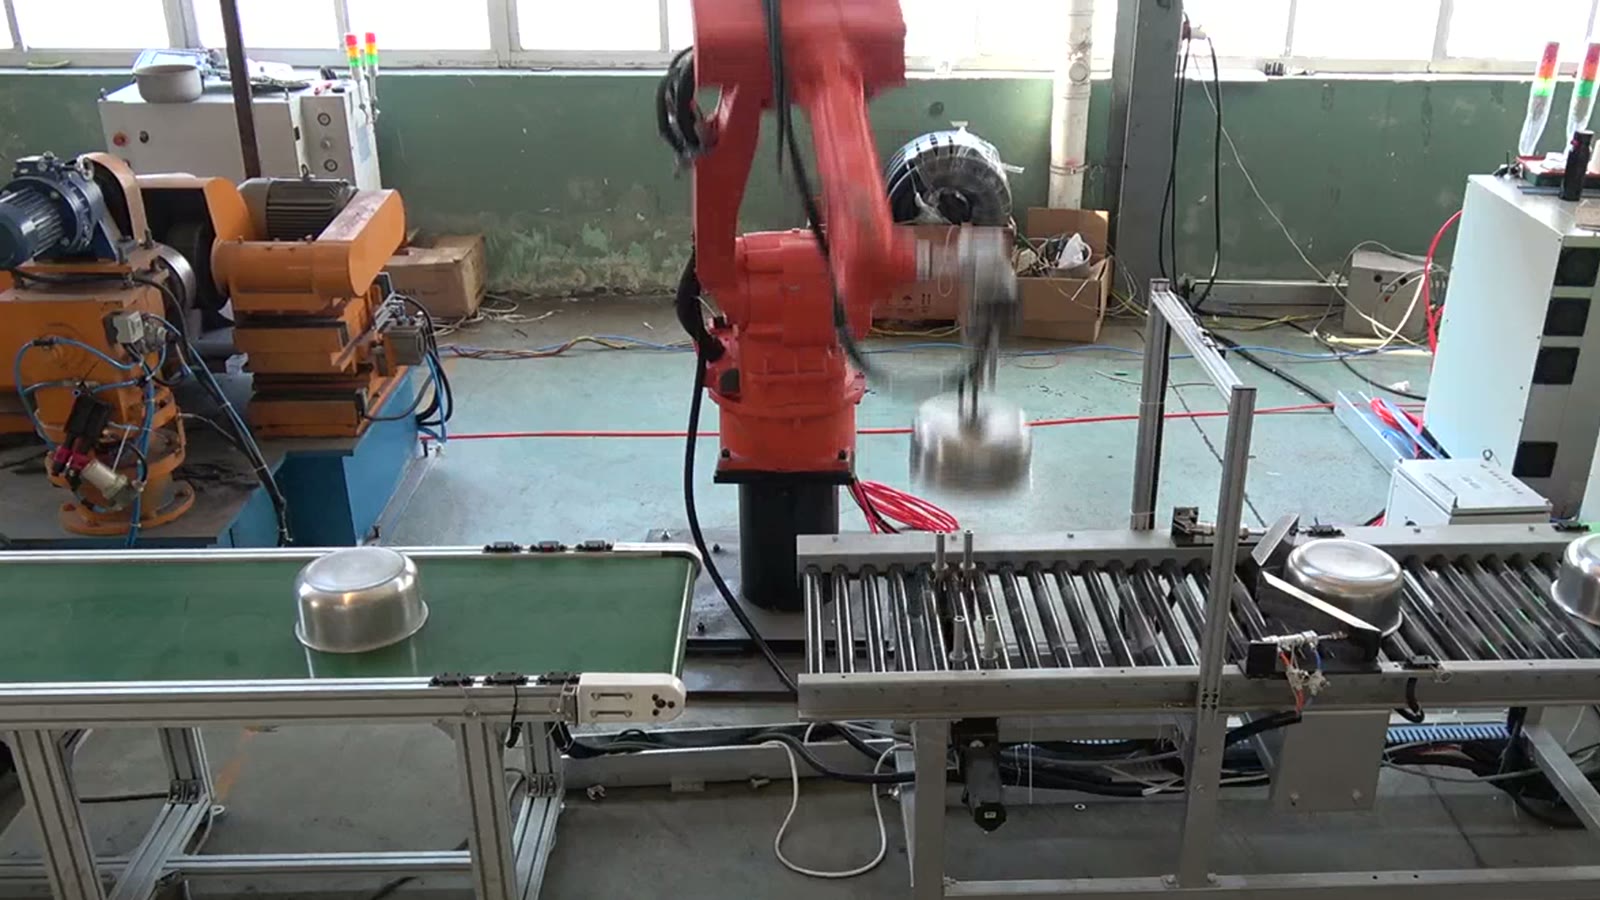
Placering av skålen: från gripare till chuck
En skål som anländer med munnen nedåt står stabilt på ett transportband. Problemet är att den orientering i vilken roboten plockar upp den inte nödvändigtvis är den i vilken chucken måste ta emot den.
Den kloka ordningen är att bestämma vilken yta chucken griper in i och vilken yta hjulet måste nå, och först då definiera gripdonet. Det måste lämna chuckens kontaktyta fritt, får inte markera en yta som ännu inte ska slipas, och måste släppa rent när chucken tar över. Ett stångformat gripdon är ett enkelt svar när skålens form erbjuder någonstans att trycka och lyfta. En familj av flera former kan kräva ett anpassningsbart gripdon eller ett verktygsbyte, och det är en fråga för ritningen.
Att förbli trogen spindeln
En excentrisk skål på en roterande chuck vinglar, och hjulet tar sedan av materialet ojämnt. Centreringen delas därför mellan robot och chuck. En chuck med en inmatning, ett positioneringssäte eller en centreringsfunktion förlåter ett litet placeringsfel. En chuck utan något av dessa kräver en noggrann placering, och varje förändring i hur skålen placeras på transportbandet går rakt igenom till maskinen. Ett stopp eller en styrning i slutet av transportbandet, så att varje skål anländer på nästan samma plats, ger gripdonet ett försprång.
Damm och robotens handled
Slipning kastar bort fina partiklar, och en robot bredvid maskinen står i molnet. Damm samlar sig i fogar och kabelgenomföringar, täcker gripdonet och kan störa dess känselanvändning. Vanliga åtgärder är ett skyddande lock för roboten, en förseglad eller renad gripdon, utsug nära hjulet och en layout som håller handleden borta från den tyngsta strömmen. Vilket av dessa en anläggning behöver beror på processen och maskinen. Fråga tidigt, eftersom svaret påverkar robotval och underhåll.
Håller hjulet från att vänta
En allmän princip: robotens förflyttning mellan stationer bör vara kort jämfört med den tid en skål tillbringar på hjulet. När den är det, bestämmer maskinen takten och roboten har tid över. När den inte är det blir roboten en flaskhals, och först då ifrågasätts en andra robot eller en andra maskinposition.
Buffertar hjälper. Väntande skålar på rullbandet och ett band som transporterar bort färdiga slipmaskiner låter ett kort avbrott i vardera änden passera utan att stoppa slipmaskinen, till priset av golvyta. Huruvida en robot håller jämna steg med en maskin beror på sliptiden per skål i förhållande till robotens tur och retur, och det är vad en cykeltidsuppskattning från dina ritningar ger svar på.
När en robot per slipmaskin är vettig
En robot vid slipmaskinen är vettig när skålarna kommer från en etablerad familj av former, alltid anländer med munnen nedåt på en känd plats, och maskinen kör större delen av skiftet. Det behöver undersökas närmare om en maskin hanterar mycket olika diametrar eller djup, om skålarna kan anlända lutade eller staplade, om slipsteget kräver att skålen vänds och greppas om halvvägs, eller om skydd och dammutsug inte lämnar roboten plats bredvid maskinen.
Vad köpare frågar om slipceller
Måste slipmaskinen bytas ut? Ofta inte, men den måste vara redo för automatisk laddning: ett sätt att tala om för roboten att maskinen är redo, och tillräckligt med åtkomst för att roboten ska kunna nå chucken. Vi kontrollerar detta mot den maskin du redan använder.
Fungerar kastruller och andra köksredskap på samma sätt? Samma frågor gäller, men griparens och chuckens ingrepp är specifika för varje form, så skicka ritningen för varje.
Information som låter oss storleksanpassa cellen
Skicka in detaljritningen med storleksintervallet för skålar eller tråg, berätta vilken slipmaskin du använder idag och hur skålen är fastspänd på den, och ge oss din dagliga produktion. Utifrån det kan vi bedöma vilken av dessa frågor som väger mest för dina detaljer och skissa en cell med en uppskattning av cykeltiden.
Köra en slipmaskin för hand idag? Berätta för oss om det eller mejla sales@evsrobot.com med ritningen och den dagliga produktionen.
Allmänna principer för robotbelastning för slipmaskiner, illustrerad med en skålcell; skålstorlekar, material, slipparametrar, cykeltider och ytresultat anges inte.