
By EVST-redaktionen · Recenserad av EVST-redaktionen · Senast uppdaterad 30 september 2026 · Redaktionell politik · Korrigeringspolicy · Villkor
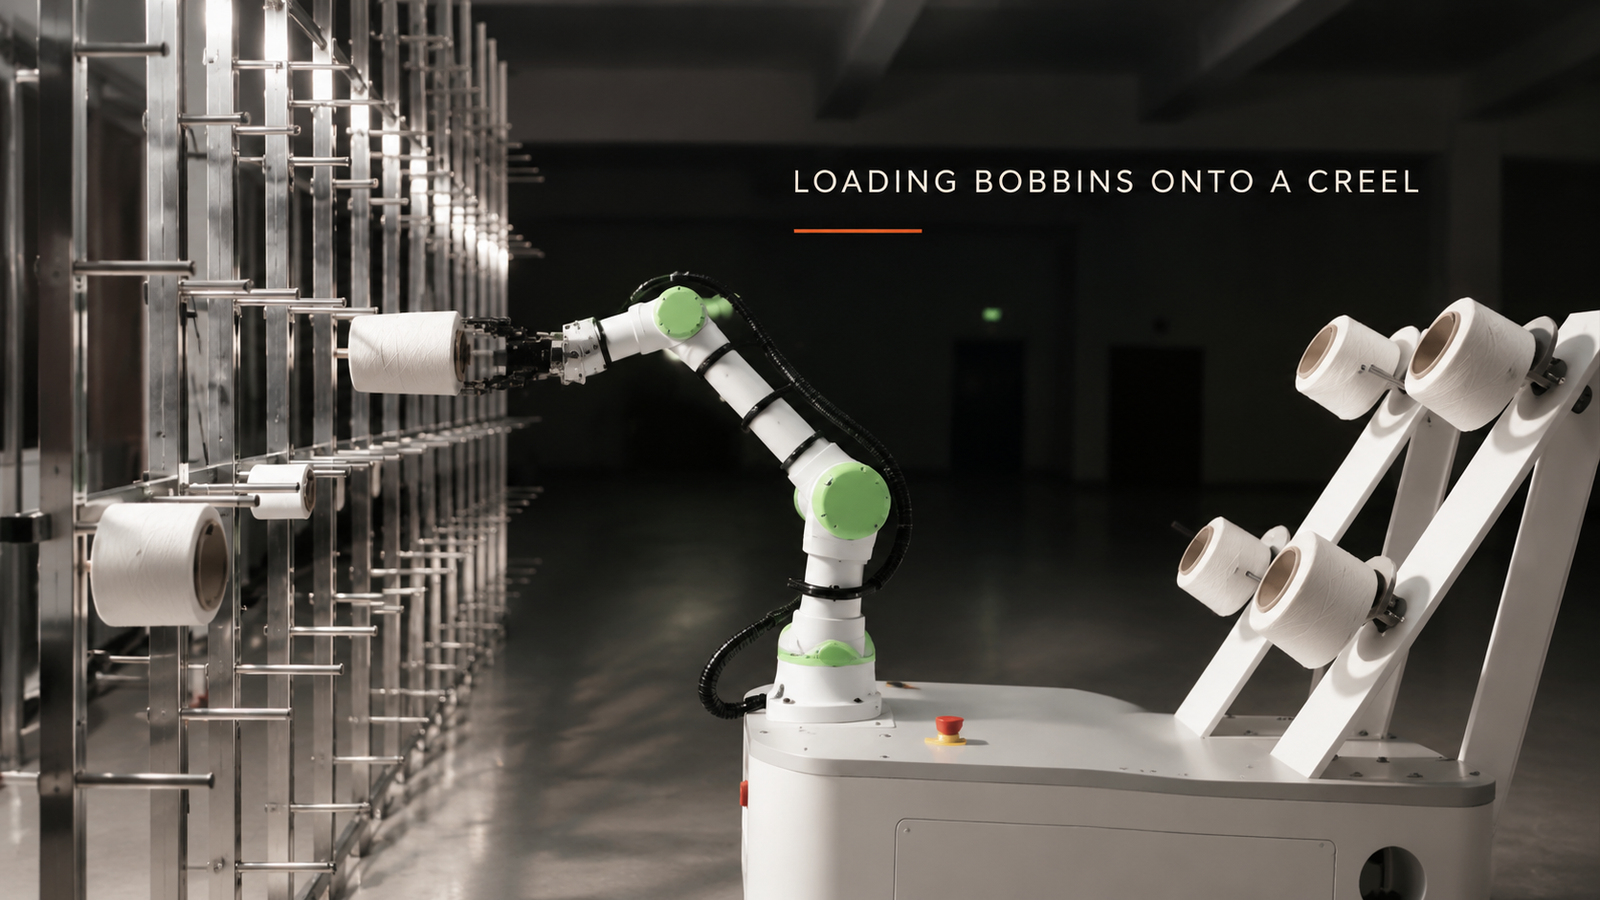
En cobot som laddar spolen måste få tre saker rätt på varje spole: den måste hålla spolen någonstans som aldrig nuddar garnet, den måste placera spolens hål på stiftet i linje med stiftet, och den måste kunna göra både vid den högsta och den lägsta stiften på spolen. En fjärde fråga, huruvida coboten stannar på ett ställe eller sitter på en mobil bas, följer av spolens längd. I cellen som beskrivs här tar en cobot på en mobil bas vita garnspolar från ett vinklat ställ och skjuter upp dem på pinnarna på en flernivåspol, en i taget.
Planerar du att automatisera spolladdningen på dina spolar? Skicka oss din detaljritning och dagliga produktion, och vi kommer att svara med ett cellkoncept och en uppskattning av cykeltiden.
Varför lastning av spolar är ett placeringsproblem, inte ett lyftproblem
I textilfabriker sätts garnspolarna på spolar en i taget. En spole är lång och flera nivåer hög, så att lasta den för hand innebär att gå, böja sig och sträcka sig uppåt, om och om igen. Repetitivt arbete med otymplig räckvidd är det som gör den till en kandidat för en robot.
En spole är lätt, så nyttolast är sällan den avgörande faktorn. Placeringen är: garnet måste anlända orört, spolen måste glida på utan att fastna, och varje pinne måste vara inom räckhåll. Var och en beror på de andra, så de analyseras bäst tillsammans.
Hur cykeln går i den här cellen
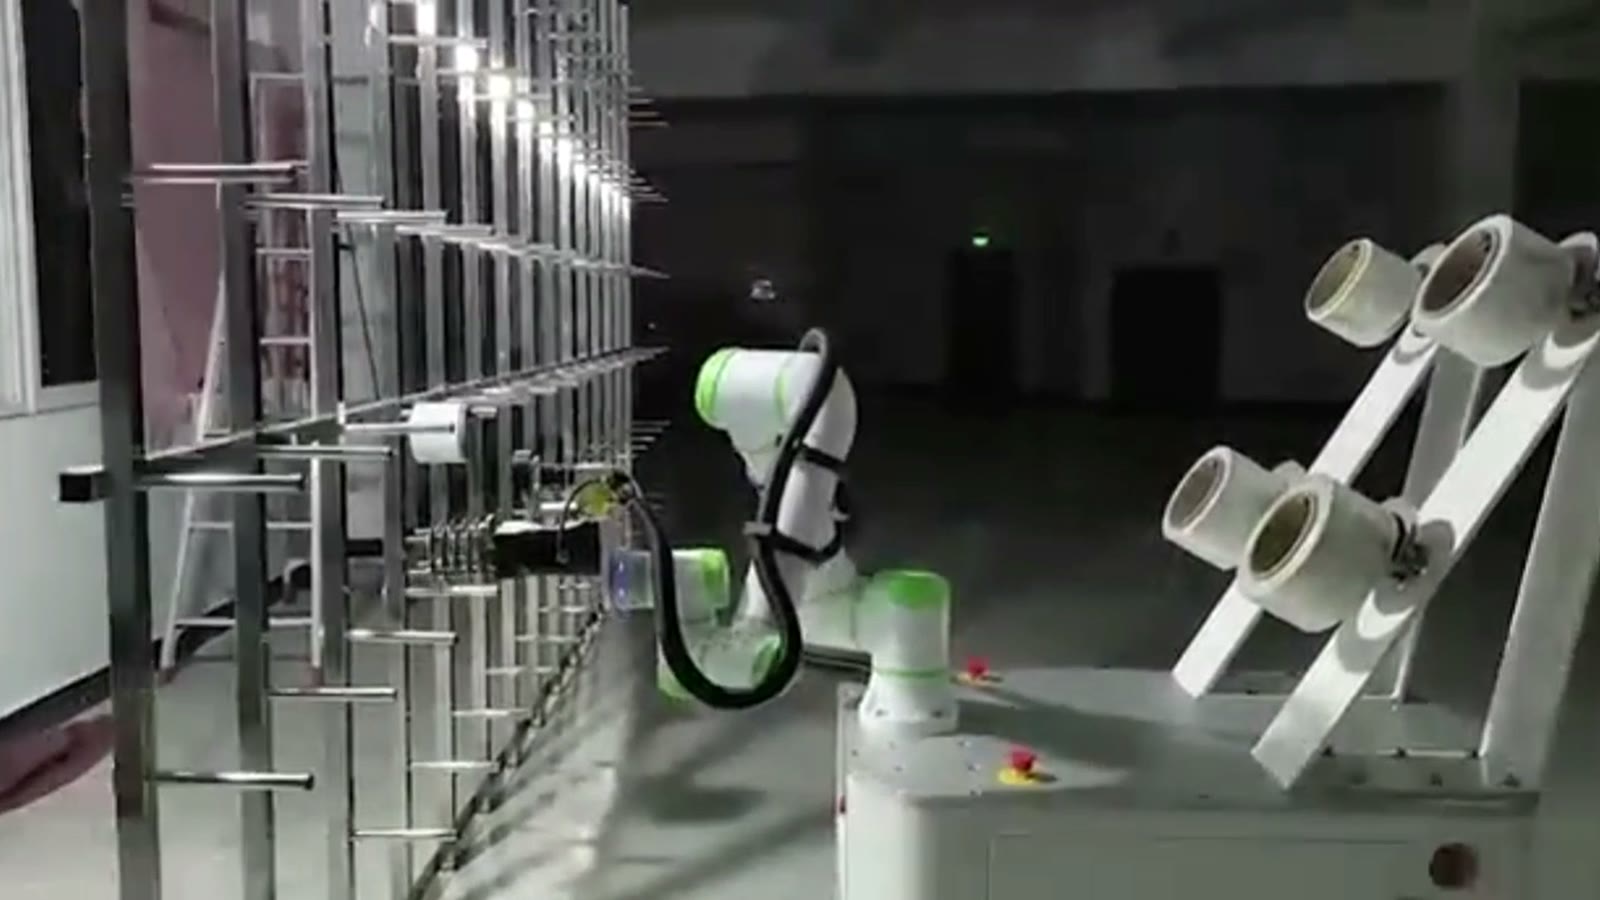
Vita spolar hänger på pinnarna på ett vinklat ställ till höger om coboten; till vänster står spolen, med rader av pinnar på flera nivåer. Cykeln är kort och upprepas:
- Coboten sträcker sig in i det vinklade stället och riktar in griparen med en spole.
- Den lyfter spolen från ställpinnen.
- Armen vrids mot spolen och jämnar spolen.
- Den riktar upp spolen med en spolpinne och trycker på den.
- Griparen släpper taget och drar tillbaka.
- Coboten återvänder till stället för nästa spole, och pinnarna på olika höjder på spolen fylls på en efter en.
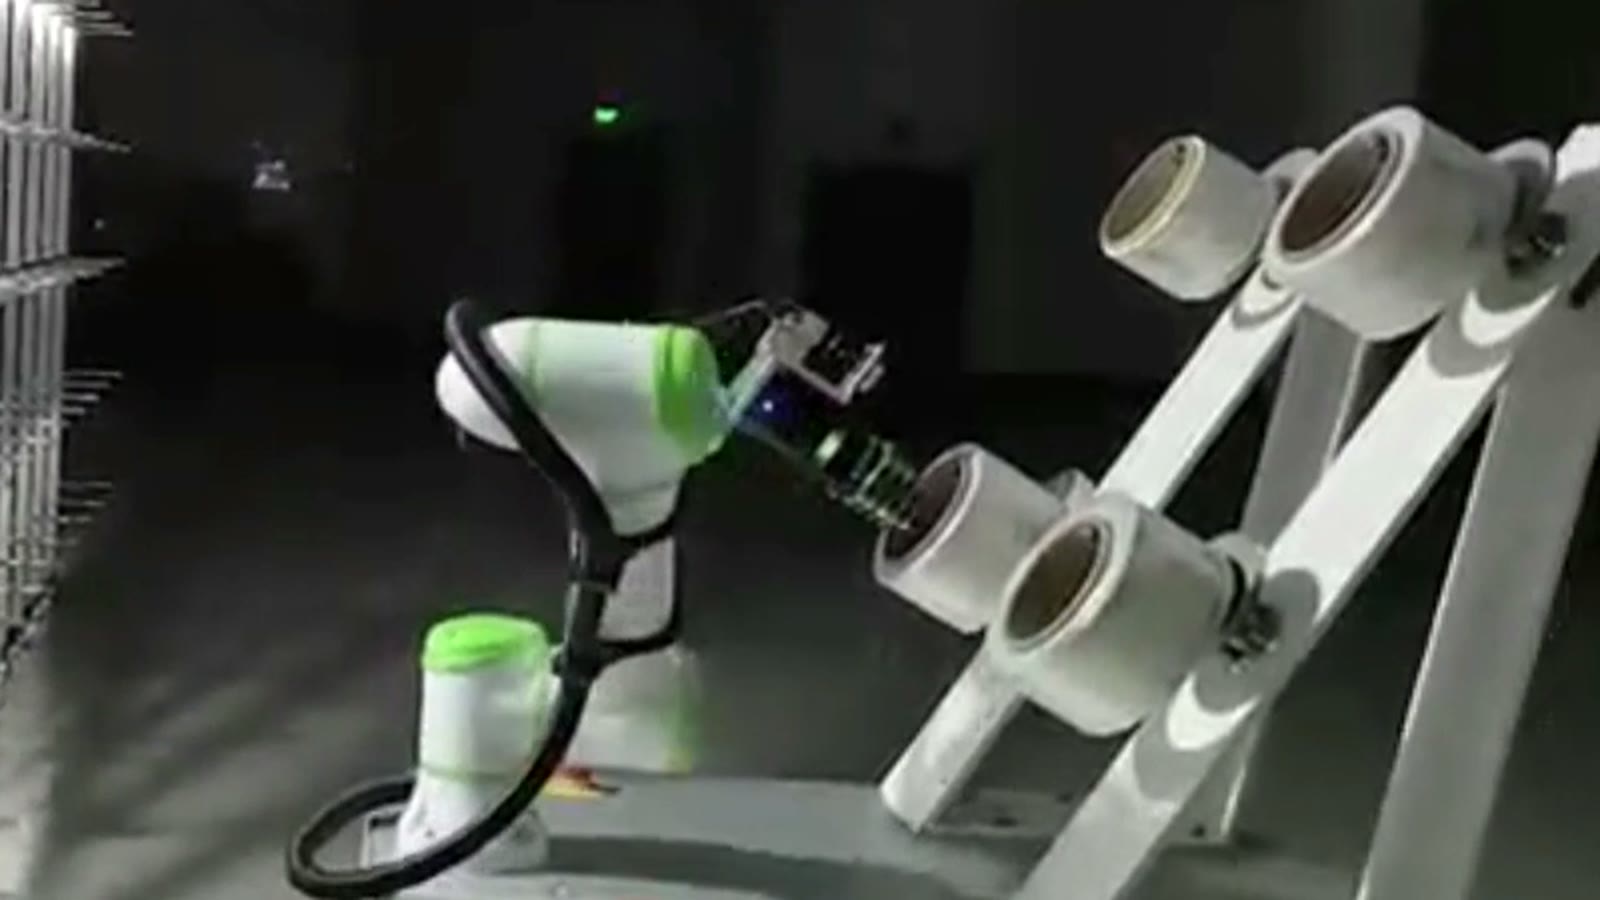
Två orienteringar möts i denna cykel. Spolen kommer från ett vinklat kuggstång, och innan den når spolen jämnar armen ut den. Vridningen mellan kuggstång och spol är där den ändringen av riktning sker, så vinkeln på kuggstångspinnarna och spolspinnarna måste vara känd när cellen konstrueras.
De tre sakerna cellen måste göra rätt
1. Grepp: Håll spolen utan att röra garnet
Garnet som är lindat på spolen är produkten. En gripare som stängs på förpackningen kan trycka på, märka eller störa de yttre lagren, och en spole som skadas vid laddning orsakar problem senare, när garnet löper av den. Som en designprincip bör griparen hålla spolen endast i sitt rör: vid den exponerade änden, eller från insidan av hålet.
Det valet kopplas direkt till nästa begränsning. Greppet måste lämna hålet fritt att glida på en pinne, och fingrarna måste vara fria från pinnen och dess grannar. Ett grepp som är säkert för garnet men blockerar hålet fungerar inte, så grepp och pinnemetoden är utformade tillsammans.
Rördimensionerna kan variera från garntyp till garntyp. Om din anläggning använder mer än en rörstorlek är griparens intervall, eller ett snabbt fingerbyte, en del av specifikationen.
2. Pinnjustering: att placera borrningen på pinnen i linje
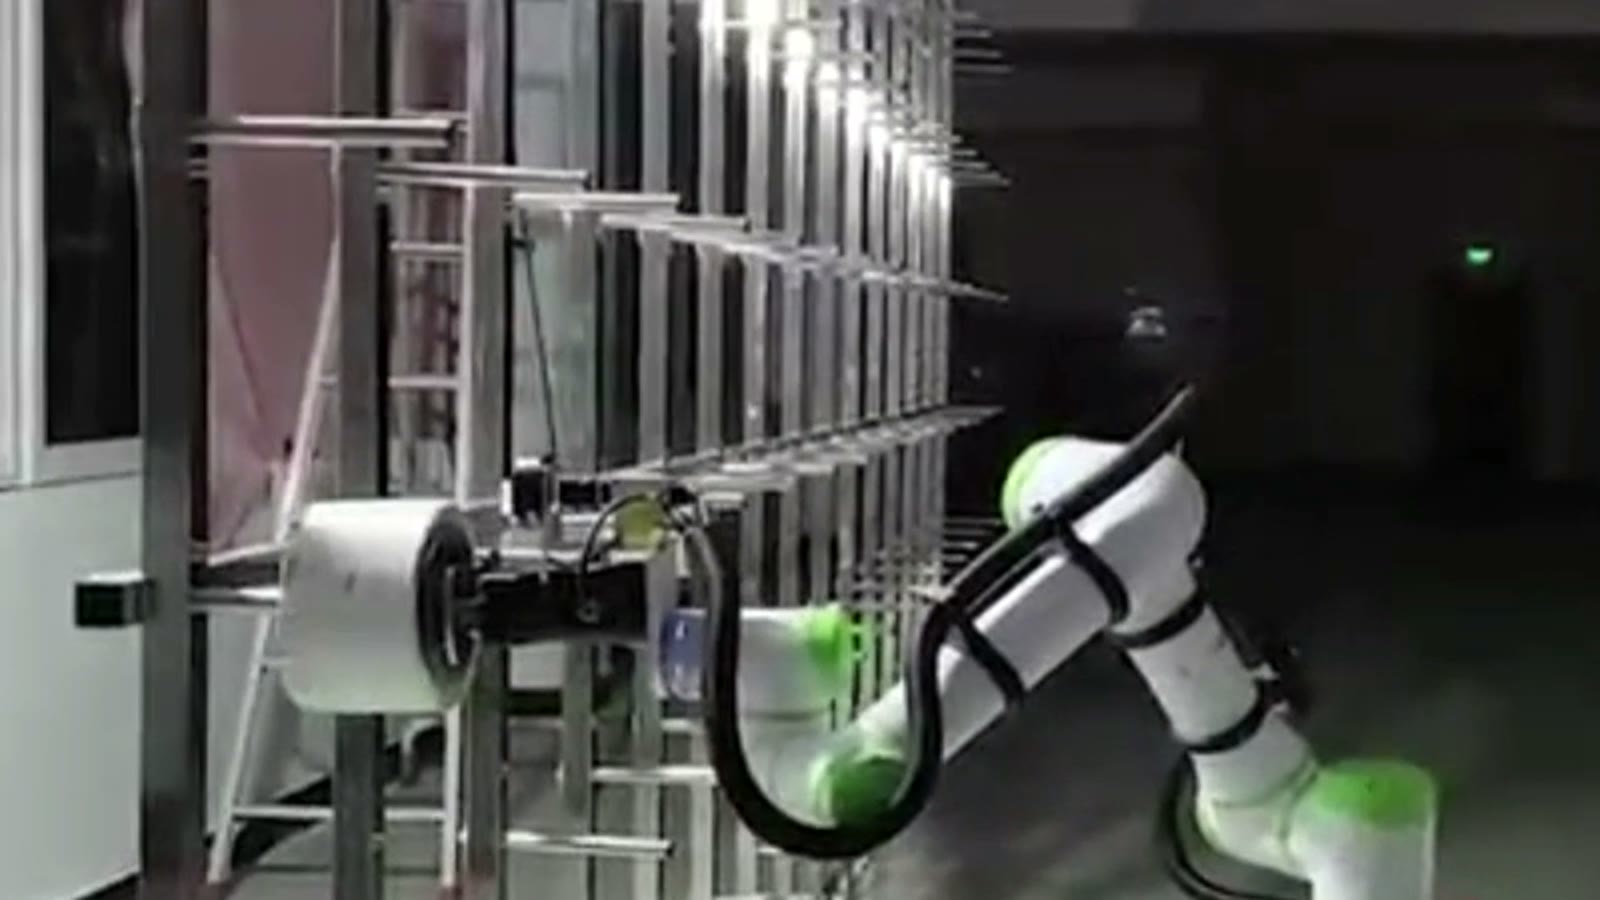
Om borrningen lutas i förhållande till stiftet, eller förskjuts från det, fastnar spolen i spetsen istället för att glida på. Två designprinciper följer. För det första bör tillvägagångssättet löpa längs stiftets egen axel under den sista delen av rörelsen, inte anlända på en kurva. För det andra måste cellen veta var varje pinne verkligen befinner sig.
En spole är en lång ram, och dess pinnar sitter inte alla exakt där en ritning placerar dem. För en robot som arbetar från inlärda positioner blir variation mellan pinnar ett placeringsfel. De vanliga lösningarna är att lära in eller mäta varje pinnposition, att kontrollera pinnar och ramens rakhet före driftsättning, eller att lägga till en sensor som hittar pinnarna före trycket. Vilket av dessa som behövs beror på hur mycket glapp borrningen har över pinnarna.
3. Räckvidd: täcka de högsta och lägsta pinnarna
I den här cellen fyller coboten pinnar på olika höjder på spolen. De övre och nedre raderna är de svåraste positionerna: högst upp är armen nästan full utsträckt, och längst ner måste den nå lågt utan att griparen, spolen eller armen möter ramen eller spolarna som redan är laddade nedanför. Båda ytterligheterna måste också tillåta den linjetryckning som beskrivs ovan.
Kontrollen är lätt att hoppa över: utifrån spolhöjd, tappdjup och spollängd, bekräfta att armen når varje tapp med spolen i våg och med utrymme kvar för rakt tryck. Om inte, finns det alternativ som en större arm eller en annan monteringshöjd.
| Begränsning | Vad den beslutar | Vad ska man kolla först |
|---|---|---|
| Grip | Gripartyp och var den håller spolen | Rördimensioner vid ändarna och inuti borrningen |
| Pegjustering | Infartsväg och om en sensor behövs | Spridning mellan tapppositioner och glapp mellan borrhål och tapp |
| Nå | Armstorlek och monteringshöjd | Övre och nedre tapphöjder, spollängd |
Där en mobil bas passar
En fast cobot täcker bara den del av spolen som är inom räckhåll. Att montera coboten på en mobil bas är ett sätt att betjäna en längre spol: basen flyttas till en sektion, armen belastar pinnarna där och basen flyttas vidare. Alternativen är flera fasta cobotar eller en cobot på ett linjärt spår.
En mobil bas lägger till ett krav som en fast cobot inte har: efter varje rörelse behöver roboten veta var spolen är igen, eftersom dess inlärda pinnpositioner är relativa till spolen, inte golvet. En dockningspunkt, referensmarkörer eller en kamerakontroll vid varje stopp är de vanligaste svaren; ju tätare hålet passar på pinnen, desto viktigare är detta.
Var detta tillvägagångssätt passar in och var man bör titta närmare
Den passar bra när spolar anländer på ett ställ i ett känt arrangemang, rörstorlekarna är få och stabila, och spolen är i gott skick. Den behöver ses närmare när spolen är gammal eller böjd, rörstorlekarna ändras ofta, spolar anländer lösa i lådor, eller en mobil bas skulle behöva passera nära människor eller maskiner.
FAQ
Behöver coboten en kamera för att hitta pinnarna?
Inte alltid. En rak spole med konsekventa pinnar kan löpa från inlärda positioner. En sensor förtjänar sin plats när pinnarna varierar mer än vad borrhålet tolererar, eller när en mobil bas måste hitta spolen igen vid varje stopp.
Kan en gripare hantera flera spolstorlekar?
Ofta om rörstorlekarna är nära varandra. För större skillnader är en gripare med bredare räckvidd eller snabbväxlingsfingrar den vanliga lösningen.
Kan en cobot som lastar spolen även ta bort tomma rör från spolen?
I princip ja: det är samma cykel i omvänd ordning, men gripdonet och tillvägagångssättet måste kontrolleras även för det tomma röret.
Vad man ska skicka in för en utvärdering
- En ritning av spolen: längd, antal nivåer, pinnavstånd, pinnvinkel
- Spolens och rörets dimensioner, inklusive hålet, för varje storlek du kör
- Hur fulla spolar anländer till spolen (ställ, vagn, behållare) och hur många
- Daglig produktion och hur många spolpositioner som lastas per skift
Skicka din detaljritning och dagliga resultat eller e-post sales@evsrobot.com, och vi kommer att svara med ett cellkoncept och en uppskattning av cykeltiden.
Den här artikeln beskriver laddningscykeln som visas i den publicerade videon för den här cellen; basrörelse, cykeltid och garntyp täcks inte och måste bekräftas för din anläggning.