
Arbetszonssekvensering för upprepade svetsar på rälskomponenter

Utforska hur arbetszonsekvensering, fixturkonsistens och randtillstånd styr upprepade robotsvetsar på rälskomponenter.
Robotslipning för höljen till bärbara tangentbord
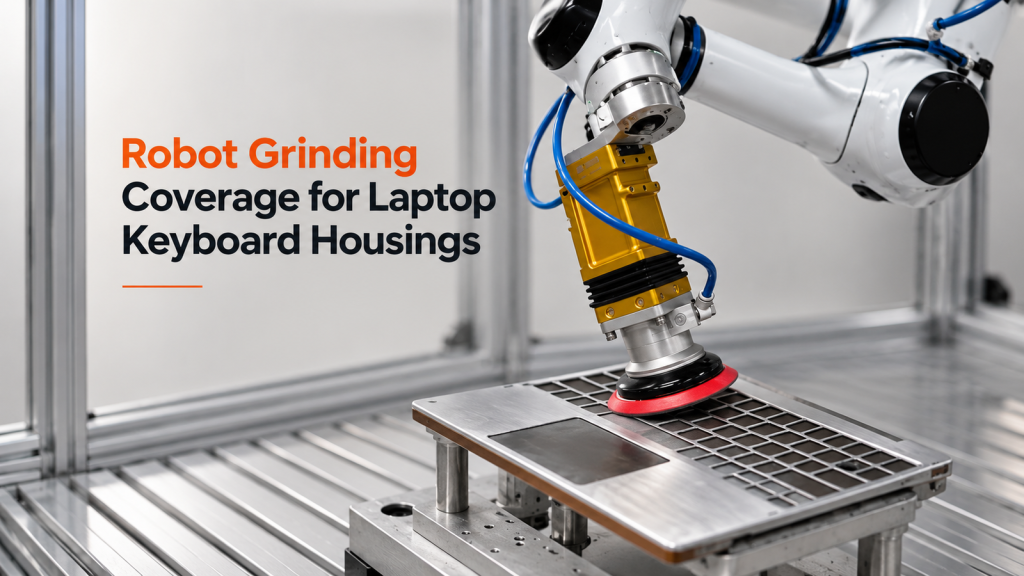
Lär dig hur ytzonindelning, verktygsposition och övergångskontroller styr robotens slipbanor för höljen till bärbara tangentbord.
Vad gör att en robotstyrd sprutkanal för baklucka fungerar runt kanter, masker och begränsningar i sprutboxen?
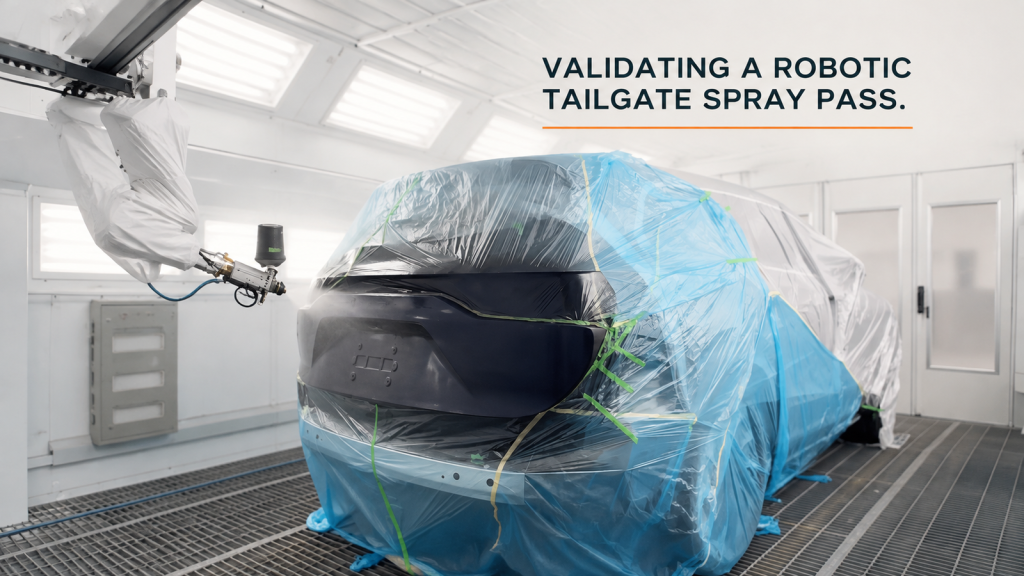
Se hur ytzoner, applikatorposition, en toppmonterad färgkopp, maskeringsgränser och sprutboxavstånd formar en robotiserad sprutbana med baklucka.
Robotpressbetjäning: Vad gör överlämningen mellan ett fack och en press repeterbar?
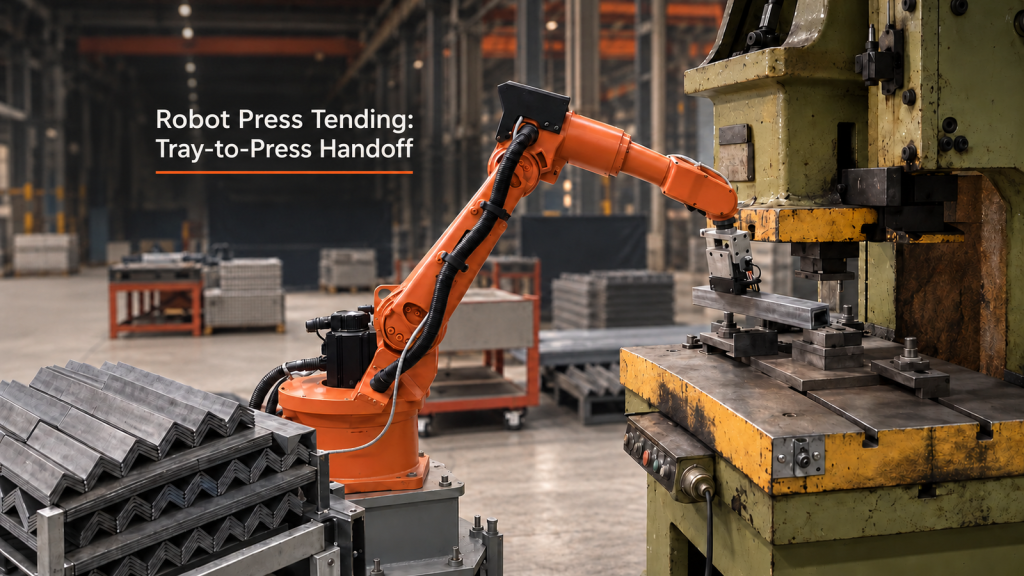
En praktisk analys av brickupptagning, pressbehörigheter, arbetsbordets placering och återställning för robotpressbetjäning.
Planering av en robotarbetsstation för konform beläggning: Tre arbetsområden, en tydlig väg
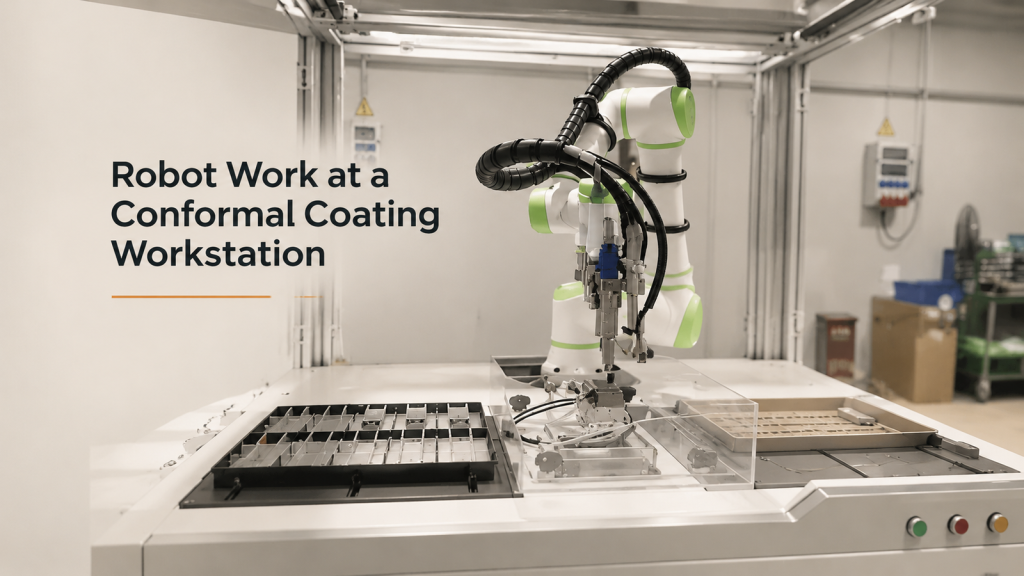
Hur man planerar robotrutter, fixturgränssnitt, närvarotillstånd och återställning över tre arbetsområden i en konform beläggningsarbetsstation.
Mobil robot CNC-maskinbetjäning
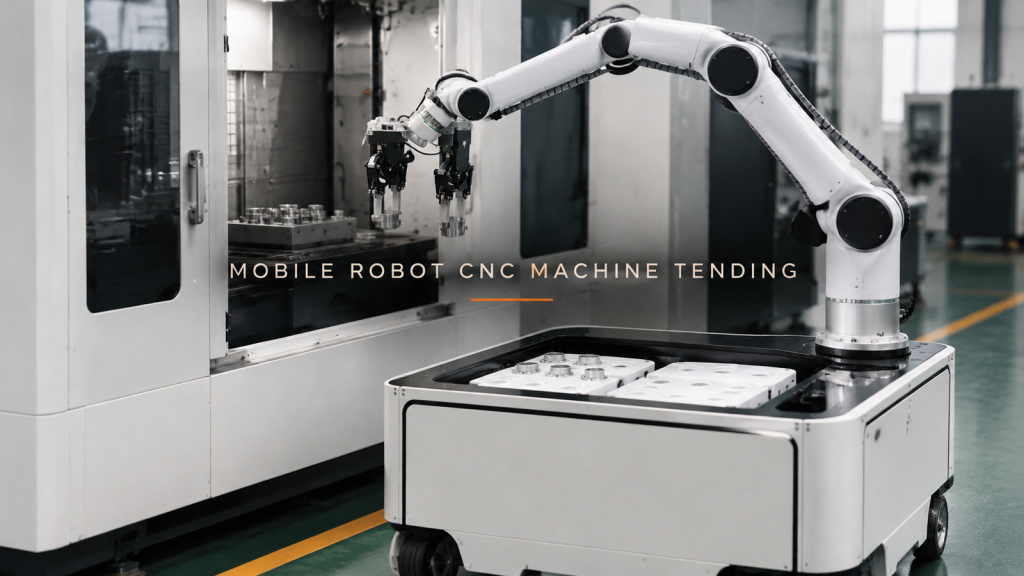
Ett mobilt robotkoncept för CNC-maskinbetjäning måste koordinera tre gränssnitt: facket, maskinöppningen och dockningspositionen som gör att båda räcker.
Robotisk limsprutning för instrumentpaneler
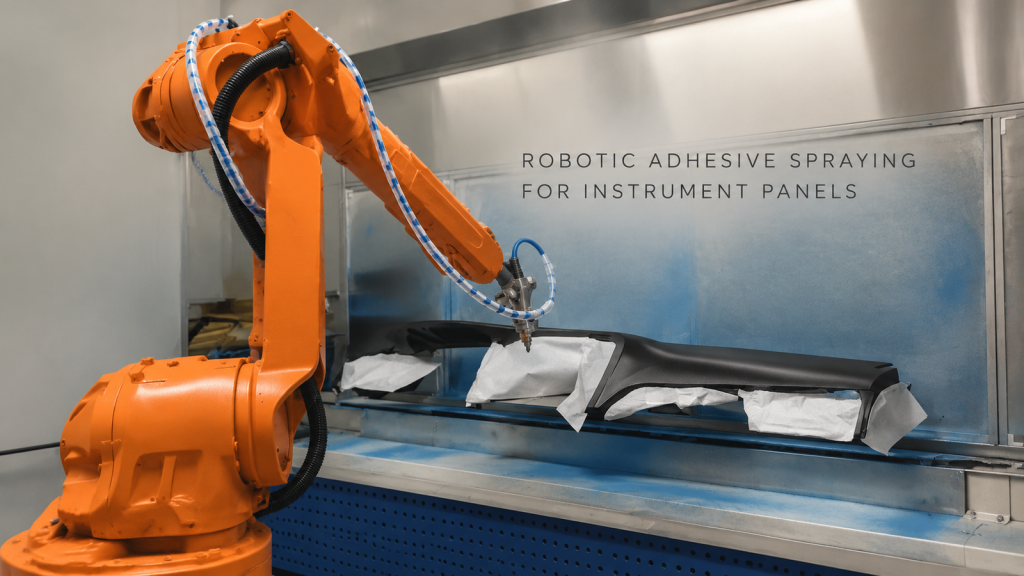
Se en robot närma sig, följ och ompositionera över en instrumentpanel och granska sedan indata för bana, utrymme och validering för ett praktiskt projekt.
Robotsvetsning med sömmar på ett ribbat lådformat arbetsstycke: Vad fogvägen kräver
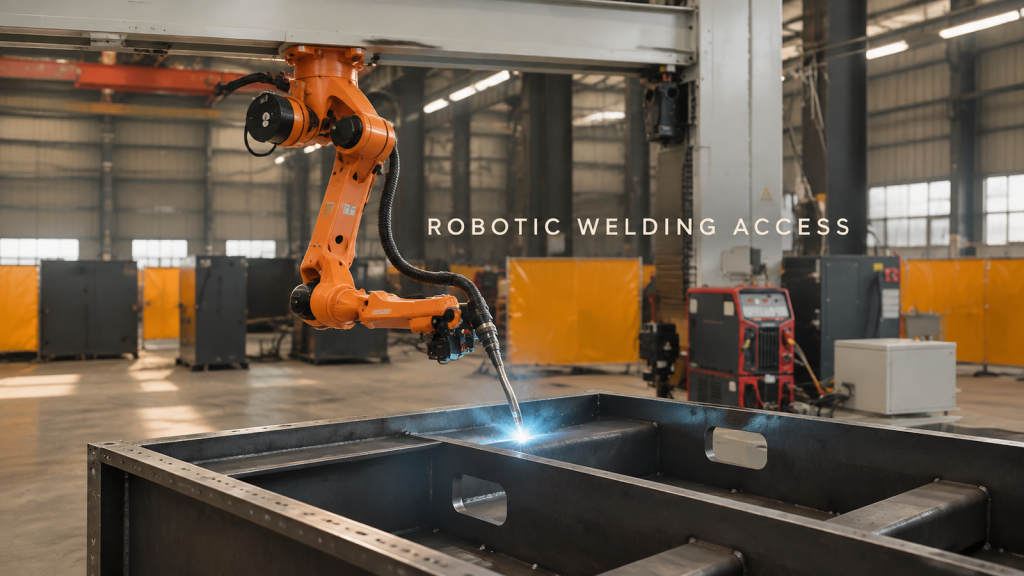
En fältvideo visar en robot som svetsar längs en söm på ett ribbat lådformat arbetsstycke. Se geometrin, åtkomst- och valideringsindata som är viktiga.
Robotpalletering av plantbrickor: Bygga alternerande lager och tömma pallen
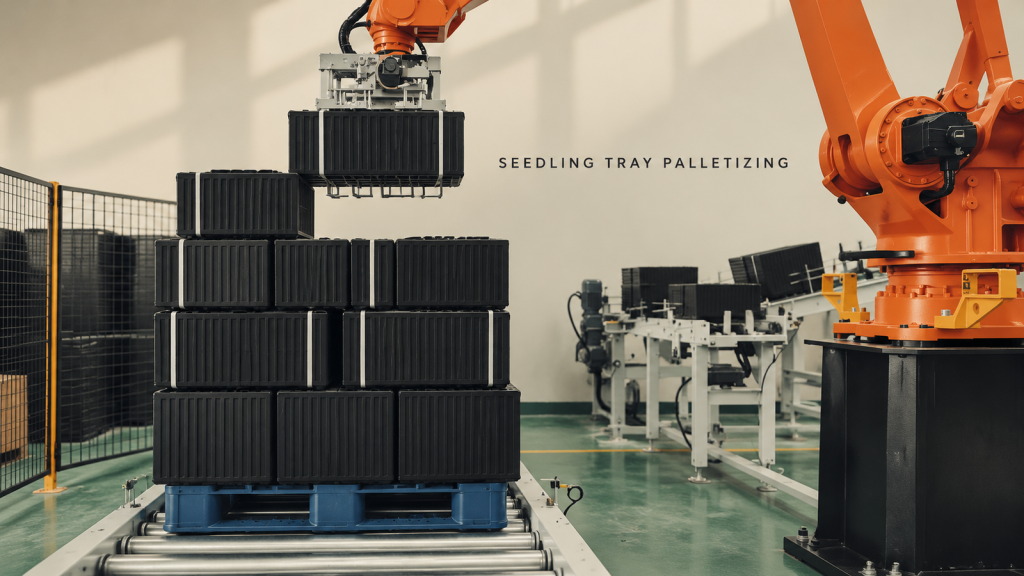
Se staplade plantgrupper plockade, placerade i alternerande lagerorientering och avlämnade som en komplett palllast.
Robotslipning för domkraftskomponenter: Koordinering av en roterande fixtur och verktygsåtkomst
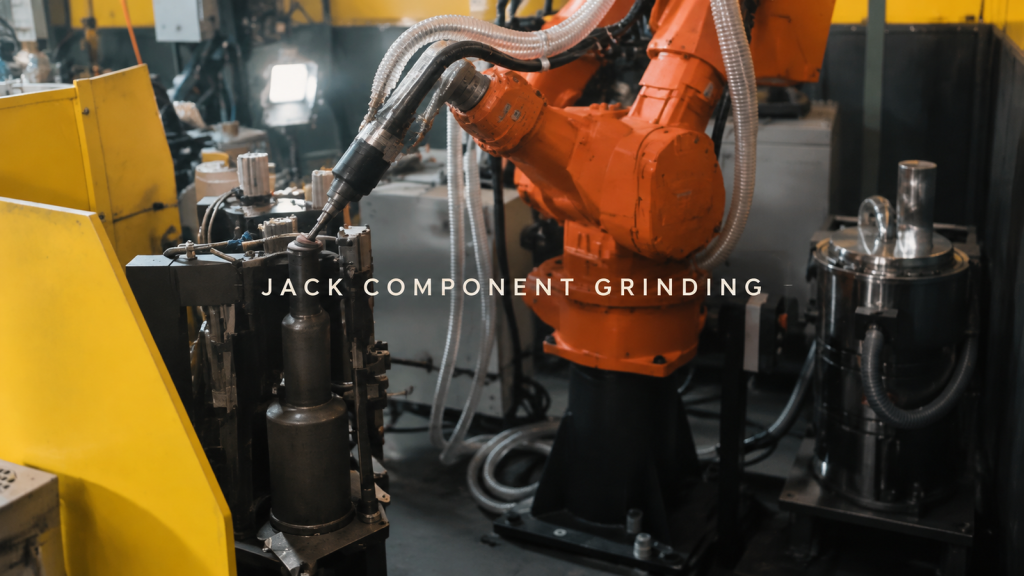
Se hur en roterande fixtur presenterar domkraftskomponenter för robotslipning, med bakre och främre-nedre kontaktvägar, indexeringsspärrar och spelrumskontroller.
Vad håller en lång argonbågsfog av plåt stabil från början till slut?
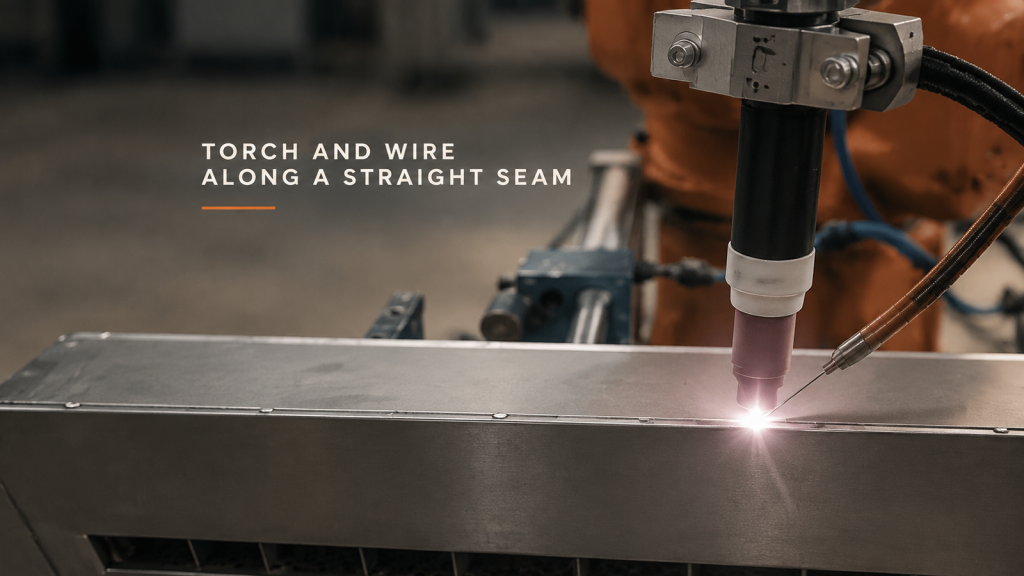
Planera en lång argon-båge-skarv av plåt runt fogstabilitet, keramiskt munstycke och sidotrådsgeometri samt en definierad bågslutszon.
Robotstyrd avgradning av detaljer: Hur ska gripytor och bearbetningskanter delas upp?
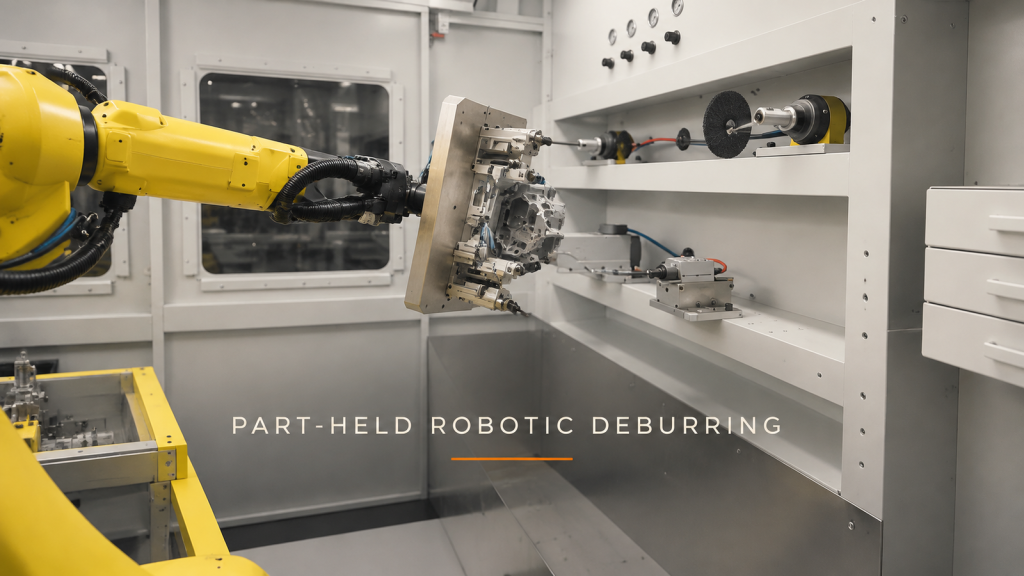
Planera avgradning av robothållna detaljer genom att separera gripytor från bearbetningskanter, kontrollera fixturspel och definiera varje metod med fast verktyg.