
Att hålla en cylindrisk del betyder inte att överlämningen av utrustningen är klar. Pickupen måste etablera en radiell och axiell position; utrustningens gränssnitt måste sedan acceptera den kända positionen genom en tydlig öppning och ett definierat kontrolltillstånd. Filmmaterialet visar en orange robot, en nedåtgående parallell gripare, korta cylindriska delar och blå innesluten utrustning, utan att identifiera utrustningsprocessen. Be EVST att granska din ansökan →
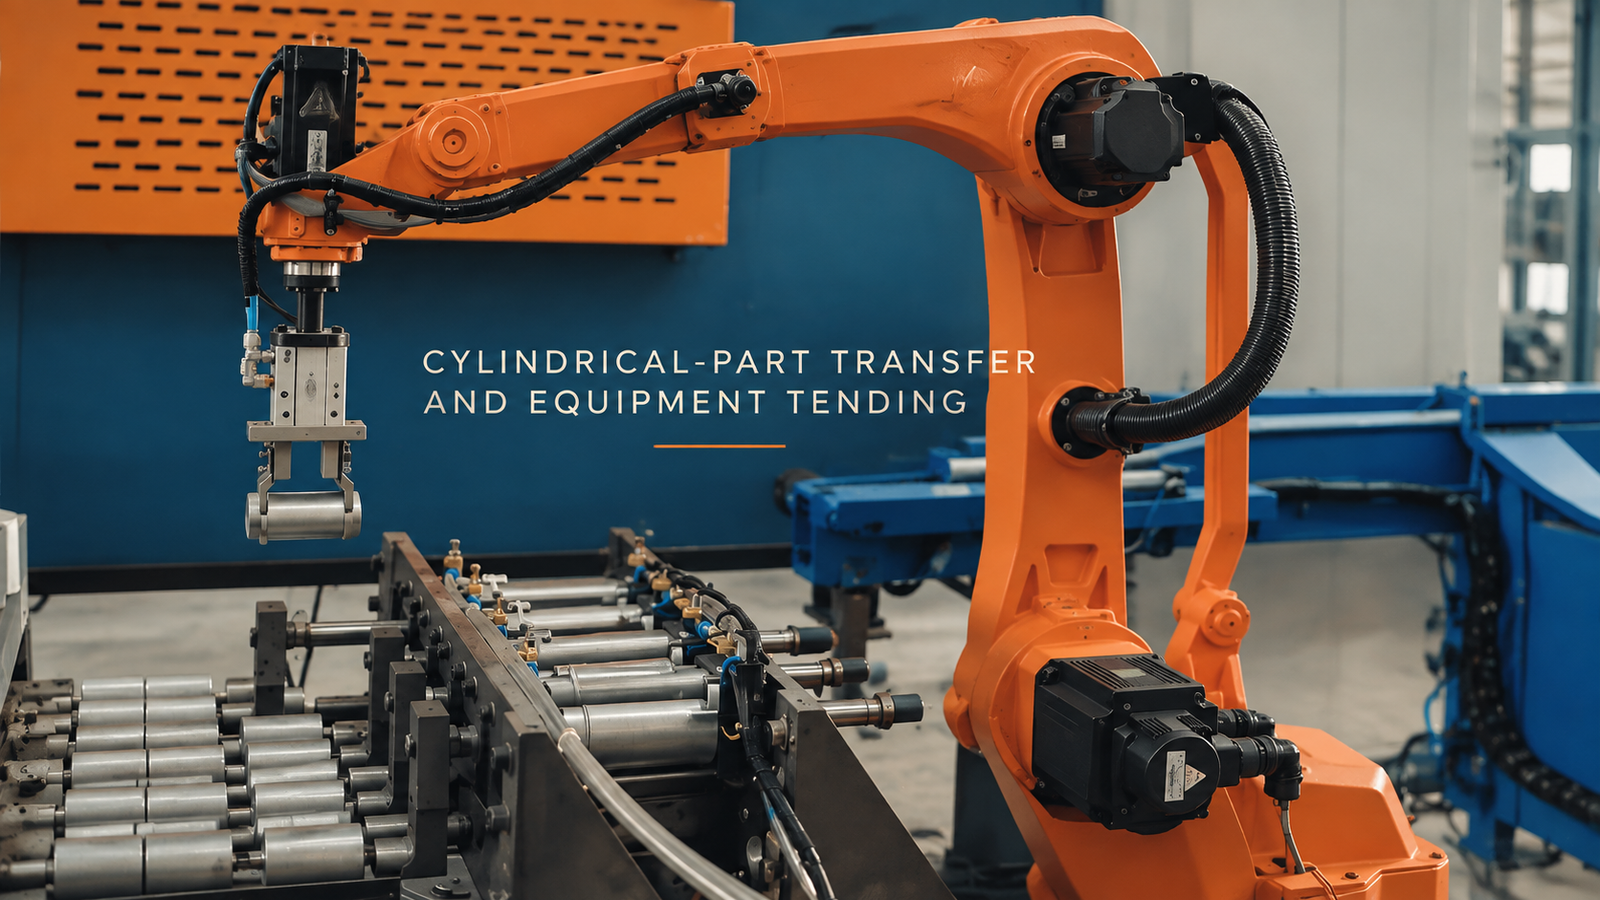
Grepp är bara användbart när det etablerar position
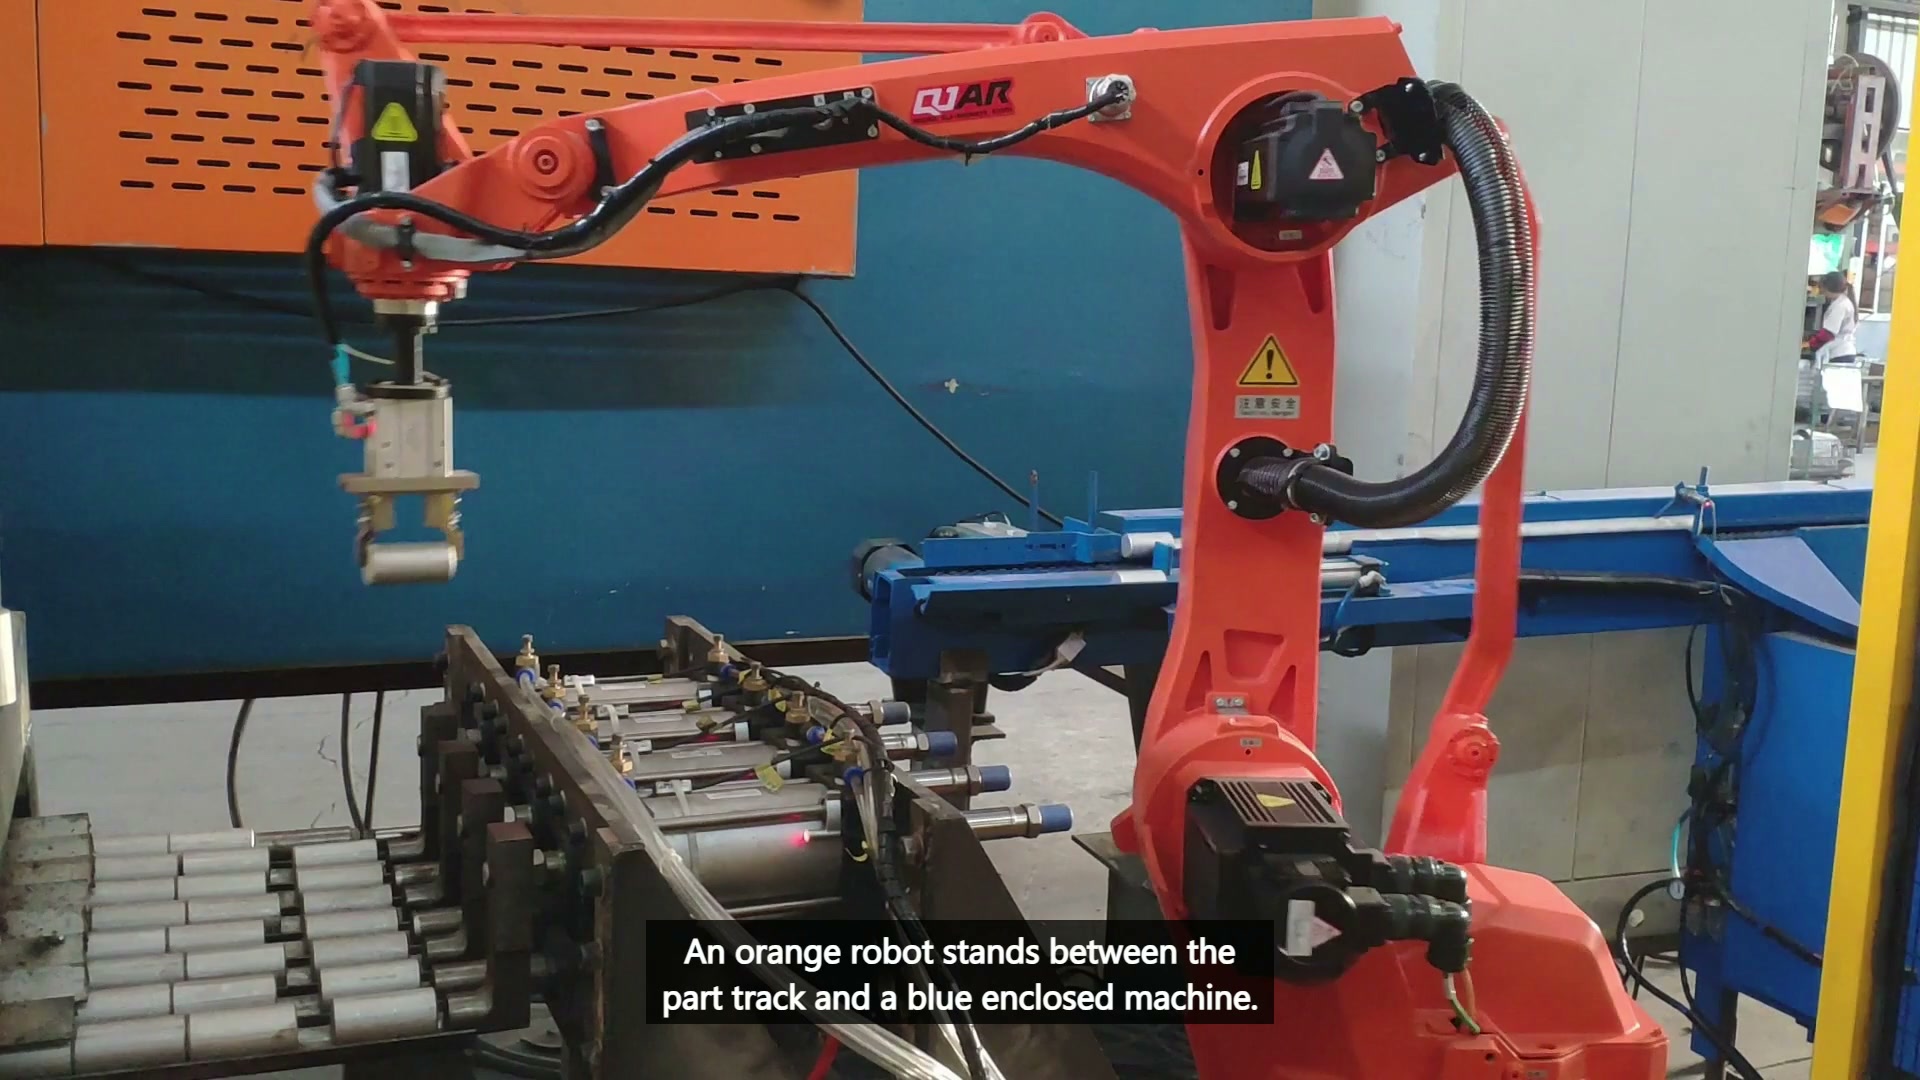
Klockan 00:12.00 håller gripdonet synligt en kort cylindrisk del ovanför rullspårsområdet.
En rund del kan rulla, rotera eller komma excentriskt innan käftarna stängs. Stödet eller boet måste etablera ett radiellt läge, medan ett axiellt stopp styr läget i längdriktningen. Käkkontakten måste sedan bibehålla det läget utan att skada skyddade ytor eller trycka delen till ett nytt läge. Testa de minsta och största tillåtna delarna och det minst gynnsamma yttillståndet; registrera tomma, partiella och sneda grepp samt lyckade lyft.
Utrustningsgränsen lägger till en annan begränsning
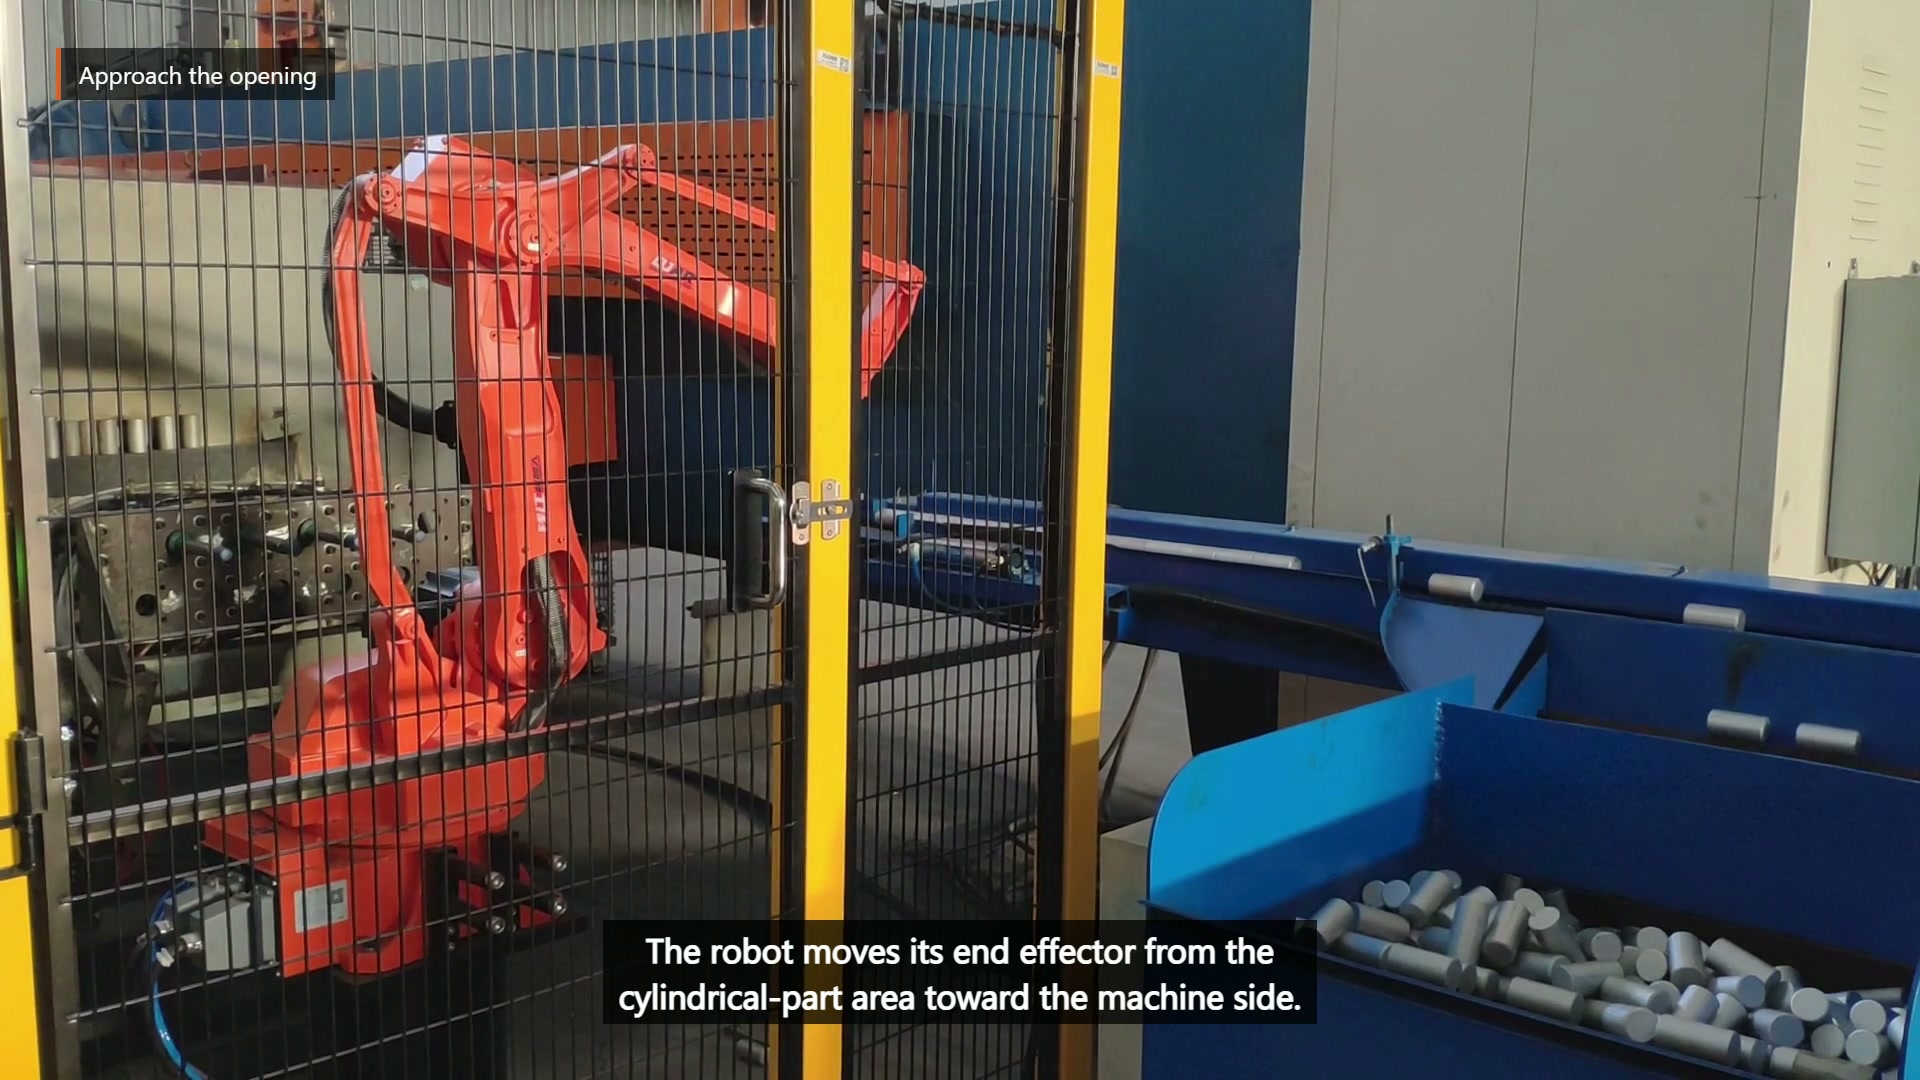
Klockan 00:25.50 rör sig roboten mot den blå, slutna utrustningen bredvid området med cylindriska delar.
Inträde beror på ett överenskommet redoläge och tillräckligt med utrymme för gripdonet, den hållna cylindern och reträttvägen. En fast fördröjning kan inte bevisa att den interna rörelsen har stoppats, att åtkomst är tillgänglig eller att överlämningspositionen är klar. Robotfrigöring måste täcka den hållna delen och verktyget, inte bara armflänsen.
| Fråga | Upphämtningsgränssnitt | Utrustningsgränssnitt |
|---|---|---|
| Vilka fixar posen? | Radiellt stöd och axiellt stopp | Definierad överlämningsplats |
| Vad bekräftar beredskapen? | Del finns och är korrekt monterad | Åtkomst tillgänglig och mottagningsstatus bekräftad |
| Vilken volym behöver rensas? | Käktillvägagångssätt runt angränsande delar | Verktyg, cylinder och komplett reträttväg |
| Vilket fel behöver åtgärdas? | Saknat, rullande eller ofullständigt grepp | Blockerad inmatning, avvisad överlämning eller misslyckad clearing |
Gränssnitten bör valideras separat innan de tidsbestäms som en cykel. Detta förhindrar att ett stopp vid utrustningen feldiagnostiseras som ett gripdonsproblem, eller att instabil upptagning döljs av extra utrymme nedströms.
Återställningstester avslöjar vilket gränssnitt som förlorade kontrollen
Ta bort en del från presentationen, placera en vid sämsta tillåtna axiella förskjutning, utmana greppbekräftelse, bibehåll utrustningens redoläge och hindra överlämningen i kontrollerade försök. Varje tillstånd behöver en säker hållpunkt och en återställningsväg som bevarar kunskapen om huruvida roboten bär en del.
För en konceptgranskning, ange delritning, diameter- och längdintervall, massa och skyddade ytor, presentationsstöd och inkommande variation, utrustningens öppnings- och kontrolltillstånd, överlämningsplats, återställningsförväntningar och representativa delar. Skicka in dessa input för en EVST-konceptgranskning → eller e-post sales@evsrobot.com.
Filmmaterialet stöder hantering av cylindriska delar bredvid sluten utrustning; slutgiltig verktygstillverkning, kontroller, skydd och godkännande beror på projektvalidering.