
Робот SCARA (Selective Compliance Assembly Robot Arm) – это робот-манипулятор с селективным соответствием. Роботы SCARA имеют особую конструкцию манипулятора. Эта конструкция позволяет им быстро и точно перемещаться из стороны в сторону. Многие отрасли промышленности используют SCARA роботыПроизводители электроники и автомобилей используют их для сборки и упаковки. Роботы SCARA наиболее широко используются в Азиатско-Тихоокеанском регионе.
Основы робота SCARA
Что такое робот SCARA
A СКАРА робот — это разновидность промышленного робота. Он предназначен для задач, требующих быстроты и высокой точности. Согласно ISO 8373, робот SCARA имеет два поворотных сочленения. Эти сочленения расположены рядом друг с другом и позволяют ему двигаться по одной плоской поверхности. Такая конструкция позволяет роботу изгибаться в стороны, сохраняя при этом устойчивость. Роботы SCARA отлично подходят для захвата, сборки и упаковки. Они могут перемещать грузы быстро и бережно. Именно поэтому их так часто используют на заводах по производству электроники и автомобилей.
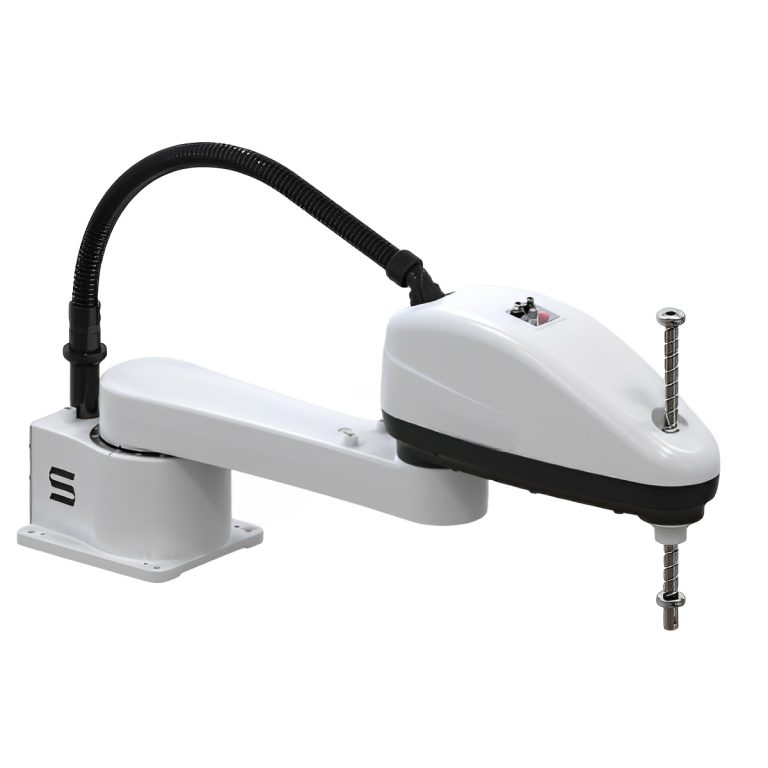
Аббревиатура SCARA и ее история
SCARA расшифровывается как «Selective Compliance Arm for Robotic Assembly» (Рука выборочного соответствия для роботизированной сборки). Это название начали использовать в конце 1970-х годов. В 1979 году компании Sankyo и IBM создали первых роботов SCARA. Эти роботы были созданы в Университете Яманаси в Японии. Это стало большим шагом вперёд для роботов SCARA на заводах. Вскоре на заводах их стали использовать для обработки пластин при производстве полупроводников. Это задало новые стандарты скорости и точности.
Дизайн и движение
Роботы SCARA имеют особую форму руки. Рука состоит из двух основных сочленений, вращающихся по линиям, направленным вверх и вниз. Это обеспечивает роботу круглое рабочее пространство. Такая конструкция позволяет роботу быстро и аккуратно перемещаться по ровной поверхности. Вертикальная часть остаётся жёсткой для точного вертикального перемещения. Этот особый изгиб позволяет роботам SCARA работать плавно и быстро. В таблице ниже показано, чем роботы SCARA отличаются от других роботов:
|
Особенность/Аспект |
СКАР Роботы |
Декартовы роботы |
Шарнирно-сочлененные роботы |
|---|---|---|---|
|
Совместная конфигурация |
Вращение плечевых и локтевых суставов |
Линейные приводы (X, Y, Z) |
Множественные вращающиеся соединения |
|
Оси движения |
X, Y, Z, плюс вращение |
Линейный по осям X, Y, Z |
Сложные 3D-движения |
|
Жесткость |
Жесткий вертикально, гибкий горизонтально |
Высокая жесткость |
Гибкий, менее жесткий |
|
Рабочий конверт |
Круговой |
прямоугольный |
Большой, сложный |
|
Скорость и точность |
Быстро, высокоточно |
Высокая точность |
Хорошо подходит для сложных задач |
SCARA роботы Четыре сервооси обеспечивают их синхронное движение. Это позволяет им бережно выполнять одну и ту же работу снова и снова. Они небольшие и быстрые, поэтому подходят для работы в ограниченном пространстве и на загруженных сборочных линиях.
Как работает робот SCARA: структура, оси и степени свободы.
Робот SCARA — это четырехкоординатный промышленный роботизированный манипулятор, у которого два горизонтальных вращательных шарнира расположены на параллельных вертикальных осях, что обеспечивает ему возможность управления. выборочное соответствие: манипулятор является гибким (податливым) в горизонтальной плоскости XY и жестким в вертикальном направлении Z. SCARA — это сокращение от Манипулятор робота с выборочным соответствием требованиям (Также пишется как шарнирный манипулятор с избирательной податливостью). Конструкция была впервые разработана в 1978 году профессором Хироши Макино в университете Яманаси в Японии; см. кто изобрел первого робота SCARA Чтобы узнать полную историю.
Как работает робот SCARA
«Избирательная податливость» — определяющий принцип. Два последовательно соединенных сегмента манипулятора вращаются вокруг вертикальной оси, так что центр инструмента может быстро поворачиваться и деформироваться вбок для фиксации детали, в то время как вертикальный шариковый винт (шпиндель) жестко удерживает нагрузку, противодействуя силе, направленной вниз. Типичный цикл захвата и перемещения состоит из четырех этапов:
- Шарниры J1 и J2 вращаются вместе, чтобы расположить манипулятор над точкой захвата в плоскости XY.
- Шпиндель по оси Z опускается, и концевой захват захватывает деталь.
- Шток втягивается, и J1/J2 поворачиваются в заданную точку, в то время как запястье J4 вращает деталь в требуемое положение.
- Ось Z опускается, деталь освобождается, и манипулятор возвращается для начала следующего цикла.
Для более подробного изучения этого движения и его сравнения с движениями коллаборативных роботов, см. наш раздел Руководство по принципу работы робота SCARA.
Степени свободы (DOF) и именование осей
Стандартный SCARA-робот имеет четыре степени свободы (4 DOF), соответствующие четырем осям. Три оси задают положение инструмента по осям X, Y и Z, а четвертая — его вращение вокруг вертикальной оси; манипулятор не может наклоняться или вращаться, и именно это ограничение делает его быстрым. Вертикальная ось называется Ось Z Потому что это приводит к перемещению инструмента строго вверх и вниз вдоль оси Z декартовой системы координат, что соответствует оси высоты, используемой на станках и системах ЧПУ. Четыре оси и их перемещения следующие:
| Ось / Часть | Тип движения | Типичный ассортимент | Функция |
|---|---|---|---|
| J1 – Основание / плечевой сустав | Ротари | От ± 120 ° до ± 140 ° | Поворачивает всю рукоятку вокруг основания, чтобы установить первую координату XY. |
| J2 – Соединительный/локтевой сустав | Ротари | От ± 140 ° до ± 150 ° | Поворачивает предплечье, чтобы достичь точной точки XY внутри круговой рабочей зоны. |
| Ось Z – штоковый/шариковый винт | Линейные приводы | ход поршня 100–400 мм | Поднимает и опускает исполнительный механизм; с высокой жесткостью выдерживает вертикальную нагрузку. |
| J4 – Запястье на конце плеча (ось тета/Т) | Ротари | ± 360 ° | Поворачивает исполнительный механизм для ориентации захватываемой детали. |
Именно благодаря четырехкоординатной компоновке робот SCARA обеспечивает повторяемость с точностью до ±0.01–0.025 мм при работе в плоскости, оставаясь при этом быстрее и дешевле, чем шестикоординатный манипулятор. Когда задача требует полной пространственной ориентации — наклона, угловых подходов или сложных трехмерных траекторий — шестикоординатный робот с 6 степенями свободы подходит лучше; наше руководство по этому вопросу различия между декартовыми, шестиосевыми и SCARA-роботами объясняет, когда следует выбирать тот или иной вариант.
Роботы SCARA в промышленности
Применение роботов SCARA
Роботы SCARA играют важную роль во многих отраслях. Они быстрые и очень точные. Эти роботы выполняют задачи, которые всегда требуют одинакового выполнения. Вот несколько основных способов их использования:
-
Выберите и разместите: Роботы SCARA быстро и бережно перемещают мелкие детали. Они помогают собирать электронику.
-
Обслуживание машин: Они загружают детали в машины и вынимают их. Это ускоряет работу.
-
Упаковка: Эти роботы быстро складывают вещи в коробки и контейнеры.
-
Осмотр: Роботы SCARA проверяют качество продукции с помощью камер и датчиков.
Другие отрасли также используют роботов SCARA для специальных задач:
|
промышленное использование |
Типичные выполняемые задачи |
|---|---|
|
Микроавтоматизация в фармацевтике |
Перемещение мелких деталей при производстве лекарств и научных исследованиях; работа с деталями размером менее 1 мм |
|
Пищевая промышленность и производство напитков |
Переработка и упаковка продуктов питания; использование безопасных материалов и простота очистки |
|
Помощь с 3D-печатью |
Помощь с 3D-печатью; доставка материалов; отделочные работы |
|
Лабораторная автоматизация |
Подготовка образцов, поддержание чистоты и работа с лабораторными компьютерами |
|
Автоматизация розничной торговли |
Обработка товаров в торговых автоматах или на небольших складах; использование распознавания объектов |
Роботы SCARA также используются в производстве аккумуляторов, перемещении грузов, в биологических науках и машиностроении. Например, на заводе улучшили свою сенсорную линию, используя робота SCARA с портальным роботом. Это позволило увеличить выпуск продукции и сэкономить место. На примере показано, как роботы SCARA помогают сделать рабочие зоны гибкими.
Преимущества роботов SCARA
Роботы SCARA имеют множество преимуществ по сравнению с другими роботами-манипуляторами. Их форма позволяет им двигаться быстро и точно, особенно при выполнении горизонтальных движений. Вот некоторые из основных преимуществ:
-
Роботы SCARA отлично подходят для быстрых, повторяющихся задач с высокой точностью.
-
Конструкция их рычагов позволяет им быстрее выполнять задачи, поэтому они отлично подходят для подъема и перемещения грузов.
-
В отличие от некоторых других роботов, они остаются быстрыми даже при подъеме тяжелых предметов.
-
Роботы SCARA имеют небольшие размеры, поэтому они экономят место и требуют меньших затрат на установку.
-
Они оснащены двигателями и контроллерами, поэтому их легко устанавливать и они требуют меньше проводов.
-
Их легко программировать и подключать, часто по технологии plug-and-play.
-
Роботы SCARA требуют меньше ремонта, поскольку у них меньше движущихся частей, что экономит деньги.
-
Их высокая точность помогает контролировать качество и сокращать отходы.
SCARA роботы помочь компаниям тратить меньше, требуя меньше работников и ускоряют работу. Они также делают рабочие места безопаснее, выполняя опасную работу.
В реальной жизни компании, производящие электронику и автомобили, добились значительных улучшений. Например, Робот EVS3-400 SCARA Помогает упаковывать и перевозить хрупкие электронные компоненты. Это делает работу точнее и быстрее.
Ограничения роботов SCARA
Роботы SCARA прочны, но имеют ряд слабых мест:
-
Роботы SCARA имеют небольшие размеры и не могут далеко дотянуться, поэтому их рабочая зона ограничена.
-
Полезная нагрузка ограничена номинальным значением, указанным производителем, а не эмпирическим правилом. Номинальная нагрузка, указанная в техническом описании, — это максимальная масса, которую производитель сертифицирует при заявленных условиях, и она должна охватывать как концевой захват, так и заготовку вместе — манипулятор с номинальной нагрузкой 6 кг выдерживает максимум 6 кг, не более. Смещение центра тяжести относительно фланца и момент инерции нагрузки еще больше уменьшают полезную величину; превышение допустимого момента инерции приводит к снижению скорости и ускорения, даже если сама масса находится в допустимом диапазоне.
-
Движение преимущественно горизонтальное: вертикальный (Z) ход короткий по сравнению с горизонтальным, поэтому штабелирование на большой высоте, глубокая установка или работа на нескольких уровнях высоты могут выходить за рамки допустимого.
-
Они не такие гибкие, как 6-осевые роботы, поэтому не могут выполнять очень сложную или объемную работу.
Роботы SCARA идеально подходят для быстрой и аккуратной работы с мелкими деталями в ограниченном пространстве. Они не подходят для работ, требующих большого количества движений или подъёма тяжестей.
Выбор робота SCARA
Чтобы выбрать подходящего робота SCARA, необходимо учесть несколько ключевых моментов. Вот несколько советов:
-
Полезная нагрузка и дальность полета: Сложите нагрузку на концевой захват и заготовку, затем сравните общую сумму с заявленной производителем грузоподъемностью — и проверьте допустимый момент инерции и допустимое смещение центра тяжести на той скорости, которую вы планируете использовать, а не только на заявленной. Досягаемость должна охватывать каждую точку захвата и перемещения, включая зажимы и буферы.
-
Точность и аккуратность: Выберите робота, который достаточно точен для вашей работы, например, в электронике или медицине.
-
Скорость и время цикла: Подумайте, насколько быстро робот должен работать, чтобы достичь ваших целей.
-
Экономическая эффективность: Выберите робота, который соответствует вашему бюджету и потребностям.
-
Простота интеграции и программирования: Найдите роботов, которые легко настроить и использовать.
-
Способ крепления: Крепление на столешницу/пол, стену и в перевернутом (потолочном) положении не взаимозаменяемо — убедитесь, что модель рассчитана на необходимую вам ориентацию, и что скамья или рама, на которой она установлена, достаточно жесткие для предполагаемого вами ускорения.
-
Вертикальный (Z) штрих и перо: Проверьте ход по оси Z относительно самой высокой точки захвата и самой глубокой точки введения, включая длину захвата и высоту зажимного устройства или лотка, а также проверьте допустимую силу надавливания вниз и диапазон вращения (θ) на штоке.
-
Окружающая среда и защита: Температура и влажность окружающей среды, степень защиты IP или класс чистоты помещения, требования к защите от электростатического разряда, а также наличие масляного тумана, охлаждающей жидкости, пыли или промывочной жидкости. Класс защиты следует выбирать в соответствии с реальными условиями производственной линии, а не с номинальными.
-
Элементы управления и интерфейсы: Количество цифровых и аналоговых входов/выходов, протокол полевой шины или Ethernet, используемый вашим ПЛК и системой управления линией, интерфейс машинного зрения и процесс его калибровки, а также среда программирования и обучения, которую вашей команде придется поддерживать.
|
фактор |
объяснение |
|---|---|
|
полезная нагрузка |
Номинальная полезная нагрузка должна покрывать как деталь, так и инструмент вместе, с учетом смещения центра тяжести и инерции. Номинальная нагрузка, указанная производителем, является пределом, а не отправной точкой. |
|
Скорость |
Роботы SCARA — одни из самых быстрых, что хорошо для быстрой работы. |
|
след |
Роботы SCARA обычно меньше других роботов с такой же досягаемостью. |
|
Повторяемость |
Для таких работ, как электроника, необходима высокая точность по осям XY. |
|
сочленение |
Роботы SCARA имеют 4 оси, что позволяет им выполнять подъем, установку, сборку и выгрузку материалов. |
|
Рабочий конверт |
Радиус действия робота должен охватывать все точки рабочей зоны. |
Со стороны поставщиков, линия EVS SCARA является 4-осевой и относится к классу полезной нагрузки 3–20 кг с размахом стрелы 400–1000 мм, предназначенной для 3C-сборки и обработки материалов. Более широкая линия EVST линейка промышленных роботов Охватывает весь спектр полезной нагрузки, от моделей для совместной работы до тяжелых манипуляторов, но это другой класс продукции, и это не следует понимать как возможности SCARA. Повторяемость, максимальная скорость и допустимая инерция зависят от модели и указываются в техническом описании — запросите техническое описание модели, которую вы сравниваете, и сравнивайте сопоставимые параметры.
Стоимость и тенденции
Цена на системы SCARA зависит от класса полезной нагрузки, дальности действия, класса защиты, опций контроллера и системы машинного зрения, а также от степени интеграции с роботом. Приведенные ниже диапазоны являются ориентировочными рыночными диапазонами только для планирования бюджета — это не коммерческие предложения и не привязаны к какому-либо конкретному бренду. Точная цена зависит от полезной нагрузки, дальности действия и конфигурации и подтверждается для каждой конфигурации отдельно. продажи EVST.
|
Уровень модели |
Типичный диапазон цен |
Характеристики полезной нагрузки и дальности полета |
Типичная конфигурация |
|---|---|---|---|
|
Начального уровня |
10,000 $ - $ 40,000 |
Простые задачи, не требующие большого веса или досягаемости |
Простая установка компонентов или несложная сборка; стандартный контроллер, ограниченный набор входов/выходов и мало дополнительных опций. |
|
СЧ |
40,000 $ - $ 60,000 |
Может поднимать больше, выполнять более тяжелую работу |
Более высокая повторяемость, более высокая скорость, больше вариантов ввода/вывода и полевых шин. |
|
Высококачественный |
$ 60,000 + |
Умное управление, улучшенные датчики |
Используется для очень точных работ; имеет системы технического зрения и интеллектуальные датчики. |
|
Подержанные роботы |
на 30-50% меньше, чем новый |
Зависит от состояния и гарантии |
Дешевле, но может не быть новых технологий или гарантии |
Заявленный срок окупаемости установки SCARA обычно составляет от 6 до 18 месяцев, но эта цифра полностью зависит от графика смен, затрат на рабочую силу, времени цикла и загрузки производственной линии — обосновывайте свой расчет, исходя из собственного времени цикла и численности персонала, а не из опубликованных средних значений.
Роботы SCARA становятся умнее и проще в использовании. Среди новых тенденций:
-
ИИ для более сложной работы и лучшего зрения.
-
Машинное обучение, позволяющее роботам делать самостоятельный выбор.
-
Улучшенные системы зрения для наблюдения за деталями и планирования перемещений.
-
Модульная конструкция позволяет легко менять настройки.
-
Повышение безопасности людей, работающих с роботами.
-
Робототехника с открытым исходным кодом для более простого программирования и настройки.
Опубликованные прогнозы указывают на продолжение роста рынка SCARA-роботов, при этом часто цитируемые цифры говорят о том, что объем рынка увеличится с примерно 10 миллиардов долларов в 2024 году до более чем 16 миллиардов долларов к 2030 году. Прогнозы сильно различаются по определению сегментов и методологии, поэтому перед использованием данных из конкретного отчета в бизнес-плане необходимо проверить, какие показатели фактически учитываются.
Роботы SCARA быстрые и очень точные. Они также могут выполнять множество различных задач. Это помогает компаниям работать эффективнее и совершать меньше ошибок. Выбор правильного робота SCARA важно для хороших результатов.
Часто задаваемые вопросы
Что означает аббревиатура SCARA?
Аббревиатура SCARA расшифровывается как Selective Compliance Assembly Robot Arm (робот-манипулятор с селективной податливостью при сборке, также известный как Selective Compliance Articulated Robot Arm). Название описывает его ключевую особенность: он податлив, или гибок, в горизонтальной плоскости, но жесток в вертикальной, что подходит для быстрой сборки и операций захвата и перемещения.
Для чего используется робот SCARA?
Роботы SCARA превосходно справляются с высокоскоростным захватом и перемещением, сборкой, упаковкой и паллетированием легких деталей, особенно в электронике и производстве потребительских товаров, где горизонтальная скорость и вертикальная жесткость — это именно то, что требуется для выполнения задачи.
Сколько осей у робота SCARA?
Большинство SCARA-роботов имеют четыре оси: два вращательных шарнира, перемещающих манипулятор в горизонтальной плоскости XY, одну вертикальную ось Z и вращающееся запястье. Именно такая четырехкоординатная компоновка делает SCARA-роботы быстрыми и точными при выполнении задач в плоскости.
В чём разница между SCARA-роботом и 6-осевым роботом?
Робот SCARA имеет четыре оси и перемещается преимущественно в горизонтальной плоскости с очень высокой скоростью, в то время как 6-осевой робот может достигать практически любой ориентации в 3D, но медленнее при выполнении плоских операций захвата и перемещения. SCARA выигрывает по скорости и стоимости при работе в плоской плоскости; см. наш сравнение декартовых, шестиосевых и SCARA-роботов.
Сколько стоит робот SCARA?
Корпуса роботов SCARA обычно стоят дешевле, чем шестиосевые манипуляторы, а стоимость развертывания возрастает по мере добавления оснастки и интеграции. Для получения полной информации о ценах на роботов см. наш раздел руководство по стоимости роботизированной руки.
Ознакомьтесь с серией роботов SCARA.
- Как работает робот SCARA: принцип работы и сравнение с коллаборативными роботами.
- SCARA против декартовых и шестиосевых роботов
- Как выбрать робота SCARA
- Использование недорогого SCARA-робота для операций захвата и перемещения.
- Применение роботов SCARA в различных отраслях промышленности
- Топ-10 производителей SCARA-роботов в 2026 году
- Кто изобрел первого робота SCARA?