
Роботизированная Рабочая станция для сварки осей
EVST configures the robot, welding package, 变位机 and fixture around the actual axle component, joint geometry and production route.
Начните с одной рабочей станции, добавьте необходимые для вашего предприятия функции защищенной камеры или подключите несколько станций к производственной линии после определения параметров загрузки, контроля качества и потока материалов.
Что представляет собой рабочее место для сварки осей?
Соберите клетку вокруг оси и её шарниров.
Автоматизация сварки осей наиболее эффективна, когда определение компонентов определяет конструкцию. EVST (Enterprise Variant Stake) определяет расположение сварных швов, точек крепления, базовых точек зажима и маршрута контроля до окончательного утверждения компоновки оборудования.
Определите, что именно должна сваривать станция.
Назовите компонент оси, определите все производственные соединения и запишите, куда должна подходить горелка. Геометрия корпуса, кронштейны, швы и ограничения доступа определяют положение робота и необходимость вращения заготовки.
- Пересмотр чертежа и ориентация компонентов.
- Совместная последовательность, процесс и критерии приемки
- Варианты сборки и условия прихваточной сварки.
Представьте повторяемую деталь
The fixture establishes the locating datums and keeps the assembly stable through loading and welding. 变位机 presents each seam at a useful angle while maintaining access for the torch, cables and service tasks.
- Направление погрузки и дальность действия оператора
- Последовательность зажима и метод переключения
- Вращение, зазор и прокладка кабелей.
Координировать движения с сварочным оборудованием.
Траектория движения робота, перемещение заготовки и параметры сварки должны работать как единый процесс. EVST планирует запуск, остановку, переходы, доступ к горелке, очистку и восстановление в соответствии с последовательностью операций сварки, а не рассматривает робота как изолированное устройство.
- Robot and 变位机 координация
- Обслуживание фонарей и доступ к расходным материалам.
- Стратегия определения местоположения там, где это необходимо для работы сустава.
Согласовать порядок проверки результатов.
Эффективный план приемки позволяет отделить функциональность оборудования от качества деталей и объема производства. EVST согласовывает метод приемки с контролем сварных швов, размерными проверками, методом нагружения и согласованными границами цикла, установленными заказчиком.
- Маршрут контроля сварных швов и размеров
- Сценарии производственных испытаний и восстановления
- Проверки безопасности и взаимодействия оператора
Выберите рабочее место, ячейку или производственную линию.
Оптимальный масштаб зависит от количества операций, которые необходимо соединить, от способа ввода и вывода деталей, а также от того, где находится зона контроля или зона ручной работы.
| Формат | Наиболее подходящий | Типичный фокус интеграции | Вопрос планирования |
|---|---|---|---|
| Рабочая станция для сварки осей | Одна четко определенная операция сварки с локальной погрузкой и разгрузкой. | Robot, welding package, 变位机, fixture and station controls. | Может ли один блок выполнить необходимый комплект соединений, оставаясь при этом простым в загрузке? |
| Роботизированная сварочная ячейка | Защищенная зона автоматизации со скоординированными производственными функциями. | Охрана, блокировки, доступ оператора, технологические услуги и восстановление данных. | Какие взаимодействия, точки обслуживания и функции безопасности должны находиться внутри ячейки? |
| Производственная линия по сварке осей | Несколько взаимосвязанных операций с плановым перераспределением и управлением линиями. | Поток материалов, буферы, баланс станции, маршрутизация инспекций и контроль. | Какая операция контролирует производительность линии и как следует перемещать детали между станциями? |
Четыре элемента, определяющие устройство сварочного оборудования.
Система EVST объединяет элементы движения, процесса и фиксации заготовки вокруг требуемой траектории сварки.
Сварочный робот
Определяет зону перемещения и ориентацию горелки для заданных соединений. Выбор осуществляется в соответствии с требуемыми положениями, доступом и нагрузкой на инструмент.
Сварочный комплект
Объединяет источник питания, горелку, подачу проволоки и технологические интерфейсы, необходимые для выбранного метода сварки.
Заготовка 变位机
Обеспечивает поддержку и вращение осевого узла, позволяя роботу достигать швов в удобном для сварки положении.
Специальный светильник
Определяет местоположение компонентов, устанавливает базовые точки и обеспечивает контролируемую последовательность зажима и нагружения.
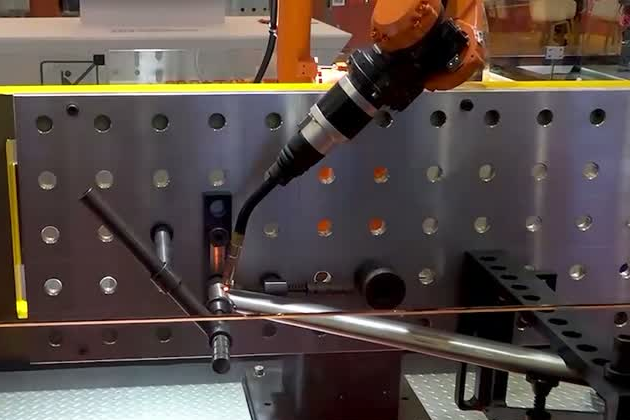
От чертежей до утвержденного производственного процесса
На каждом этапе входные данные приложения преобразуются в проверяемое решение, принимаемое на станции.
Что отправить для полезного обзора ячейки оси
Компактный пакет инструментов позволяет компании EVST сосредоточить внимание на реальной обрабатываемой детали, а не на предположениях, на этапе разработки первой концепции.
Определение заготовки
Предоставьте сборочный чертеж, перечень компонентов, схему соединений, информацию о материале, толщине и ожидаемых условиях сборки. Отметьте критически важные базовые элементы и поверхности, которые должны оставаться доступными.
Производственный маршрут
Опишите погрузку, разгрузку, точечную сварку, очистку, переналадку, осмотр и ремонт. Укажите предполагаемый график смен и границы, используемые для определения производственных целей.
План качества
Опишите метод приемки сварных швов, контроль размеров, подход к отбору проб и требования к внешнему виду. Эти требования определяют порядок проведения технологического испытания и проверки работоспособности оборудования на рабочем месте.
Интеграция завода
Укажите доступную площадь помещений, инженерные сети, интерфейсы между вышестоящими и нижестоящими линиями, подъездные пути для операторов и маршрут технического обслуживания. Отметьте любые запланированные переброски или контрольные пункты на уровне трубопровода.
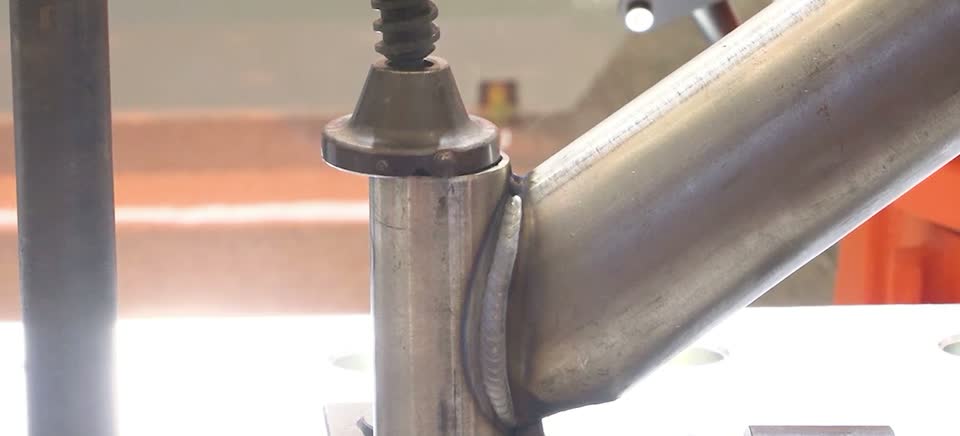
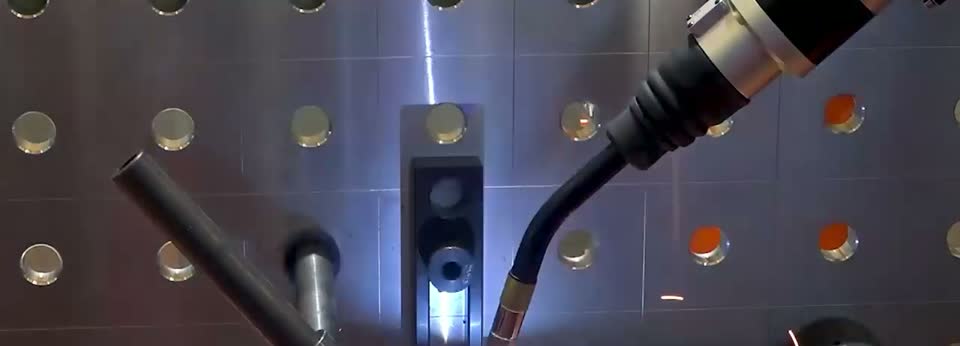
Роботизированная сварка трубчатых рам велосипедов, электромобилей и мотоциклов.
EVST applies coordinated robot and 变位机 motion to the compact, changing paths found around tubular frame joints. The process focus is stable torch access, controlled motion through transitions and a finish that matches the agreed acceptance standard.
Проверьте работоспособность на реальной заготовке.
Окончательная концепция и план приемки связывают поведение робота с деталью, процессом и производственным маршрутом заказчика.
Сроки производства
Используйте одни согласованные часы. Включите соответствующие этапы погрузки, сварки, очистки, переналадки, осмотра и восстановления, чтобы результат соответствовал запланированной станции.
Сварные швы и размеры
Проверьте весь процесс. Подгонка деталей, работа оснастки, центрирование инструмента, тепловое воздействие, датчики и контроль качества — все это влияет на качество готовой детали.
Ответственность за автоматизацию
Назначьте каждую операцию. Определите, какие задачи по погрузке, точечной сварке, контролю качества, ремонту, шлифованию и техническому обслуживанию относятся к автоматизации, а какие остаются за операторами.
Вопросы по оборудованию для сварки осей
В чём разница между рабочим местом, ячейкой и производственной линией?
Рабочее место представляет собой единый, целенаправленный производственный блок. Сварочная ячейка добавляет защищенную зону автоматизации, элементы управления и запланированное взаимодействие с оператором. Производственная линия соединяет несколько станций загрузки, сварки, контроля или перевалки материалов посредством координации на уровне линии.
Какую информацию необходимо компании EVST для настройки сварочного цеха для осей?
Предоставьте чертеж детали, схему компонентов и соединений, информацию о материале, толщине, условиях посадки, процессе сварки, методе загрузки, производственных целях, методе контроля качества, компоновке завода и инженерных сетях. Эти данные позволят концепции отражать реальную конструкцию оси и производственный процесс.
变位机 support axle welding?
变位机 supports and rotates the workpiece so the robot can maintain torch access and a useful welding orientation. EVST selects 变位机 format and motion around the axle assembly, fixture, required poses and handling sequence.
Как EVST подтверждает время цикла и качество сварки?
В рамках проекта сначала определяются границы цикла и метод приемки. Затем EVST проверяет движение, процесс сварки, последовательность нагружения и маршрут контроля на репрезентативных деталях, чтобы результаты можно было сравнить с согласованными требованиями.
Может ли роботизированная сварка сократить объем вторичной шлифовки трубчатых рам?
Это позволяет сократить объем ручной обработки, если оптимизированный процесс сварки, состояние соединения, уровень разбрызгивания и внешний вид сварного шва соответствуют критериям приемки заказчика. Подтверждение соответствия осуществляется в ходе производственных испытаний с использованием фактического материала рамы и в соответствии с эстетическими стандартами.
Начните с чертежа оси и метода приемки.
Отправьте чертеж компонента, схему соединений, информацию о материале, условиях сборки, маршрут погрузки, производственные цели, план контроля качества и доступную площадь. EVST использует эти данные для формирования концепции рабочего места, защищенной зоны или линии электропередачи.