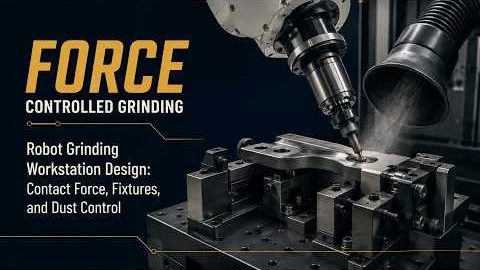
Роботизированная шлифовально-полировальная рабочая станция — модели, управление усилием и пылеудаление.
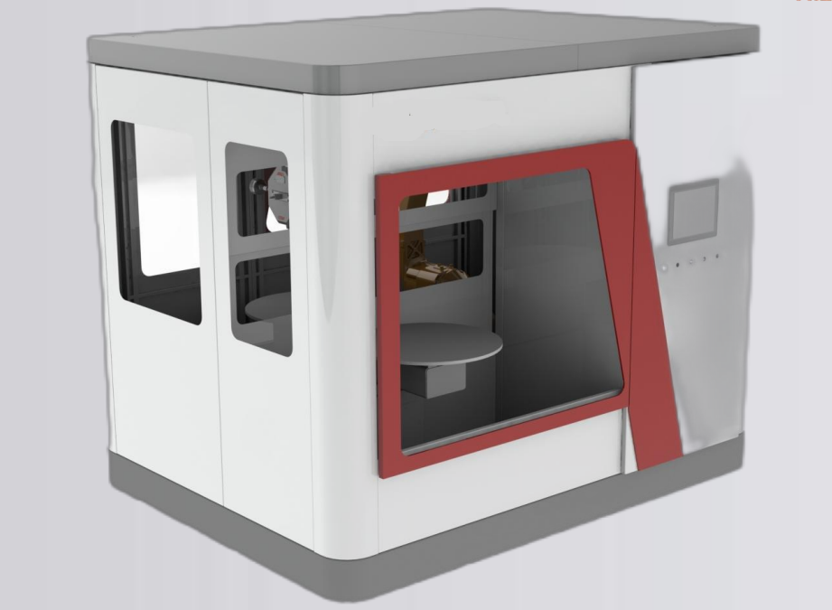
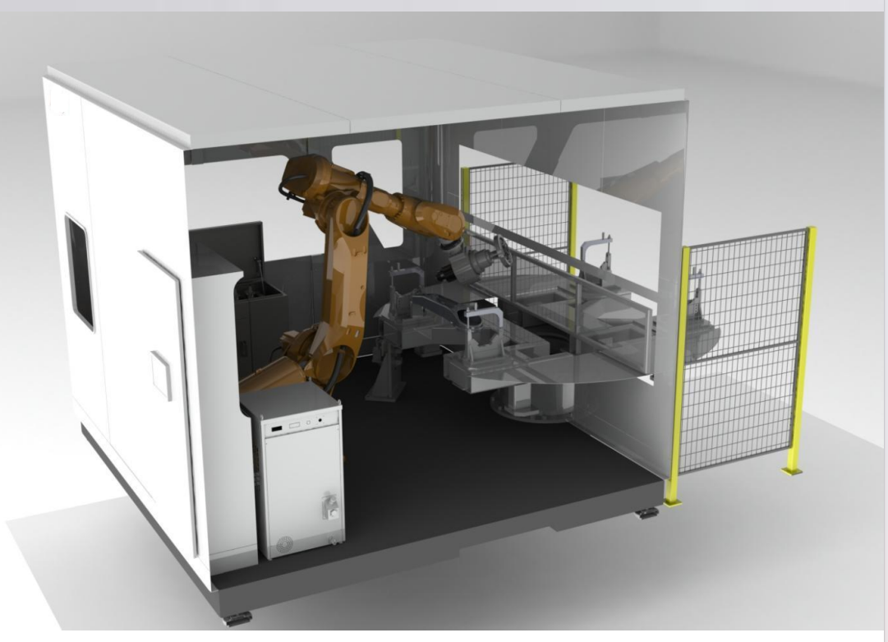
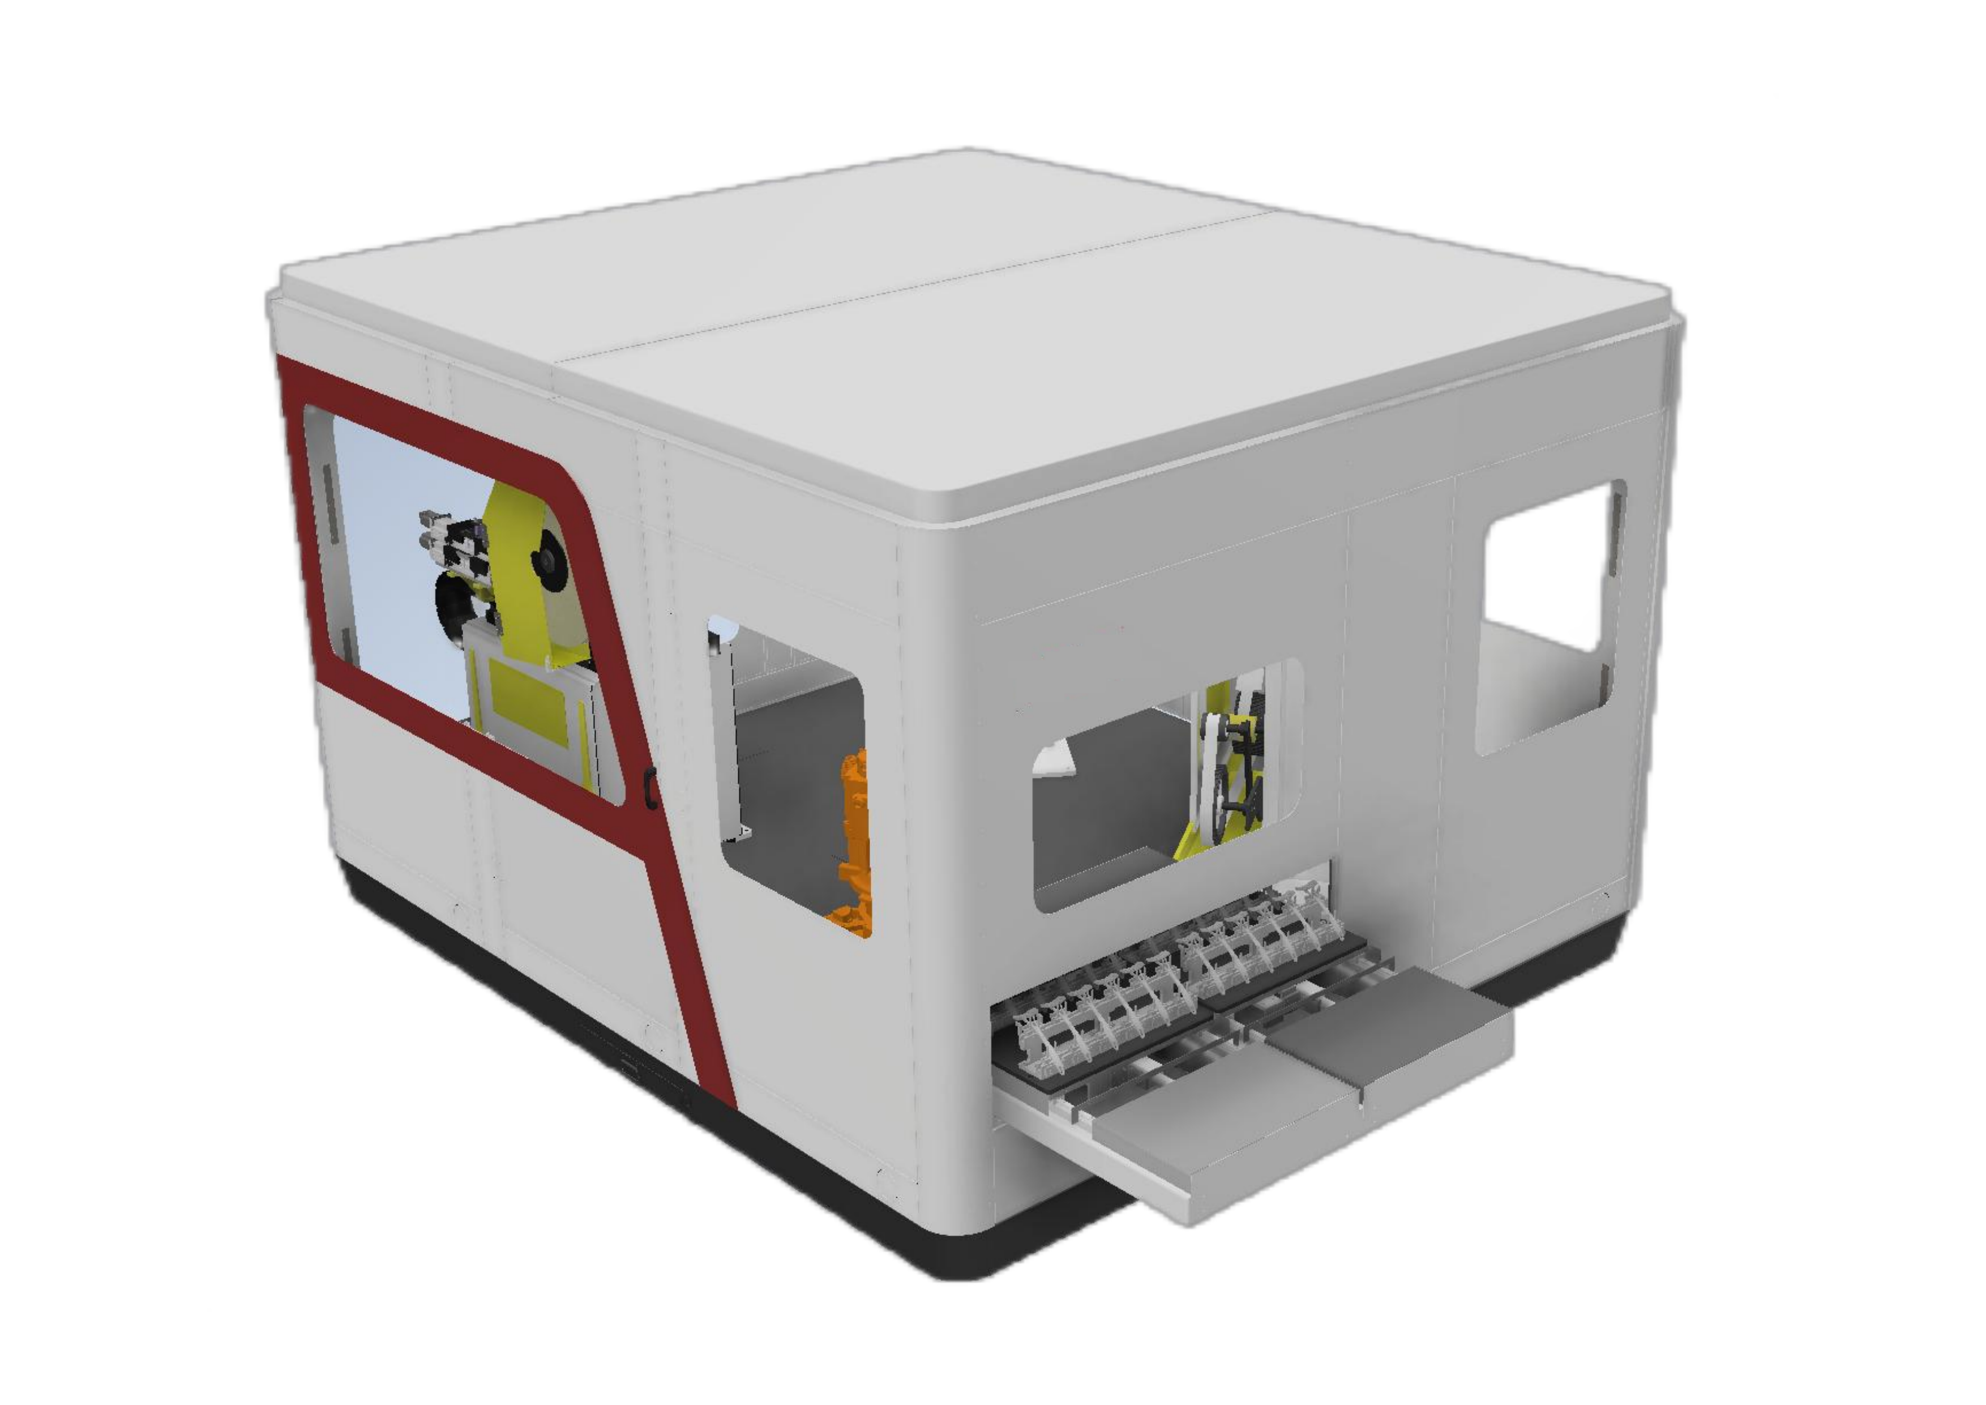
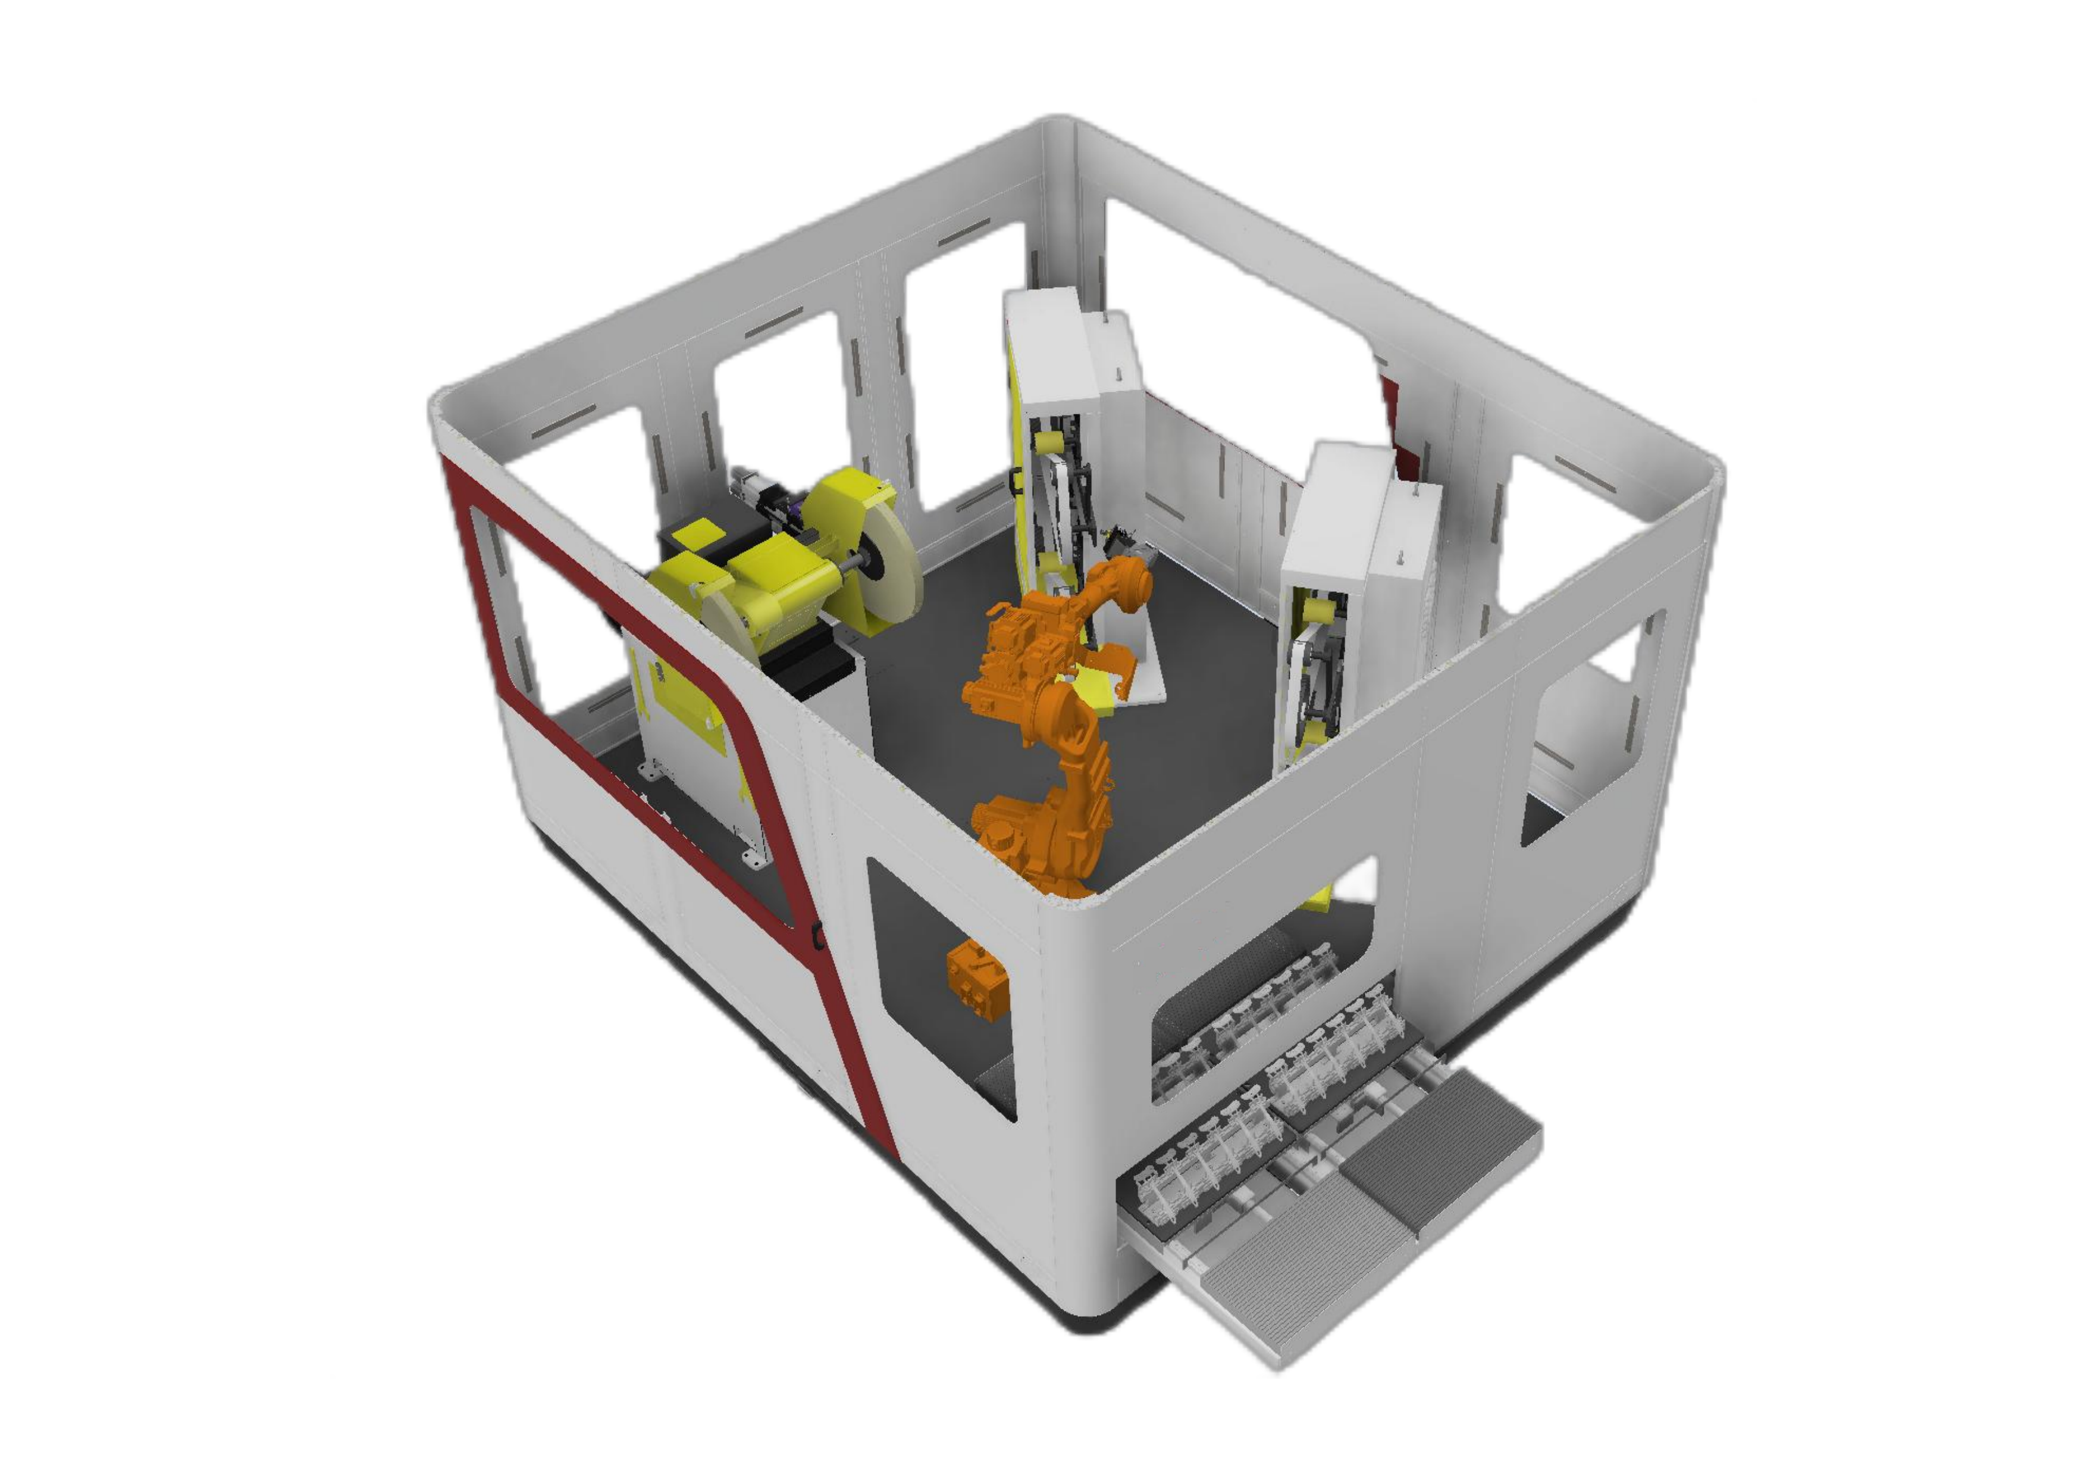
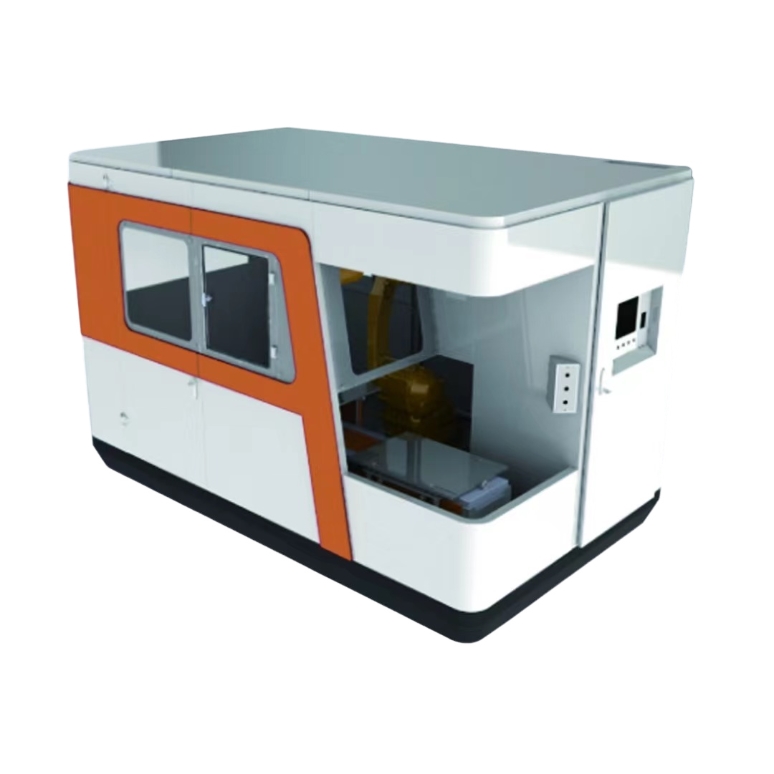
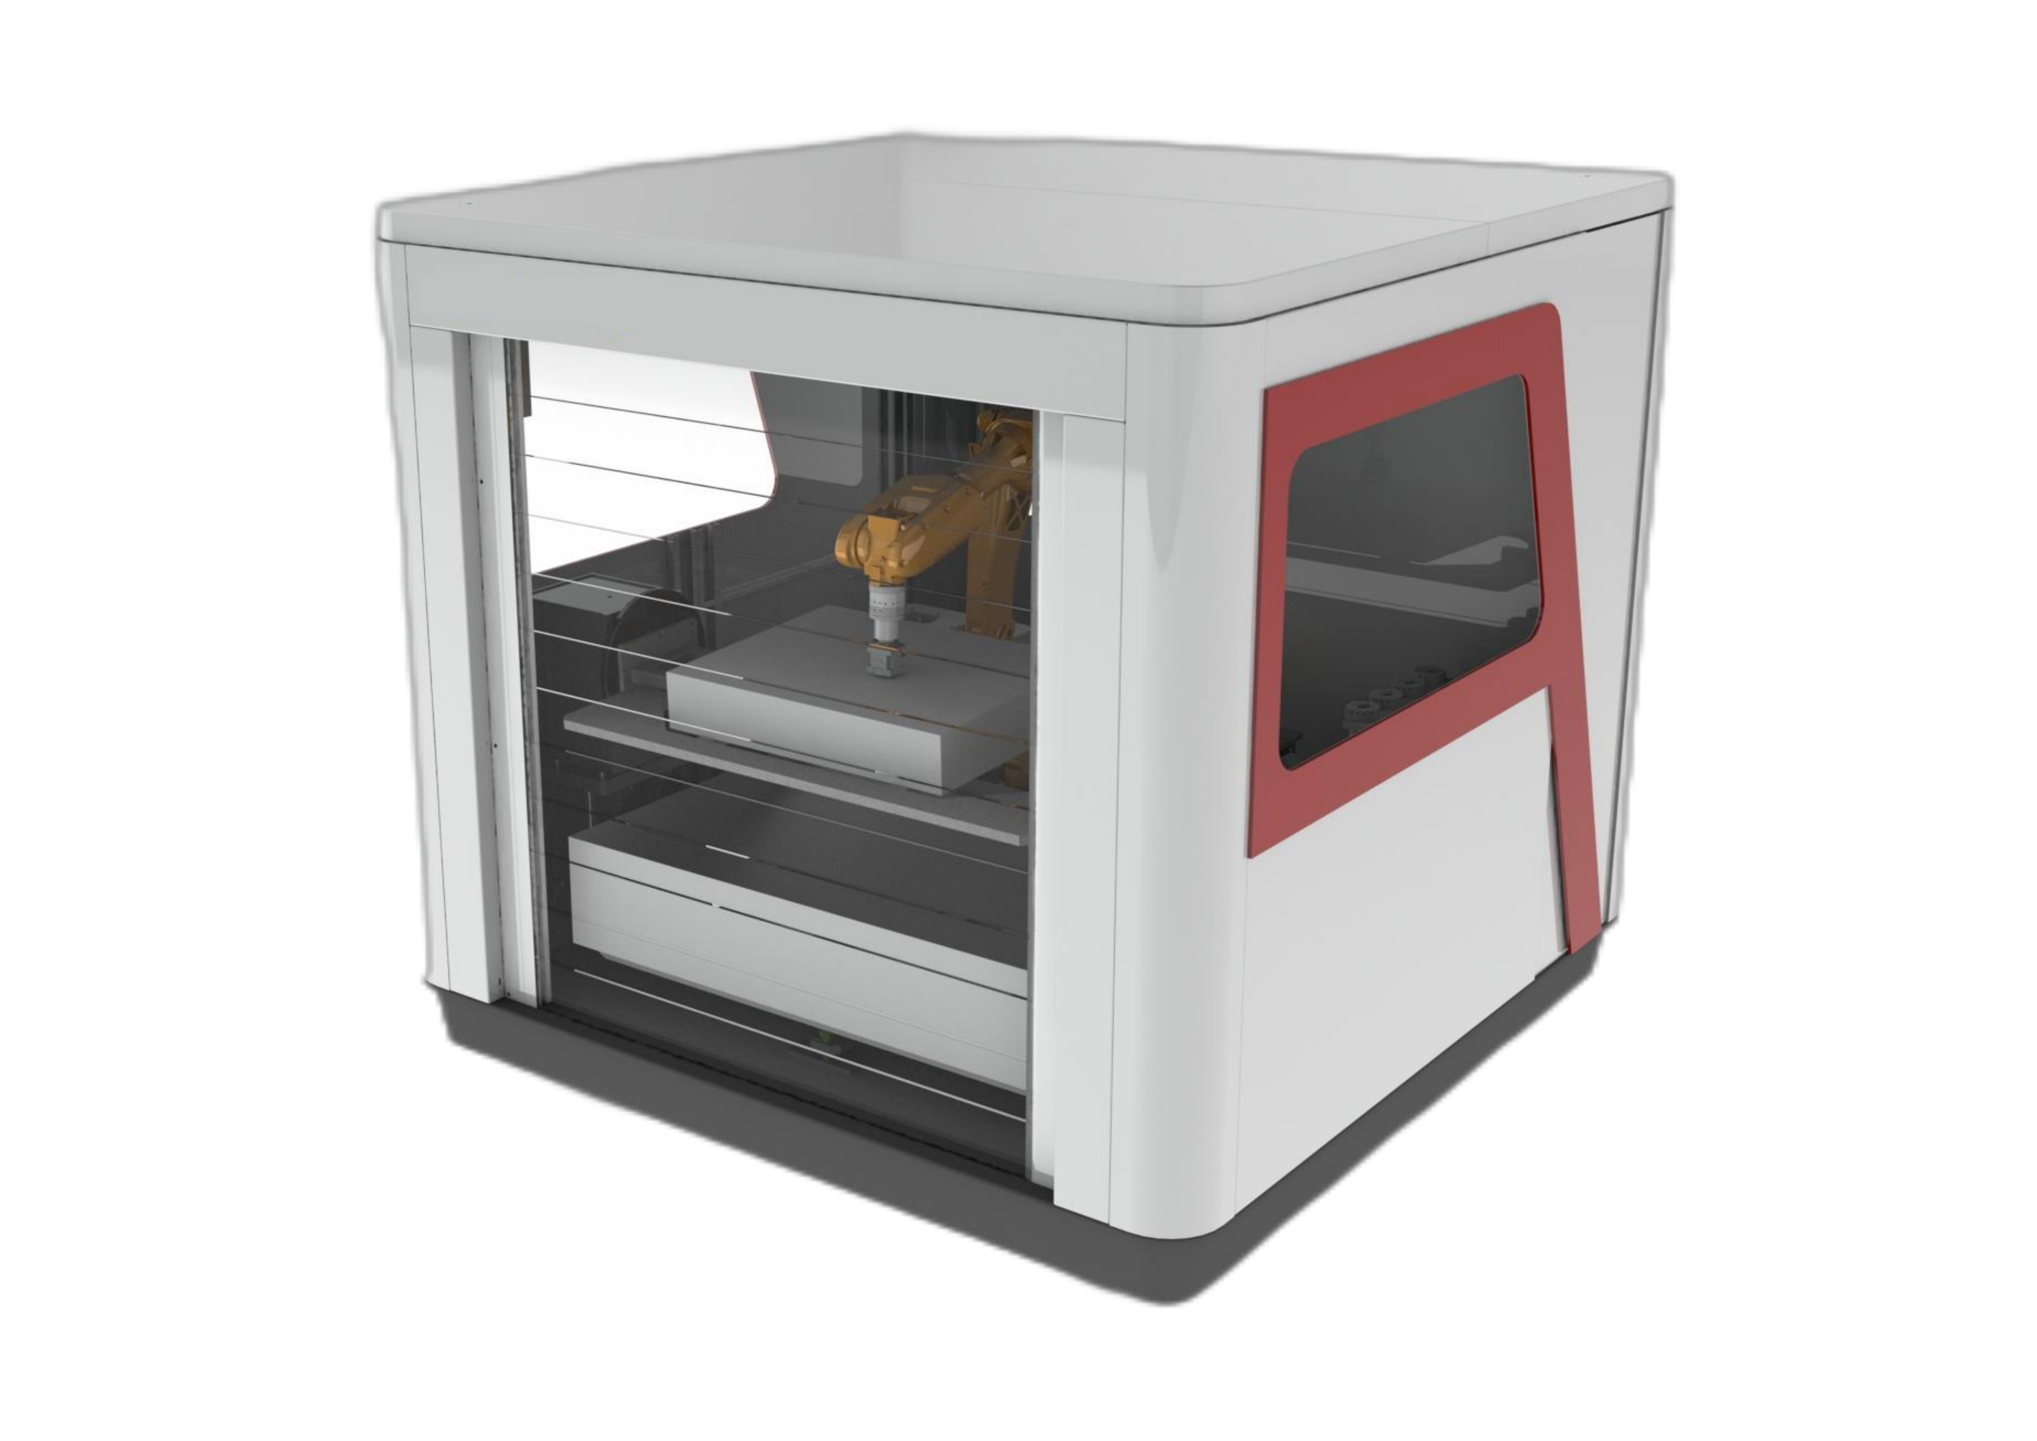
Роботизированная шлифовально-полировальная рабочая станция использует закрытый корпус для улавливания пыли и модульную компоновку для технического обслуживания, модификации и модернизации, сочетая роботизированную финишную обработку с соответствующим оборудованием для контроля усилия и пылеудаления.
- Закрытый корпус помогает сдерживать распространение пыли в процессе отделки.
- Модульная компоновка обеспечивает доступ для проведения технического обслуживания, внесения изменений и последующей модернизации.
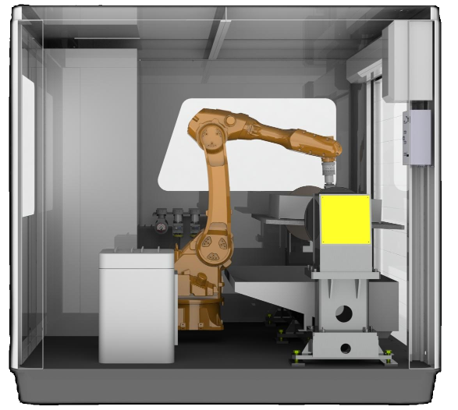
- Робот перемещает заготовку для чистовой обработки, а также выполняет зачистку.
- Функции мониторинга охватывают поломки инструментов и приводных ремней, срок службы инструментов и производительность.
- Ленточные шлифовальные станки в стандартной комплектации используют пневматическое плавающее управление, а в качестве опции доступно электронно управляемое плавающее управление с постоянным усилием.
- Двухслойный рабочий стол имеет пылезащитную конструкцию.
Фиксация детали или инструмента: начните с заготовки.
Робот несет деталь.
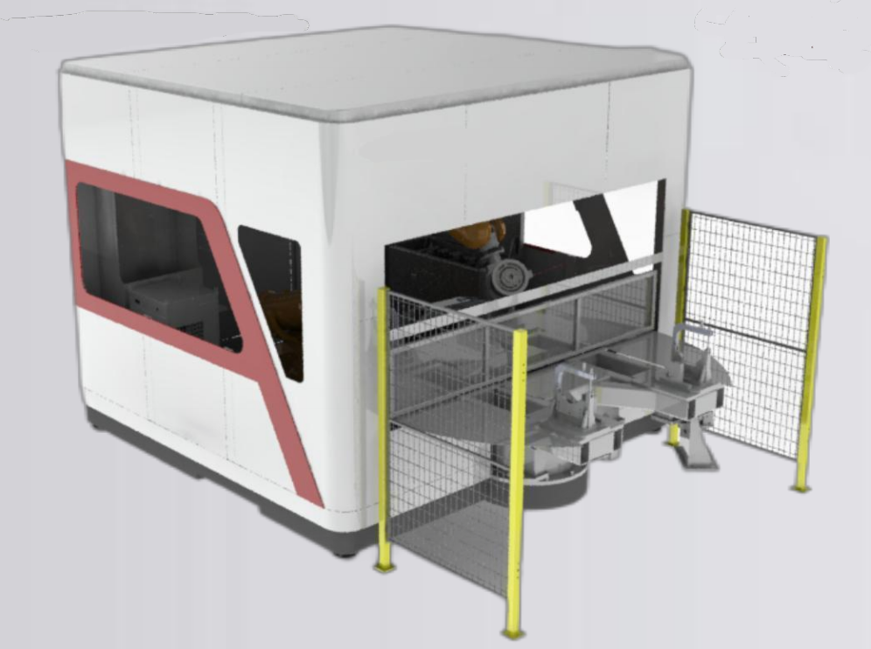
Для деталей весом до 30 кг система фиксации позволяет перемещать заготовку непосредственно из зоны загрузки на стационарную станцию финишной обработки. Это сокращает количество этапов обработки каждой детали, в то время как окружающие станции занимают больше места.
Робот несёт инструмент.
При использовании захвата инструмента робот перемещает инструмент к более крупной или тяжелой заготовке. Такая компоновка может быть более компактной, а смена инструмента и абразива добавляет этапы к циклу обработки одной детали.
Значение 30 кг — это граница выбора маршрута, а не допустимый вес детали для каждой модели. В таблице ниже отдельно указаны полезная нагрузка робота и рекомендуемый вес детали.
Технические характеристики модели рабочей станции
Сравните поддерживаемые диапазоны моделей для конфигурации с закрепленной деталью. Размеры детали, вес детали и полезная нагрузка робота являются отдельными ограничениями; выберите строку, подходящую для данной заготовки.
Для сравнения всех полей прокрутите страницу по горизонтали.
| Модель | Полезная нагрузка робота | Вес детали | Часть конверта | Общие размеры | Питание / номинальная мощность | Точность шлифования |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 кг | ≤3 кг | 100 × × 100 50 мм | 3450 × × 2200 2260 мм | Переменный ток 380 В / 11.5 кВт | ±0.1–0.2 мм |
| EVSPG-20A | 20 кг | ≤7 кг | 200 × × 200 100 мм | 3450 × × 2200 2260 мм | Переменный ток 380 В / 12.5 кВт | ±0.1–0.2 мм |
| EVSPG-30A | 30 кг | ≤15 кг | 300 × × 300 150 мм | 3450 × × 2200 2260 мм | Переменный ток 380 В / 13.5 кВт | ±0.1–0.2 мм |
| Применимые материалы | Алюминиевое литье, мелкая фурнитура | |||||
| Промышленный робот | ЭВСТ | |||||
В поле «Точность» описывается точность шлифовки. Требования к перемещению робота сравниваются отдельно ниже.
Стандартные модули шлифовки и полировки
В стандартную комплектацию входят двухпозиционные ленточные шлифовальные станки, однопозиционные ленточные шлифовальные станки и однопозиционные полировальные станки. Модули для полировки широких лент, крупных и мелких деталей позволяют создавать модульные комбинации с плавающими и автоматическими компенсационными системами.
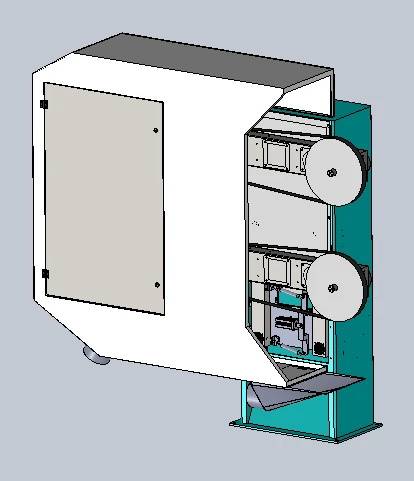
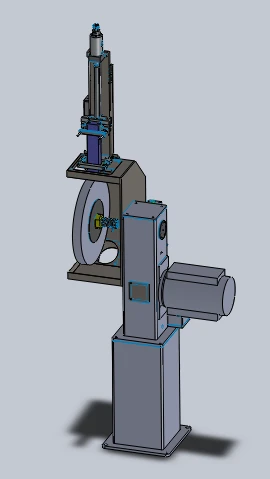
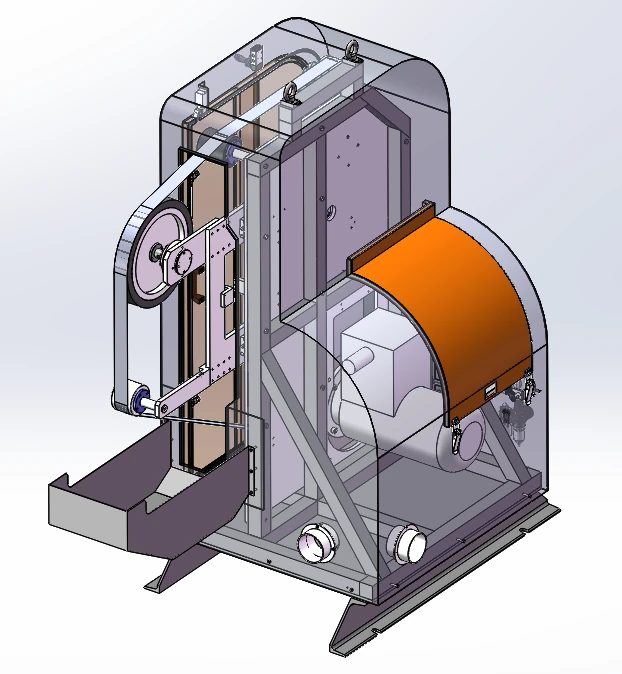
Одна из конфигураций ленточного станка использует взрывозащищенный приводной двигатель мощностью 4 кВт, максимальную скорость вращения 2800 об/мин и абразивную ленту размером 2800 мм × 70 мм. Она включает в себя систему отслеживания ленты, соединение с пылеотводящим бункером, стандартную пневматическую систему плавающего перемещения с возможностью модернизации до электронной системы постоянного усилия, а также возможность установки плавающего шпинделя.
Семь потребительских категорий и их роли
Выбор расходных материалов осуществляется в соответствии с требуемой операцией и формой контакта. Различные станции можно комбинировать для переключения между этапами удаления абразива и полировки.
Абразивные ленты
Шлифовка лентой вдоль выбранной траектории контакта.
Откидные колеса
Абразивная обработка с использованием расходного материала в виде шлифовального круга.
Нейлоновые колеса
Полировка поверхности с использованием станции с нейлоновым шлифовальным кругом.
Колеса из сизаля
Полировка шлифовального круга в соответствии с требуемой последовательностью финишной обработки.
Полировальные круги с тканевой основой
Полировка с использованием станции с тканевым шлифовальным кругом.
Файлы
Локальная заточка и удаление заусенцев с кромок.
Фрезы
Фрезерование и удаление материала перед последующей финишной обработкой.
Роботизированная шлифовка с управлением усилием
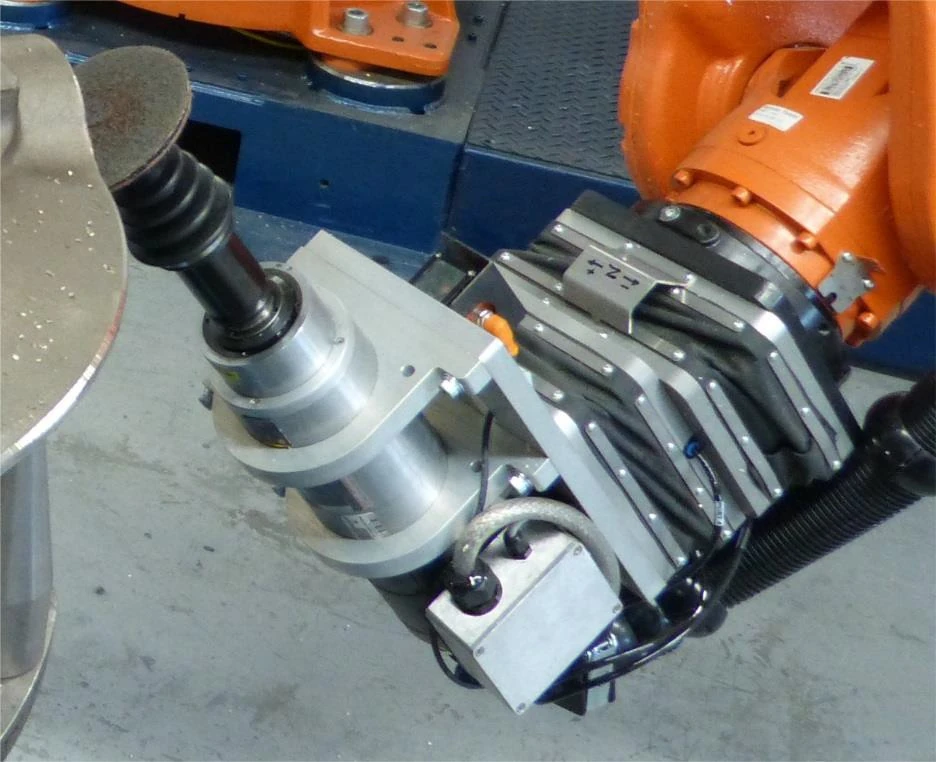
Пассивная пневматическая податливость
Пропорциональный клапан регулирует давление внутри плавающего механизма, при этом настройка управления корректируется в зависимости от положения робота. Механическая податливость обеспечивает диапазон плавания ±10 мм.
Активная обратная связь по усилию
Функция обратной связи по усилию регулирует положение плавающего устройства вперед или назад для поддержания контакта при изменении положения детали, допуска детали или абразивного износа. Диапазон регулируемого усилия предоставляется по запросу.
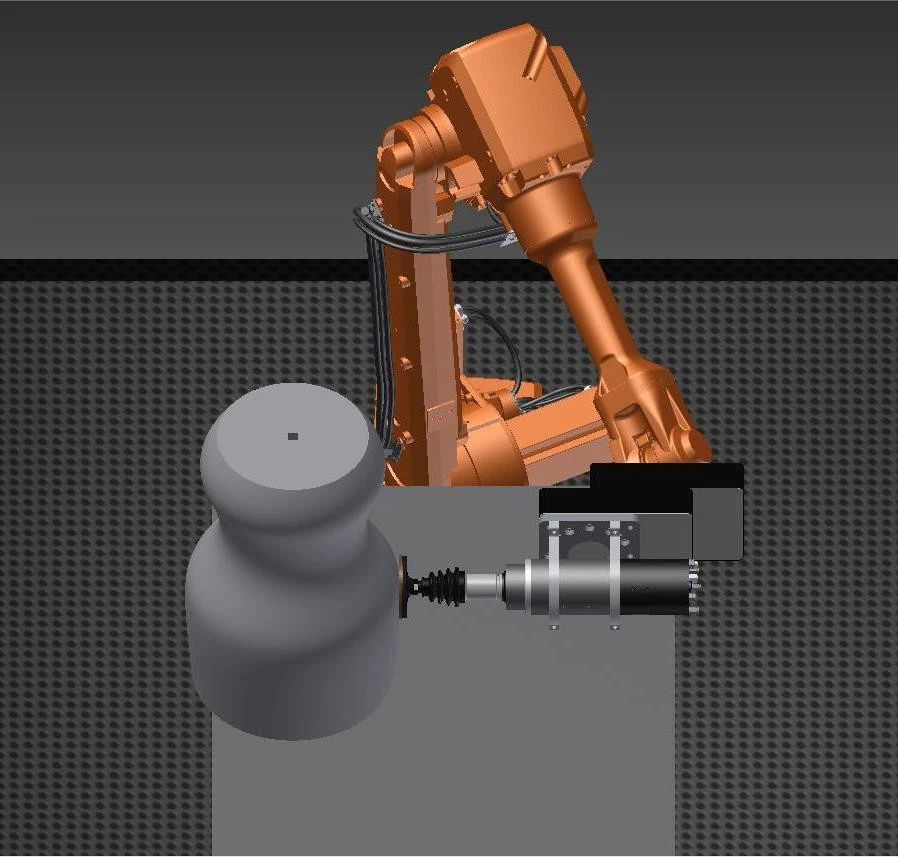
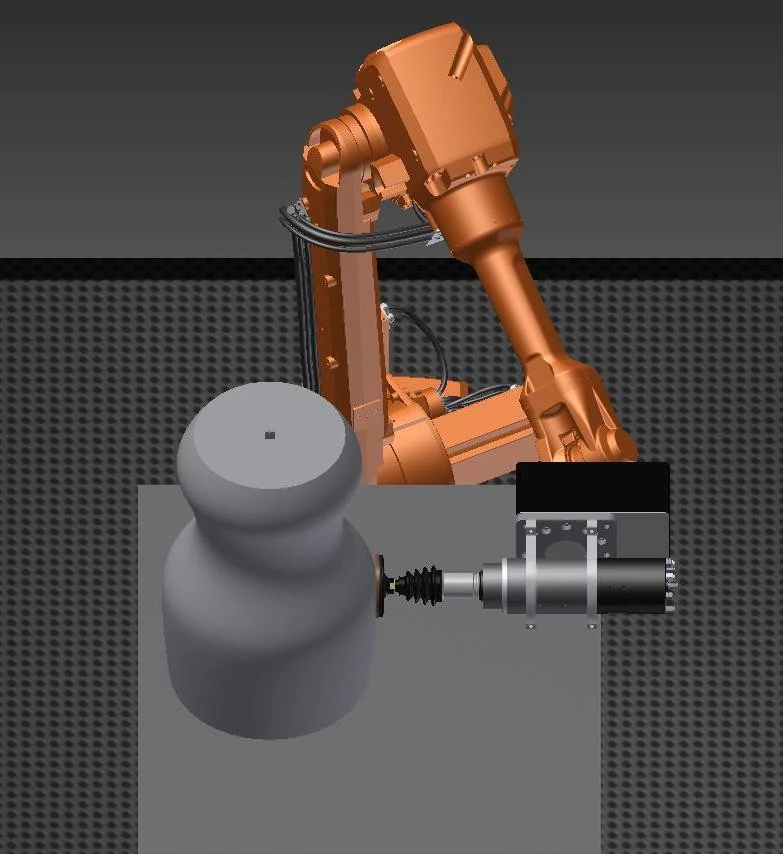
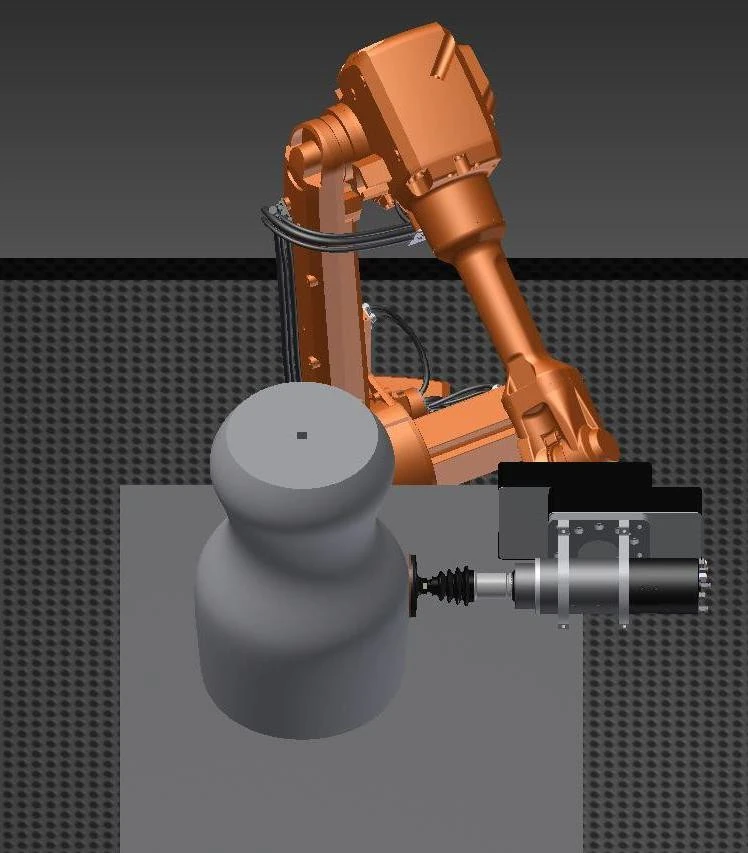
Опция инструмента с управлением усилием/положением во всех положениях поддерживает автоматическую смену инструмента и рассчитана на непрерывную работу с защитой IP65. Это технические характеристики опции инструмента, не связанные с требованиями к корпусу робота.
Варианты инструментов и оборудования для контроля усилия
семейства инструментов
- Колеблющийся плавающий шпиндель
- Колеблющийся шпиндель
- Плавающий вращающийся напильник
- Плавающая тяжелая шлифовальная машина с управлением по усилию
- Ленточношлифовальный станок с регулируемым усилием
- Шлифовальный станок с неподвижной лентой
формы оборудования для управления силой
- Оборудование для контроля усилия во всех положениях
- Однонаправленная шлифовальная машина с регулируемой силой
- Двунаправленная двухпозиционная шлифовальная машина с регулируемой силой
- Оборудование для снятия заусенцев с регулируемым усилием
Еще один вариант интерфейса инструмента — радиально плавающие электрические шпиндели. Выбор семейства инструментов зависит от выполняемой операции, направления контакта и доступности.
Система пылеудаления и рабочий кожух
В конструкции картриджного фильтра используется фильтрация под отрицательным давлением, фильтрующий материал с покрытием из ПТФЭ и импульсная очистка с выдвижным лотком для сбора фильтра. Технические характеристики приведены ниже.
| Технологический элемент | Значение параметра | Ед. |
|---|---|---|
| Мощность | 7.5 | kW |
| Воздушный поток | 8500 | м³ / ч |
| Картриджи фильтров | 6 | Картриджи |
| площадь фильтра | 66 | m² |
| Размер фильтрации | 0.3-1 | мкм |
| Эффективность фильтрации | 99 | % |
| Давление сжатого воздуха | 0.4-0.6 | МПа |
| Мусорные баки | 40 × 2 | L |
| Уровень шума | 78 2 ± | dB |
| Входные соединения | 4 × 200 | mm |
| Общие размеры | × × 1350 1100 2280 | mm |
| Напряжение питания | 380 | V |
| Частота питания | 50 | Hz |
Интерфейсы корпуса и защиты от пыли
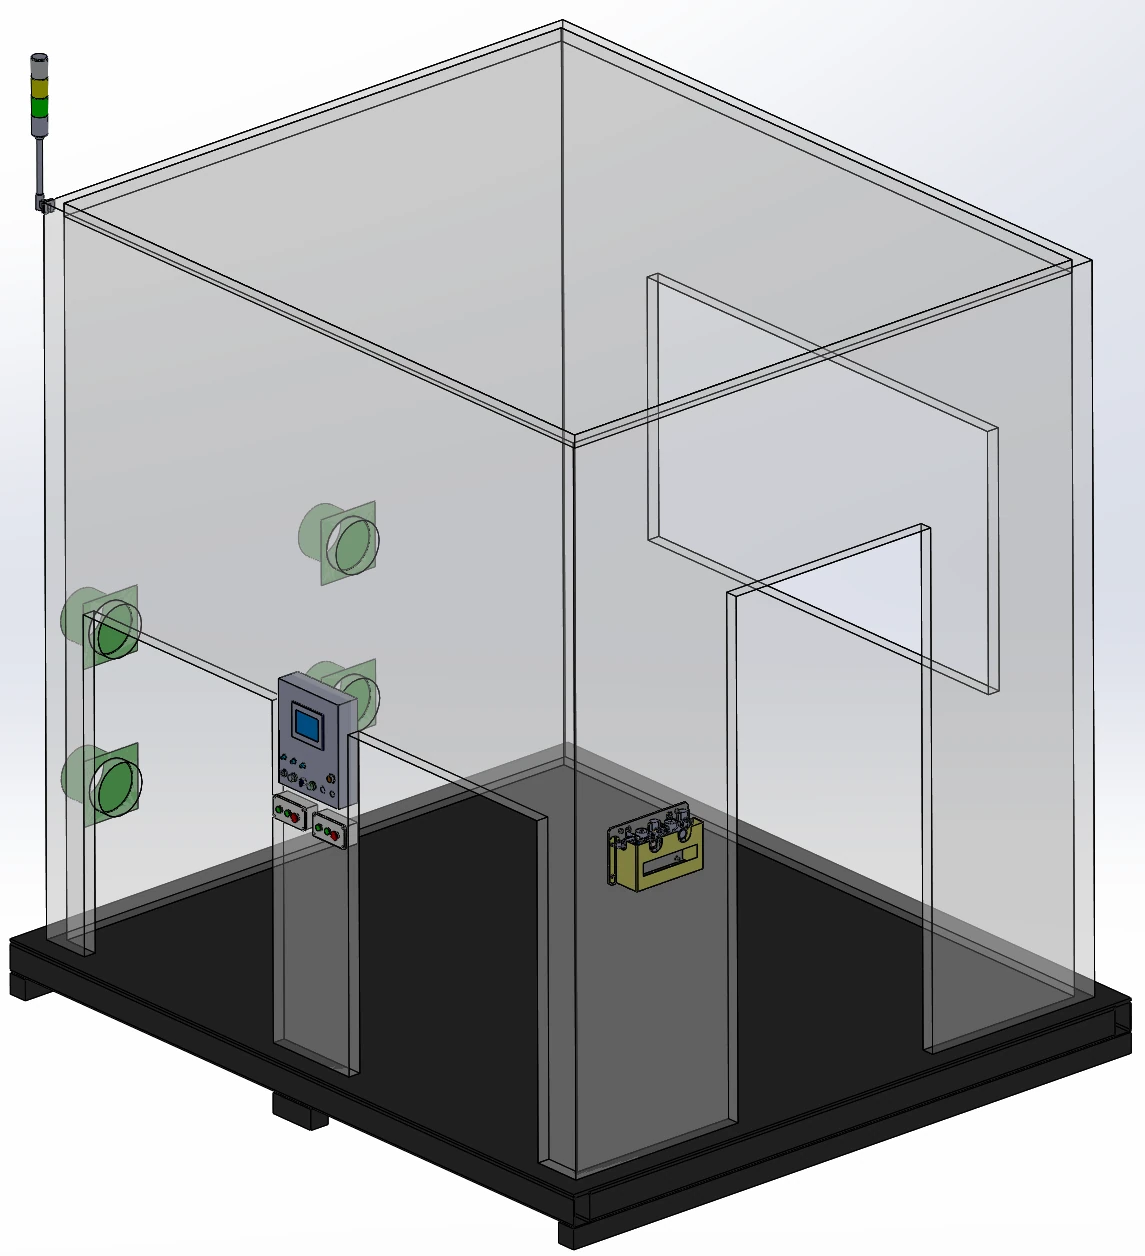
Корпус из алюминиевого профиля с панелями из листового металла включает в себя смотровое окно из акрила толщиной 5 мм, освещение и 4 вытяжных патрубка. Панель дисплея, блок кнопок подтверждения загрузки, дверца для технического обслуживания и основание из углеродистой стали Q235 с доступом для вилочного погрузчика дополняют конструкцию.
Влажная вытяжка и интегрированная система пылеудаления
Влажная очистка является доступным методом удаления пыли алюминия и магния. Корпус рабочей станции может быть оснащен внешней оболочкой, пылезащитной двухслойной конструкцией стола и соединениями для пылеотводного бункера; системы обнаружения пыли и сигнализации являются дополнительными опциями конфигурации.
Требования к перемещению и защите робота
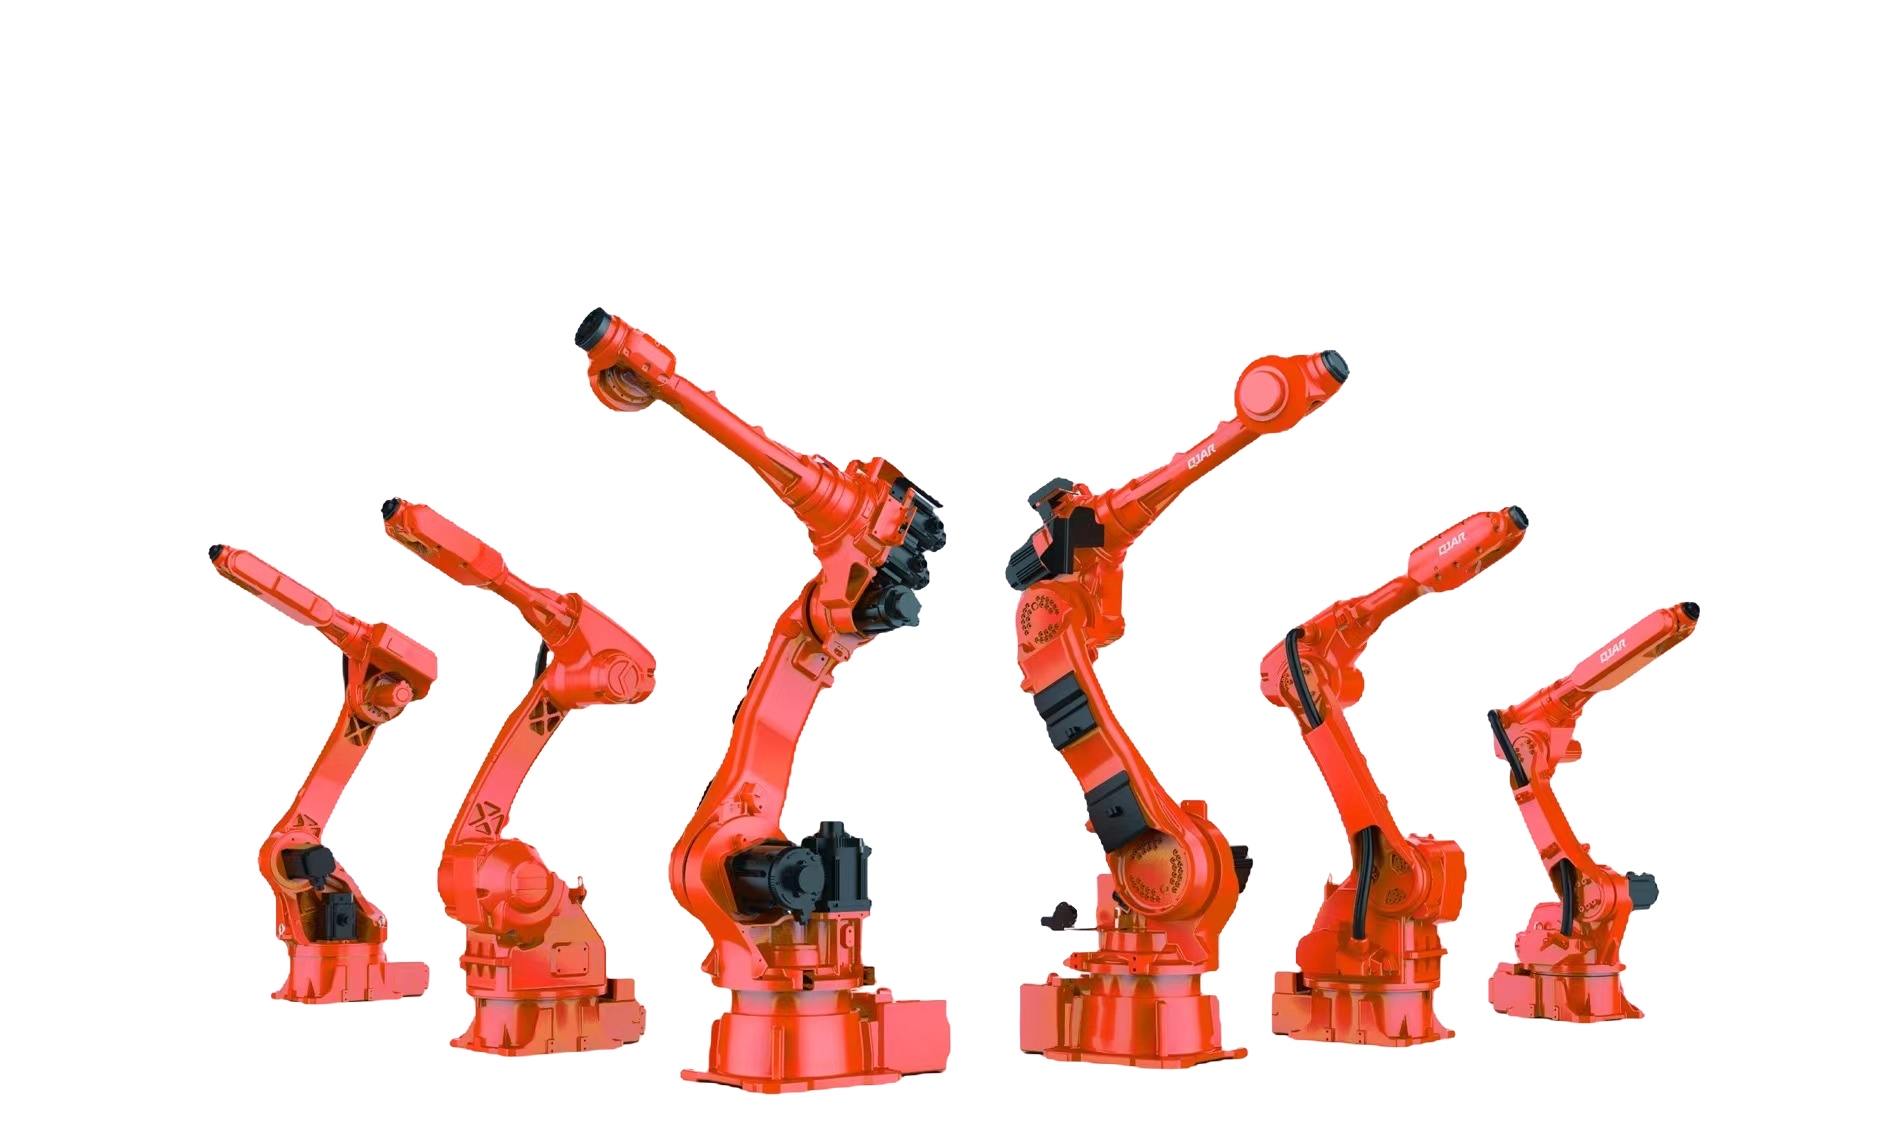
Выберите шестиосевой робот для данной задачи, используя эти требования к перемещению и защите в качестве контрольного списка для сравнения. Это условия выбора робота, не зависящие от точности шлифовки рабочей станции и диапазона контролируемой контактной силы.
- повторяемость робота
- ±0.02 мм
- Эффективная линейная скорость
- ≥5 м/с
- точность TCP
- 0.2 мм
- точность маршрута
- ≤0.2 мм При скорости шлифования до 300 мм/с
- защита роботов
- IP67
- Ссылка на контактную нагрузку
- 3-10 кг
Встроенный мониторинг состояния
Состояние расходных материалов и инструментов
Доступные функции включают обнаружение обрыва ленты, обнаружение поломки инструмента и управление сроком службы инструмента. Для выбранной конфигурации шлифовального инструмента может быть предусмотрена смазка.
Статус производства
Управление производственными мощностями дополняет мониторинг расходных материалов. Проверьте необходимые сигналы и доступ для технического обслуживания, а также выбранную компоновку инструмента и корпуса.
Отделка швов FSW
Швы FSW алюминиевого лотка для батареи
Типичным примером применения является роботизированная шлифовка швов, полученных методом сварки трением с перемешиванием, на алюминиевых лотках для аккумуляторных батарей.
Двусторонняя обработка методом FSW
Отдельная двухсторонняя система обработки, сочетающая в себе шпиндель с регулируемым усилием, поворотный позиционер и влажную экстракцию, позволяет шлифовать 6 швов сварки трением с перемешиванием: 3 с лицевой стороны и 3 с обратной.
Соответствующие операции по отделке рамы
К сопутствующим операциям по обработке корпуса батареи относятся фрезерование сварных швов, снятие заусенцев и шлифовка уплотнительных поверхностей после фрезерования.
Автоматизированная шлифовальная линия: интерфейсы рабочих станций
При планировании автоматизированной шлифовальной линии начните с интерфейса рабочего места: местоположение поступающей детали, доступ для транспортировки, соединения для извлечения и сигналы, передаваемые на окружающее оборудование. Согласуйте компоновку с последовательностью финишной обработки и необходимым доступом для смены инструмента и технического обслуживания.
Как выбрать, какую деталь лучше держать в руках: закреплённую на детали или на инструменте?
Используйте схему обработки деталей с фиксацией в качестве отправной точки для выбора деталей весом до 30 кг, затем проверьте вес детали, доступ к захвату и путь финишной обработки, специфичные для данной модели. Для более крупных или тяжелых деталей подходит схема обработки с фиксацией инструментом. Таблица моделей предоставляет более узкие пределы для деталей, чем этот общий критерий схемы обработки.
Какую полезную нагрузку и вес детали может выдерживать каждый тип робота?
Три ряда параметров модели позволяют сопоставить полезную нагрузку робота 10, 20 и 30 кг с рекомендуемым весом деталей до 3, 7 и 15 кг соответственно. Полезная нагрузка робота и вес детали — это разные поля выбора; используйте оба параметра вместе с областью захвата детали.
Пассивное плавающее или активное управление силой — какой вариант нужен моей детали?
Пассивная пневматическая амортизация обеспечивает механическое плавающее перемещение. Активная обратная связь по усилию регулирует перемещение для компенсации изменений положения детали, допусков детали и износа расходных материалов, сохраняя при этом контакт. Выберите подход к поверхности и ее вариации.
Какой диапазон контактного усилия допустим?
Диапазон регулируемого контактного усилия предоставляется по запросу. Перед выбором конфигурации управления усилием обсудите материал заготовки, геометрию, чистовой инструмент и целевую поверхность.
Какая система пылеудаления необходима для удаления пыли алюминия и магния?
Влажная экстракция — это доступный способ удаления пыли алюминия и магния. При выборе оборудования для экстракции и защитных кожухов следует обсудить материал и процесс; технические характеристики картриджного фильтра описывают отдельную конфигурацию.