
Роботизированная ячейка для удаления заусенцев при литье под давлением: роботизированные ячейки, специализированные станки и шлифовка с сканированием траектории.
Роботизированная ячейка для удаления заусенцев — это ячейка, в которой робот перемещает шпиндель или шлифовальную головку вокруг отливки, закрепленной на неподвижном приспособлении или позиционере.
Обсудите вашу заготовку →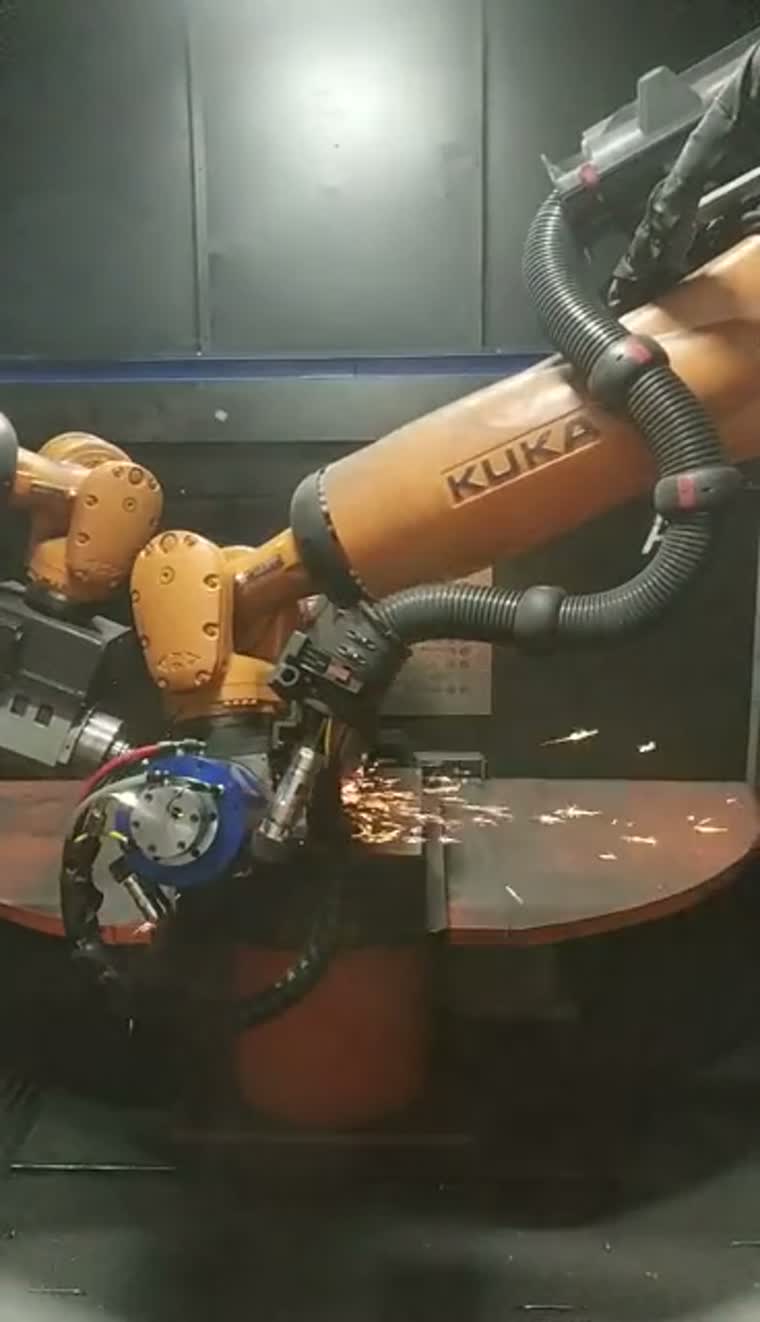
Начнём с процесса литья и его ограничений.
Типичные группы обрабатываемых деталей включают блоки цилиндров, головки цилиндров, корпуса трансмиссий и корпуса электродвигателей. Доступ к зажимным устройствам, зазор для токарной обработки и подход инструмента определяют компоновку рабочей зоны.
Поступающие отливки могут различаться по контуру и положению линии разъема. Перед выбором способа обработки ознакомьтесь с типовыми отливками, базовыми параметрами оснастки и зонами, подлежащими обработке.
Максимальная масса заготовки: по запросу.
Максимальные габаритные размеры заготовки и рабочая зона токарной обработки: по запросу.
Конструкция с креплением инструмента может подойти для заготовок, которые трудно перемещать через стационарные чистовые инструменты; выбор способа перемещения также зависит от доступа и фиксации.
Компоновка ячеек, варианты управления усилием и пылеудалениеКонфигурации ячеек и доступ к инструментам
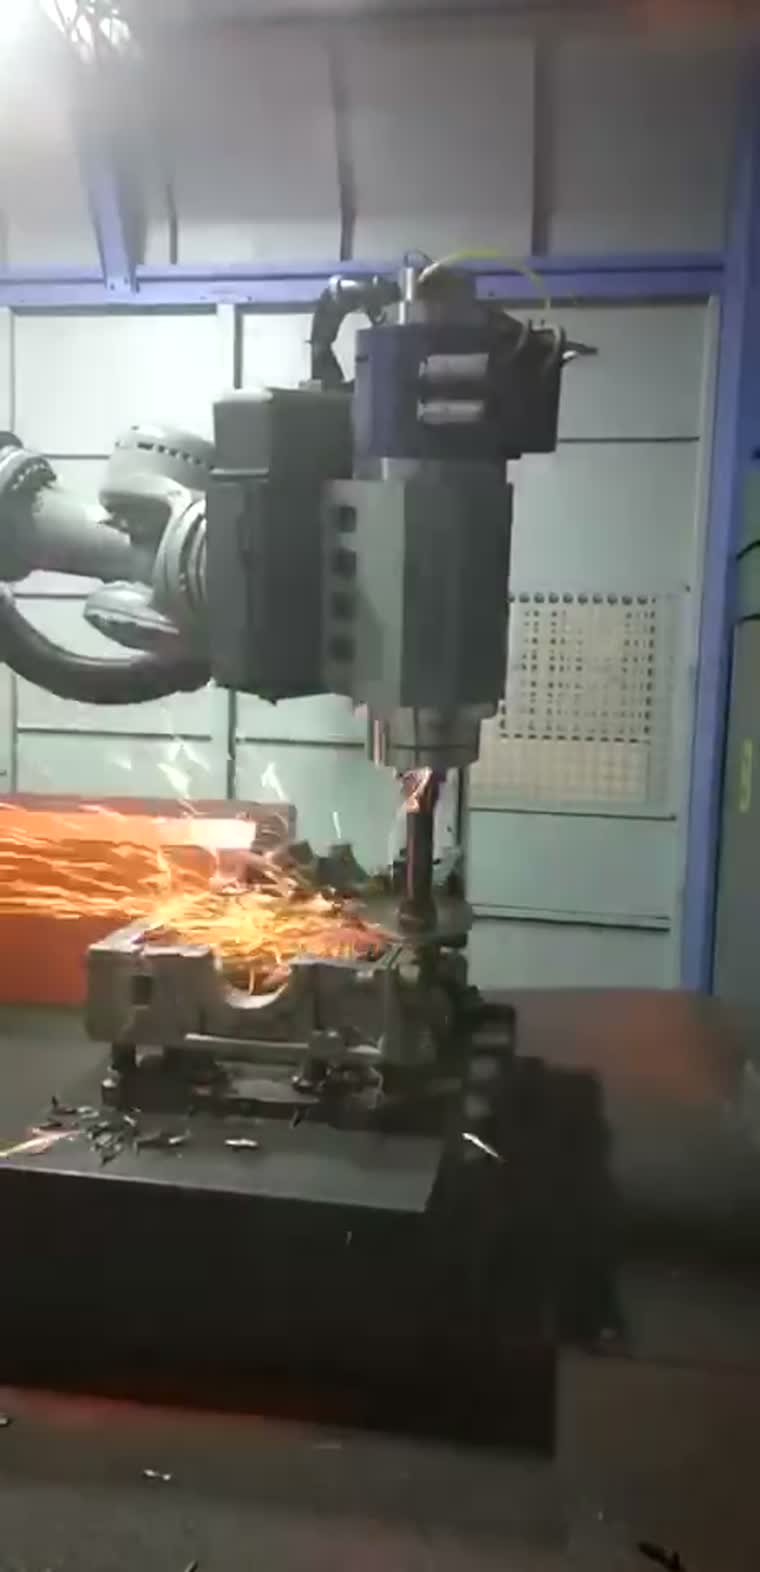
Конфигурации ячеек сочетают в себе инструмент, удерживаемый роботом, с неподвижным зажимом, позиционером или поворотным столом. Подход инструмента и доступ к отливке определяют компоновку.
В зависимости от требуемых операций и типа обрабатываемых деталей можно выбрать варианты с плавающим шпинделем, автоматической сменой инструмента и инструментальным хранилищем.
Диапазон регулируемого контактного усилия: по запросу.
Компоновка ячеек, варианты управления усилием и пылеудалениеКорпуса, изготовленные методом литья под давлением.
Маршруты удаления заусенцев позволяют устранить облой, линии разъема и остатки литниковых каналов на литых корпусах; поступающие отклонения и доступ инструмента определяют процесс.
Двигатели и силовые агрегаты
Для обработки внешних кромок и боковых отверстий блоков цилиндров и головок цилиндров могут потребоваться разные инструменты, при этом предусмотрена визуальная ориентация и смена инструмента в зависимости от технологического процесса.
Автомобильные и мотоциклетные компоненты
Семейства литых компонентов можно оценить для использования в роботизированной ячейке или на специализированном оборудовании, учитывая унифицированность оснастки и частоту смены продукции.
производство двигателей
Удаление заусенцев с корпуса двигателя — типичная задача интеграции робота и специализированного станка, при этом точка зажима и доступ к кромке определяются для каждого семейства корпусов.
Роботизированная ячейка против специализированной машины
| Семейство заготовок | Конфигурация | Оси и положения | Гибкость переналадки | Производственный микс |
|---|---|---|---|---|
| Крупные литые корпуса | Роботизированная клетка | Шарнирное перемещение инструмента; неподвижная или позиционированная заготовка. | Смена инструментов и приспособлений для различных корпусов | Смешанные семьи с различными характеристиками |
| Семейства компонентов, изготовленных методом многослойного литья. | Специальная машина | Координатные оси; одиночное или чередующееся положение | Специальные матчи с запланированными перерывами | Повторные запуски в рамках определенного семейства |
| Небольшие профилированные компоненты | Специальная машина | Координированные оси и индексированные позиции | Изменения в инструментальной оснастке в пределах поддерживаемого диапазона компонентов. | Повторяющиеся задачи обработки контуров |
| Средние и крупные компоненты | Специальная машина | Линейные или вращательно-индексированные системы. | Спецификации для конкретных деталей и настройка технологического процесса | Определенные последовательности обработки |
Для сравнения всех полей прокрутите страницу по горизонтали.
Специализированные машины на уровне решения
Специализированные станки обеспечивают скоординированное перемещение инструмента с одиночными, попеременными или индексированными позициями обработки. Их оценка проводится на уровне решения, ориентированного на семейство деталей и конфигурацию зажимных приспособлений.
В качестве примеров обрабатываемых деталей можно привести корпуса телефонов, модули камер, корпуса телеприставок, дверные ручки и автомобильные пластиковые компоненты.
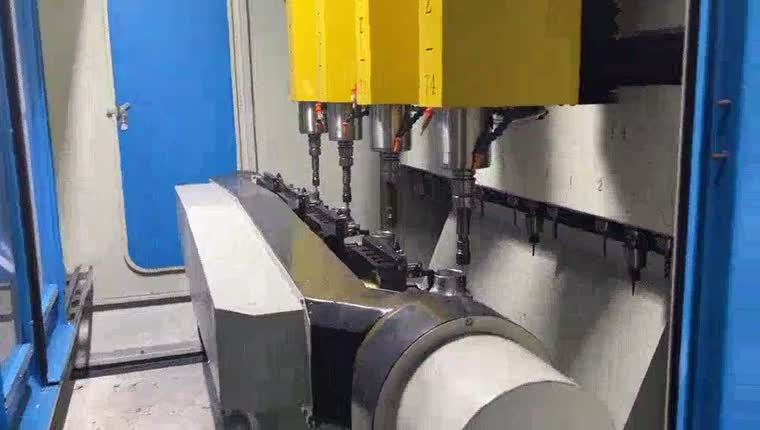
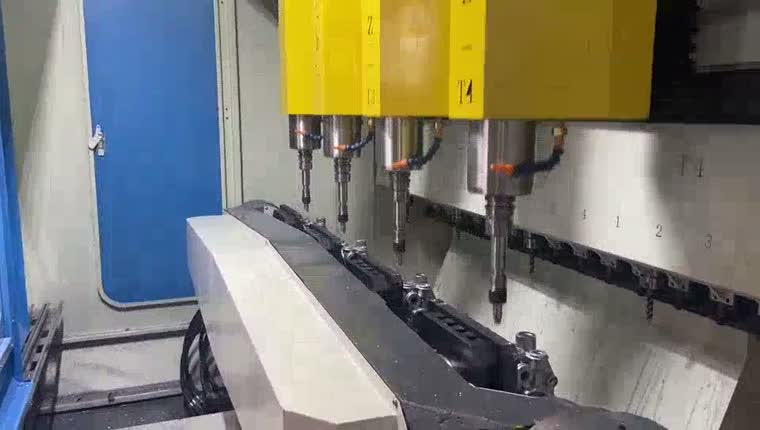
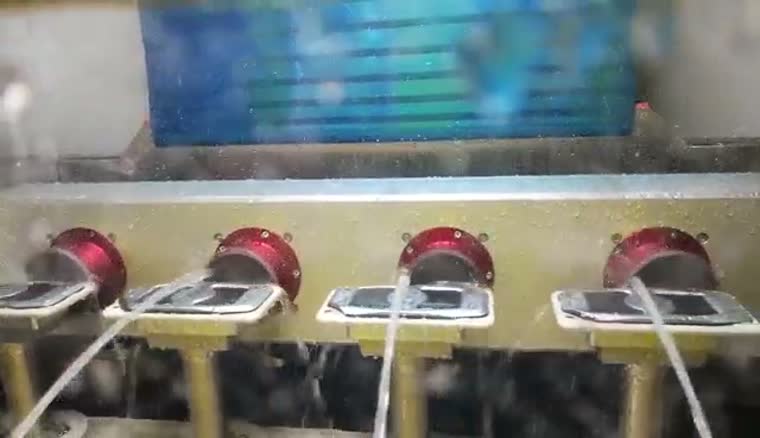
Для выполнения контурной обработки доступен метод влажной обработки с использованием жидкости вокруг инструмента и вращающихся приспособлений. Выбор метода зависит от материала и требуемой степени обработки поверхности.
При проектировании осевых компонентов следует учитывать переход от сварки к зачистке заусенцев при планировании приспособления и последовательности обработки.
Сварка осей и послесварочная обработка.Шлифовка с использованием технологии сканирования EVST Scan-to-Path
Технология EVST Scan-to-Path Grinding генерирует траекторию шлифования на основе отсканированных контуров заготовки в пределах заданных областей обработки; при этом не отпадает необходимость в определении процесса, проверке оснастки или контроле готовой детали.
Для шлифовального робота, не требующего программирования, желаемым результатом станет ручное пошаговое обучение траектории обработки. Выбор инструмента, охват сканирования, границы процесса и критерии приемки еще предстоит определить.
Обсудите вашу заготовку →От отсканированного контура до исполнения
Просканируйте заготовку, определите контур в пределах заданной области обработки и сгенерируйте траекторию для выполнения роботом. Траекторию необходимо проверить на соответствие доступу к зажимному приспособлению и выбранному инструменту.
Зафиксируйте контур заготовки в выбранной области.
Определите край обработки и сгенерируйте траекторию движения инструмента.
Выполните выбранный путь с помощью выбранного инструмента контактов.
Схема процесса · Этапы требуют проверки заготовки и технологической ячейки.
Выполнение с управлением силой обеспечивает контакт во время построения траектории; параметры управления силой и их характеристики выбираются в зависимости от более широкой конфигурации ячейки.
Компоновка ячеек, варианты управления усилием и пылеудалениеТрехмерное зрение и адаптивные траектории
Трехмерная визуализация и обработка позволяют создать модель заготовки и адаптировать траекторию к пространственным изменениям. Возможна обработка без использования САПР, при которой контур и процесс могут быть определены по результатам сканирования; также возможен контроль качества продукции.
Продолжительность сканирования при согласованных условиях охвата и тестирования: по запросу.
Точность сканирования при согласованных условиях материала, геометрии и испытаний: по запросу.
Обнаружение лазера и компенсация отклонений
Точечное лазерное обнаружение позволяет сравнивать текущую деталь с предыдущей и компенсировать позиционные отклонения по линии разъема. Это сравнение касается отклонения от детали к детали, а не отклонения от модели CAD.
Лазерное измерение выступов сварного шва позволяет корректировать положение и координировать действия с финишным инструментом в процессе обработки сварного шва. Стратегия измерения и удаления должна соответствовать типу соединения.
Автономное программирование и моделирование
Автономное программирование подготавливает траекторию движения робота вдали от рабочей зоны. Проверка на столкновения и моделирование кода обеспечивают проверку перед тем, как постпроцессор создаст программу, специфичную для контроллера.
Определите траекторию движения инструмента, приспособления и робота.
Проанализируйте возможные конфликты и смоделируйте программу.
Выведите код контроллера, затем проверьте его в ячейке.
Схема процесса · Этапы требуют проверки заготовки и технологической ячейки.
Моделирование помогает в подготовке; программа робота, геометрия инструмента и приспособления все еще требуют проверки на реальной производственной ячейке.
Шлифовка сварного шва и послесварочных швов.
Для роботизированной шлифовки сварных швов можно использовать фиксирующую головку, закрепленную на алюминиевой раме. Зажим обеспечивает доступ к сварному шву, в то время как инструмент следует по выбранной траектории удаления.
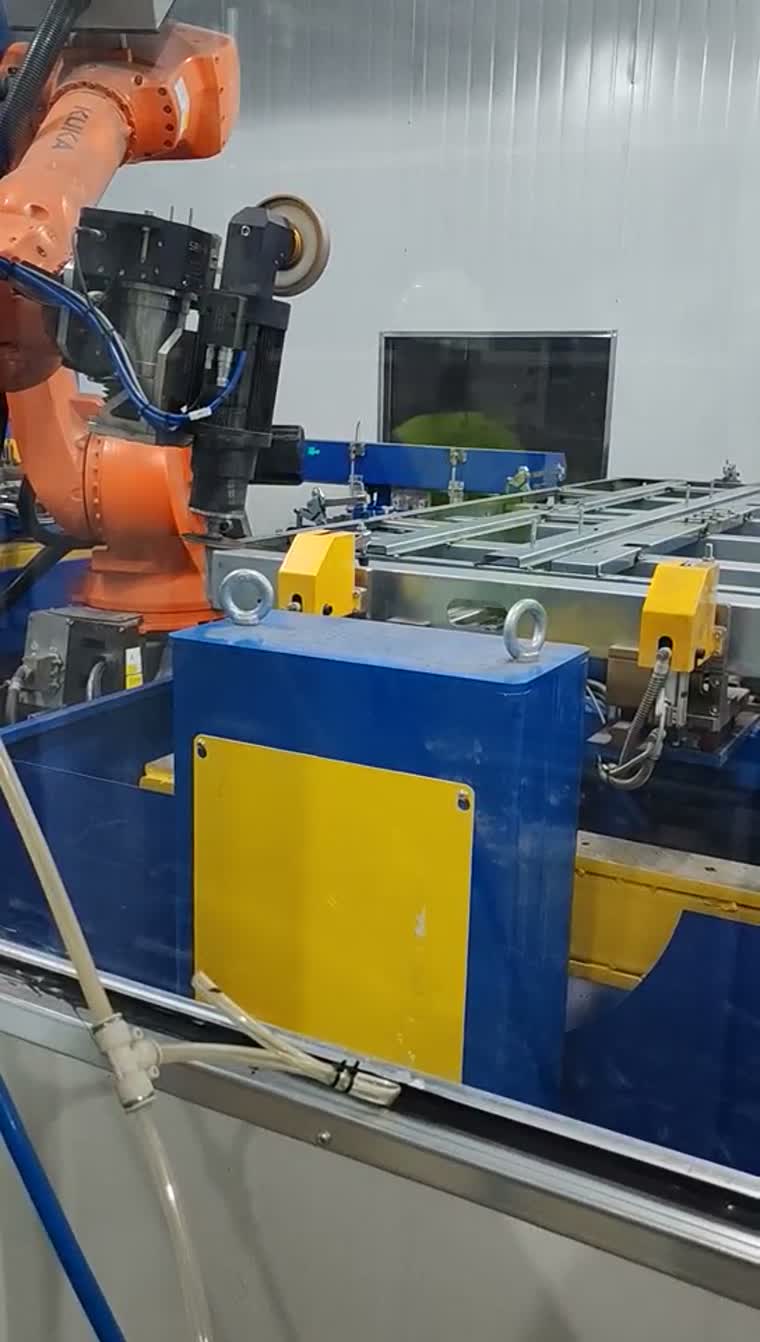
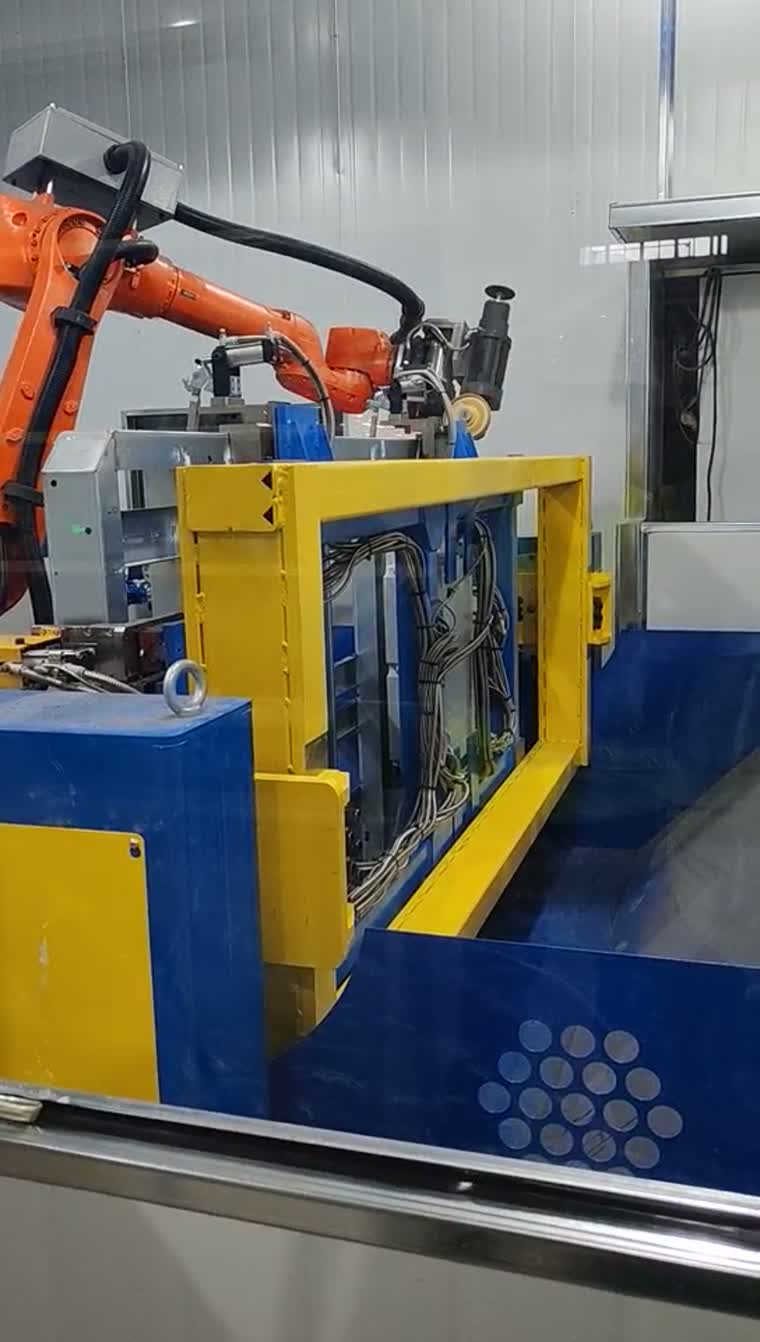
Отделка методом сварки трением с перемешиванием лотков для батарей — это смежный процесс, имеющий свои собственные требования к приспособлениям и технологическим процессам.
Варианты финишной обработки батарейных лотков и сопутствующие технологические решения.Типичные области применения и сфера интеграции
Типичные области применения включают очистку кромок литых корпусов, удаление заусенцев с компонентов двигателя и финишную обработку сварных швов рамы. Объем поставки определяется приспособлениями, инструментами, интеграцией роботов и проверкой процесса.
Интерфейсы для погрузки и разгрузки определяются с учетом оборудования, расположенного выше и ниже по потоку.
Для начала проверки конфигурации предоставьте информацию о типовых заготовках, кромках или сварных швах, подлежащих обработке, базовых параметрах оснастки и критериях приемки.
Вопросы, которые следует задать перед выбором установки для удаления заусенцев.
Что на самом деле означает "без программирования" — отсутствие обучения или CAD-моделирования?
Это означает создание траектории процесса на основе обнаруженных контуров для сокращения пошагового обучения. Работа без CAD-модели изделия является необязательной конфигурацией; оснастка, инструменты и приемка процесса по-прежнему требуют проверки.
Как формируется траектория движения инструмента, если отливка различается от детали к детали?
Сканирование идентифицирует соответствующий контур в пределах заданной области обработки. Для генерации траектории используется этот контур, а соответствующая система обнаружения может компенсировать вариации от детали к детали. Геометрия, выходящая за рамки исследования, требует анализа процесса.
В каких случаях специализированный станок для снятия заусенцев превосходит роботизированную ячейку?
Специализированный станок стоит рассматривать в случаях, когда повторяются семейства деталей, приспособления и последовательности обработки. Роботизированную ячейку можно оценить, когда доступ, подход инструмента или ассортимент продукции требуют иного расположения; сравните их на реальных заготовках.
Можно ли проводить зачистку заусенцев и шлифовку после сварки в одной и той же ячейке?
Их можно рассматривать в рамках общей концепции, если приспособления, доступ к инструментам и технологические требования совместимы. Их сочетание — это решение, принимаемое в рамках проекта, а не стандартная возможность, предполагаемая для каждой компоновки.
Какие изменения в инструментальной оснастке необходимы для производства изделий смешанного типа?
Сначала определите операции и необходимые инструменты для каждой группы деталей. Затем можно настроить автоматическую смену инструмента и инструментальный склад с учетом этого набора, включая проверку доступа и зазоров между инструментом и приспособлением.
Можно ли модернизировать существующую ячейку, добавив функцию генерации траектории обзора?
Возможность модернизации оценивается в каждом конкретном случае. Перед принятием решения о модернизации необходимо проверить интерфейсы робота и контроллера, доступ к сканированию, калибровку, геометрию инструмента и совместимость приспособлений; одной лишь демонстрации сканирования недостаточно для подтверждения совместимости с ячейкой.