
Мы оцениваем процесс распаковки ячейки из деталей, принятых приемной станцией, за полный цикл работы с коробкой. Чтобы эти данные имели смысл, мы сначала определяем последовательность подтверждения захвата, разрешения на прием и завершения передачи. Затем мы включаем в временные рамки замену коробки, обработку оставшихся деталей и их извлечение. Скорость перемещения робота сама по себе не может оценить стоимость или объем этой задачи по доставке.
Посмотрите, как картонная коробка доставляется на станцию.
Снятый на видео манипулятор опускает вертикальное захватывающее устройство к аккуратно расположенным небольшим модулям в коробке и перемещается между коробкой и соседней станцией. Видимое расположение создает две отдельные проблемы интеграции: как инструмент взаимодействует с содержимым коробки и когда следующая станция готова их принять.
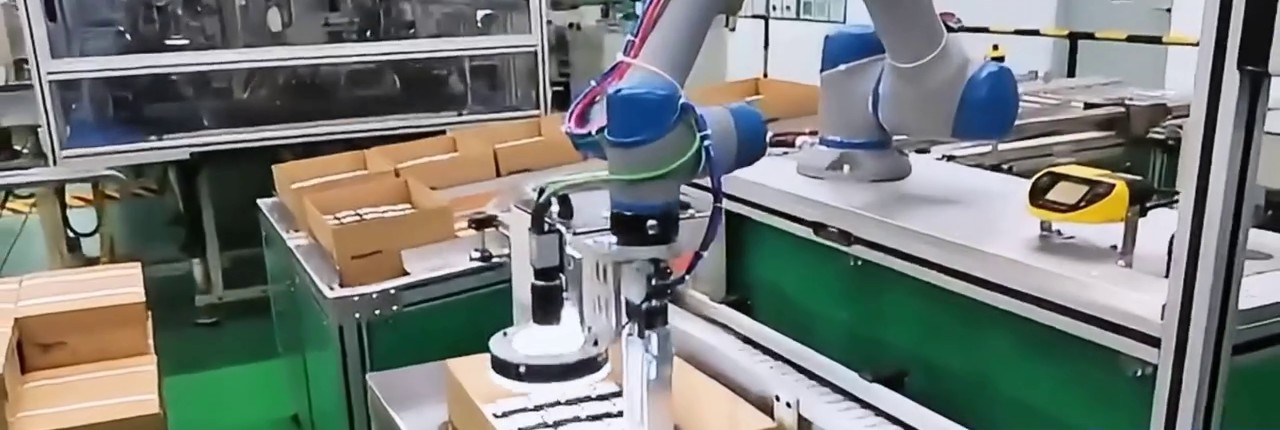
Основной ролик 00:07.28 — Инструмент расположен над рядами модулей в передней открытой коробке, демонстрируя зону вскрытия коробки и отбора товаров.
Превратите движение в подтвержденную реализацию.
Для предлагаемой ячейки мы определяем процедуру подтверждения процесса перед присвоением количества произведенной продукции. Контроллер может устанавливать цифровой выход, ожидать входного сигнала или выражения и обрабатывать тайм-аут. Мы используем эти функции для связи работы инструмента с состоянием приемника, при этом имена сигналов и временные параметры согласовываются между устройствами.
| Предлагаемый шаг | Что делает управляющая последовательность? | Что означает исключение |
|---|---|---|
| Удерживайте хватку | Установите выходной сигнал выбранного инструмента. | Команда — это инструкция, а не подтверждение того, что детали удерживаются. |
| Подтвердите хранение | Дождитесь подтверждения выбранного способа захвата в течение заданного времени. | Остановите обычную последовательность передачи и выполните неподтвержденный захват. |
| Получить разрешение на получение | Дождитесь, пока получатель подтвердит перевод. | Приемник записи ожидает отдельно от движения робота. |
| Разместите и отпустите | Выполните предложенный подход и выбранную последовательность выпуска. | Не следует засчитывать доставку только потому, что была отправлена команда на выпуск. |
| Завершите передачу. | Обменяйтесь согласованным подтверждением размещения/завершения. | Обновляйте количество доставленных товаров только при наступлении определенного момента приемки. |
Метод обратной связи зависит от выбранного инструмента и приемника. Например, сигнал о закрытии инструмента и подтверждение удержания детали могут описывать разные условия. Мы указываем, что именно подтверждает каждый сигнал, и устанавливаем пределы ожидания, исходя из потребностей оборудования в реагировании и восстановлении. Обычный ввод-вывод технологического процесса остается отдельным от функций безопасности ячейки.
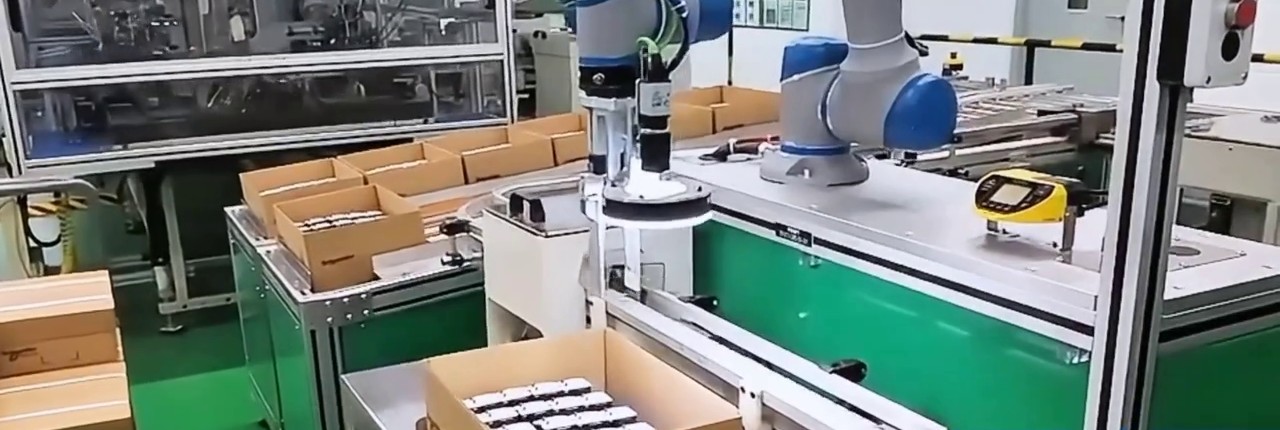
Основной ролик 00:15.5 — Робот-инструмент находится рядом с правым рабочим столом, демонстрируя взаимосвязь между коробкой и соседней станцией.
пример обработки аккумуляторного модуля конвейером до станции На рисунке показана еще одна схема приема, в которой конвейер и станция делят время работы робота. Она полезна при обсуждении того, где заканчивается доставка и какое устройство может заставить робота ждать.
Для оставшейся строки задайте отдельное правило обработки.
Для стандартного расположения элементов одним из начальных этапов является определение местоположения коробки и позиций захвата, исходя из ее положения. Затем мы тестируем позиции у стены и последние оставшиеся модули, используя саму коробку и инструмент. Перемещение коробки, наличие свободного пространства у стены или изменение оставшейся схемы могут привести к тому, что эти позиции будут отличаться от удобной центральной позиции для захвата.
Если предложение включает несколько модулей, протестируйте полную группу и неполную заключительную группу. Решите, может ли выбранный инструмент обрабатывать другое оставшееся количество, требуется ли отдельный путь обработки заключительного ряда или оставшаяся часть передается в обработчик исключений с помощью оператора. Этот выбор изменяет как подтвержденное количество, так и время обработки каждой коробки. Номинальный размер группы не является допустимым множителем для каждой попытки.
Замена картонных коробок также требует четко определенного конечного состояния: следующая коробка найдена и готова к комплектации. Вторая позиция комплектации иногда позволяет производить замену, пока другая коробка поступает в ячейку. Мы оцениваем эту компоновку с учетом последовательности управления и схемы доступа; оценка включает только время пополнения, которое остается неучтенным.
Измерьте полный цикл работы коробки.
Используйте одно и то же регистрируемое событие на обоих концах: начните отсчет, когда начнется первая задача комплектации для этой коробки, и завершите, когда начнется первая задача комплектации для следующей коробки. Подсчитайте количество фактически принятых деталей за этот же интервал. Не откладывайте начало отсчета времени до готовности приемника; замена коробок, подтверждения и ожидания на последующих этапах должны оставаться в пределах последовательных интервалов. Затем произведите расчет:
Количество поставляемых модулей в час = 3600 × Н / Т
Здесь N — это количество, принятое в согласованном пункте приема, и T Это количество секунд, прошедших за полный цикл работы устройства. Коэффициент переводит секунды в час. Это уравнение планирования, а не показатель производительности для управляемого манипулятора.
Мы разделяем зарегистрированное время на продуктивное перемещение, ожидание подтверждения инструмента, ожидание получателя, замену коробок и устранение неисправностей. Если несколько действий перекрываются, общее прошедшее время учитывается только один раз для этого интервала. Если измеряется время обработки нескольких коробок, следует разделить общее количество принятых деталей на общее прошедшее время, а не усреднять показатели обработки отдельных коробок.
Затем запись указывает на решение о конфигурации. Повторяющиеся задержки приемника требуют обсуждения интерфейса или пропускной способности нижестоящих звеньев. Длительный интервал незакрытой замены требует сравнения схемы пополнения запасов. Повторяющиеся исключения в последнем ряду требуют пересмотра стратегии использования инструментов или оставшихся деталей. Это разные изменения, даже если каждое из них на первый взгляд кажется незначительной почасовой ставкой.
Для обсуждения ячейки с EVST, принесите фотографии коробки и модулей, расположение и количество элементов в коробке, видеозапись процесса обращения с заполненной или почти пустой ячейкой, а также доступные сигналы приемника или последовательность действий. Если интерфейс еще не задокументирован, объясните, что должна получить следующая станция и когда. Мы можем использовать эти данные для определения процедуры передачи, правил обработки исключений и полезного пробного цикла. Обсудите интеграцию распаковки модуля..