
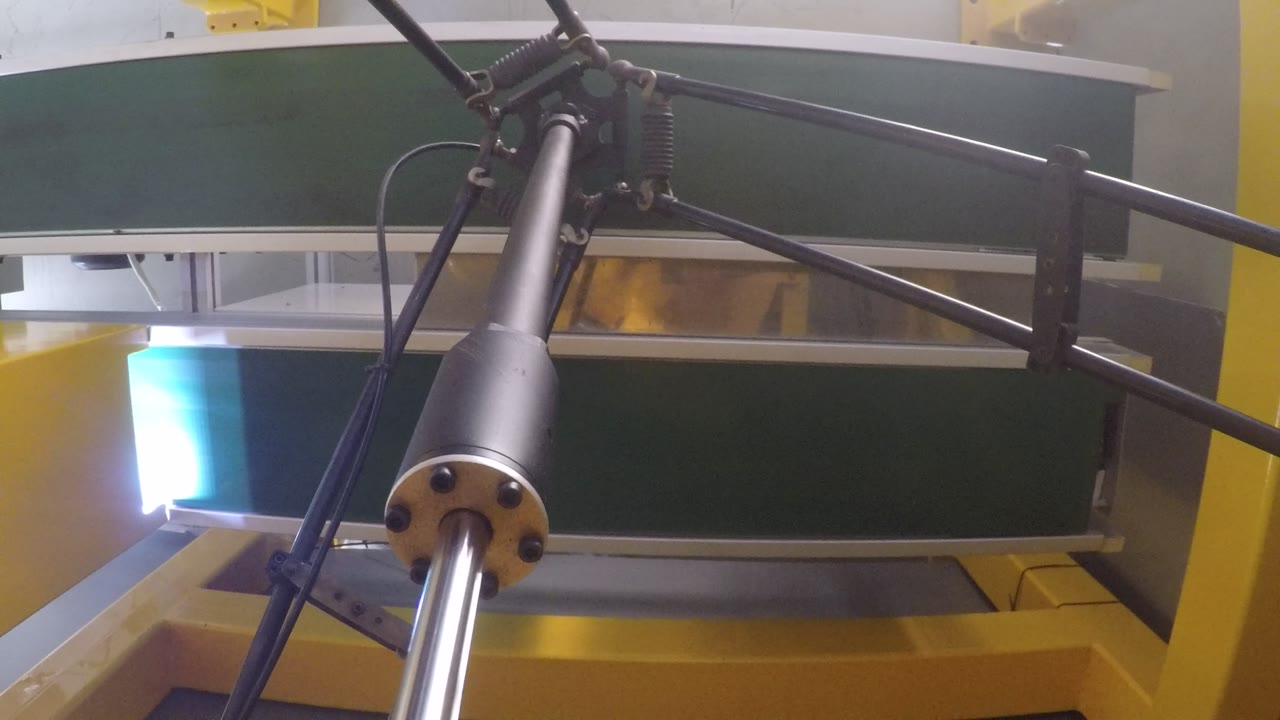
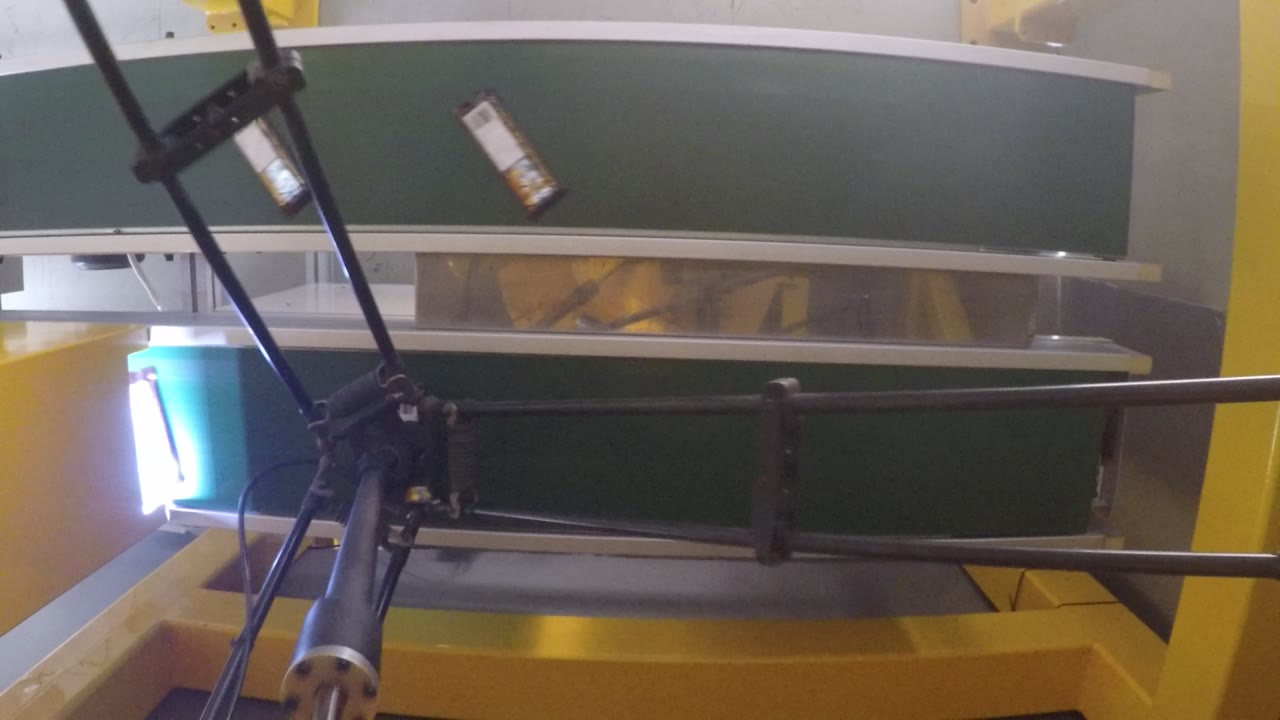
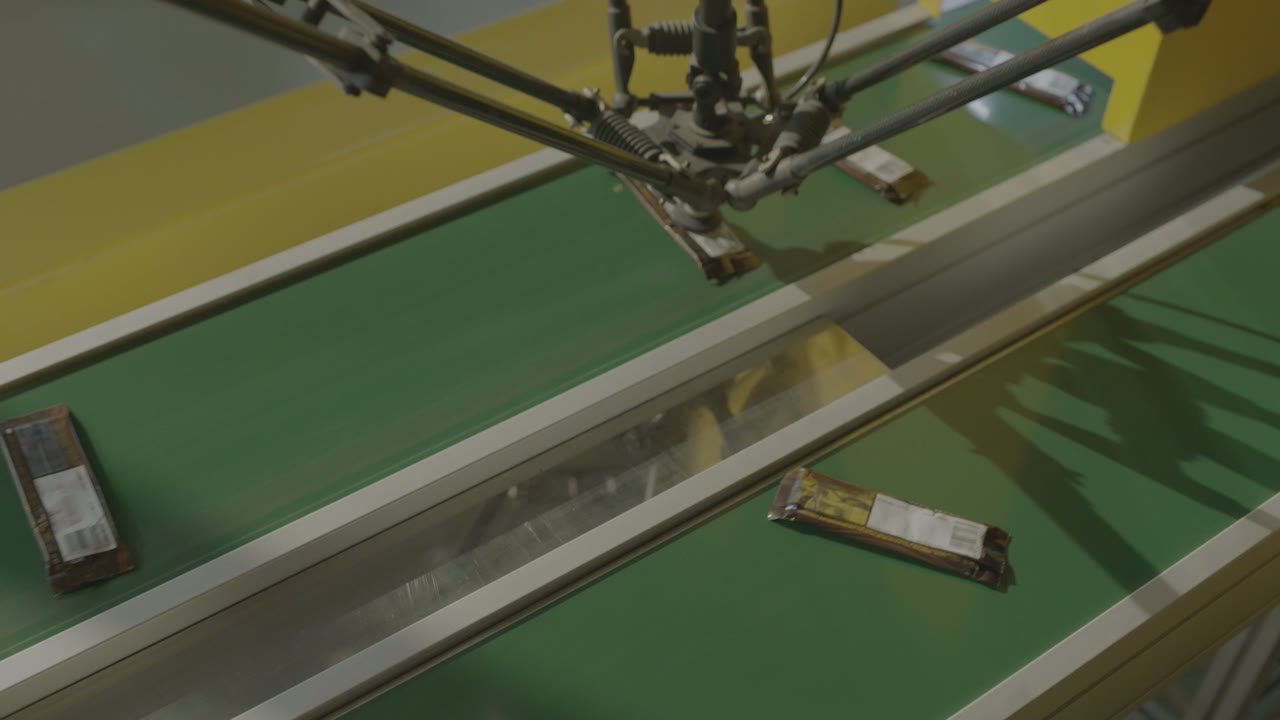
Вкратце: Два конвейера работают бок о бок, между ними установлен дельта-робот. Упакованные пакеты поступают свободно на одну ленту — под разными углами, с неравномерными зазорами — а робот поднимает их по одному и равномерно размещает на другой — упорядоченная подача, необходимая большинству последующих машин. Ленты никогда не останавливаются. В такой ячейке решают три задачи: как захватная головка прилегает к пакету, как схема поступления соответствует скорости ленты и где именно должен приземлиться каждый пакет. Нужно выстроить продукт в ряд? Расскажите нам о вашей линейке продукции..
С одного взгляда
| Продукт | Плоские упакованные пакеты (с печатью на пленке) |
| Разработка | Захват и перемещение с движущейся ленты |
| Автоматизация | Один дельта-робот с небольшой головкой для захвата отдельных упаковок. |
| Подающий | Упаковка поставляется в рассыпчатом виде, под случайным углом, с неравномерным расстоянием между предметами. |
| Выгрузка | Посылки размещены на втором конвейере с равномерным интервалом. |
| Движение ремня | Непрерывный режим — ни один из ремней не останавливается перед роботом. |
| Освещение | Вдоль края ремня проходит световая полоса. |
| Роль оператора | За пределами линии, вне цикла |
Проблема, которую решает эта ячейка.
Практически на каждой упаковочной линии есть точка, где продукция выходит из процесса в произвольном порядке и должна поступить в следующую машину в строго определенной последовательности. Выполнение этой операции вручную означает, что человек стоит у конвейерной ленты всю смену, подстраиваясь под темп ленты, а не под свой собственный, и прикасается к каждой отдельной упаковке.
Эта работа отлично подходит для дельта-перевозчика: небольшой груз, короткие перемещения, быстрое повторение действий и задача, определяемая исключительно вопросом «где это сейчас, а где это нужно переместить».
Как работает клетка
- Приезжать. Пакеты перемещаются вдоль первой конвейерной ленты под тем углом и с тем интервалом, которые были заданы в процессе обработки на предыдущем участке.
- Проезжайте мимо световой панели. Вдоль края ремня проходит световая полоса; рюкзаки хорошо видны на фоне ремня, когда проходят мимо него.
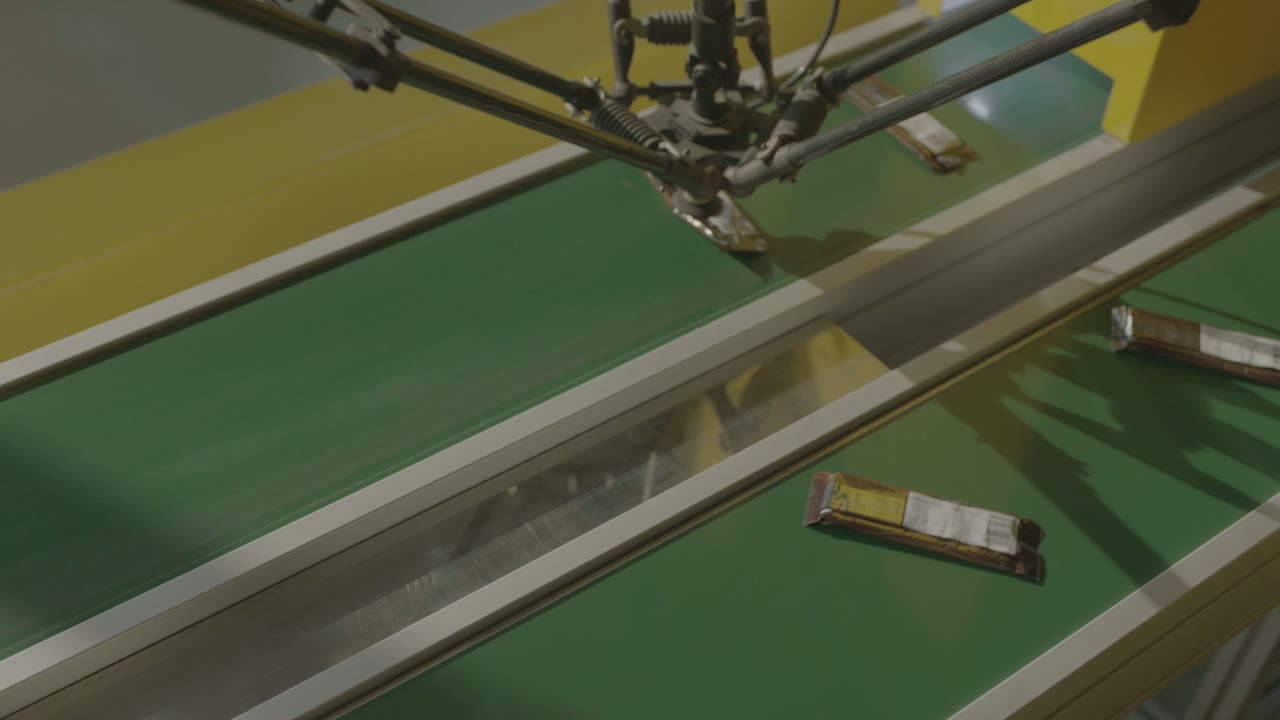
- Выбирать. Робот резко опускается вниз, хватает упаковку за морду и поднимает её.
- Переместитесь. Она переносит рюкзак на второй пояс.
- Место. Упаковка размещена таким образом, что пакеты на выходе располагаются на гораздо более равномерном расстоянии друг от друга, чем при поступлении.
- Повторите. Ленты продолжают вращаться; робот принимает их по мере поступления.
Три проектных решения
1. Устанавливайте инструмент на блок, а не на робота.
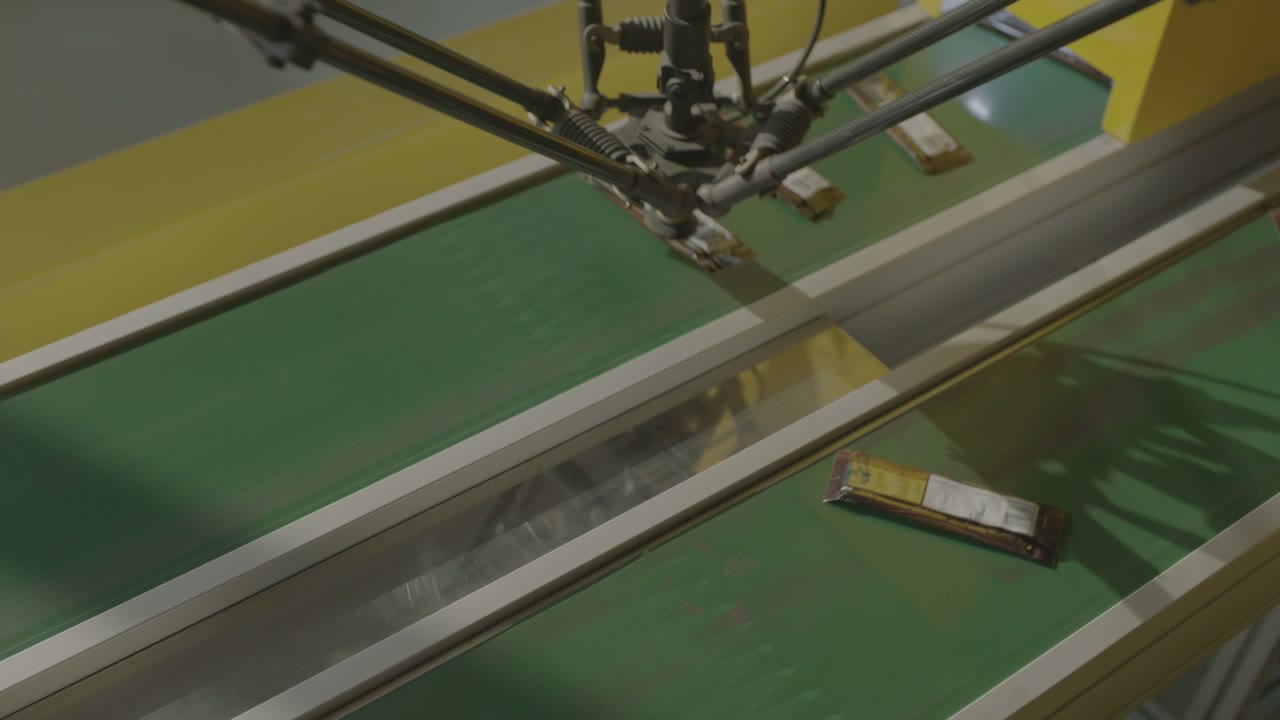
В большинстве случаев успех или неудача в проектах по отбору скотча зависит от конечного инструмента. Прежде всего, стоит определиться со следующими моментами:
- Место, где можно потрогать упаковку. Пленка с печатью, швы, мягкая сердцевина, продукт, который нельзя маркировать — полезная площадь контакта часто намного меньше, чем размер упаковки.
- Как ведет себя рюкзак при подъеме. Гибкие рюкзаки сгибаются, и рюкзак, который сгибается при подъеме, ведет себя иначе при приземлении, чем тот, который не сгибается.
- Релиз. В вакуумной обработке момент отрыва так же важен, как и момент захвата: пакет, который застрянет еще на несколько миллисекунд, упадет не на цель.
- Контакт с пищевыми продуктами. Если инструмент соприкасается непосредственно с продуктами питания, а не с упаковкой, то правила выбора материала, очистки и проверки изменяют конструкцию.
Вопрос, который нужно решить на скорейшем: Цель состоит в том, чтобы за цикл обработать одну упаковку или несколько? Упаковочные головки для нескольких упаковок увеличивают производительность, но только если схема поступления позволяет производить несколько операций по комплектации.
2. Согласуйте интервал между прибывающими конвейерными лентами со скоростью ленты.
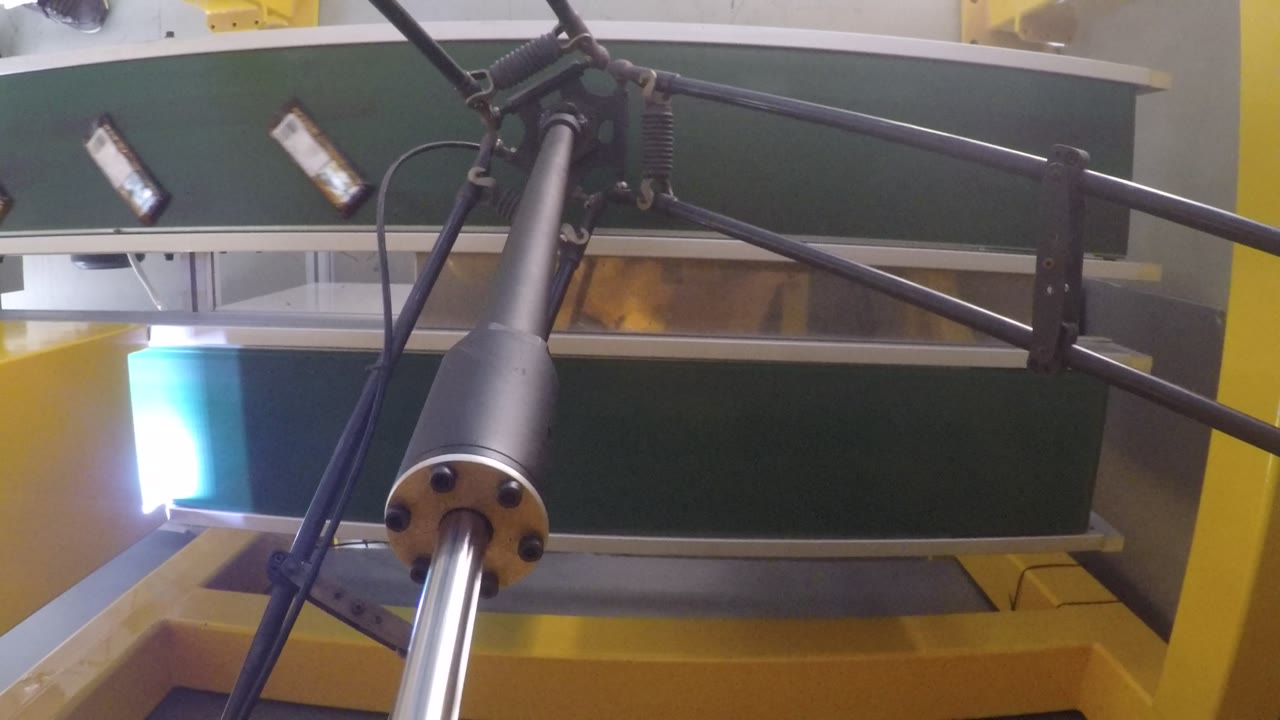
Производительность конвейерной ячейки для комплектации заказов оценивается не только по количеству комплектаций в минуту. Важно, сколько упаковок проходит через рабочее окно в минуту и сколько из них робот может перехватить, прежде чем они покинут ячейку. Три рычага:
- Скорость ленты. Более медленный темп означает больший временной промежуток, но также и более длинную очередь.
- Плотность. Слишком плотная засадка приводит к перекрытию или соприкосновению скоплений, и ни инструмент, ни система обнаружения не могут их разделить; слишком редкая засадка приводит к простою робота.
- Длина окна. Диапазон захвата определяется рабочей зоной робота на конвейерной ленте, и обычно, когда один из роботов не справляется, используется второй робот последовательно.
Пропущенные заказы — это нормальное явление на реальной производственной линии; важно то, что с ними происходит. Решите, будет ли пропущенный заказ возвращен в оборот, обнаружен на второй станции или удален вручную.
3. Определите, куда должна приземлиться упаковка.
Точность позиционирования определяется следующей машиной, а не роботом. У картонажной машины, машины для упаковки в пленку и машины для запайки лотков есть свои допуски по положению и углу, и проектирование всей ячейки следует начинать с этих значений.
- Приложите к себе геометрические элементы, по которым будет производиться индексация следующей машины — выступ, планка, углубление.
- Определите, продолжает ли подающий механизм двигаться во время установки; установка на движущуюся ленту приводит к тому, что допуск приходится на синхронизацию, а не на положение.
- Размещайте оборудование достаточно равномерно, чтобы затор в потоке не распространялся обратно через окно отбора.
Когда такая компоновка уместна — и когда стоит присмотреться повнимательнее
- Хорошо подходит: Небольшие, легкие, воспроизводимые упаковки; непрерывный процесс на начальном этапе; оборудование на последующем этапе, требующее упорядоченной подачи; и продукт, который выдерживает обработку небольшим инструментом.
- Проведите дальнейшую оценку: Липкие, пыльные или очень гибкие изделия; упаковки, которые поступают в соприкосновении друг с другом; зоны с повышенными требованиями к гигиене (мытье, материалы инструментов); и смешанные изделия, для которых инструмент необходимо менять в зависимости от изделия.
FAQ
Один робот или несколько?
Исходя из того, сколько посылок в минуту проходит через окно и сколько один робот может обработать за это время. Если один робот не справляется, обычно используют двух роботов, соединенных последовательно вдоль одной ленты — второй забирает то, что оставляет первый.
Обязательно ли останавливать ремень?
Нет. В этой ячейке обе ленты работают непрерывно. Остановка ленты для комплектации имеет смысл только на медленно движущихся линиях или для тяжелых товаров.
Что определяет точность?
Следующий станок. Сначала определите его допуск, затем выберите инструмент, метод установки и выясните, перемещается ли выходной вал во время установки.
Получите планировку и оценку времени выполнения работ.
Отправьте нам:
- Размеры, вес и упаковочный материал изделия.
- Места, к которым можно прикасаться к изделию, и любые требования к гигиене.
- Количество упаковок в минуту (прием и выдача), а также способ их поступления (плотность, ориентация).
- Что представляет собой следующая машина и каков её допуск на подачу?
- Схема расположения линий и доступное пространство над конвейерными лентами.
В ответ мы представим предложение по компоновке ячейки и оценку времени выполнения цикла.
Получите планировку и оценку времени выполнения → Или напишите электронное письмо по адресу sales@evsrobot.com
Видеоматериалы сняты на производственной площадке партнера. Данные о ставках, точности и качестве продукции с этой площадки не являются общедоступными и здесь не приводятся.