
Роботизированное распыление заслуживает проведения репрезентативного испытания, если можно обеспечить стабильную подачу емкостей с краской, а необходимая обработка поверхности позволяет повторно использовать определенное приспособление и маршрут нанесения. Ручное распыление может оставаться разумным выбором, если частые изменения формы, защищенных участков или подготовки покрытия препятствуют повторному использованию. Сравнивайте всю партию при одинаковых требованиях к приемке, а не только время распыления с помощью распылителя.
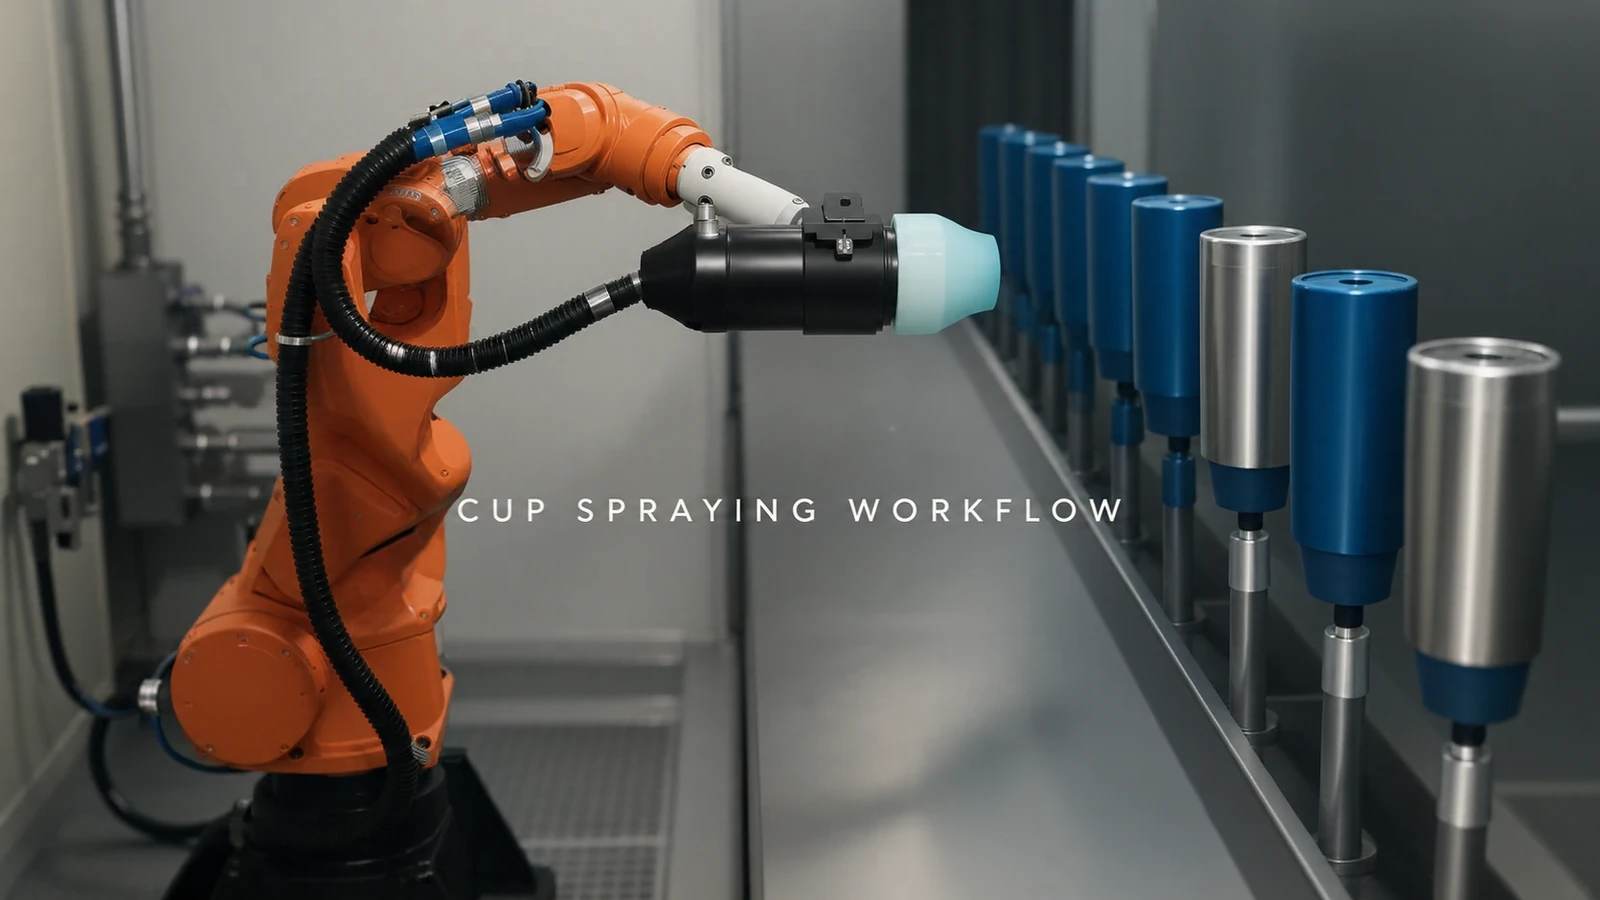
На видео показано, как оранжевый робот перемещает распылительную головку перед рядом вертикально стоящих чашеобразных или цилиндрических деталей. Их внешние поверхности кажутся синими. Для принятия решения о начале производства важно выяснить, какие подготовительные работы будут повторяться во всей предполагаемой линейке продукции, а какие потребуют изменений.
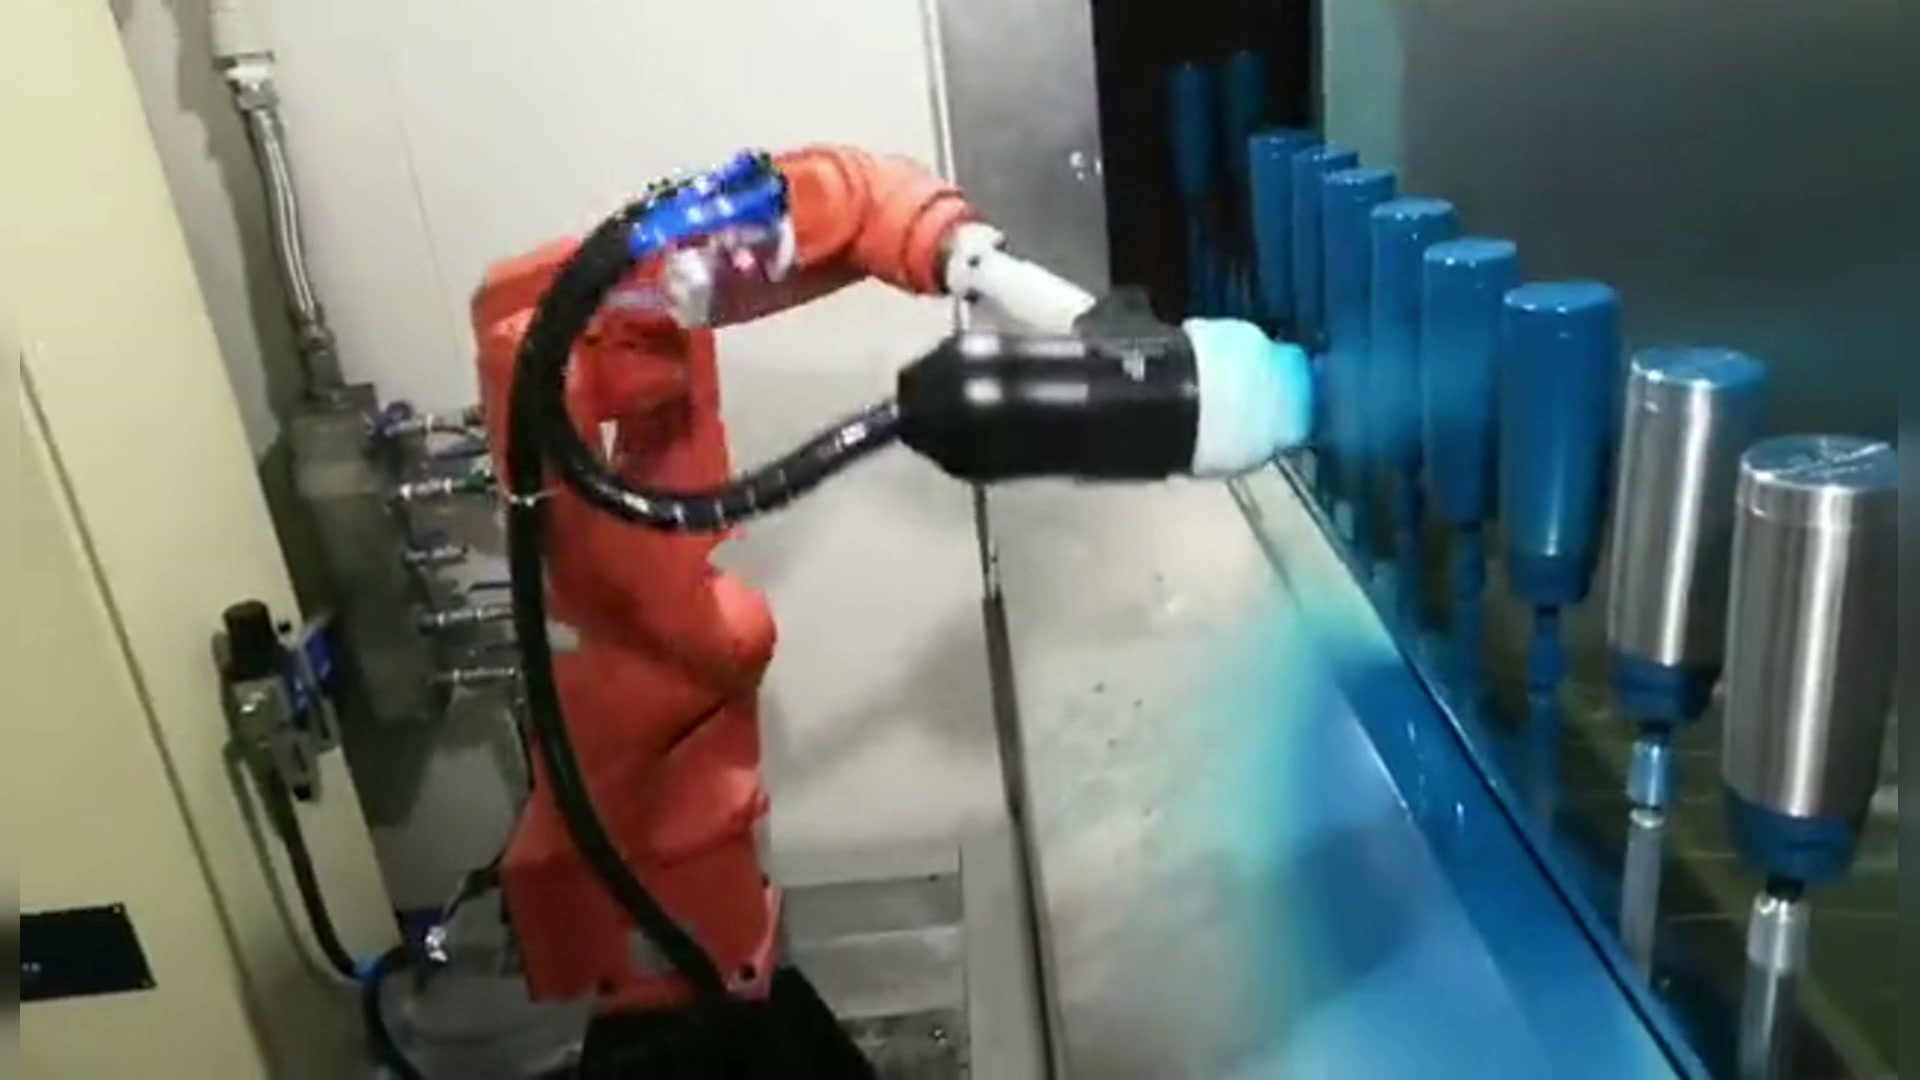
Основной фильм (английский) 00:14 — роботизированная распылительная головка перед вертикально стоящими цилиндрическими деталями.
Определите поверхность перед разделением работы.
Отметьте область, подлежащую покрытию, и любые участки, которые должны оставаться защищенными. В зависимости от изделия, ободок, основание, резьба или сопрягаемая поверхность могут потребовать иной обработки, чем видимая внешняя стенка. Укажите фактические требования, а не предполагайте, что для похожей на вид чашки требуется тот же способ обработки.
Согласуйте порядок оценки пробных образцов: указанные проверки покрытия, соответствующие условия внешнего вида и защищаемые элементы. Применяйте те же требования к образцам, полученным вручную и с помощью роботов. Не допускается, чтобы одному оператору было поручено выполнить более короткое время покраски, в то время как другому требуется дополнительное маскирование, подкраска или осмотр.
Ищите многоразовую упаковку, а не просто похожие цилиндры.
Группируйте детали по способу их размещения в приспособлении, по тому, до каких поверхностей инструмент может дотянуться, и по тому, какие поверхности должны оставаться свободными от держателя. Схожие внешние диаметры не обязательно означают возможность повторного использования конструкции, если точка крепления или защищаемая область изменятся.
Изменение высоты или профиля может изменить относительную траекторию движения распылителя относительно поверхности. Автоматическая система наведения аппликатора рассматривает это относительное расстояние и координацию распыления с заготовкой как параметры процесса. Поэтому запрограммированный роботом маршрут следует тестировать с фактическими настройками подачи и аппликатора, а не переносить между вариантами только потому, что обе части называются чашечками.
Если семейство продуктов может использовать один и тот же метод определения местоположения и требует лишь определенной рецептуры или корректировки приспособления, оно является подходящим кандидатом для пробного внедрения автоматизации. Если для каждого заказа требуется новый держатель, схема маскировки и маршрут, сравните нагрузку на подготовку перед выбором первого семейства продуктов.
Подсчитайте количество рабочих мест, оставленных вокруг робота.
Запишите, кто загружает и извлекает детали, наносит защитное покрытие, подготавливает оборудование для нанесения покрытия, меняет материалы при необходимости, очищает выбранный аппликатор и проверяет готовые изделия. Автоматическая работа пистолета не исключает эти задачи из плана. Их метод и частота зависят от выбранного покрытия и оборудования.
Для ручного распыления включите также соответствующую настройку, обработку и отделочные работы. Сравните одинаковый объем партии, состав смеси и исходные условия. Отделите разовую задачу ввода в эксплуатацию от подготовки, повторяющейся для каждого заказа, чтобы испытание не скрывало повторяющиеся переналадки в оптимистичной демонстрации движения.
Это разделение также уточняет цель автоматизации. В рамках проекта повторяющиеся движения орудия могут быть переданы роботу, при этом сохраняется ручная зарядка и проверка. Необходимо четко обозначить объем работ, а не предполагать, что установка робота сделает всю станцию полностью автоматизированной.
Выберите судебное разбирательство, которое может изменить решение.
Выберите образцы чашек, которые представляют собой нестандартную конфигурацию, не соответствующую стандартной схеме: различия в высоте или форме, сложная защищенная зона или другой тип контакта при удержании. После обработки осмотрите необходимые поверхности и элементы, затем выполните запланированную переналадку и зафиксируйте, что необходимо изменить или очистить.
Если требуемую поверхность можно воспроизвести с помощью многоразового варианта и управляемых переналадок, роботизированный подход имеет более четкую производственную основу. Если в партии преобладают изменения в подготовке или предлагаемый держатель не может обеспечить требуемую поверхность, следует пересмотреть группировку или сохранить подходящую ручную работу, изучив при этом возможность другого первого применения.
Обсуждение EVST может начаться с фотографий вариантов чашек, обозначенных зон нанесения покрытия и защищенных участков, существующих условий хранения и обычной схемы партии/переналадки. Эти детали помогут определить полезный вариант испытания, не придумывая на основе видеоматериалов экономию, время цикла или результат нанесения покрытия.