
Загрузка роботом шлифовального станка для чаш: что нужно решить в первую очередь?
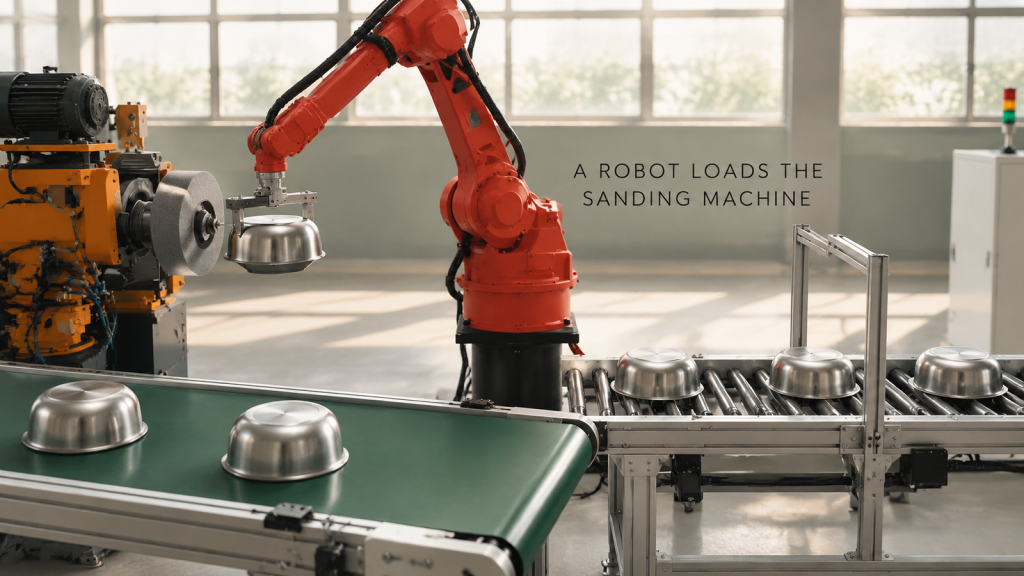
Загрузка робота для шлифовального станка по обработке нержавеющей стали: передача материала с захвата, центрирование на патроне, защита от пыли и компоновка, обеспечивающая постоянную загрузку станка.
Роботизированная сварка стального трубчатого каркаса: что обеспечивает её работоспособность в одной ячейке?
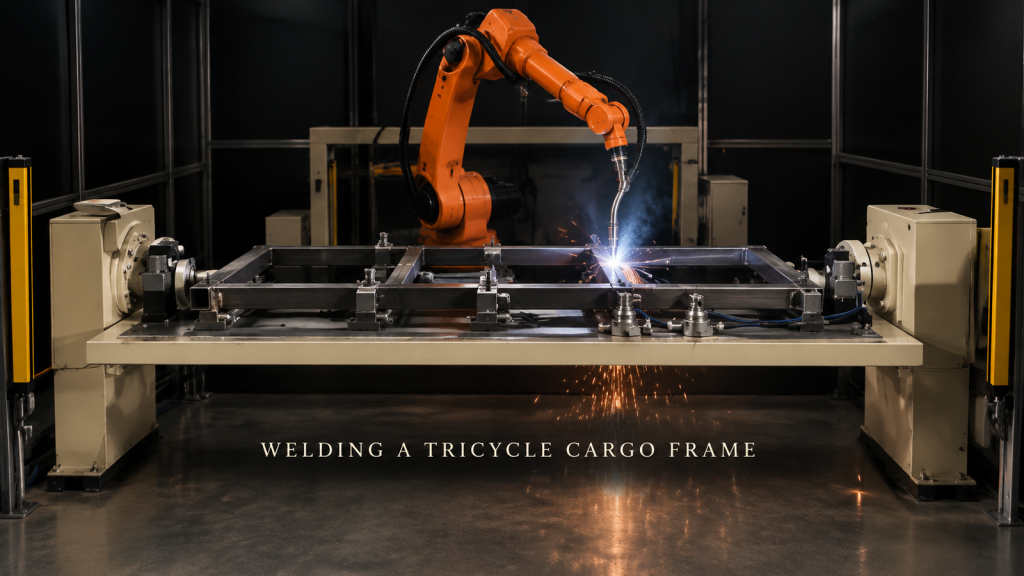
Что позволяет сваривать стальной трубчатый каркас с помощью одного робота: позиционирование труб, порядок соединения с защитой от деформации, сварка нижней стороны и световые завесы.
Роботизированная сварка корпуса фильтра из листового металла: что позволяет выполнить зажим?
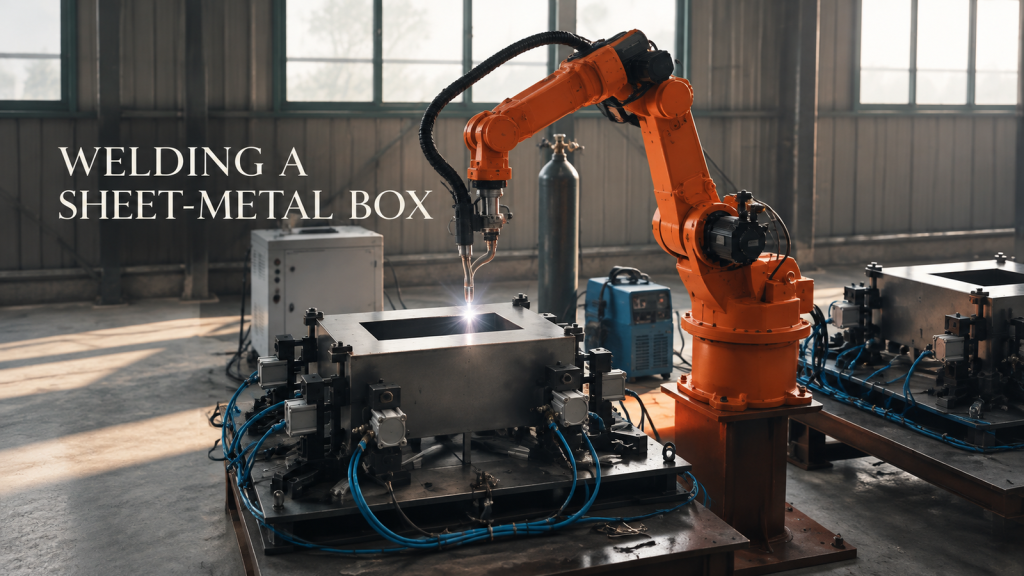
Как расположение зажимов, изменение угла наклона горелки и порядок сварки определяют возможность роботизированной сварки листового металла за один зажим, и что следует отправить для получения коммерческого предложения.
Паллетирование упакованных коробок с помощью четырехкоординатного робота: что обеспечивает стабильность конечной зоны производственной линии?
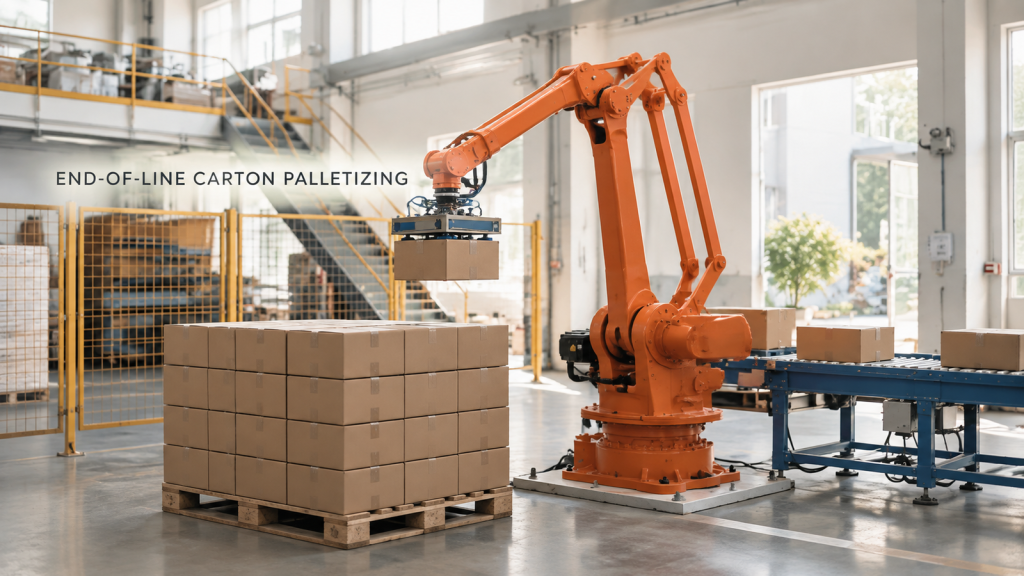
Четырехосевой роботизированный паллетизатор для картонных коробок: захват без сдавливания, стабильная схема укладки и повторяемое положение захвата в конце конвейера.
Обслуживание роботизированным прессом линии по производству колесных дисков: что определяет возможность передачи заказа заказчику?
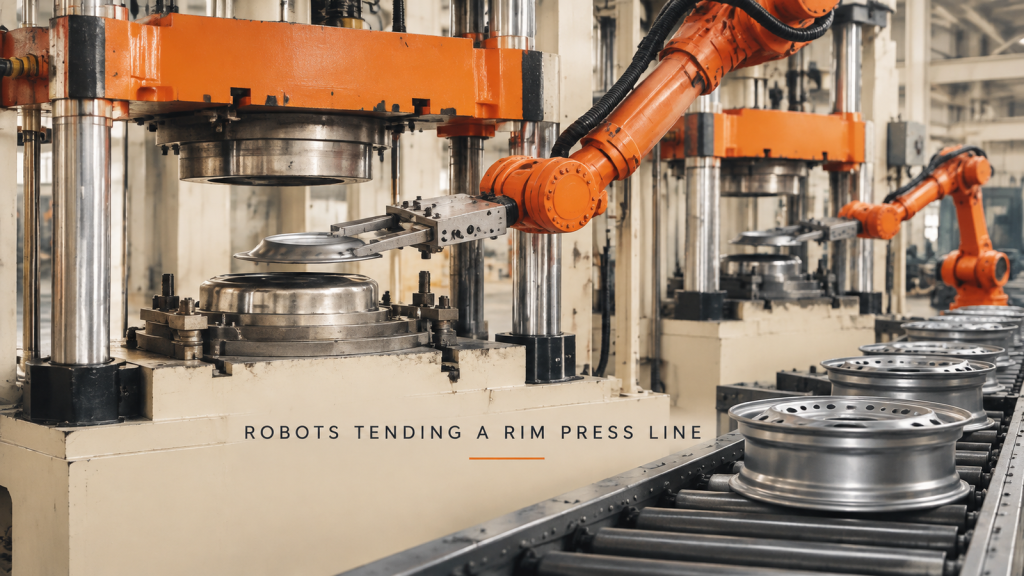
Обслуживание роботизированного пресса на линии по производству колесных ободов: подача детали в штамп, блокировка робота и пресса, позиционирование детали и масштабирование от одного пресса к ряду.
Загрузка катушек пряжи на барабан с помощью коллаборативного робота: что должна сделать ячейка правильно?
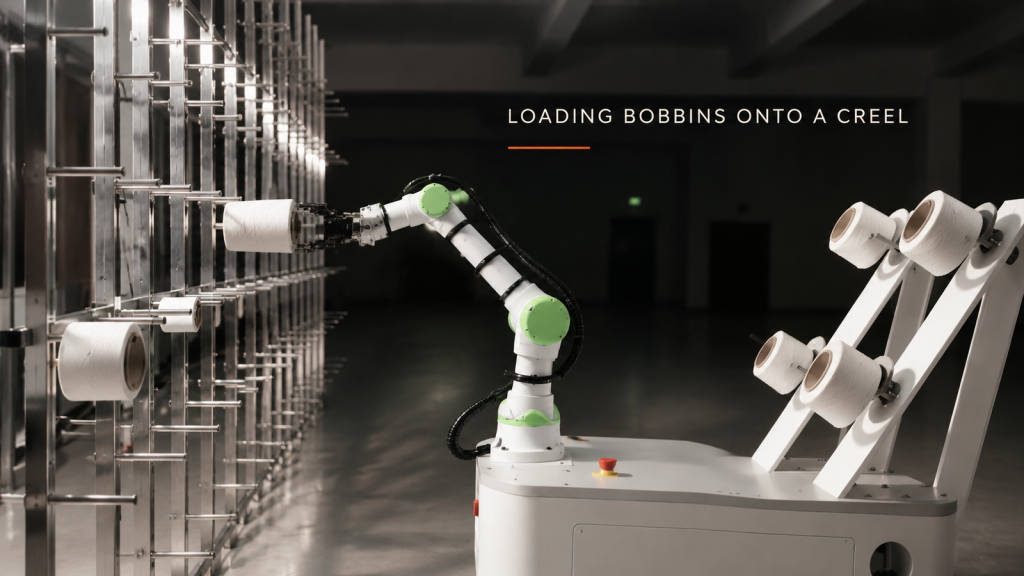
Загрузка бобин пряжи на катушку с помощью кобота: захват должен быть свободен от пряжи, отверстие для пряжи должно быть выровнено относительно штифта, необходимо дотянуться до верхнего и нижнего штифтов, а также определить место для установки мобильной базы.
Роботизированная резка толстой стальной пластины: когда ручной газовый резак может перейти к роботу?
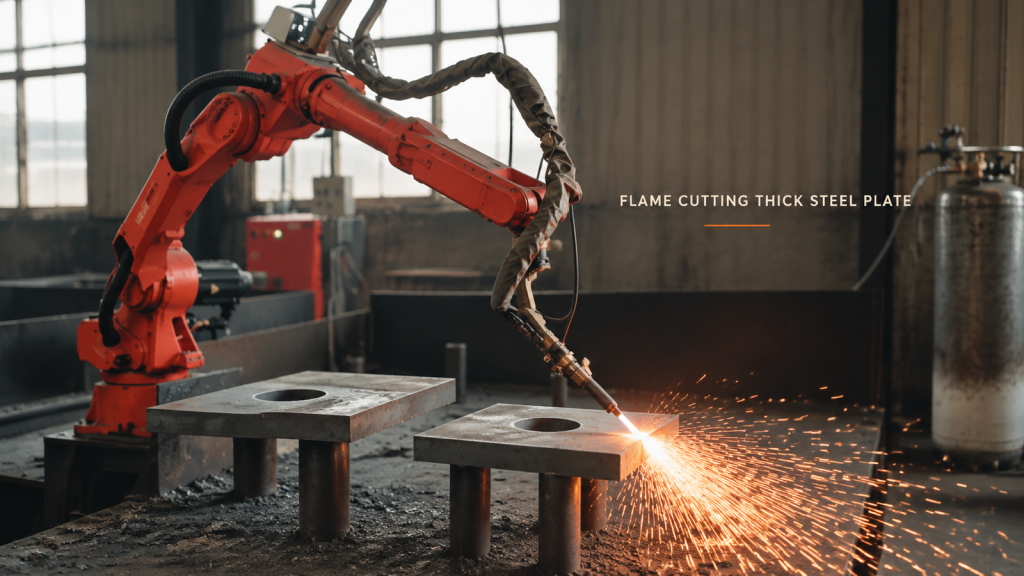
Когда резка толстых листов пламенем может перейти от ручной горелки к роботизированной: опора для листа, высота горелки вдоль края и обеспечение безопасности людей от искр.
Роботизированная сварка с длинной рамой: какой из шарниров должен определять компоновку ячейки?
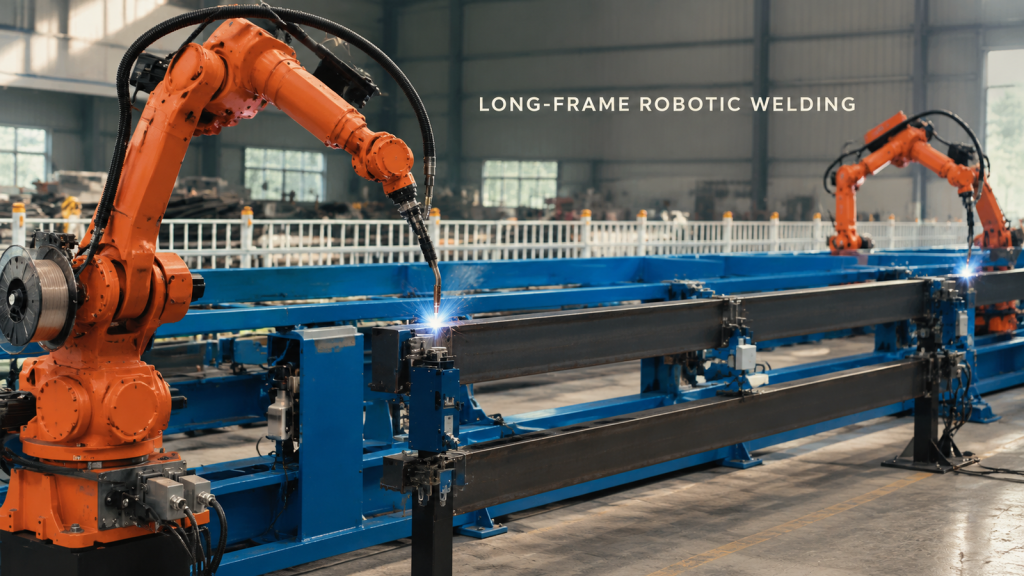
Начните разработку схемы роботизированной сварки с использованием длинной рамы, начиная с самого сложного шва, затем проверьте доступность приспособлений, положение горелки, зазор для кабелей и пространство для восстановления.
Роботизированная выгрузка деталей чашеобразной формы: как защитить кромки во время извлечения?
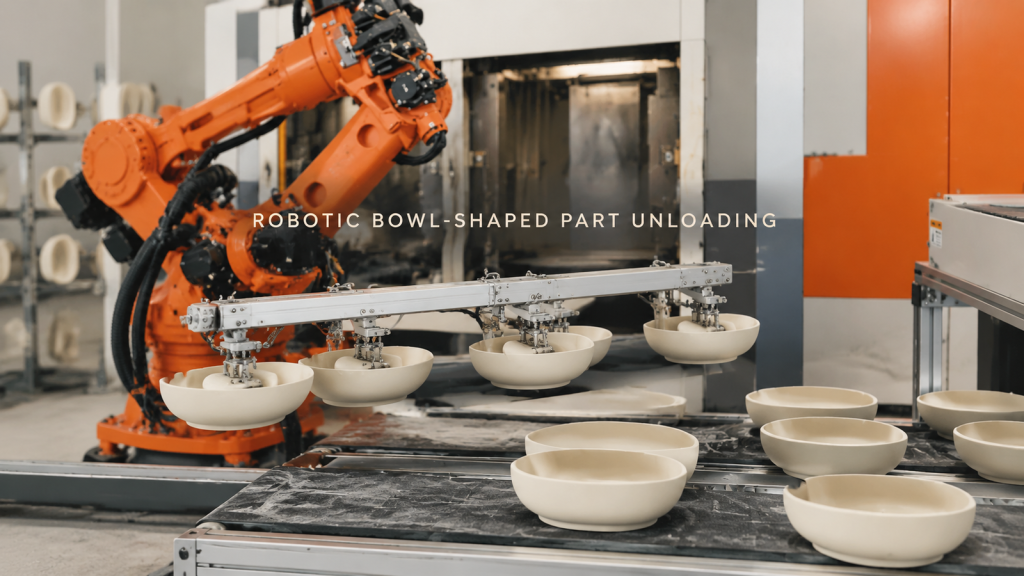
Планируйте роботизированную разгрузку деталей чашеобразной формы с учетом поддерживаемого контакта, зазора при извлечении, защиты кромок и стабильного размещения на приемной поверхности.
Роботизированная сварка соединений длинных валов: контроль доступа к круглому интерфейсу.
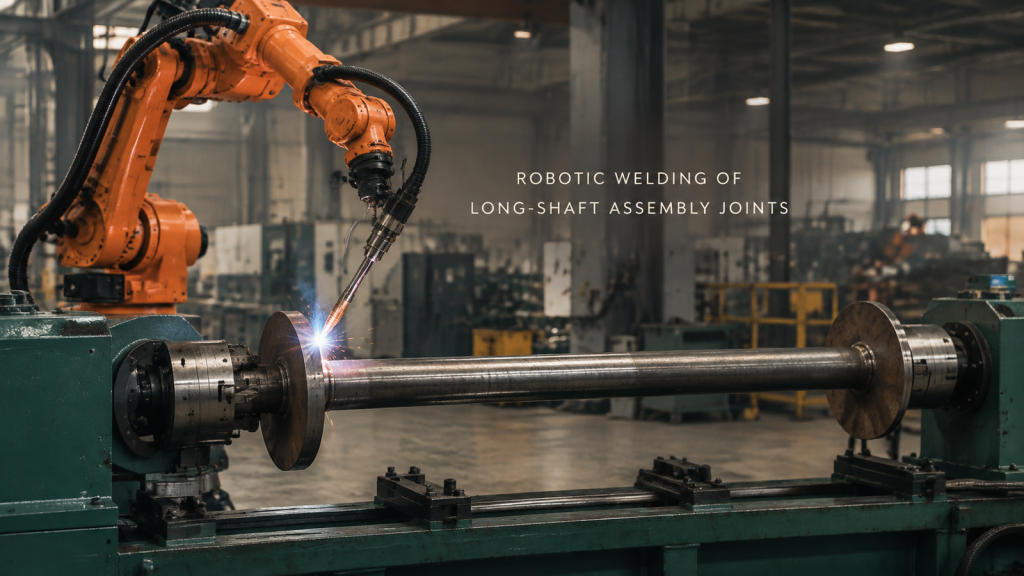
Посмотрите, как робот сваривает круглые пластинчатые соединения на поддерживаемой длинной валовой сборке, и спланируйте доступ к соединению, крепление и сегментацию траектории.
Перемещение цилиндрических деталей и обслуживание оборудования: контроль детали на обоих этапах.
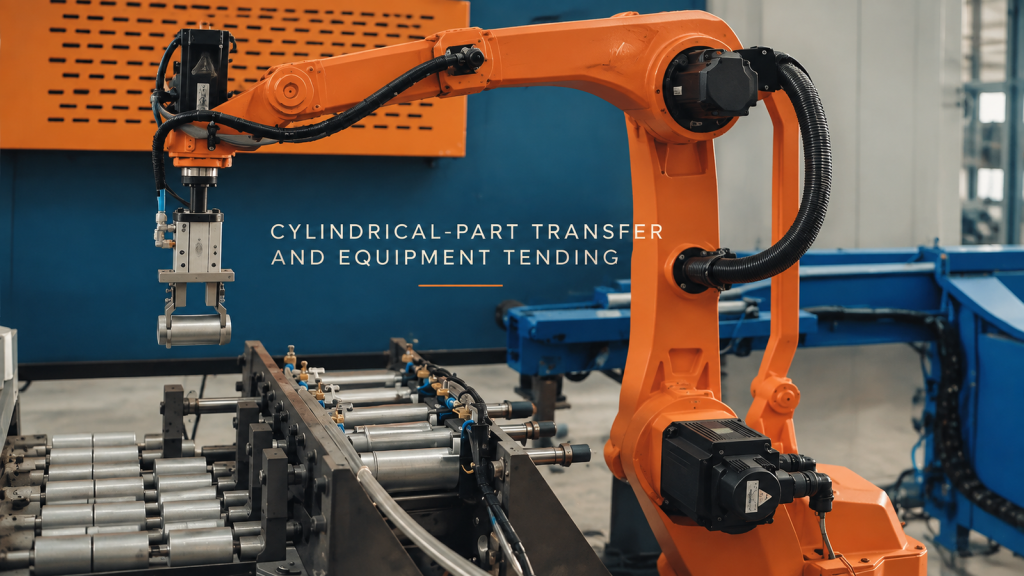
Посмотрите, как робот захватывает короткие цилиндрические детали рядом с закрытым оборудованием, и спланируйте интерфейсы захвата, передачи оборудования и перемещения.
Роботизированная сварка крупных рамных соединений: планирование доступа к сварочной горелке до начала первой дуги.
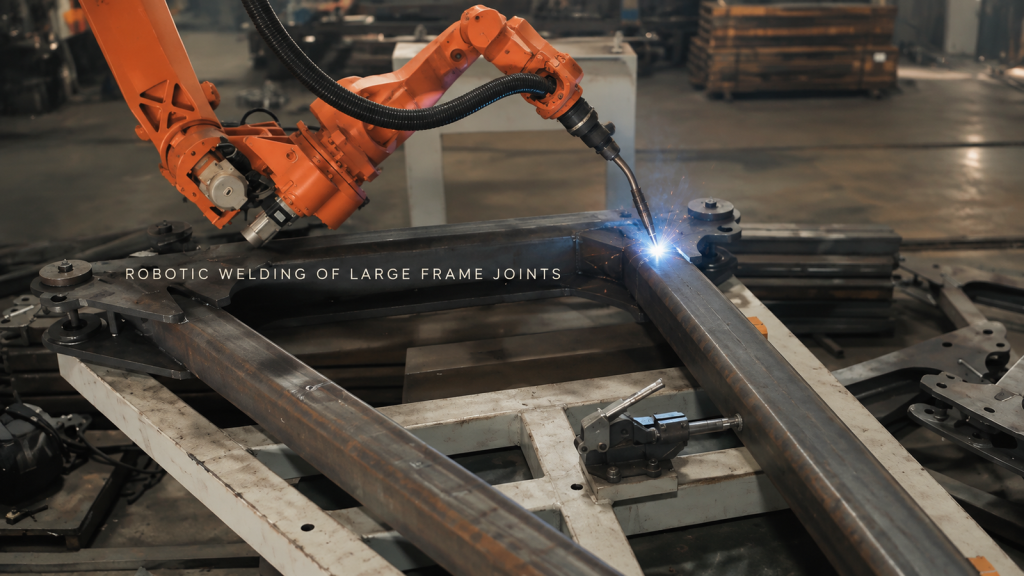
Посмотрите, как оранжевый робот сваривает множество соединений на большой неподвижной раме, и узнайте, как доступ к сварочной горелке, крепление и порядок траектории сварки формируют концепцию сварочной ячейки.