
Вкратце: Изделие движется на поддоне по прямому конвейеру и останавливается на одной станции за другой. Робот устанавливает деталь на корпус, прессовая головка фиксирует её, приводной блок подъезжает сбоку и прикручивает её, робот переворачивает корпус, устанавливаются зажимы, внутренний контейнер опускается на место, и в конце робот упаковывает готовое изделие в коробку. Три решения определяют работу такой линии: как поддон располагается на каждой станции, какие этапы действительно требуют визуального контроля и как операции переворачивания и перемещения вписываются в цикл. Планируете линию? Получите планировку и оценку времени выполнения работ..
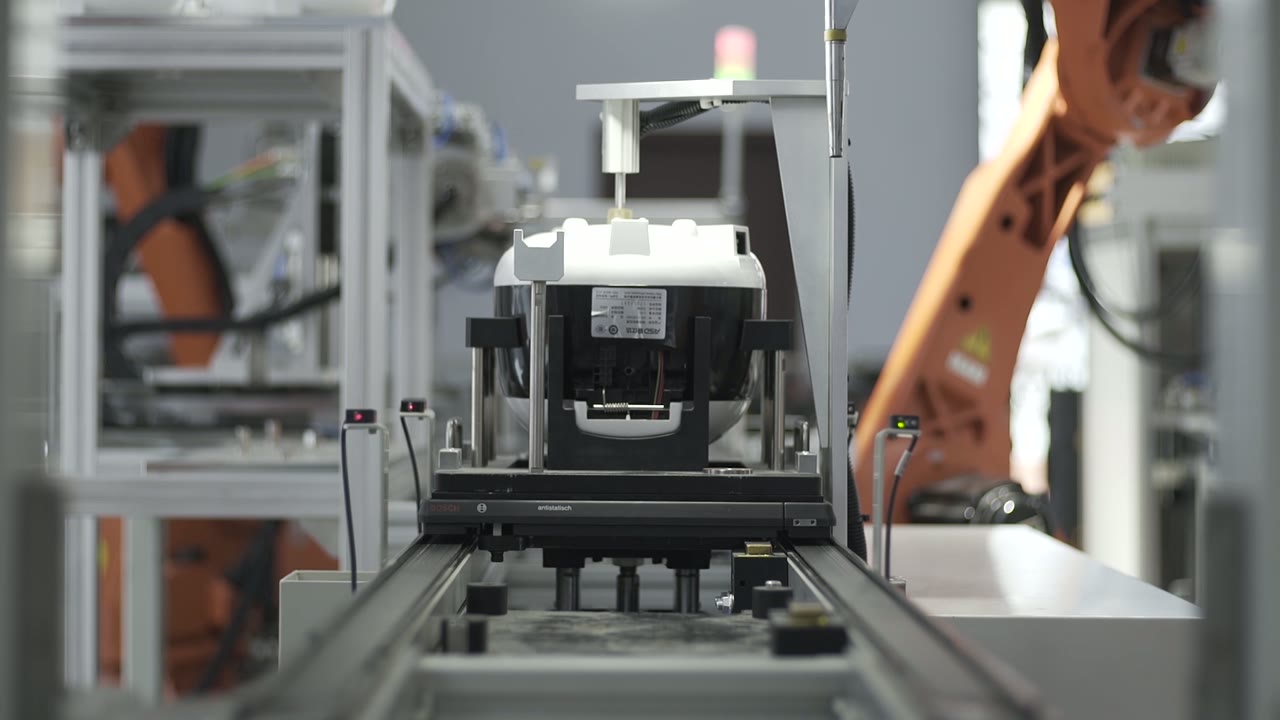
С одного взгляда
| Продукт | Мелкий бытовой прибор — литой корпус, внутренняя кастрюля, зажимы для крышки. |
| Разработка | Сборка, завинчивание и упаковка |
| Транспорт | Поддоны на прямом конвейере с электроприводом |
| Автоматизация | На каждую станцию приходится один робот, а также стационарные прессы и приводные устройства. |
| Поставка запчастей | Гнезда вдоль железнодорожных путей рядом с каждой станцией |
| Управляемость | Установка, прижатие для фиксации, завинчивание сбоку, переворачивание, окончательная упаковка. |
| Результат | Готовая продукция упаковывается в коробки и сходит с конвейера. |
| Испытательная станция | Одна из остановок, где устройство неподвижно и к нему подключен кабель. |
Проблема, которую решает эта строка.
Готовое изделие представляет собой длинную цепочку мелких операций: установка, закрепление, завинчивание, переворачивание, зажим, вставка, тестирование, упаковка. Каждая из них проста. Сложность заключается в том, чтобы выполнять их одинаково для каждого изделия, каждой смены, и перенастраивать всю цепочку при изменении продукта.
Паллетная линия решает эту проблему, фиксируя порядок и исходные данные: продукт размещается на паллете один раз, и все, что находится после него, ориентируется на паллету. Станции становятся взаимозаменяемыми ячейками, и смена продукта означает смену приспособлений и программ, а не переобучение персонала.
Как проходит линия
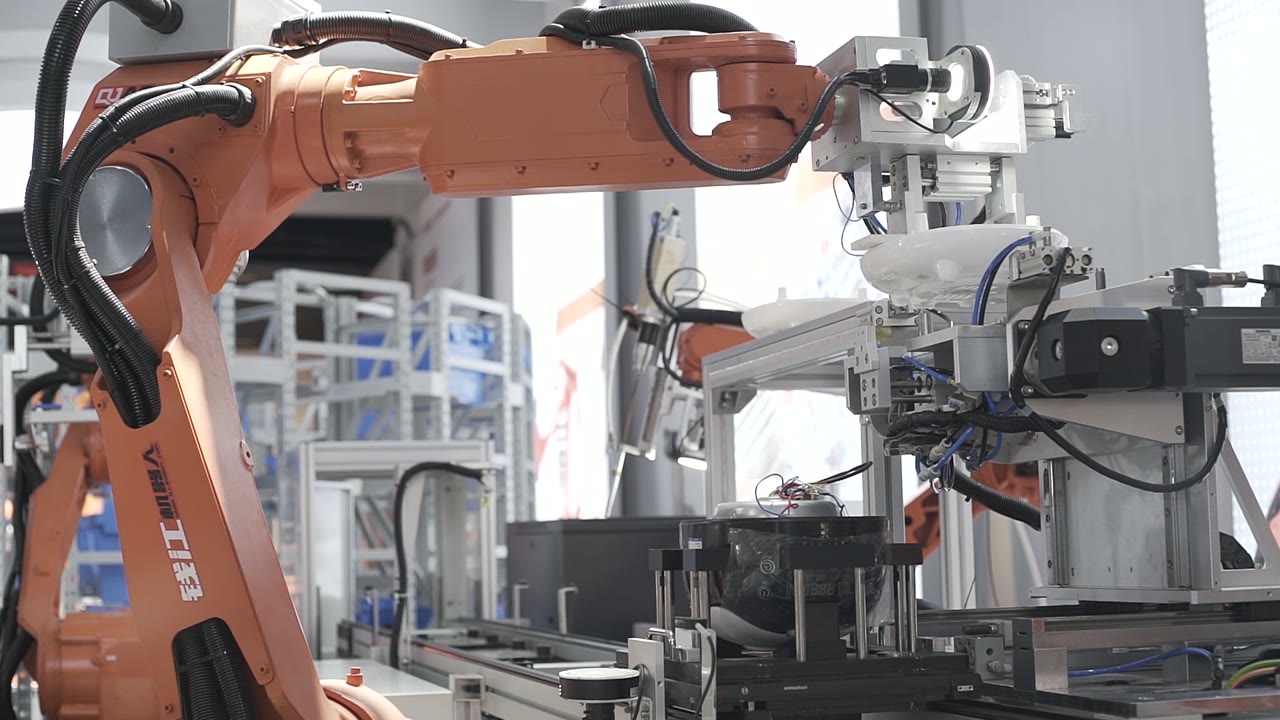
- Место. Робот берет деталь из гнезда у производственной линии и устанавливает ее на корпус, расположенный на поддоне.
- Сиденье. Прессовая головка опускается сверху и устанавливает деталь на место.
- Винт. На станции для завинчивания шурупов механический шуруповерт подъезжает сбоку по направляющей, забивает шуруп и убирается обратно.
- Индекс. Поддон перемещает устройство на следующую станцию.
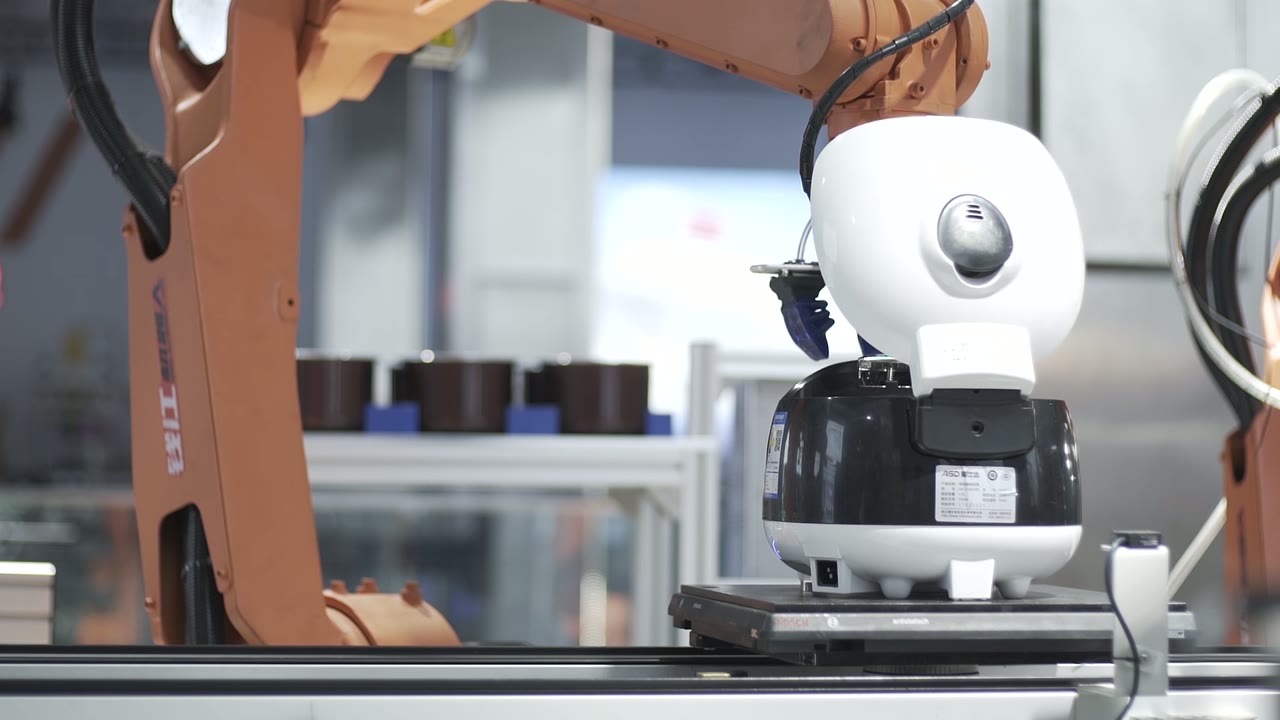
- Подбросить. На одном из этапов робот переворачивает туловище и устанавливает его обратно на поддон так, чтобы следующая сторона оказалась сверху.
- Клип. Небольшие зажимы для крепления прикрепляются к гнезду и вставляются на место.
- Вставить. Ниже робот поднимает внутренний горшок из ряда гнезд и опускает его внутрь корпуса.
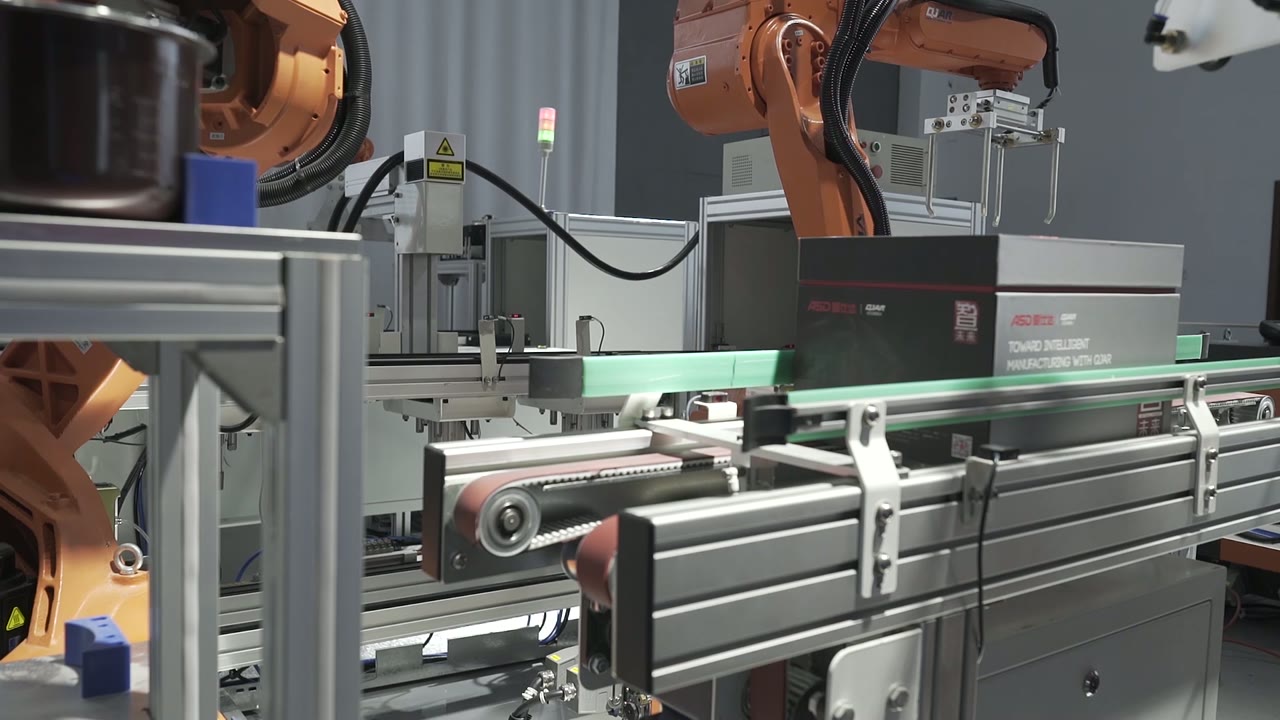
- Упаковка. В конце робот поднимает готовое изделие и кладёт его в коробку, после чего коробки выстраиваются в очередь и покидают линию.
Три проектных решения
1. Определите, что именно поддон должен обнаруживать, а что нет.
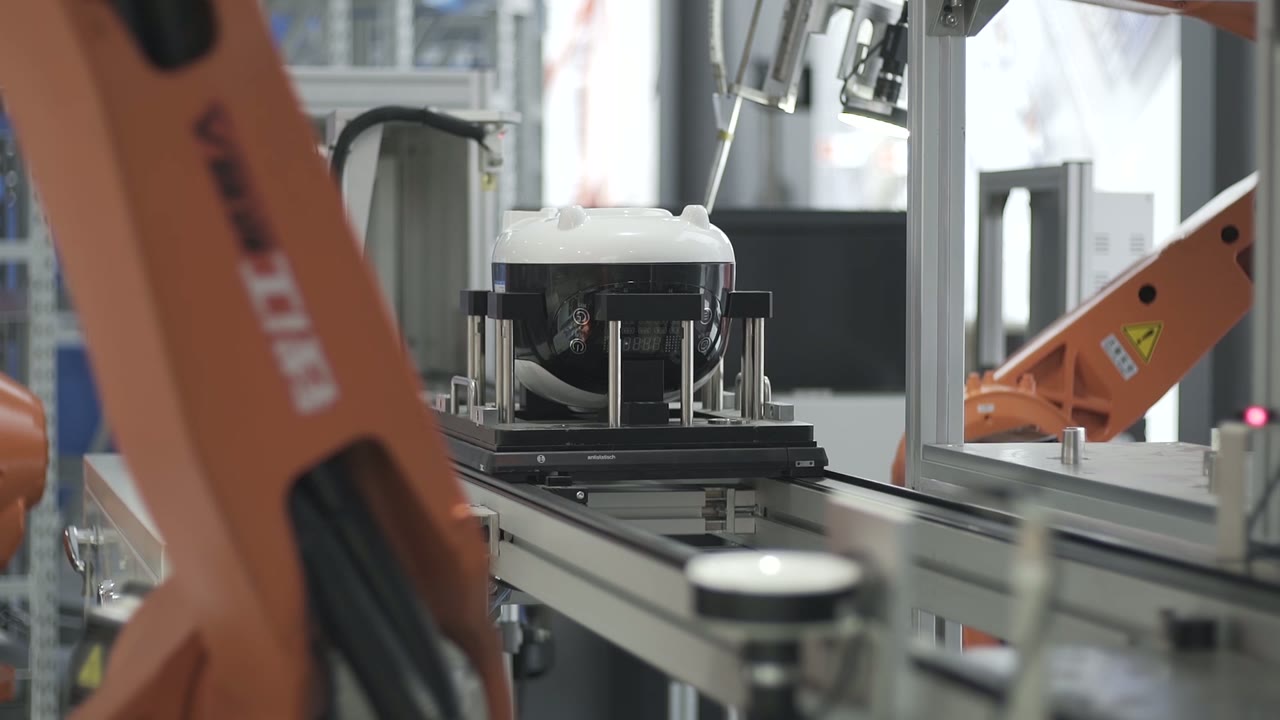
Каждая последующая станция доверяет поддону. Это доверие нужно заслужить в трех местах:
- Товар на поддон. Способ крепления изделия: гнездо, штифты, зажимы — и насколько оно может смещаться после установки.
- Поддон на станцию. Как поддон останавливается, поднимается или фиксируется на каждой станции. Остановка у жесткого упора и фиксация — распространенный способ; точность, достигаемая в этом случае, является точностью, присущей каждой станции.
- Возврат и чистка. Поддоны переворачиваются, накапливают мусор и изнашиваются. Изношенная установочная втулка на одном поддоне проявляется как неисправность одной станции на одном из двадцати устройств.
Вопрос, который нужно решить на скорейшем: Какие операции действительно требуют жестких допусков? Все остальное можно отрегулировать, а регулировка обходится недорого.
2. Направляйте взгляд туда, где он приносит пользу.
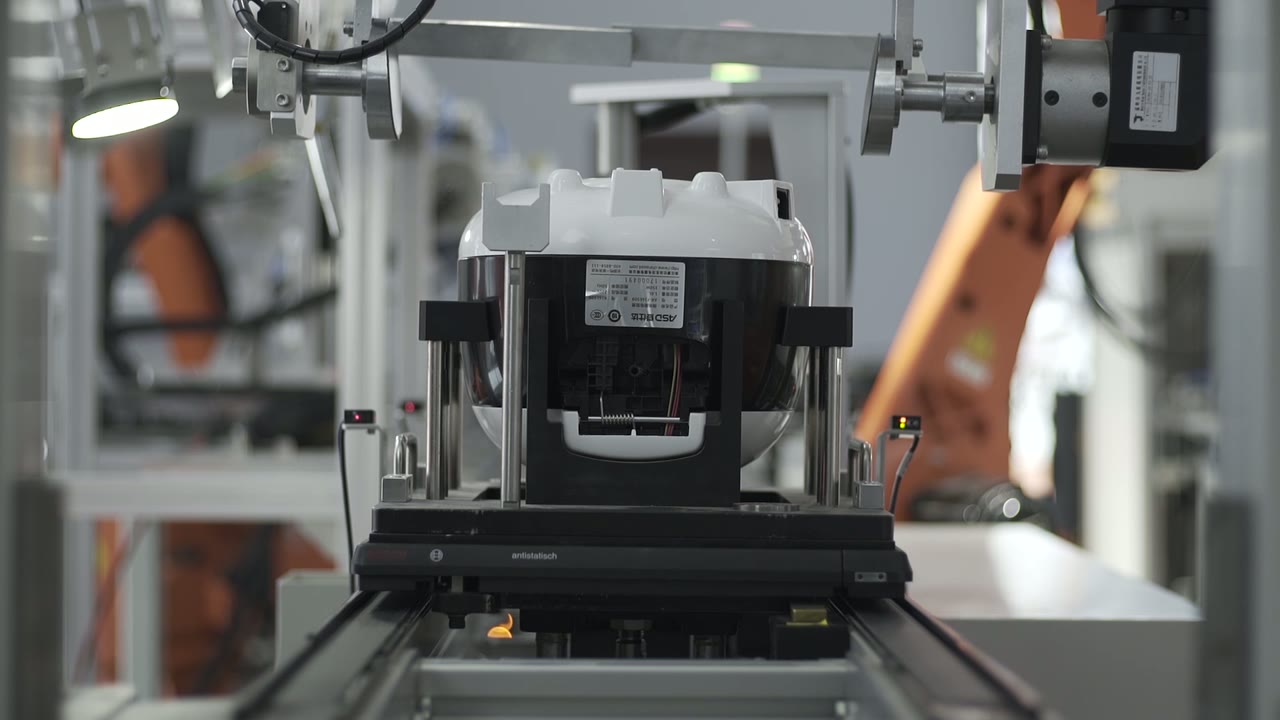
Система визуального контроля на сборочной линии оправдывает свои затраты в нескольких конкретных случаях: когда деталь поступает в неизвестном положении, когда необходимо обнаружить элемент, перемещающийся относительно базовой точки, и когда дефект необходимо выявить до того, как возрастет стоимость сборки.
Это гораздо менее ценно, когда хорошую оснастку можно было бы использовать. Деталь, представленную в гнезде на поддоне, не нужно искать — её нужно удерживать. Полезный критерий: какой сбой предотвращает система визуального контроля и во сколько обходится этот сбой, если деталь дойдёт до следующей станции?
Та же логика применима и к проверке. Проверки присутствия и местоположения после критического этапа обычно окупаются; камера, добавленная из-за того, что станция показалась сложной в установке, обычно не окупается.
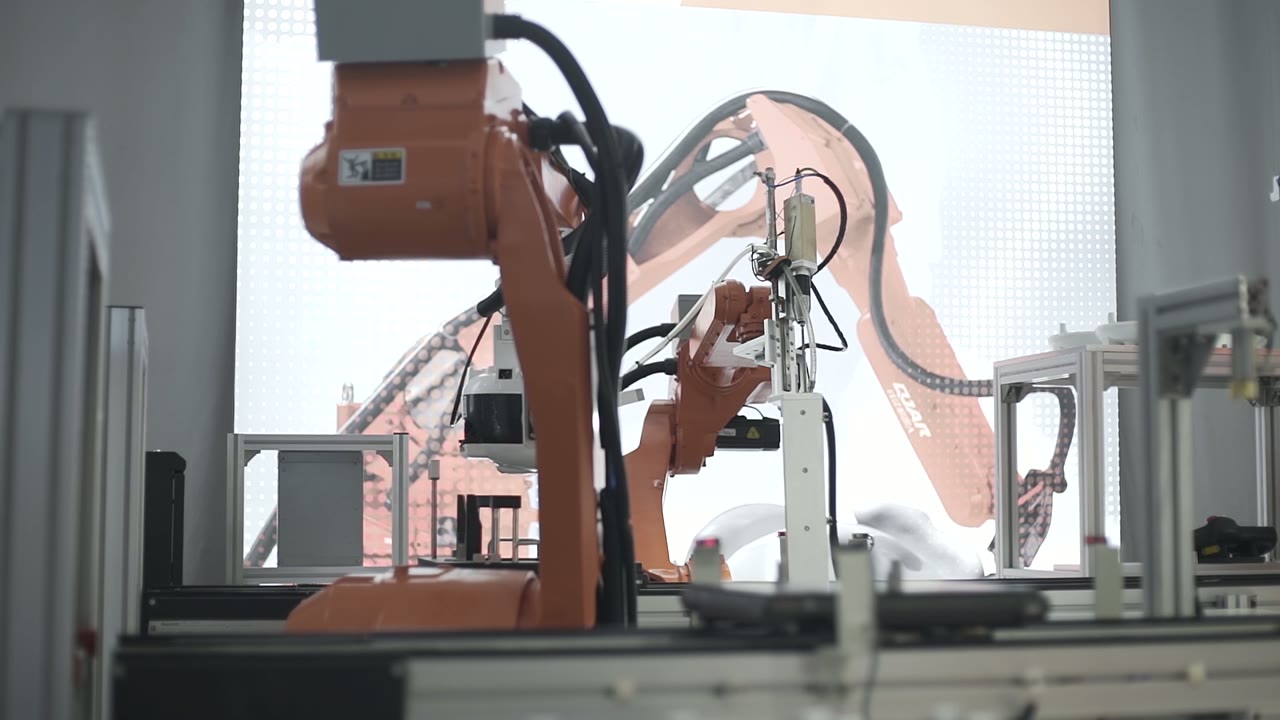
3. Сбалансируйте операции переворачивания и перемещения, ориентируясь на самую медленную станцию.
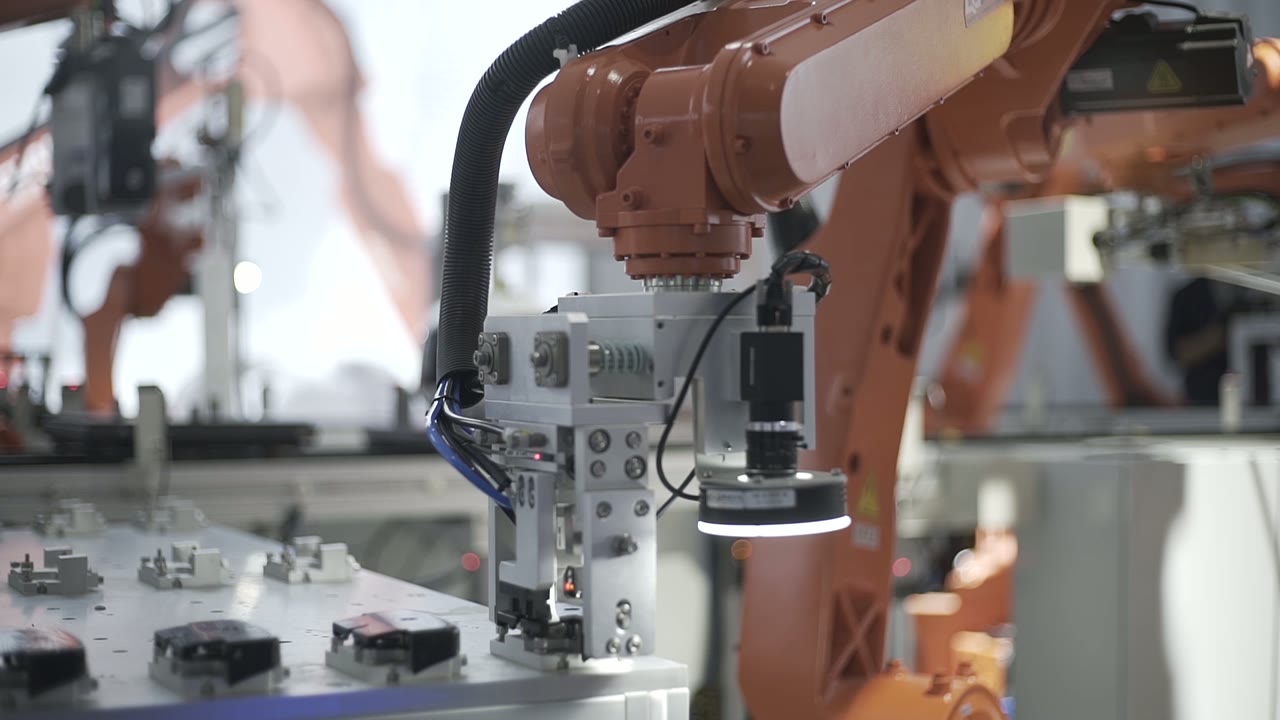
Линия работает в темпе самой медленной станции, и операции перестановки и длинные перемещения незаметно становятся частью этой станции. Три практических момента:
- Считайте перемещения, а не операции. «Простой» бросок — это перемещение, вращение, размещение и возврат, зачастую более длительный, чем предшествующее ему действие с завинчиванием.
- Слияние или разделение. Две короткие операции на одной станции могут выполняться с использованием одного робота; одну длинную операцию можно разделить между двумя станциями, вместо того чтобы замедлять всю линию.
- Проектирование для переналадки. Количество раскроев, захватов и программ увеличивается пропорционально числу вариантов. Быстрая смена инструментов и единая точка выбора продукта позволяют сократить время переналадки с одной смены до нескольких минут.
Когда такая компоновка уместна — и когда стоит присмотреться повнимательнее
- Хорошо подходит: Стабильные семейства продукции с определенным порядком сборки, объемами, оправдывающими использование специальных посадочных мест и приспособлений, а также деталями, которые могут быть упорядоченно представлены на производственной линии.
- Проведите дальнейшую оценку: Множество вариантов с различными порядками сборки, детали, поступающие оптом и требующие предварительной сортировки, операции, которые по-прежнему требуют человеческого фактора (косметический контроль, прокладка кабелей), и продукт, следующее поколение которого меняет основные параметры.
FAQ
Почему именно поддоны, а не конвейер с беспрепятственным потоком?
Поскольку местоположение продукта определяется один раз, и каждая станция наследует это местоположение. Свободная транспортировка подходит для перемещения продукции между рабочими местами, используемыми вручную; для роботов же проблема определения местоположения переносится на каждую станцию.
Где обычно происходит задержка в очереди?
На станции с самым длинным отдельным перемещением — часто это переворот или длинный захват — и при переналадке. Оба решения принимаются на этапе компоновки, а не роботом.
Нужен ли робот на каждой станции?
Нет. Стационарные узлы — прессовые головки, приводные устройства на направляющих — дешевле и быстрее там, где движение всегда одинаково. Роботы заслуживают своего места там, где траектория меняется в зависимости от варианта движения или где одна рука выполняет несколько задач.
Получите планировку и оценку времени выполнения работ.
Отправьте нам:
- Сборочный чертеж и последовательность сборки.
- Список компонентов с указанием способа их размещения (гнездо, лоток, насыпь).
- Количество вариантов и частота переналадок
- Суточный или годовой объем, смены и целевая скорость потока.
- План помещения с указанием доступной длины и расположения оборудования, расположенного выше и ниже по потоку.
В ответ мы предоставим предложение по компоновке производственной линии и оценку времени выполнения цикла.
Получите планировку и оценку времени выполнения → Или напишите электронное письмо по адресу sales@evsrobot.com
Видеоматериалы сняты на производственной площадке партнера. Показатели скорости производства, время работы на станциях и данные о количестве произведенной продукции на этой площадке не являются общедоступными и здесь не приводятся.