
Перемещение аккумуляторных модулей: один робот между конвейером и станцией.
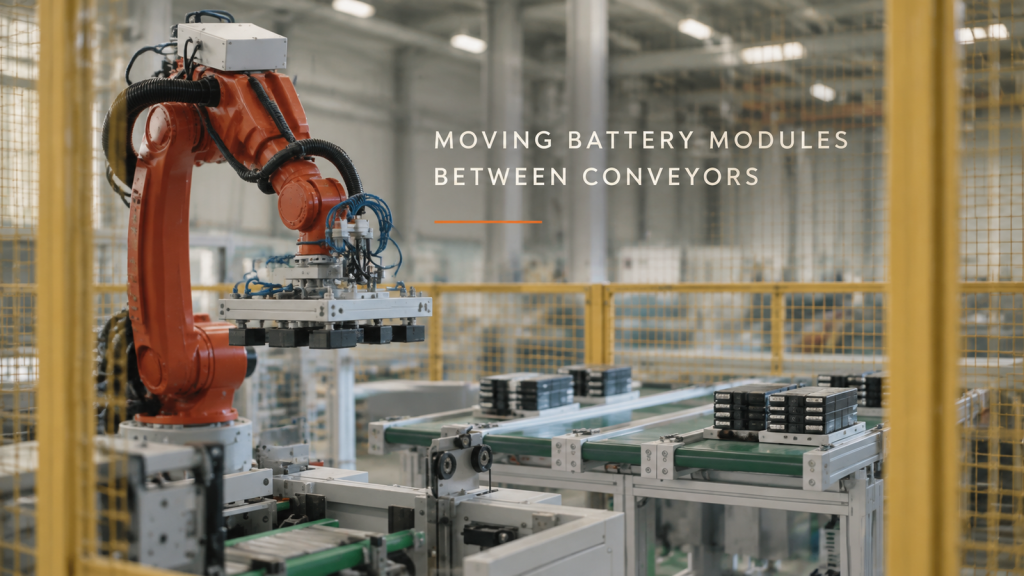
Как шестиосевой робот внутри защитного ограждения перемещает сгруппированные аккумуляторные модули между конвейерной линией и станцией — контур, концевой манипулятор и то, как линия распределяет цикл.
Покраска деталей мотоциклетных тормозов: один робот на ангаре.
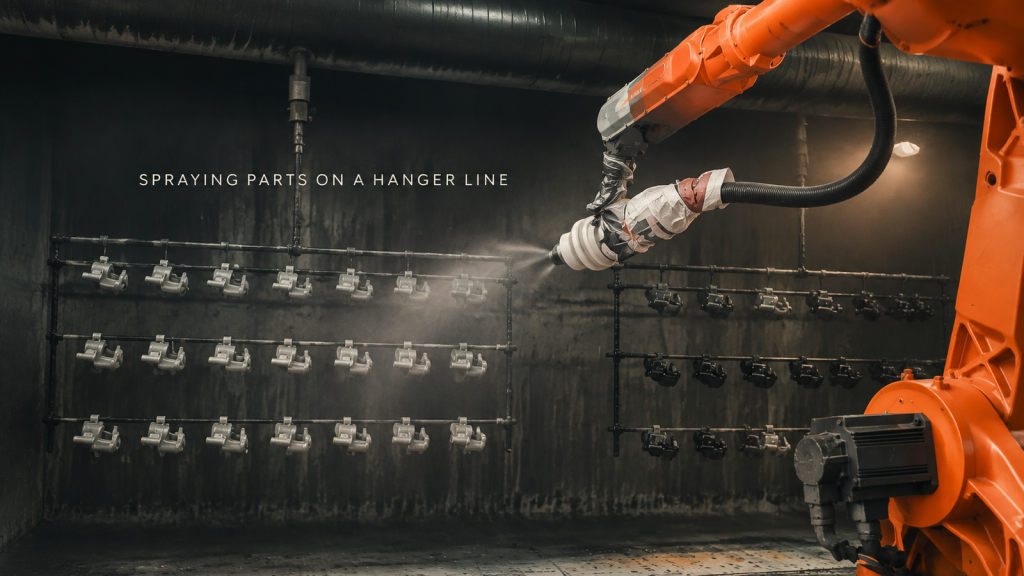
Как в покрасочной камере с помощью шестиосевого робота красят ряды деталей мотоциклетных тормозов на подвесной линии — контур, как детали подвешены, как распылитель перемещается и куда попадает излишки краски.
Сварка крупных стальных конструкций: несколько роботов, несколько рабочих мест.
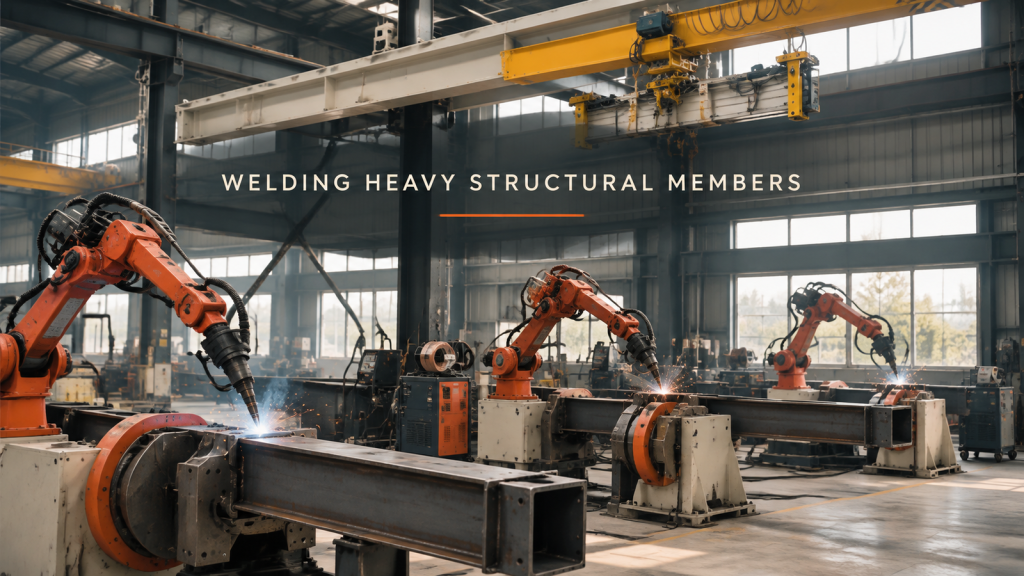
Как в цехе сваривают крупные стальные профили коробчатого и углового сечения с помощью нескольких шестиосевых роботов на позиционерах — контур сварки, зажим и поворот детали, дальность действия горелки и как рабочие станции распределяют работу.
Сборочная линия бытовой техники: один поддон, одно рабочее место за раз.
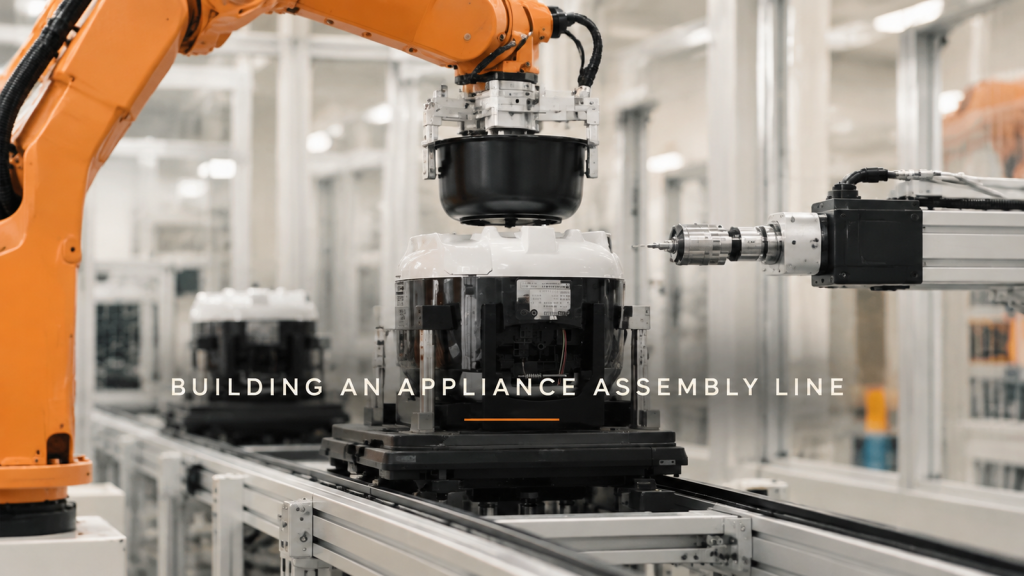
Как роботизированная сборочная линия собирает небольшое устройство — поддоны, перемещение, прессование, завинчивание, переворачивание и окончательная упаковка — плюс три конструктивных решения по размещению поддонов, определению места для системы машинного зрения и балансировке цикла.
Робот Delta снимает движущуюся ленту: свободный поток внутрь, поток внутрь, поток наружу.
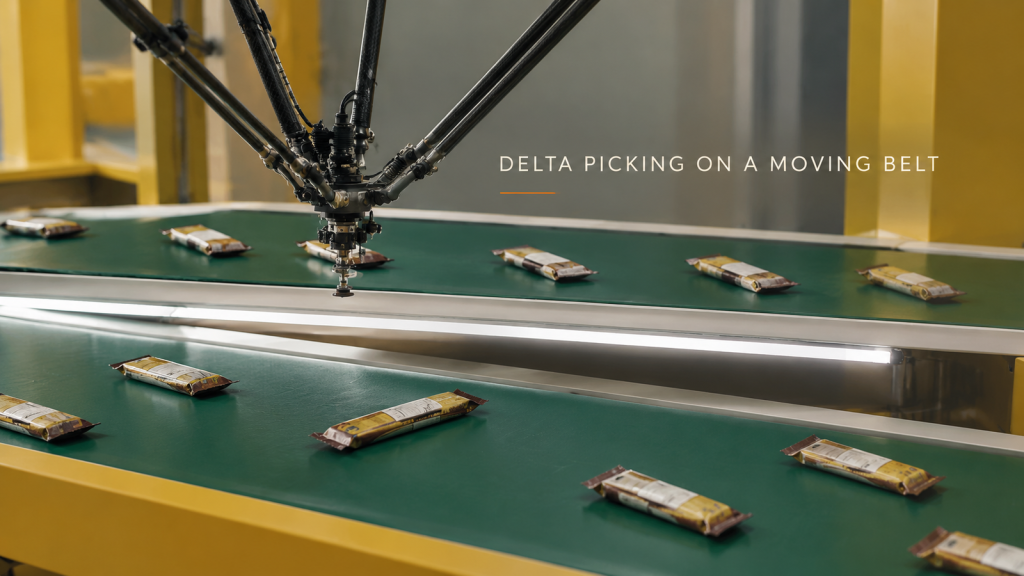
Как дельта-робот снимает упакованные пакеты со снеков с движущегося конвейера и равномерно размещает их для следующей машины — цикл обработки, три конструктивных решения по выбору оснастки, расстоянию и размещению прибывающих пакетов, а также что отправлять для оценки времени цикла.
Перед получением изображения: контроль окружающего освещения в инспекционных камерах.
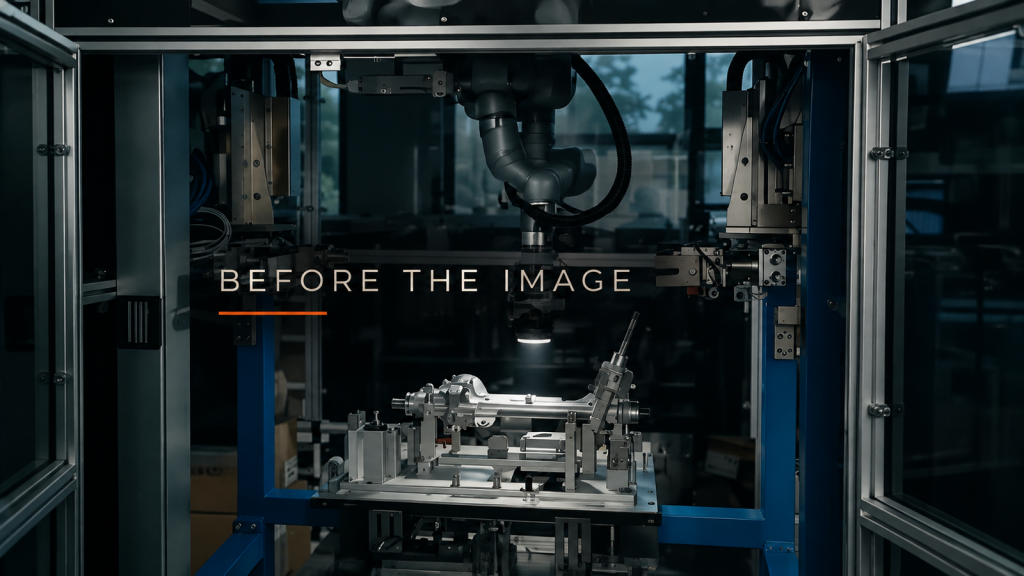
Осмотрите окна, потолочные светильники и расположенные рядом источники света, затем определите тип ограждения и кожуха, после чего настройте изображения с помощью инспекционного светильника, установленного на роботе.
Одна ячейка, несколько штампов: планирование переналадки литьевого производства.
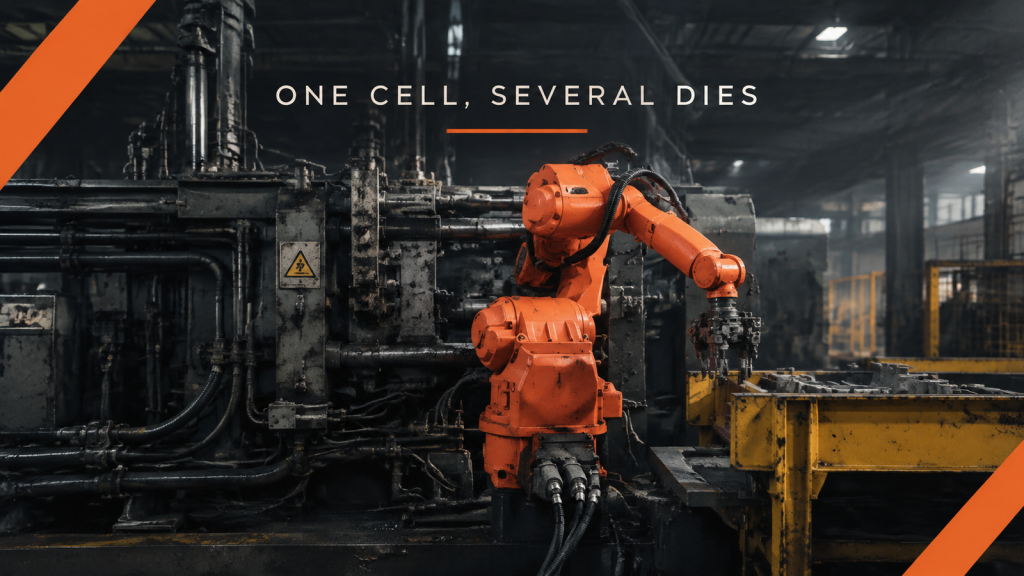
Перед планированием многоштамповой ячейки для литья под давлением составьте список зон захвата, опоры приемного стенда, ориентации в потоке и интерфейса инструмента для каждой отливки.
Поддержка между станциями: планирование подачи листов длинного полотна.
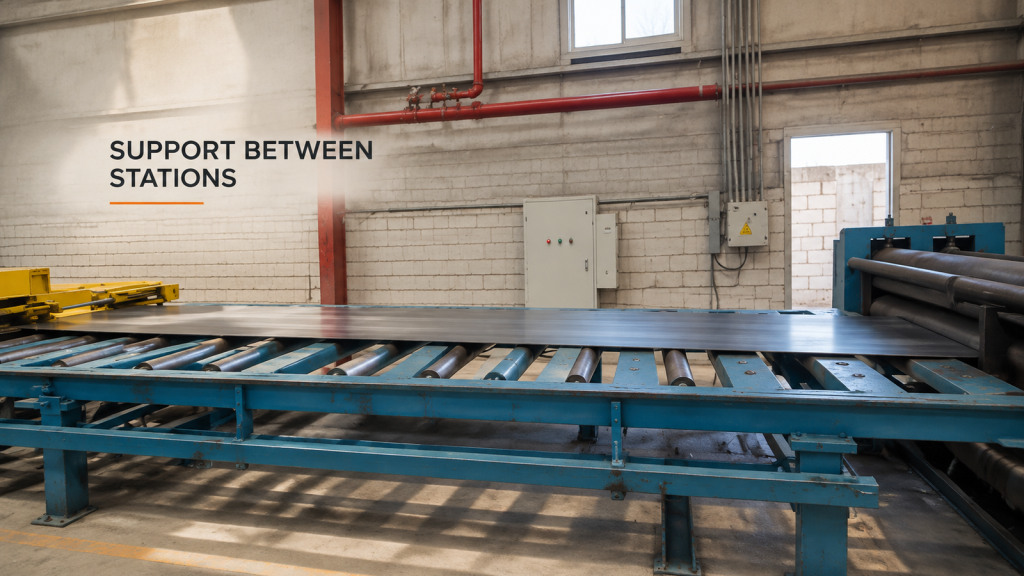
На чертеже отображается опора передней кромки, корпуса и хвостовой части, в то время как цельный длинный лист перемещается между роликами и входным отверстием станка.
На заре проекта: Укажите требования к роботизированному нанесению покрытия.
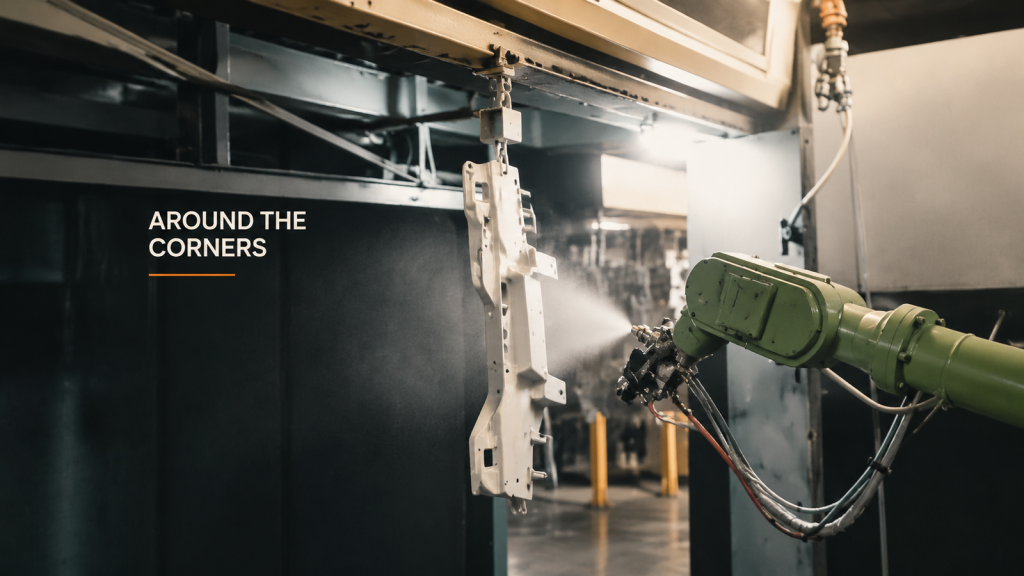
Перед выбором настроек роботизированного распыления определите требования к покрытию для каждой области заготовки, включая углы, свисающие контакты и зону контроля.
Замена крепежных шлангов: протокол передачи конфигурации.
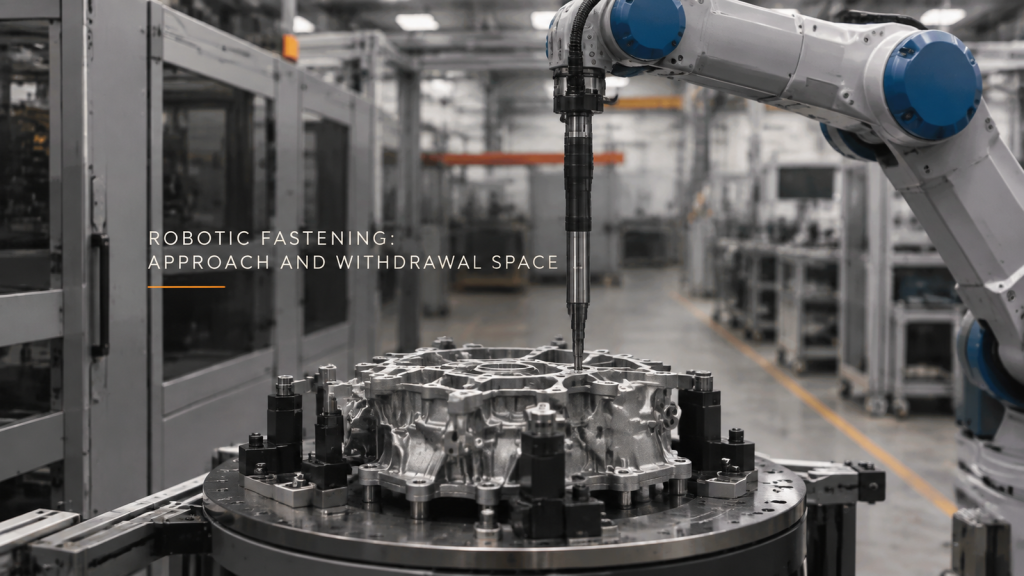
Задокументируйте измененные точки крепления шлангов, сопоставимое расположение инструментов, нерешенные проблемы и порядок передачи объекта в ремонтную службу после изменения маршрута обслуживания.
Обработка мелких деталей: примеры операций по захвату и размещению.
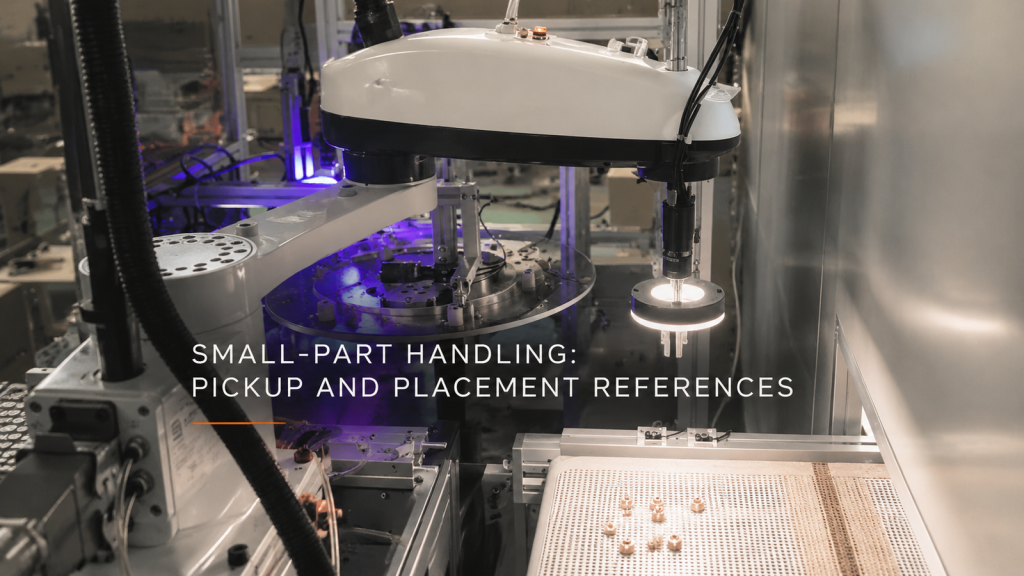
При анализе процессов обработки мелких деталей, освещения и физических координат необходимо сопоставлять поступающие визуальные элементы с эталонными данными приемного оборудования.
Формовка металла: поддержка заготовки в процессе движения.
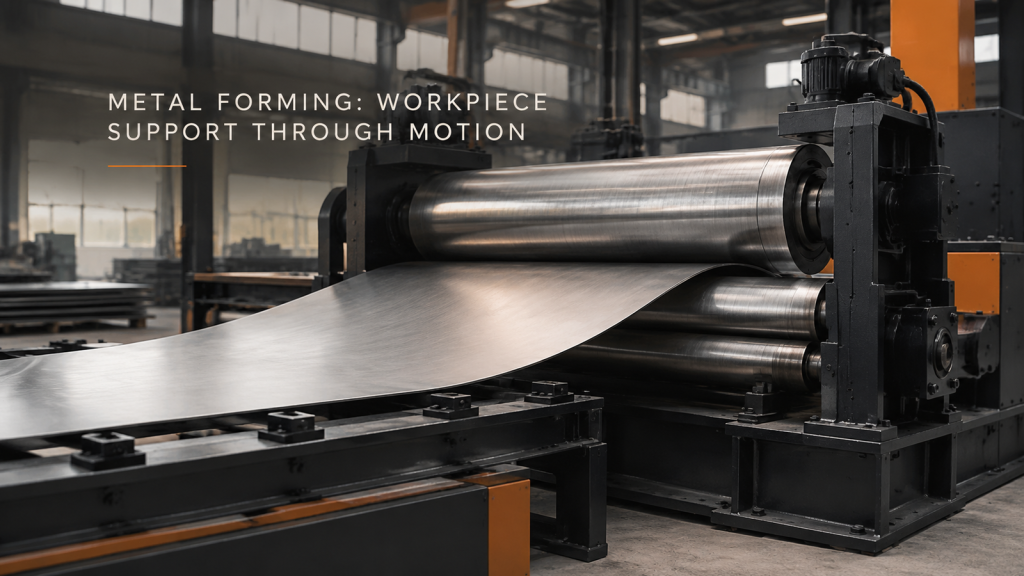
Опишите опору для листовых и цилиндрических заготовок в процессе нагружения, формовки и снятия, а затем определите контур или посадку, подлежащие проверке.