
Схема расположения завинчивающегося инструмента и защитных кожухов.

Проверяйте качество завинчиваемых инструментов, приспособлений и защитных элементов в соответствии с требуемыми задачами применения, при этом качество затяжки должно подтверждаться собственными данными.
Проверка зазора при вращающемся сварном соединении
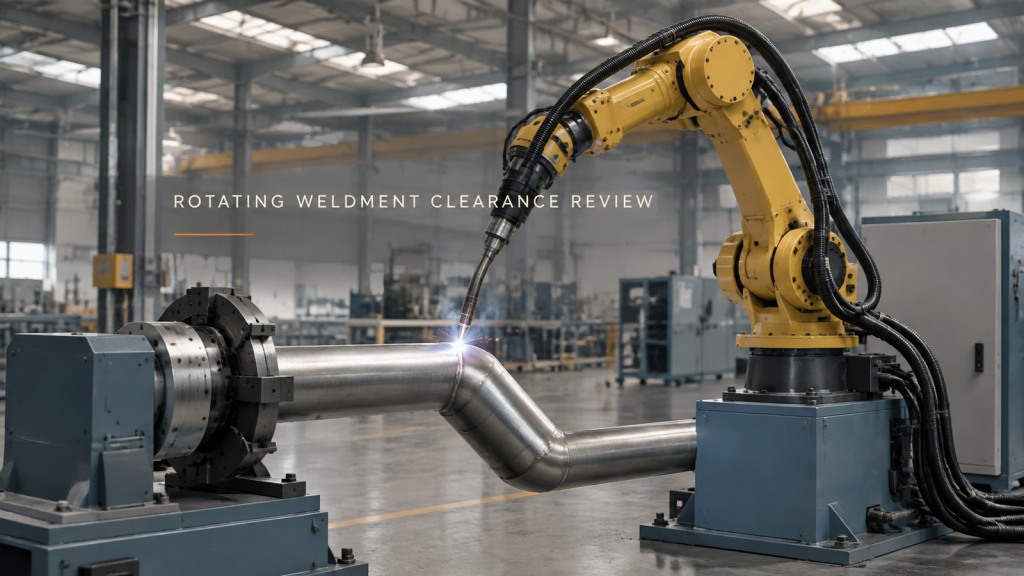
Проведите осмотр сварного соединения при вращении, используя одновременно нагруженное приспособление и рабочую зону горелки, не путая движение с приемкой соединения.
Планирование ракурса роботизированной проверки
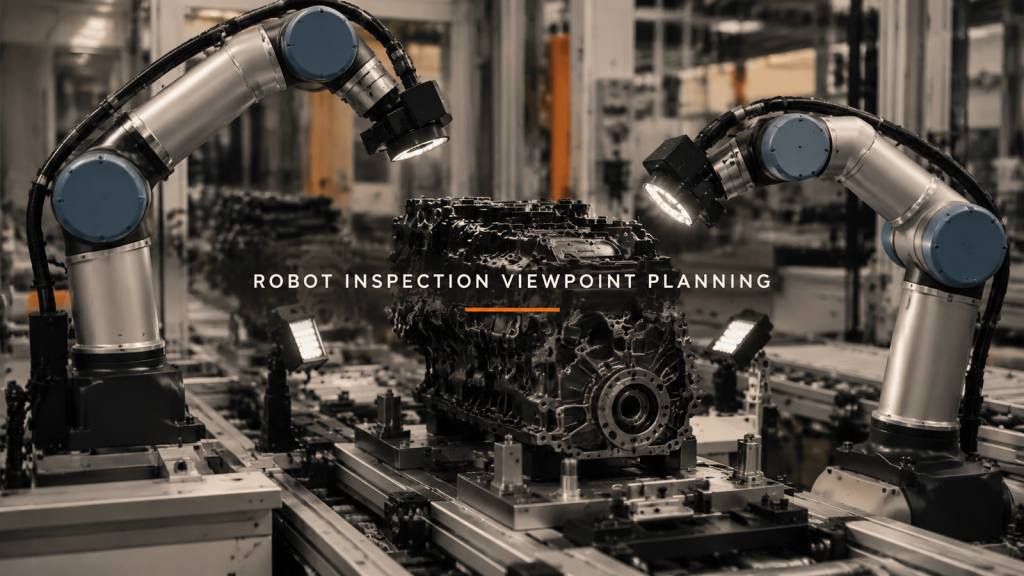
Определите, какие ракурсы осмотра предоставляют полезную информацию о цели, затем проверьте условия получения изображений и обоснование принятого решения.
Четырехпозиционная обработка: зазор между базовой точкой и углом поворота.
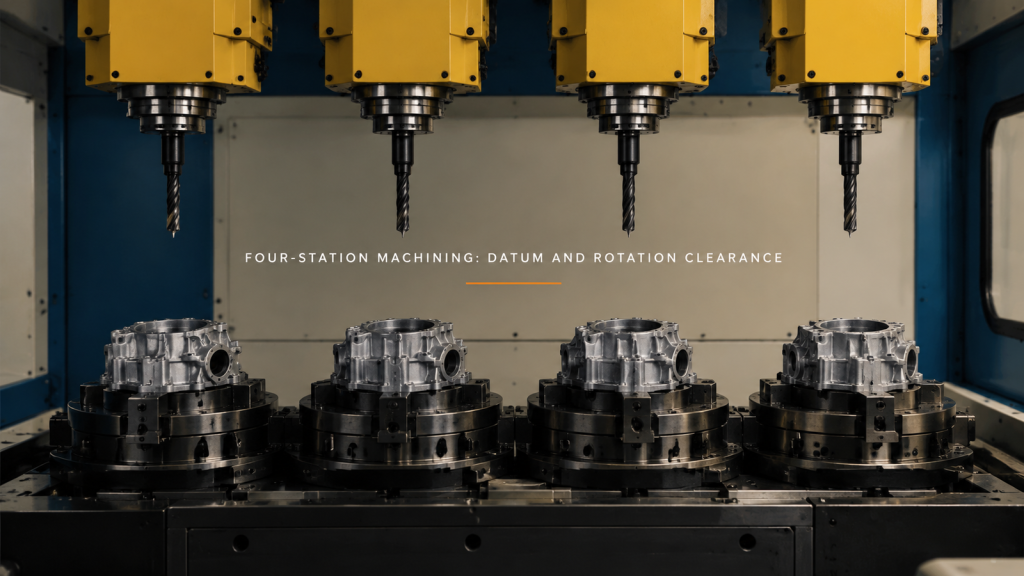
Проведите анализ обработки на четырехпозиционном станке, отслеживая положение заготовки, извлечение инструмента и вращение зажимного приспособления. Отделите видимые движения от измеренной точности.
Передача детали при обслуживании станка: поддержка детали и выход из захвата.
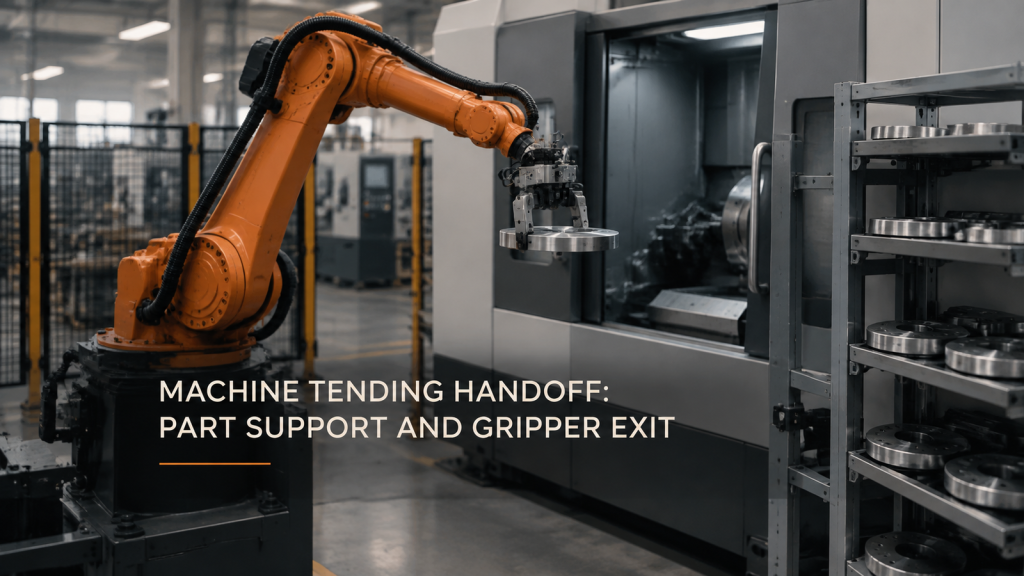
Передача обслуживания станка зависит от непрерывной поддержки детали, зазора в приемном устройстве и удобного выхода захвата. Проверяйте диск и инструмент одновременно.
Робот обеспечивает равномерное распределение гранул по углам.
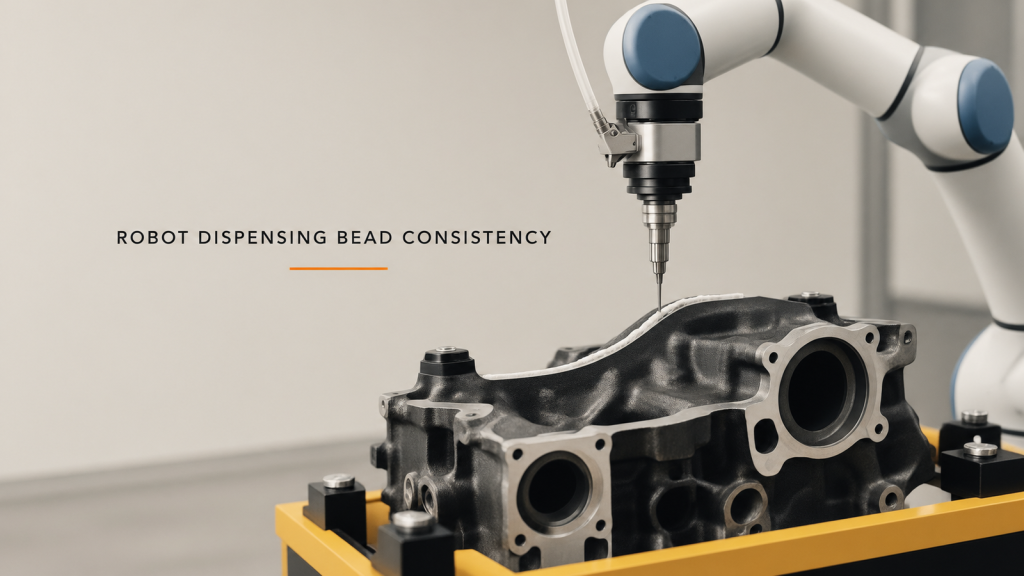
Проверяйте равномерность подачи гранул роботом, сопоставляя скорость вращения в поворотах, реакцию потока, положение сопла и осмотр самих гранул.
Обслуживание резьбонакатного станка: согласование передачи смены.
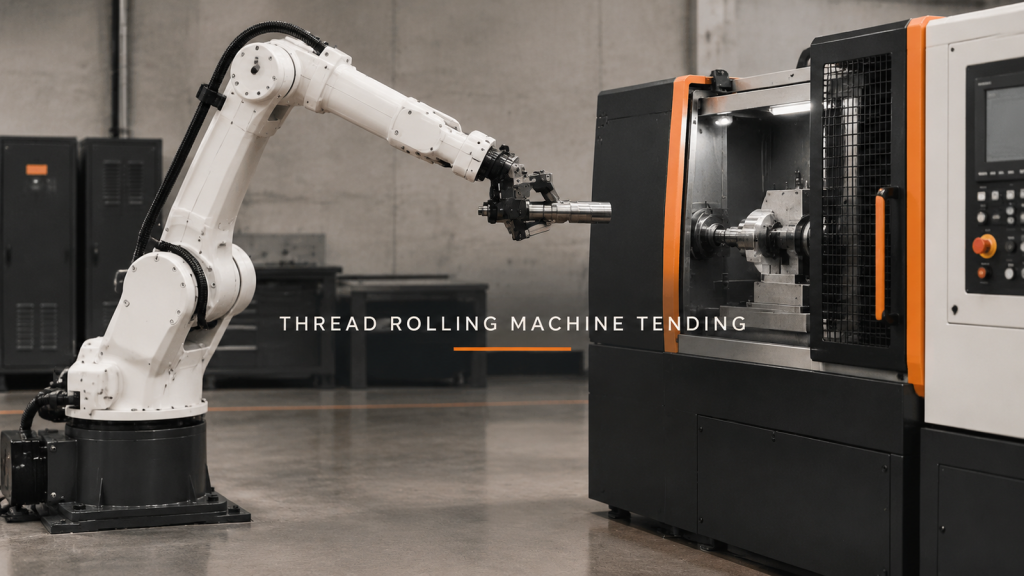
Перед проверкой результата накатки выполните планирование работы на резьбонакатном станке, включая выравнивание заготовки, перемещение опоры, освобождение и безопасное извлечение.
Сварка с использованием двух роботов: общая зона до начала цикла.
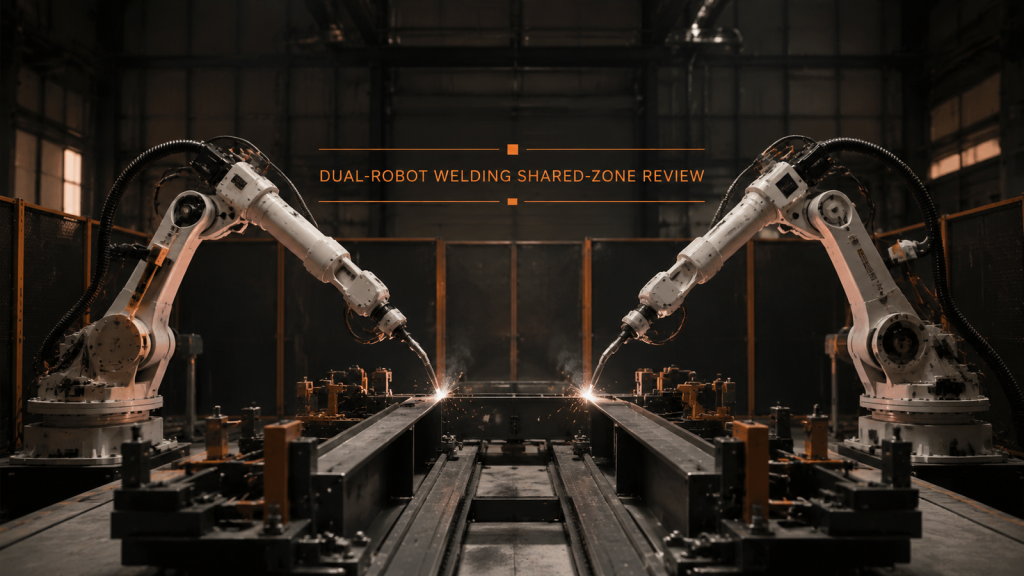
Для сварки с использованием двух роботов необходимы раздельные рабочие зоны, контролируемый вход в общую зону, предсказуемые положения в ожидании и проверенное восстановление перед началом процесса.
Роботизированная обработка кромок пламенем: сначала определите кромку.
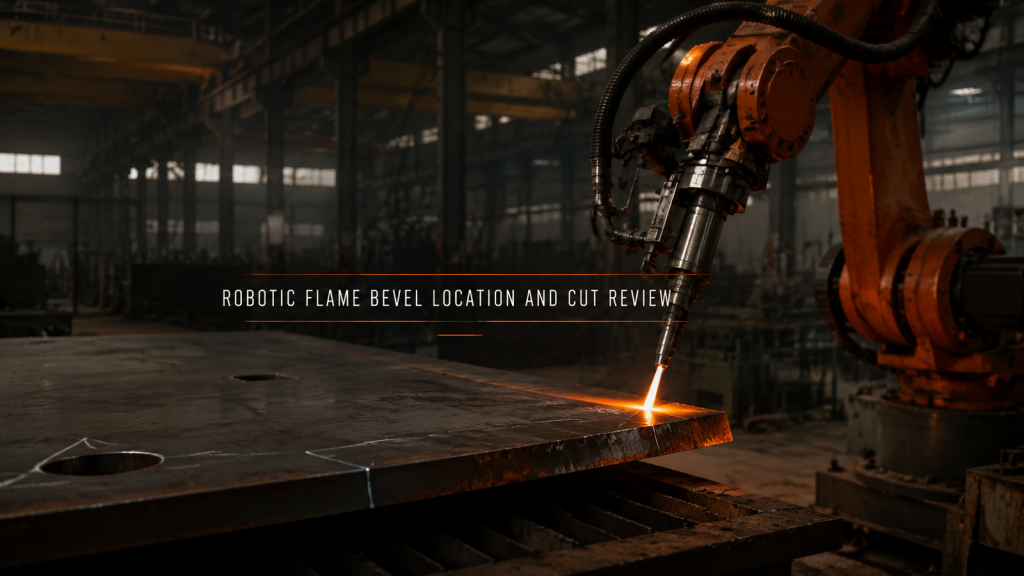
Для роботизированной обработки кромок пламенем необходимы стабильные опорные точки пластины, точное измерение положения кромки, постоянное изменение положения инструмента и подтверждение приемки режущей кромки.
Роботизированная сварка аккумуляторных лотков: опорная точка перед траекторией.
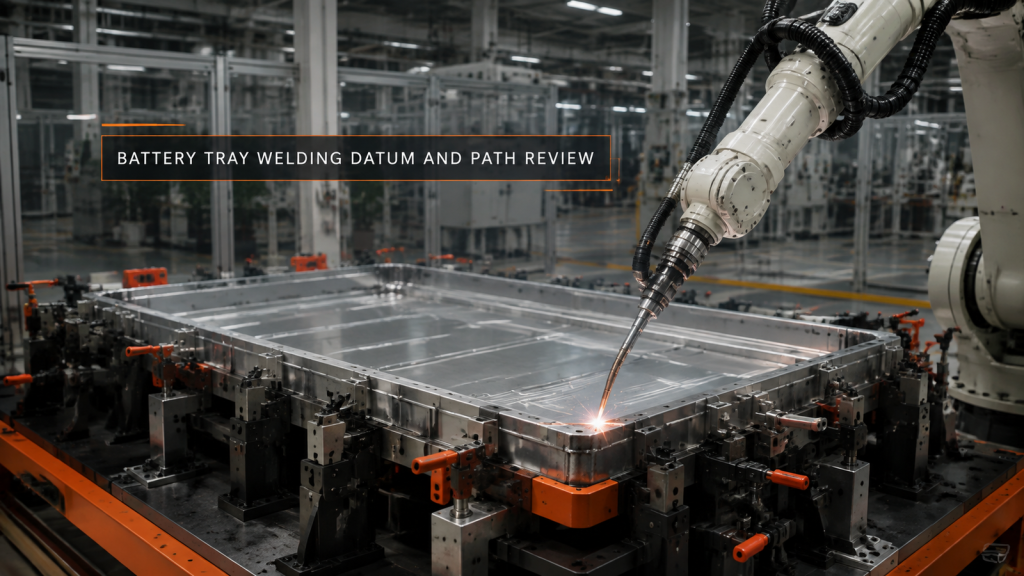
Роботизированная сварка батарейных отсеков начинается со стабильной опорной точки крепления, зонированных швов, обеспечения полного зазора между горелкой и сварным швом, а также с расчета степени деформации.
Полировка посуды: стабилизация положения детали.
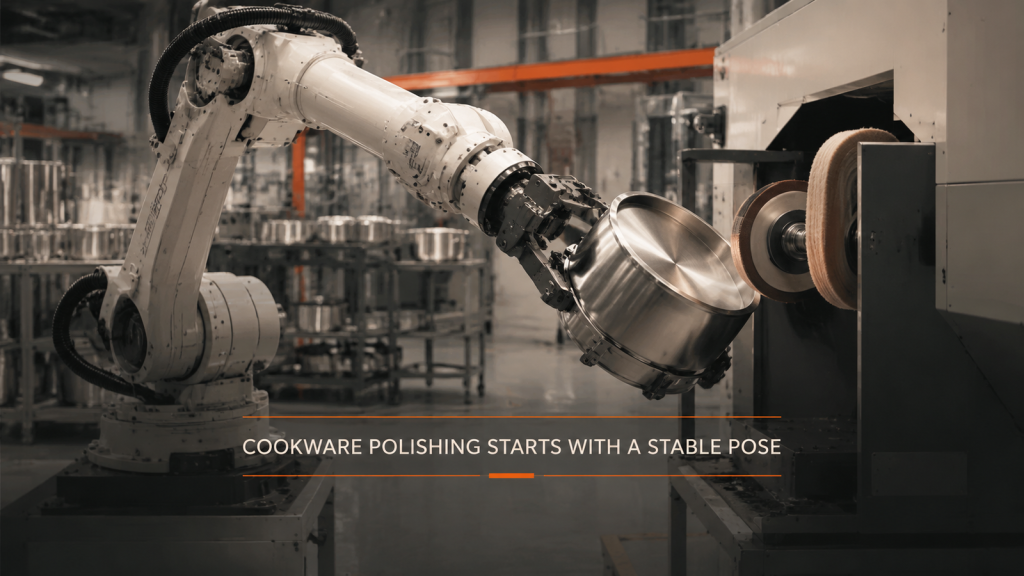
Автоматизация полировки посуды начинается со стабильного захвата, полного приближения, контролируемого угла наклона поверхности и свободного отступления, после чего оценивается скорость.
Автоматизация обработки арматуры: определение местоположения перед транспортировкой.
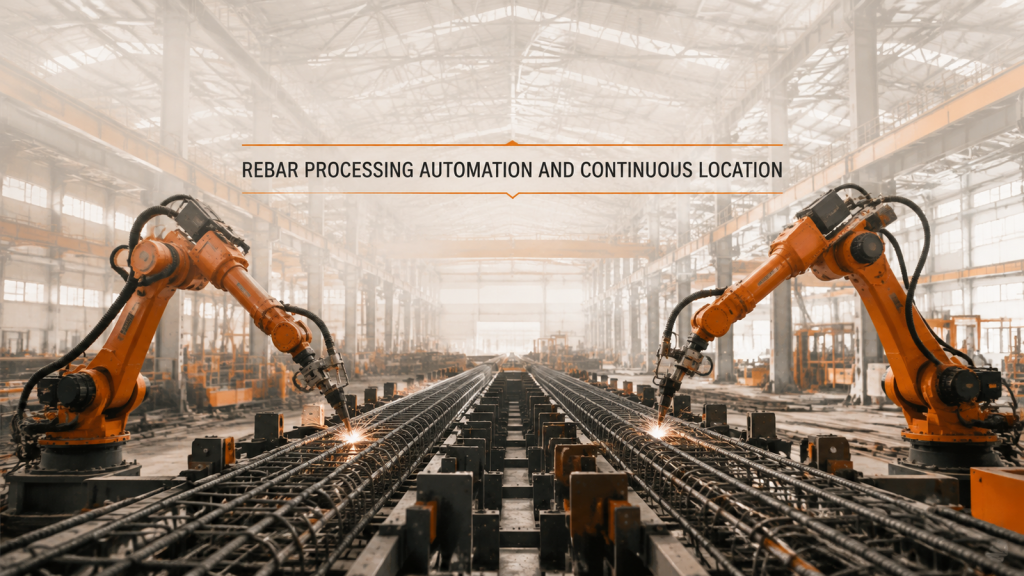
Для автоматизации обработки арматуры необходима непрерывная опорная точка вдоль длинного узла, прежде чем транспортировка и обработка двумя роботами смогут надежно повторяться.