
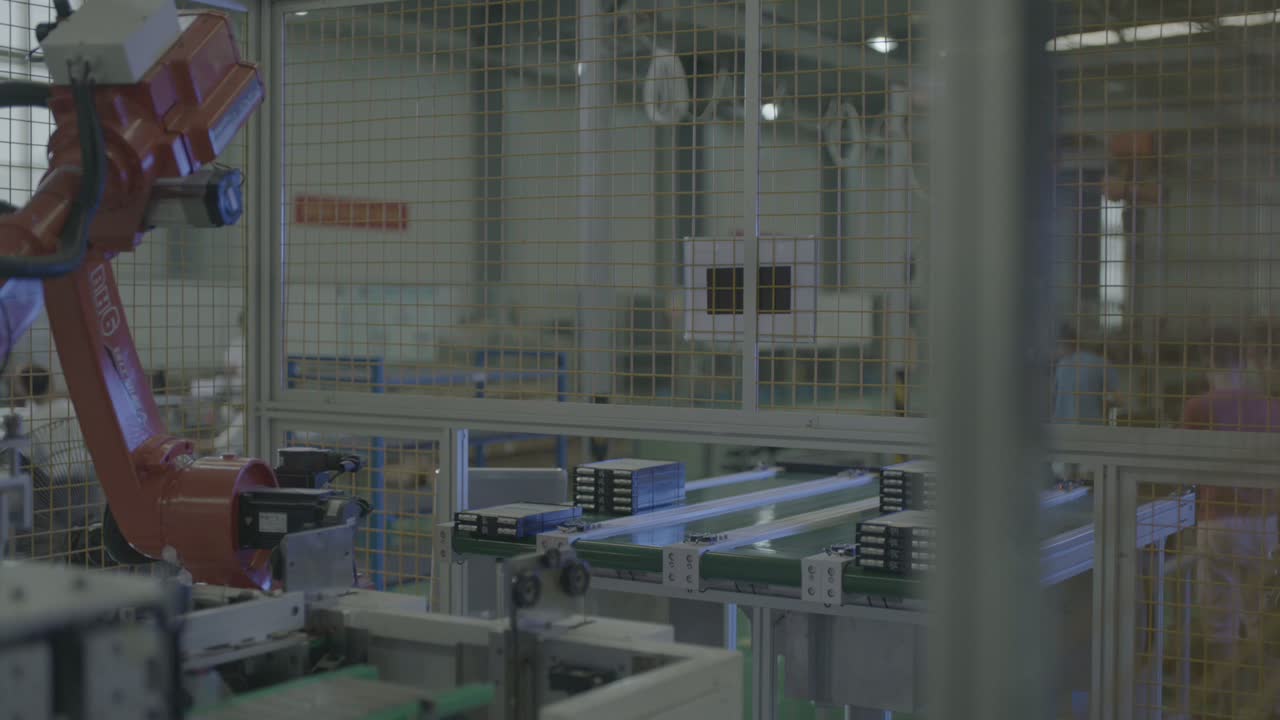
Вкратце: В этой ячейке перемещение аккумуляторных модулей передается одному шестиосевому роботу. Робот стоит на напольной колонне внутри защитного ограждения и перемещается между конвейерной линией и расположенной рядом станцией: он останавливается над рядом темных прямоугольных модулей, опускает инструмент, поднимает и поворачивает его, а затем опускает на станцию рядом с конвейером; световой направляющий механизм перемещает детали вдоль станции на роликах. Одна и та же поза — поднятая рука, опущенная рука, возвращение на станцию — повторяется на протяжении всего видеоряда. Три решения определяют работу такой ячейки: как располагаются лотки и держатели, как наконечник инструмента подходит к сгруппированным модулям и как конвейер и станция распределяют время одного робота. Планируете аналогичную линию? Пришлите нам чертеж вашей детали..
С одного взгляда
| часть | Темные, почти черные прямоугольные модули, по несколько на светлом подносе. |
| Разработка | Обработка материалов — перемещение модулей с конвейера на станцию. |
| Автоматизация | Шестиосевой робот на напольной колонне, внутри защитного ограждения. |
| Поставка запчастей | Ряды сгруппированных модулей на ленточном конвейере. |
| Инструмент для концевой части руки | Пластина для крепления светильника с черными квадратными элементами снизу, воздушные шланги и кабели. |
| Станция | Легкий конвейер перемещает модули по линии, детали располагаются на роликах. |
| Роль оператора | Остается за пределами ограждения; перемещение осуществляет робот. |
| Расположение ячеек | Один робот между конвейерной линией и станцией, огороженной забором. |
Проблема, которую решает эта ячейка.
Аккумуляторные модули перемещаются туда-обратно между конвейером и станцией с высокой скоростью, и кто-то должен поддерживать этот поток. Выполняемая вручную работа утомительна, легко случайно задеть модули друг о друга, и трудно обеспечить персоналом — это монотонная перегрузка, на которой человек долго не задерживается.
В этой ячейке перемещением занимается робот. Он останавливается над рядом темных модулей, опускает инструмент, поднимает и поворачивает его между конвейером и станцией, в то время как рабочие все это время остаются за ограждением. Стабильность такого цикла обеспечивается расположением робота вокруг него — местом остановки каждого лотка, тем, как инструмент взаимодействует с группой, и тем, как конвейер и станция распределяют цикл между собой.
Как работает клетка
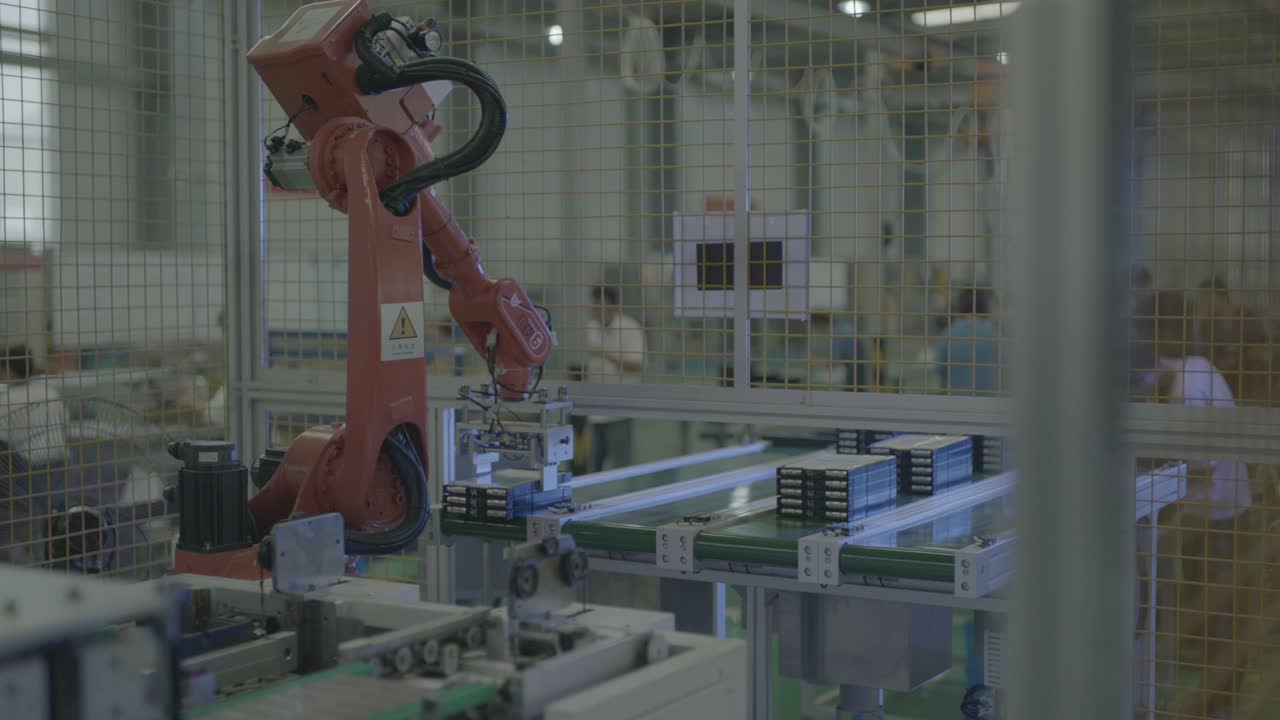
- Подождите, пока детали будут готовы. Запястье удерживает инструмент на конце манипулятора над конвейером, пластиной вниз, над рядом темных прямоугольных модулей.
-
Опустите деталь в рамку. Запястье опускается, и инструмент опускается на группу модулей на конвейере.
-
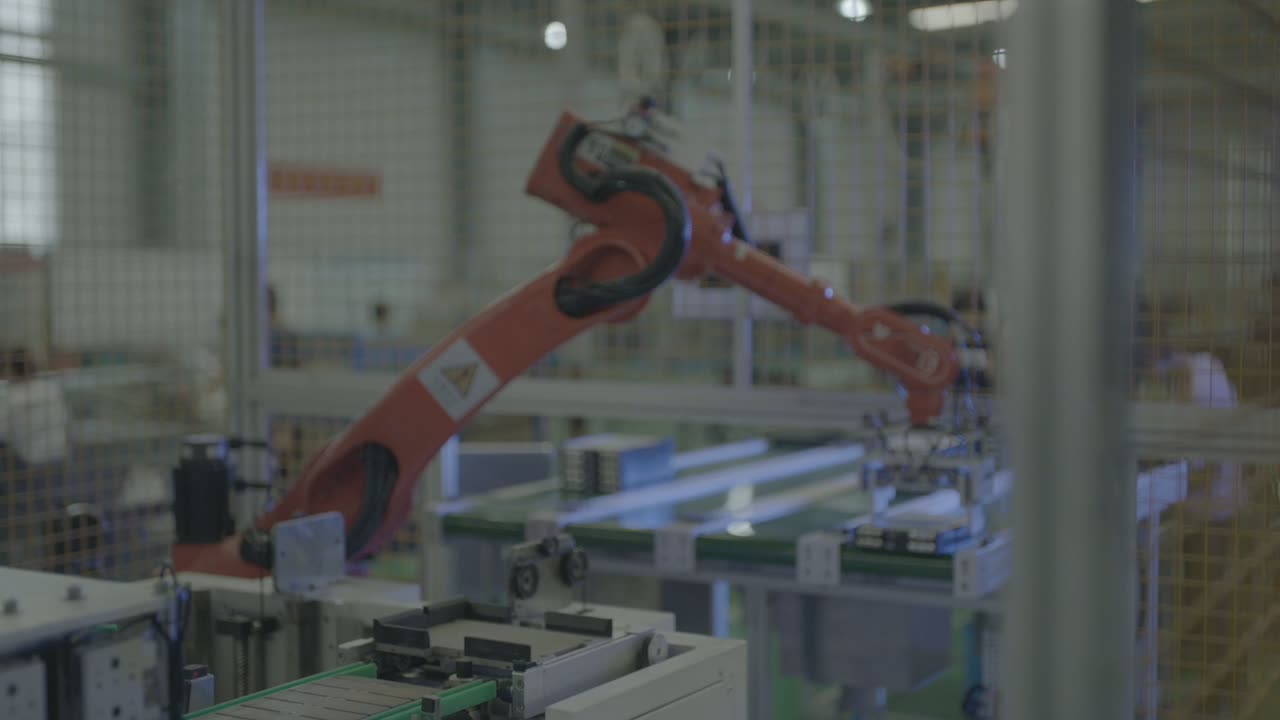
Поднять и повернуть. Рука поднимается, широко раскачивается и перемещает инструмент с конвейера на соседнюю станцию.
-
На станции. Легкий направляющий механизм перемещает модули вдоль линии, при этом детали располагаются на роликах.
-
Поднять над забором. Когда рычаг поднимается, инструмент перемещается к верхней перекладине ограждения перед следующим движением.
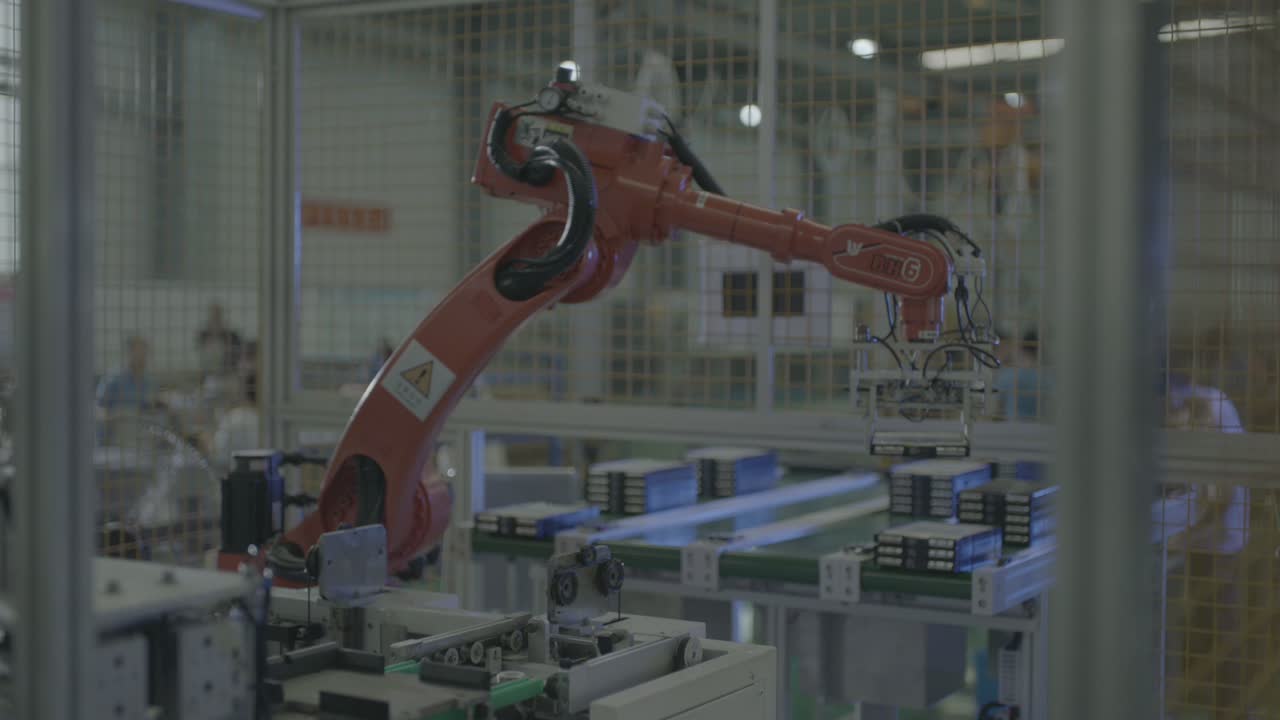
- Повторите. Одна и та же поза — рука поднята, наклон вниз, спиной к станции — повторяется на протяжении всего видеоряда, образуя непрерывный цикл.
Робот всё время находится внутри ограждения; рабочие на заднем плане остаются за его пределами.
Три проектных решения
1. Установите лоток в том месте, где инструмент соприкасается с группой.
В этой ячейке модули располагаются по несколько штук на лотке и выстраиваются в ряд, а инструмент опускается на группу сверху. Лоток, останавливающийся в известной точке, позволяет инструменту подходить к группе одинаковым образом в каждом цикле.
Такая компоновка имеет решающее значение для лотка: она должна удерживать группу модулей, обеспечивать инструменту доступ к рабочей поверхности и позволять инструменту опускаться, не сдвигая модули с места.
2. Сопоставьте инструмент с сгруппированными модулями.
В данном случае используется монтажная пластина для светильника с черными квадратными элементами под ней, вдоль которой проходят воздушные шланги и кабели. Каким бы ни был принцип крепления, форма имеет решающее значение: инструмент должен плотно прилегать к верхней поверхности модуля и зазорам в лотке.
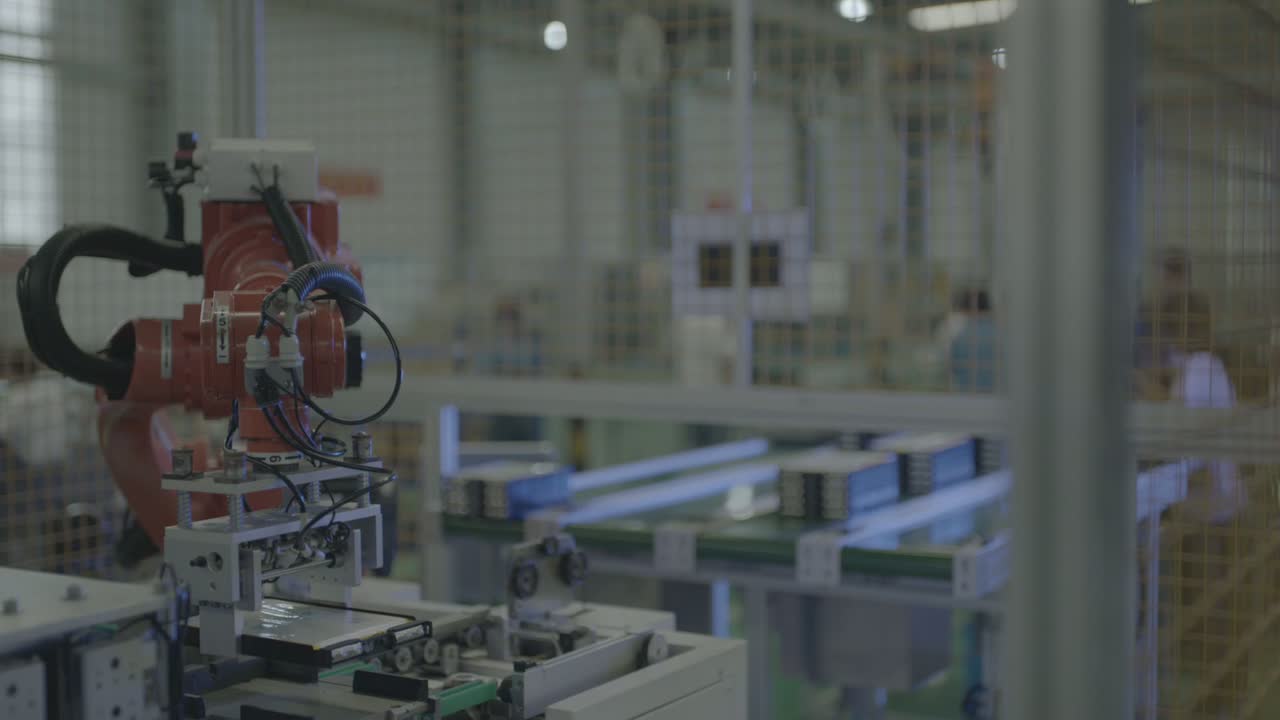
Вопрос в том, сможет ли инструмент одинаково эффективно обрабатывать каждую группу и при этом избежать смещения модулей.
3. Распределите цикл между конвейером и станцией.
Положение манипулятора повторяется — манипулятор поднят, опущен, возвращение на станцию — и легкий скользящий механизм перемещает детали вдоль станции на роликах. В сбалансированном цикле конвейер подает следующую группу деталей, пока робот находится на станции.
Главное — это баланс: если конвейер и станция готовы примерно одновременно, движения робота укладываются между ними без ожидания с обеих сторон; если одна сторона работает намного дольше, она задает темп, а другая в основном ждет.
Когда такая компоновка уместна — и когда стоит присмотреться повнимательнее
- Хорошо подходит: сгруппированные модули, перемещающиеся между конвейером и станцией в устойчивом ритме, модули, расположенные на подносе или держателе таким образом, чтобы инструмент каждый раз встречался с ними одинаковым образом, и ячейка, где ограждение может не допускать людей на пути робота.
- Проведите дальнейшую оценку: Модули, которые часто меняют форму или расстояние между собой, поэтому инструмент должен меняться вместе с ними; лотки или держатели, которые не останавливаются в повторяющейся точке; и случаи, когда конвейер и станция расходятся, из-за чего робот вынужден ждать.
FAQ
Робот перемещает модули по одному или сразу несколько?
Модули располагаются по несколько штук на лотке, а инструмент соединяется с группой сверху. Перемещается ли один модуль или вся группа, определяется конструкцией лотка и инструментом — оба параметра рассчитываются на основе чертежа детали.
Что определяет скорость работы этой клетки?
Ритм конвейера и станции, а также то, как движения робота вписываются между ними. Оценка времени цикла производится на основе чертежа детали, расположения лотков и суточного объема, поэтому пришлите эти данные, и мы сможем рассчитать необходимое время.
Может ли один робот обслуживать более одной станции?
В принципе, да, если дополнительный ход будет коротким, а время по-прежнему будет совпадать. Каждая добавленная позиция увеличивает расстояние, которое робот проходит туда и обратно, поэтому вопрос в том, сможет ли робот выполнить все ходы до того, как будет готова следующая группа.
Получите планировку и оценку времени выполнения работ.
Отправьте нам:
- Чертеж детали с указанием поверхностей, которые необходимо коснуться, и компоновкой лотка или держателя.
- Материал детали, размер и вес
- Количество типов деталей и частота их смены.
- Ежедневный объем работы и график смен
- Фотографии или размеры площади помещения и существующих конвейеров.
В ответ мы предоставим вам проект планировки и оценку времени выполнения работ.
Отправьте чертеж вашей детали → Или напишите электронное письмо по адресу sales@evsrobot.com
Видеоматериалы сняты на производственной площадке партнера. Время производственного цикла и другие данные с этой площадки не являются общедоступными и здесь не приводятся.