
By EVST-redactieteam · Beoordeeld door EVST-redactieteam · Laatst bijgewerkt op 24 september 2026 · Redactiebeleid · Correctiebeleid · Algemene Voorwaarden
De meest beperkte lasverbinding moet de basis vormen voor een lasopstelling met een lang frame. De beelden tonen twee oranje robots die langs een lange blauwe mal zijn geplaatst, waarin een apart gebogen metalen onderdeel is bevestigd; er ontstaan lasbogen bij de lasverbindingen terwijl de robots van positie wisselen. Een nuttige studie begint bij de lasverbinding die het dichtst bij een obstakel ligt of het verst verwijderd is van een stabiel referentiepunt, en werkt vervolgens naar buiten toe, naar de ondersteuningen, de toegang tot de lastoorts en de lasvolgorde. Deel de eisen met betrekking tot het frame en de verbindingen met EVST.
Begin bij het gewricht met de minste bewegingsvrijheid.
Lange elementen verleiden teams ertoe de lay-out van de cel te baseren op de totale lengte. Lengte is belangrijk, maar de doorslaggevende beperking is vaak lokaal: een verbinding nabij een steun, een gebogen gedeelte dat de hals van de lastoorts blokkeert, of een eindverbinding die de robot dwingt om dicht bij zijn werklimiet te komen. Als die verbinding niet met voldoende marge kan worden gelast en verlaten, is de rest van de lay-out voorbarig.
De brede opname scheidt het blauwe armatuur van het donkerdere metalen onderdeel dat erin zit. Robots staan aan verschillende kanten en bewegen zich naar lokale werkgebieden. Dit maakt een analyse van laswerkzaamheden over een langere periode mogelijk zonder het product, project, coördinatiemethode of lasresultaat te identificeren.
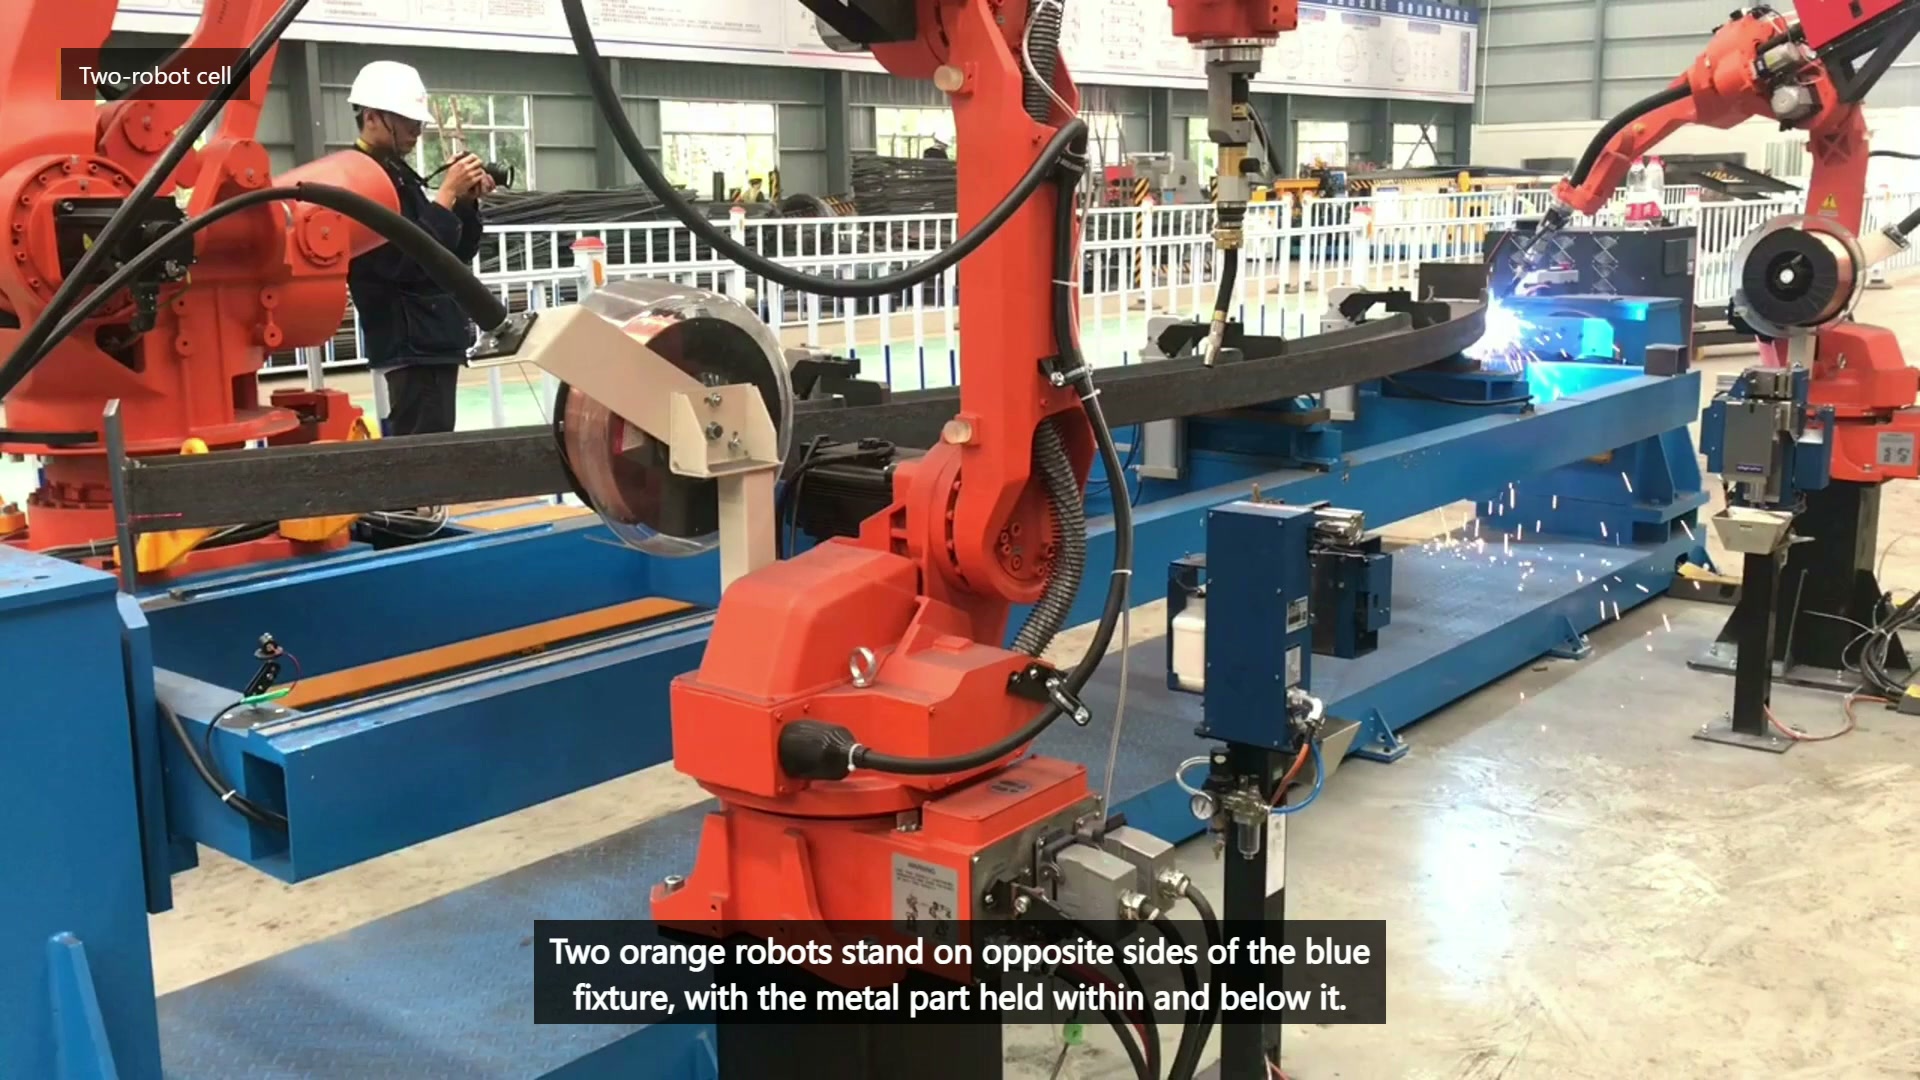
Eindfilmpje 00:10 — Twee oranje robots staan aan weerszijden van het blauwe object, waarin het lange metalen onderdeel is bevestigd.
Maak een kaart van de toegankelijkheid van de gewrichten voordat u de robotposities toewijst.
Noteer voor elke benodigde verbinding de toegestane toortshoeken, de begin- en eindtoegang, de kabeldoorvoer, nabijgelegen klemmen en een vrije terugtrekroute. Classificeer de verbinding vervolgens als open, beperkt, herpositionering vereist of buiten het voorgestelde geautomatiseerde bereik. Deze kaart laat zien of twee vaste robotposities voldoende zijn of dat het werkstuk, de opspaninrichting of de robotmontage moet worden aangepast.
| Gezamenlijke toestand | Vroege vraag | Mogelijke reactie |
|---|---|---|
| Dicht bij een klem | Kunnen de zaklamp en de hals elkaar passeren zonder de vereiste hoek te verliezen? | Verplaats de klem of verander de richting ervan. |
| Verre van de datum | Hoeveel positievariatie bereikt het gewricht? | Verbeter de ondersteuning of meet de presentatie. |
| Achter een bocht | Bestaat er een veilige aanpak voor het naderen en terugtrekken? | Het lid opnieuw vertegenwoordigen of de reikwijdte wijzigen |
| Gedeeld tussen robots | Kan de ene arm de ruimte vrijmaken voordat de andere erbij komt? | Definieer eigendom en wachttoestanden |
Ondersteun het lid zonder dat het armatuur een obstakel wordt.
Een lang werkstuk heeft voldoende ondersteuning nodig om de positionering te controleren, maar elke ondersteuning beperkt de beschikbare ruimte. Kies stabiele referentiepunten vóór het lassen, plaats ondersteuningen waar ze doorbuiging of verdraaiing tegengaan en positioneer klemmen zo dat het geplande lastoortspad vrij blijft. Meet de positie van de verbinding na het klemmen en opnieuw na het loslaten; anders kunnen correcties in het pad variaties in de mal of het aangeleverde werkstuk maskeren.
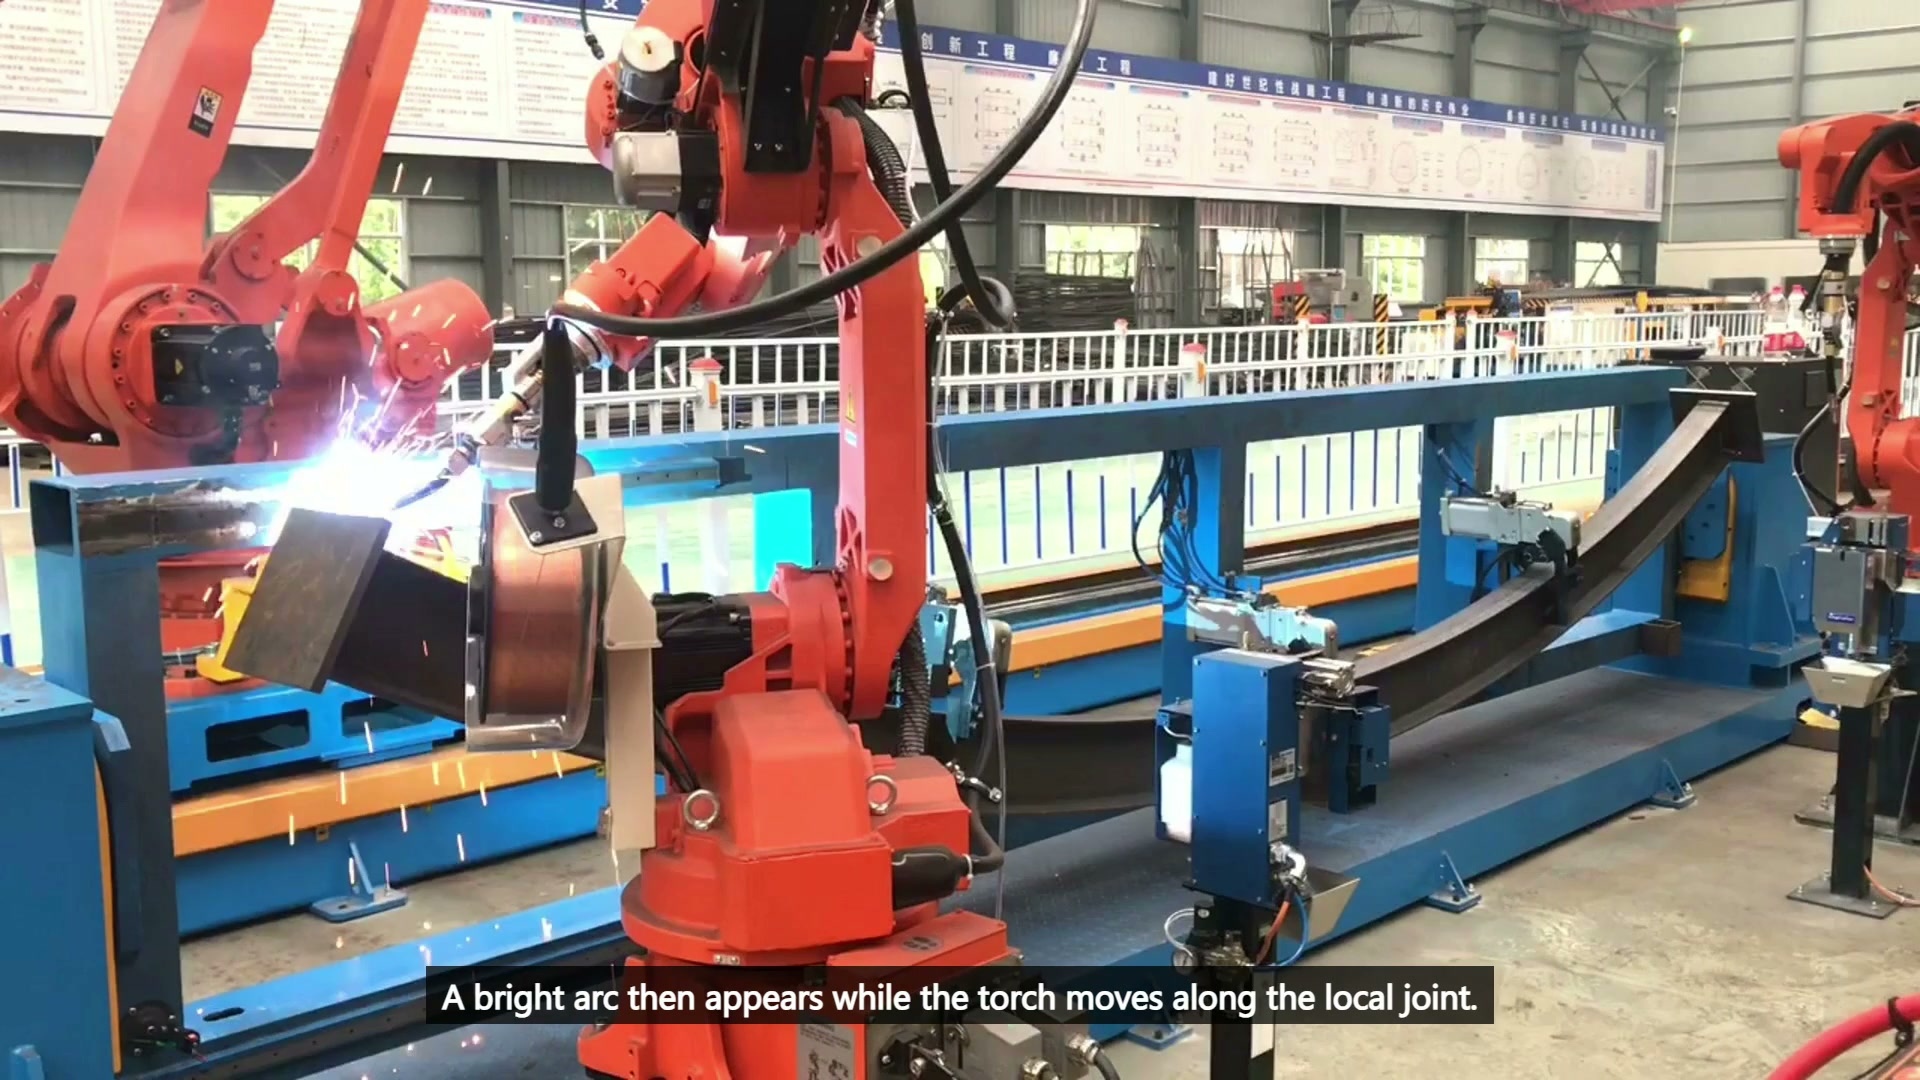
Eindvideo 00:28 — Een lasbrander werkt aan een plaatselijke verbinding op het lange metalen onderdeel, waarbij booglicht en vonken zichtbaar zijn.
De mal moet ook laden, inspectie, reiniging en onderhoud van de lastoorts mogelijk maken. Deze handelingen vereisen vaak andere afstanden dan automatisch lassen. Een ontwerp dat alleen werkt wanneer de cel gesloten is en er al een perfect geklemd onderdeel is, is onvolledig.
Volgorde van toegang en verificatie
Het trajectplan moet lassegmenten, boog-uit-bewegingen, robotoverdrachten, herstelpunten en inspectielocaties omvatten. Test de meest beperkte lasverbinding, de langste verplaatsing en elk gebied waar de robotbereiken elkaar naderen. Wijs elk resultaat toe aan een lasverbindingnummer, een opspanstand en een programmaversie.
Waarom niet beginnen met het makkelijkste gewricht?
Een eenvoudige demonstratie kan een kenmerk verbergen dat later een herontwerp van het armatuur noodzakelijk maakt. De moeilijkste verbinding legt de beperkingen van de lay-out bloot, terwijl aanpassingen nog goedkoop zijn.
Verkort een tweede robot de cyclus automatisch?
Nee. Het voordeel hangt af van de toegangstoewijzing, de wachttijd in de gedeelde ruimte, het gedrag van de armaturen en de vereiste las- en inspectievolgorde.
Wat moet er bij de fysieke proef gebruikt worden?
Gebruik productie-achtige elementen, realistische hecht- en spleetcondities, de voorgestelde steunen en het daadwerkelijke lastoorts- en kabelpakket.
Invoergegevens voor een onderzoek naar het lassen van lange frames
- Frametekening en genummerde lijst met verbindingen
- Lasgebieden, voorbereiding en acceptatiecriteria
- Inkomende toleranties, kleefkracht en waarschijnlijke vervorming
- Referentiepunt, ondersteuning, klemming en belastingconcept
- Zaklamp, kabel, robot en onderhoudsomhulsels
- Uitvoerdoel, omschakelbereik en herstelregels
E-mail verkoop@evsrobot.com of gebruik de EVS International contactpagina Aan de hand van de ledentekening en de lijst met verbindingen kan EVST de toegangsplattegrond, het ondersteuningsconcept, de robottoewijzing en het proefplan beoordelen.
De beelden tonen zichtbare framebevestiging en lokale lasbewegingen. Productidentiteit, robotcoördinatie, lasprocedure, cyclusprestaties en lasacceptatie vereisen projectvalidatie.