
Werkzonevolgorde voor herhaalde laswerkzaamheden aan railcomponenten

Onderzoek hoe de volgorde van werkzones, de consistentie van de opspaninrichting en de randvoorwaarden de herhaalde robotlasprocessen op railcomponenten sturen.
Robotgestuurde slijpbescherming voor laptoptoetsenbordbehuizingen
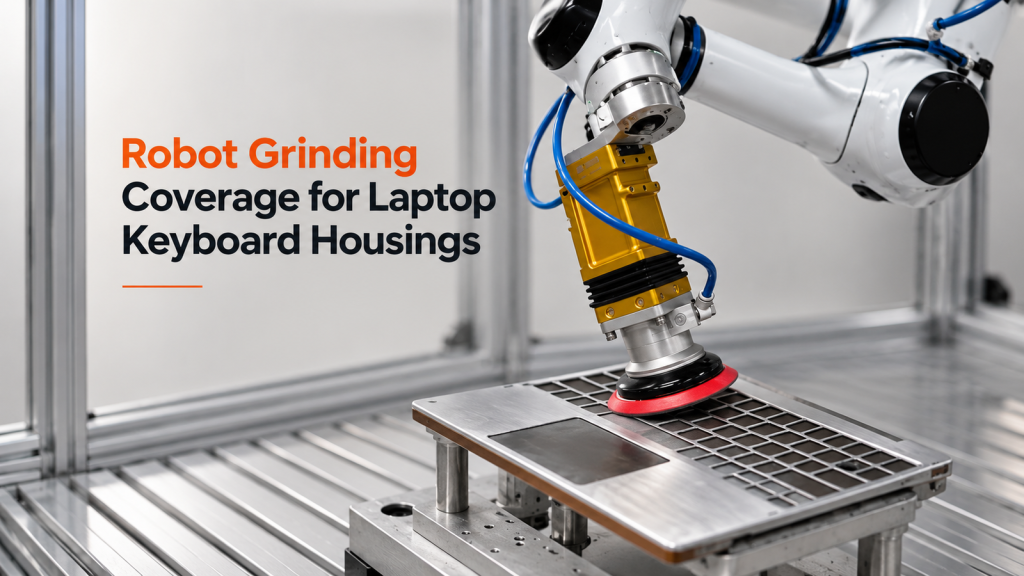
Leer hoe oppervlaktezonering, gereedschapspositie en overgangscontroles de slijppaden van robots voor laptoptoetsenbordbehuizingen sturen.
Wat maakt een robotgestuurd spuitpad voor achterkleppen geschikt voor gebruik rondom randen, maskers en beperkingen van de spuitcabine?
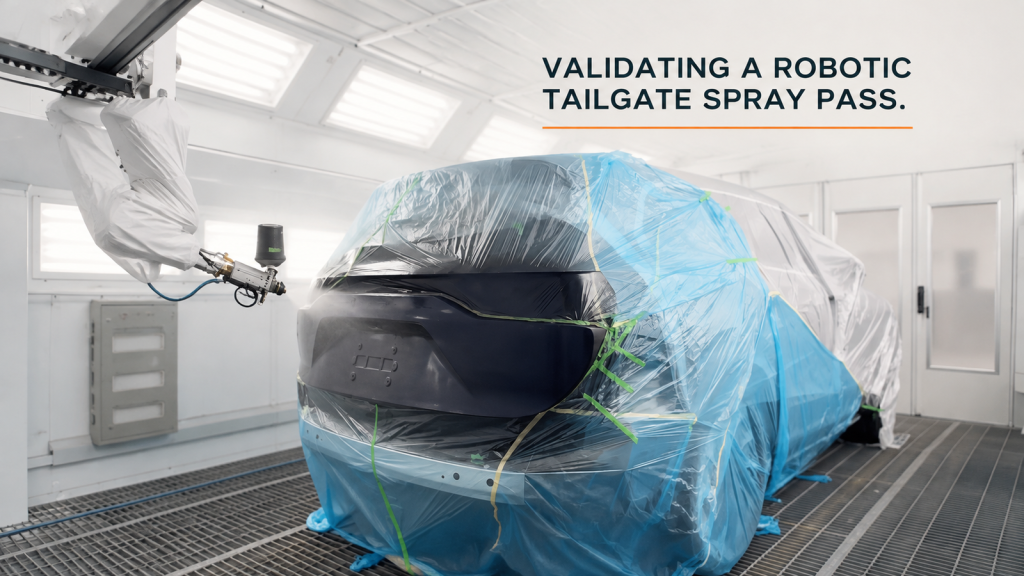
Zie hoe oppervlaktezones, de houding van de applicator, een bovenop gemonteerde verfbeker, afplakgrenzen en de vrije ruimte in de spuitcabine het spuitpad van een robotgestuurde achterklepspuit beïnvloeden.
Robotgestuurde bediening van drukpersen: Wat maakt de overdracht tussen een lade en de drukpers herhaalbaar?
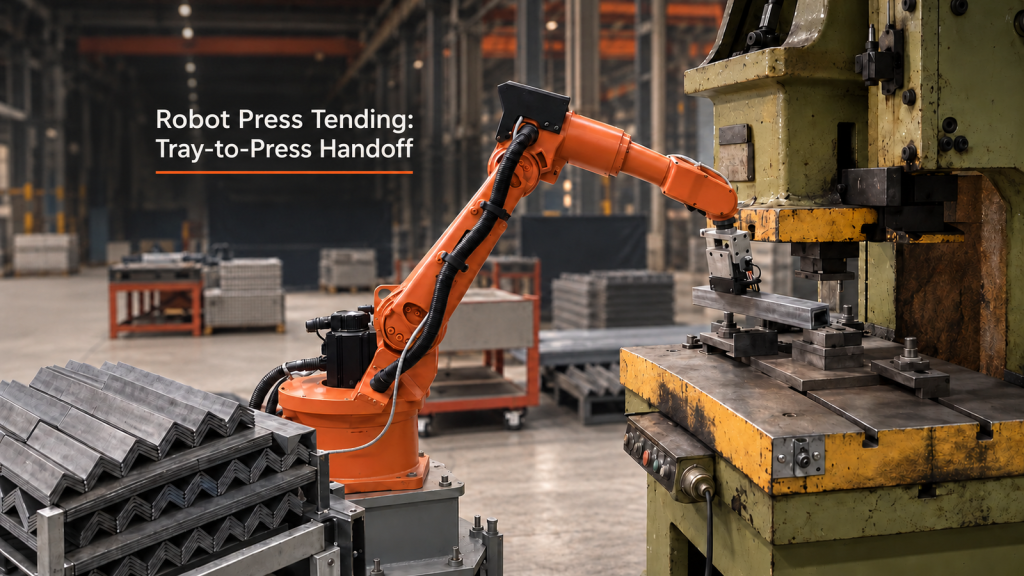
Een praktische analyse van het oppakken van trays, persrechten, werktafellocatie en -terugwinning voor robotgestuurde persbediening.
Een robotwerkstation voor conformal coating plannen: drie werkgebieden, één duidelijke route
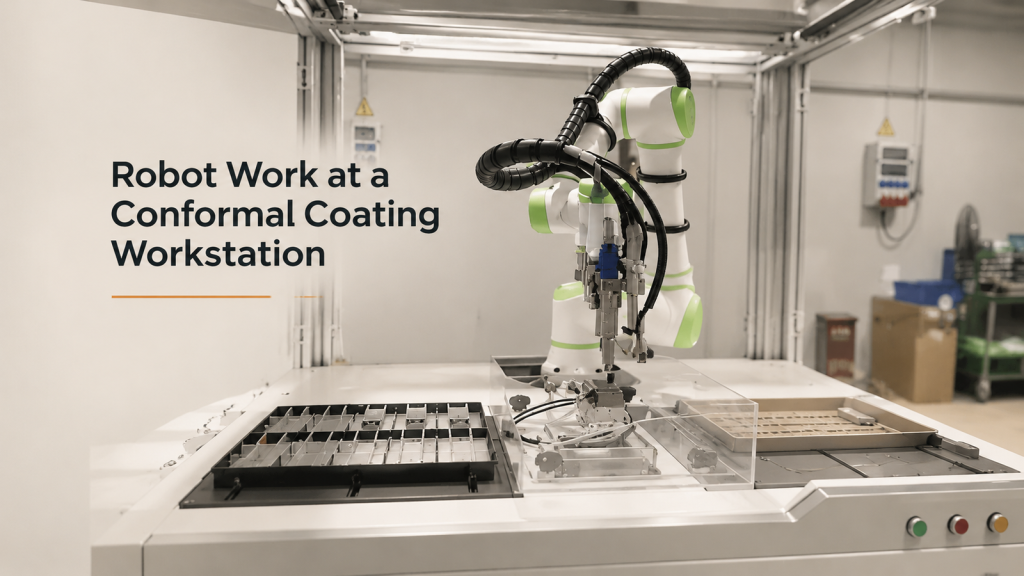
Hoe plan je robotroutes, interfaces met opspaninrichtingen, bezettingsstatussen en herstelprocessen in drie werkgebieden van een conformal coating-werkstation?
Bediening van CNC-machines met mobiele robots
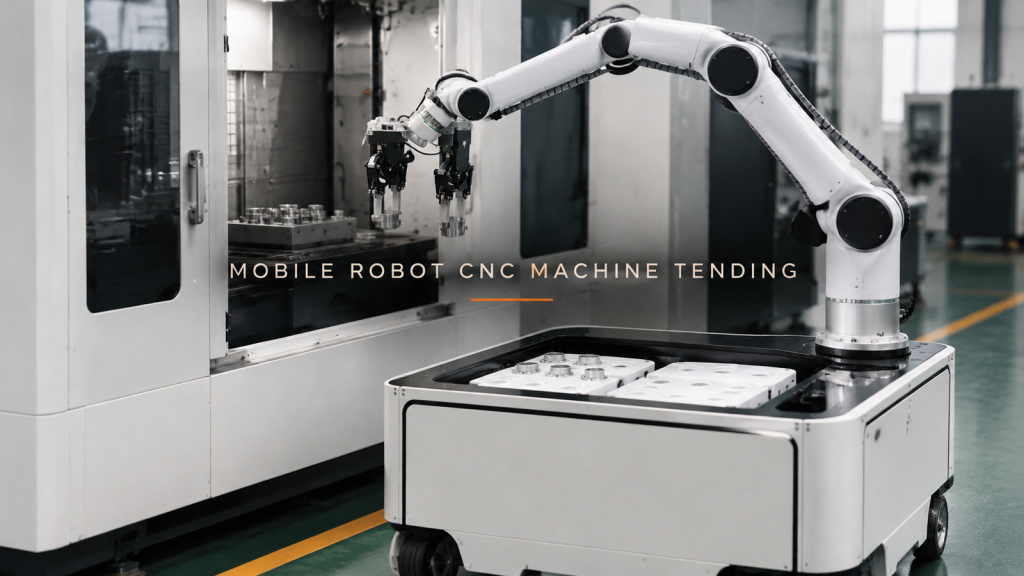
Een concept voor het bedienen van een CNC-machine met een mobiele robot vereist de coördinatie van drie interfaces: de lade, de machineopening en de dockingpositie die beide met elkaar verbindt.
Robotgestuurd lijmspuiten voor instrumentenpanelen
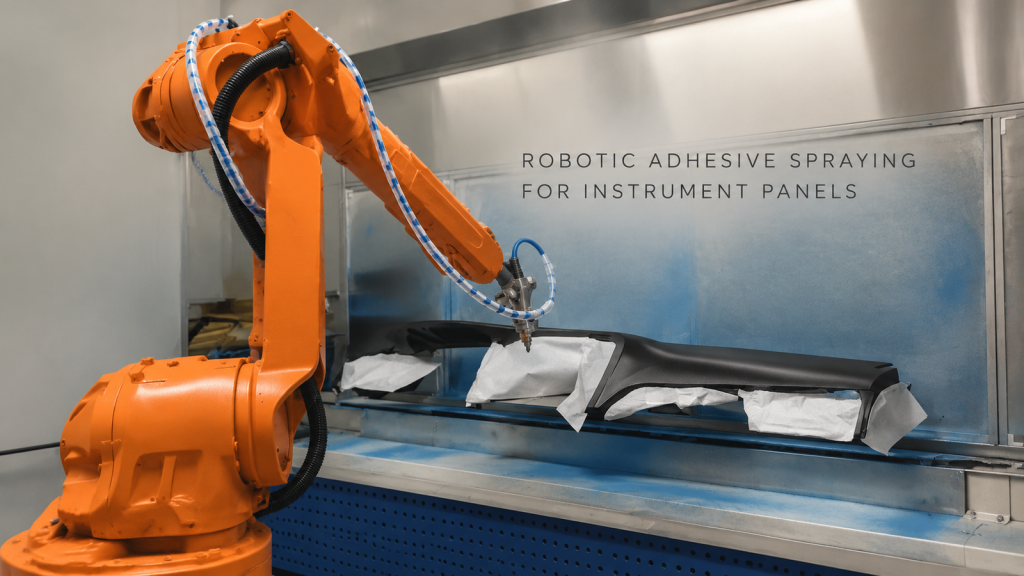
Bekijk hoe een robot een instrumentenpaneel nadert, volgt en herpositioneert, en beoordeel vervolgens het pad, de vrije ruimte en de validatie-inputs voor een praktisch project.
Robotlassen van een geribbeld, doosvormig werkstuk: wat het lastraject vereist
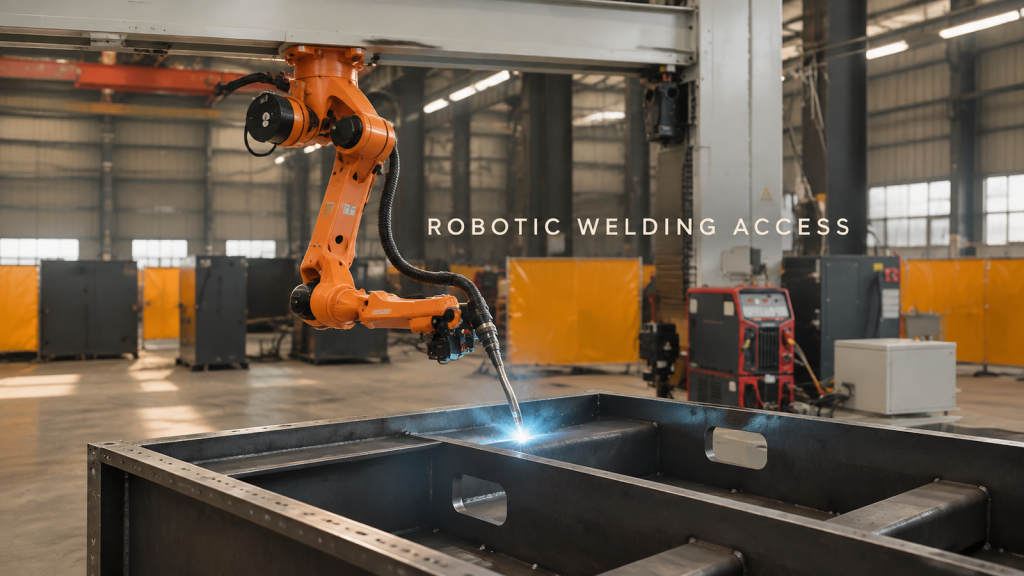
Een video-opname toont een robot die langs een lasnaad last op een geribbeld, doosvormig werkstuk. Bekijk de relevante geometrie, toegangs- en validatie-inputs.
Robotgestuurd palletiseren van zaailingtrays: het opbouwen van afwisselende lagen en het lossen van de pallet
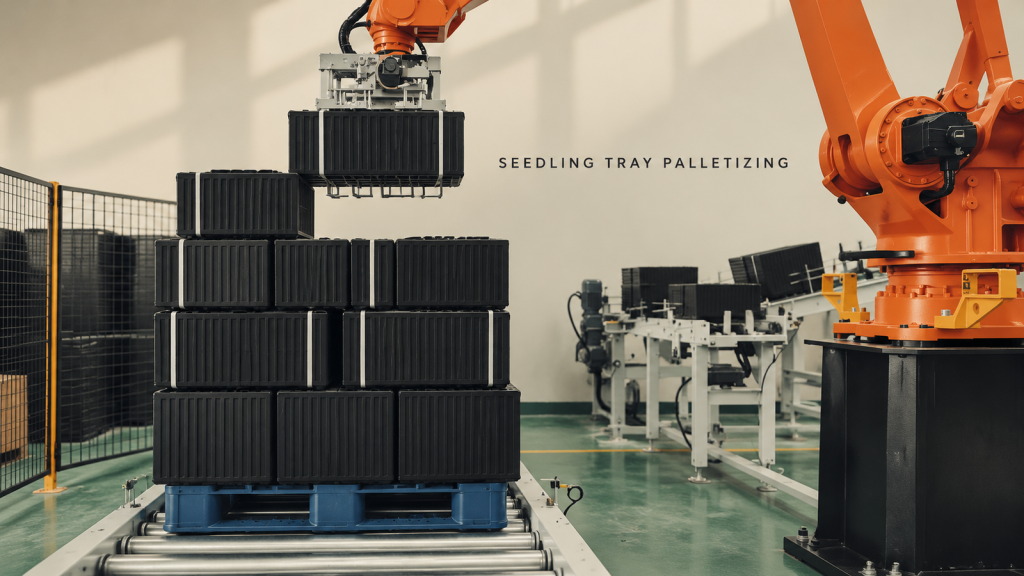
Zie hoe gestapelde groepen zaailingen in trays worden verzameld, in afwisselende lagen worden geplaatst en als een complete palletlading worden afgevoerd.
Robotgestuurd slijpen voor krikonderdelen: het coördineren van een roterende opspaninrichting en gereedschapstoegang.
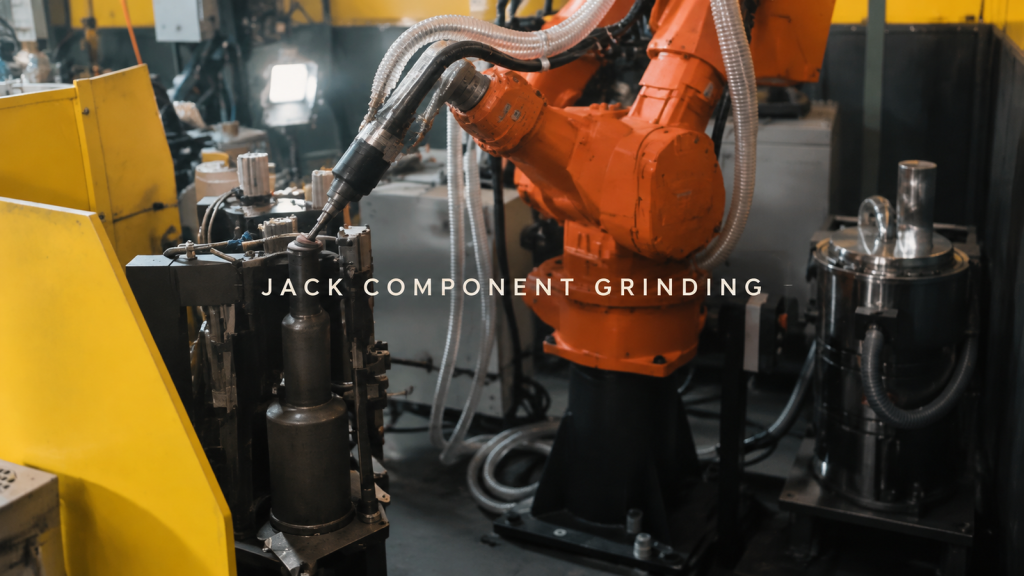
Bekijk hoe een roterende opspaninrichting de componenten voor robotslijpen presenteert, met contactvlakken aan de achter- en voorkant, indexeringsvergrendelingen en spelingcontroles.
Wat zorgt ervoor dat een lange argonbooglasnaad in plaatmetaal van begin tot eind stabiel blijft?
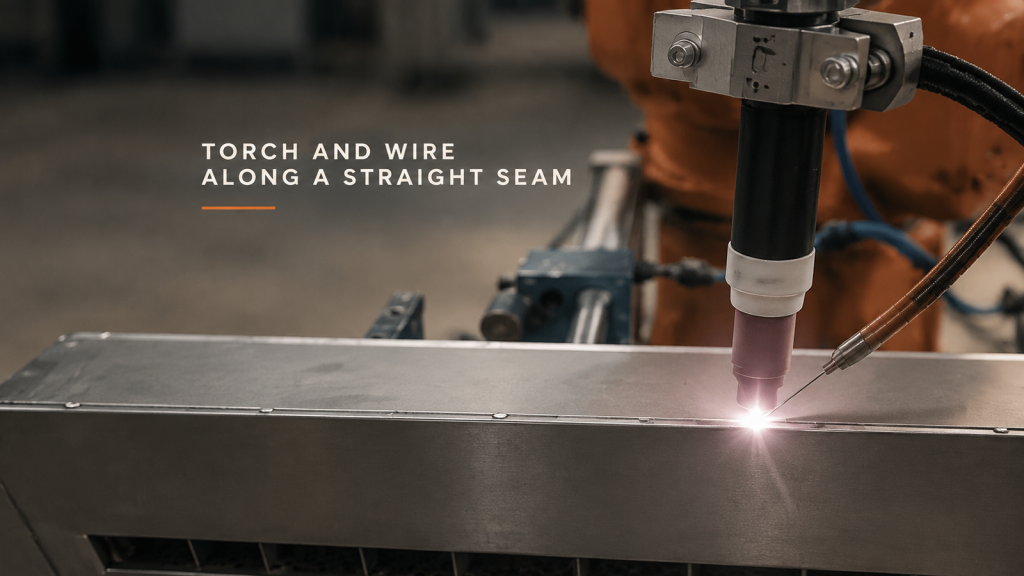
Plan een lange argonbooglasnaad in plaatmetaal, waarbij rekening wordt gehouden met de stabiliteit van de verbinding, de geometrie van het keramische mondstuk en de zijdraad, en een duidelijk gedefinieerd eindpunt van de boog.
Robotgestuurd ontbramen van onderdelen: hoe moeten grijpvlakken en werkranden worden verdeeld?
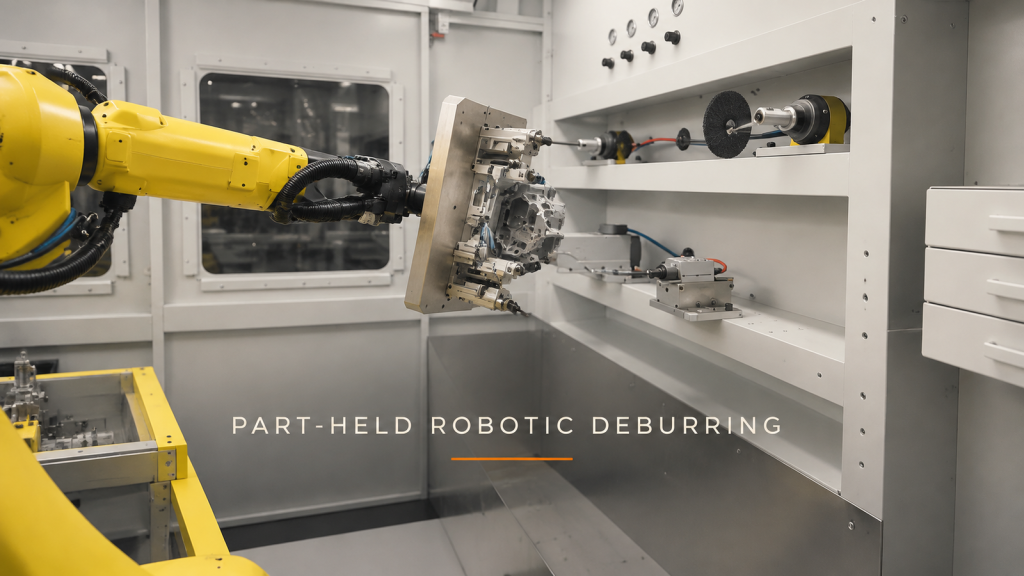
Plan het ontbramen van werkstukken met behulp van een robot door de grijpvlakken te scheiden van de werkranden, de speling van de opspaninrichting te controleren en elke vaste gereedschapsaanpak te definiëren.