
Daudzpakāpju metināšana uz vidēji biezas plāksnes: vispirms rieva
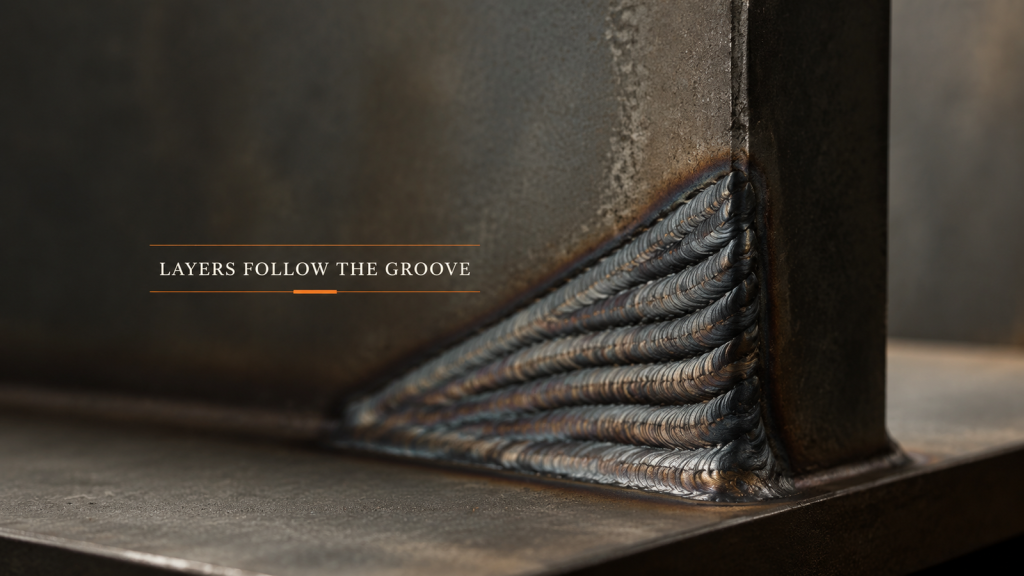
Daudzslāņu metināšanā rieva nosaka šķērsgriezumu, un šķērsgriezums nosaka caurlaidību skaitu. Plānojiet slāņus pirms parametru noteikšanas.
Robotizēta metināšanas šūna sastāv no sešām daļām, nevis vienas
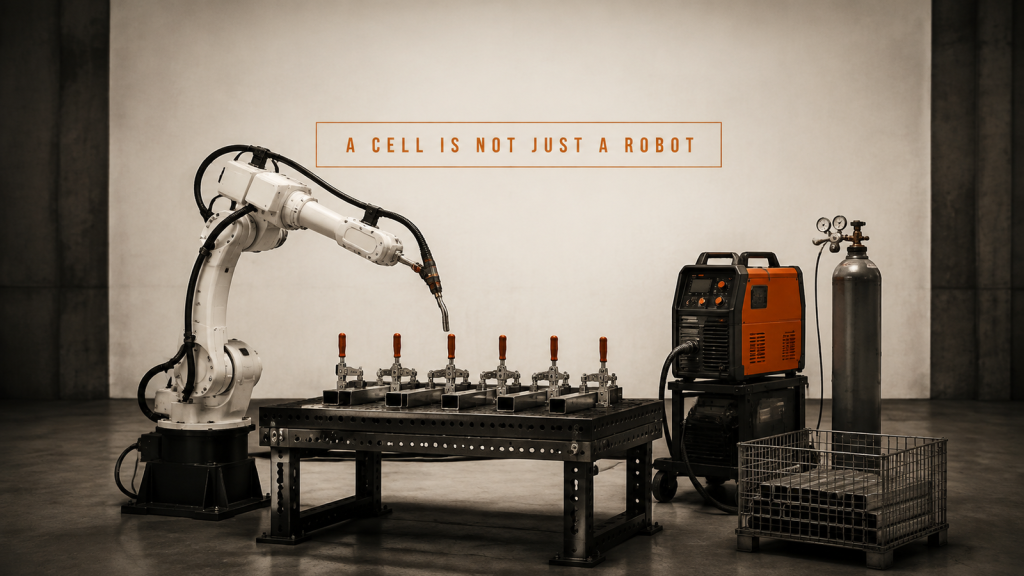
Robotizēta metināšanas šūna sastāv no sešām daļām, kas darbojas viena cikla laikā. Robots un deglis, stiprinājums un skavas, barošanas avots, gāze, ielāde un plūsma.
Plāno lokšņu metināšana: montāžas sprauga vai procesa parametri?

Atdaliet montāžas spraugu no procesa parametriem plānās loksnes metināšanas līnijā, sākot no sagataves un formēšanas posma.
Mobilā metināšanas platforma: katra pietura ir jauna iestatīšana

Mobilajai metināšanas platformai joprojām ir atkārtoti jānosaka detaļas atrašanās vieta katrā novietošanas pozīcijā. Atkārtojamību nosaka objekta apstākļi.
Mašīnu apkalpošanas cikla laiks nav robota ātrums

Mašīnu apkalpošanas cikla laiku nosaka mašīnas apstrāde, nodošanas secība un detaļu sagatavošana darbam, nevis robota rokas ātrums.
HVAC kanālu ražošana: sāciet ar formēšanas posmu

Pirms HVAC gaisa vadu ražošanas automatizācijas kartējiet velmēšanu, galu formēšanu un pārslēgšanu, jo formēšana nosaka apaļumu, piemērotību un līnijas ritmu.
Mobilā metināšanas robota plānošana: vai detaļa var palikt?

Plānojiet mobilo robotizēto metināšanu, pamatojoties uz detaļu, piekļuves maršrutu un griezuma plānu, nevis sākot no robota specifikācijas.
Automātiska apļveida šuvju metināšana: stabilizējiet savienojumu

Plānojiet automātisku apkārtmēra šuves metināšanu, ņemot vērā pielāgošanu, iespīlēšanu, izvirzījumu, koordinētu rotāciju, piekļuvi deglim, aizvēršanu, pārbaudi un restartēšanu.
Sadarbības robotu dozēšana: Koordinēta trajektorija un plūsma

Inženiertehniskais sadarbības robots, kas dozē ap detaļas atskaites punktu, sprauslas attālumu, ceļa ātrumu, materiāla stāvokli, vārstu laiku, pārbaudi un atgūšanu.
Robotizēta metināšana un griešana: cilindru trajektoriju robežas

Pārskatiet robotizēto cilindru metināšanu un griešanu, izmantojot atbalstīto profilu atskaites punktus, instrumenta pozīciju, klīrensu, pakalpojumus, karstā stāvokļa atjaunošanu un izmēģinājumus.
Automobiļu spēka agregātu automatizācija: saskarnes kontrolsaraksts

Plānojiet automobiļu spēka piedziņas automatizāciju, ņemot vērā ievades datus, fizisko stāvokli, saskarnes, izmēģinājumu pierādījumus, izņēmumu maršrutēšanu un konservatīvu atkopšanu.
SCARA robotu pielietojumi ātrai paņemšanai un novietošanai

Plānojiet SCARA robotu lietojumprogrammas, ņemot vērā ievades datus, fizisko stāvokli, saskarnes, izmēģinājuma pierādījumus, izņēmumu maršrutēšanu un konservatīvu atkopšanu.