Robotizēta slīpēšanas un pulēšanas darbstacija — modeļi, spēka vadība un putekļu nosūkšana
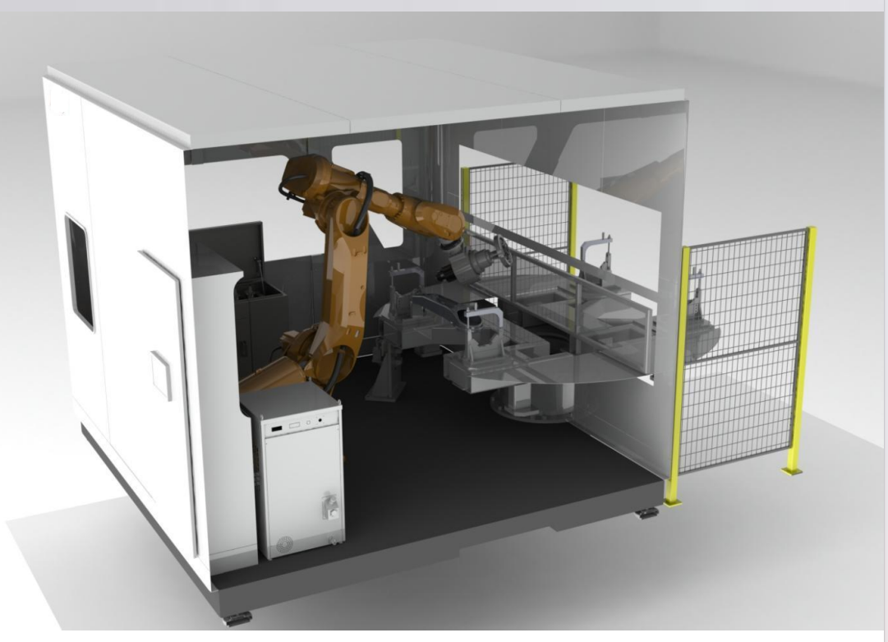
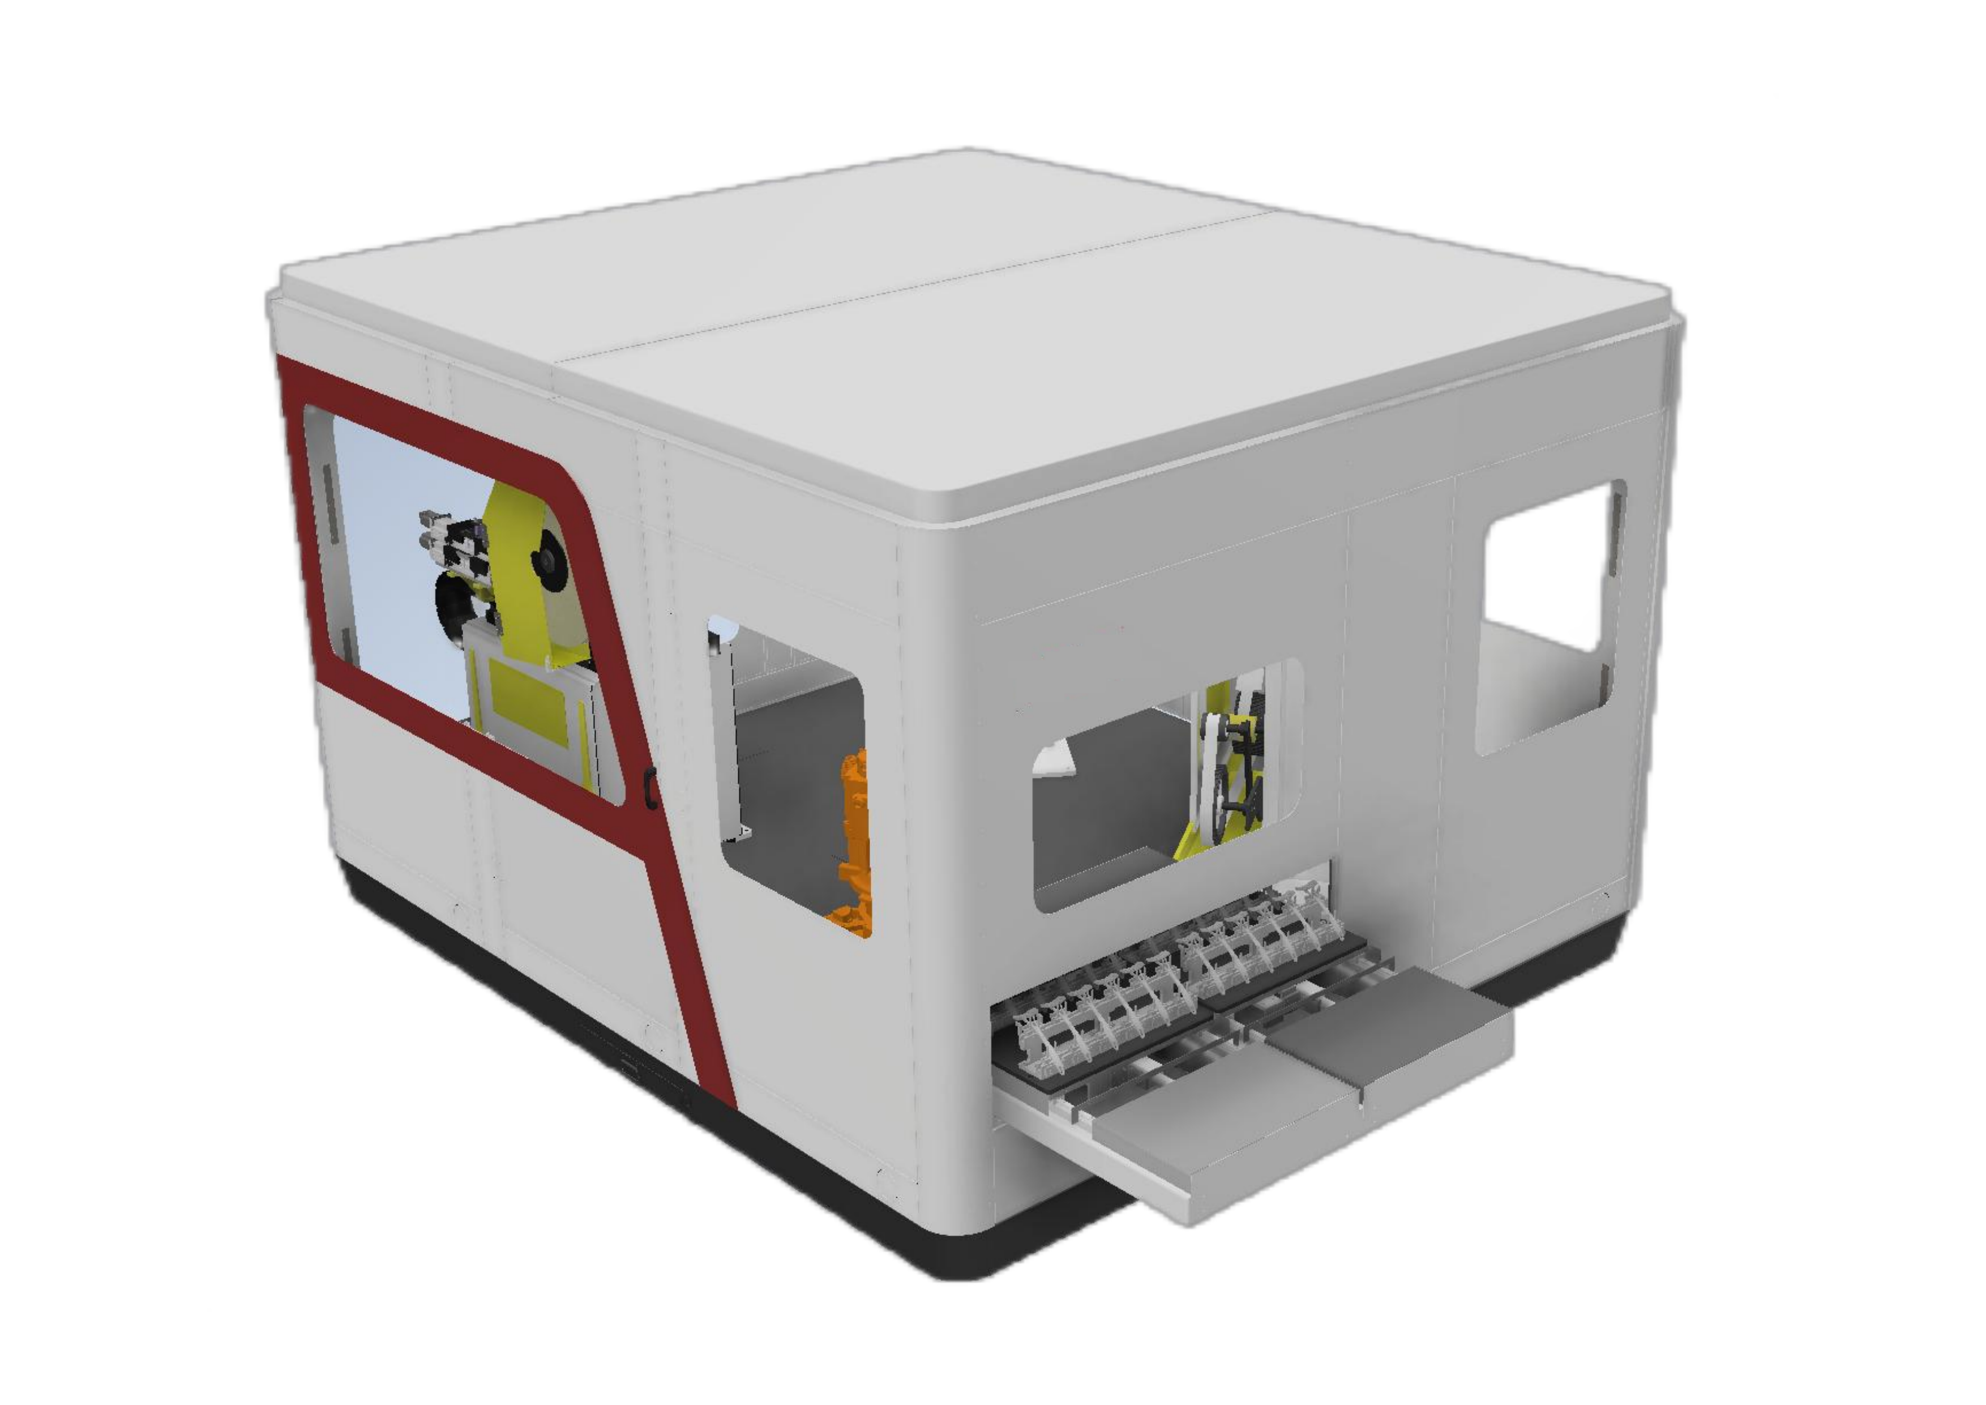
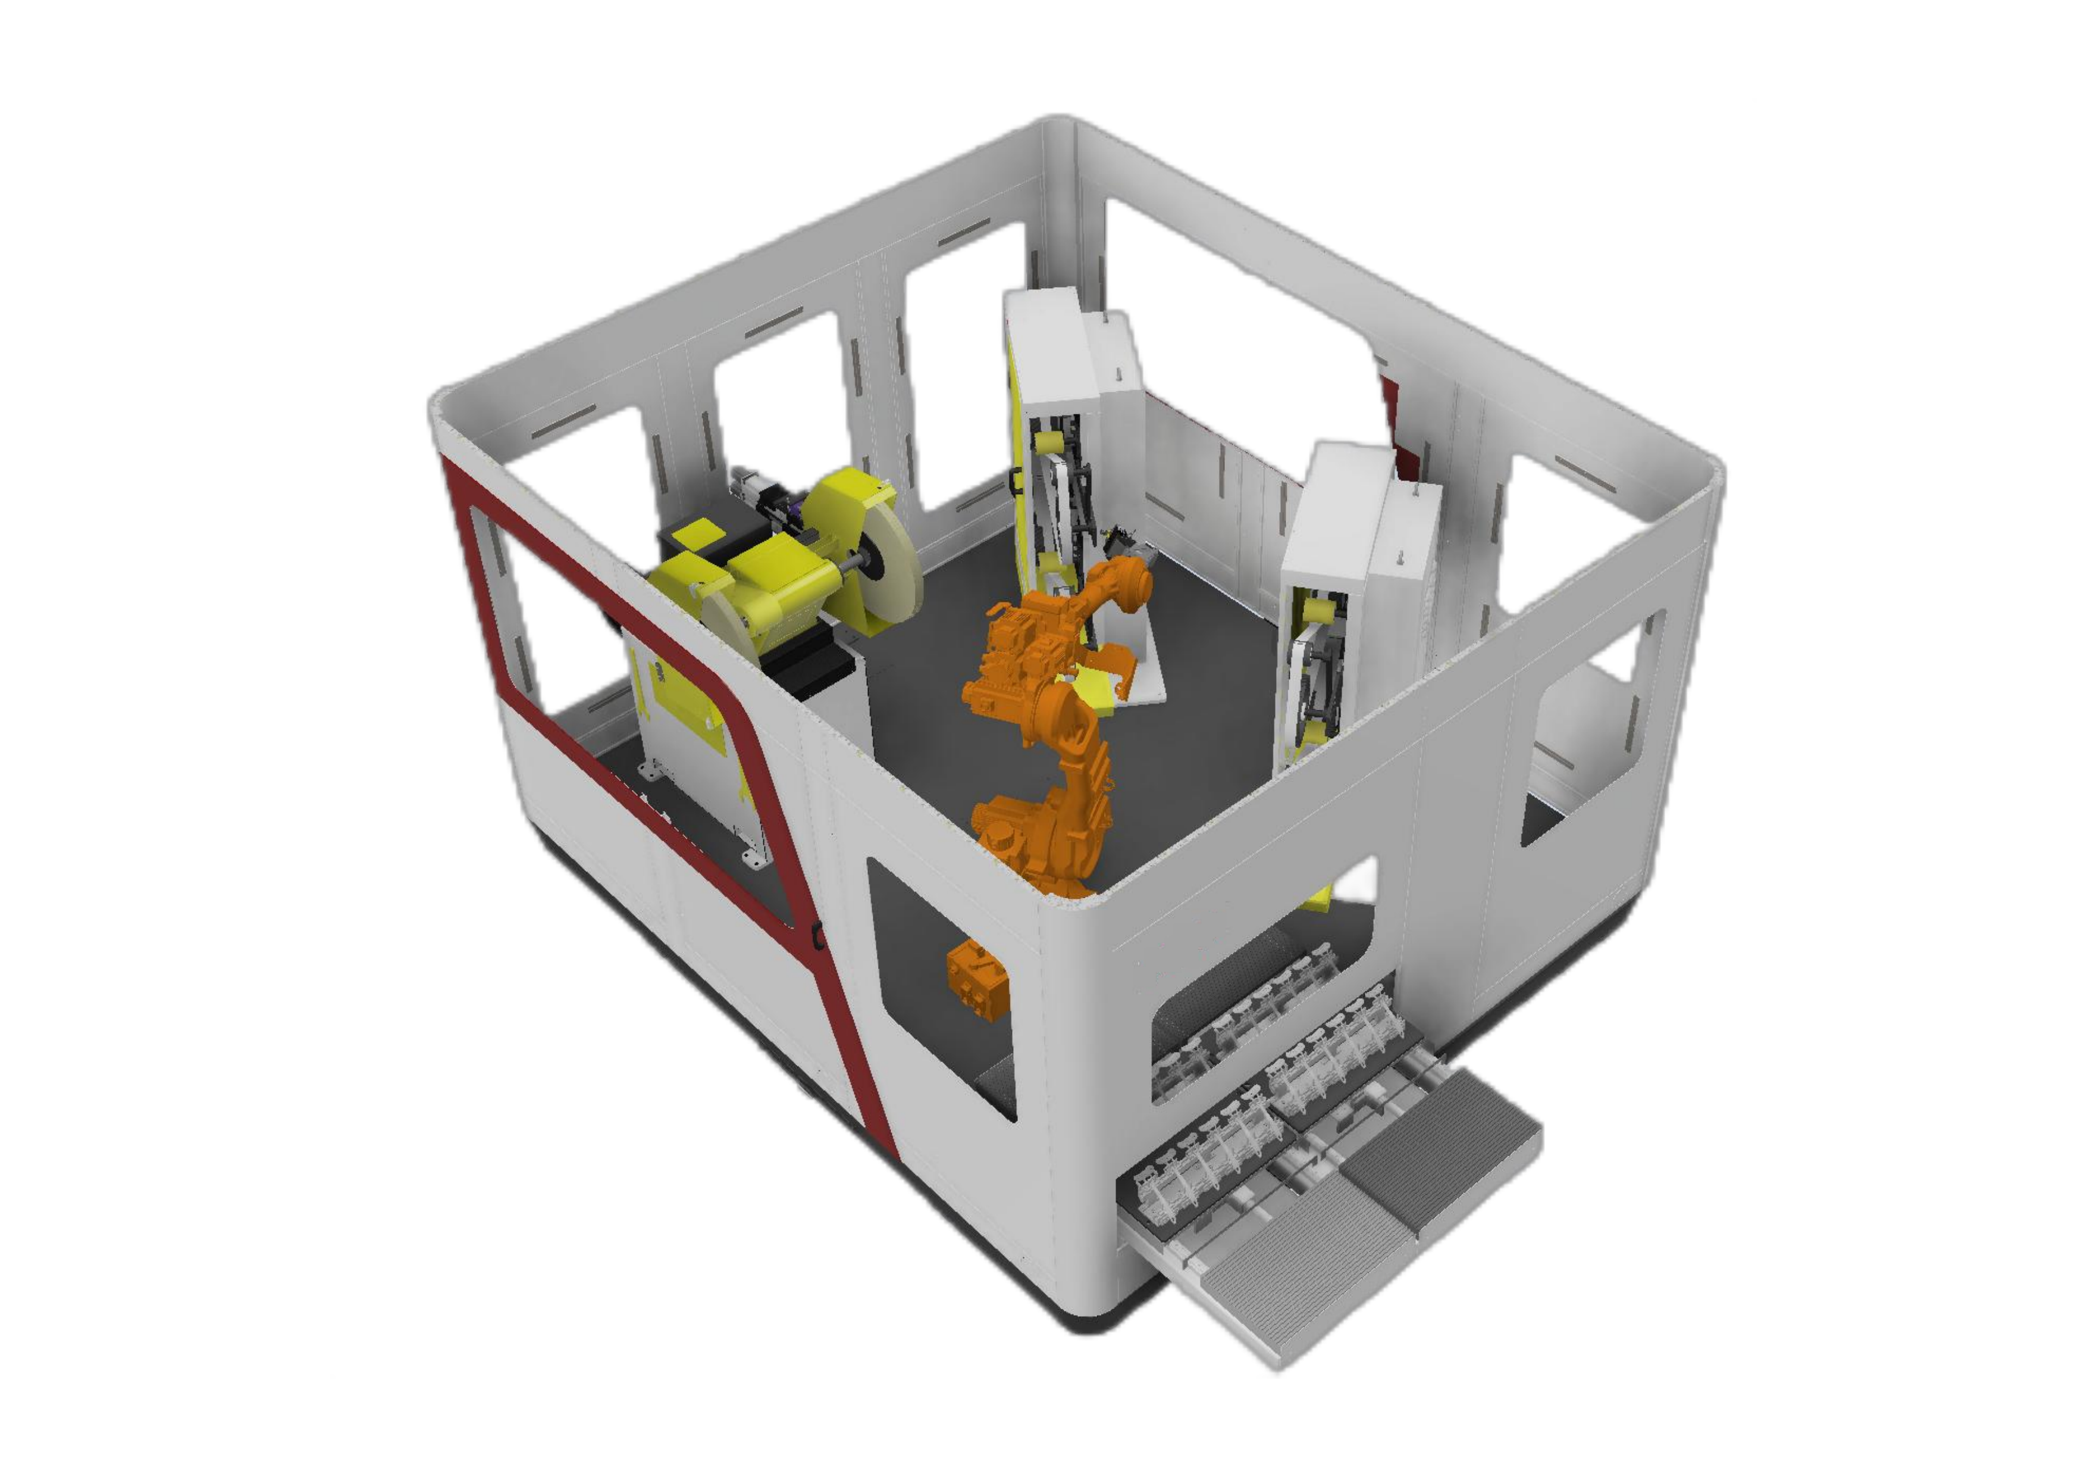
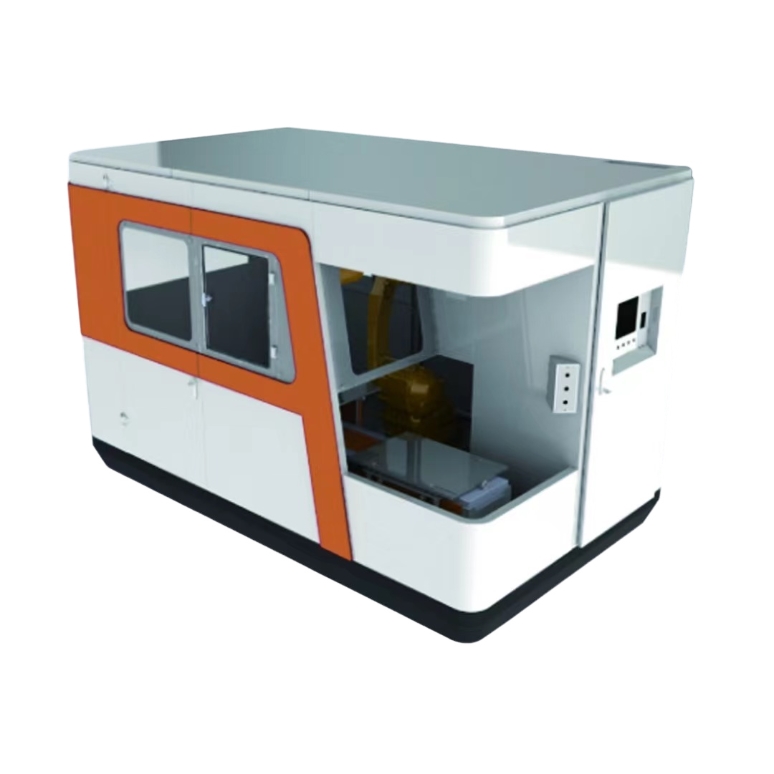
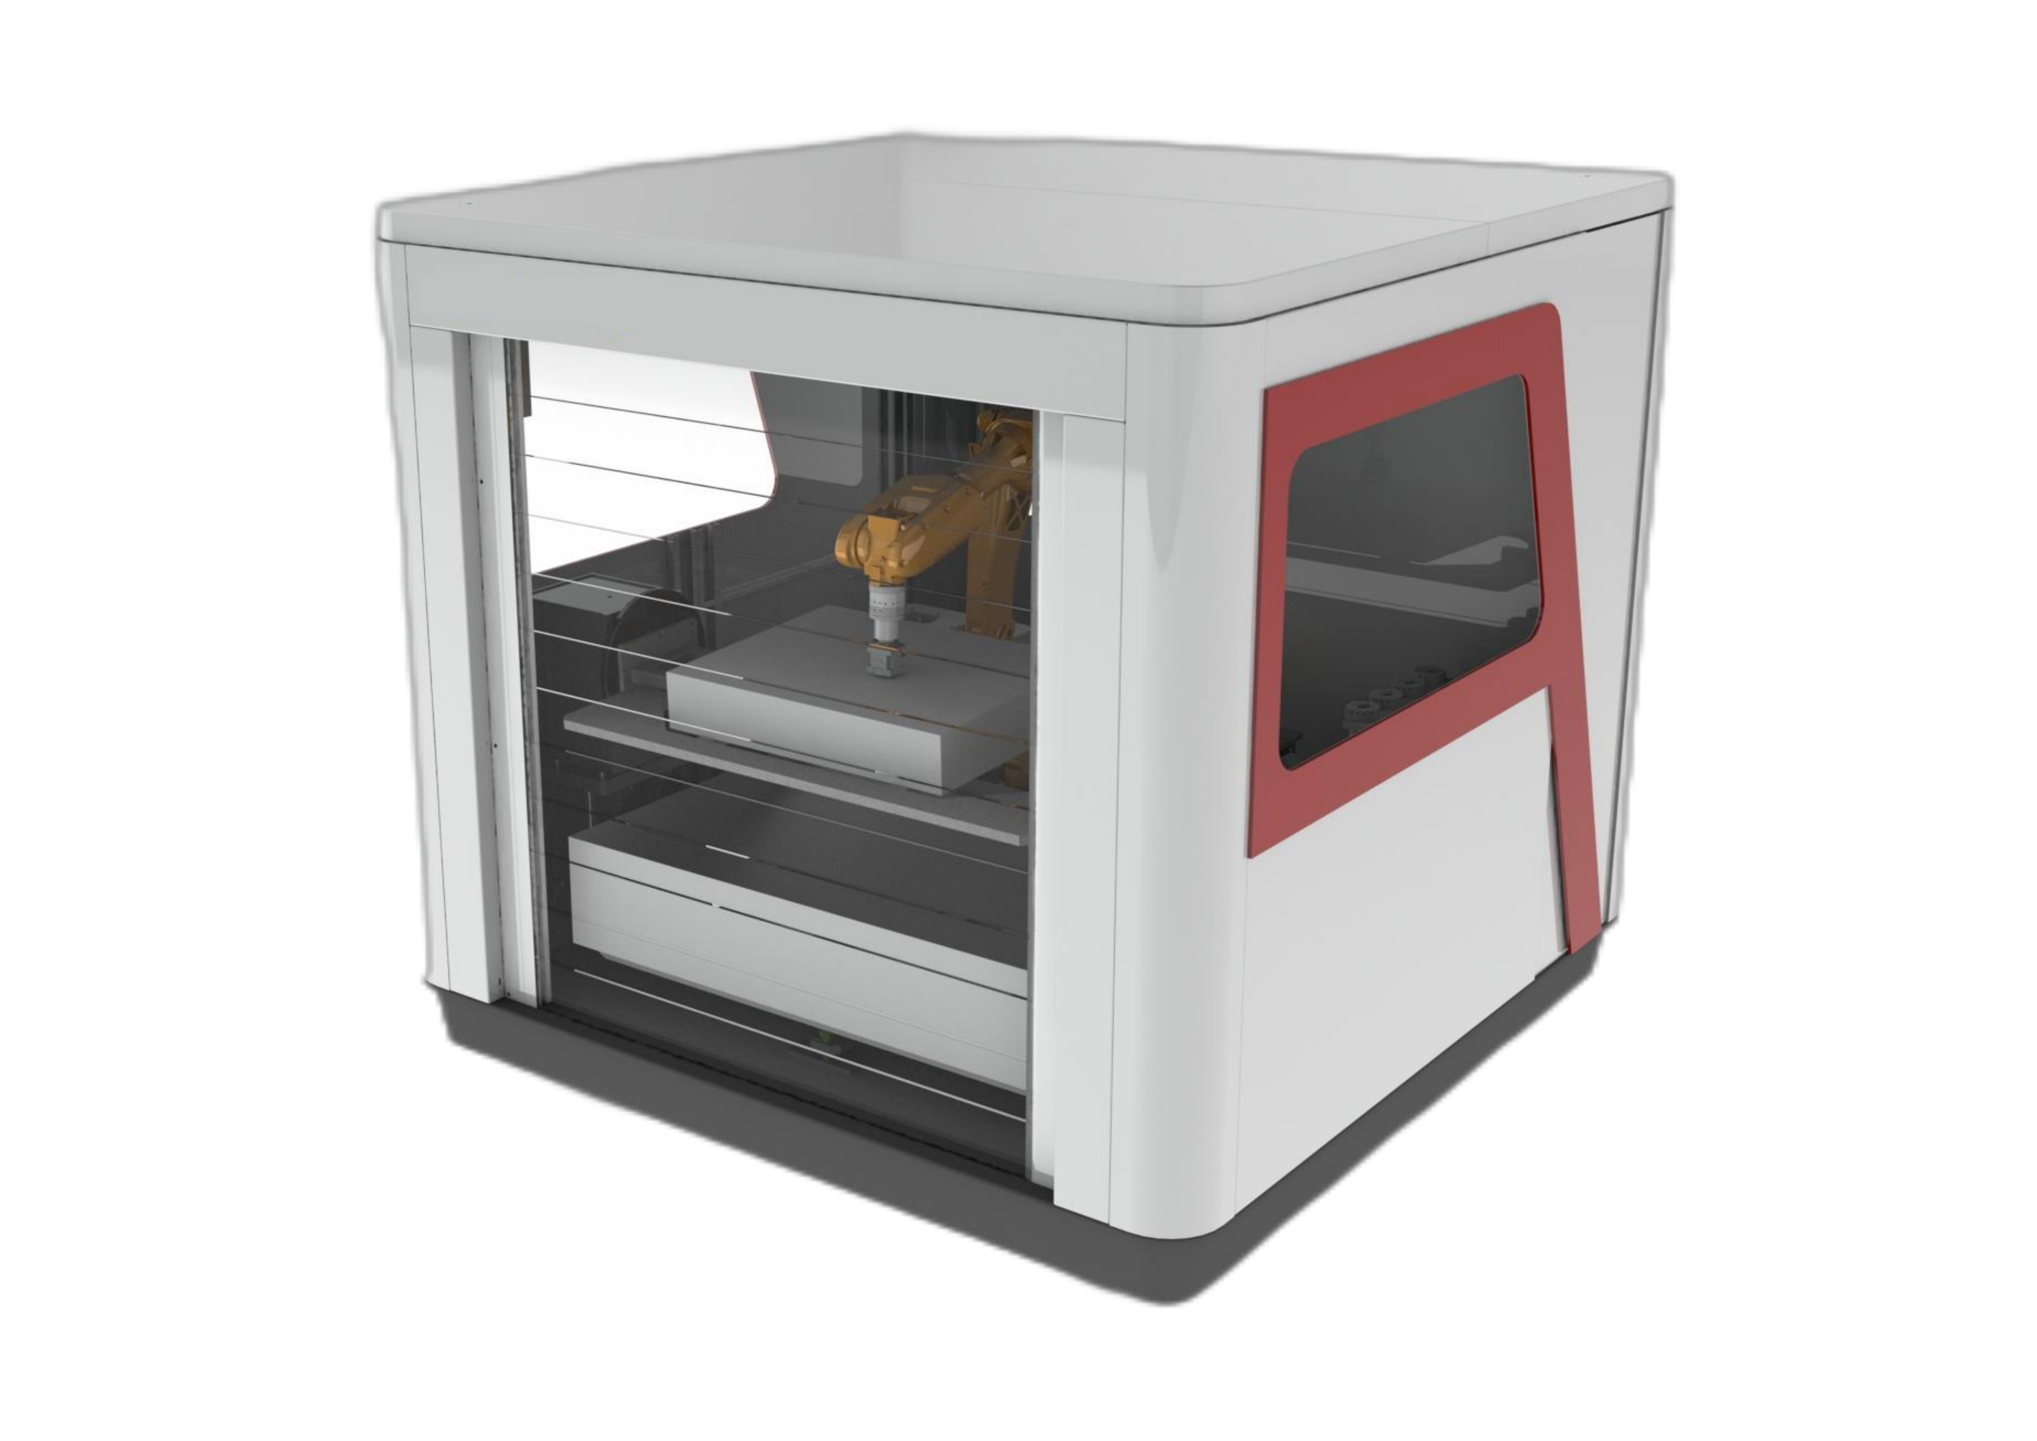
Robotizēta slīpēšanas un pulēšanas darbstacija izmanto slēgtu korpusu putekļu savākšanai un modulāru izkārtojumu apkopei, modifikācijām un modernizācijai, apvienojot robotizētu apdari ar piemērotu spēka kontroli un putekļu nosūkšanas aprīkojumu.
- Slēgtais korpuss palīdz ierobežot putekļus apdares procesā.
- Modulārs izkārtojums nodrošina piekļuvi apkopei, modifikācijām un vēlākiem uzlabojumiem.
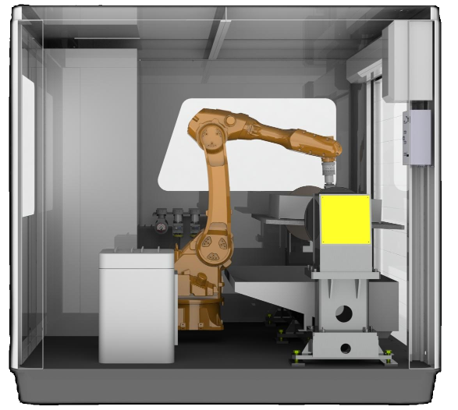
- Robots nes sagatavi apdarei, un tiek atbalstīta arī atgratņu noņemšana.
- Uzraudzības funkcijas aptver instrumentu un siksnu bojājumus, instrumentu kalpošanas laiku un ražošanas jaudu.
- Lentes slīpmašīnās standartaprīkojumā tiek izmantota pneimatiskā peldošā regulēšana, bet kā papildinājums ir pieejama elektroniski vadāma nemainīga spēka peldošā regulēšana.
- Divslāņu materiāla galdam ir putekļu izturīgs dizains.
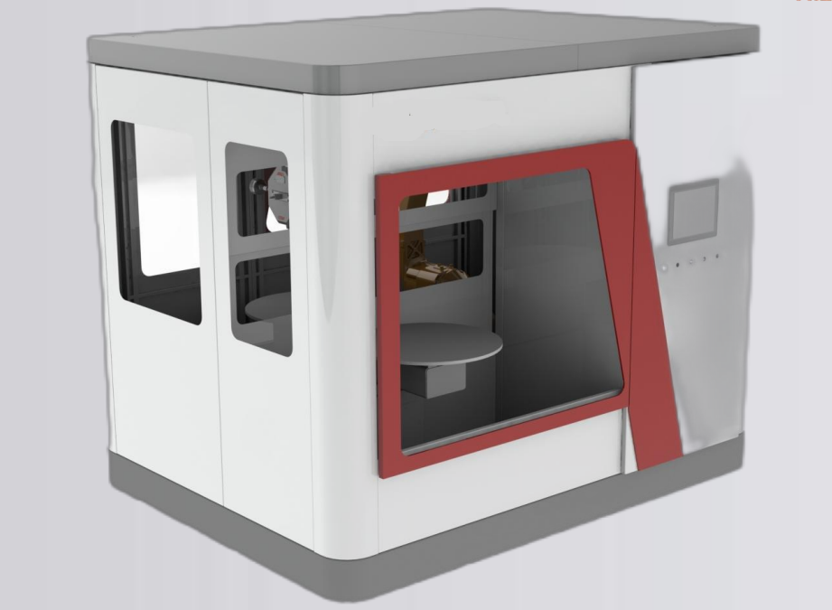
Ar daļēju vai ar instrumentu turētu: sāciet ar sagatavi
Robots nes detaļu
Detaļām, kuru svars ir līdz 30 kg, detaļu turēšanas sistēma var nogādāt sagatavi tieši no iekraušanas pozīcijas uz fiksētu apdares staciju. Tas var samazināt detaļu apstrādes soļus, savukārt apkārtējām stacijām ir nepieciešama lielāka grīdas platība.
Robots nes instrumentu
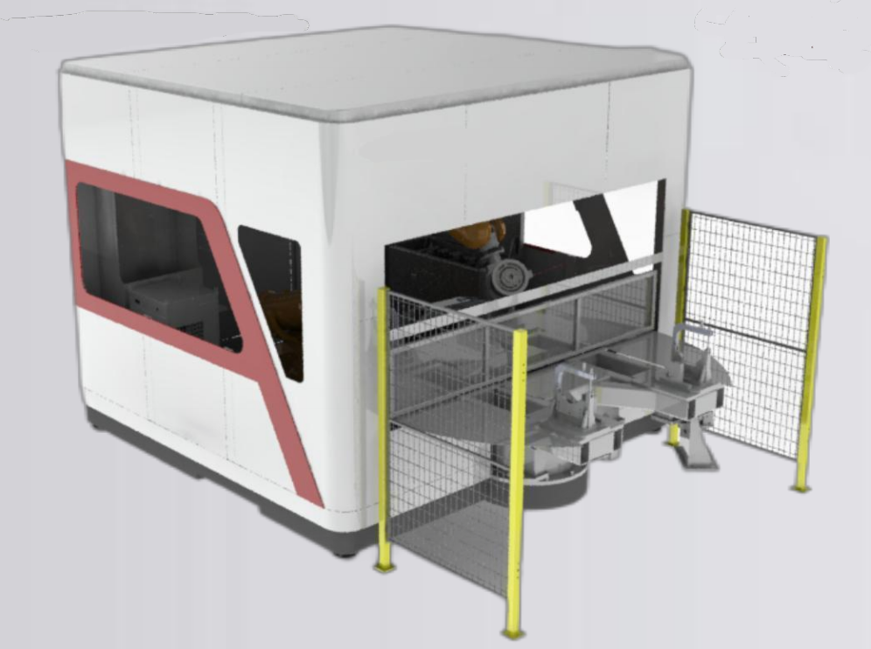
Ar instrumentu turētā izkārtojumā robots pārvieto instrumentu uz lielāku vai smagāku sagatavi. Izkārtojums var būt kompaktāks, savukārt instrumentu un abrazīvu maiņa pievieno soļus vienas detaļas ciklam.
30 kg skaitlis ir maršruta izvēles robeža, nevis pieļaujamais detaļas svars katram modelim. Zemāk esošajā modeļu tabulā atsevišķi ir definēta robota lietderīgā slodze un ieteicamais detaļas svars.
Darbstacijas modeļa specifikācijas
Salīdziniet atbalstīto modeļu diapazonus detaļu turēšanas konfigurācijai. Detaļas izmēri, detaļas svars un robota kravnesība ir atsevišķi ierobežojumi; atlasiet rindu, kurā var ievietot sagatavi.
Ritiniet horizontāli, lai salīdzinātu katru lauku.
| Modeļi | Robota kravnesība | Daļas svars | Daļa aploksnes | Gabarītu izmēri | Barošanas/nominālā jauda | Slīpēšanas precizitāte |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | Maiņstrāva 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | Maiņstrāva 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | Maiņstrāva 380 V / 13.5 kW | ±0.1–0.2 mm |
| Piemērojamie materiāli | Alumīnija lējumi, mazā furnitūra | |||||
| Industriālais robots | EVST | |||||
Precizitātes lauks apraksta slīpēšanas precizitāti. Robota kustības prasības ir atsevišķi salīdzinātas zemāk.
Standarta slīpēšanas un pulēšanas moduļi
Standarta moduļi ietver divu pozīciju lentes slīpmašīnas, vienas stacijas lentes slīpmašīnas un vienas stacijas pulēšanas mašīnas. Platas lentes, lielu detaļu un mazu detaļu pulēšanas moduļi atbalsta modulāras kombinācijas ar peldošām un automātiskās kompensācijas sistēmām.
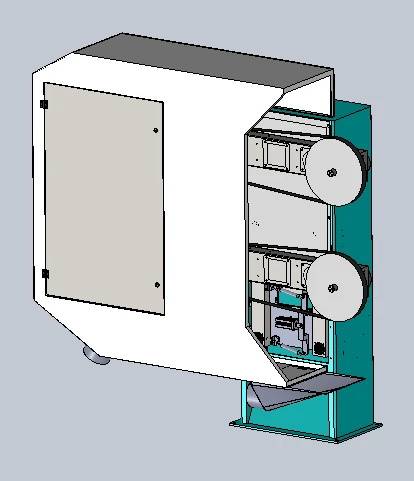
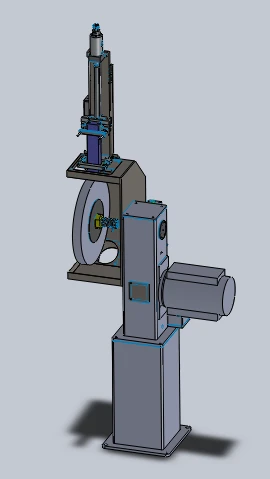
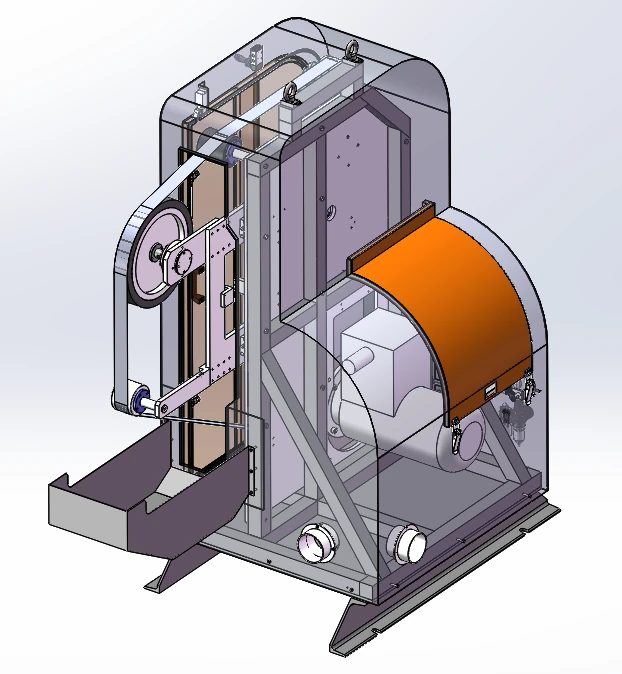
Vienā lentes-mašīnas konfigurācijā tiek izmantots 4 kW sprādziendrošs piedziņas motors, maksimālais rotācijas ātrums 2800 apgr./min un 2800 mm × 70 mm abrazīvā lente. Tā ietver lentes vadotni, putekļu savākšanas piltuves savienojumu, standarta pneimatisko peldošo mehānismu ar elektronisku nemainīga spēka uzlabošanas iespēju un peldošās vārpstas uzstādīšanas iespēju.
Septiņas patērējamu vielu ģimenes un to lomas
Palīgmateriālu izvēle atbilst nepieciešamajai darbībai un kontakta formai. Dažādas stacijas var kombinēt, lai pārslēgtos starp abrazīvās noņemšanas un pulēšanas posmiem.
Abrazīvās lentes
Lentes slīpēšana pa izvēlēto saskares ceļu.
Atloku riteņi
Abrazīvā apdare ar riteņa formas palīgmateriālu.
Neilona riteņi
Virsmas pulēšana ar neilona riteņu staciju.
Sizala riteņi
Disku pulēšana noteiktajā apdares secībā.
Auduma pulēšanas diski
Pulēšana ar auduma rata staciju.
faili
Lokalizēta vīlēšana un malu noņemšana.
Frēzmašīnas
Frēzēšana un materiāla noņemšana pirms sekojošas apdares.
Spēka vadīta robotizēta slīpēšana
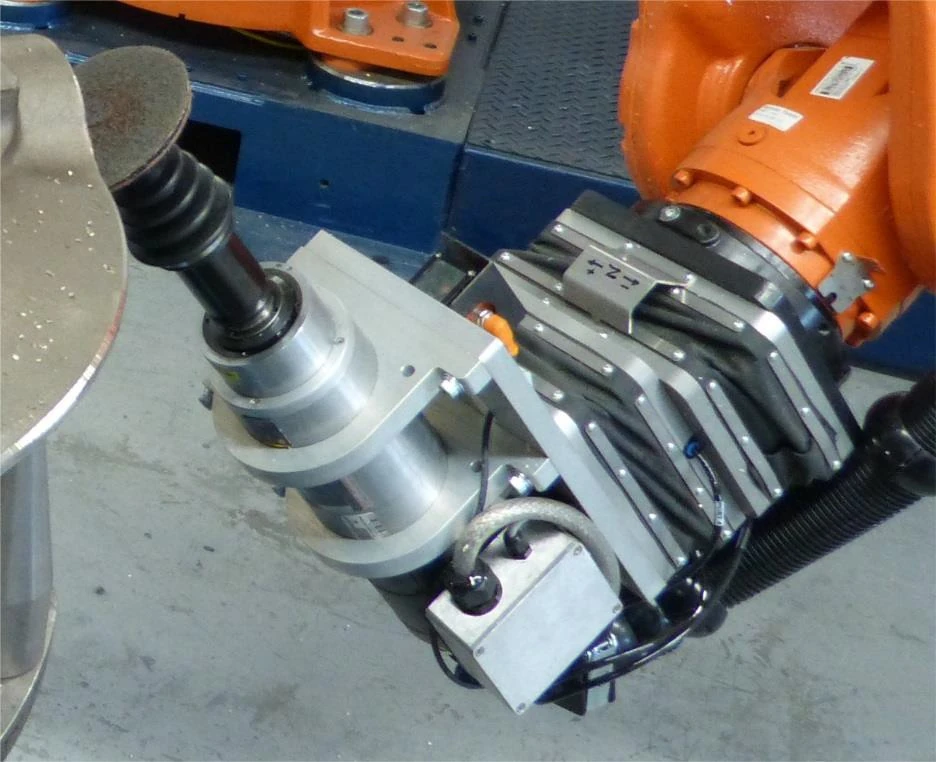
Pasīvā pneimatiskā atbilstība
Proporcionāls vārsts kontrolē spiedienu peldošā mehānisma iekšpusē, un vadības iestatījums tiek pielāgots robota pozai. Mehāniskā elastība nodrošina peldošu diapazonu ±10 mm.
Aktīva spēka atgriezeniskā saite
Spēka atgriezeniskā saite regulē peldošo ierīci uz priekšu vai atpakaļ, lai saglabātu kontaktu, mainoties detaļas pozīcijai, detaļas pielaidei vai abrazīvajam nodilumam. Kontrolējamais spēka diapazons ir pieejams pēc pieprasījuma.
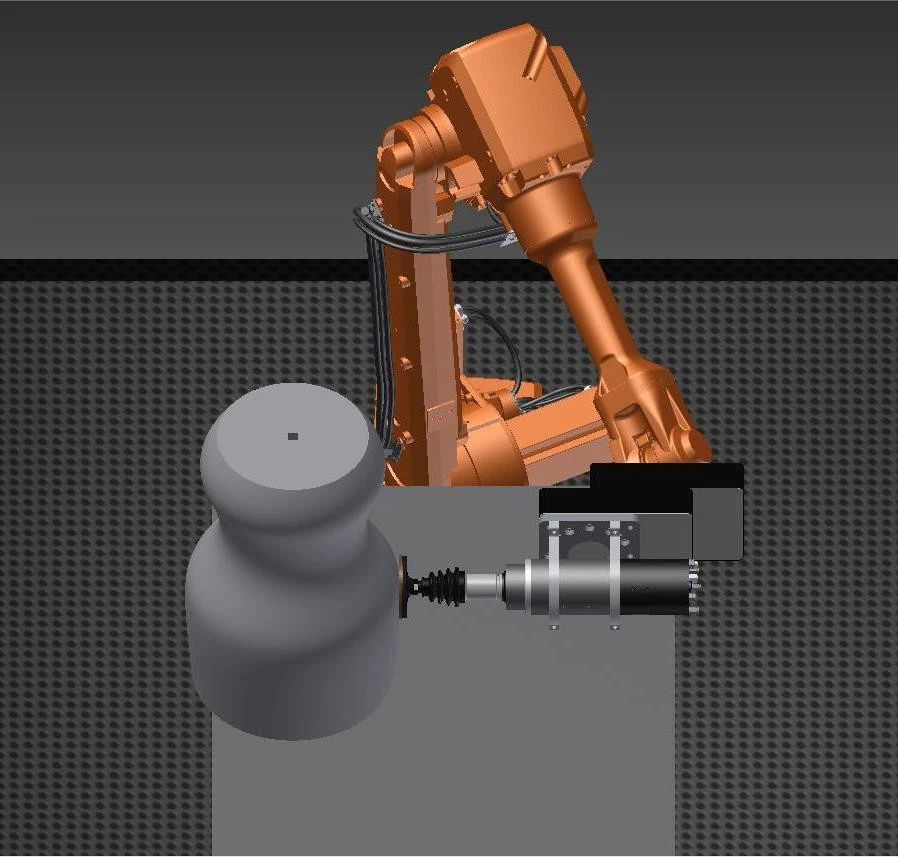
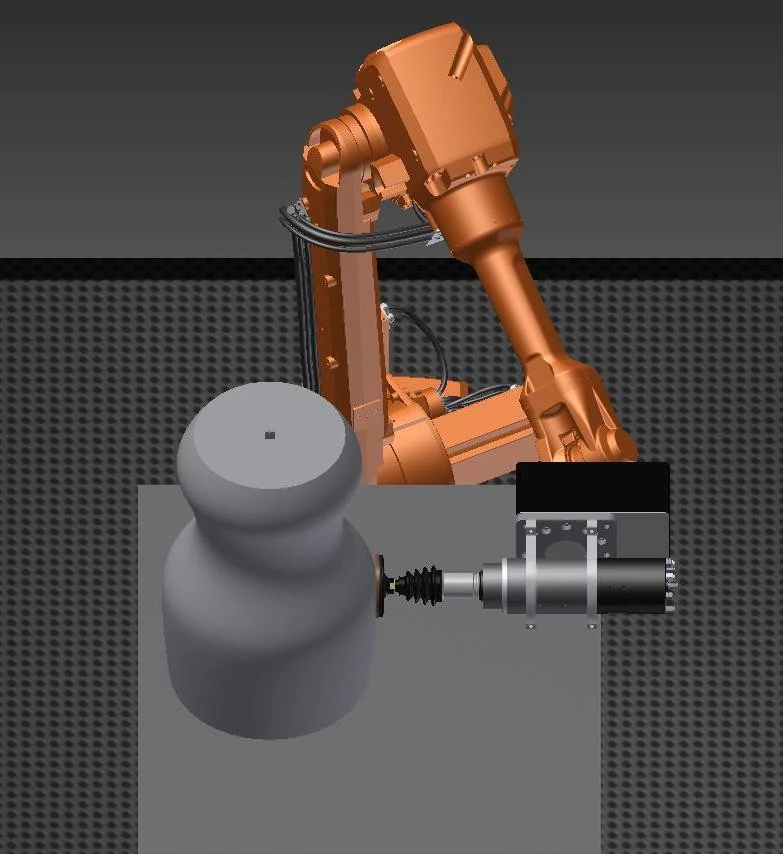
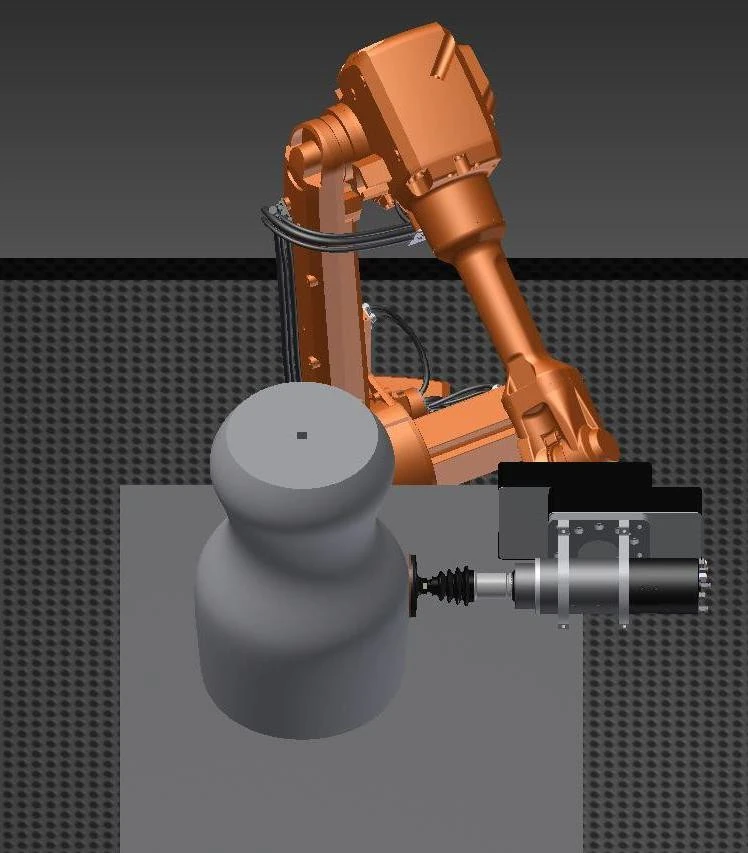
Visu pozīciju spēka/pozīcijas vadības instrumenta opcija atbalsta automātisku instrumentu maiņu un ir paredzēta nepārtrauktai darbībai ar IP65 aizsardzību. Šīs ir instrumentu opcijas specifikācijas, kas ir atsevišķi no robota korpusa prasībām.
Instrumentu un spēka kontroles aprīkojuma iespējas
Instrumentu saimes
- Svārstīga peldoša vārpsta
- Svārstveida vārpsta
- Peldoša rotācijas vīle
- Spēka vadīta peldoša smagā dzirnaviņa
- Spēka vadīta lentes slīpmašīna
- Fiksētas lentes slīpmašīna
Spēku kontroles aprīkojuma veidlapas
- Visu pozīciju spēka kontroles aprīkojums
- Vienvirziena spēka kontrolēta dzirnaviņas
- Divvirzienu divu staciju piespiedu vadāma dzirnaviņas
- Ar spēku vadāma atgratēšanas iekārta
Radiāli peldošas elektriskās vārpstas ir vēl viena instrumentu saskarnes iespēja. Izvēlieties instrumentu saimi atbilstoši darbībai, saskares virzienam un pieejamajai piekļuvei.
Putekļu nosūkšana un darba korpuss
Kārtridža filtra konfigurācijā tiek izmantota negatīvā spiediena filtrācija, ar PTFE pārklāts filtra materiāls un impulsu tīrīšana ar atvilktnes savākšanas sistēmu. Tās tehniskās vērtības ir norādītas zemāk.
| Tehnoloģiju priekšmets | Parametra vērtība | Vienība |
|---|---|---|
| jauda | 7.5 | kW |
| Airflow | 8500 | m³ / h |
| Filtru kasetnes | 6 | kārtridži |
| Filtra apgabals | 66 | m² |
| Filtrācijas izmērs | 0.3-1 | Μm |
| Filtrēšanas efektivitāte | 99 | % |
| Saspiesta gaisa spiediens | 0.4-0.6 | MPa |
| Savākšanas tvertnes | 40 × 2 | L |
| Trokšņa līmenis | 78 2 ± | dB |
| Ieplūdes savienojumi | 4 × 200 | mm |
| Gabarītu izmēri | 1350 × 1100 × 2280 | mm |
| Barošanas spriegums | 380 | V |
| Piegādes frekvence | 50 | Hz |
Korpusa un putekļu saskarnes
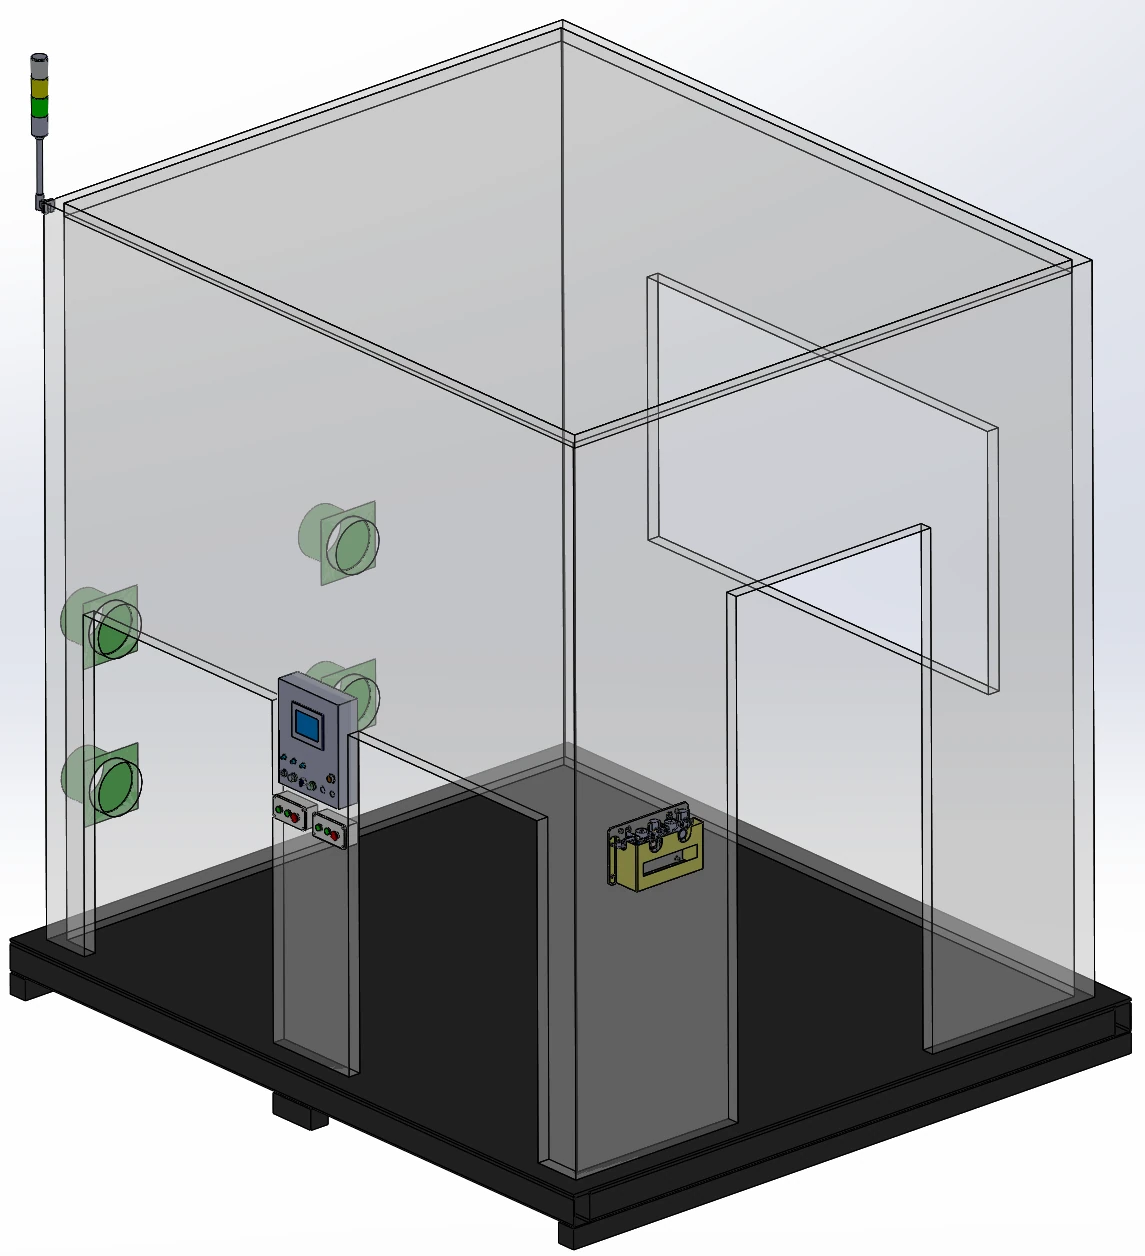
Alumīnija profila korpuss ar lokšņu metāla paneļiem ietver 5 mm akrila skata logu, apgaismojumu un 4 izvades savienojumus. Visu konstrukciju papildina displeja panelis, iekraušanas apstiprināšanas pogas kaste, apkopes durvis un Q235 oglekļa tērauda pamatne ar piekļuvi ar iekrāvēju.
Mitrā nosūkšana un integrēta putekļu kontrole
Mitrā nosūkšana ir pieejama alumīnija un magnija putekļu savākšanas metode. Darbstacijas korpuss var saturēt putekļus ar ārējo apvalku, putekļus necaurlaidīgu divslāņu galda konstrukciju un putekļu tvertnes savienojumiem; putekļu noteikšana un trauksmes signāli ir konfigurācijas opcijas.
Robota kustības un aizsardzības prasības
Izvēlieties sešu asu robotu konkrētam pielietojumam, izmantojot šīs kustības un aizsardzības prasības kā salīdzināšanas kontrolsarakstu. Tie ir robota izvēles nosacījumi, kas nav saistīti ar darbstacijas slīpēšanas precizitāti un kontrolēto kontaktspēka diapazonu.
- Robota atkārtojamība
- ± 0.02 mm
- Efektīvais lineārais ātrums
- ≥5 m/s
- TCP precizitāte
- 0.2 mm
- Ceļa precizitāte
- ≤0.2 mm Slīpēšanas ātrumā līdz 300 mm/s
- Robotu aizsardzība
- IP67
- Kontakta slodzes atsauce
- 3-10 kg
Iekšējā stāvokļa uzraudzība
Palīgmateriālu un instrumentu stāvoklis
Pieejamās funkcijas ietver siksnas plīsuma noteikšanu, instrumentu plīsuma noteikšanu un instrumentu kalpošanas laika pārvaldību. Izvēlētajai slīpēšanas instrumentu konfigurācijai var iekļaut instrumentu eļļošanu.
Ražošanas statuss
Ražošanas jaudas pārvaldība papildina palīgmateriālu uzraudzību. Pārskatiet nepieciešamos signālus un apkopes piekļuvi līdzās izvēlētajam instrumentam un korpusa izkārtojumam.
FSW šuvju apdare
Alumīnija akumulatora paplātes FSW šuves
Tipisks pielietojums ir robotizēta berzes maisīšanas metinājumu šuvju slīpēšana uz alumīnija akumulatoru paplātēm.
Divpusēja FSW apdare
Atsevišķa divpusēja lietojumprogramma apvieno ar spēku kontrolētu vārpstu, pagrieziena pozicionētāju un mitro ekstrakciju, lai slīpētu 6 FSW šuves: 3 priekšpusē un 3 aizmugurē.
Saistītās rāmja apdares darbības
Saistītās akumulatora rāmja operācijas ietver metināšanas virsmu frēzēšanu, atgratēšanu un blīvējuma virsmu slīpēšanu pēc frēzēšanas.
Automatizēta slīpēšanas līnija: darbstaciju saskarnes
Plānojot automatizētu slīpēšanas līniju, sāciet ar darbstacijas saskarni: ienākošo detaļu atrašanās vietu, piekļuvi pārvietošanai, izvilkšanas savienojumiem un signāliem, kas tiek koplietoti ar apkārtējo aprīkojumu. Pielāgojiet izkārtojumu apdares secībai un nepieciešamajai piekļuvei instrumentu maiņai un apkopei.
Ar daļēju vai ar instrumentu turētu — kā izvēlēties detaļu?
Izmantojiet detaļu turēšanas maršrutu kā atlases sākumpunktu detaļām līdz 30 kg, pēc tam pārbaudiet modelim raksturīgo detaļas svaru, satveršanas piekļuvi un apdares ceļu. Lielākas vai smagākas detaļas ir piemērotas instrumentu turēšanas izkārtojumam. Modeļu tabulā ir norādīti šaurāki detaļu ierobežojumi nekā šis vispārīgais maršruta kritērijs.
Kādu robota kravnesību un detaļas svaru sedz katrs darbstacijas modelis?
Trīs modeļu rindas apvieno robota lietderīgo slodzi 10, 20 un 30 kg ar ieteicamo detaļu svaru attiecīgi līdz 3, 7 un 15 kg. Robota lietderīgā slodze un detaļas svars ir atšķirīgi atlases lauki; izmantojiet abus kopā ar detaļas aploksni.
Pasīva peldoša vai aktīva spēka vadība — kura ir nepieciešama manai detaļai?
Pasīvā pneimatiskā elastība nodrošina mehānisku peldošu kustību. Aktīvā spēka atgriezeniskā saite pielāgo pārvietojumu, lai kompensētu detaļas pozīcijas izmaiņas, detaļu pielaides un palīgmateriālu nodilumu, vienlaikus saglabājot kontaktu. Izvēlieties pieeju ap virsmu un tās variāciju.
Kādu kontaktspēka diapazonu var noturēt?
Vadāmā kontaktspēka diapazona informācija ir pieejama pēc pieprasījuma. Pirms spēka vadības konfigurācijas izvēles apspriediet sagataves materiālu, ģeometriju, apdares instrumentu un mērķa virsmu.
Kāda putekļu nosūkšana ir nepieciešama alumīnija un magnija putekļiem?
Mitrā ekstrakcija ir pieejama alumīnija un magnija putekļu savākšanas metode. Izvēloties ekstrakcijas un apvalka aprīkojumu, apspriediet materiālu un procesu; kārtridža filtra specifikācijās ir aprakstīta atsevišķa konfigurācija.