
Metināšanas robotu darbstacijas konfigurācijas: šūnas, sliežu un portāla sistēmas
Metināšanas robotizētā darbstacija apvieno robotus, metināšanas iekārtas, sagataves apstrādi, stiprinājumus, vadības ierīces un drošības pasākumus atbilstoši noteiktām ražošanas vajadzībām. Šis atlases centrs salīdzina četras konfigurāciju saimes un novirza lietojumprogrammai specifisku informāciju uz īpašām lapām. Izmantojiet lapas saites, lai pārietu no sagataves ierobežojumiem uz piemērotu arhitektūru.
Sāciet, ievietojot pieteikumu vienā no četrām saimēm
Katra kategorijas karte izmanto vienus un tos pašus laukus, lai identificētu atlases maršrutu. Skaitliskās vērtības un inženiertehniskie nosacījumi paliek attiecīgajās sadaļās zemāk.
Vieglas un vidējas šūnas
- Sākuma piemērotība
- Atkārtojamas vieglās un vidējās detaļu saimes
- Kustības definēšana
- Lokāla apgriešana, rotācija vai daudzu asu pozicionēšana
- Nākamā atsauksme
- Turpiniet ceļu pa gaismas konfigurācijas maršrutu
Lielas un lielas noslodzes stacijas
- Sākuma piemērotība
- Garas, liela aploksnes vai lielas masas sagataves
- Kustības definēšana
- Lielas slodzes pozicionēšana un palielināta robota darbības rādiusa
- Nākamā atsauksme
- Turpiniet ceļu pa lielāko daļu inženiertehnisko maršrutu
Zemes, debess dzelzceļa un portālu sistēmas
- Sākuma piemērotība
- Garas, platas vai augstas zonas ārpus vienas fiksētas robota pozīcijas
- Kustības definēšana
- Robota kustība pa lineārām ārējām asīm
- Nākamā atsauksme
- Salīdziniet četras mobilo sistēmu arhitektūras
Pozicionieri un stiprinājumi
- Sākuma piemērotība
- Detaļas, kurām nepieciešama stabila orientācija un atkārtojama atrašanās vietas noteikšana
- Kustības definēšana
- Pārvietojiet daļu un saglabājiet locītavas attiecības
- Nākamā atsauksme
- Pārskatiet sagataves kustību un noturēšanas robežas
Četri ierobežojumi nosaka visnoderīgāko sākuma maršrutu
Sāciet ar sagataves aploksni un garumu, pēc tam pozicionēšanas aprēķinā iekļaujiet kopējo sagataves un stiprinājuma slodzi. Pēc tam definējiet kustības asis un robota pārklājumu, kas nepieciešams visā šuves kartē. Visbeidzot, sašauriniet arhitektūru pēc metināšanas procesa un savienojuma formas; konfigurācijas nosaukums ir tikai sākumpunkts projekta apstiprināšanai.
Aploksne un garums
Izlemiet, vai viena fiksēta robota atrašanās vieta var aptvert visas nepieciešamās šuves.
Slodzes pozicionēšana
Apstrādājamo detaļu, stiprinājumu un dinamisko orientāciju uztveriet kā vienu slodzes problēmu.
Kustības asis
Atšķiriet detaļas pārvietošanu, robota pārvietošanu vai ārējo asu apvienošanu.
Piemērojamais metināšanas process
Pārbaudiet savienojuma un iekārtas robežas, vai nav iespējama gāzes aizsargmetināšana, argona loka metināšana vai lāzermetināšana.
Pievienotās konfigurācijas atkārtojamām detaļu saimēm
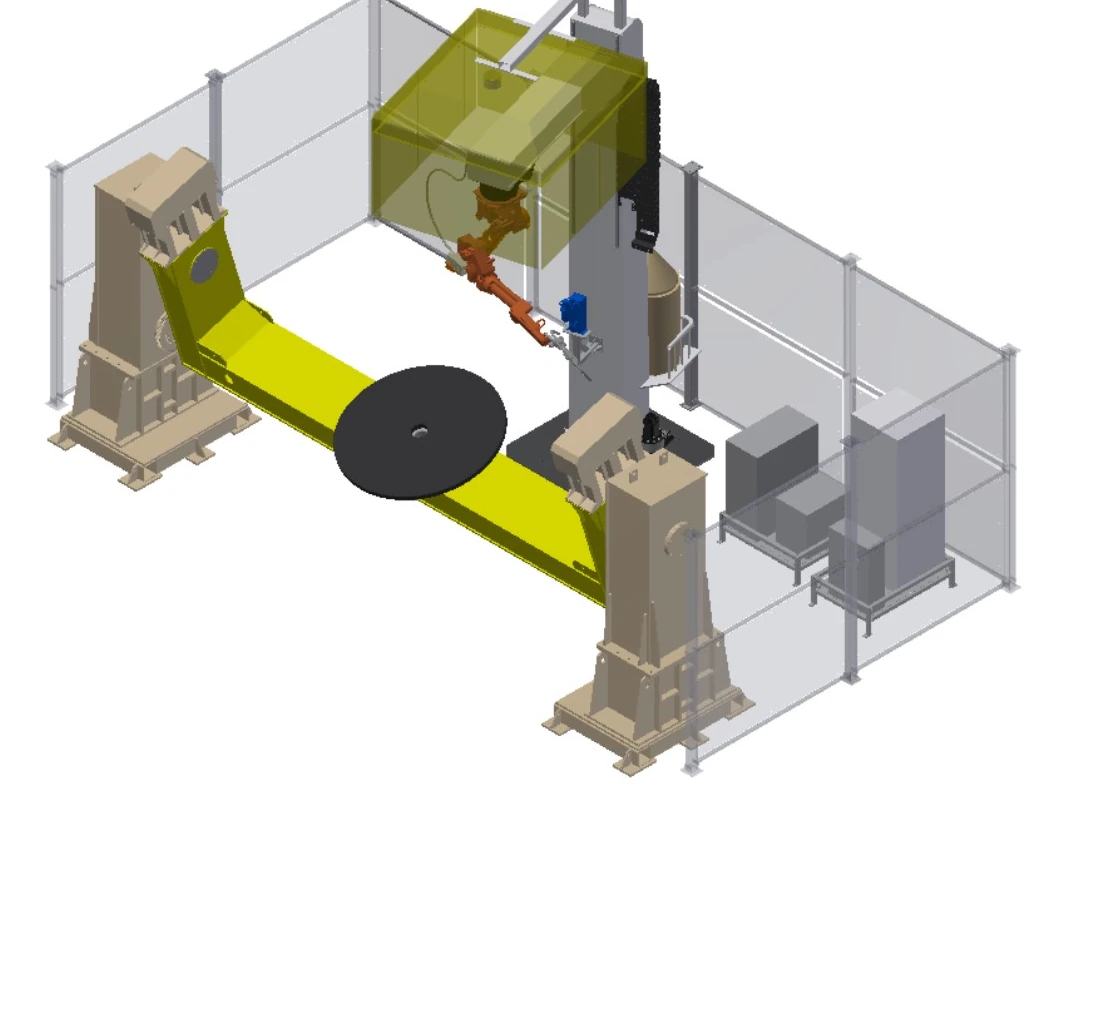
Kad sagataves aploksne un slodze atbilst lokālai apgriešanai, horizontālai rotācijai, daudzu asu pozicionēšanai vai galvas-ass balsta atbalstam, sāciet ar šūnas līmeņa konfigurāciju. Īpašajā lapā ir salīdzināti seši izkārtojumi, vienlaikus saglabājot armatūras, robota daudzuma un aizsardzības lēmumus projektam specifiskus.
robotizētas metināšanas šūnu konfigurācijas vieglām un vidējām sagatavēm
Inženierijas stacijas garām, lielām vai lielas masas detaļām
Ja garums, masa, rotācijas diametrs vai iekraušanas metode pārsniedz parasto šūnas apvalku, jāsāk ar atbalsta, pozicionēšanas, ārējās kustības un aizsardzības ierobežojumiem. Īpašajā lapā ir norādīti astoņi inženiertehniskie sākumpunkti, nevis fiksētas iekārtu paketes.
Lieljaudas metināšanas robotu darbstacijas lielām un smagām detaļāmČetras zemes-sliedes, debess-sliedes un portāla arhitektūras
Ja viena fiksēta robota pozīcija nevar aptvert nepieciešamo garumu, augstumu vai laidumu, lineāras ārējās asis nogādā robotu šuvju zonā. Šīs četras arhitektūras aptver vertikālu kustību uz grīdas, apgrieztu kustību uz grīdas, daudzu asu kustību virs galvas un plašu gantrijas pārklājumu.
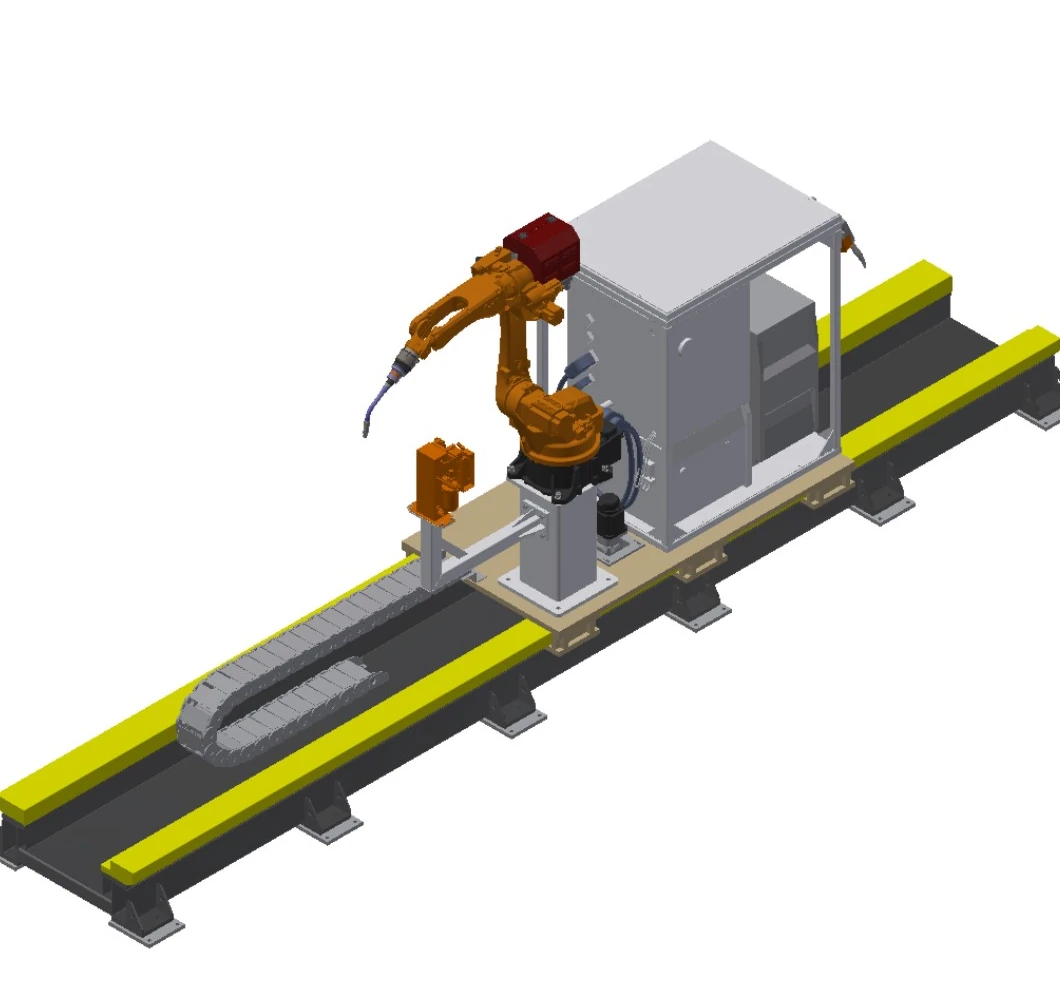
Vertikāla zemes un sliedes metināšanas sistēma
Paplašina robota darbības rādiusu gar gariem sagatavēm, vienlaikus turot robotu vertikāli uz grīdā uzstādīta ratiņa.
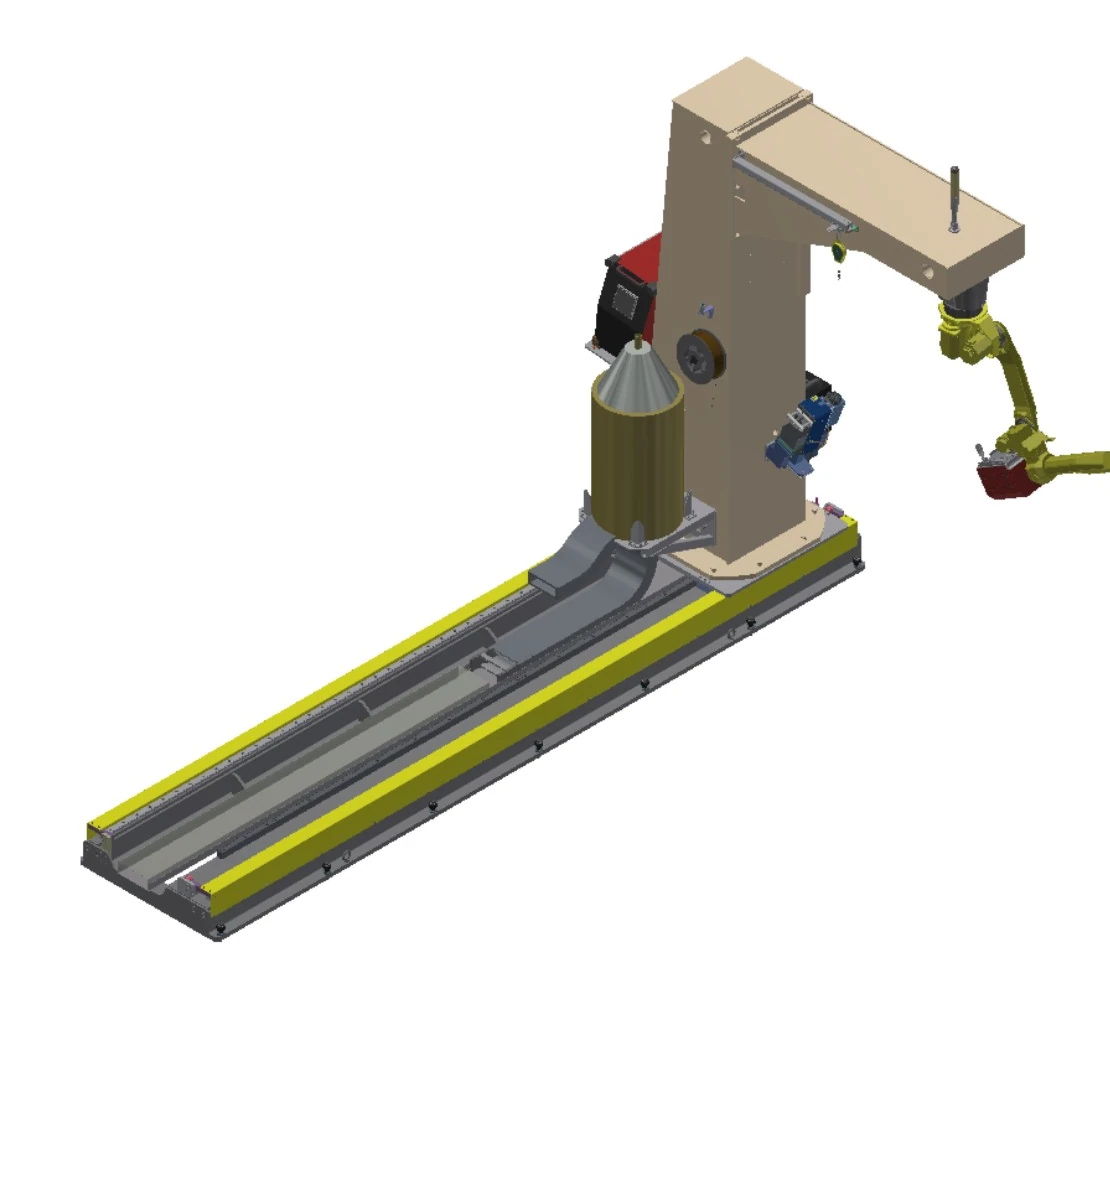
Apgriezta zemes un sliedes metināšanas sistēma
Apvieno pārvietošanos pa grīdu ar apgrieztu C veida rāmi, ja ir noderīga piekļuve virs galvas gar garu sagatavi.
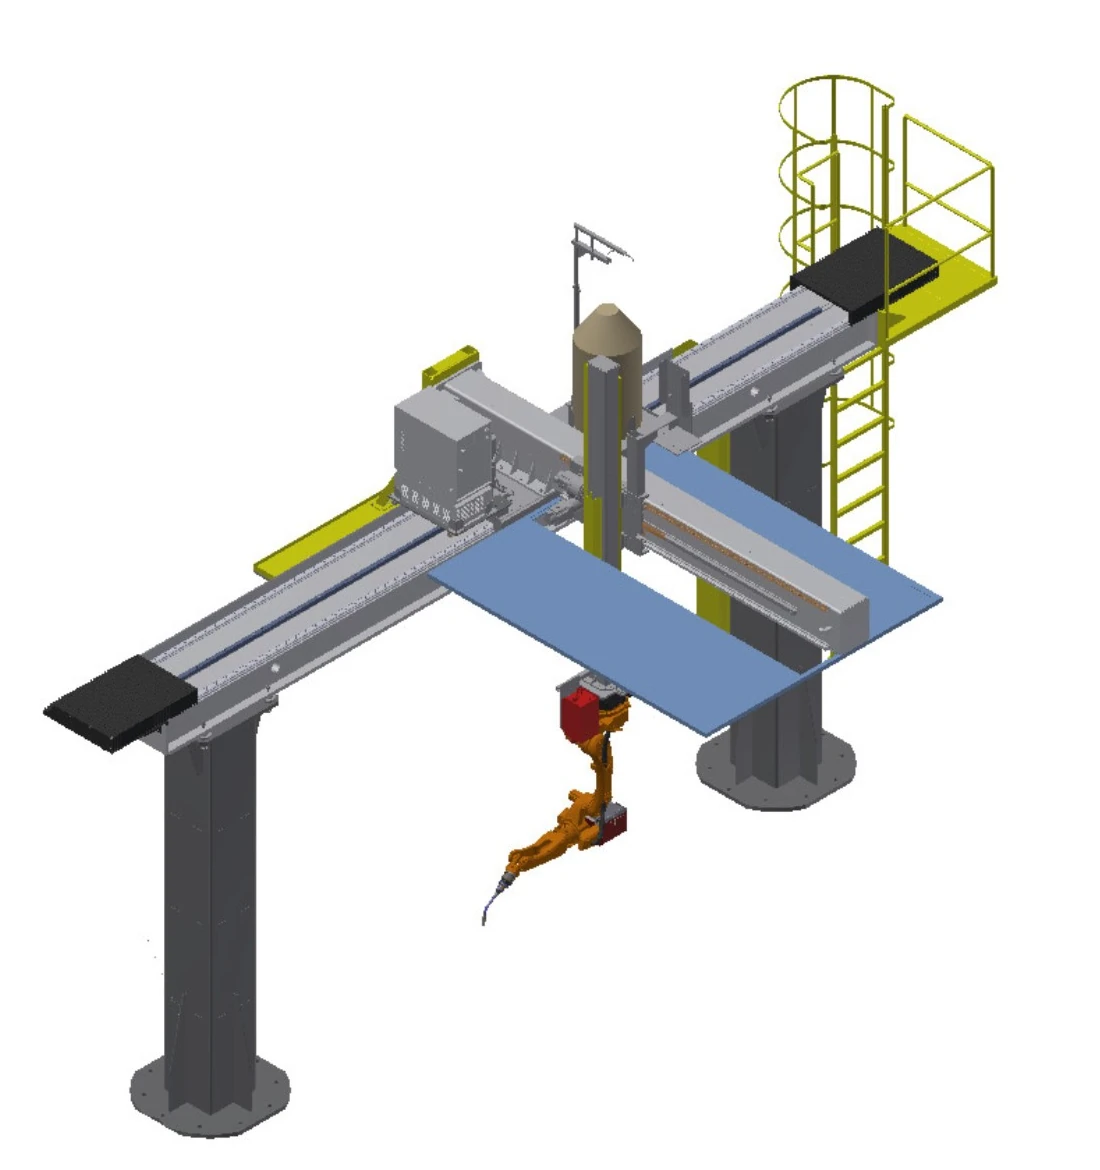
Apgrieztā Sky-Rail metināšanas sistēma
Pārvieto apgrieztu robotu virs darba zonas, izvēloties asu kombinācijas garumam, sānu sniedzamībai un augstumam.
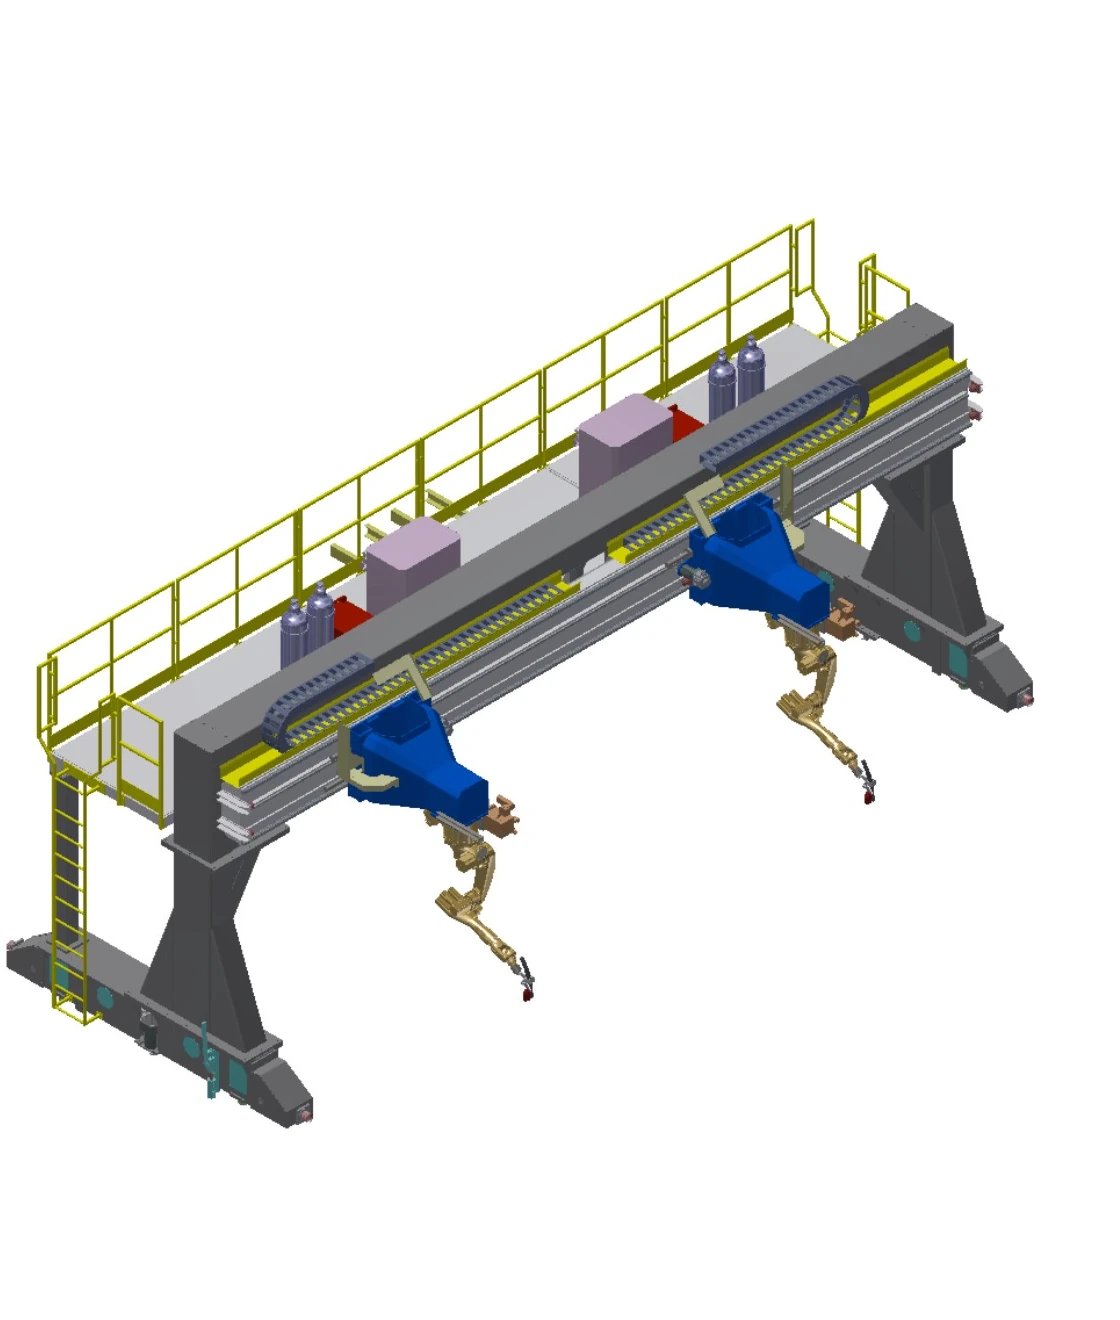
Apgrieztā portāla metināšanas sistēma
Izveido plašu virsgaitas apvalku ar garu Y gājienu un sinhronizētu divkāršu piedziņu lielām darba zonām.
Salīdziniet četras mobilās sistēmas vienā lauku komplektā
Kustības vērtības ir izvēles diapazoni. Galīgā asu kombinācija, slodze, pamatne, procesa programmatūra un izsekošanas tvērums paliek projektam specifiski.
| Rinda | sistēma | Kustība | ceļot | Nominālā slodze | Ātrums | Atkārtojamība | Ārējās asis | Iespējas un inženiertehniskie nosacījumi |
|---|---|---|---|---|---|---|---|---|
| A | Vertikāla zemes un sliedes metināšanas sistēma | Zemes sliede; viena lineāra ārējā ass | Efektīvais gājiens 2–30 m, pēc izvēles | 1 t | 0–15 m/min | ± 0.15 mm | 1 komplekts | Robota pamatne un kronšteini vadības ierīcēm, metināšanas iekārtām, stieples cilindram un degļa tīrītājam; pagarināts elastīgs kabelis; kontakta noteikšanas, loka izsekošanas un daudzslāņu daudzcauruļu programmatūra; lāzera šuvju izsekošana |
| B | Apgriezta zemes un sliedes metināšanas sistēma | Smaga zemes sliede ar apgrieztu C veida rāmi; viena lineāra ārējā ass | Efektīvais gājiens 2–30 m, pēc izvēles | 3.5 t | 0–15 m/min | ± 0.15 mm | 1 komplekts | Apgriezts C veida rāmis ar robota pamatni un kronšteiniem vadības ierīcēm, metināšanas iekārtām, stieples cilindram un degļa tīrītājam; pagarināts elastīgs kabelis; kontakta noteikšanas, loka izsekošanas un daudzslāņu daudzcauruļu programmatūra; lāzera šuvju izsekošana |
| C | Apgrieztā Sky-Rail metināšanas sistēma | X/Y/Z kustība virs galvas; asis var kombinēt kā 1X, 2Y vai 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, pēc izvēles | 0.4 t | Katra ass 0–15 m/min | Katra ass ±0.15 mm | 3 komplekti | Vadības ierīču, metināšanas aprīkojuma, stieples cilindra un degļa tīrītāja kronšteini; pārbaudes kāpnes un platforma; pagarināts elastīgs kabelis; papildu griestu dūmu nosūcējs; kontakta sensoru, loka izsekošanas un daudzslāņu daudzcauruļu programmatūra; lāzera šuvju izsekošana |
| D | Apgrieztā portāla metināšanas sistēma | Gantrijas X/Y/Z pārvietošanās; asis var kombinēt kā 1X, 2Y vai 3Z; sinhrona divkārša piedziņa Y asī | Laidums <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, pēc izvēles | 0.4 t uz robotu | Katra ass 0–15 m/min | Katra ass ±0.15 mm | 4 komplekti | Lietotāja precīzi slīpēti P43 sliežu ceļi un projekta pamati; vadības ierīču kronšteini, metināšanas iekārtas, stieples cilindrs un degļa tīrītājs; pārbaudes kāpnes un platforma; pagarināts elastīgs kabelis; kontakta noteikšanas, loka izsekošanas un daudzslāņu daudzcauruļu programmatūra; lāzera šuvju izsekošana |
Apstrādājiet pozicionētājus un stiprinājumus kā vienu sagataves ķēdi
Pozicionieris novieto katru savienojumu metināmā orientācijā; armatūra nosaka komponentu atrašanās vietu un atkārtoti saglabā to savstarpējo saistību. Abas darbības ir jāapstiprina ar robota piekļuvi, metināšanas secību, slodzi un aizsardzību.
Pozicionēšanas koncepcijas
Fiksētie sieta galdi, horizontālie rotācijas galdi, apgriežamie bloki, galvas balsta un aizmugurējā balsta atbalsts un daudzu asu pozicionētāji. Piemērojamo koncepciju nosaka apvienotā sagataves un stiprinājuma masa, smaguma centrs, rotācijas aploce un degļa klīrenss.
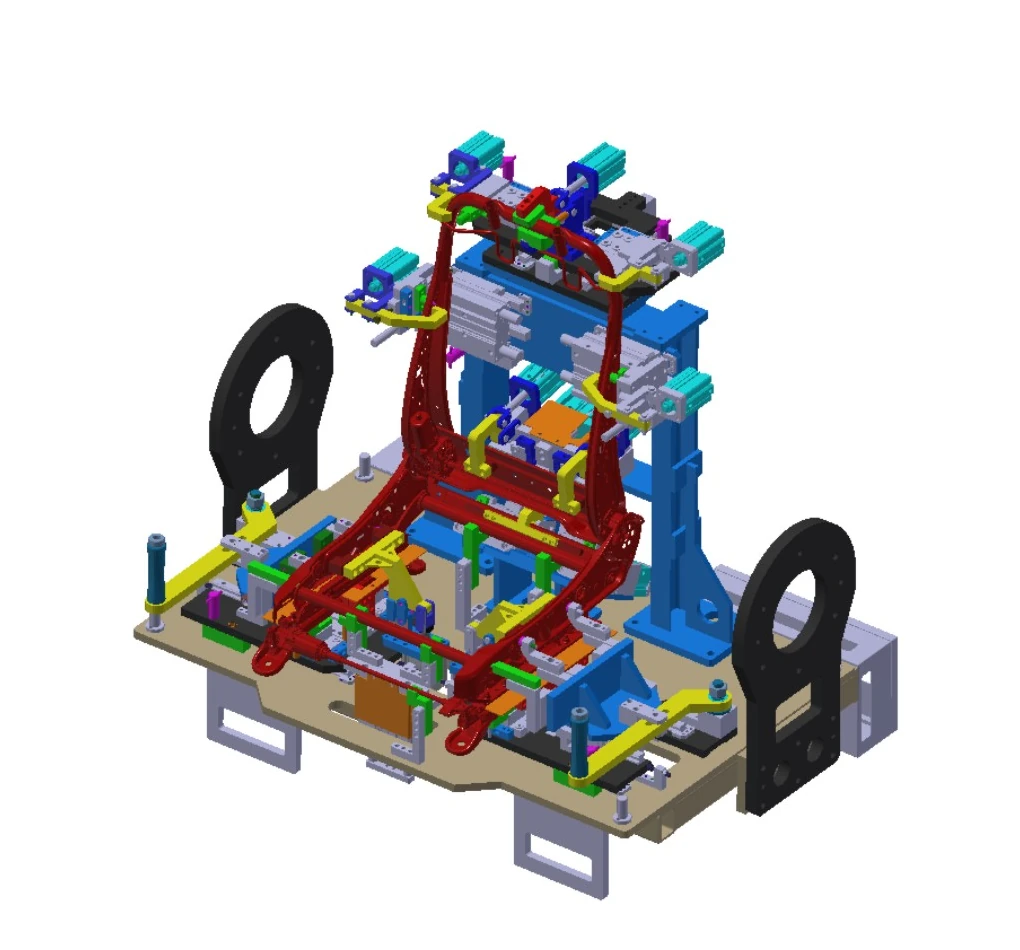
Armatūras inženierija
Ātrās nomaiņas konstrukcija var saglabāt saskarni produktu atjauninājumiem. Konstrukciju rāmjiem ir nepieciešama pietiekama stingrība un izturība, metinātās konstrukcijas tiek pakļautas novecošanas apstrādei, un katra sastāvdaļa ir novietota un nostiprināta neatkarīgi, lai saglabātu rasējumu attiecības.
Izmantojiet četrus jautājumus, lai definētu nākamo inženiertehnisko skici
Cik liela ir daļa?
Norādiet minimālo un maksimālo aploksni, garumu, iekraušanas virzienu un šuvju sadalījumu.
Kādai slodzei jāpārvietojas?
Apvienojiet sagataves un stiprinājuma masu, pēc tam pievienojiet smaguma centru un dinamisko orientāciju.
Kādas asis ir nepieciešamas?
Izlemiet, vai pārvietot detaļu, pārvietot robotu vai izmantot zemes sliedi, gaisa sliedi vai portāla pārvietošanās līdzekļus.
Kura procedūra ir piemērojama?
Koplietojiet materiālu, savienojumus, metināšanas metodi, kvalitātes prasības un maiņas modeli.
Kad darbības joma paplašinās līdz līnijas taktam, starpstaciju pārslēgšanai un sistēmas līmeņa orķestrēšanai, turpiniet ar viedā metināšanas ražošanas līnija.
Izvēlieties, kuru ģimeni pārskatīt vispirms
Kura kategorija atbilst mazām vai vidēji lielām atkārtotām daļām?
Sāciet ar vieglām un vidēji slēgtām šūnām, pēc tam sašauriniet maršrutu, izmantojot apgriešanu, rotāciju vai daudzu asu detaļu pozicionēšanu.
Kura kategorija atbilst garām, liela apjoma vai lielas slodzes detaļām?
Sāciet ar lielu sagatavju inženiertehnisko maršrutu un norādiet masas, smaguma centra, atbalsta, slodzes un šuvju sadalījuma datus.
Kad man vajadzētu salīdzināt sauszemes dzelzceļa, gaisa dzelzceļa vai portāla sistēmas?
Izmantojiet mobilās sistēmas salīdzinājumu, ja viena fiksēta robota atrašanās vieta nevar aptvert nepieciešamo garumu, augstumu vai laidumu.
Kur pieder sarežģīti jautājumi par apstrādājamo detaļu nostiprināšanu un stiprinājumiem?
Ja galvenais ierobežojums ir orientācija, atkārtojama lokalizācija vai maināmas saskarnes, sāciet ar pozicionētāju un stiprinājumu sadaļu.
Pāriet no lietojumprogrammu saimes uz nākamo informācijas slāni
Izmantojiet šo lapu, lai atlasītu konfigurācijas saimi, pēc tam atveriet atbilstošo produktu vai tehnisko lapu. Ja rasējumi ir gatavi, varat tieši sākt lietojumprogrammas apspriešanu.
Sāciet no reālās daļas un šuvju kartes
Kopīgojiet rasējumus, izmēru un masas diapazonu, savienojumus, procesu, taktsmēra cerības, slodzes metodi un objekta ierobežojumus, lai EVST varētu izveidot sākotnējo konfigurāciju.