
Robotizēta atgratēšanas šūna liešanas detaļām: robotizētas šūnas, speciāla pielietojuma mašīnas un skenēšanas-slīpēšanas iekārtas
Robotizēta atgratēšanas šūna ir ar instrumentu turēta šūna, kurā robots pārvieto vārpstu vai slīpēšanas galviņu ap lējumu, kas ir piestiprināts pie fiksēta stiprinājuma vai pozicionētāja.
Apspriediet savu sagatavi →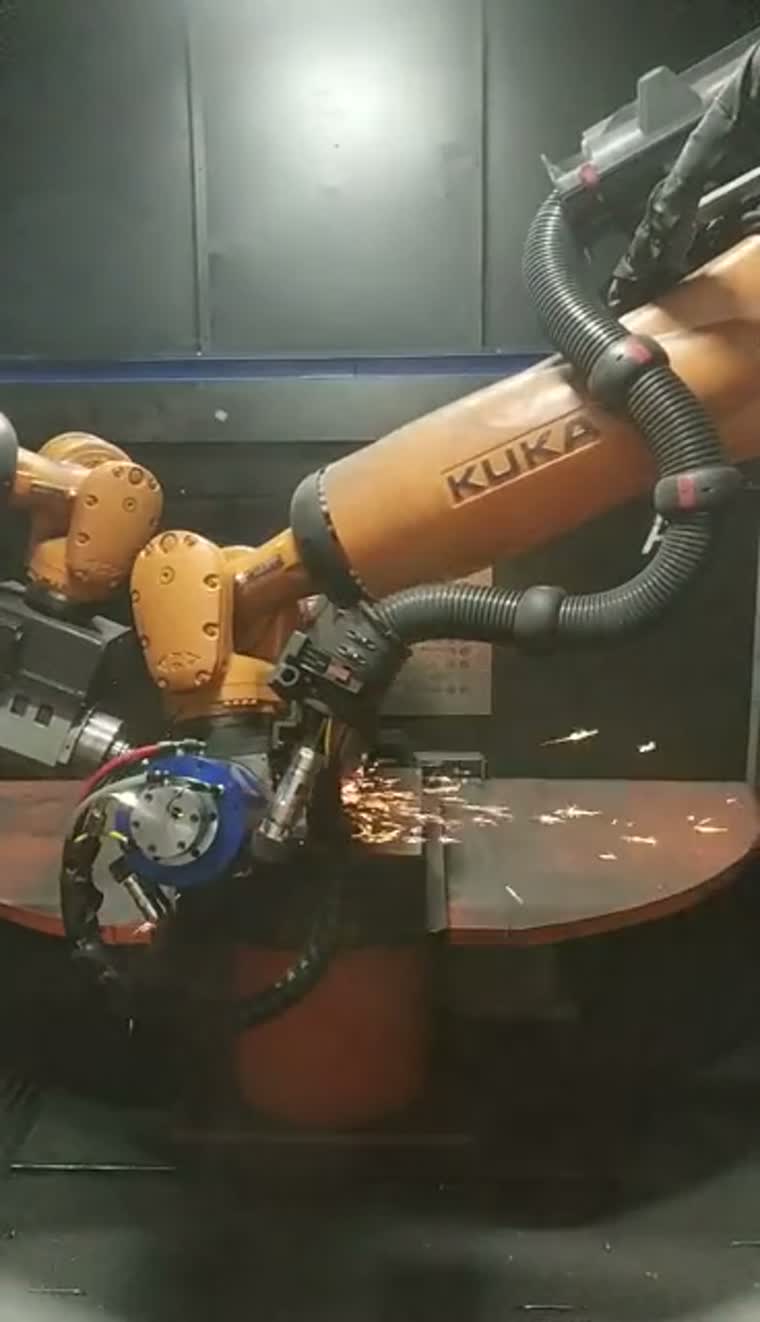
Sāciet ar liešanu un tās ierobežojumiem
Tipiskas sagatavju grupas ietver dzinēja blokus, cilindru galvas, transmisijas korpusus un motora korpusus. Spiešanas piekļuve, pagrieziena attālums un instrumenta pieeja nosaka šūnas izkārtojumu.
Ienākošo lējumu kontūras un atdalīšanas līnijas pozīcijas var atšķirties. Pirms apstrādes maršruta izvēles pārskatiet reprezentatīvos lējumus, stiprinājuma atskaites punktus un apstrādājamās zonas.
Maksimālā sagataves masa: pēc pieprasījuma.
Maksimālie sagataves izmēri un pagrieziena diapazons: pēc pieprasījuma.
Instrumentu turēšanas sistēma var būt piemērota sagatavēm, kuras ir grūti nest ar fiksētiem apdares instrumentiem; lēmums par apstrādes maršrutu ir atkarīgs arī no piekļuves un stiprinājuma.
Šūnu izkārtojums, spēka kontroles iespējas un putekļu nosūkšanaŠūnu konfigurācijas un piekļuve rīkiem
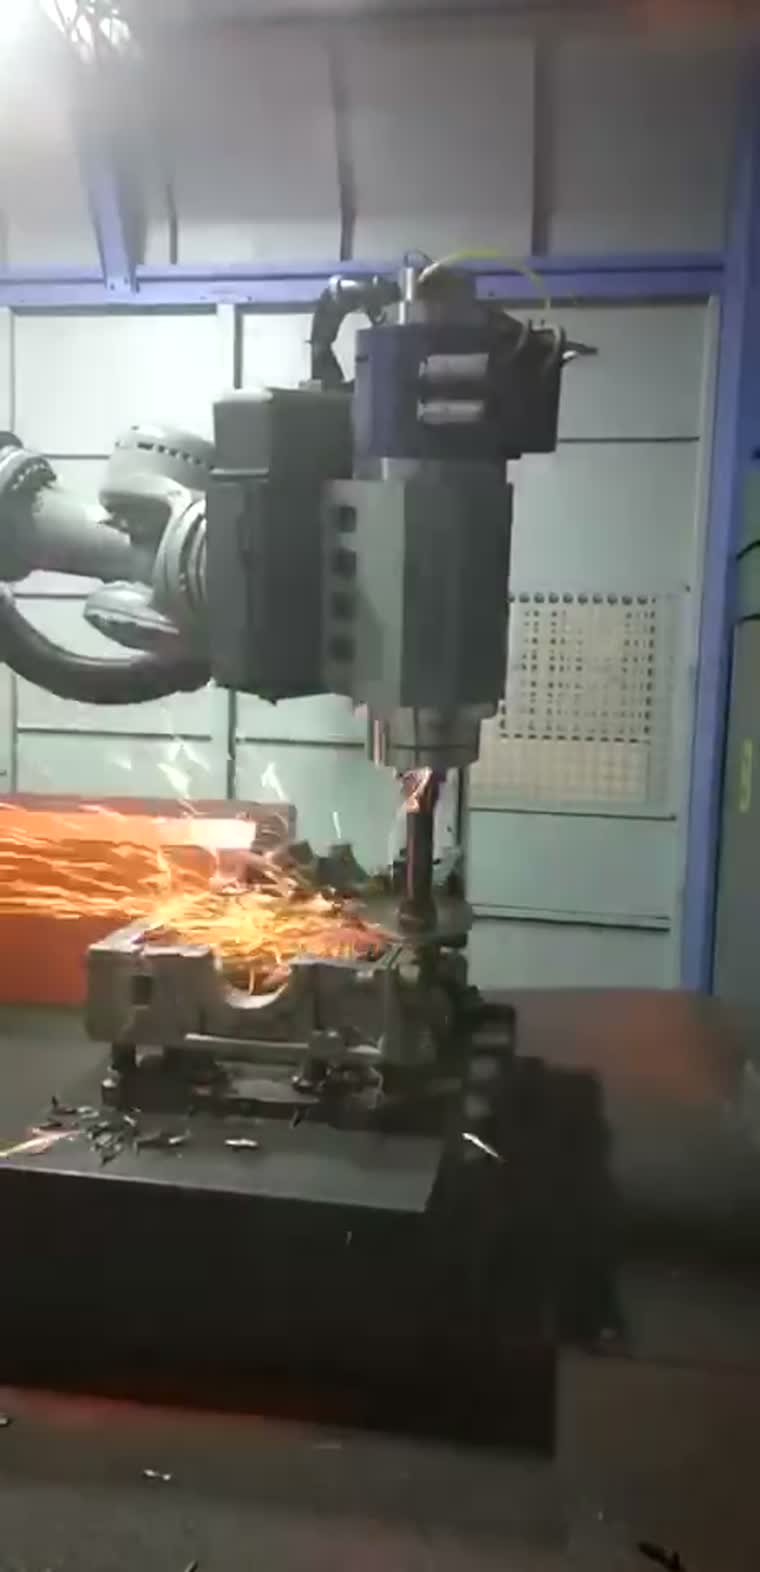
Šūnu konfigurācijas apvieno robota turētu instrumentu ar fiksētu stiprinājumu, pozicionētāju vai mainīgu rotācijas galdu. Instrumenta pieeja un piekļuve lējumam nosaka izkārtojumu.
Peldošās vārpstas opcijas, automātisku instrumentu maiņu un instrumentu krātuvi var norādīt atkarībā no nepieciešamajām darbībām un sagatavju kombinācijas.
Kontrolēta kontaktspēka diapazons: pēc pieprasījuma.
Šūnu izkārtojums, spēka kontroles iespējas un putekļu nosūkšanaLietie korpusi
Atzarošanas ceļi novērš uzliesmojumus, atdalīšanas līnijas un vārtu paliekas uz lietajiem korpusiem; ienākošās variācijas un piekļuve instrumentiem ietekmē procesu.
Dzinēji un spēka agregāts
Dzinēja blokiem un cilindru galvām var būt nepieciešami dažādi instrumenti ārējām malām un sānu urbumiem, un procesa gaitā var būt nepieciešama redzes atrašanās vieta un instrumentu maiņa.
Automobiļu un motociklu detaļas
Lieto komponentu saimes var novērtēt robotizētai šūnai vai speciālai iekārtai, ņemot vērā stiprinājumu kopīgumu un to, cik bieži mainās produkts.
Motoru ražošana
Motora korpusa atgratēšana ir tipisks robotu un specializētu iekārtu integrācijas pielietojums, un katrai korpusu saimei ir definēts skavas atsauces punkts un piekļuve malām.
Robota šūna salīdzinājumā ar speciāla lietojuma mašīnu
| Sagataves saime | Konfigurācija | Asis un pozīcijas | Pārslēgšanās elastība | Ražošanas maisījums |
|---|---|---|---|---|
| Lieli lietie korpusi | Robotu šūna | Šarnīrveida instrumenta kustība; fiksēta vai pozicionēta sagatave | Instrumentu un stiprinājumu maiņa dažādiem korpusiem | Jauktas ģimenes ar atšķirīgām iezīmēm |
| Atkārtotu liešanas komponentu saimes | Speciāla pielietojuma mašīna | Koordinētas asis; atsevišķas vai mainīgas pozīcijas | Specializētas armatūras ar plānotām pārslēgšanām | Atkārtoti braucieni noteiktā saimē |
| Mazas kontūrveida detaļas | Speciāla pielietojuma mašīna | Koordinētās asis un indeksētās pozīcijas | Instrumentu izmaiņas atbalstīto komponentu diapazonā | Atkārtoti kontūru apstrādes uzdevumi |
| Vidēji un lieli komponenti | Speciāla pielietojuma mašīna | Lineāri vai rotējoši indeksēti izkārtojumi | Detaļām specifiskas ierīces un procesa iestatīšana | Definētas apstrādes secības |
Ritiniet horizontāli, lai salīdzinātu visus laukus.
Speciālas nozīmes mašīnas risinājumu līmenī
Speciālās iekārtas nodrošina koordinētu instrumentu kustību ar atsevišķām, mainīgām vai indeksētām apstrādes pozīcijām. Tās tiek novērtētas risinājuma līmenī, ņemot vērā detaļu saimi un stiprinājumu izvietojumu.
Sagatavju piemēri ir tālruņu korpusi, kameru moduļi, dekodētāju korpusi, durvju rokturi un automobiļu plastmasas detaļas.
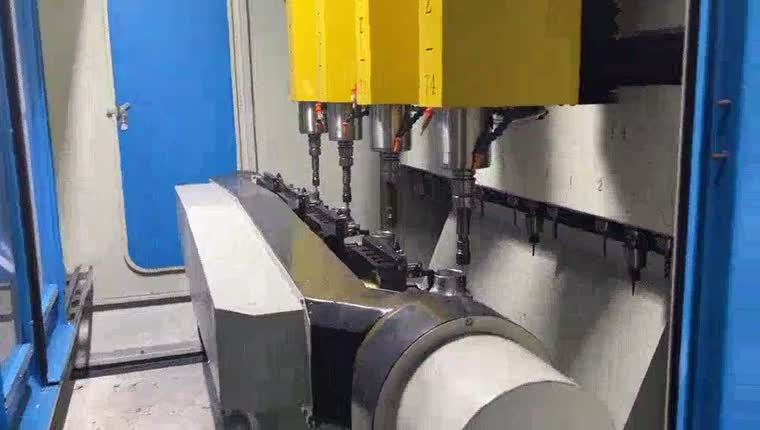
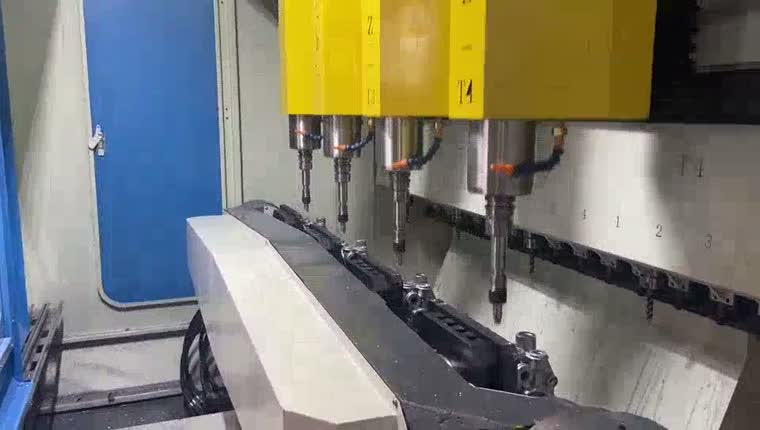
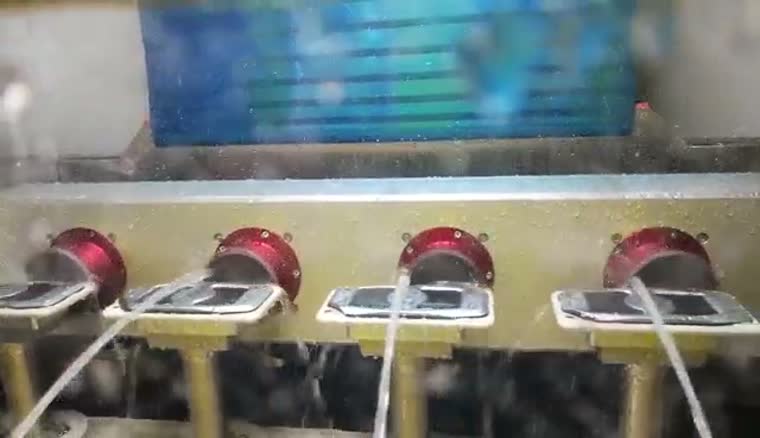
Piemērotiem kontūru apdares uzdevumiem ir pieejams mitrās apstrādes veids, izmantojot šķidrumu ap instrumentu un rotējošus stiprinājumus. Piemērotība ir atkarīga no materiāla un nepieciešamās apdares.
Ass komponentu gadījumā, plānojot stiprinājumu un apstrādes secību, ņemiet vērā pāreju no metināšanas uz attīrīšanu.
Asu metināšana un pēcmetināšanas apstrādeEVST skenēšanas-trakcijas slīpēšana
EVST skenēšanas-ceļa slīpēšanas tehnoloģija ģenerē slīpēšanas ceļu no skenētām sagataves kontūrām definētos apstrādes reģionos; tā neatbrīvo no nepieciešamības definēt procesu, validēt stiprinājumus vai pārbaudīt gatavo detaļu.
Programmējama slīpēšanas robota gadījumā paredzētais samazinājums ir manuāla punktu pa punktam apmācība. Joprojām ir jānosaka instrumentu izvēle, skenēšanas pārklājums, procesa robežas un pieņemšanas kritēriji.
Apspriediet savu sagatavi →No skenētās kontūras līdz izpildei
Skenējiet sagatavi, identificējiet kontūru definētajā apstrādes zonā un ģenerējiet ceļu robota izpildei. Ceļš ir jāpārbauda, ņemot vērā piekļuvi armatūrai un atlasīto instrumentu.
Uztveriet sagataves kontūru izvēlētajā apgabalā.
Identificējiet apstrādes malu un ģenerējiet instrumenta ceļu.
Izpildīt pārbaudīto ceļu ar izvēlēto kontakta rīku.
Koncepcijas diagramma · Darbībām nepieciešama sagataves un šūnas validācija.
Spēka vadīta izpilde atbalsta kontaktu ģenerētā ceļa laikā; spēka vadības opcijas un to specifikācijas tiek atlasītas ar plašāku šūnu konfigurāciju.
Šūnu izkārtojums, spēka kontroles iespējas un putekļu nosūkšanaTrīsdimensiju redze un adaptīvie ceļi
Trīsdimensiju attēlveidošana un apstrāde var izveidot sagataves attēlojumu un pielāgot ceļu telpiskajām izmaiņām. Apstrāde bez CAD ir izvēles iespēja, ja kontūru un procesu var noteikt no skenēšanas; arī produkta pārbaude ir izvēles iespēja.
Skenēšanas ilgums saskaņā ar saskaņoto pārklājumu un testa apstākļiem: pēc pieprasījuma.
Skenēšanas precizitāte pie saskaņotā materiāla, ģeometrijas un testa apstākļiem: pēc pieprasījuma.
Lāzera noteikšana un novirzes kompensācija
Punktveida lāzera detekcija var salīdzināt pašreizējo detaļu ar iepriekšējo detaļu un kompensēt pozīcijas izmaiņas atdalīšanas līnijā. Šī salīdzināšana attiecas uz detaļu savstarpējām novirzēm, nevis novirzēm no CAD modeļa.
Metinājuma izvirzījuma lāzera mērīšana var sniegt informāciju pozīcijas kompensācijai un koordinēt darbu ar apdares instrumentu metināšanas lodītes apstrādes laikā. Mērīšanas un noņemšanas stratēģijai ir jābūt saskaņotai ar savienojumu.
Bezsaistes programmēšana un simulācija
Bezsaistes programmēšana sagatavo robota ceļu prom no šūnas. Sadursmju pārbaude un koda simulācija atbalsta pārskatīšanu, pirms postprocesors izveido kontrolierim specifisku programmu.
Definējiet instrumentu, stiprinājumu un robota trajektoriju.
Pārskatiet sadursmes un simulējiet programmu.
Izvades kontrollera kodu un pēc tam validējiet šūnā.
Koncepcijas diagramma · Darbībām nepieciešama sagataves un šūnas validācija.
Simulācija atbalsta sagatavošanu; robota programma, instrumentu ģeometrija un stiprinājumi joprojām ir jāapstiprina faktiskajā šūnā.
Pēcmetināšanas un metināšanas lodīšu slīpēšana
Robotizētā metināšanas šuvju slīpēšanā var izmantot robota turētu apdares galviņu ap alumīnija rāmi. Armatūra nodrošina piekļuvi metinājuma šuvei, kamēr instruments seko izvēlētajam noņemšanas ceļam.
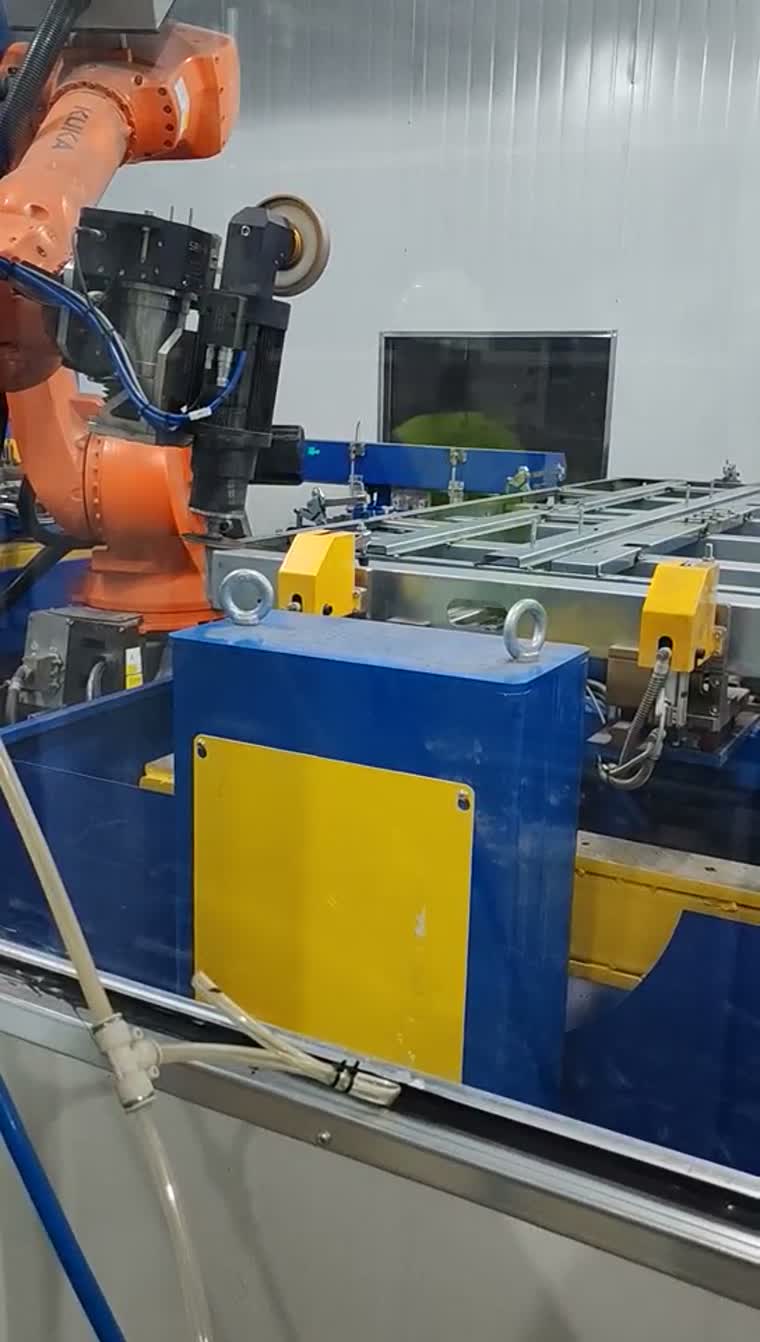
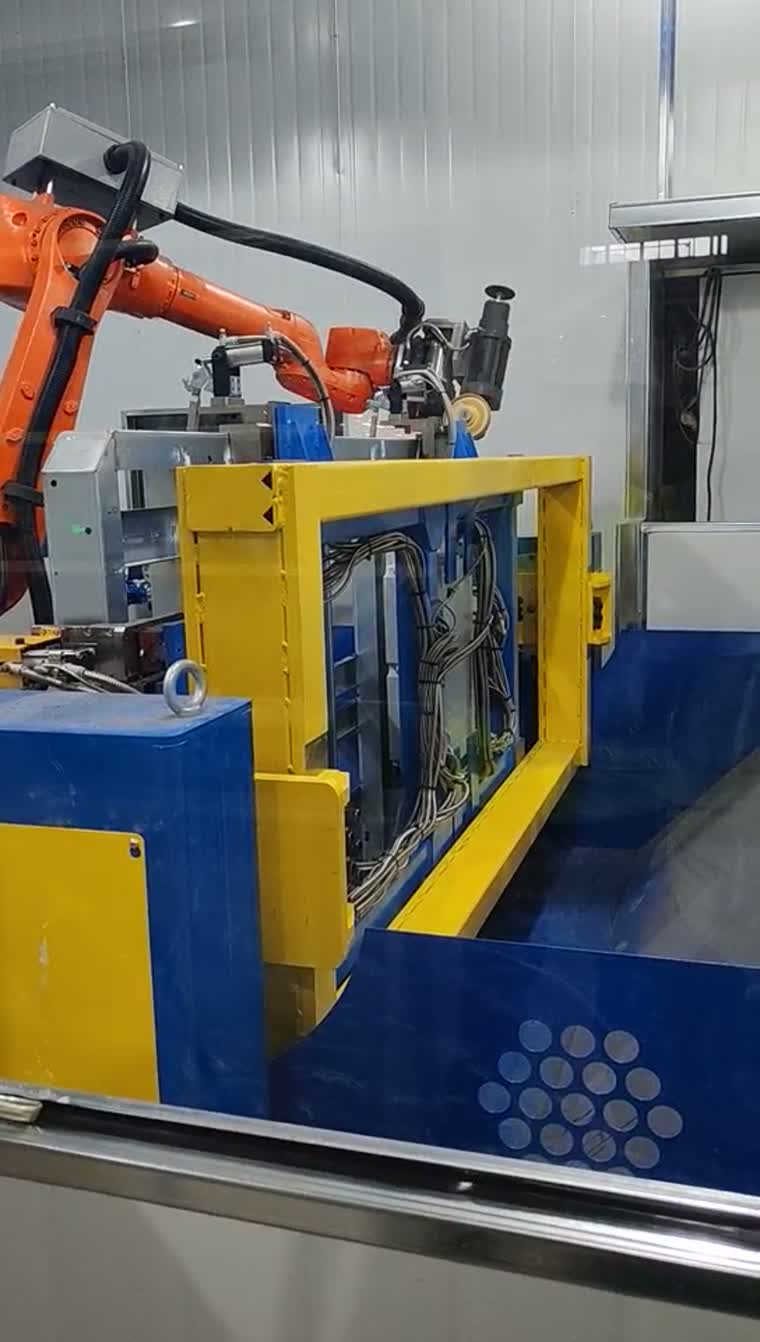
Bateriju paplātes berzes maisīšanas metināšanas apdare ir saistīts process ar savām stiprinājuma un procesa prasībām.
Bateriju paplātes apdare un saistītās procesa iespējasTipiski pielietojumi un integrācijas tvērums
Tipiski pielietojumi ietver lējuma korpusa malu tīrīšanu, dzinēja detaļu atgratēšanu un rāmja metinājuma šuvju apdari. Piegādes apjoms ir definēts, ietverot stiprinājumus, instrumentus, robotu integrāciju un procesa validāciju.
Iekraušanas un izkraušanas saskarnes ir definētas ar augšupējo un lejupējo aprīkojumu.
Kopīgojiet reprezentatīvās sagataves, apstrādājamās malas vai metinājumus, stiprinājuma atskaites punktus un pieņemšanas kritērijus, lai sāktu konfigurācijas pārskatīšanu.
Jautājumi pirms atzarošanas šūnas izvēles
Ko īsti nozīmē "bez programmēšanas" — bez apmācības vai bez CAD modeļa?
Tas nozīmē procesa ceļa ģenerēšanu no noteiktajām kontūrām, lai samazinātu punktu pa punktam apmācību. Darbs bez produkta CAD modeļa ir izvēles konfigurācija; stiprinājumi, instrumenti un procesa pieņemšana joprojām ir jāapstiprina.
Kā tiek ģenerēts instrumenta ceļš, ja liešana atšķiras no detaļas uz detaļu?
Skenēšana identificē atbilstošo kontūru noteiktā apstrādes reģionā. Ceļa ģenerēšana izmanto šo kontūru, savukārt piemērots noteikšanas mehānisms var kompensēt detaļu atšķirības. Ģeometrija, kas neatbilst darbības jomai, prasa procesa pārskatīšanu.
Kad speciāla atzarošanas iekārta pārspēj robotizēto šūnu?
Ir vērts novērtēt specializētu iekārtu, ja detaļu saimes, stiprinājumi un apstrādes secības atkārtojas. Robota šūnu var novērtēt, ja piekļuve, instrumentu pieeja vai produktu klāsts prasa atšķirīgu izkārtojumu; salīdziniet tos uz faktiskajām sagatavēm.
Vai atzarošanu un slīpēšanu pēc metināšanas var veikt vienā šūnā?
Tos var uzskatīt par kopīgu koncepciju, ja armatūra, piekļuve instrumentiem un procesa prasības ir saderīgas. To apvienošana ir projekta lēmums, nevis standarta iespēja, kas tiek pieņemta katram izkārtojumam.
Kāda instrumentu maiņa ir nepieciešama jaukta modeļa ražošanā?
Vispirms definējiet katras detaļu saimes darbības un nepieciešamos instrumentus. Pēc tam, ņemot vērā šo kombināciju, var konfigurēt automātisko instrumentu maiņu un instrumentu krātuvi, tostarp piekļuves un stiprinājumu atstarpes pārbaudes.
Vai redzes ceļa ģenerēšanu var uzstādīt esošajā šūnā?
Modernizācijas piemērotība tiek izvērtēta katrā gadījumā atsevišķi. Pirms modernizācijas definēšanas pārbaudiet robota-kontroliera saskarnes, skenēšanas piekļuvi, kalibrēšanu, instrumentu ģeometriju un stiprinājumu saderību; skenēšanas demonstrācija vien nenodrošina šūnu saderību.