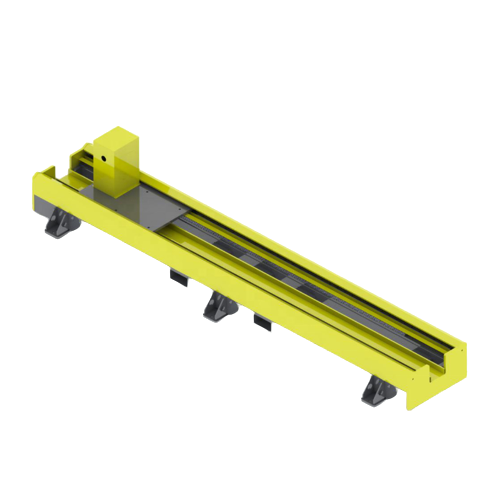
Pēc pasūtījuma izgatavotas lineāras kustības sistēmas

Robotu trase – 7. ass robotu pārvietošanas iekārtas (RTU)

Paplašiniet robota darba diapazonu, aptverot mašīnas, stacijas vai garus sagataves. EVST izstrādā zemes, gaisa un kopņu robotu trases jūsu robotam, pārvietošanās vietai, slodzei, darba ciklam, videi un objekta apstākļiem.

Izgatavots katram projektam individuāli Zemes, debesu un kopņu izkārtojumi Sliežu ceļa konfigurācijas ar nominālo vagona slodzi līdz 6,000 kg

Kas tas ir

Pievienojiet savam robotam koordinētu lineāro asi

Robota trase ir darbināma lineāra ass, kas pārvieto rūpniecisko robotu starp darba pozīcijām. To sauc arī par 7. ass robota pārneses bloku, un tā paplašina robota darba diapazonu, lai viens robots varētu apkalpot garas detaļas, vairākas mašīnas vai atsevišķas procesa stacijas. Uz grīdas montējamās versijas ir pazīstamas arī kā zemes sliede vai grīdas sliede.

Produktu saime

Izvēlieties darba vietai atbilstošu izkārtojumu

Sliežu ceļa struktūra tiek izvēlēta, pamatojoties uz pieejamo grīdas platību, piekļuvi sagatavei, robota orientāciju un procesa ceļu. Zemes, debesu un kopņu sistēmas tiek projektētas atbilstoši robotam, uzstādītajai masai un projekta apstākļiem.

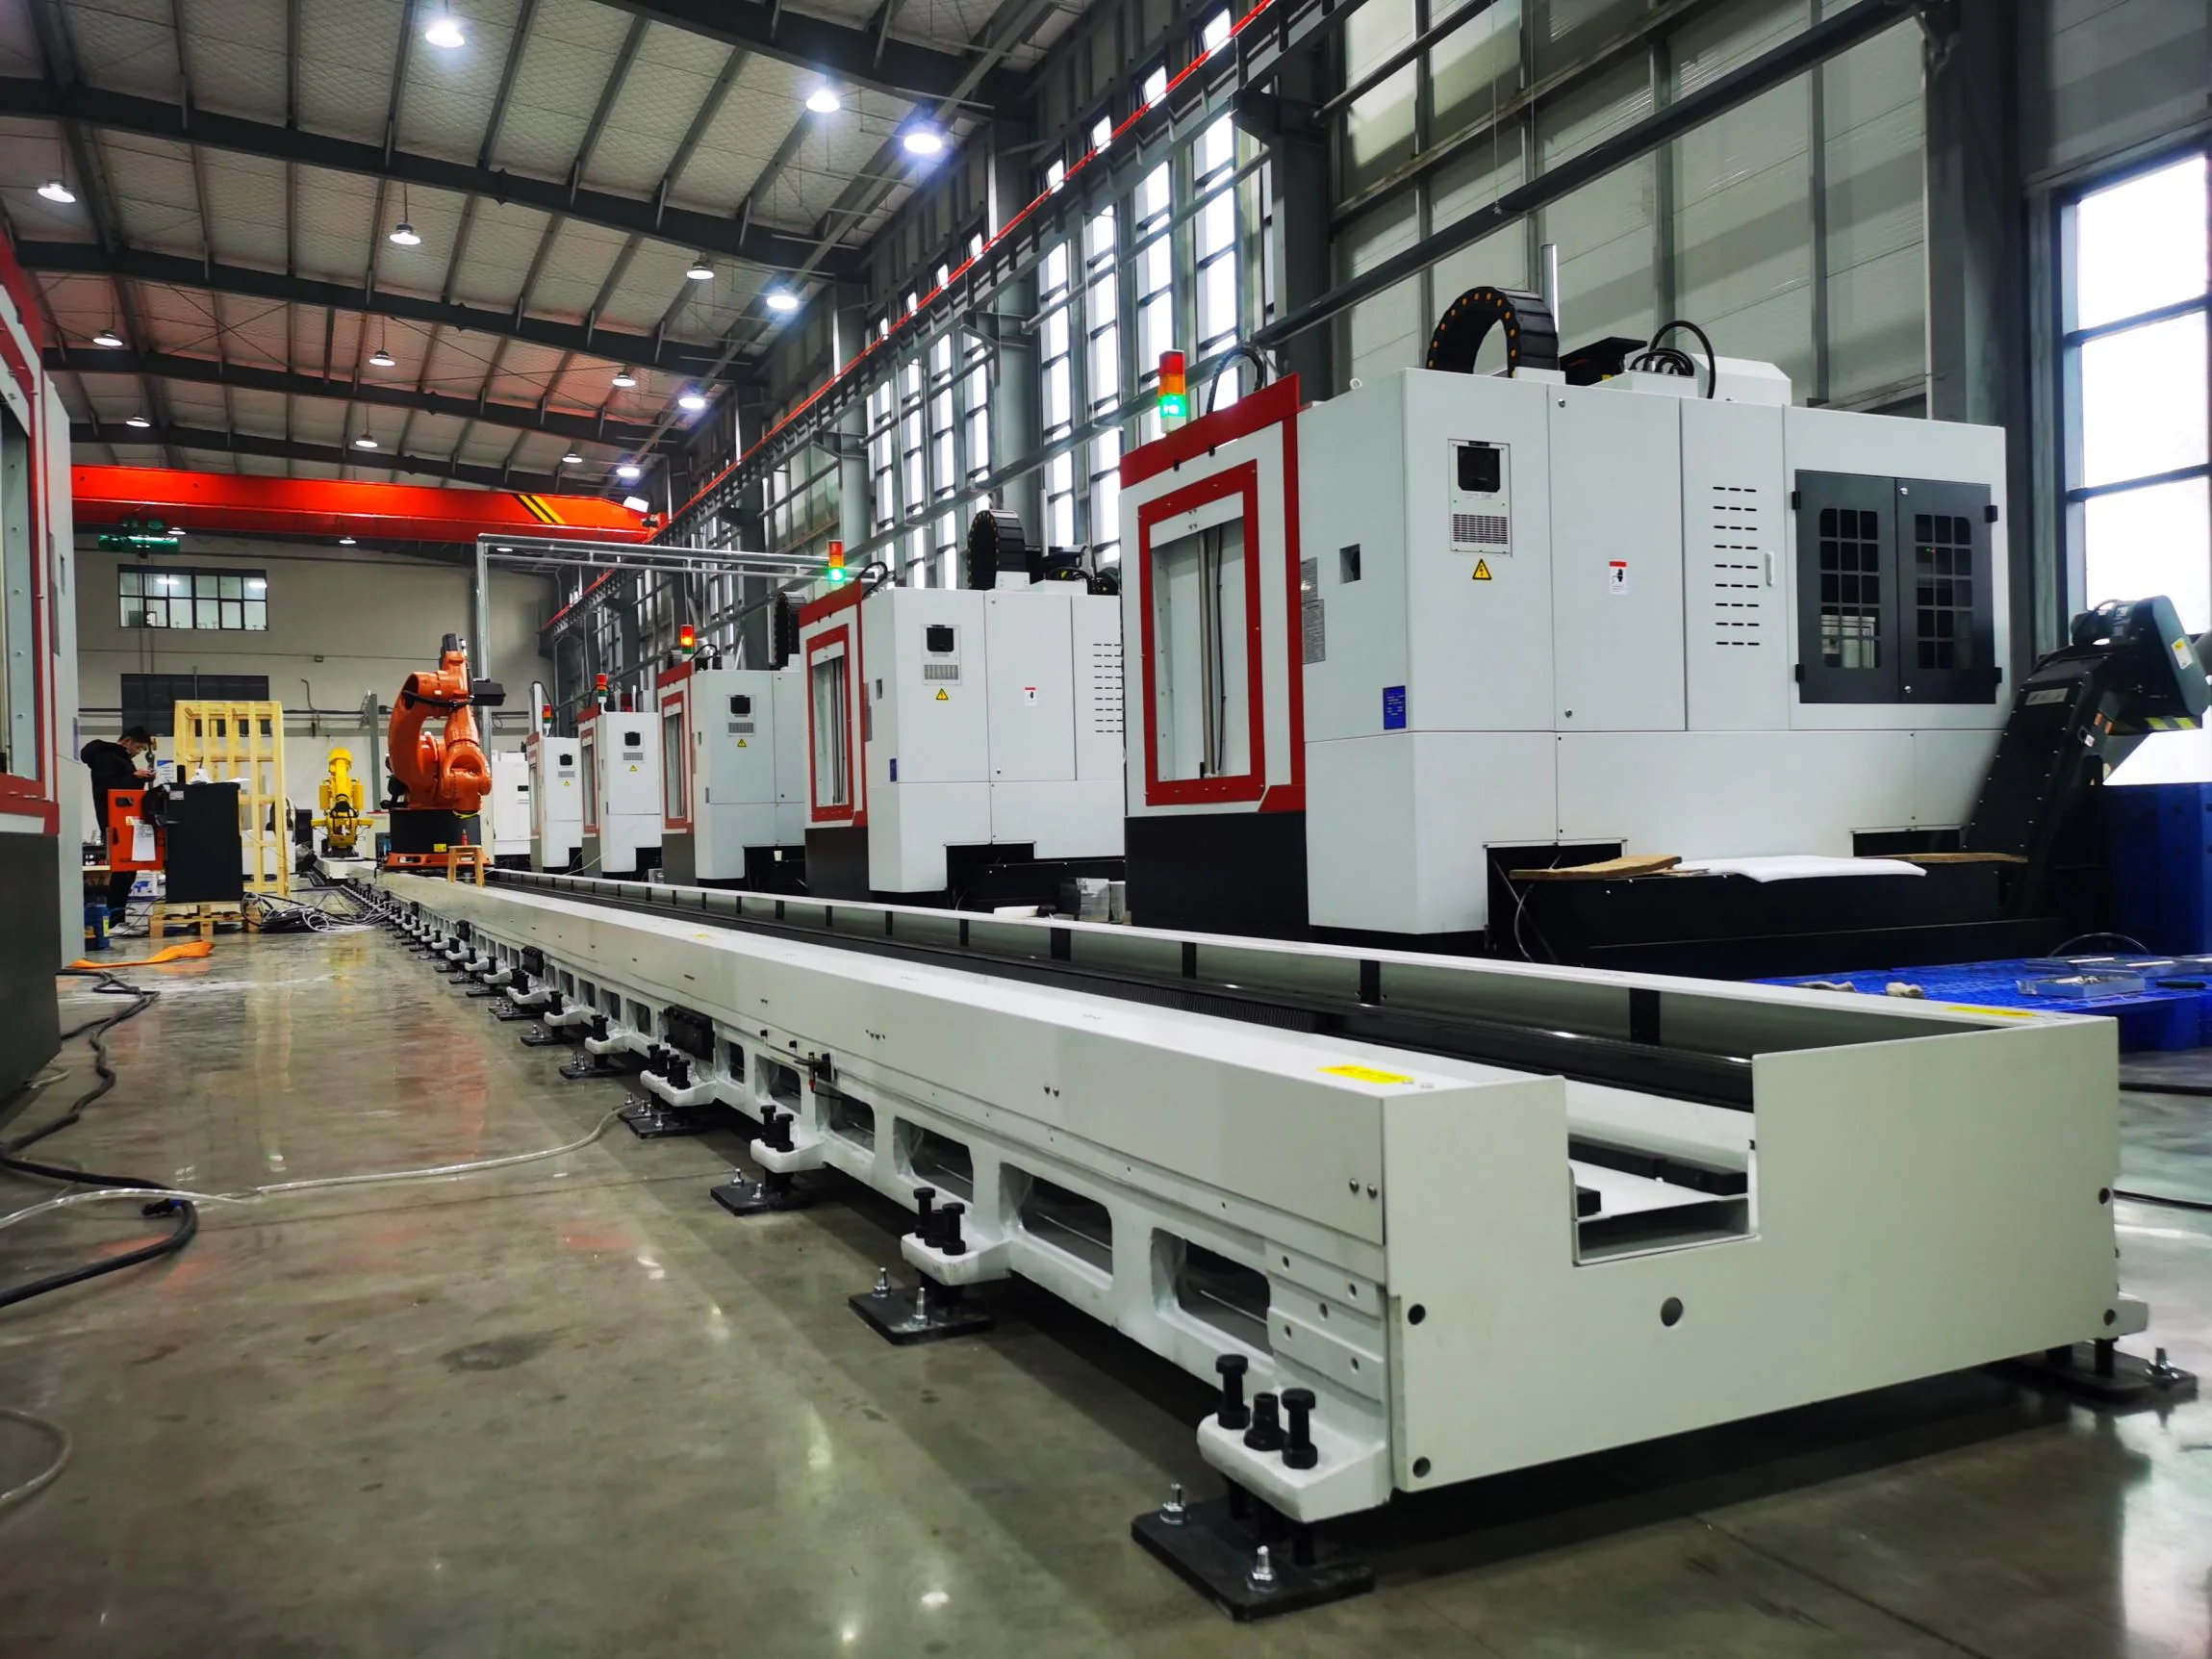
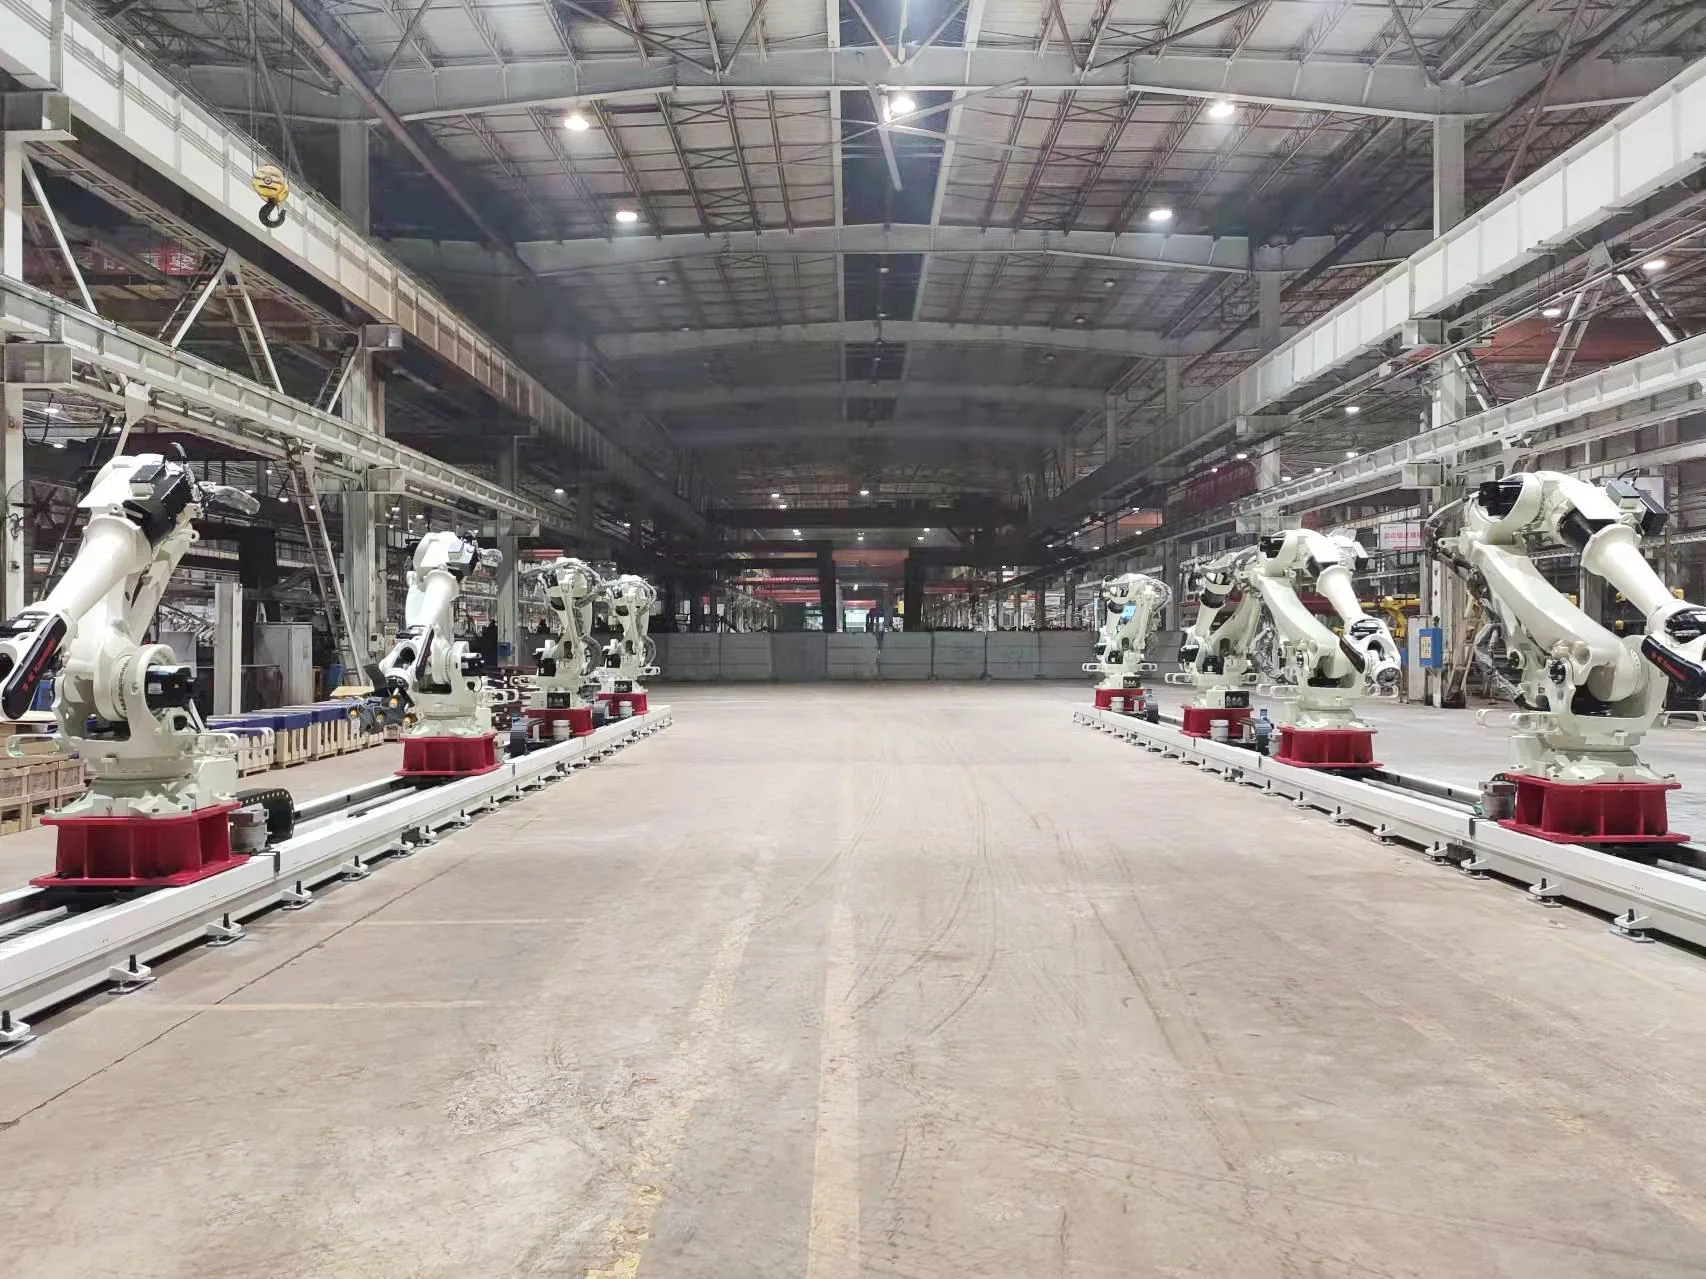
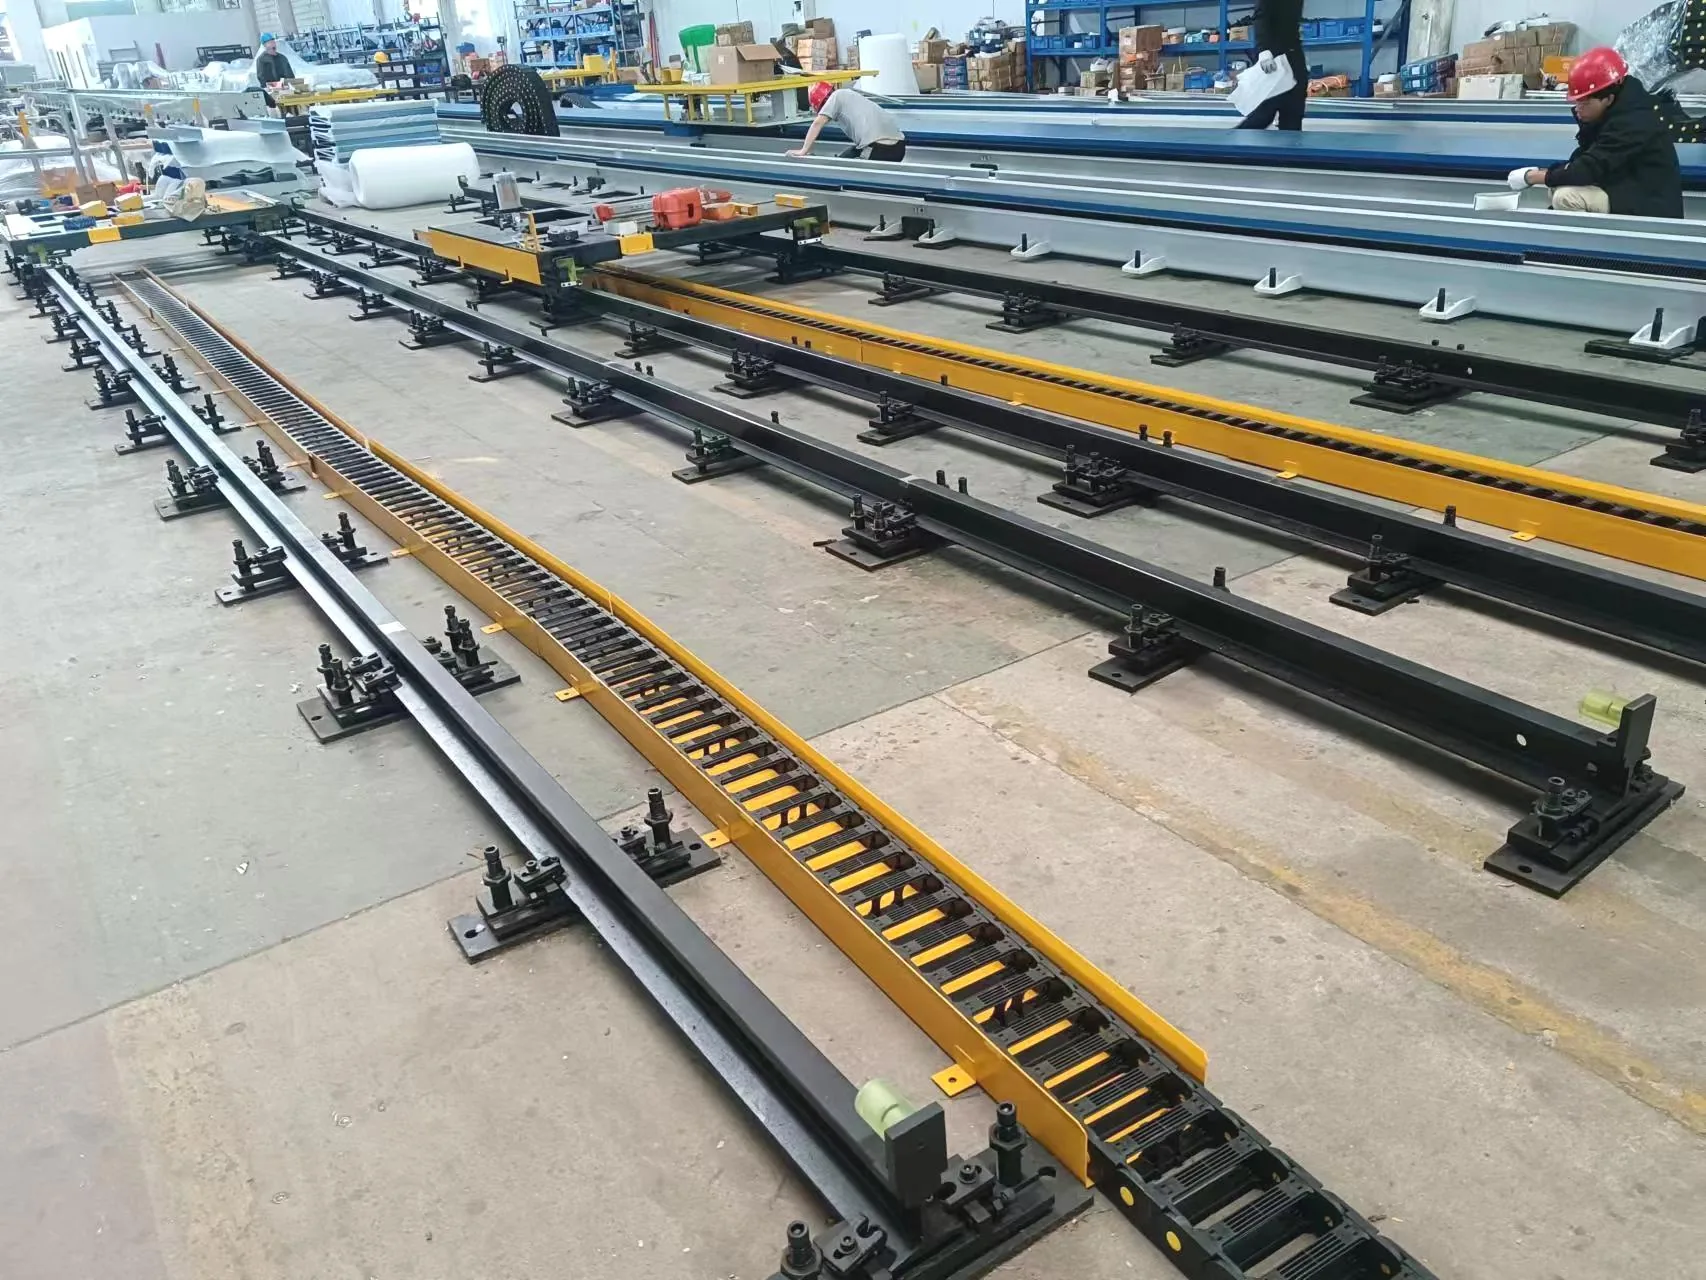
Darbnīcā tiek montētas uz zemes montētas robotu trases

Zemes dzelzceļš

Grīdas sliede (uz grīdas montēta sliede)

Praktisks izkārtojums robota pārvietošanai gar mašīnām, stiprinājumiem vai garām sagatavēm. Projektam ir norādīta pamatnes konstrukcija, pārvietošanās un aizsardzība.

Izvēlieties to, kad: Prioritātes ir pieejams apkalpošanas līmenis grīdā un tieša eja blakus iekārtām.
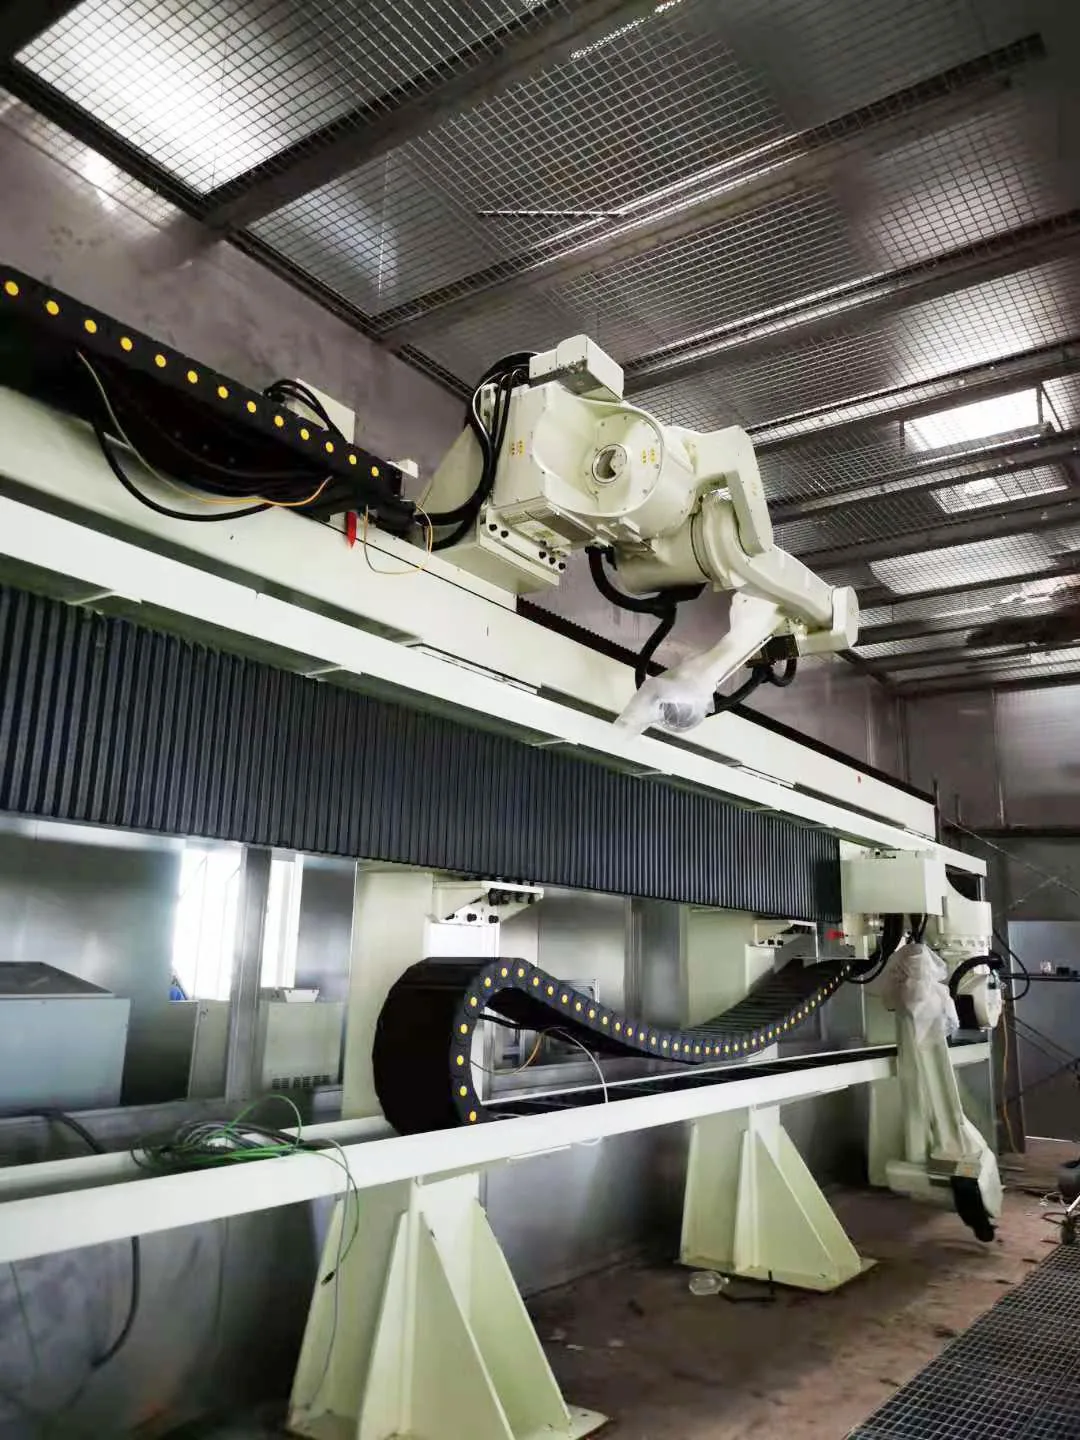
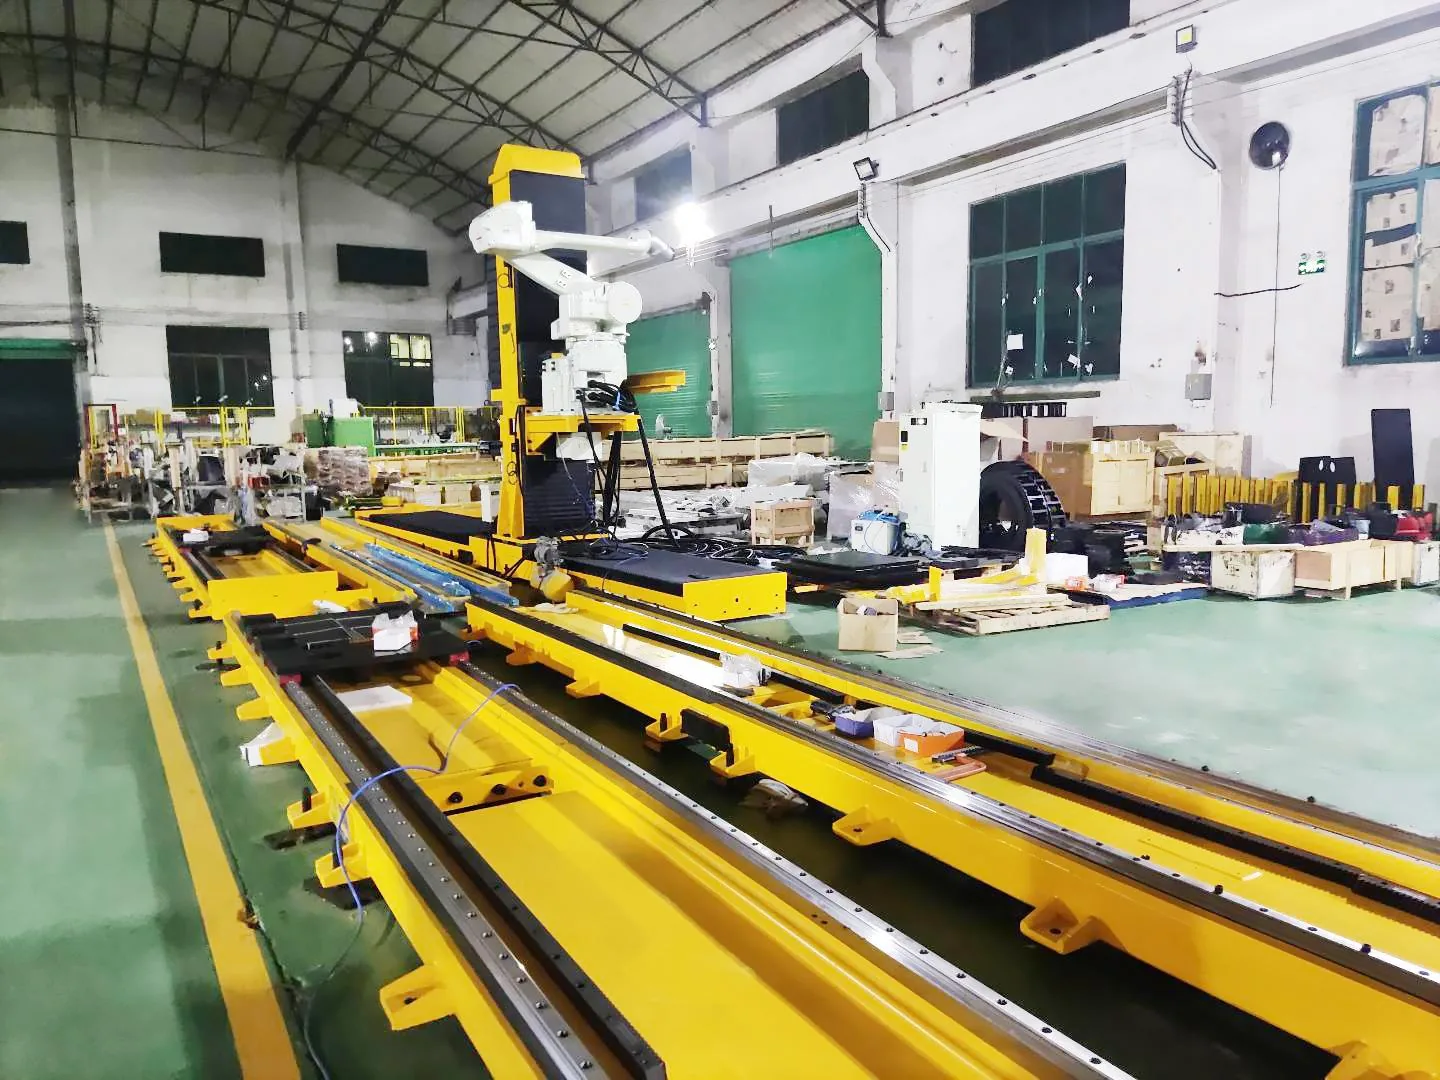
Pacelta robotu trase, kas pārvadā robotu virs darba zonas

Debesu dzelzceļš

Sky Rail (virszemes/paceltais sliežu ceļš)

Pārvieto robotu virs darba zonas, lai saglabātu piekļuvi grīdai vai pieietu procesam no paceltas orientācijas. Struktūra un saskarnes ir konstruētas atbilstoši šūnai.

Izvēlieties to, kad: Grīdas platības atbrīvošana vai procesa pieešana no augšas ir svarīga.

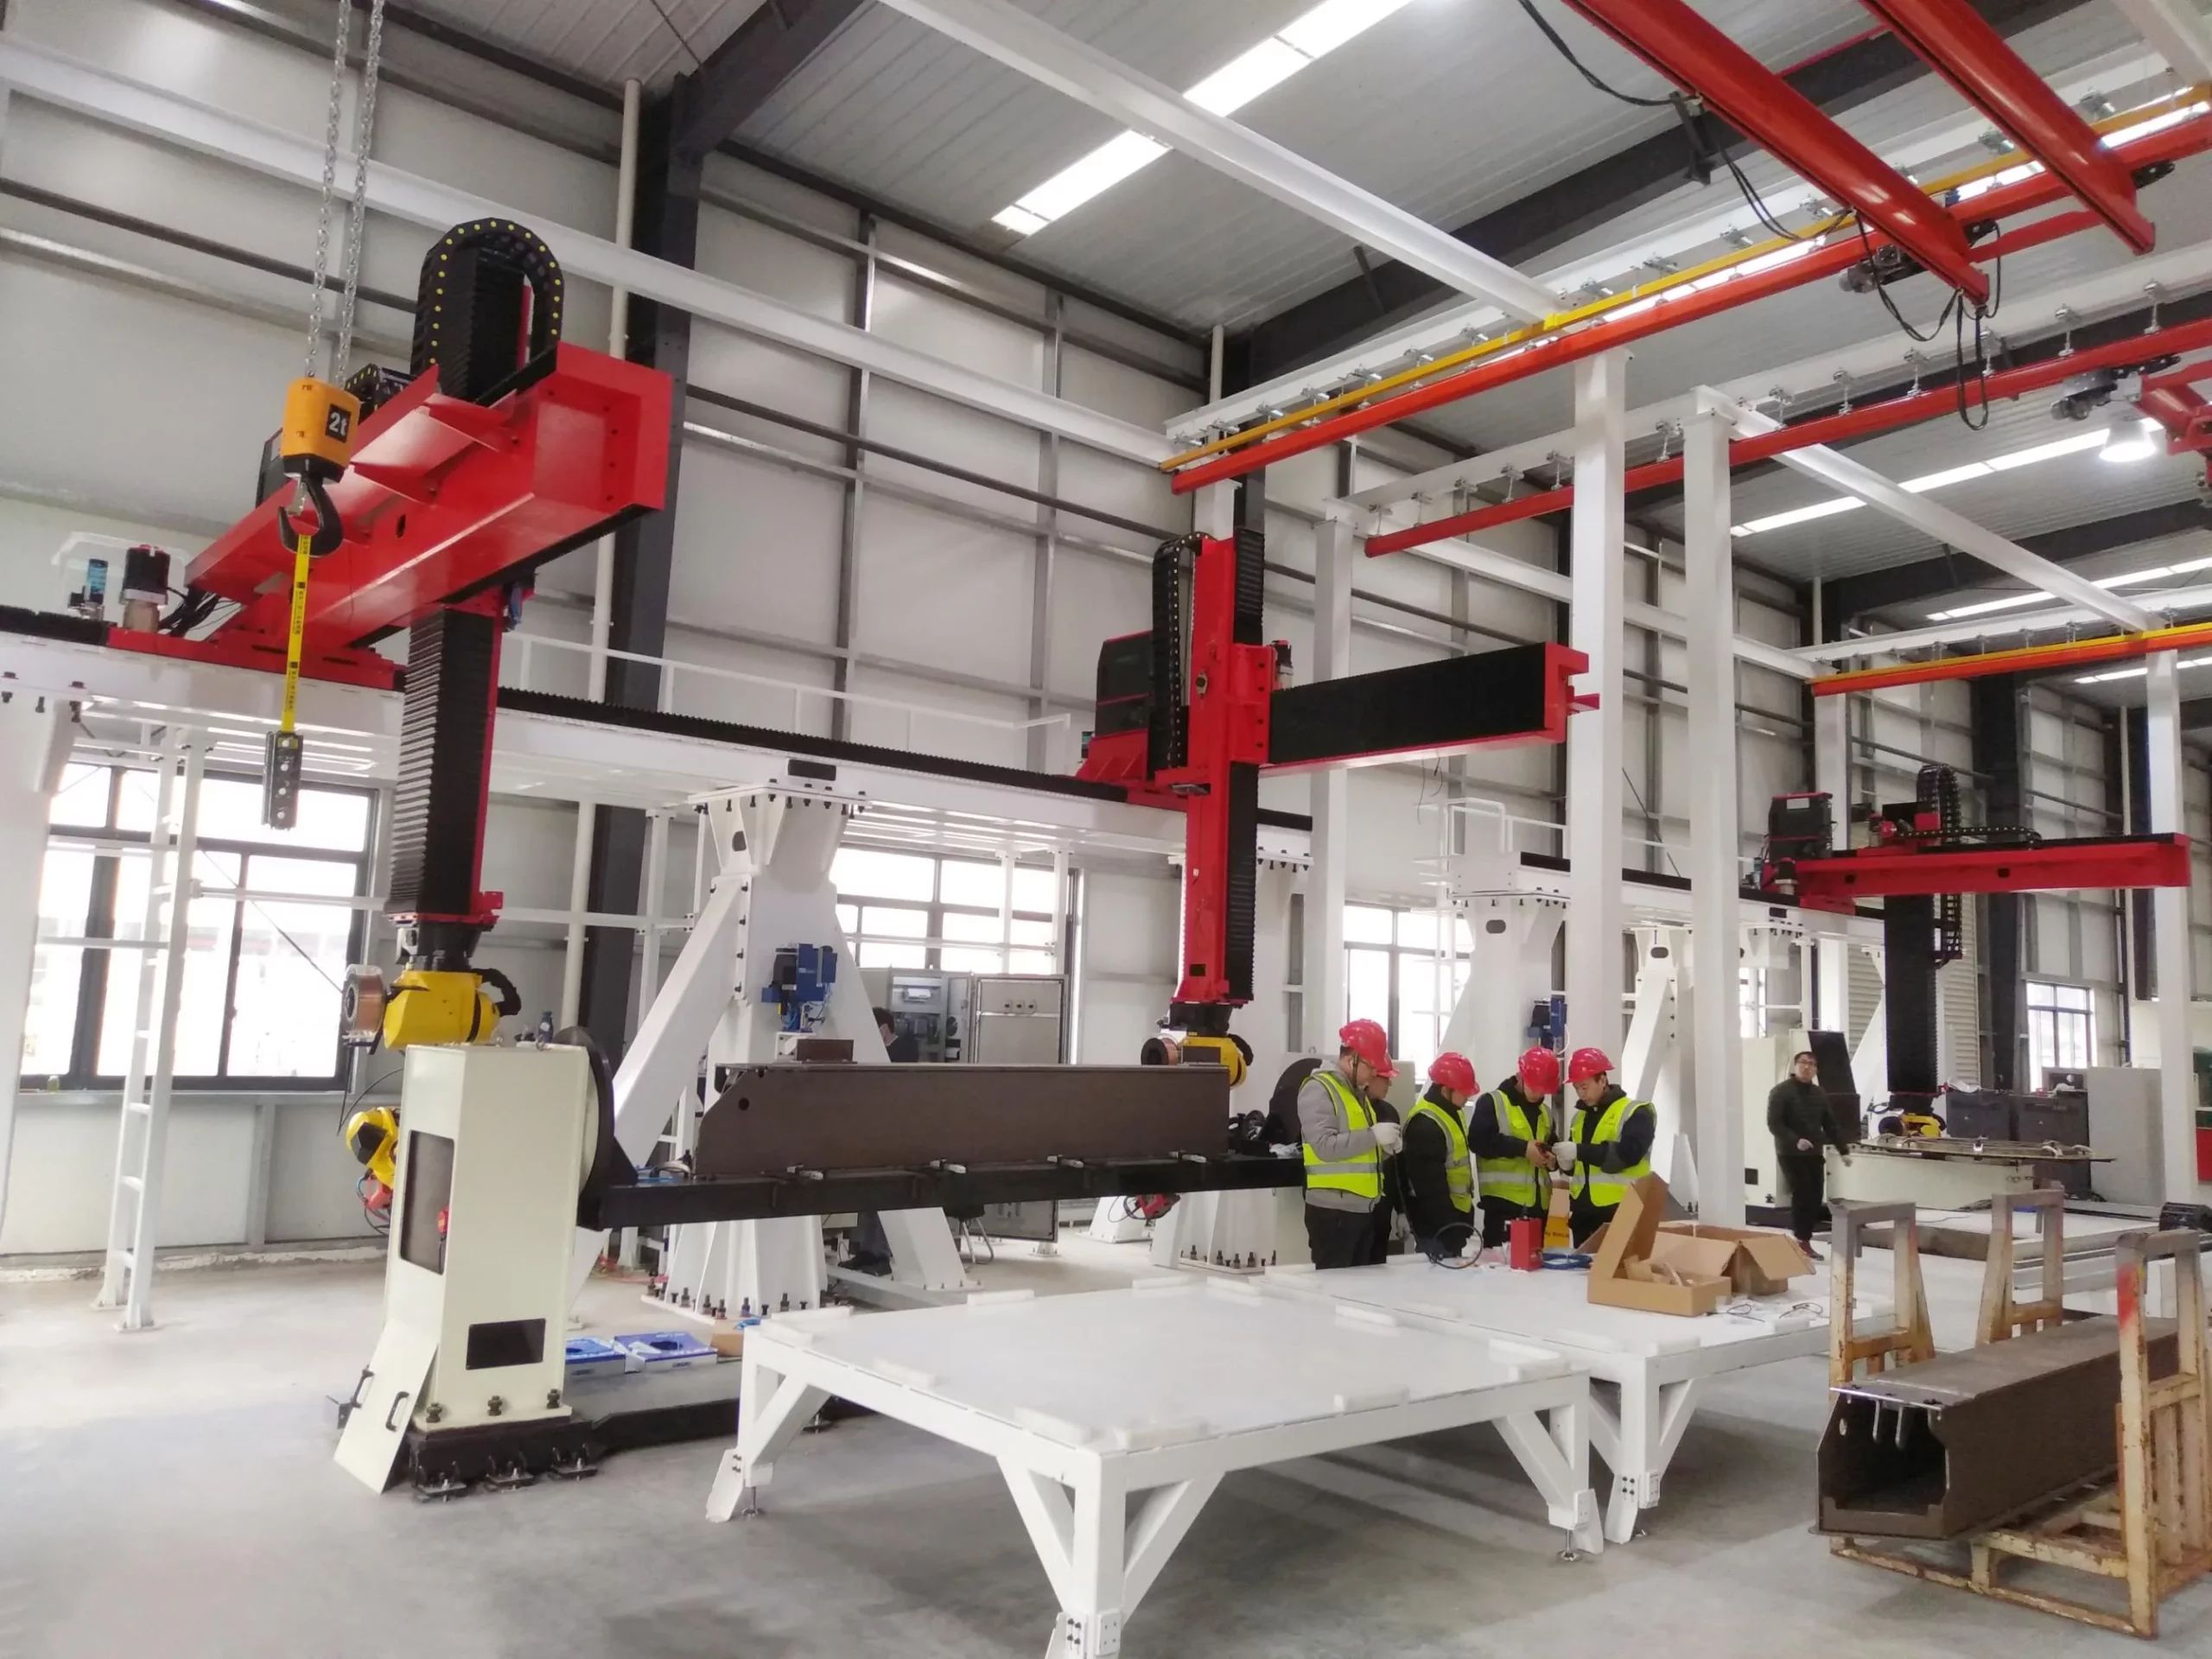
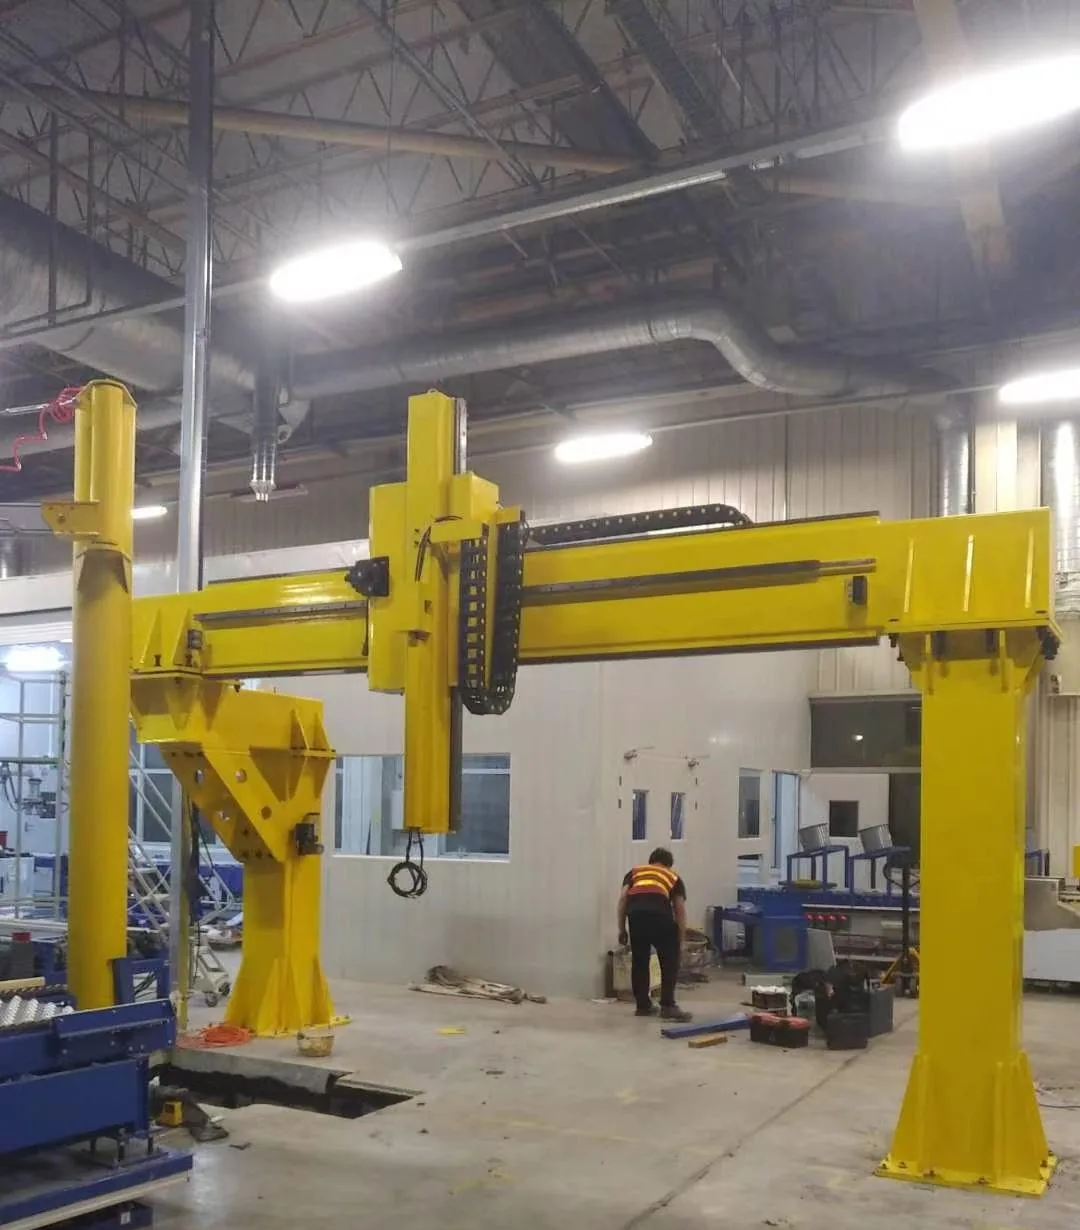
Darbnīcā uzstādīta kopņu robotizēta sliežu konstrukcija

Kopņu sliede

Kopņu un portālu sistēmas

Portāla stila struktūra lielākiem darba apgabaliem un lietojumprogrammai specifiskiem kustību izkārtojumiem. Laidums, asis, saskarnes un konstrukcijas detaļas tiek izstrādātas katram projektam atsevišķi.

Izvēlieties to, kad: viena zemes ass nevar aptvert nepieciešamo laidumu vai koordinētu kustību vairāk nekā vienā lineārā asī.

Atlases process

Septiņas ieejas funkcionējošai konfigurācijai

Noderīgam pieprasījumam nav nepieciešama pabeigta specifikācija. Sāciet ar ekspluatācijas prasībām un pieejamo informāciju par vietu; pēc tam sliežu ceļu var pielāgot uzstādītajai masai.

Pielietojums un sagatave

Aprakstiet procesu, detaļas izmēru, stacijas un to, kā robotam jāpieiet darbam.

Robots un uzstādītā masa

Norādiet robota marku/modeli, robota korpusa masu, uz ratiņiem uzstādīto stāvvadu vai stiprinājumus un plaukstas locītavas lietderīgo slodzi.

Ceļošana un sasniedzamība

Norādiet nepieciešamo efektīvo pārvietošanās attālumu vai kopīgojiet šūnas izkārtojumu, lai varētu ņemt vērā gala attālumus un robota pamatnes garumu.

Kustības prasība

Kopīgojiet mērķa ātrumu, atkārtojamību, darba ciklu, apstāšanās vietas un jebkādu nepieciešamo koordināciju ar robota kontrolieri.

Montāžas orientācija

Izvēlieties sākotnējo zemes, paaugstināto, apgriezto vai kopņu koncepciju, pamatojoties uz piekļuves un procesa ģeometriju.

Vide un aizsardzība

Nosakiet putekļus, šļakatas, šķidrumus, temperatūru un tīrīšanas apstākļus, kas ietekmē korpusa un materiālu izvēli.

Vietne un saskarnes

Nodrošināt pamatu apstākļus, inženierkomunikācijas, pieejamo telpu, drošības saskarnes un piegādes ierobežojumus.

Struktūra un aizsardzība

Konstrukcija seko slodzei un videi

EVST var konfigurēt metinātas vai lietas konstrukcijas pieejas un pielāgot ārējo aizsardzību darba šūnai. Galīgā izvēle ir atkarīga no kustīgās masas, laiduma, procesa apstākļiem un apkopes vajadzībām.

Pilnībā noslēgti aizsargpārklāji
Silfonu aizsardzība
Rūtainas plāksnes vāks
Daļēji slēgts lokšņu metāla pārsegs
Pielāgota 304 nerūsējošā tērauda konstrukcija
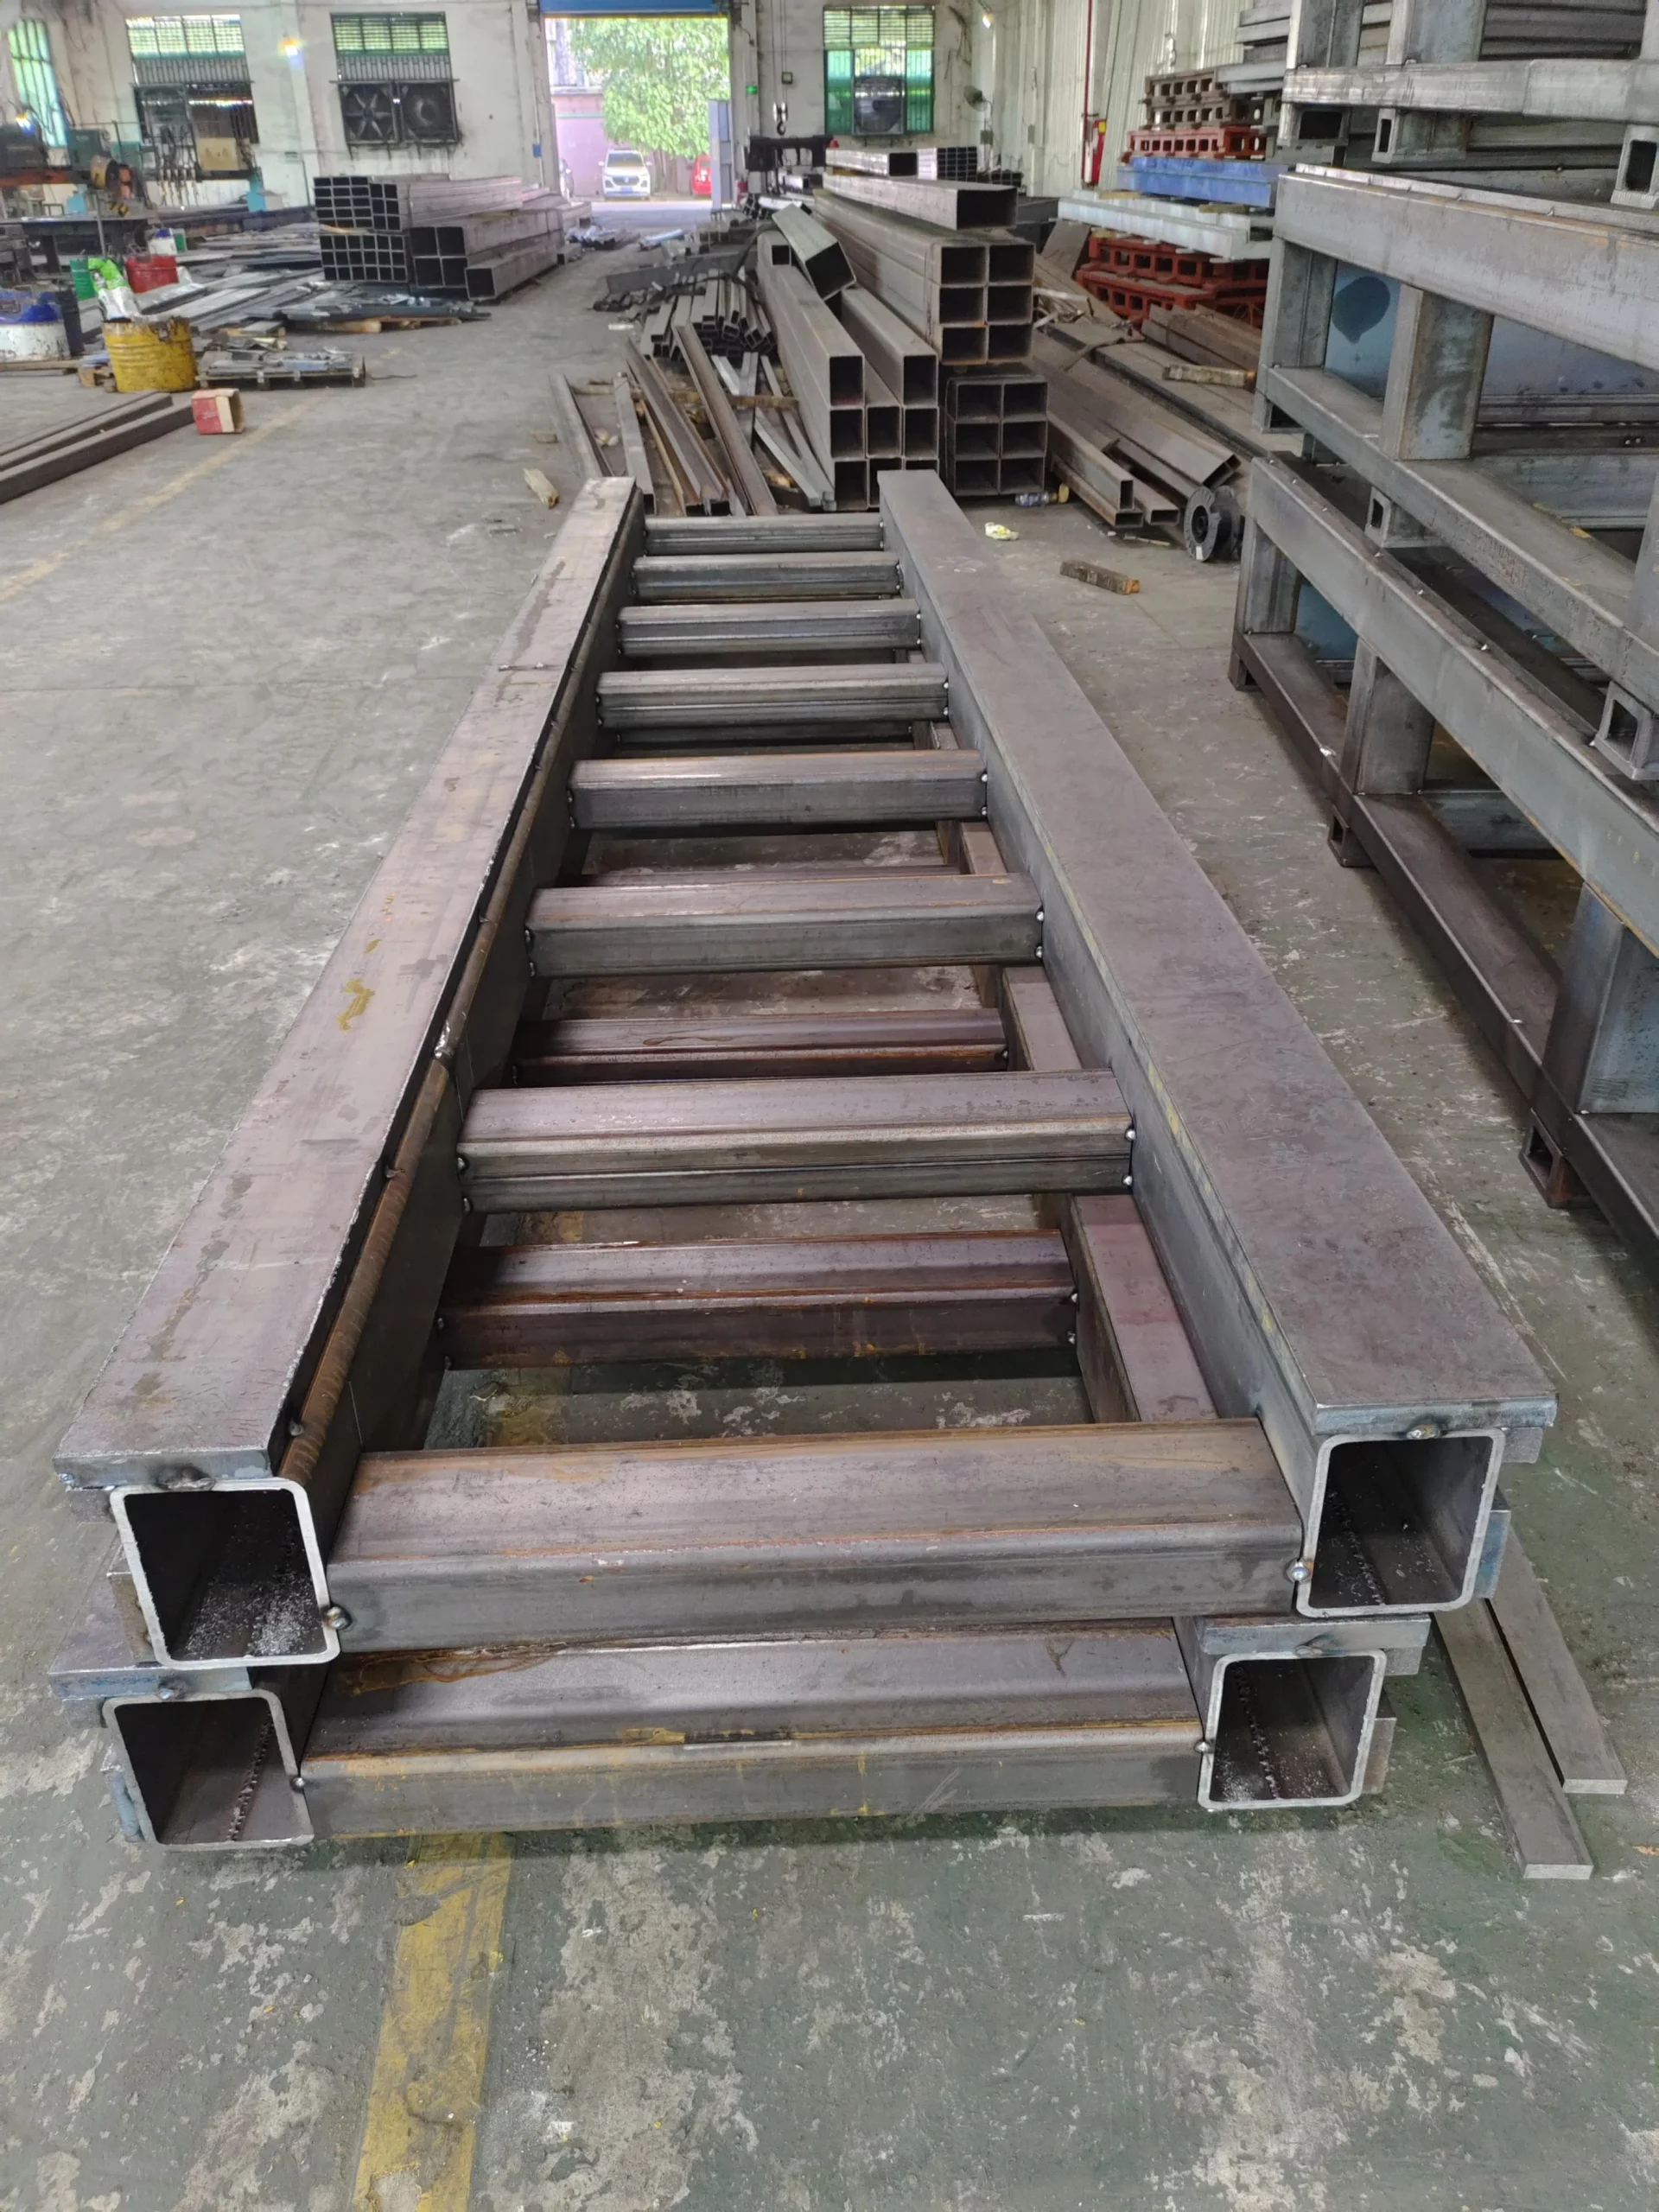
Metināta tērauda sliežu rāmja izgatavošana

Metināta konstrukcija

Izgatavots atbilstoši nepieciešamajam garumam, saskarnēm un slodzes gadījumam.

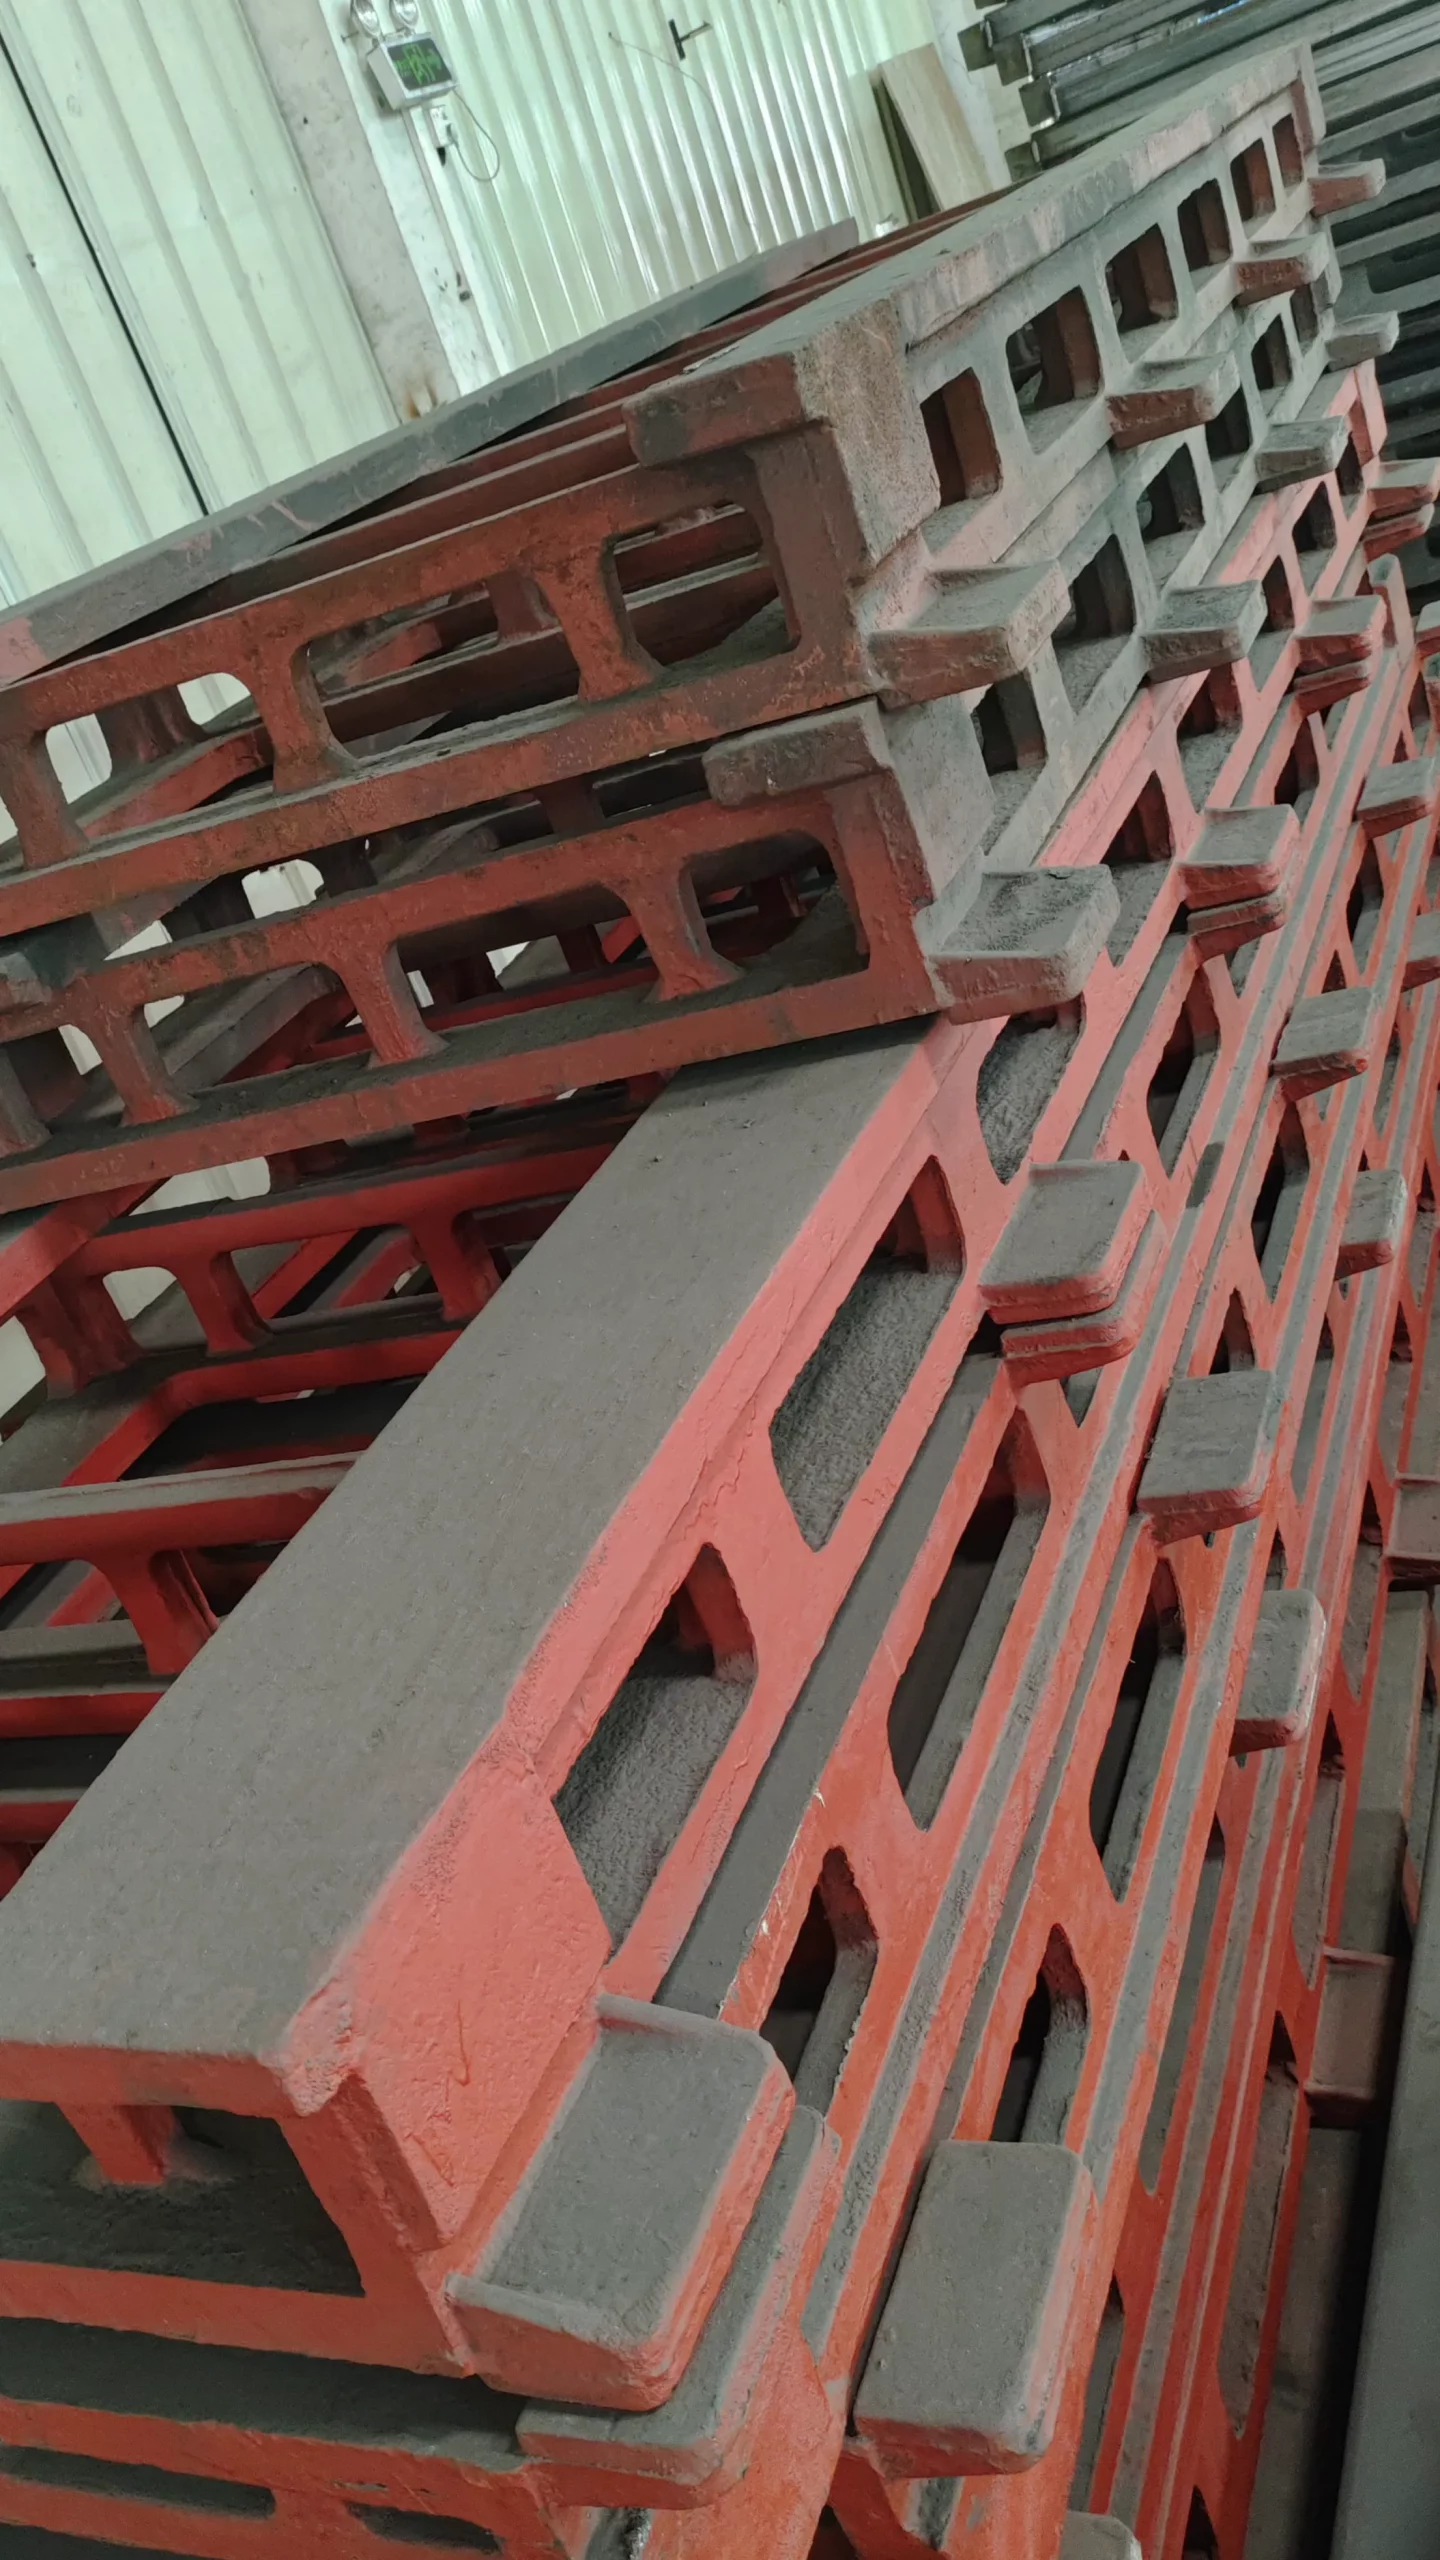
Lietie konstrukcijas sliežu komponenti pirms apstrādes

Lietā struktūra

Pieejams, ja inženiertehniskā konfigurācija paredz lietus konstrukcijas komponentus.

Aplikācijas

Pārvietojiet vienu robotu pa lielāku procesa daļu

Robotu trases tiek izmantotas, ja process ir garāks par robota fiksēto bāzes darba diapazonu vai ja vienam robotam ir jāapkalpo atsevišķas darba pozīcijas.

Mašīnu kopšana

Apkalpot darbgaldu rindu no koplietojama lineāra ceļa.

Metināšana

Sasniedziet garas konstrukcijas, vairākus stiprinājumus vai atsevišķas metināšanas stacijas.

Materiālu apstrāde

Pārnest detaļas starp procesa pozīcijām paplašinātā šūnā.

Paletes

Nosedziet vairākas paņemšanas un novietošanas pozīcijas ar vienu kustīgu robota pamatni.

Izsmidzināšana

Pārvietojieties pa augstām vai paplašinātām virsmām slēgtā procesa zonā.

Akumulatora žāvēšanas līnijas apstrāde

Pārvietošanās starp uzglabāšanas vai apstrādes nodalījumiem akumulatoru ražošanas līnijā.

Viena trase, vairākas mašīnas

Koordinēt robotu ar vairākām iekārtām, ja to atļauj cikla plānošana.

Lielu komponentu apstrāde

Lai piekļūtu lielākām darba zonām, izmantojiet zemes, paaugstinātas vai kopņu konstrukcijas.

Izturīgs pielāgots projekts

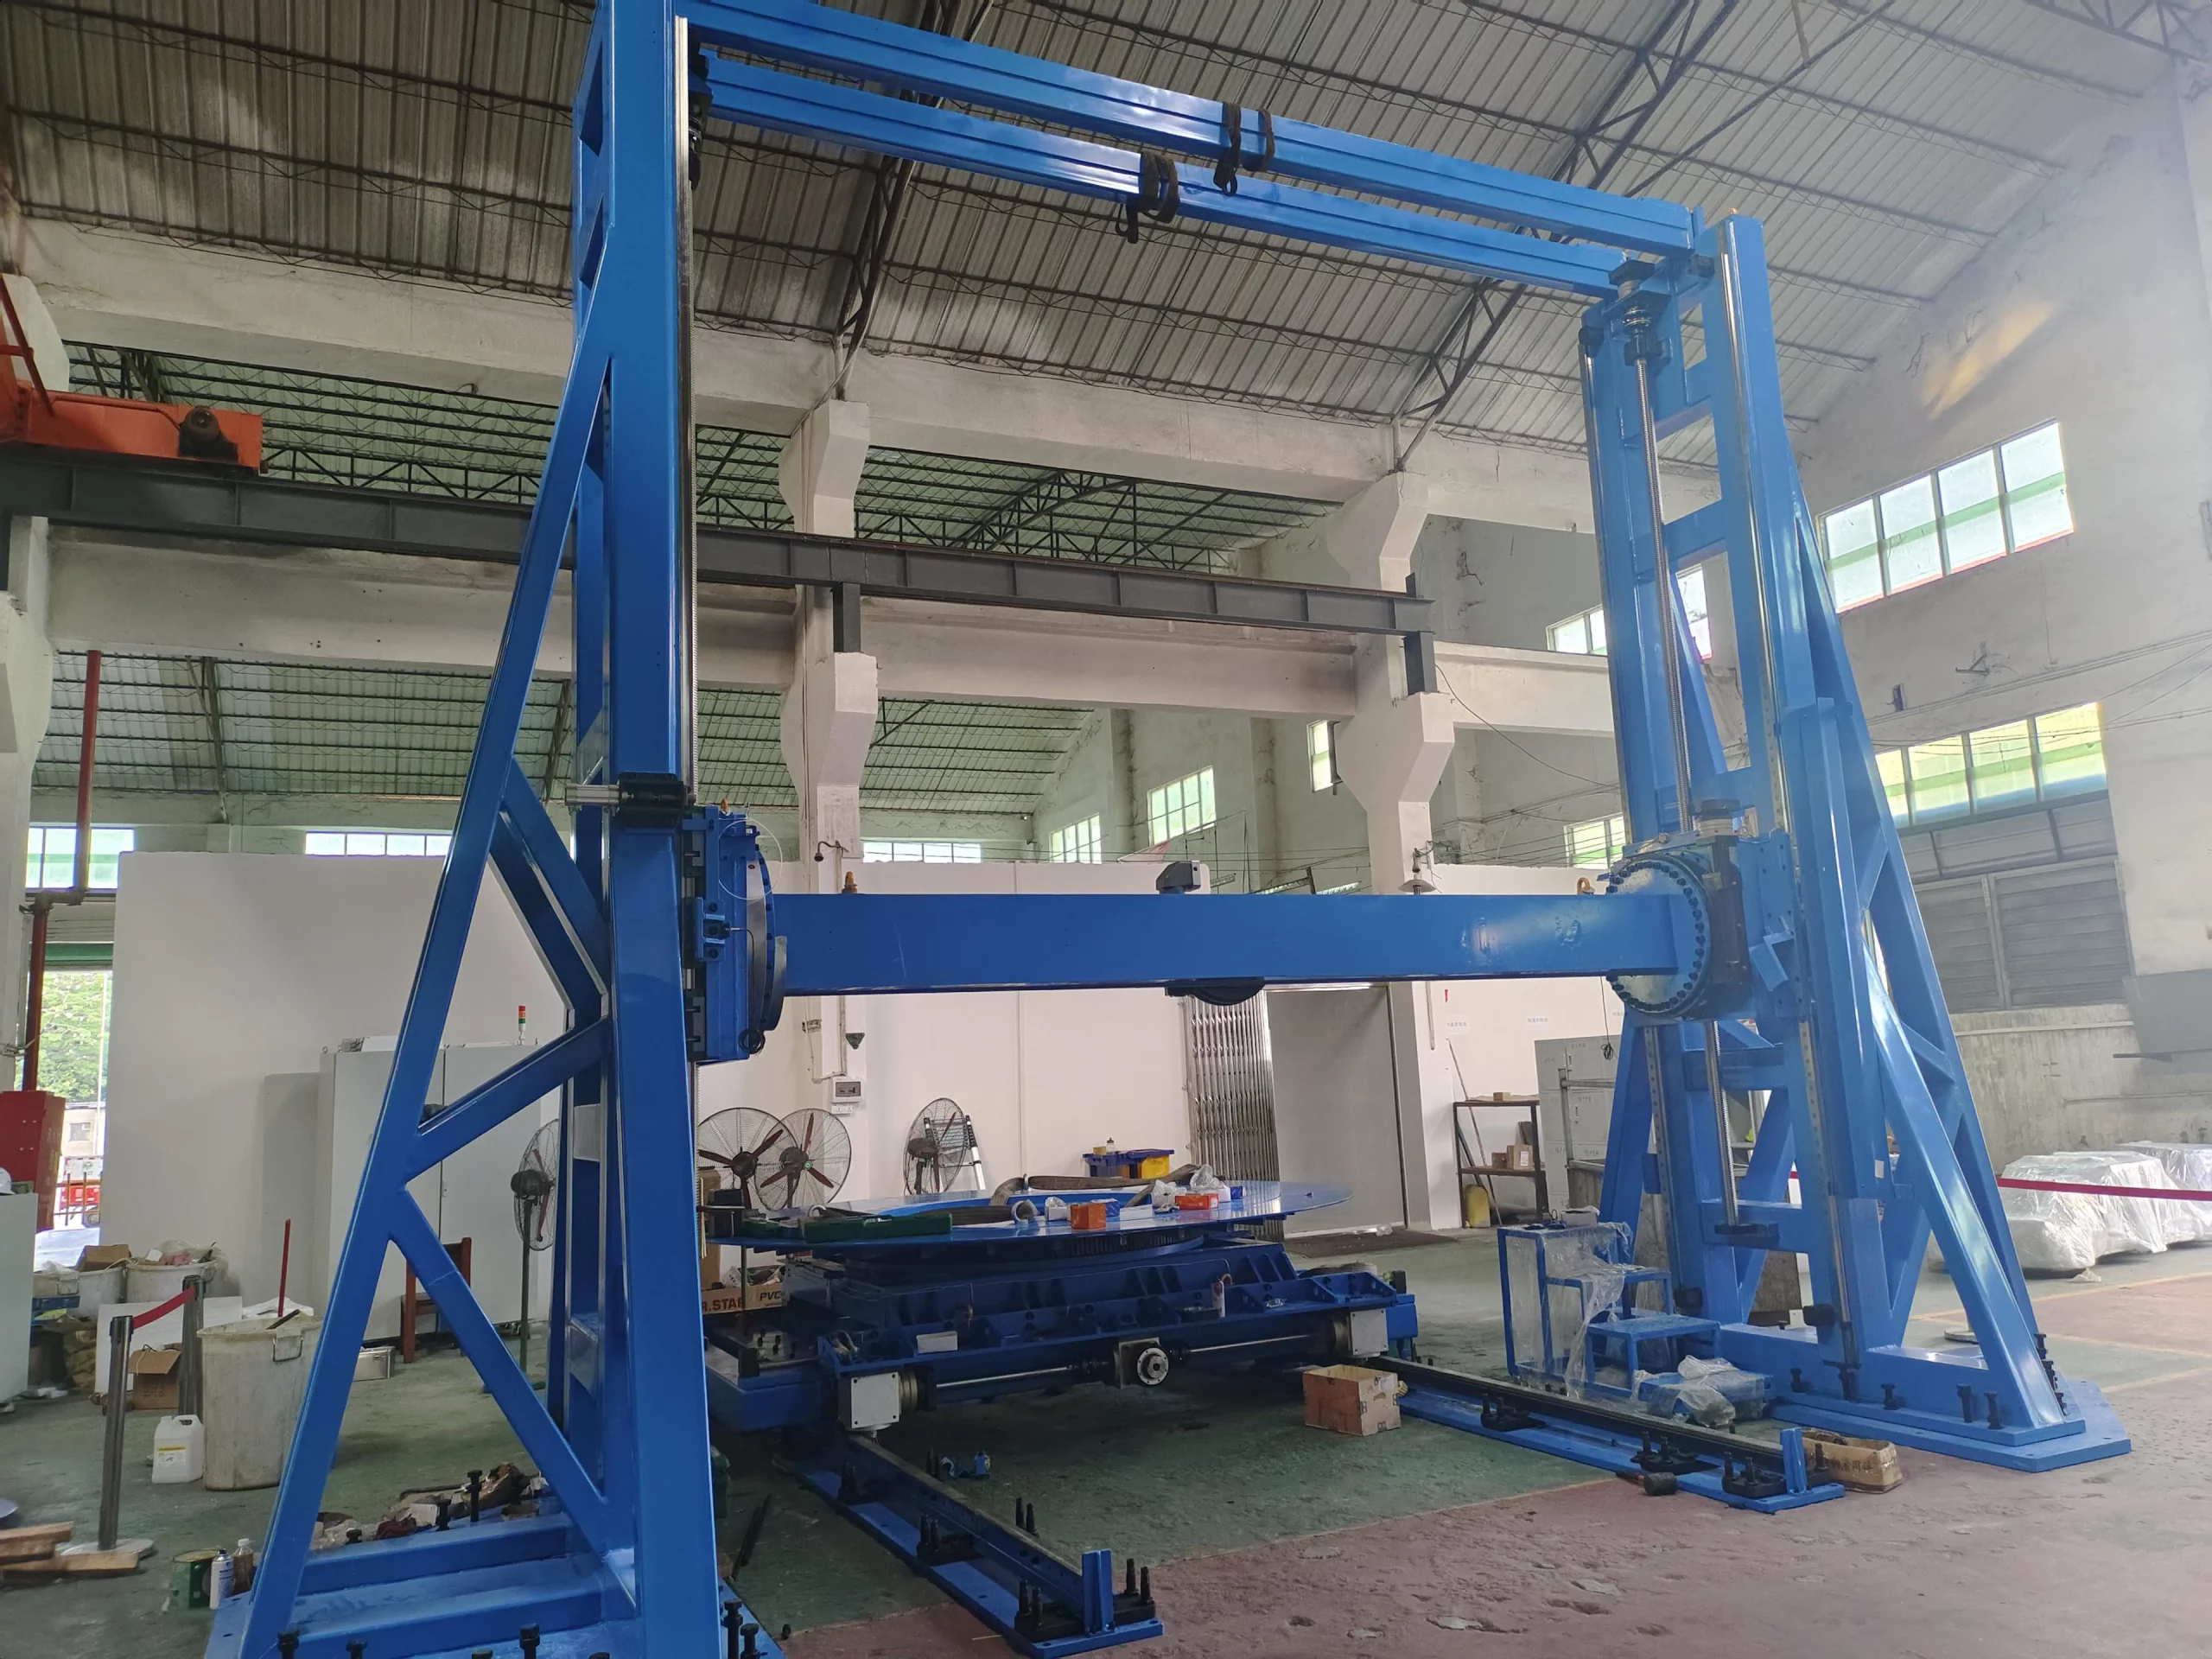
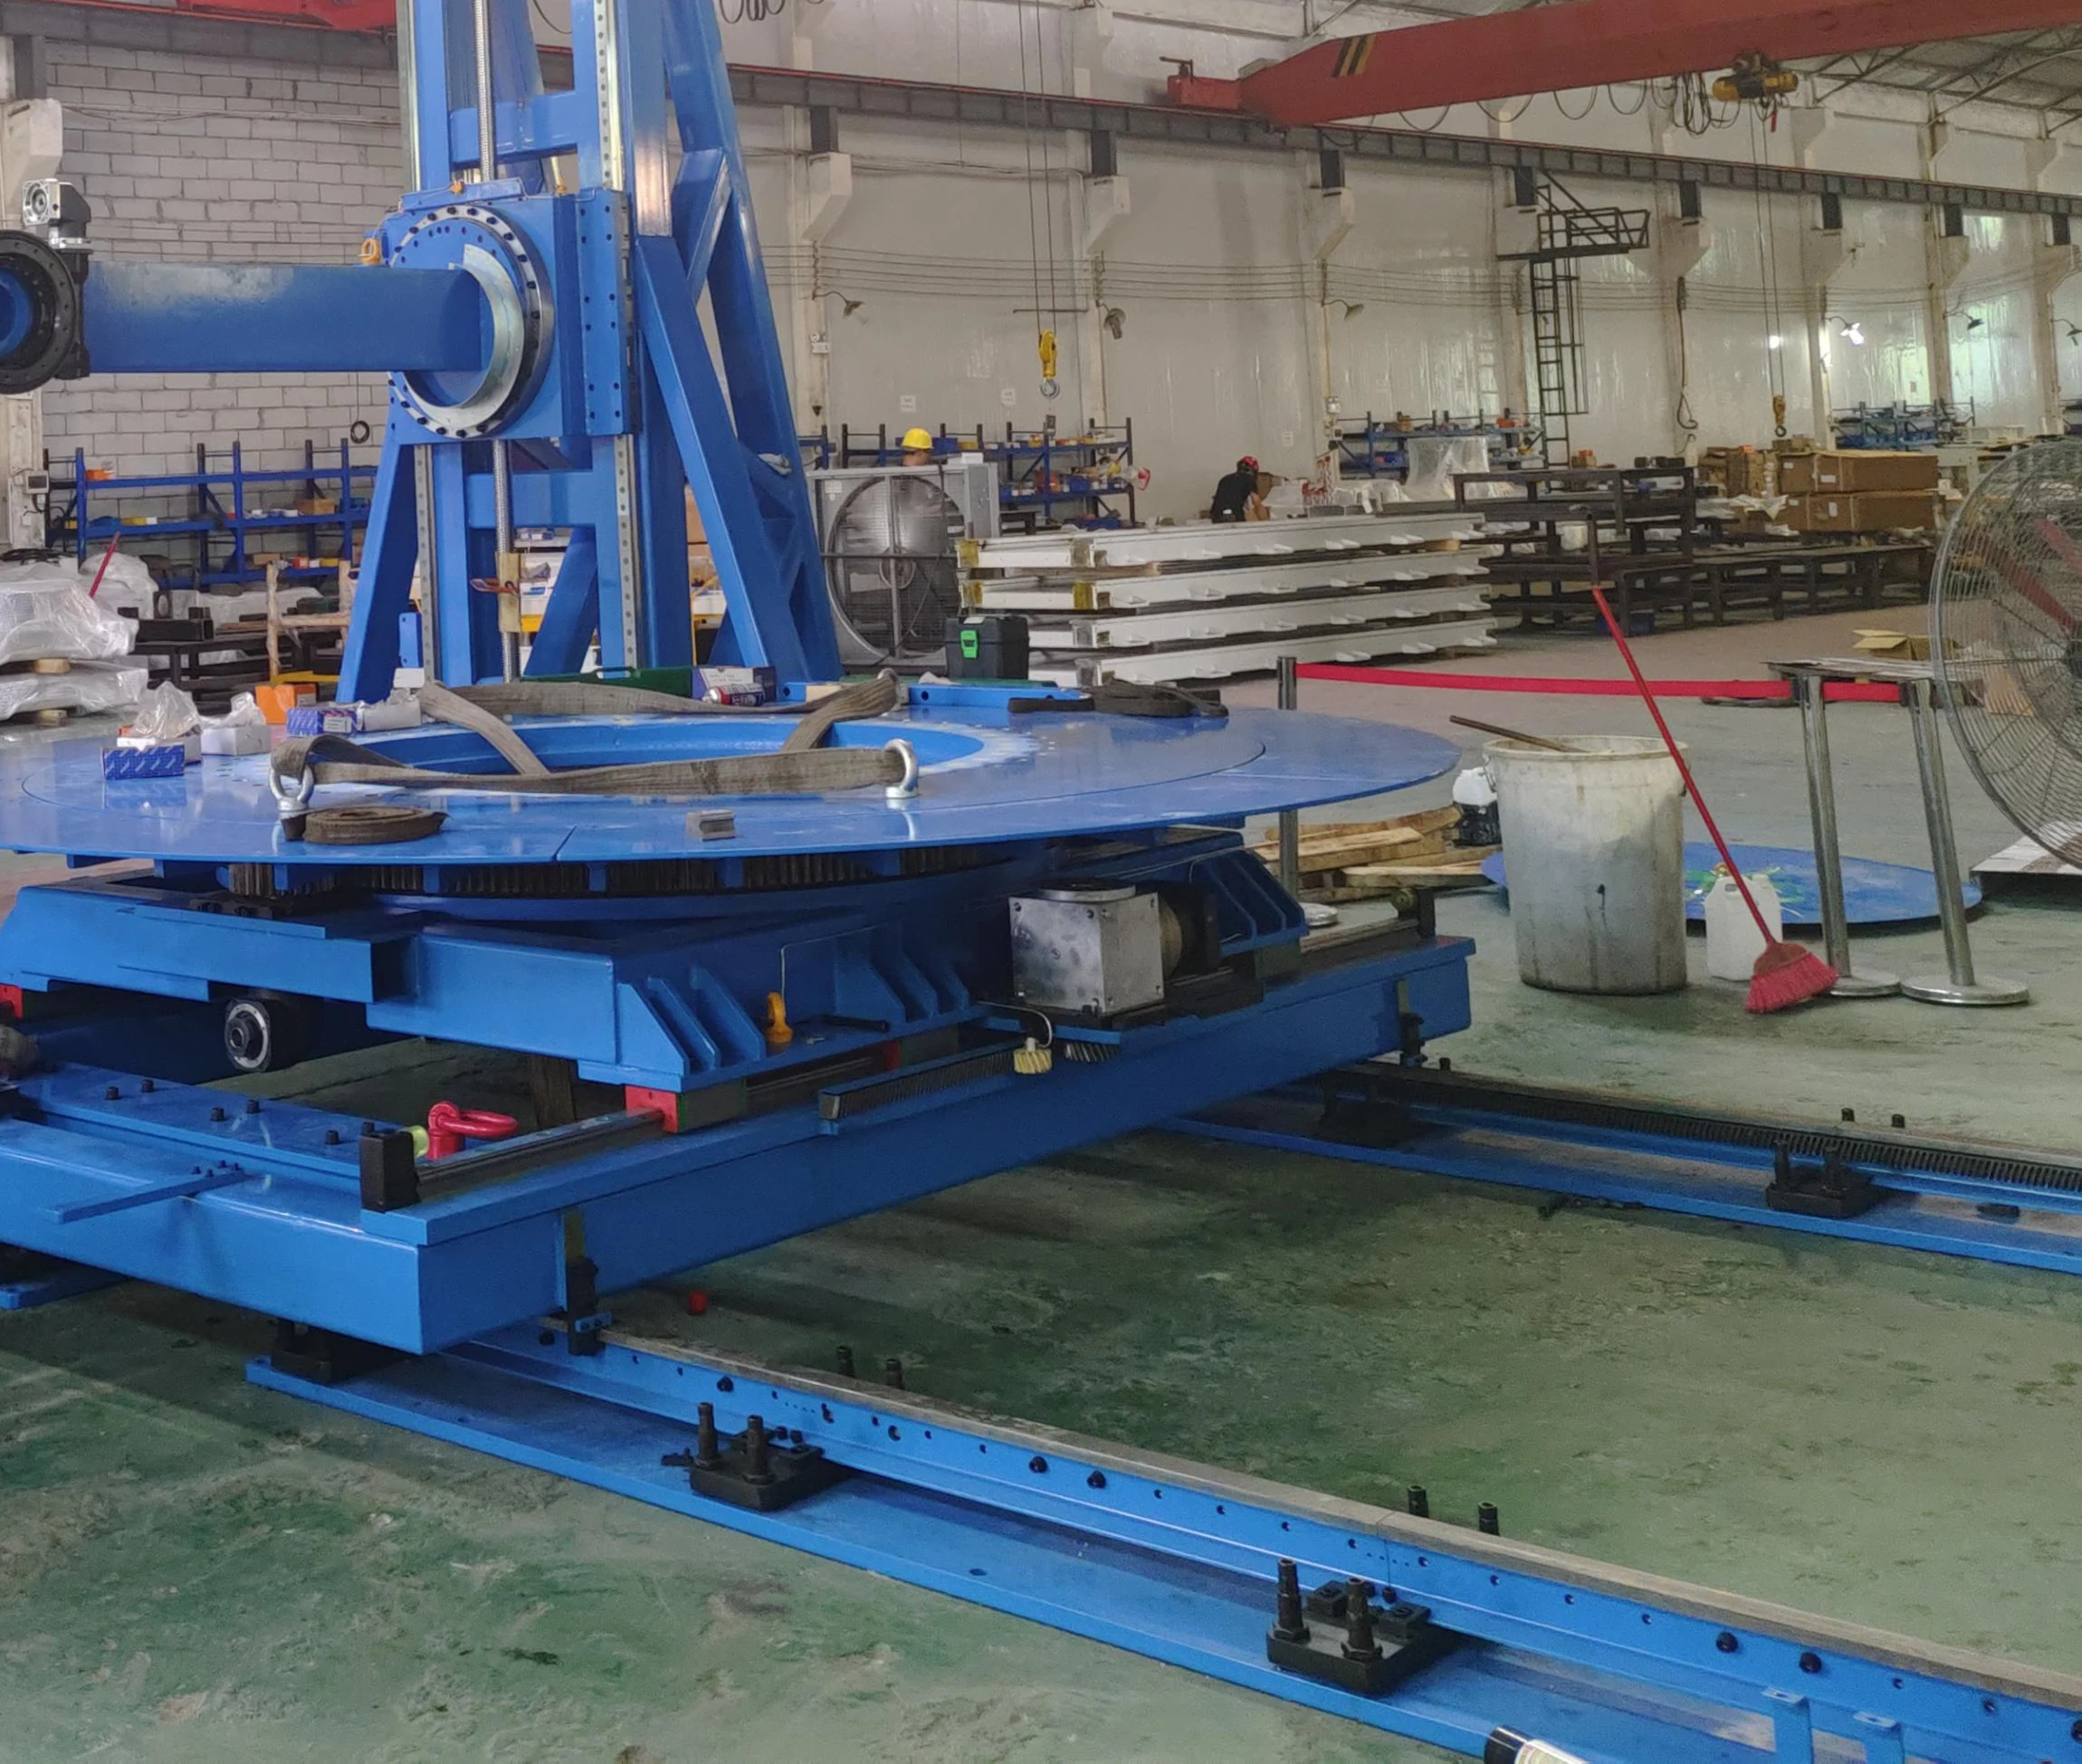
Pielāgota portāla kustība 10 tonnu apstrādes prasībām

EVST ir izgatavojis pielāgotu portāla sliedi 10 tonnu apstrādes pielietojumam. Šis ir projekta piemērs, nevis standarta produkta vērtējums vai solījums, ka tāds pats izkārtojums derēs arī citam pielietojumam.

Izstrādāts, pamatojoties uz projekta slodzes gadījumu un darba diapazonu
Pēc tehniskās pārskatīšanas definēta struktūra, asis un saskarnes
Galīgie ietilpības un kustības parametri apstiprināti katram projektam
Zila, pielāgota, īpaši izturīga portāla kustības sistēma ražošanas darbnīcā
Pielāgots portāla aprīkojums un sliežu moduļi ražošanas darbnīcā

Kāpēc EVST

Konfigurēšana, izgatavošana un pārbaudes vienā darbplūsmā

Uz pielietojumu balstīta inženierija, kuras pamatā ir vairāk nekā 15 gadu komandas pieredze sliežu sistēmu izstrādē

Pirms galīgā projekta izlaišanas robota, slodzes un izkārtojuma ievades dati tiek pārvērsti piedziņas izmēros, strukturālajā konfigurācijā un integrācijas prasībās.

Vairākas pārbaudes procesa laikā

Galveno ražošanas posmu pārbaudes aptver caurumu pozīciju, līdzenumu un tukšgaitas stāvokli, lai problēmas varētu identificēt pirms piegādes.

Apstrādes jauda kritiskajām saskarnēm

Vairāki apstrādes resursi atbalsta izmēru kontroli montāžas caurumiem, virsmu pozicionēšanai un sliežu ceļa moduļa saskarnēm.

Sprieguma mazināšanas atkvēlināšana

Konstrukcijas komponenti tiek atkvēlināti, lai samazinātu atlikušo spriegumu un saglabātu ilgtermiņa izmēru stabilitāti.

Biežāk uzdotie jautājumi

Robotu trases plānošanas pamati

Kas ir robotu trase?

Robota trase ir darbināma lineāra ass, kas pārvieto robota pamatni starp darba pozīcijām. Tā paplašina robota darba diapazonu un var ļaut vienam robotam apkalpot garāku procesa ceļu vai vairākas stacijas.

Kā izvēlēties starp zemes, debesu un kopņu izkārtojumu?

Sāciet ar procesa ģeometriju un objekta ierobežojumiem. Zemes trajektorijas ir pieejamas un tiešas; debesu trajektorijas saglabā piekļuvi grīdai vai atbalsta paaugstinātas orientācijas; kopņu sistēmas aptver plašākas, pielietojumam specifiskas darba zonas. EVST apstiprina struktūru pēc šūnu izkārtojuma pārskatīšanas.

Vai nominālā ratiņu slodze ir tāda pati kā robota plaukstas locītavas lietderīgā slodze?

Nē. Nominālā ratiņu slodze attiecas uz kustīgo platformu un ietver robota korpusu. Plaukstas locītavas lietderīgā slodze ir slodze, kas tiek apstrādāta pie robota atloka. Norādiet abas vērtības, kā arī jebkuru uz ratiņiem uzstādītu stāvvadu vai aprīkojumu.

Kā kopējais sliežu ceļa garums ir saistīts ar efektīvo nobraukumu?

Efektīvais gājiens ir īsāks nekā kopējais sliežu ceļa mezgls, jo robota pamatne un nepieciešamās atstarpes starp gala elementiem aizņem daļu no garuma. Galīgais gājiens tiek apstiprināts no šūnas izkārtojuma.

Vai trases garumu var pielāgot?

Jā. Atsaucē izmantoti 3, 4, 5 un 6 m moduļi, savukārt kopējais sliežu ceļš un efektīvais brauciens ir konfigurēti projektam. Garākiem vai atšķirīgiem izkārtojumiem ir nepieciešama konstrukcijas, savienojumu un vietas inženiertehniskā pārskatīšana.

Kādas aizsardzības iespējas var apsvērt?

Pieejamās iespējas ietver pilnībā noslēgtus aizsargapvalkus, silfonus, rūtainu plākšņu pārsegus un daļēji noslēgtus lokšņu metāla pārsegus. Atbilstošiem projektiem var apsvērt arī pielāgotu 304 nerūsējošā tērauda konstrukciju.

Kāda informācija par vietni ir nepieciešama?

Kopīgojiet pieejamo informāciju par pamatiem, inženierkomunikācijām, mašīnu un armatūras pozīcijām, piekļuves ierobežojumiem un visām nepieciešamajām drošības vai kontroliera saskarnēm. Fotoattēli un šūnu rasējums ir noderīgi sākotnējai pārskatīšanai.

Kas man jānosūta sākotnējai konfigurācijas pārskatīšanai?

Nosūtiet robota marku un modeli, uzstādīto masu, plaukstas locītavas slodzi, nepieciešamo gājienu, pielietojumu, mērķa ātrumu un atkārtojamību, darba ciklu, vidi, vēlamo izkārtojumu un pieejamos objekta rasējumus.

Sāciet ar prasību

Sagatavojiet robotu izsekošanas ievades datus

Nosūtiet robota modeli, uzstādīto masu, nepieciešamo pārvietošanās ceļu, pielietojumu, darba ciklu, vidi un, ja pieejams, šūnas rasējumu. EVST var sniegt sākotnējo konfigurācijas ieteikumu un izkārtojuma atsauksmes.

Nosūtiet savas prasības
EVST logotips
Privātuma pārskats

Šī vietne izmanto sīkfailus, lai mēs varētu jums piedāvāt vislabāko lietotāju pieredzi. Sīkfailu informācija tiek saglabāta jūsu pārlūkprogrammā un tiek veikta tādas funkcijas kā atpazīšana, kad atgriežaties mūsu tīmekļa vietnē un palīdzat mūsu komandai izprast, kuras no tīmekļa vietnes sadaļām jūs atrodat visinteresantāko un noderīgāko.