
Robots Asu metināšanas darbstacija
EVST konfigurē robotu, metināšanas komplektu, pozicionētāju un stiprinājumu atbilstoši faktiskajai ass detaļai, savienojuma ģeometrijai un ražošanas maršrutam.
Sāciet ar vienu darbstaciju, pievienojiet jūsu rūpnīcai nepieciešamās aizsargātās šūnu funkcijas vai pievienojiet vairākas stacijas ražošanas līnijai pēc iekraušanas, pārbaudes un materiālu plūsmas noteikšanas.
Ko nosaka asu metināšanas darbstacija
Veidojiet šūnu ap asi un tās savienojumiem
Asu metināšanas automatizācija vislabāk darbojas, ja komponentu definīcija vada dizainu. EVST kartē metinājumus, apstrādes punktus, stiprinājumu atskaites punktus un pārbaudes maršrutu pirms iekārtu izkārtojuma noteikšanas.
Definējiet, kas stacijai jāmetina
Nosauciet ass komponentu, identificējiet katru ražošanas savienojumu un pierakstiet, kur jāpieiet deglim. Korpusa ģeometrija, kronšteini, šuves un piekļuves ierobežojumi nosaka robota stāju un nepieciešamību pēc sagataves rotācijas.
- Zīmējuma pārskatīšana un komponentu orientācija
- Savienojumu secība, process un pieņemšanas kritēriji
- Pielāgošanas variācija un piemetināšanas stāvoklis
Prezentēt atkārtojamu sagatavi
Armatūra nosaka pozicionēšanas atskaites punktus un nodrošina konstrukcijas stabilitāti slodzes un metināšanas laikā. Pozicionieris novieto katru šuvi noderīgā leņķī, vienlaikus saglabājot piekļuvi deglim, kabeļiem un apkopes uzdevumiem.
- Iekraušanas virziens un operatora sniedzamība
- Spiešanas secība un pārslēgšanas metode
- Rotācija, klīrenss un kabeļu izvietojums
Koordinēt kustību ar metināšanas komplektu
Robota ceļam, sagataves kustībai un metināšanas parametriem jādarbojas kā vienam procesam. EVST plāno palaišanu, apturēšanu, pārejas, piekļuvi deglim, tīrīšanu un atjaunošanu ap savienojuma secību, nevis apstrādā robotu kā atsevišķu ierīci.
- Robota un pozicionētāja koordinācija
- Degļa apkope un piekļuve palīgmateriāliem
- Sensora stratēģija tur, kur locītava to prasa
Vienojieties par to, kā rezultāti tiks pārbaudīti
Noderīgs pieņemšanas plāns nodala iekārtas funkcijas no detaļu kvalitātes un ražošanas apjoma. EVST saskaņo noteces metodi ar klienta metinājuma pārbaudi, izmēru pārbaudēm, iekraušanas metodi un saskaņoto cikla robežu.
- Metinājuma un izmēru pārbaudes maršruts
- Ražošanas izmēģinājuma un atjaunošanas scenāriji
- Drošības un operatora mijiedarbības pārbaudes
Izvēlieties darbstaciju, šūnu vai ražošanas līniju
Pareizais mērogs ir atkarīgs no tā, cik darbību ir jāsavieno, kā detaļas ienāk un iziet, un kur pieder pārbaude vai manuālais darbs.
| formāts | Vislabāk piemērots | Tipisks integrācijas fokuss | Plānošanas jautājums |
|---|---|---|---|
| Ass metināšanas darbstacija | Viena definēta metināšanas darbība ar lokālu iekraušanu un izkraušanu. | Robota, metināšanas komplekta, pozicionētāja, armatūras un stacijas vadības ierīces. | Vai viena vienība var pabeigt nepieciešamo savienojumu komplektu un vienlaikus to var viegli iekraut? |
| Robotizēta metināšanas šūna | Aizsargāta automatizācijas zona ar koordinētām ražošanas funkcijām. | Apsardze, bloķēšanas ierīces, operatora piekļuve, procesu pakalpojumi un atgūšana. | Kuras mijiedarbības, apkalpošanas punkti un drošības funkcijas pieder šūnas iekšienei? |
| Ass metināšanas ražošanas līnija | Vairākas saistītas darbības ar plānotu pārvietošanu un līnijas kontroli. | Materiālu plūsma, buferi, stacijas līdzsvars, pārbaudes maršrutēšana un uzraudzība. | Kura darbība kontrolē līnijas izvadi, un kā detaļām vajadzētu pārvietoties starp stacijām? |
Četri elementi, kas veido metināšanas staciju
EVST apvieno kustības, procesa un apstrādājamā materiāla nostiprināšanas elementus ap nepieciešamo metināšanas ceļu.
Metināšanas robots
Nodrošina kustības aploksni un degļa orientāciju definētajām locītavām. Izvēle atbilst nepieciešamajām pozām, piekļuvei un instrumentu slodzei.
Metināšanas komplekts
Apvieno barošanas avotu, degli, stieples padevi un procesa saskarnes, kas nepieciešamas izvēlētajai metināšanas metodei.
Sagataves pozicionētājs
Atbalsta un rotē ass mezglu, lai robots varētu sasniegt šuves produktīvā metināšanas orientācijā.
Īpašs armatūra
Nosaka faktisko komponentu atrašanās vietu, nosaka atskaites punktus un atbalsta kontrolētu iespīlēšanas un slodzes secību.
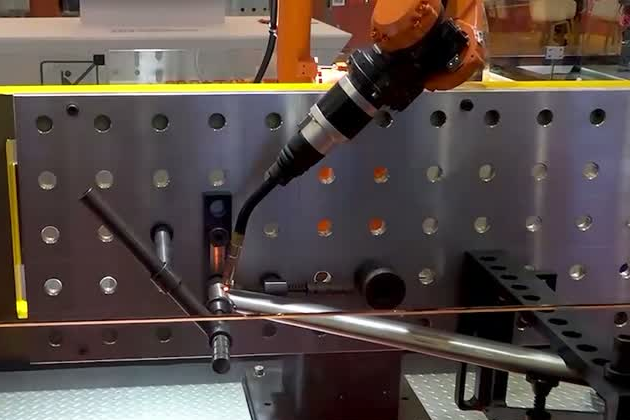
No rasējumiem līdz pieņemtam ražošanas procesam
Katrs solis pārveido lietojumprogrammas ievades datus pārbaudāmā stacijas lēmumā.
Ko nosūtīt noderīgai ass šūnu apskatei
Kompakts lietojumprogrammu komplekts ļauj EVST koncentrēt pirmo koncepciju uz reālu sagatavi, nevis pieņēmumiem.
Sagataves definīcija
Kopīgojiet montāžas rasējumu, komponentu sarakstu, savienojumu karti, materiālu, biezumu un paredzamo montāžas stāvokli. Atzīmējiet kritiskos atskaites punktus un virsmas, kurām jāpaliek pieejamām.
Ražošanas maršruts
Aprakstiet iekraušanu, izkraušanu, pieslēgšanas metināšanu, tīrīšanu, nomaiņu, pārbaudi un remontu. Iekļaujiet paredzēto maiņas grafiku un ražošanas mērķim izmantoto robežu.
Kvalitātes plāns
Norādiet metinājuma pieņemšanas metodi, izmēru pārbaudes, paraugu ņemšanas pieeju un kosmētiskās prasības. Šīs prasības nosaka procesa izmēģinājumu un stacijas noteci.
Augu integrācija
Norādiet pieejamo grīdas platību, inženierkomunikācijas, augšupējās un lejupējās saskarnes, operatora piekļuvi un apkopes maršrutu. Norādiet visus plānotos pārvietošanas vai līnijas līmeņa vadības elementus.
Robotizēta metināšana velosipēdu, elektrotransportlīdzekļu un motociklu cauruļveida rāmjiem
EVST pielieto koordinētu robota un pozicionētāja kustību kompaktajām, mainīgajām trajektorijām ap cauruļveida rāmja savienojumiem. Procesa uzmanības centrā ir stabila piekļuve deglim, kontrolēta kustība pārejās un apdare, kas atbilst saskaņotajam pieņemšanas standartam.
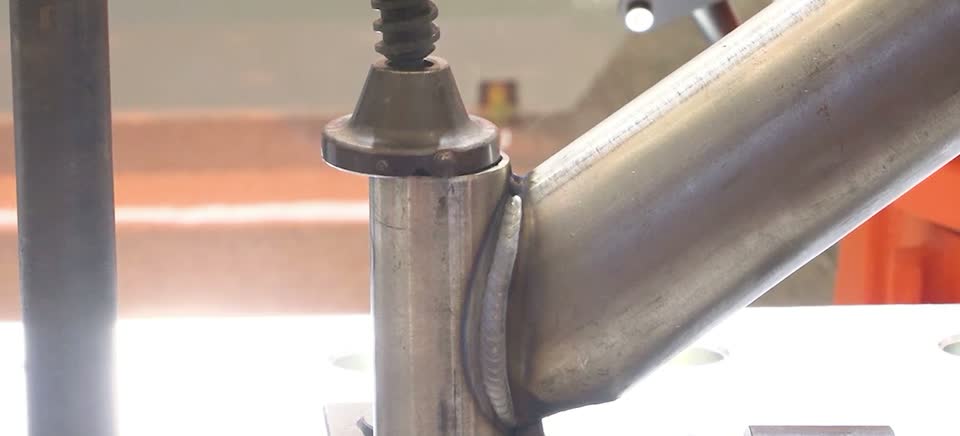
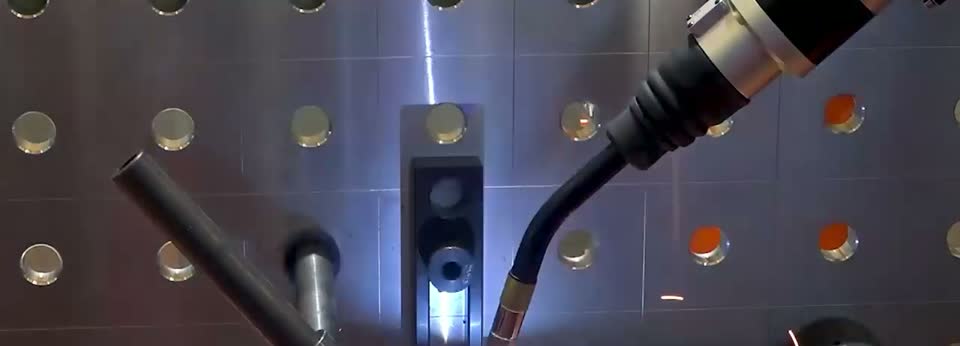
Apstipriniet veiktspēju uz faktiskā sagataves
Galīgā koncepcija un pieņemšanas plāns savieno robota uzvedību ar klienta detaļu, procesu un ražošanas maršrutu.
Ražošanas laiks
Izmantojiet vienu saskaņotu pulksteni. Iekļaujiet piemērojamos iekraušanas, metināšanas, tīrīšanas, nomaiņas, pārbaudes un atgūšanas soļus, lai rezultāts atspoguļotu plānoto staciju.
Metinājumi un izmēri
Pārbaudiet visu procesu. Pielāgošana, armatūras darbība, instrumenta centra punkts, siltuma padeve, uztveršana un pārbaude – tas viss ietekmē gatavās detaļas kvalitāti.
Automatizācijas atbildība
Piešķirt katru darbību. Definējiet, kuri iekraušanas, savienojuma metināšanas, pārbaudes, remonta, slīpēšanas un apkopes uzdevumi pieder automatizācijai un kuri paliek operatoru ziņā.
Jautājumi par asu metināšanas darbstaciju
Kāda ir atšķirība starp darbstaciju, šūnu un ražošanas līniju?
Darba stacija ir viena koncentrēta ražošanas vienība. Metināšanas šūna pievieno aizsargātu automatizācijas zonu, vadības ierīces un plānoto operatora mijiedarbību. Ražošanas līnija savieno vairākas iekraušanas, metināšanas, pārbaudes vai pārsūtīšanas stacijas, izmantojot materiālu plūsmas un līnijas līmeņa koordināciju.
Kāda informācija ir nepieciešama EVST, lai konfigurētu asu metināšanas kameru?
Nosūtiet detaļas rasējumu, komponentu un savienojumu karti, materiālu, biezumu, salikšanas stāvokli, metināšanas procesu, iekraušanas metodi, ražošanas mērķi, pārbaudes metodi, rūpnīcas izkārtojumu un inženierkomunikācijas. Šie ievaddati ļauj koncepcijai atspoguļot reālo asi un ražošanas maršrutu.
Kā pozicionētājs atbalsta ass metināšanu?
Pozicionieris atbalsta un rotē sagatavi, lai robots varētu saglabāt piekļuvi deglim un noderīgu metināšanas orientāciju. EVST izvēlas pozicionētāja formātu un kustību ap ass mezglu, stiprinājumu, nepieciešamās pozas un apstrādes secību.
Kā EVST apstiprina cikla laiku un metināšanas kvalitāti?
Projektā vispirms tiek definēta cikla robeža un pieņemšanas metode. Pēc tam EVST validē kustību, metināšanas procesu, iekraušanas secību un pārbaudes maršrutu ar reprezentatīvām detaļām, lai rezultātu varētu salīdzināt ar saskaņoto prasību.
Vai robotizētā metināšana var samazināt sekundāro slīpēšanu uz cauruļveida rāmjiem?
Tas var samazināt manuālas apdares nepieciešamību, ja noregulētais metināšanas process, savienojuma stāvoklis, šļakatu līmenis un lodes izskats atbilst klienta pieņemšanas kritērijiem. Apstiprinājums ir jāveic procesa izmēģinājumā attiecībā uz faktisko rāmja materiālu un kosmētisko standartu.
Sāciet ar ass rasējumu un pieņemšanas metodi
Nosūtiet detaļas rasējumu, savienojumu karti, materiālu, salikšanas stāvokli, iekraušanas maršrutu, ražošanas mērķi, pārbaudes plānu un pieejamo grīdas platību. EVST izmantos šos datus, lai izstrādātu darbstacijas, aizsargātas kameras vai savienotās līnijas koncepciju.