
Robotizētas metināšanas šūnu konfigurācijas vieglām un vidējām sagatavēm
Robotizēta metināšanas šūna organizē robotu, procesa aprīkojumu, sagataves stiprinājumu, vadības ierīces un drošības mehānismus ap noteiktu detaļu saimi. Šajā lapā ir salīdzināti seši slēgti izkārtojumi pēc sagataves kustības, aploksnes un robotu skaita. Komponentu līmeņa integrācija un izkārtojuma inženierija ir aplūkota saistītajās tehniskajās rokasgrāmatās.
Sagataves kustības saīsinātais saraksts
Seši izkārtojumi aptver apgriešanu, horizontālo rotāciju, daudzu asu pozicionēšanu un rotāciju ar gala atbalstu. Sāciet ar atlases loģiku šeit un pēc tam izmantojiet detalizētās kartītes un tabulu, lai salīdzinātu pieejamās vērtības.
Divu staciju platleņķa šūna
Viens robots apkalpo divus apgriežamus pozicionētājus garākiem taisnstūrveida stiprinājumiem pilnībā slēgtā metināšanas telpā.
Kompakta divu staciju flip cell
Mazāks stiprinājuma apvalks saglabā to pašu divu pozicionētāju apgriešanas principu kompaktām detaļām.
Divu staciju horizontālā rotācijas šūna
Horizontālā rotācija vienam vai diviem robotiem piedāvā apļveida vai indeksētas metināšanas virsmas.
Vertikāla trīs asu pozicionēšanas šūna
Trīs vadāmas asis pārorientē pagarinātu stiprinājumu, vienlaikus saglabājot saskarnes, kas nepieciešamas pilnībā slēgtai metināšanas telpai.
Horizontāla trīs asu pozicionēšanas šūna
Horizontālā rotācija apvienojumā ar papildu pozicionēšanas asīm nodrošina plašāku armatūras pārklājumu.
Divu robotu galvas balsta un aizmugurējās balsta šūna
Divi roboti strādā ap diviem pozicionētājiem, kas balstīti uz galiem un kuriem ir automātiska ieejas/izejas kustība un garuma regulēšana.
Pārskatiet katru izkārtojumu attiecībā pret reālo daļu saimi
Izmēri ir katrai konfigurācijai piemērojamie stiprinājuma vai sagataves aptvērumi. Galīgie instrumenti, metināšanas piekļuve un atstarpes paliek projektam specifiskas.
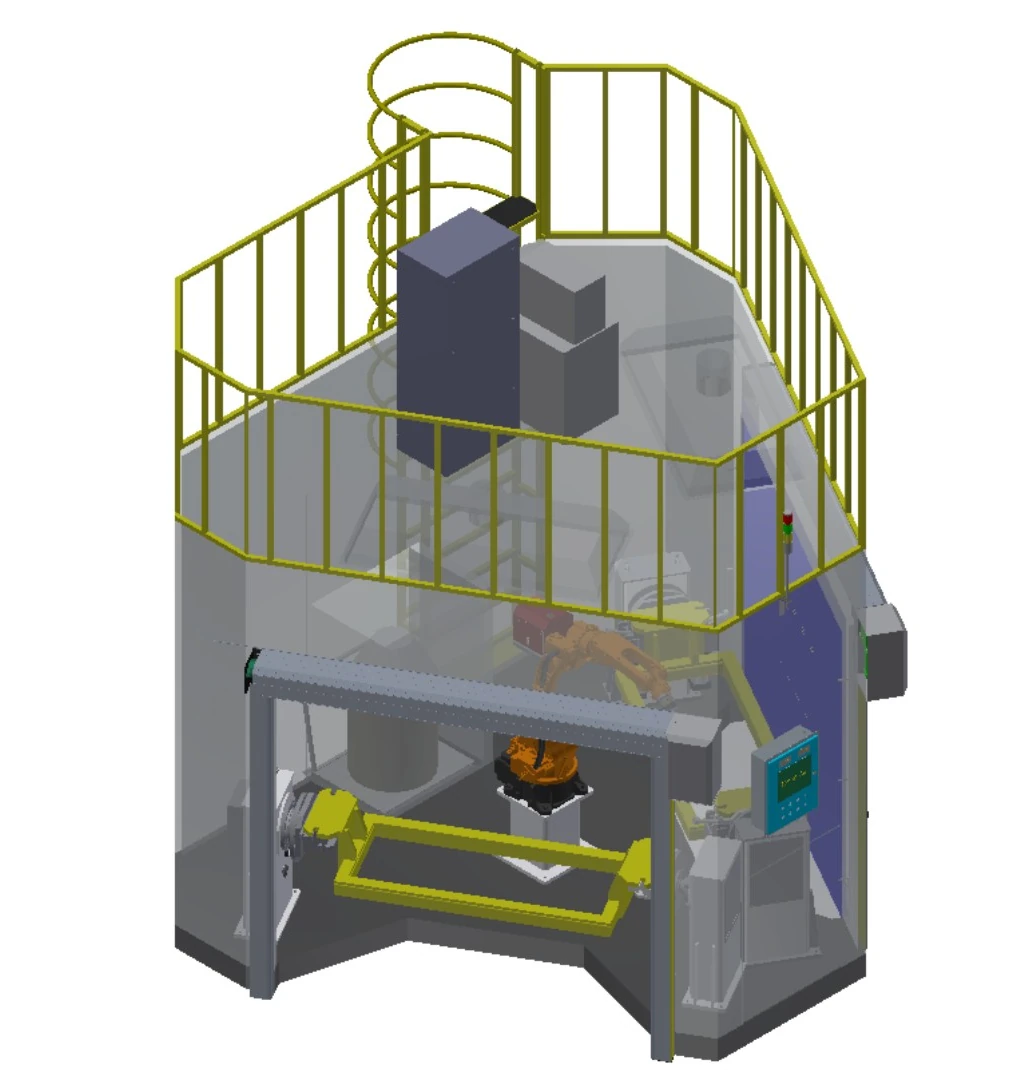
Divu staciju platleņķa šūna
Viens robots apkalpo divus apgriežamus pozicionētājus garākiem taisnstūrveida stiprinājumiem pilnībā slēgtā metināšanas telpā.
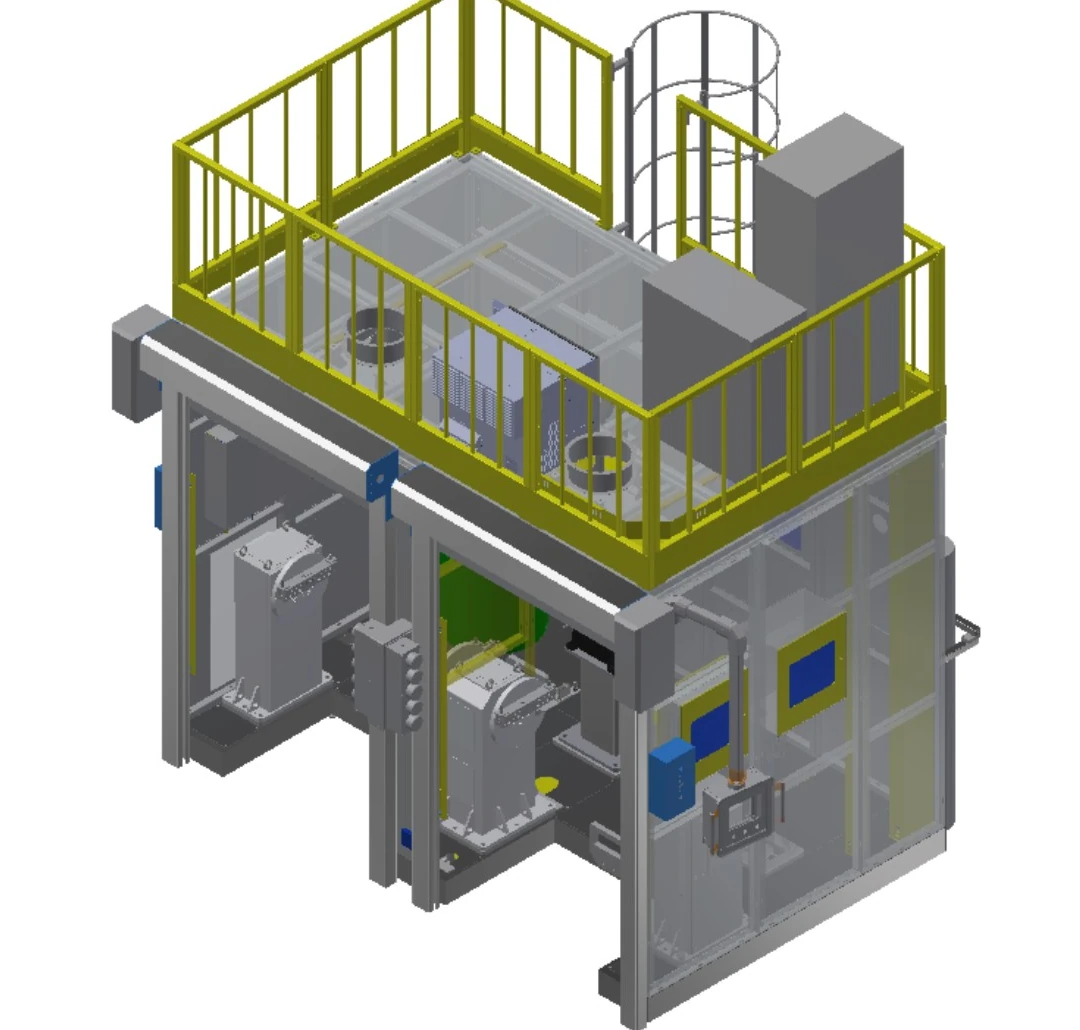
Kompakta divu staciju flip cell
Mazāks stiprinājuma apvalks saglabā to pašu divu pozicionētāju apgriešanas principu kompaktām detaļām.
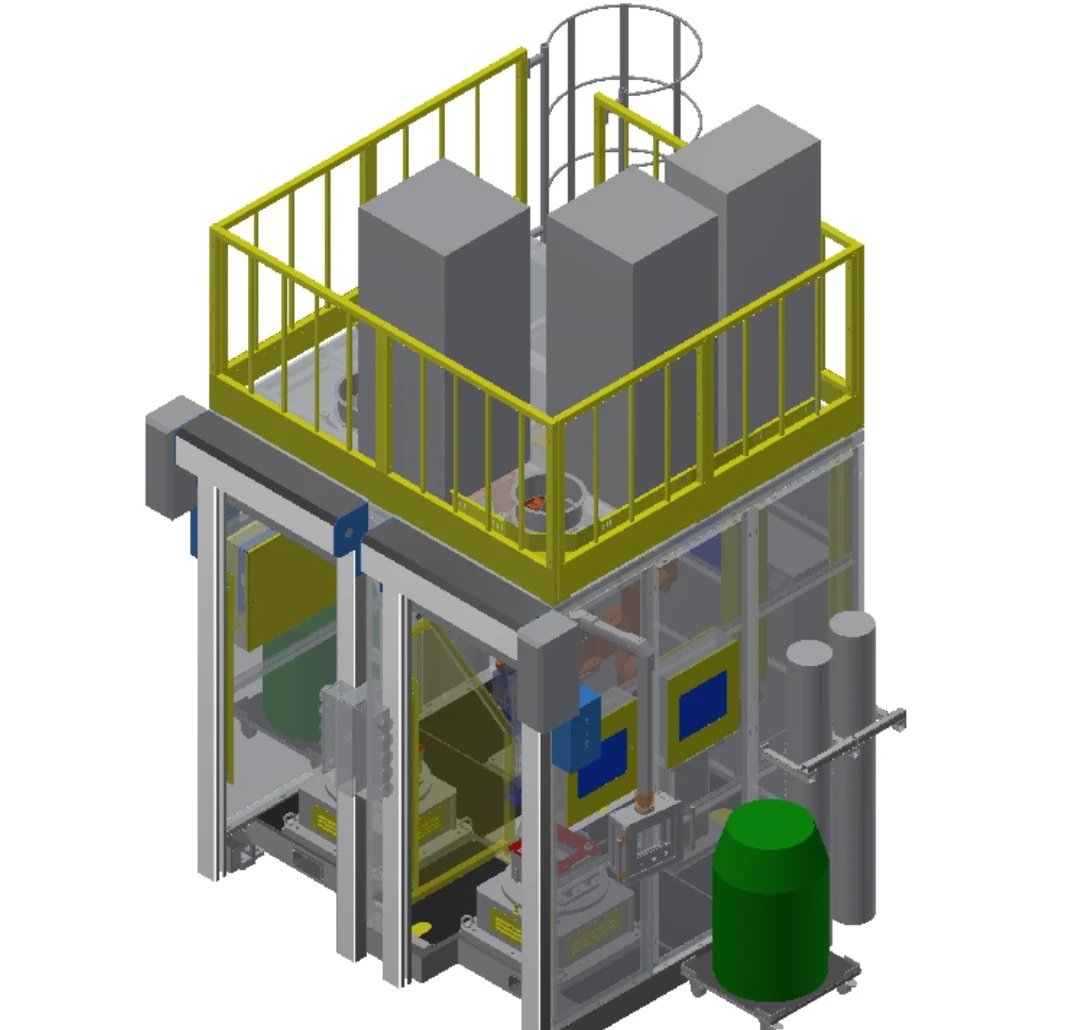
Divu staciju horizontālā rotācijas šūna
Horizontālā rotācija vienam vai diviem robotiem piedāvā apļveida vai indeksētas metināšanas virsmas.
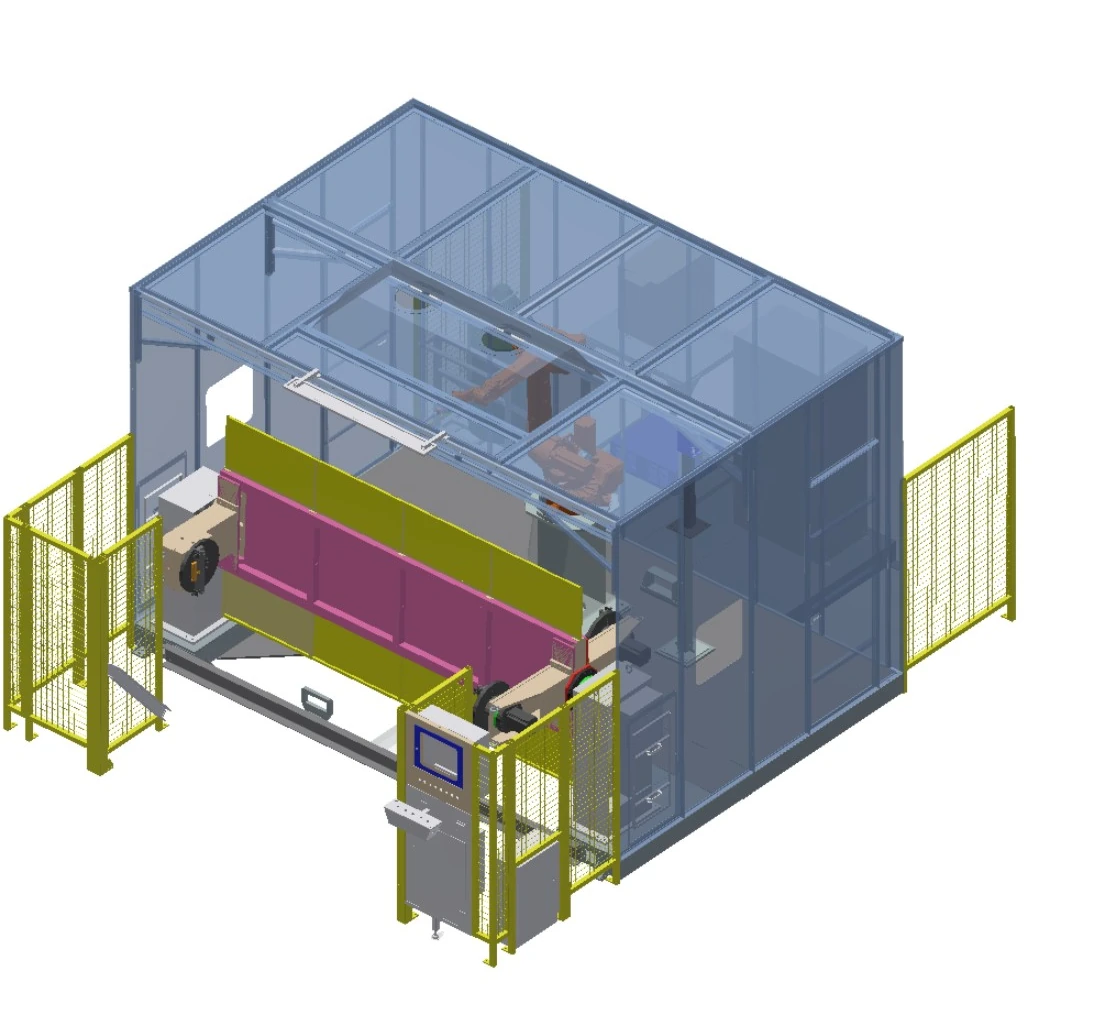
Vertikāla trīs asu pozicionēšanas šūna
Trīs vadāmas asis pārorientē pagarinātu stiprinājumu, vienlaikus saglabājot saskarnes, kas nepieciešamas pilnībā slēgtai metināšanas telpai.
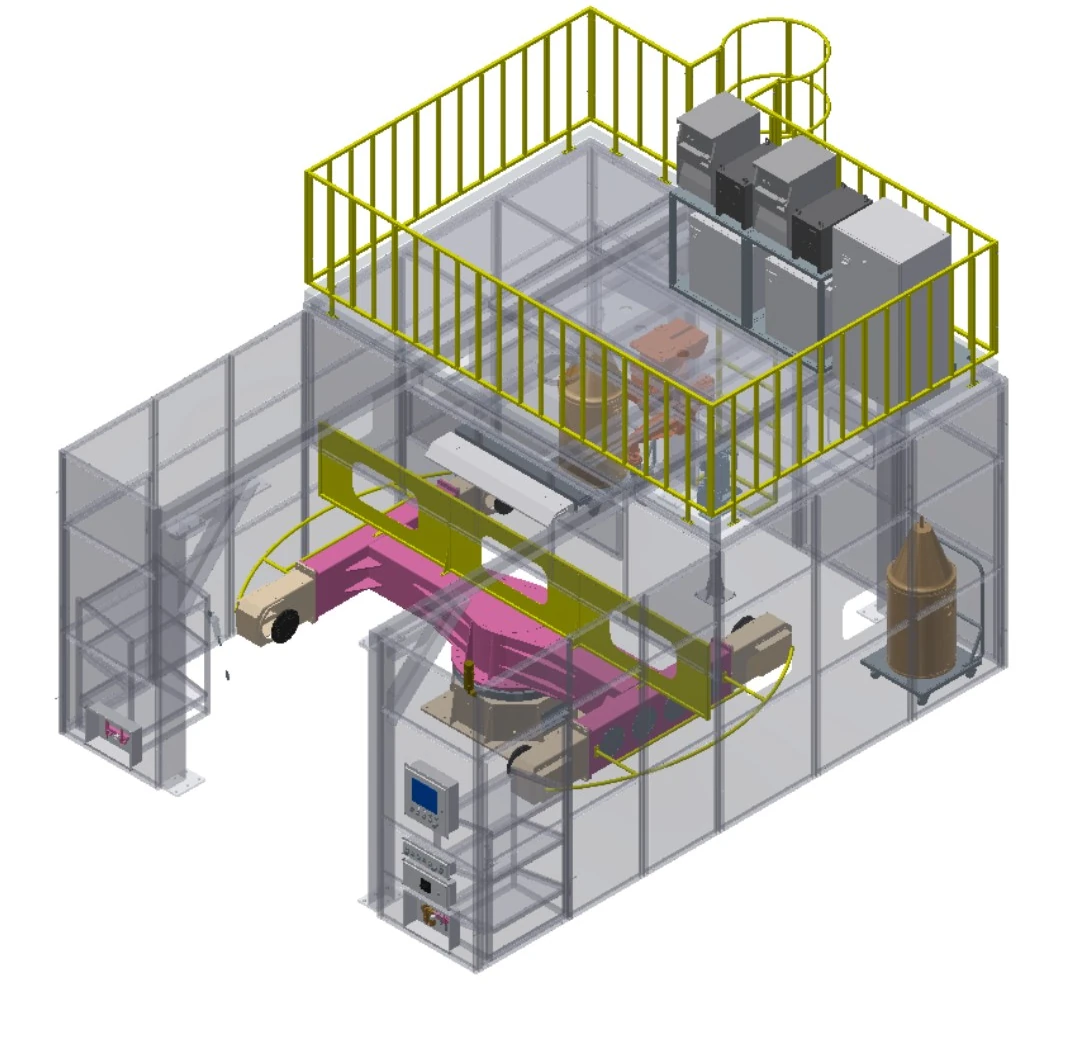
Horizontāla trīs asu pozicionēšanas šūna
Horizontālā rotācija apvienojumā ar papildu pozicionēšanas asīm nodrošina plašāku armatūras pārklājumu.

Divu robotu galvas balsta un aizmugurējās balsta šūna
Divi roboti strādā ap diviem pozicionētājiem, kas balstīti uz galiem un kuriem ir automātiska ieejas/izejas kustība un garuma regulēšana.
Salīdziniet sešus izkārtojumus vienā lauku komplektā
| Rinda | Aprakstošā konfigurācija | Roboti | Roku sasniedzamība | Pozicionēšanas izkārtojums | Slodze | Piemērojamā aploksne | Stacijas |
|---|---|---|---|---|---|---|---|
| A | Divu staciju platleņķa šūna | 1 | 1.4 m / 2 m pēc izvēles | Vienas ass apgriešana | 500 kg | Armatūra 1.8 m × 0.8 m | 2 pozicionieri |
| B | Kompakta divu staciju flip cell | 1 | 1.4 m | Vienas ass apgriešana | 500 kg | Armatūra 0.8 m × 0.5 m | 2 pozicionieri |
| C | Divu staciju horizontālā rotācijas šūna | 1 vai 2 | 1.4 m | Vienas ass horizontāls rotācijas galds | 500 kg | Rotācija ≤1 m; augstums ≤0.5 m | 2 pozicionieri |
| D | Vertikāla trīs asu pozicionēšanas šūna | 1 vai 2 | 1.4 m / 2 m pēc izvēles | Vertikāli pagriežams trīsasu pozicionētājs | 500 kg | Armatūra 2.4 m × 0.8 m | 1 pozicionētājs |
| E | Horizontāla trīs asu pozicionēšanas šūna | 1 vai 2 | 1.4 m / 2 m pēc izvēles | Horizontāli rotējošs trīs asu pozicionētājs | 500 kg | Armatūra 2.2 m × 1 m | 1 pozicionētājs |
| F | Divu robotu galvas balsta un aizmugurējās balsta šūna | 2 | 1.4 m / 2 m pēc izvēles | Galvas balsts-astes balsts viena ass | 500 kg | Rotācija ≤1 m; garums ≤2 m | 2 pozicionieri |
Burti ir tikai tabulas rindu etiķetes; aprakstošie konfigurācijas nosaukumi ir publiskie identifikatori.
Lasiet katru nosaukumu kā sagataves kustības izvēli
Vienas ass apgriešana
Pagriež stiprinājumu ap vienu kontrolētu asi, lai parādītu alternatīvas metināšanas virsmas.
Horizontāli rotējošs
Pagriež sagatavi uz horizontāla galda, lai iegūtu apļveida vai indeksētu attēlojumu.
Trīs asu pozicionēšana
Pievieno kontrolētu kustību, ja viena rotācija nevar nodrošināt nepieciešamo orientāciju.
Galvas balsta un aizmugurējās balsta atbalsts
Atbalsta garākas detaļas abos galos, lai nodrošinātu kontrolētu garenisko rotāciju.
Viena robota formāts
Pielāgo vienu robotu definētajai armatūrai un staciju secībai.
Divu robotu formāts
Izmanto koordinētu pārklājumu no divām pusēm, kur piekļuve un sadursmju pārskatīšana to atļauj.
Vērtējiet piemērotību pēc aploksnes un locītavu nosacījumiem
Transportlīdzekļa sastāvdaļas
Vieglo un vidējo jauno enerģijas avotu vai komerciālo transportlīdzekļu detaļas ar atkārtojamām atrašanās vietas noteikšanas funkcijām.
Celtniecības tehnikas daļas
Izgatavotas detaļas, kuru aploksne atbilst izvēlētajam pozicionēšanas izkārtojumam.
Mazākas tērauda metinājuma konstrukcijas
Konstrukcijas daļas, kas novietotas daudzpusējai metināšanai slēgtā kamerā.
Kuģa sastāvdaļas
Rotējošas detaļas tiek pārbaudītas pēc diametra, garuma un piekļuves šuvēm.
Lauksaimniecības tehnikas daļas
Atkārtotas izgatavošanas ar definētiem stiprinājuma atskaites punktiem un orientācijas vajadzībām.
Vides iekārtu detaļas
Detaļu saimes tiek novērtētas pēc ģeometrijas, materiāla, savienojumiem un ienākošajām izmaiņām.
Apstipriniet aizsardzību un uzraudzību, izmantojot šūnu darbības jomu
Katra no sešām konfigurācijām ir uzbūvēta pilnībā slēgtā metināšanas telpā. Galīgā aizsardzība joprojām atbilst lietojumprogrammas riska novērtējumam, objekta standartiem un pieņemšanas prasībām.
Telpu saskarnes
Apstipriniet galvenās vadības ierīces, gaisa vadības ierīces, apgaismojuma, mehānisko slēģu durvju un dūmu nosūkšanas uzstādīšanas saskarnes.
Darbība un apkalpošana
Definējiet iekraušanas, operatora darba vietas un apkopes piekļuvi izvēlētajā izkārtojumā.
Papildus klātbūtnes noteikšana
Novērtējiet drošības gaismas aizkaru atbilstoši izvēlētajai konfigurācijai.
Procesa stāvokļa uzraudzība
Papildaprīkojumā ietilpst stieples klātbūtnes, saspiestā gaisa spiediena un aizsarggāzes plūsmas uzraudzība.
Šuves novietojuma opcija
Lāzera šuvju izsekošana atrašanās vietas noteikšanai ir pieejama kā projekta opcija.
Projekta apstiprinājums
Pabeidziet aizsardzības, saskarņu un pieņemšanas loģiku, izmantojot apstiprinātu riska novērtējumu.
Izveidojiet sākuma konfigurāciju četros lēmumos
Definējiet sagatavi
Kopīgojiet rasējumus, materiālus, savienojumu atrašanās vietas, variantus un ienākošos apstākļus.
Iestatiet aploksni
Apstipriniet stiprinājuma garumu, platumu, rotācijas diametru, augstumu un slodzes pamatni.
Izvēlieties daļēju kustību
Salīdziniet apgriežamo, horizontālo rotējošo, trīsasu un galvas-astes balsta izvietojumu.
Apstiprināt šūnas tvērumu
Izlīdziniet robotu skaitu, procesa aprīkojumu, vadības ierīces, sensorus, apstrādājamās detaļas stiprinājumus un drošības ierīces.
Pārveidojiet īso sarakstu par projekta definīciju
Konfigurācija ir sākuma arhitektūra. Galīgais darbības joma tiek noteikta, ņemot vērā sagatavi, metināšanas procesu, iekārtas saskarnes un pieņemšanas plānu.
Pieteikuma izskatīšana
Apstiprināt detaļas, savienojumus, atrašanās vietas noteikšanas atskaites punktus, variantus un vietas ierobežojumus.
Konfigurācijas koncepcija
Definējiet detaļas kustību, staciju secību, robota daudzumu un operatora mijiedarbību.
Process un kontrole
Izlīdziniet metināšanas iekārtas, vadības ierīces, uzraudzības un iekārtas saskarnes atbilstoši specifikācijām.
Sagataves nostiprināšana un aizsardzība
Detalizēti aprakstītas armatūras detaļas, iekraušanas metode, telpu saskarnes un projekta drošības pasākumi.
Pieņemšanas definīcija
Vienojieties par testa daļām, nosacījumiem, dokumentāciju un pieņemšanas kritērijiem.
Projektu atbalsts
Koordinēt dokumentāciju, apmācību un pēcpiegādes atbalstu saskaņotajā darbības jomā.
Jautājumi, uz kuriem jāatbild pirms konfigurācijas apstiprināšanas
Ar kuru šūnu konfigurāciju man vajadzētu sākt?
Sāciet no sagataves aploksnes un nepieciešamās detaļas kustības, pēc tam veiciet sieta apgriešanu, horizontālu rotāciju, daudzu asu vai galviņas un aizmugurējās balsta izvietojumu.
Vai var konfigurēt vienu vai divus robotus?
Parādītajā portfelī ir iekļautas viena robota, viena vai divu robotu un divu robotu sistēmas. Galīgais daudzums ir atkarīgs no metināšanas piekļuves, secības un sadursmju pārskatīšanas.
Vai var integrēt vēlamo metināšanas aprīkojumu?
To var novērtēt atbilstoši specifikācijai. Koplietojiet paredzēto procesa aprīkojumu un saskarnes, lai apstiprinātu saderību, kontroli un atbildības robežas.
Kas jāiesniedz pieteikuma izskatīšanai?
Sniedziet rasējumus, materiālus, savienojumus, detaļu variantus, nepieciešamo orientāciju, procesa secību, objekta saskarnes un pieņemšanas prasības.
Vai sensoru opcijas visās konfigurācijās ir identiskas?
Nē. Iespējas ir atkarīgas no atbilstošās vienošanās un projekta prasībām; tās nedrīkst kopēt visā portfelī.
Izmantojiet īsto daļu, lai sāktu konfigurācijas apspriešanu
Kopīgojiet rasējumus, sagataves aploksni, metināšanas procesu, armatūras koncepciju un objekta ierobežojumus, lai EVST varētu izstrādāt robotizētas metināšanas šūnas sākumpunktu.