
Lieljaudas metināšanas robotu darbstacijas lielām un smagām detaļām
Izturīgas darbstacijas izveide sākas ar detaļas svara, aploksnes, rotācijas, piekļuves šuvēm un vairāku caurlaidju prasībām. Šajā lapā ir salīdzināti astoņi izkārtojumi, lai projekta komanda varētu sašaurināt sagataves pozicionēšanu un ārējo kustību līdz inženiertehniskajam sarakstam.
Pirms aprīkojuma kustības izvēles definējiet lielo detaļu saimi
Izmantojiet šīs sagatavju saimes, lai noteiktu garuma, diametra, svara, slodzes un piekļuves šuvēm prasības.
Izmantojiet četrus ierobežojumus, lai noteiktu, kā detaļa tiek attēlota
Ielādēt un aploksni
Pārbaudiet sagataves un stiprinājuma masu kopā, pēc tam definējiet garumu, platumu un rotācijas diametru.
Rotācija un atbalsts
Izvēlieties galvas-astes balsta, divu kolonnu vai L veida pozicionēšanas koncepcijas attiecībā pret smaguma centru un atbalsta punktiem.
Piekļuve un ārējā kustība
Apsveriet kustību virs grīdas, virs galvas vai apgrieztā stāvoklī tikai tad, ja fiksēta robota pozīcija nevar aptvert nepieciešamo garumu vai augstumu.
Daudzpakāpju process
Kontakta uztveršanas, loka izsekošanas un daudzslāņu daudzcauruļu funkcijas ir pieejamas kā papildu loka metināšanas programmatūra visai smagajai grupai.
Organizējiet astoņas iespējas pēc novietojuma, pārvietošanās un piekļuves virs galvas
Šis ir ierobežojumu vadīts inženiertehniskais ceļš, nevis līdzvērtīgu produktu karšu matrica.
Pozicionētāja vadīta prezentācija
Sāciet ar to, kā detaļai ir jāgriežas vai jānoliecas.
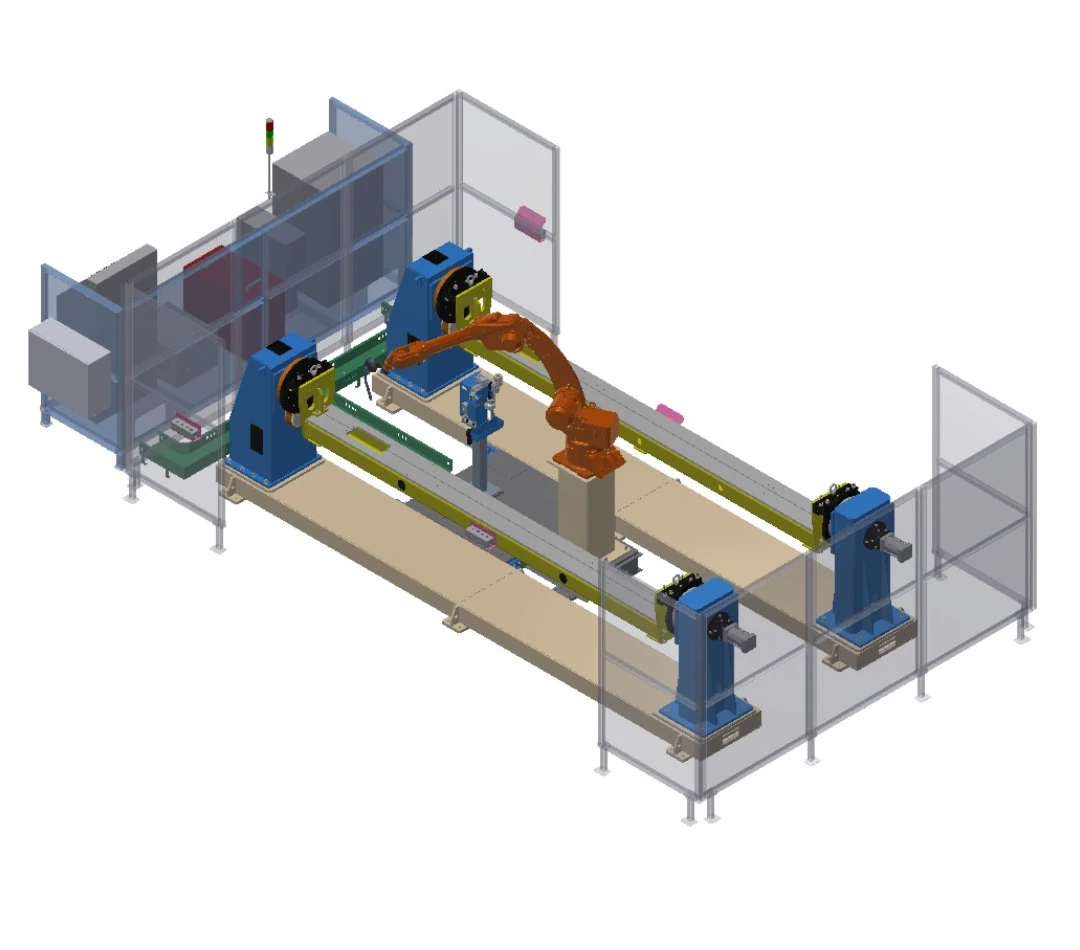
Divu staciju galvas balsta un aizmugurējās balsta darbstacija
Divi galvas un aizmugurējās balsta pozicionētāji nodrošina mainīgu detaļu padevi ar pneimatisko aizmugurējās balsta nostiprināšanu.
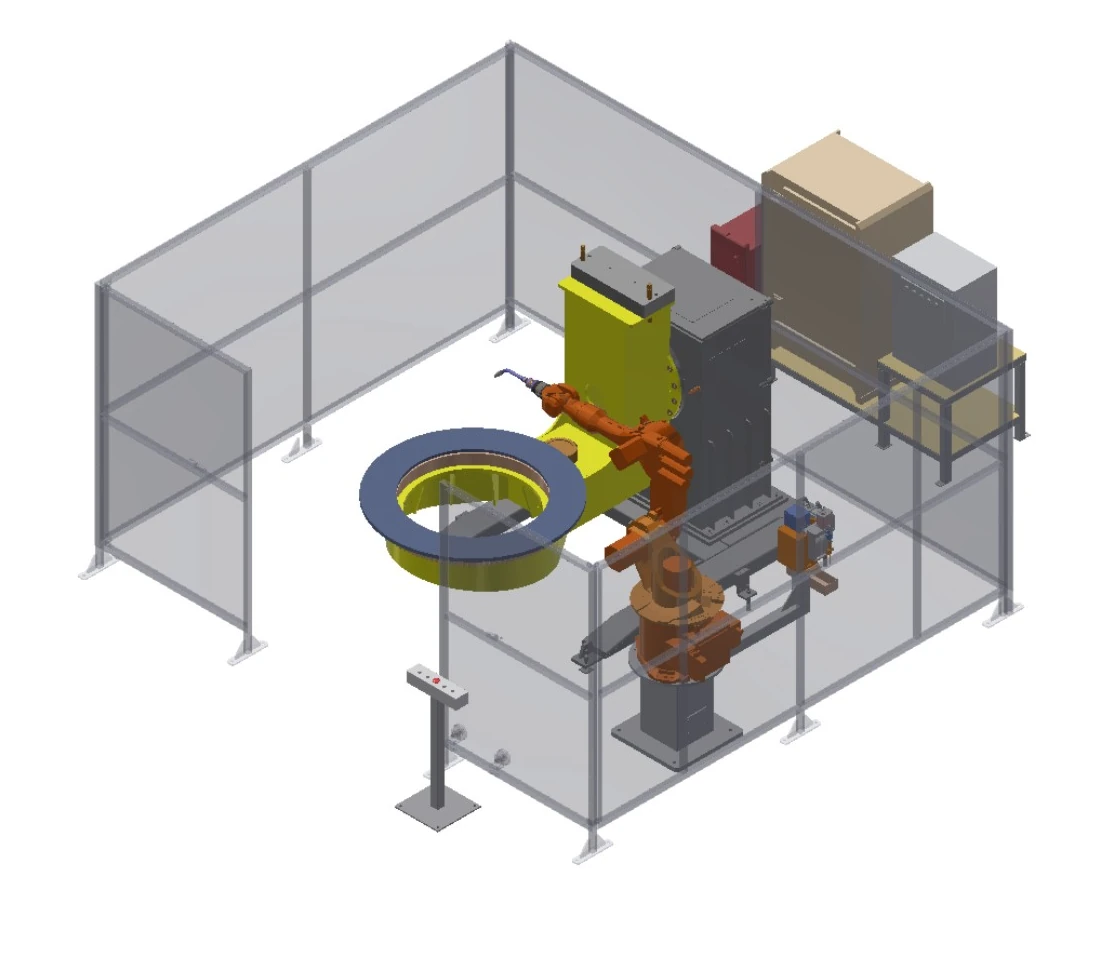
Divu asu L-pozicionētāja darbstacija
Divu asu L pozicionētājs rotē un noliec armatūru, lai nodrošinātu piekļuvi daudzpusīgām metināšanas darbībām.
Ceļojuma atbalsta apdrošināšana
Pievienojiet kontrolētu kustību, ja viena robota pozīcija nevar aptvert nepieciešamo garumu vai augstumu.
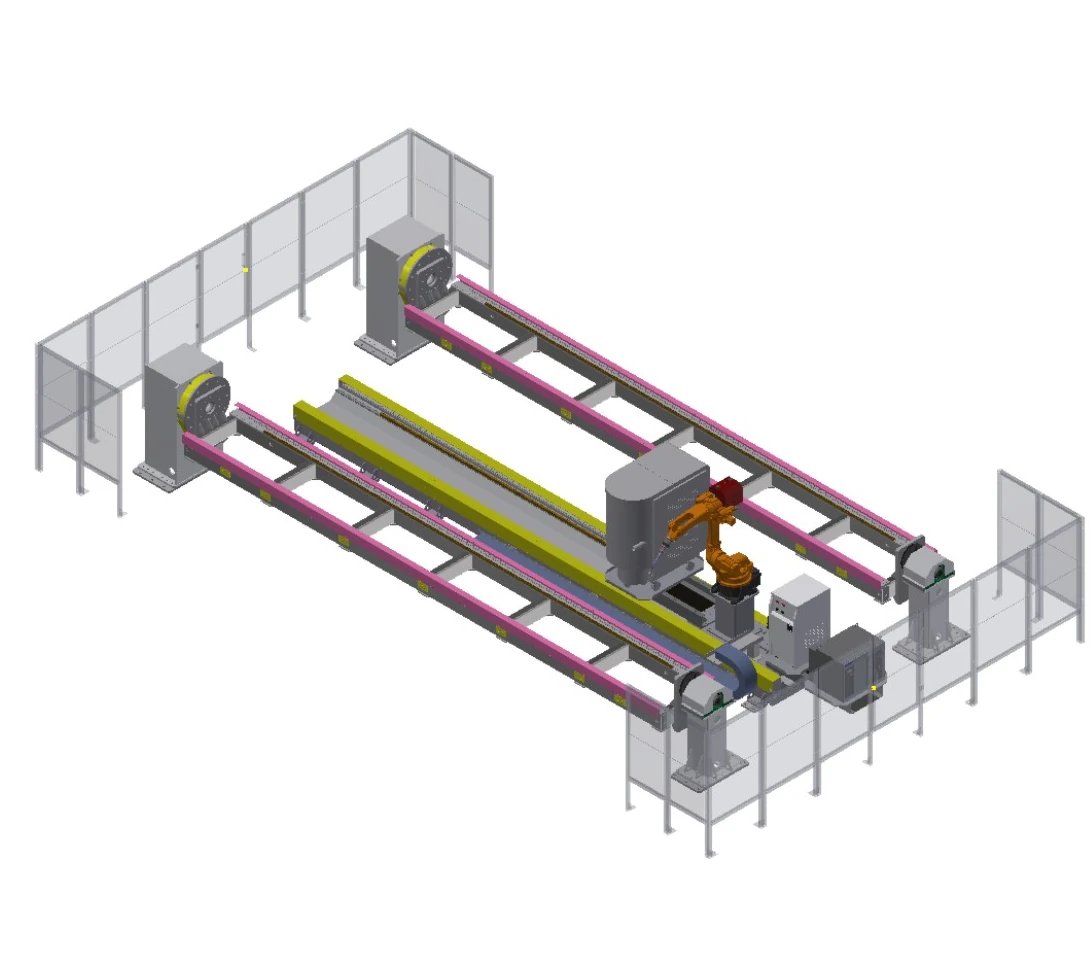
Garas sagataves kustības ass darbstacija
Grīdas kustības ass paplašina robota pārklājumu sešu metru armatūras apvalkā, ko apkalpo divi galvas un aizmugurējās balsta pozicionētāji.
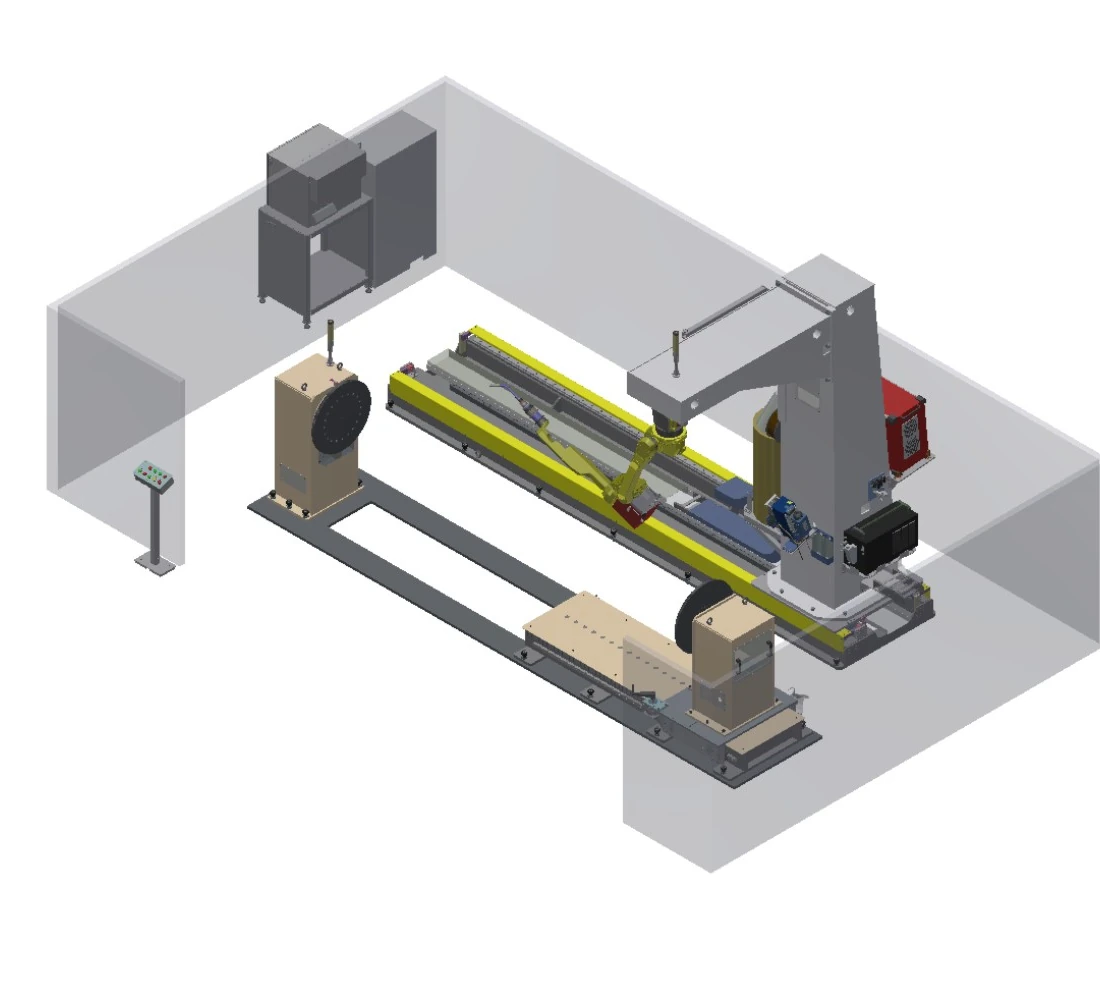
Apgriezta C-veida ceļojumu darbstacija
Apgriezts C veida rāmis un kustības ass paplašina piekļuvi gar detaļu, savukārt aizmugurējais balsts piedāvā garuma regulēšanu.
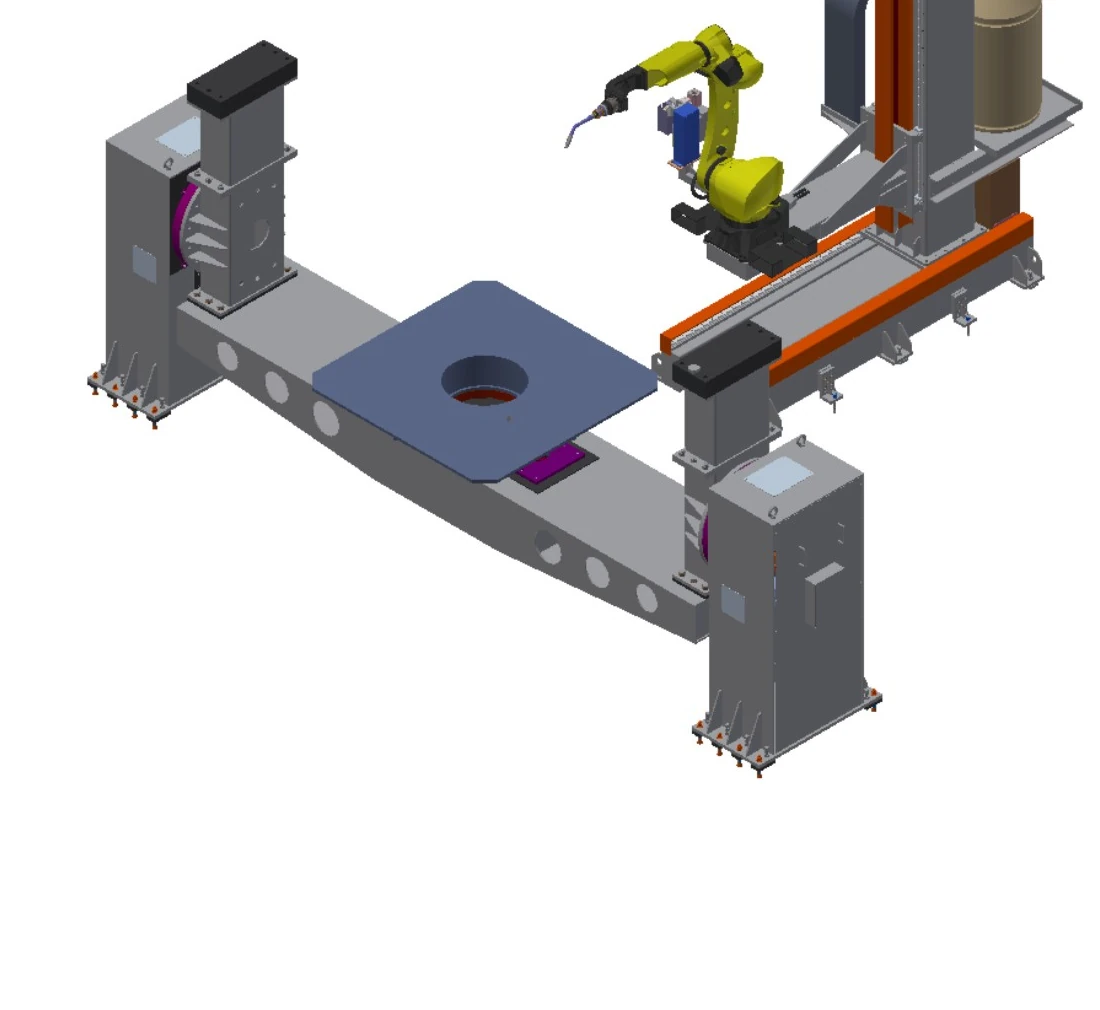
Divu asu grīdas pārvietojama darbstacija
Y un Z asu kustība apvienojumā ar divu kolonnu pozicionētāju, kas paredzēts divu līdz piecu tonnu diapazonam.
Virszemes un apgrieztā piekļuve
Pārvietojiet robotu virs vai ap sagatavi, kad piekļuve un atstarpe nosaka arhitektūru.
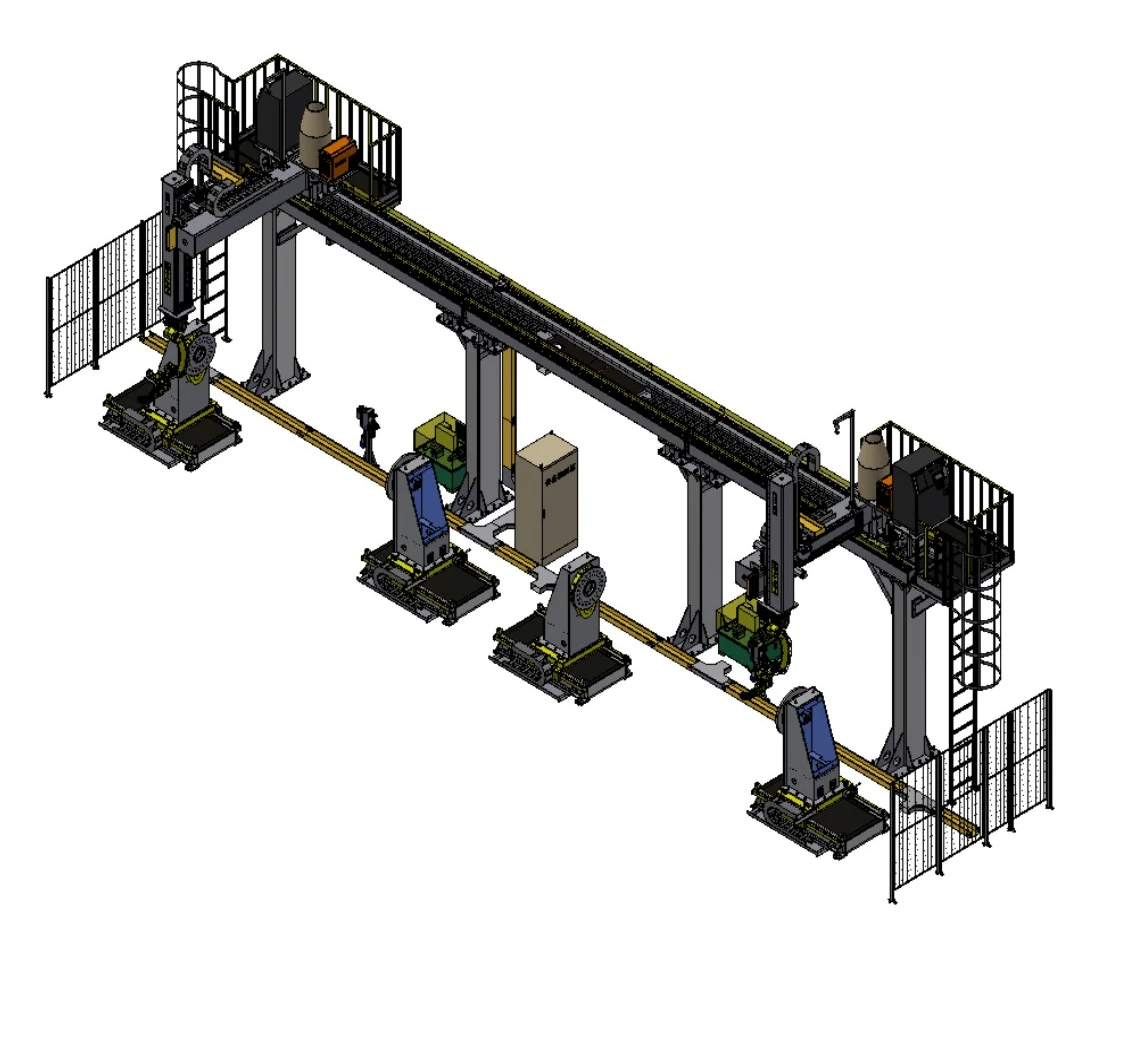
Daudzasu virsgalvas ratiņu darbstacija
Izvēlējamas kustības virs galvas asis apvienojumā ar vienu vai diviem smagiem galvas balsta un aizmugurējās balsta pozicionētājiem lielām rotējošām sagatavēm.
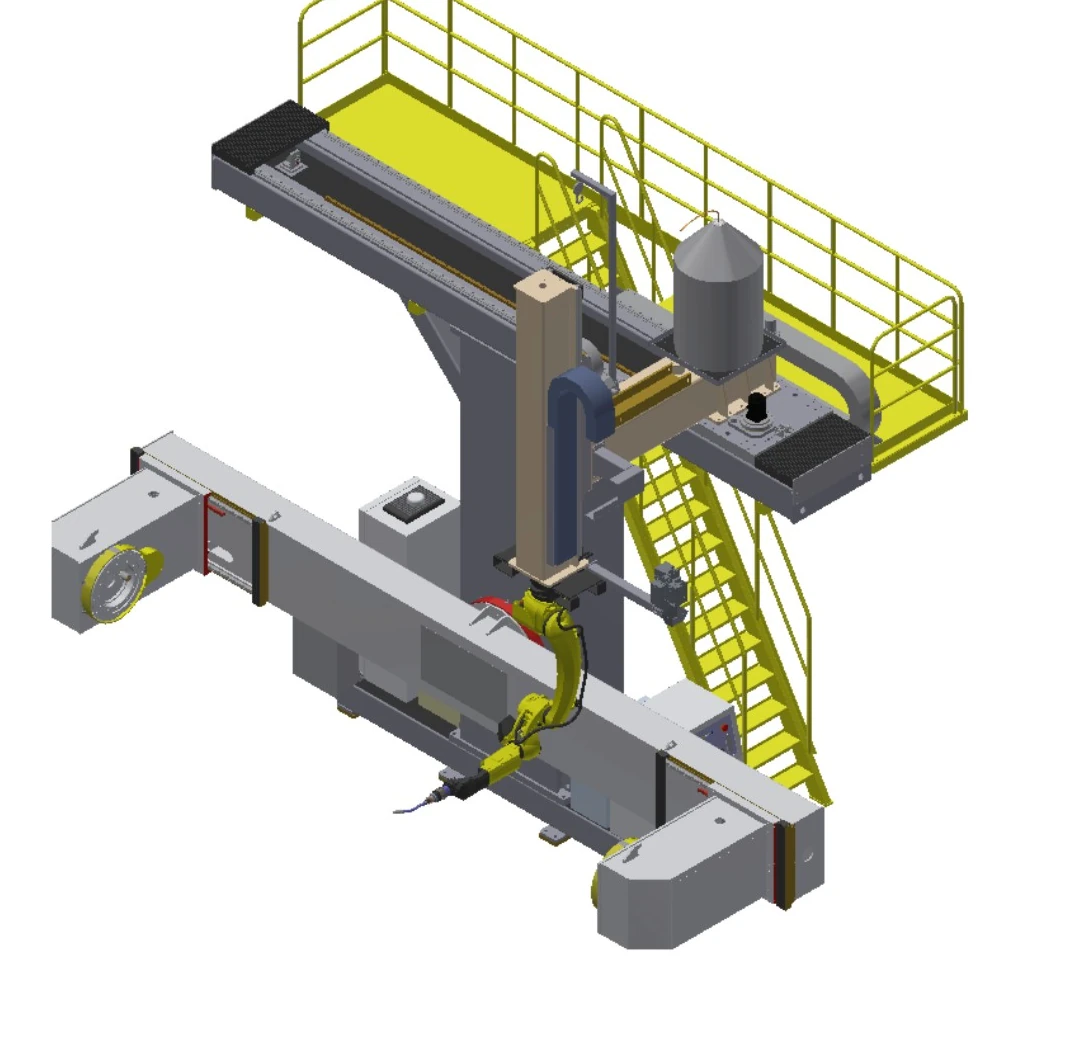
T-veida virszemes vagona darbstacija
Divu asu kustība virs galvas kalpo sānos uzstādītam pozicionētājam vidēja diametra rotējošām detaļām.

Rotējoša apgriezta C-veida darba vieta
Rotējošs apgriezts C veida rāmis nodrošina vertikālu gājienu un leņķisku piekļuvi ap augstāko pozicionētāja slodzes diapazonu šajā grupā.
Salīdziniet slodzes, apvalka, ārējās kustības un aizsardzības laukus
| Rinda | Aprakstošā konfigurācija | Roku sasniedzamība | Pozicioniera slodze | Sagataves aploksne | Ārēja kustība | Pozicionēšanas izkārtojums | Aizsardzības lauks |
|---|---|---|---|---|---|---|---|
| A | Garas sagataves kustības ass darbstacija | 2 m | 300 000–350 000 t | Armatūra 6 m × 1.5 m | Ceļojums 5 m | Galvas balsts-astes balsts, 2 gab. | Daļēji slēgts žogs |
| B | Divu staciju galvas balsta un aizmugurējās balsta darbstacija | 2 m | 300 000–350 000 t | Armatūra 3 m × 1.5 m | Galvas balsts-astes balsts, 2 gab. | Daļēji slēgts žogs | |
| C | Apgriezta C-veida ceļojumu darbstacija | 1.4 m / 2 m pēc izvēles | 300 000–350 000 t | Armatūra 4 m × 1 m | Ceļojums 4 m | Galvas balsts-astes balsts; astes balsta regulēšana 1.5 m | Daļēji slēgts žogs |
| D | Divu asu L-pozicionētāja darbstacija | 1.4 m / 2 m pēc izvēles | 1 t / 2 t pēc izvēles | Divu asu L pozicionētājs | Daļēji slēgts žogs | ||
| E | Daudzasu virsgalvas ratiņu darbstacija | 1.4 m / 2 m pēc izvēles | 300 000–350 000 t | Rotācija ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Galvas balsts-astes balsts, 1 vai 2 vienības | Daļēji slēgts žogs |
| F | T-veida virszemes vagona darbstacija | 1.4 m / 2 m pēc izvēles | 300 000–350 000 t | Rotācija ≤1.8 m | X 3–4 m; Z 1–2 m | Sānos montējams galvas balsts-astes balsts; regulēt par 0.5 m | |
| G | Divu asu grīdas pārvietojama darbstacija | 1.4 m / 2 m pēc izvēles | 300 000–350 000 t | Rotācija ≤3 m | Y 1.5 m; Z 1.5 m | Divu asu dubultkolonna; regulēt par 0.5 m | |
| H | Rotējoša apgriezta C-veida darba vieta | 1.4 m / 2 m pēc izvēles | 300 000–350 000 t | Rotācija ≤3 m | Z 1–2 m; rotācija ±90° | Divu asu dubultkolonna; regulēt par 0.5 m | Daļēji slēgts žogs |
Veidojiet aizsardzības koncepciju, balstoties uz loģistiku un ārējo kustību
Smago detaļu aizsardzība nav standarta piederumu saraksts. Tā jāpārskata kopā ar celšanas, iekraušanas, apkopes uzdevumiem, dūmu kontroli un kontrolētu kustību.
Izolācija un bloķējumi
Definējiet aizsardzību ap maksimālo kustību, pozicionētājiem, iekraušanas zonām un personāla iekļūšanu.
Celšana un piekļuve lieliem priekšmetiem
Apstipriniet celtņa ceļus, vārtus vai atvēršanas zonas, sagataves pārvietošanu un neparastu noņemšanu.
Dūmu un procesa saskarnes
Kopējā koncepcijā iekļaut metināšanas dūmu uztveršanu, inženierkomunikācijas, procesa materiālus un iekārtu dzesēšanu.
Uzturēšana un validācija
Nodrošināt kontrolētus apstākļus apkopei, degļa tīrīšanai, armatūras regulēšanai un drošības funkciju validācijai.
Pirms aprīkojuma pielietošanas definējiet detaļas pozicionēšanu un šuvju karti
Daļas apskats
Rasējumi, masa, smaguma centrs, savienojumi, varianti un ienākošais stāvoklis.
Pozicionēšanas koncepcija
Atbalsts, rotācija, slodze un stiprinājuma-saskarnes robežas.
Piekļuves pētījums
Robota pozīcija, ārējās kustības, sadursmes un piekļuve apkopei.
Process un aizsardzība
Metināšanas procedūra, sensori, dūmi, bloķējumi un personāla mijiedarbība.
Pieņemšanas definīcija
Vienojieties par detaļām, šuvēm, testa apstākļiem, dokumentiem un lēmuma pieņemšanas metodi.
Četri intensīvas metināšanas scenāriji ar dažādiem ierobežojumiem
Gadījumi ilustrē tikai detaļu saimes, izkārtojumu un procesa fokusu; tie neidentificē klientu, fiksēta aprīkojuma komplektu vai veiktspējas solījumu.
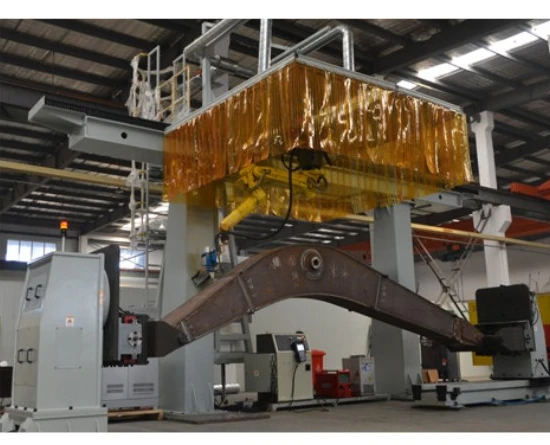
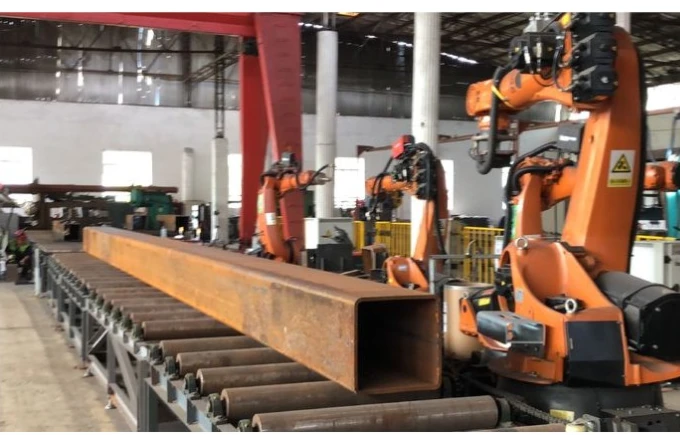
Būvniecības tehnikas strēles un sijas
Atbalstiet garus izgatavotos posmus, koordinējiet ārējo kustību un saglabājiet metināšanas piekļuvi piesaistītu faktiskajai savienojuma kartei.
Tērauda konstrukciju sekcijas
Plānojiet piekļuvi no vairākām pusēm kastes sekcijām un konstrukcijas profiliem, neuzskatot vienu stiprinājumu par universālu.
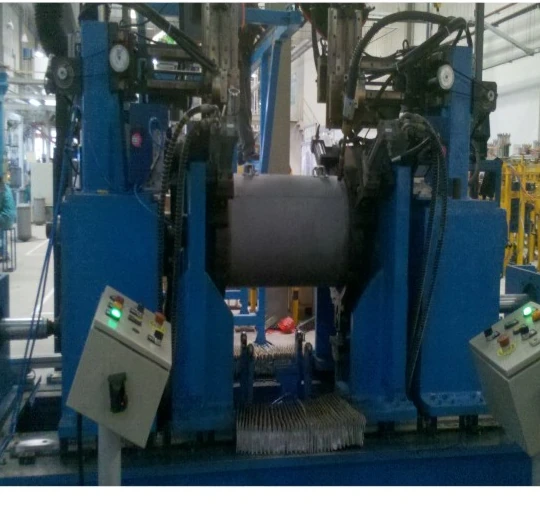
Spiediena trauku korpusi
Cilindriskām šuvēm izmantojiet kontrolētu rotācijas prezentāciju, vienlaikus apstiprinot diametru, atbalstu un slodzes metodi.
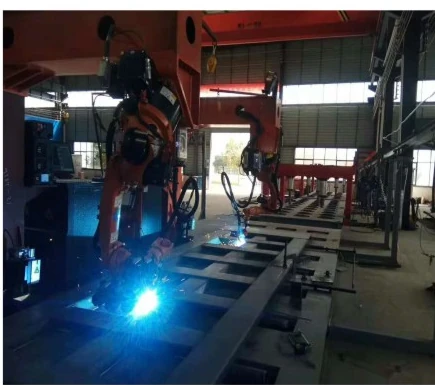
Komerciālo transportlīdzekļu izgatavošana
Pirms darba virsmas stiprinājuma un stacijas plūsmas izvēles sadaliet tvertnes, rāmjus un virsbūves konstrukcijas skaidrās detaļu saimēs.
Inženiertehniskie jautājumi, kas jāatrisina pirms koncepcijas izstrādes
Kā tiek pārbaudīts jaudas diapazons?
Norādiet sagataves masu, stiprinājuma masu, smaguma centru, atbalsta metodi un dinamisko orientāciju. Projekta inženiertehniskie aprēķini nosaka piemērojamo diapazonu.
Kad jāņem vērā ārēja robota kustība?
Apsveriet to, ja viena montāžas pozīcija nevar aptvert nepieciešamo garumu, augstumu vai šuves leņķi, un pēc tam pārskatiet sadursmi, stingrību un apkopes piekļuvi.
Kā tiek prezentētas garas vai liela diametra detaļas?
Salīdziniet galvas-astes balsta, dubultkolonnas un citus pozicionēšanas konceptus ar atbalsta, rotācijas diametra, garuma regulēšanas, iekraušanas un stiprinājuma saskarnēm.
Kas ir nepieciešams daudzpakāpju metināšanas pārskatīšanai?
Norādiet savienojuma sagatavošanu, materiālu, biezumu, pildvielu, caurlaides secību, priekšsildīšanas vai starpcauruļu prasības, kā arī noteikšanas un programmas stratēģiju.
Kā tiek izstrādāta smago detaļu aizsardzība?
Riska novērtējumu balstiet uz maksimālo kustību, iekraušanu, celšanu, personāla iekļūšanu, dūmu kontroli un apkopes uzdevumiem.
Vai attēlotos izkārtojumus var pasūtīt kā fiksētas paketes?
Tie ir inženiertehniskie sākumpunkti. Mehāniskie, elektriskie, procesu, armatūras, aizsardzības un pieņemšanas darbības joma ir jāapstiprina, salīdzinot ar reālo daļu.
Sāciet ar sagataves datiem un šuvju karti
Kopīgojiet detaļu diapazonu, masu, smaguma centru, savienojumus, iekraušanas metodi un vietas ierobežojumus, lai EVST varētu izveidot jaudīgas metināšanas robota darbstacijas sākumpunktu.