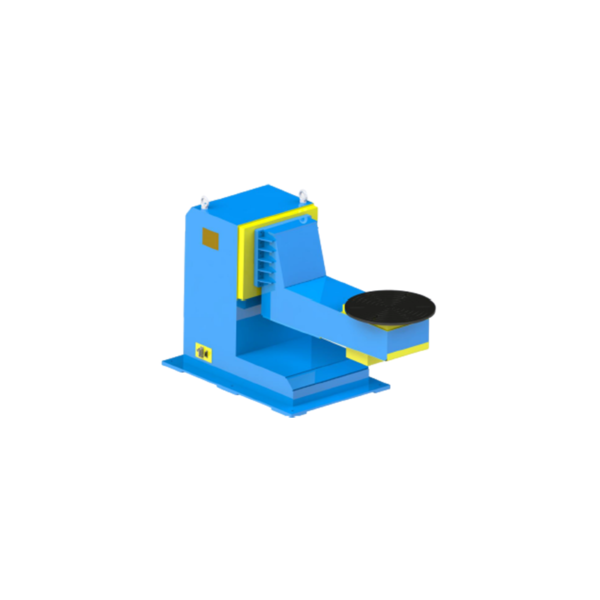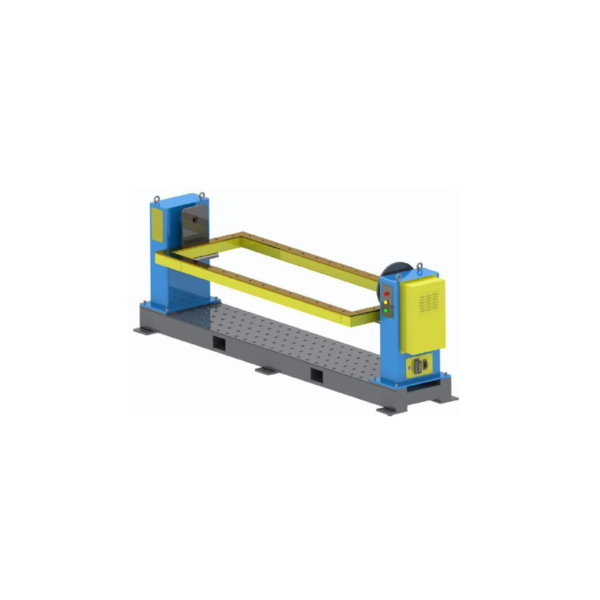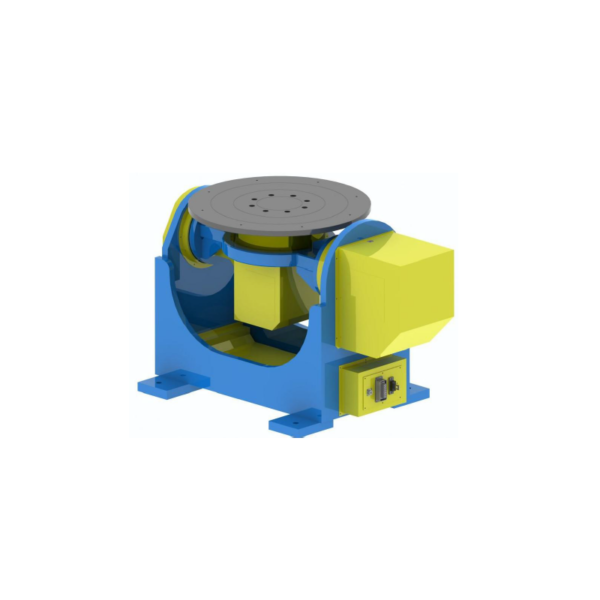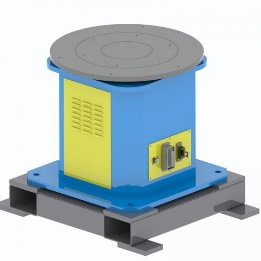
SWP-P
Horizontālie rotējošie atskaņotāji
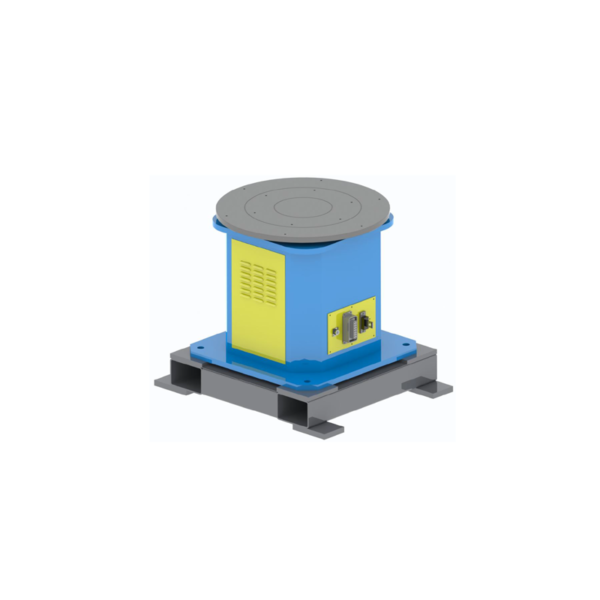
Sagatave atrodas uz horizontālas galda virsmas, lai nodrošinātu vienas ass rotāciju.
Nominālās kravnesības iespējas: 300 / 500 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →
Standarta sērija + pielāgotas konfigurācijas
Salīdziniet 1, 2 un 3 asu pozicionētāju saimes un pēc tam pielāgojiet konfigurāciju sagatavei, stiprinājumam, smaguma centram, kustībai un šūnu izkārtojumam. EVST piedāvā standarta sērijas un pielāgotas konfigurācijas pēc tehniskās pārskatīšanas.
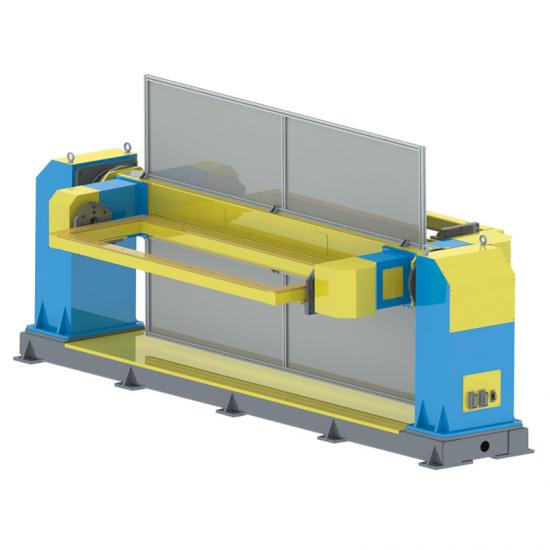
Kas tas ir
Robotizēts metināšanas pozicionētājs ir servo piedziņas ārējā ass, kas notur un pārorientē sagatavi metināšanas piekļuvei. Atšķirībā no vienkārša rotējoša galda, tas var apvienot rotācijas, slīpuma vai apmaiņas kustības. Grozāmie veltņi atbalsta cilindriskus traukus ar berzes palīdzību; pozicionētāji nostiprina sagatavi pie speciāli izstrādātiem instrumentiem.
Deviņas produktu sērijas
Tālāk norādītās nominālās slodzes opcijas atbalsta sākotnēju saimes salīdzinājumu. Nominālā slodze nozīmē sagataves un stiprinājuma kopējo svaru; galīgā izvēle ir atkarīga arī no smaguma centra, izmēriem, kustības un elementu apstākļiem. Pēc tehniskās pārskatīšanas katrai sērijai ir pieejamas pielāgotas konfigurācijas.
Vienai rotācijas kustībai vai galvas balsta un aizmugurējās balsta atbalstam
SWP-P
Sagatave atrodas uz horizontālas galda virsmas, lai nodrošinātu vienas ass rotāciju.
Nominālās kravnesības iespējas: 300 / 500 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →
SWP-Z
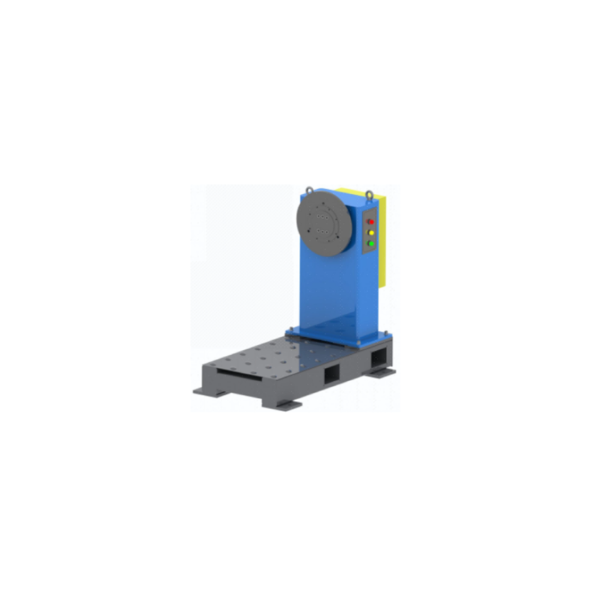
Armatūra ir piestiprināta pie vertikālas vārpstas priekšējās plāksnes un rotē ap horizontālu asi.
Nominālās kravnesības iespējas: 300 / 500 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →
SWP-ZW
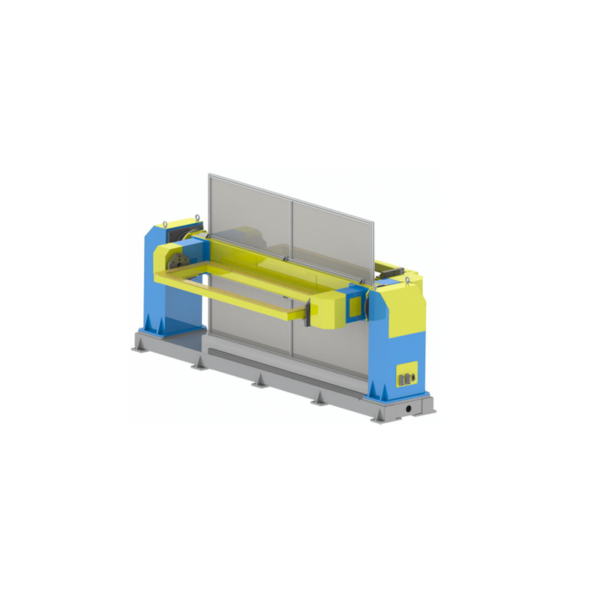
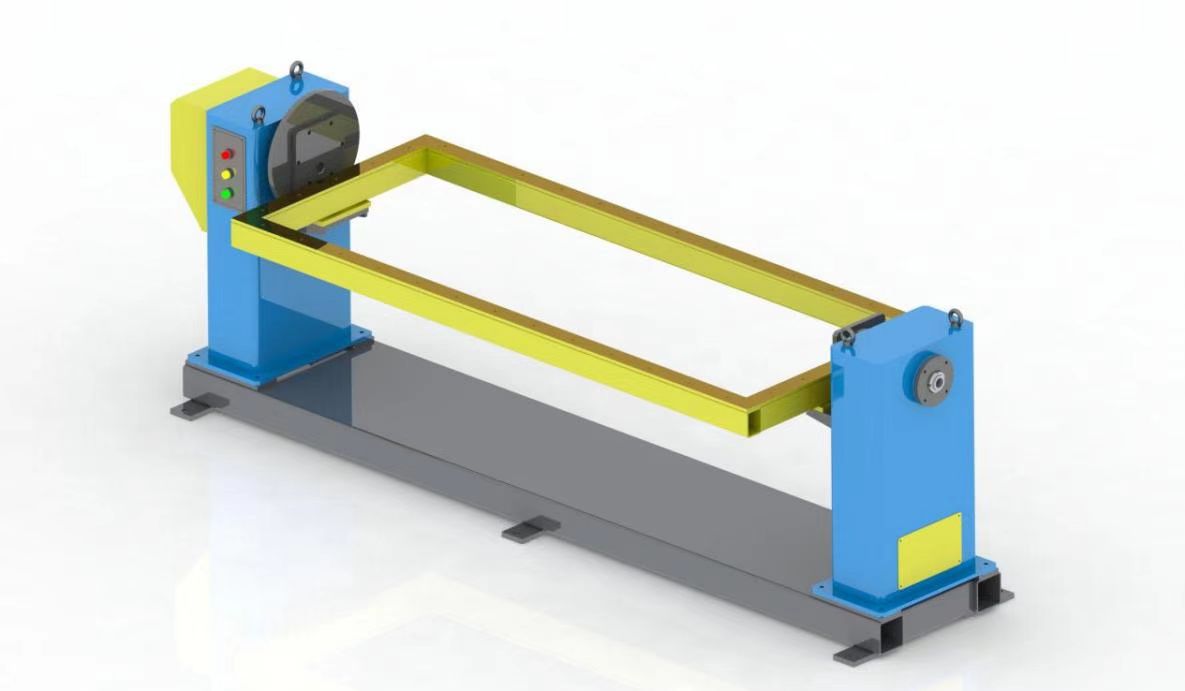
Atbalsta garākus stiprinājumus vai rāmjus starp piedziņas galvas balstu un aizmugurējo balstu horizontālai rotācijai.
Nominālās kravnesības opcijas: 300 / 500 / 800 / 1,200 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →Apvieno rotāciju un slīpumu, lai uzlabotu šuvju orientāciju un piekļuvi
DWP-C
Atvērta puse nodrošina piekļuvi iekraušanai ap instrumentiem.
Nominālās kravnesības iespējas: 200 / 500 / 1,000 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →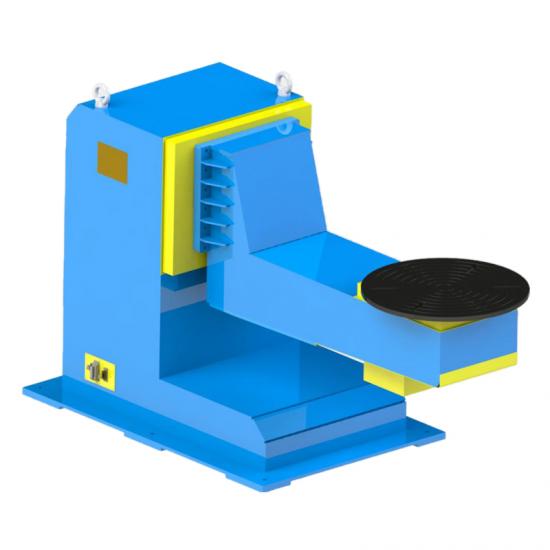
DWP-L
Nobīdītais L veida rāmis atstāj robotam pieejas vietu ap stiprinājumu.
Nominālās kravnesības iespējas: 500 / 1,000 / 2,000 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →
DWP-U
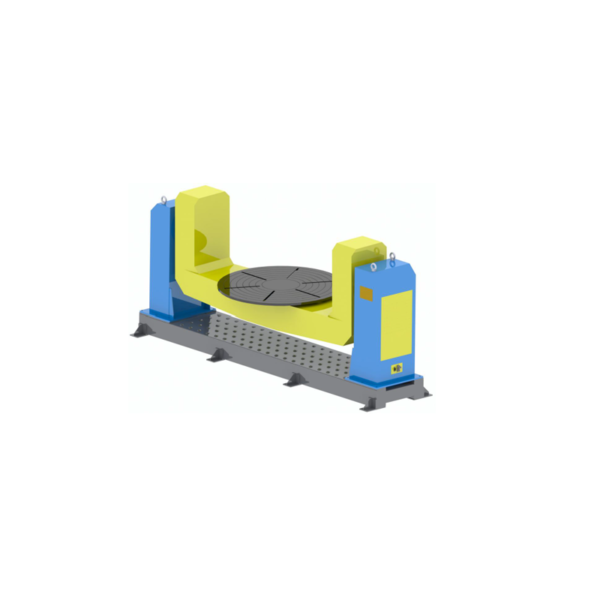
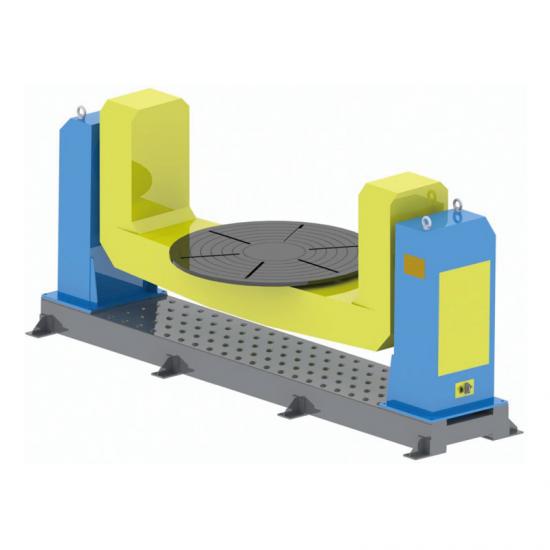
Divi vertikāli balsti, izmantojot rotāciju un slīpumu, nes centrālu lielāku stiprinājumu vai konstrukcijas daļu.
Nominālās kravnesības iespējas: 1,000 / 3,000 / 5,000 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →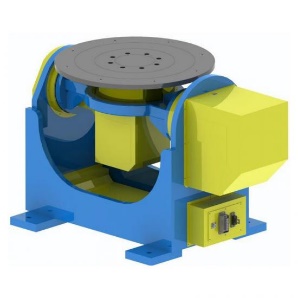
DWP-P
Uz platformas uzstādīta armatūra rotē un noliecas kā viena konstrukcija.
Nominālās kravnesības iespējas: 300 / 500 / 1,000 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →Pievieno staciju indeksēšanu vai apmaiņas kustību; šūnu izkārtojums tiek apstiprināts katram projektam
TWP-C
Vertikālā stacijas indeksēšana maina darba pozīciju, kamēr pozicionētājs orientē katru detaļu metināšanai.
Nominālās kravnesības iespējas: 500 / 1,000 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →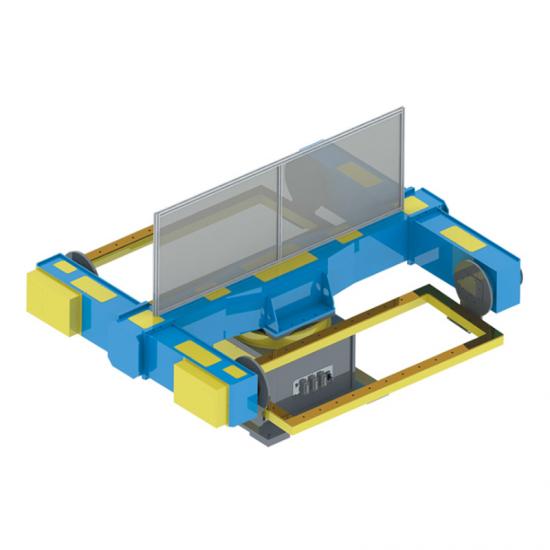
TWP-S
Horizontālā staciju indeksēšana attēlo mainīgas slodzes un metināšanas pozīcijas.
Nominālās kravnesības iespējas: 500 / 1,000 kg
Pieejamas pielāgotas konfigurācijas
Skatīt seriāla informāciju →Gaismas izvēle
Lai sāktu, nav nepieciešama pabeigta specifikācija. Šie ievades dati ir pietiekami, lai atlasītu produktu saimi; padziļinātai atlasei izmantojiet atsevišķo rokasgrāmatu.
Aprakstiet, vai sagatavei ir nepieciešama rotācija, slīpums, staciju indeksēšana vai apmaiņas kustība.
Norādiet sagataves un stiprinājuma kopējo svaru un smaguma centra pozīciju attiecībā pret asīm.
Kopīgojiet sagataves apvalku, armatūras montāžas metodi, saskarnes un slodzes prasības.
Norādiet robota pozīciju, piekļuvi metināšanai, operatora ceļu, drošības attālumu un staciju secību.
Norādiet robota marku/modeli un nepieciešamo koordinēto kustību, vadības ierīces un objekta saskarnes.
Lai iegūtu pilnīgāku asu skaita, L/C/U izkārtojumu un atlases ievades datu salīdzinājumu, izlasiet Metināšanas pozicionētāja ceļvedis.
Standarta sērijas nosaka sākumpunktu; galīgās saskarnes un izkārtojums tiek apstiprināti katram projektam.
Pielāgošana un integrācija
Kad pozicionētājs darbojas kā robota ārējā ass, mehāniskās saskarnes, kustība, vadības robežas un drošības plānošana ir jāpārskata kopā ar robotu un šūnu. Pielāgotas konfigurācijas tiek apstiprinātas pēc projekta ievades datu definēšanas.
Apstiprināts no sagataves, stiprinājuma un iekraušanas metodes.
Definēts no metināšanas piekļuves un staciju secības.
Tehniskās apskates laikā tiek pārbaudīts robota modelis un vadības prasības.
Izkārtojums, operatora piekļuve un apsardzes vajadzības ietilpst šūnas plānā.
Aplikācijas
Šie ir tipiski pielietojumi, nevis fiksētas konfigurācijas. Sērija, nominālā slodze un instrumenti joprojām ir jāizvēlas no faktiskās sagataves un šūnas.
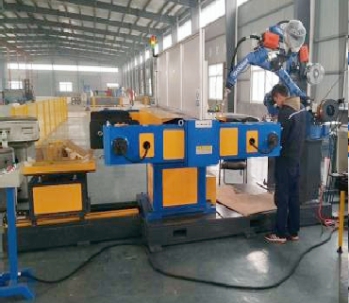
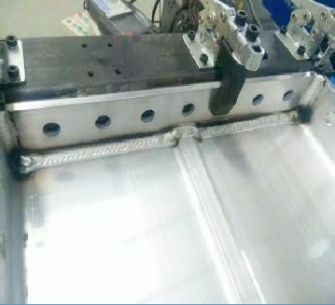
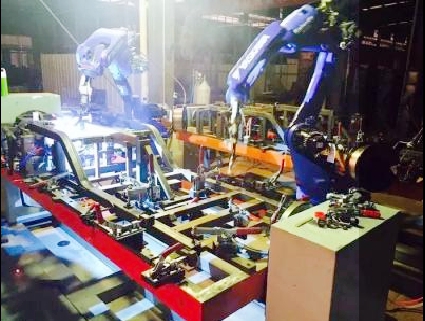
Izmantojiet kontrolētu rotāciju, lai robota darba zonā ievietotu apkārtmēra šuves.
Galvas un aizmugurējās daļas izkārtojumi var atbalstīt garākus stiprinājumus starp diviem galiem.
Apvienojiet rotāciju un slīpumu, lai uzlabotu pieejas leņķus dažādām šuvēm.
Izvēlieties vienas vai vairāku asu koncepciju no stiprinājuma, smaguma centra un robota izkārtojuma.
Pārorientēt vairākas metināšanas virsmas uz piemērotākām pozīcijām šūnā.
Trīs asu staciju indeksēšanas izkārtojumi var aizsākt vairāku staciju koncepciju; galīgais izkārtojums ir atkarīgs no projekta.
Kāpēc EVST
Sākot ar projekta ievaddatiem un sēriju atlasi un beidzot ar ražošanas posma pārbaudēm, precīzas konfigurācijas un pieņemšanas prasības paliek projektam specifiskas.
Pirms galīgās konfigurācijas apstiprināšanas tiek pārskatīts sagataves, stiprinājuma, kopējā svara, smaguma centra, kustības un šūnu stāvoklis.
Procesa pārbaudes galvenajos ražošanas posmos palīdz identificēt problēmas pirms piegādes.
Apstrādes resursi atbalsta montāžas virsmu, caurumu un rotācijas saskarņu izmēru kontroli.
Konstrukcijas komponenti tiek atkvēlināti, lai samazinātu atlikušo spriegumu un saglabātu izmēru stabilitāti.
Biežāk uzdotie jautājumi
Tā ir vadāma ārējā ass, kas notur un pārorientē sagatavi, lai robots varētu piekļūt metināšanas šuvēm. Nepieciešamais asu skaits ir atkarīgs no sagataves kustības un šūnas izkārtojuma.
Šajā kategorijas lapā nominālā kravnesība nozīmē sagataves un stiprinājuma kopējo svaru, nevis tikai sagatavi. Galīgajai izvēlei ir jāpārskata arī smaguma centrs, izmēri un dinamiskie apstākļi.
Viena ass nodrošina vienu rotācijas kustību; divas asis pievieno slīpumu; trīs asis var pievienot staciju indeksēšanu vai apmaiņu. Izvēli veiciet, pamatojoties uz metināšanas piekļuvi un staciju secību. Izlasiet metināšanas pozicionētāja rokasgrāmatu pilnīgākam salīdzinājumam.
Burti apraksta vispārējo struktūru ap balstiem un instrumentiem. Izvēle ir atkarīga no sagataves izmēra, stiprinājuma, iekraušanas vietas, robota pieejas un nepieciešamās nominālās slodzes. Salīdziniet izkārtojumus metināšanas pozicionētāja rokasgrāmatā.
Ņemiet to vērā, ja garākam stiprinājumam vai rāmim ir nepieciešams atbalsts starp diviem galiem un rotācija ap horizontālu asi. Atbalsta atstatums un saskarnes ir jāapstiprina no sagataves. Skatiet metināšanas pozicionētāja rokasgrāmatu lai iegūtu plašāku atlases kontekstu.
Viens un tas pats kopējais svars var radīt atšķirīgus apstākļus asīm un konstrukcijai, mainoties tās smaguma centram. Tāpēc svars vien nav pietiekams galīgajai izvēlei.
Pēc tehniskās apskates ir pieejamas pielāgotas konfigurācijas. Norādiet robota marku/modeli, sagataves un stiprinājuma datus, nepieciešamo kustību, šūnas izkārtojumu un saskarnes vajadzības, lai varētu apstiprināt piemēroto konfigurāciju.