
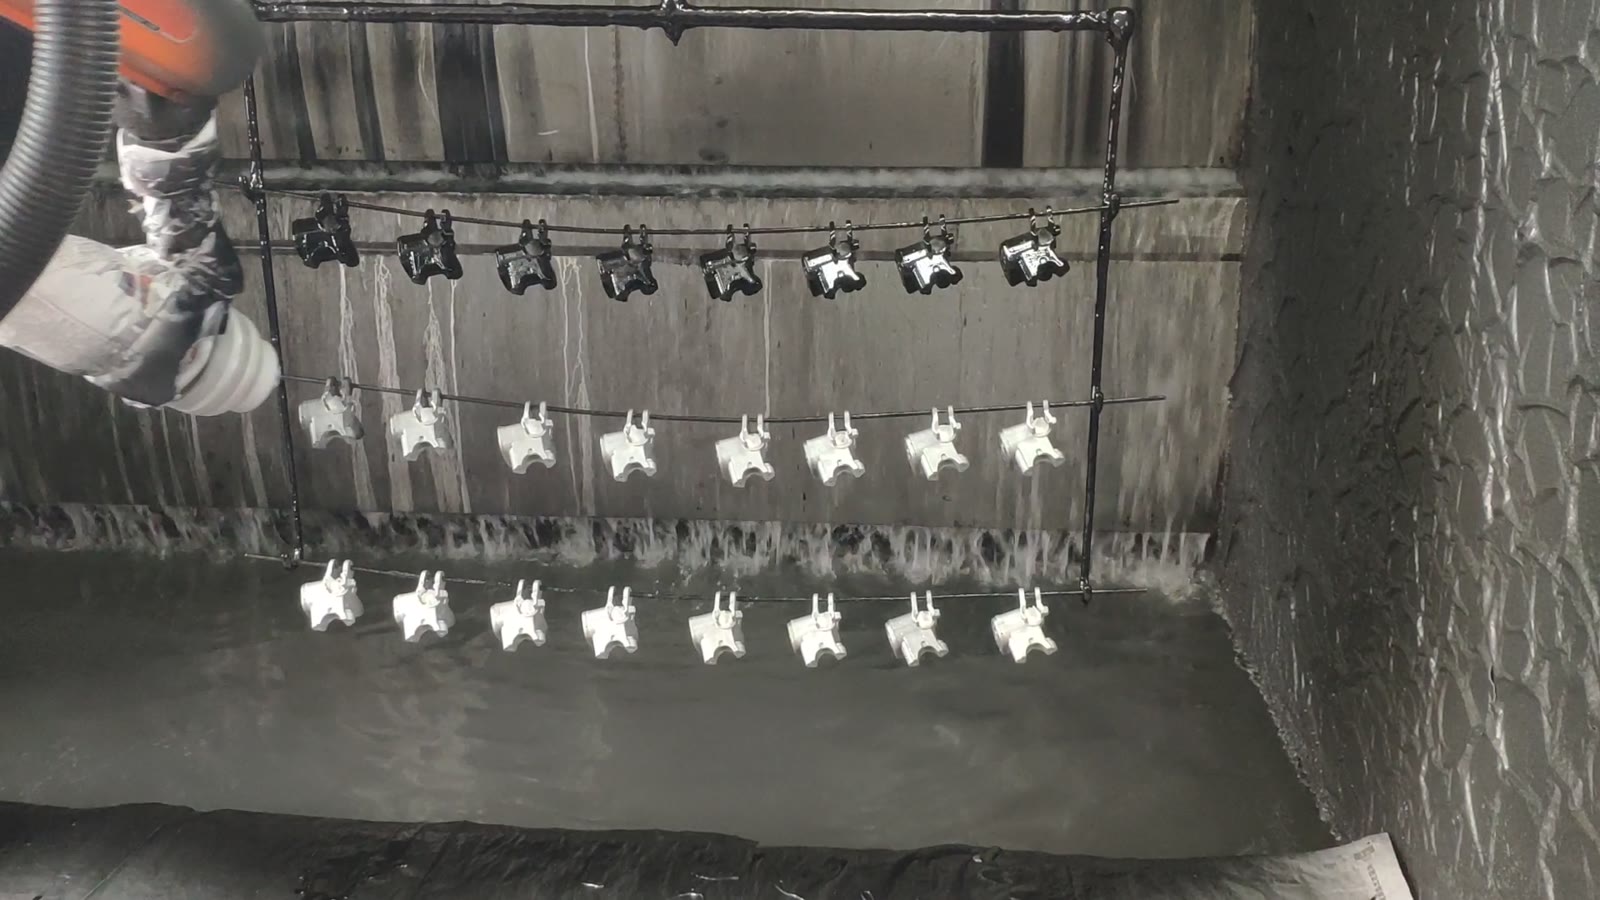
: 짧은 이 도장 부스는 행거 라인에 일렬로 걸려 있는 소형 오토바이 브레이크 부품을 마감 처리합니다. 6축 로봇이 스프레이 건을 운반하며 부스를 통과하는 부품들을 따라 앞뒤로 움직입니다. 스프레이 건은 천과 테이프로 마스킹 처리되어 있으며, 뒷벽에 설치된 워터 커튼이 분사된 페인트를 바닥의 홈통으로 모아줍니다. 이러한 설비를 구축할 때는 세 가지 사항을 결정해야 합니다. 부품을 어떻게 걸어 놓을지, 스프레이 건이 움직이는 부품들을 어떻게 따라갈지, 그리고 부스를 깨끗하게 유지하기 위해 분사된 페인트가 어디로 흘러갈지입니다. 이와 유사한 생산 라인을 계획하고 계신가요? 부품 도면을 보내주세요..
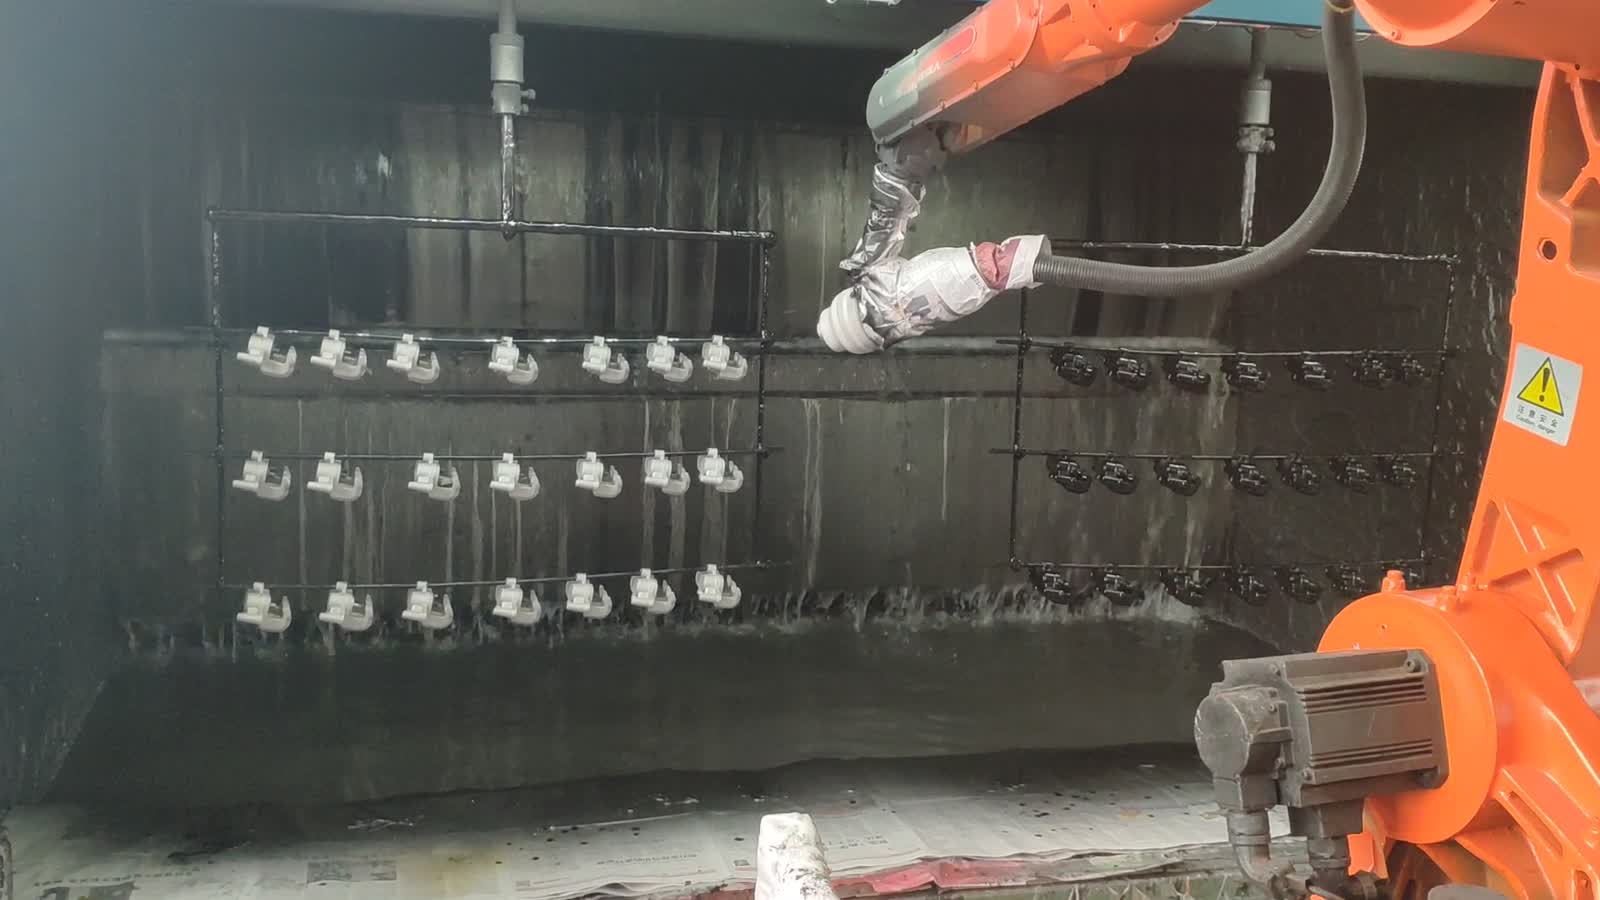
한눈에
| 부분 | 소형 오토바이 브레이크형 금속 부품 |
| 방법 | 스프레이 페인트 |
| 자동화 | 분무기를 장착한 6축 로봇 한 대 |
| 부품 공급 | 부스 안에서 움직이는 수평 막대에 부품들이 일렬로 걸려 있습니다. |
| 위치 | 옷걸이와 줄이 간격을 정하고, 로봇은 줄을 따라 움직입니다. |
| 워크 홀딩 | 부품은 막대에 매달려 있으므로 고정할 필요가 없습니다. |
| 운영자 역할 | 옷걸이를 싣고 내리고 부스를 관리합니다. |
| 셀 레이아웃 | 물세척 부스 안에 로봇 한 대가 있습니다. |
이 세포가 다루는 문제는 다음과 같습니다.
도장 공정은 작업자의 손놀림에서 일관성을 유지하기가 가장 어려운 분야입니다. 도막 두께, 가장자리 도포율, 도장 속도 등 모든 것이 작업자의 손놀림에 따라 달라지며, 특히 소형 부품 생산 라인에서는 첫 번째 부품과 마지막 부품의 차이가 고객이 가장 먼저 알아차리는 부분이 됩니다.
로봇이 사람의 손길을 대신합니다. 로봇은 매번 같은 거리와 속도로 같은 경로를 따라 움직입니다. 어려운 점은 분사 자체에 있는 것이 아니라, 분사기가 모든 면에 닿을 수 있도록 부품을 매달고, 계속 움직이는 부품들을 가로지르며 분사기의 경로를 계획하고, 분사액이 다음 부품이 아닌 물에 빠지도록 관리하는 것입니다.
세포는 어떻게 작동하는가
- 부품들은 걸이에 걸린 채로 도착합니다. 작은 금속 부품들이 수평 막대에 줄지어 매달려 있고, 한 줄씩 차례로 부스 안으로 들어옵니다.
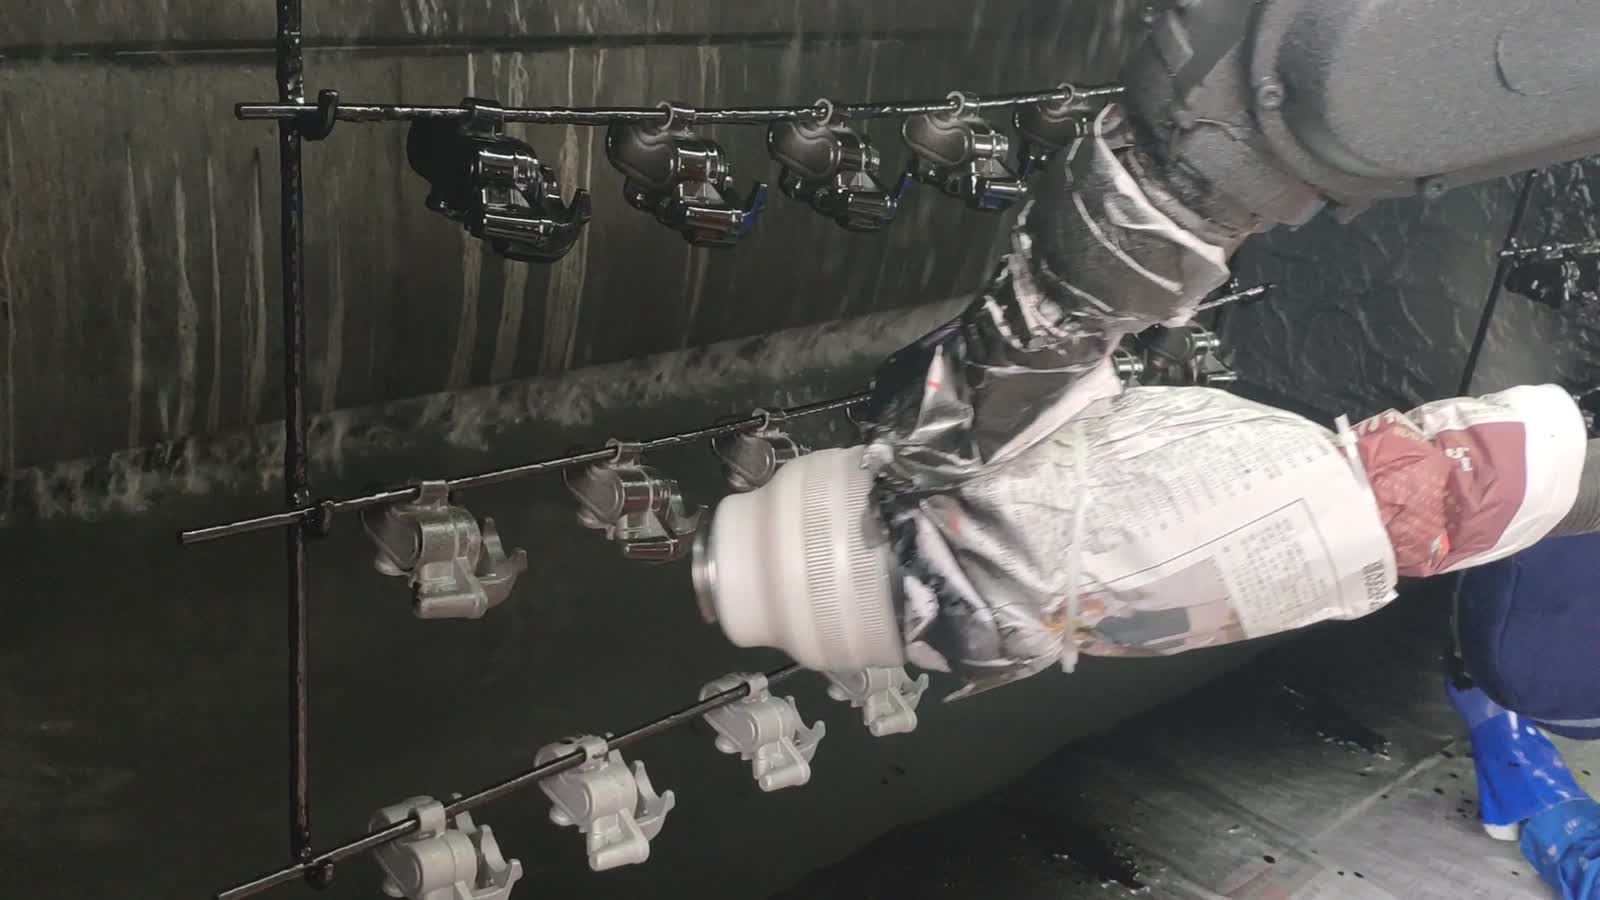
- 로봇이 자리를 잡습니다. 6축 로봇이 부스 안에 서 있는데, 로봇 팔 끝에는 스프레이 건이 달려 있고, 본체에 페인트가 묻지 않도록 천과 테이프로 감싸져 있습니다.
- 줄을 쓸어내세요. 로봇은 총을 줄의 첫 번째 부분으로 가져가서 훑듯이 움직이며 각 부분을 차례로 코팅합니다.
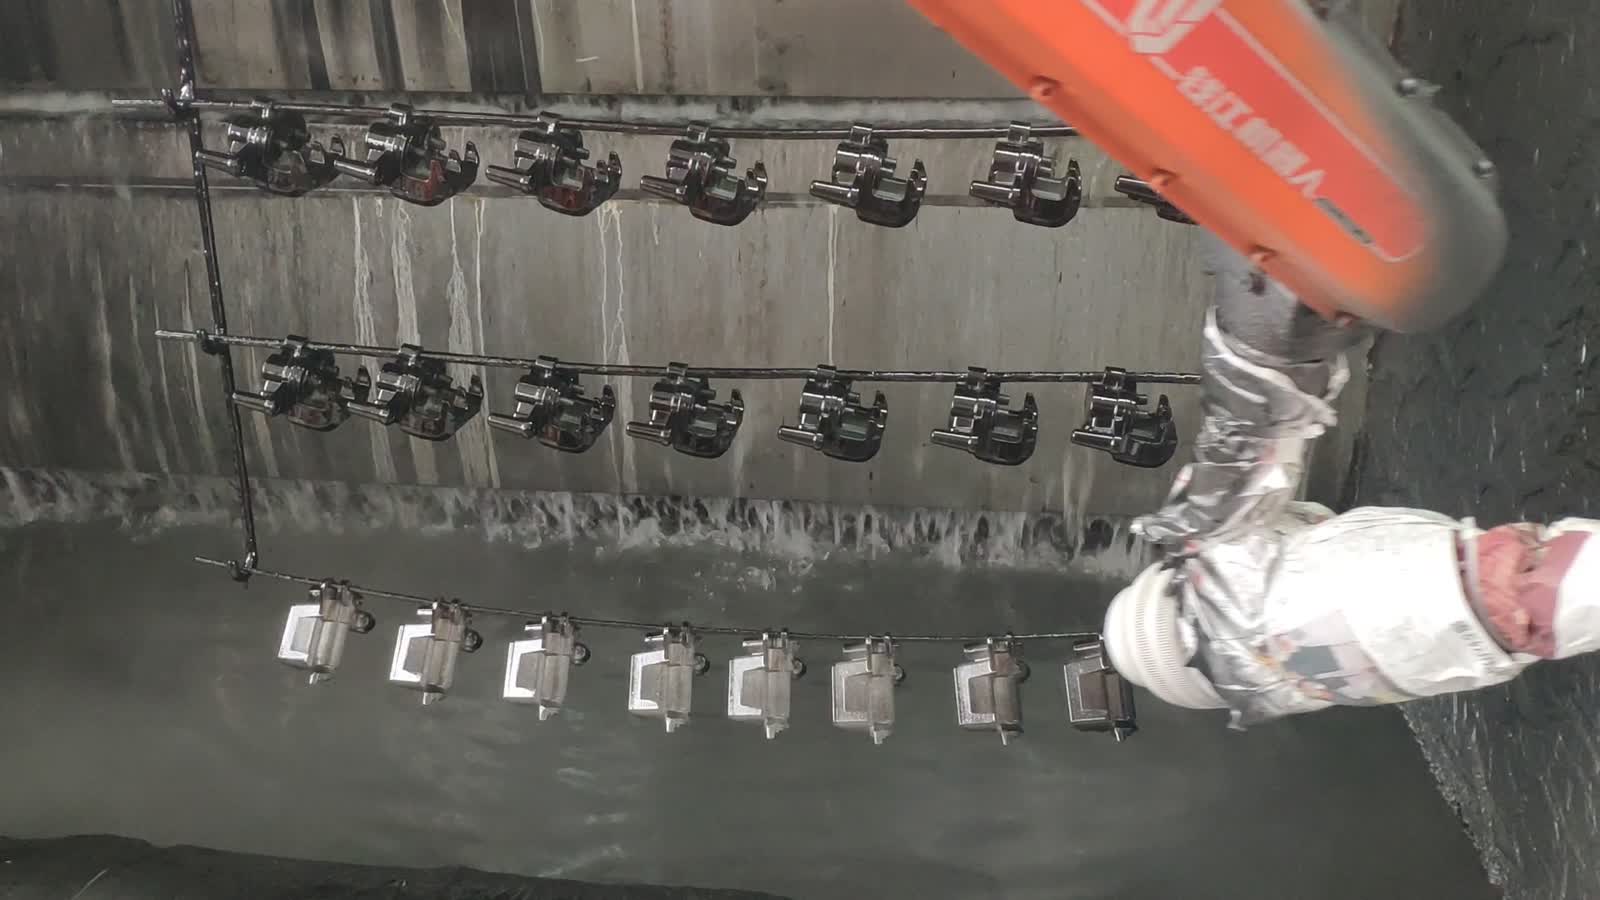
- 선을 따라가세요. 행거가 줄을 앞으로 운반하는 동안 로봇은 움직이는 부품에 맞춰 이동 경로를 유지합니다.
- 분무액이 튀는 것을 막으세요. 물막이 커튼이 뒷벽을 따라 흘러내려 바닥 홈통으로 들어가기 때문에, 부품에 묻지 않은 물은 벽이 아닌 물에 빠져 다음 작업을 위해 준비됩니다.
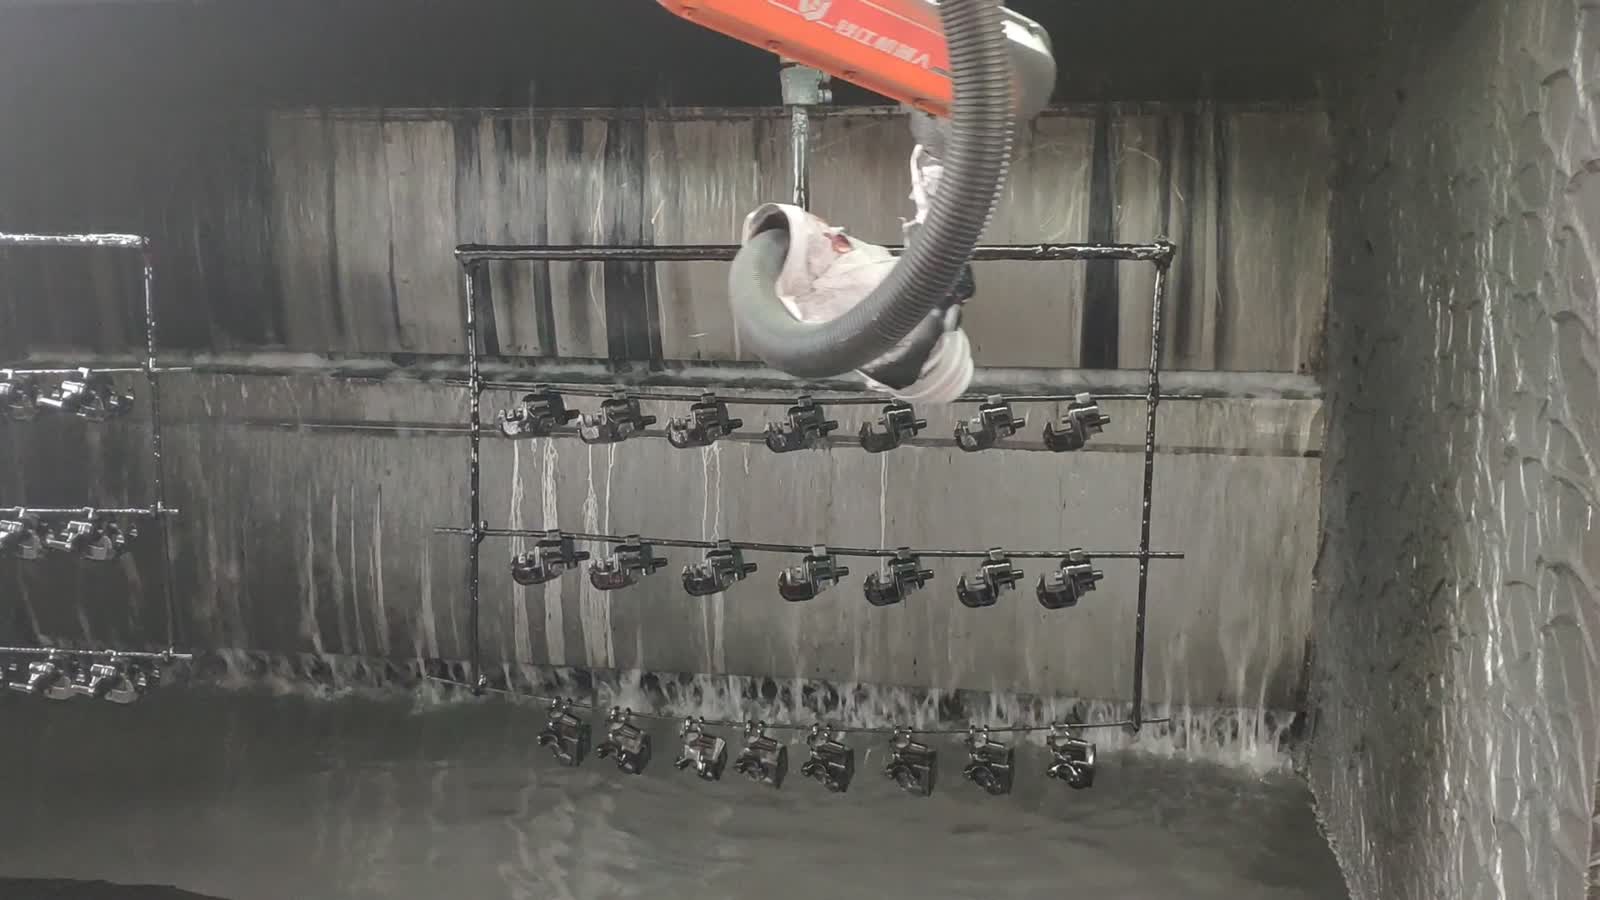
- 다음 줄. 작업이 완료된 줄이 이동하고 다음 줄이 가까워지면 로봇은 다시 이동을 시작합니다.
세 가지 디자인 결정
1. 모든 사람이 손이 닿을 수 있도록 부품을 걸어 놓으세요.
행거 라인은 로봇이 고객이 보는 부분에 페인트를 칠할 수 있을 때만 제대로 작동합니다. 부품들이 너무 가깝게 걸려 있으면 그 사이의 면은 그림자가 지고, 각도가 잘못되어 있으면 모서리나 움푹 들어간 부분은 페인트가 전혀 칠해지지 않습니다.
해결해야 할 문제는 간격과 방향입니다. 부품들이 얼마나 떨어져 매달려 있는지, 스프레이 건 쪽으로 각도를 기울였는지 아니면 정면으로 향하게 했는지, 그리고 사양에서 요구하는 모든 표면이 스프레이에 노출되는지 여부입니다. 매달아 놓는 과정은 도포 범위를 수정하는 가장 저렴한 방법입니다. 일단 작업이 시작되면, 그림자가 진 부분은 수작업으로 수정해야 하기 때문입니다.
2. 움직이는 적의 사격열을 고려하여 총의 궤적을 계획하십시오.
움직이는 줄에 페인트를 칠하는 것은 조정 문제입니다. 페인트 건은 줄의 이동 속도에 맞춰 움직여야 하는데, 그렇지 않으면 한 부분은 늘어나고 다음 부분은 얇아집니다. 로봇의 경로는 한 번의 움직임으로 끝나는 것이 아니라, 행거의 이동 방향에 따라 움직이는 움직임입니다.
도움이 되는 방법: 라인에 대한 패스 속도를 일정하게 유지하고, 각 부분이 동일한 양만큼 겹치도록 하며, 팬이 줄 전체에 걸쳐 고르게 퍼지도록 일정한 이격 거리를 유지합니다.
3. 과도하게 분사된 부분이 어디로 갈지 결정하십시오.
분사기가 부품에 닿지 않고 흩뿌리는 모든 입자는 어딘가로 가야 합니다. 개방형 부스에서는 벽, 행거, 로봇 자체에 쌓이고, 결국 다음 부품에 먼지로 남게 됩니다. 뒷벽의 물막이 커튼이 공정을 깨끗하게 유지해 줍니다.
실질적인 고려 사항은 다음과 같습니다. 과도하게 분사된 페인트를 포착하는 장치(여기서는 워터 커튼, 다른 곳에서는 추출 시스템)는 분사 팬을 방해하지 않고 페인트를 제거해야 하며, 스프레이 건의 마스킹은 환경을 견뎌야 합니다. 페인트가 건 본체나 암 관절에 스며드는 것은 품질 문제가 아니라 유지 보수 문제입니다.
이 레이아웃이 적합한 경우와 더 자세히 살펴봐야 할 경우는 언제일까요?
- 잘 맞음: 매달 수 있는 작은 부품 묶음, 동일한 공정을 거치는 제한된 수의 모양, 그리고 이미 행거에 부품이 걸려 이동하는 부스.
- 추가 평가: 다양한 부품 모양(새로운 모양은 일반적으로 새로운 걸이 패턴과 새로운 건 패스가 필요함), 한쪽에서 접근할 수 없는 면, 걸기에는 너무 섬세한 부품, 그리고 작업 사이에 건을 교체하거나 세척해야 하는 색상 또는 코팅 등이 있습니다.
FAQ
로봇 대신 왕복 운동 기구를 이용해서 이 부품들을 도색하는 건 어때요?
왕복 운동 기계는 직선으로 한 번만 정확하게 가공합니다. 하지만 로봇은 부품의 형상을 따라 가공해야 할 때, 즉 가장자리에서 건을 돌리거나, 움푹 들어간 곳에서 멈추거나, 움직이는 줄에 맞춰 가공해야 할 때, 그리고 생산 라인이 각각 다른 경로를 필요로 하는 여러 부품 형상을 가공해야 할 때 진가를 발휘합니다.
총이 지나가는 동안 부품들은 어떻게 제자리에 고정되는 건가요?
이 부품들은 막대에 매달려 있으며, 자체 무게로 안정적으로 유지됩니다. 핵심은 매달린 패턴에 있습니다. 부품들이 간격과 각도를 잘 맞춰 배치되어 있어, 줄이 움직일 때 부품들이 흔들리거나 서로 닿지 않고 총의 분사 날개가 노출된 모든 면에 닿도록 설계되었습니다.
여기서 순환 과정을 결정하는 것은 무엇일까요?
라인이 부스를 통과하며 행을 이동시키는 속도와 로봇이 필요한 두께로 한 행 전체를 코팅하는 데 필요한 시간을 고려해야 합니다. 코팅해야 하는 면이 표시된 부품 도면을 보내주시면 견적을 내드리겠습니다.
레이아웃 및 작업 소요 시간 견적을 받아보세요.
보내주세요:
- 코팅이 필요한 면이 표시된 부품 도면
- 재질 및 필요한 마감 또는 필름 두께
- 부품 형상의 수와 형상 변경 빈도
- 일일 또는 연간 생산량 및 생산 속도
- 부스 및 행거 배치 사진 또는 치수
부스 배치 제안서와 예상 소요 시간을 알려드리겠습니다.
부품 도면을 보내주세요 → 또는 이메일 sales@evsrobot.com
본 영상은 협력업체 생산 현장에서 촬영되었습니다. 해당 현장의 사이클 시간, 전류 및 소모품 수치는 공개되지 않았으며, 본 영상에서도 제공하지 않습니다.