
여러 금형을 처리하는 다이캐스팅 관리 셀은 주조 변경 시 변화하는 요소들을 중심으로 설계해야 합니다. 예를 들어, 툴이 부품을 고정하는 위치, 하류 공정에서 부품을 받는 방식, 다음 공정에 필요한 방향 등을 고려해야 합니다. 로봇 도달 거리는 이러한 고려 사항 중 하나일 뿐입니다. 레이아웃을 비교하기 전에 각 주조에 대해 이러한 항목들을 기록해 두어야 합니다. 그래야 단일 금형 시뮬레이션을 다중 금형 계획으로 오해하지 않게 됩니다.
영상이 알려줄 수 있는 것과 알려줄 수 없는 것
영상 00:04에 주황색 로봇이 다이캐스팅 기계 옆에 서서 다음 작업대로 향합니다. 00:12에는 공구가 노란색 수용 스탠드 위에 있습니다. 이 장면들은 한 셀 내의 한 주조 공정을 보여줍니다. 로봇 팔과 공구가 기계 구조물을 통과한 후, 부품을 스탠드에 고정할 수 있는 위치로 이동시킵니다.
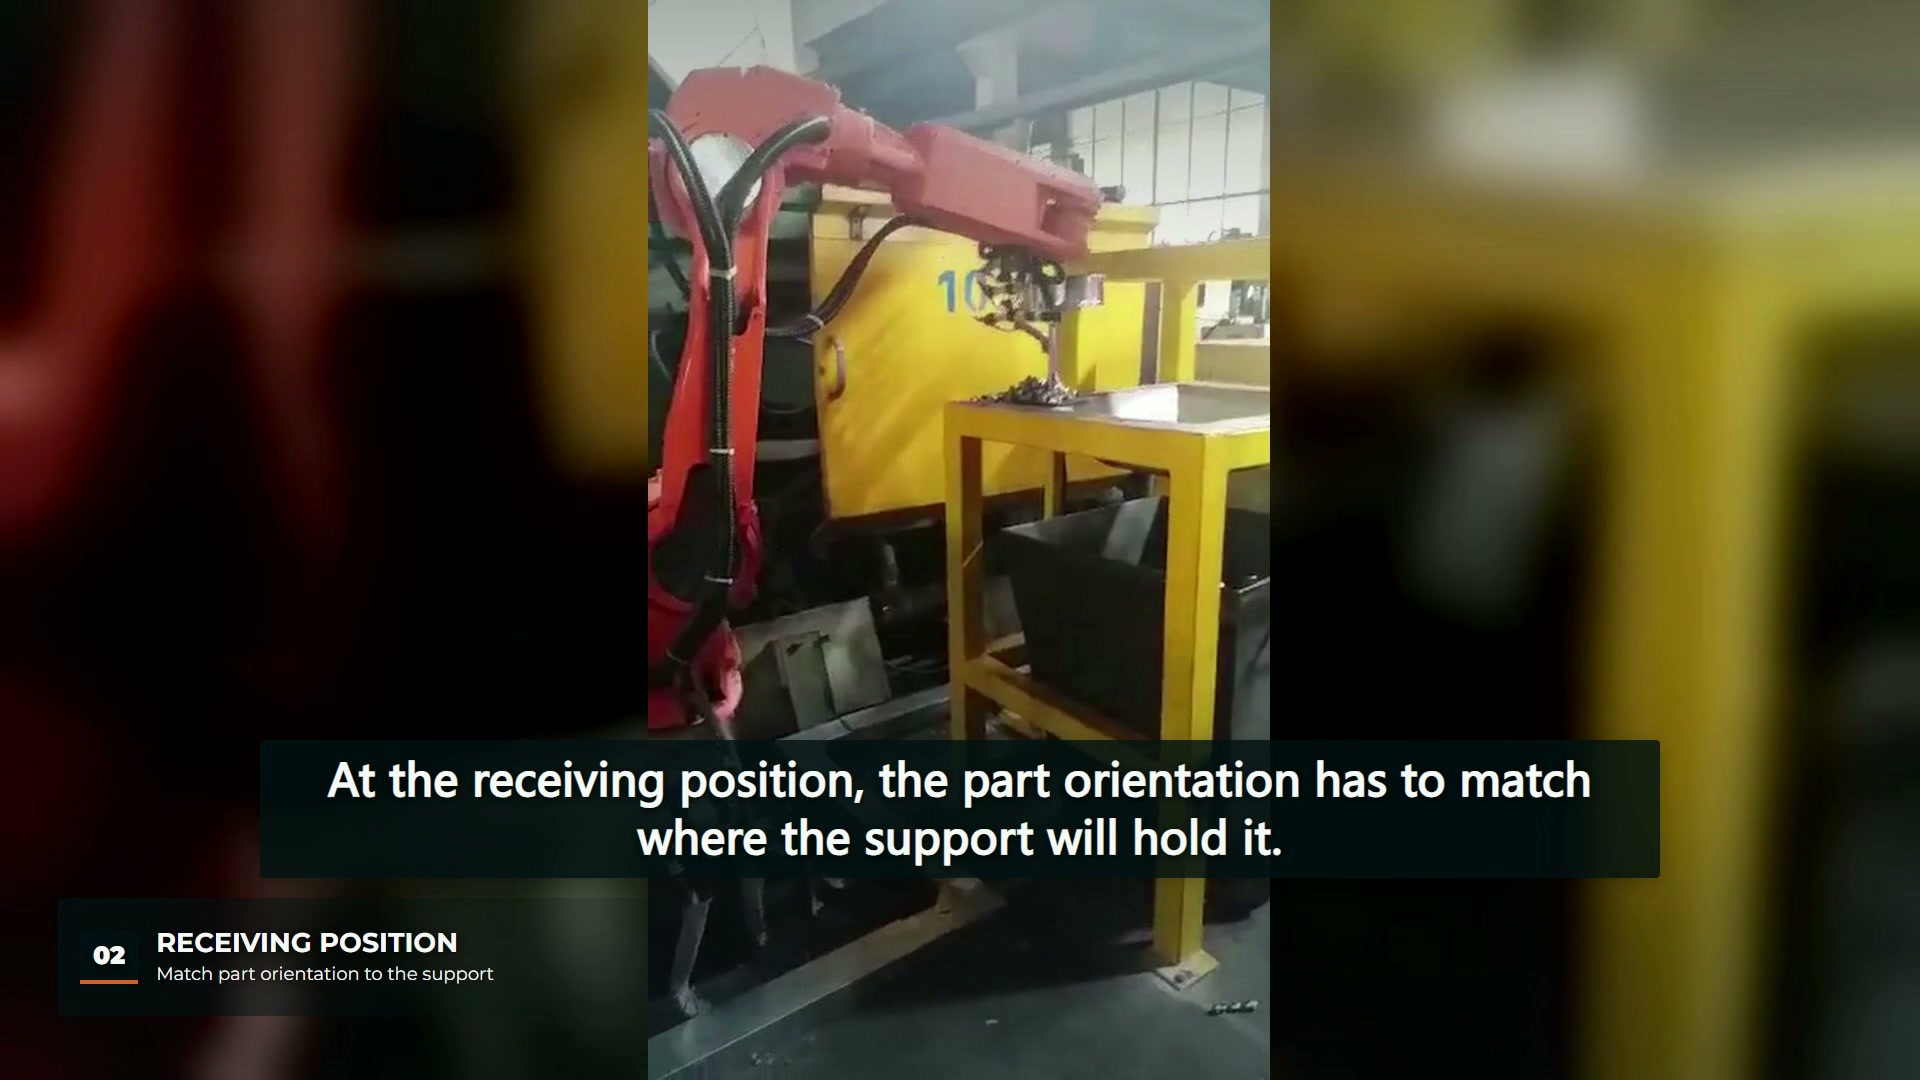
영상 어디에도 해당 셀이 몇 개의 다이를 사용하는지에 대한 정보는 없으며, 이 기사에서도 다이가 하나 이상이라고 가정하지 않습니다. 멀티 다이 사용 여부는 제안된 셀에 대한 설계 단계의 질문이며, 해당 영상은 단지 셀의 물리적 구성 요소를 구체화하기 위한 용도로만 사용되었습니다.
각 캐스팅마다 변경되는 사항을 나열하세요.
미국 기계학회지(American Machinist)에 실린 다이캐스팅 로봇 셀에 대한 기사 이 글에서는 시뮬레이션을 사용하여 여러 제품 스타일과 금형을 테스트함으로써 레이아웃을 여러 설계에 공통으로 적용하고 전환 시간과 비용을 절감하는 방법을 설명합니다. 또한 주조 형상 및 크기, 온도, 하중 및 힘이 엔드 이펙터 설계에 영향을 미친다고 언급합니다. 이러한 점들을 종합해 볼 때, 검토 순서는 다음과 같습니다. 먼저 공통으로 유지할 수 있는 부분을 찾고, 그 다음 각 주조 방식별로 변경해야 하는 부분을 나열하십시오.
| 각 주조품에 대한 항목 | 답변해야 할 질문 | 전환기에 중요한 이유 |
|---|---|---|
| 그립 영역 | 해당 도구가 어떤 면이나 특징에 닿을 수 있습니까? | 접촉면이 다르면 턱이나 공구를 바꿔야 할 수도 있습니다. |
| 무게와 균형 | 게이팅이 아직 부착된 상태에서 주물이 금형에서 나올 때 무게는 얼마입니까? | 공구 및 로봇의 하중은 부품에 따라 변경됩니다. |
| 지원 받기 | 스탠드는 부품을 어디에, 어떤 방향으로 고정할까요? | 한 가지 주조물에 맞춰 만들어진 둥지가 다른 주조물에 맞지 않을 수도 있습니다. |
| 다음 프로세스 | 해당 부품은 다음 단계로 냉각, 다듬기 또는 표시 작업을 거치나요? | 하류에서 필요한 방향 설정은 로봇이 그것을 놓는 방식을 결정합니다. |
| 출구 통행 허가 | 새로운 주조품이나 공구가 금형 영역에서 나가는 경로를 변경합니까? | 한 주사위에 대해 검사된 경로는 다른 주사위에 대해서는 검사되지 않습니다. |
이것들은 계획된 셀에 대한 제안된 검토 항목이며, 촬영된 설치 과정에서 완료된 점검에 대한 관찰 내용이 아닙니다.
도구를 변경할지 아니면 그대로 유지할지 결정하세요.
전환 시 도구를 교체하는 것은 확립된 관행입니다. 중소기업 제조 엔지니어링 특집 기사에서 퀵체인지 툴링에 대해 다룹니다.공구 교환기 제조업체의 제품 관리자는 작업 현장에서 작업 전환 중에 그리퍼나 공구를 자주 교체해야 하며, 수동 또는 자동 퀵 체인지 시스템이 그렇지 않을 경우 발생하는 가동 중지 시간을 줄여준다고 언급합니다. 이는 자사 제품군에 대한 공급업체의 관점이며, 이 기사는 다이캐스팅이 아닌 로봇 공구 전반에 관한 것입니다.
다이캐스팅 셀의 경우, 금형 인터페이스는 최소 세 가지 형태를 고려해야 하는 설계 결정 사항입니다. 접촉 부품을 교체할 수 있는 하나의 금형, 빠른 교체 인터페이스를 사용하는 각 주조품별 금형, 또는 제품군 내 모든 주조품에 적용 가능한 하나의 금형이 있습니다. 각 옵션은 작업량을 다른 곳에 배분합니다. 어떤 옵션이 합리적인지는 주조품들이 얼마나 서로 다른지에 따라 달라지므로, 각 주조품별 목록을 먼저 작성하는 것이 중요합니다.
ComTech의 로봇 추출 페이지 이 설명은 주조물을 추출하기 위해 설계된 맞춤형 도구와 냉각, 트림 프레스 로딩 또는 부품 식별 표시와 같은 주조 후 작업을 수행하는 셀에 대한 것입니다. 이는 한 공급업체의 구성이며 필름 처리 셀에 대해서는 언급하지 않습니다. 하지만 이 설명은 수용 위치가 도구와 동일한 교체 목록에 포함되어야 하는 이유를 보여줍니다. 추출 후 이어지는 모든 작업은 각 주조물을 수용해야 하기 때문입니다.
수신대를 고정 장치로 취급하십시오.
로봇으로부터 주조물을 받는 스탠드가 위치 파악 작업을 수행하고 있습니다. Carr Lane의 위치 확인 및 고정 원리 6개의 로케이터를 사용하여 공작물을 고정하는 3-2-1 방법을 설명하고, 반복성을 정확한 기준점 설정과 연관시키십시오. 이러한 원칙은 가공 지그를 위해 작성된 것이므로, 여기서는 계획 수립 단계에서만 적용됩니다. 즉, 각 주조물의 어떤 면이 스탠드의 기준점이 될지 결정한 다음, 하나의 로케이터 세트로 전체 주조물을 고정할 수 있는지, 아니면 각 주조물마다 별도의 기준점이 필요한지 확인해야 합니다.
이 전환 검토는 당사의 단일 경로 질문과 함께 진행됩니다. 다이캐스팅 관리 경로 기사저 기사는 추출 경로 중 하나가 검증되었는지 묻고 있습니다. 이 기사는 주조 방식이 바뀔 때 무엇이 바뀌어야 하는지 묻고 있습니다.
EVST의 편집 의견은 멀티 다이 셀을 평가할 때 각 주조물의 그립 영역, 무게, 스탠드 지지대 및 하류 방향에 대한 간략한 기록이 있어야 가장 용이하다는 것입니다. 이 비디오는 하나의 주조물에 대한 물리적 맥락을 제공하지만, 사이클 시간 및 냉각 결과와 주조 품질에 대해서는 생산 현장의 증거가 여전히 필요합니다.