
: 짧은 제품은 팔레트에 실려 직선 컨베이어를 따라 이동하며 각 스테이션에 차례로 멈춥니다. 로봇이 본체에 부품을 올려놓으면 프레스 헤드가 부품을 단단히 고정하고, 구동 장치가 측면에서 들어와 나사로 고정합니다. 로봇이 본체를 뒤집고 클립을 끼우고 내부 용기를 제자리에 놓은 다음, 마지막으로 로봇이 완성된 제품을 상자에 포장합니다. 이러한 생산 라인을 설계할 때는 세 가지 중요한 결정을 내려야 합니다. 각 스테이션에서 팔레트의 위치를 어떻게 정할지, 어떤 단계에 비전 기술이 필요한지, 그리고 제품을 뒤집거나 집어 옮기는 작업이 전체 공정에 어떻게 녹아들지입니다. 생산 라인 설계를 계획하고 계신가요? 레이아웃 및 작업 소요 시간 견적을 받아보세요..
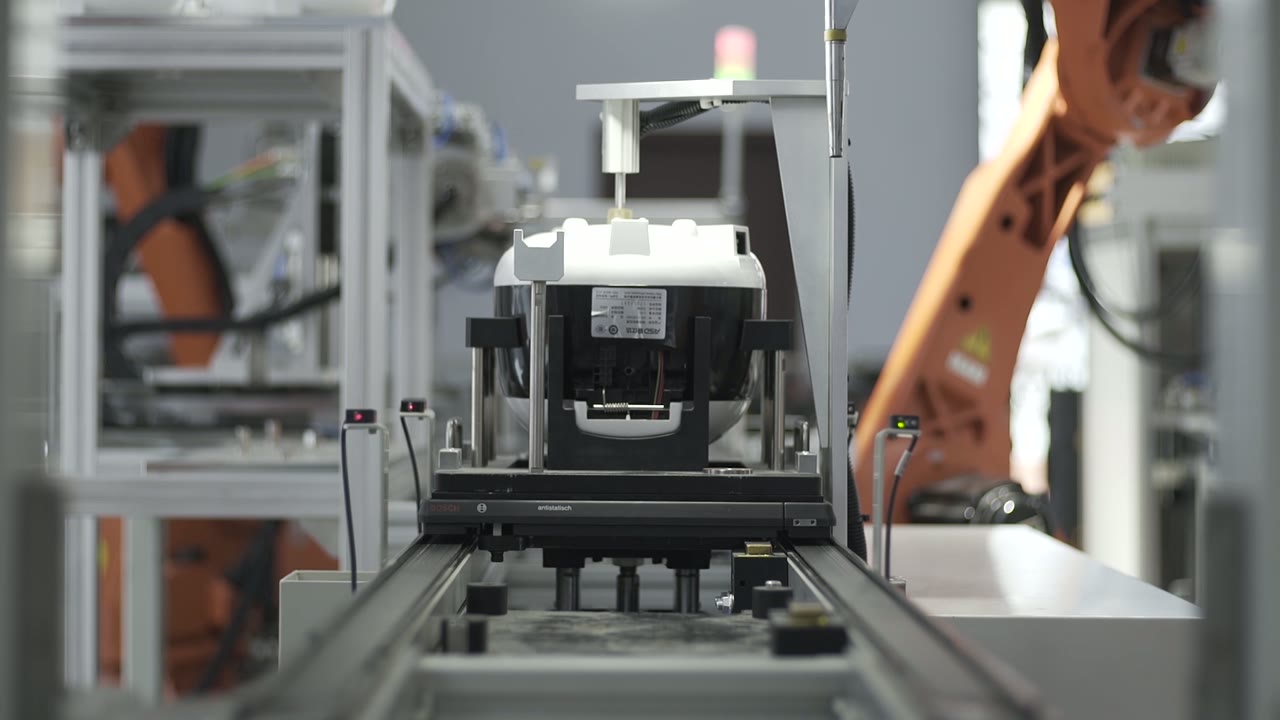
한눈에
| 프로덕트 | 소형 가전제품 - 일체형 본체, 내솥, 뚜껑 클립 |
| 방법 | 조립, 나사 조임 및 포장 |
| 교통편 | 직선형 동력 컨베이어 위의 팔레트 |
| 자동화 | 스테이션당 로봇 1대, 고정식 프레스 및 구동 장치 포함 |
| 부품 공급 | 각 역 옆 선로변 둥지 |
| 처리 | 집어서 놓고, 눌러서 제자리에 고정하고, 측면에서 나사를 조이고, 뒤집고, 최종 포장을 합니다. |
| 산출 | 완성품들이 상자에 포장되어 생산 라인 밖으로 운반됩니다. |
| 테스트 스테이션 | 기기가 정지해 있고 케이블이 연결되는 지점이 한 곳 있습니다. |
이 줄이 다루는 문제는 다음과 같습니다.
완제품은 제자리에 놓고, 고정하고, 나사를 조이고, 뒤집고, 클립을 끼우고, 삽입하고, 테스트하고, 포장하는 등 일련의 작은 공정들의 긴 사슬입니다. 각각의 공정은 쉽습니다. 어려운 점은 모든 제품, 모든 교대 근무마다 이러한 공정을 동일하게 수행하고, 제품이 변경될 때 전체 공정의 균형을 재조정하는 것입니다.
팔레트 라인은 제품 순서와 기준점을 고정함으로써 이러한 문제를 해결합니다. 제품은 팔레트에 한 번만 위치하게 되며, 그 이후의 모든 작업은 해당 팔레트를 참조합니다. 작업대는 서로 교체 가능한 슬롯이 되며, 제품을 변경하더라도 작업자를 다시 교육할 필요 없이 고정 장치와 프로그램만 변경하면 됩니다.
선이 어떻게 흐르는지
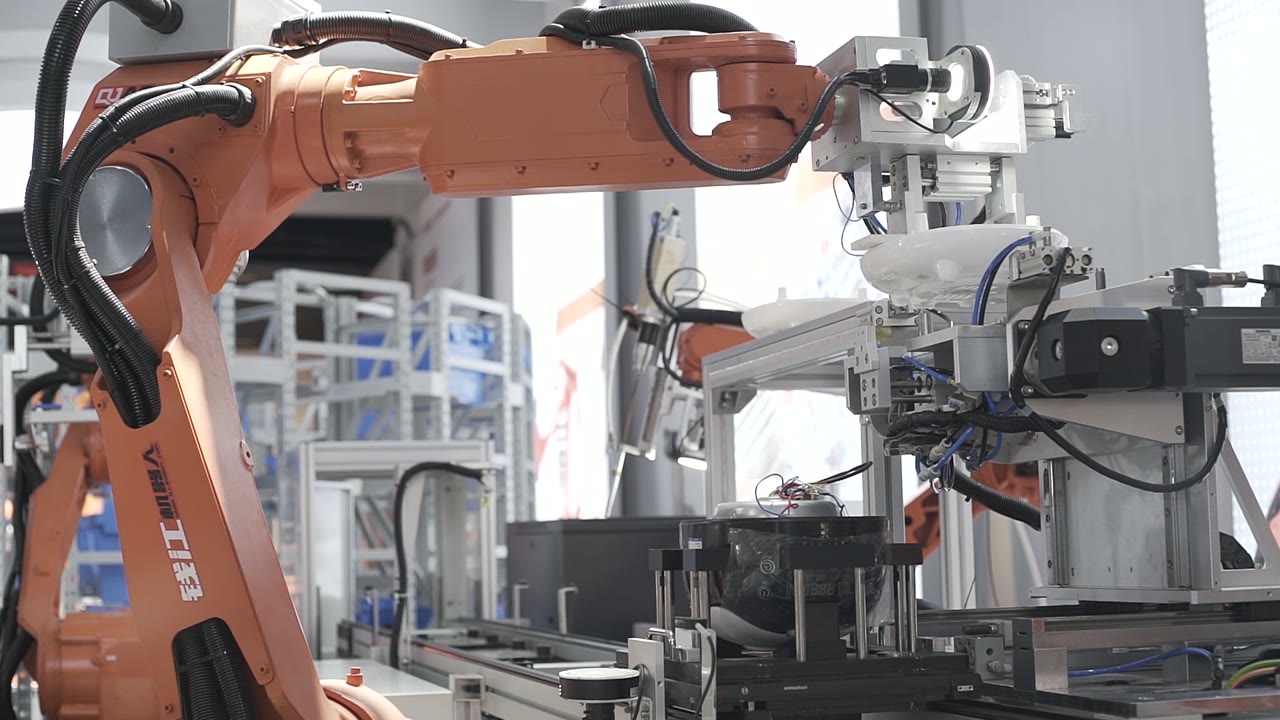
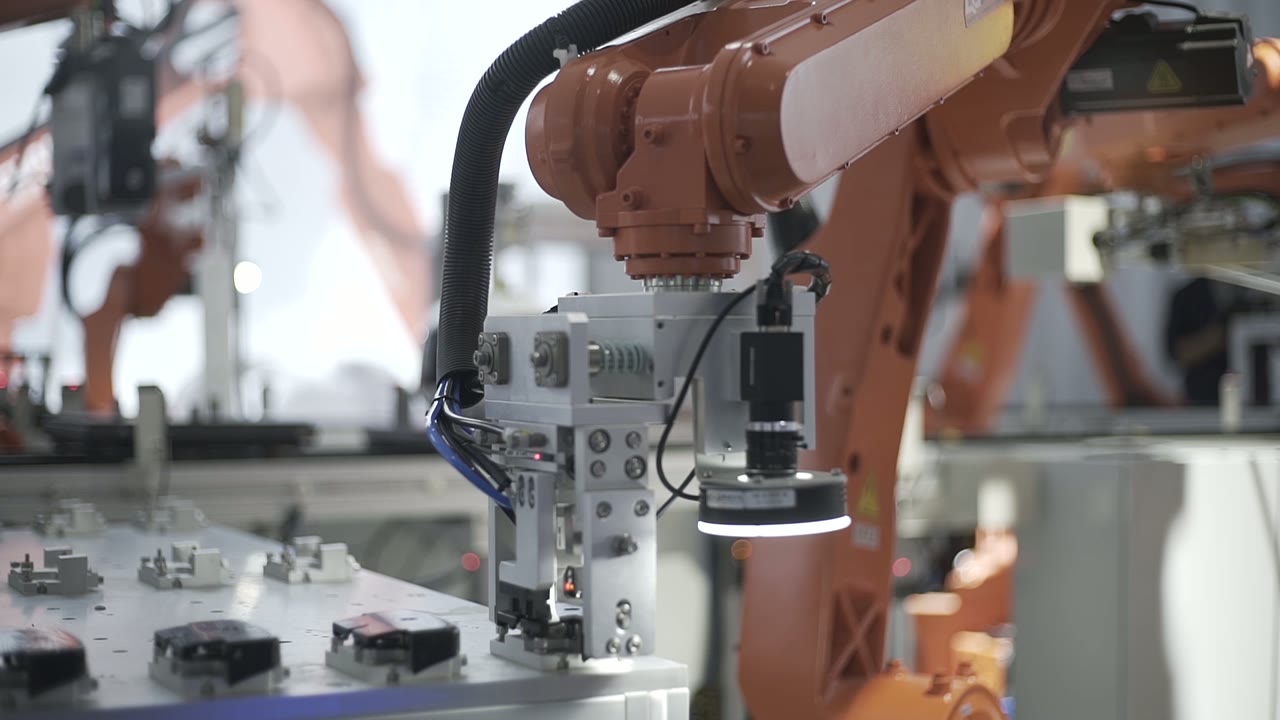
- 장소. 로봇이 생산 라인 측면의 부품 보관대에서 부품을 꺼내 팔레트 위의 본체에 올려놓습니다.
- 좌석. 프레스 헤드가 위에서 내려와 부품을 제자리에 고정합니다.
- 나사. 스크류 드라이빙 스테이션에서는 동력 구동 장치가 측면 레일을 따라 진입하여 스크류를 구동하고 후퇴합니다.
- 색인. 팔레트가 장비를 다음 스테이션으로 운반합니다.
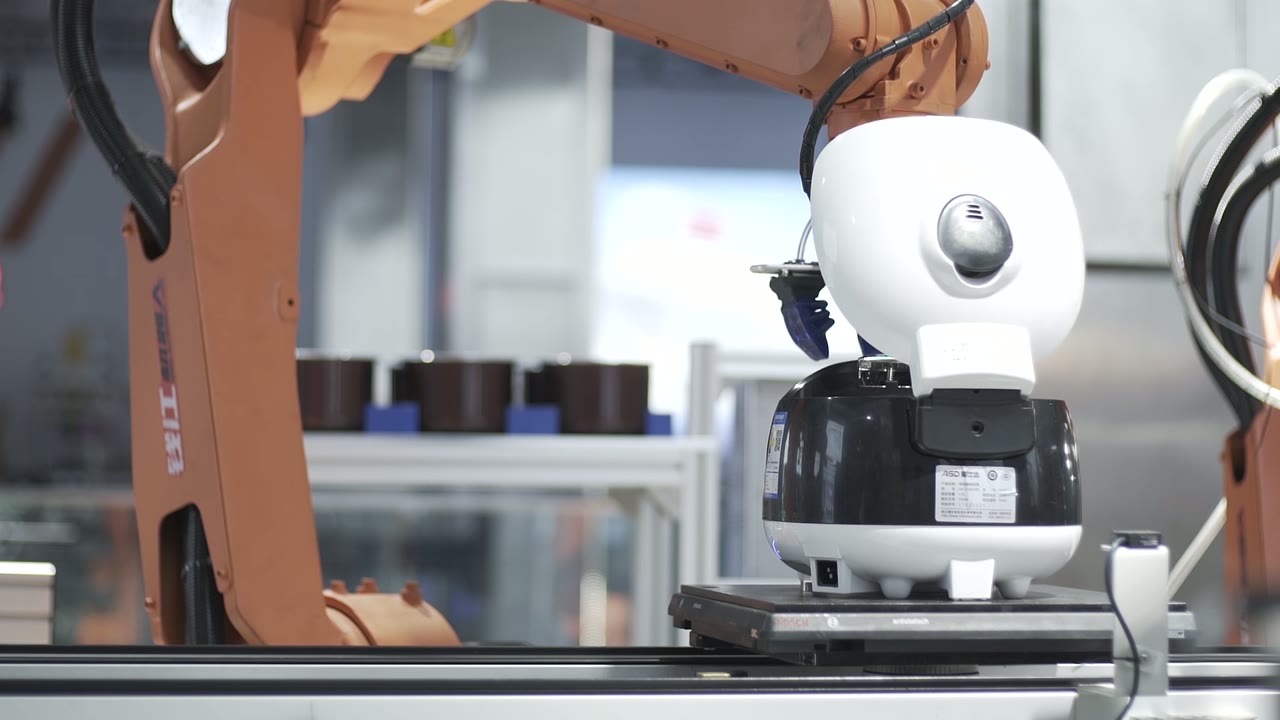
- 튀기다. 로봇은 한 정거장에서 몸체를 뒤집어 팔레트에 다시 올려놓아 다음 면이 위로 향하게 합니다.
- 클립. 둥지에서 작은 덮개 클립을 꺼내 제자리에 끼워 넣습니다.
- 삽입합니다. 더 아래쪽에서는 로봇이 둥지들이 늘어선 곳에서 내부 용기를 들어 올려 몸체 안으로 떨어뜨립니다.
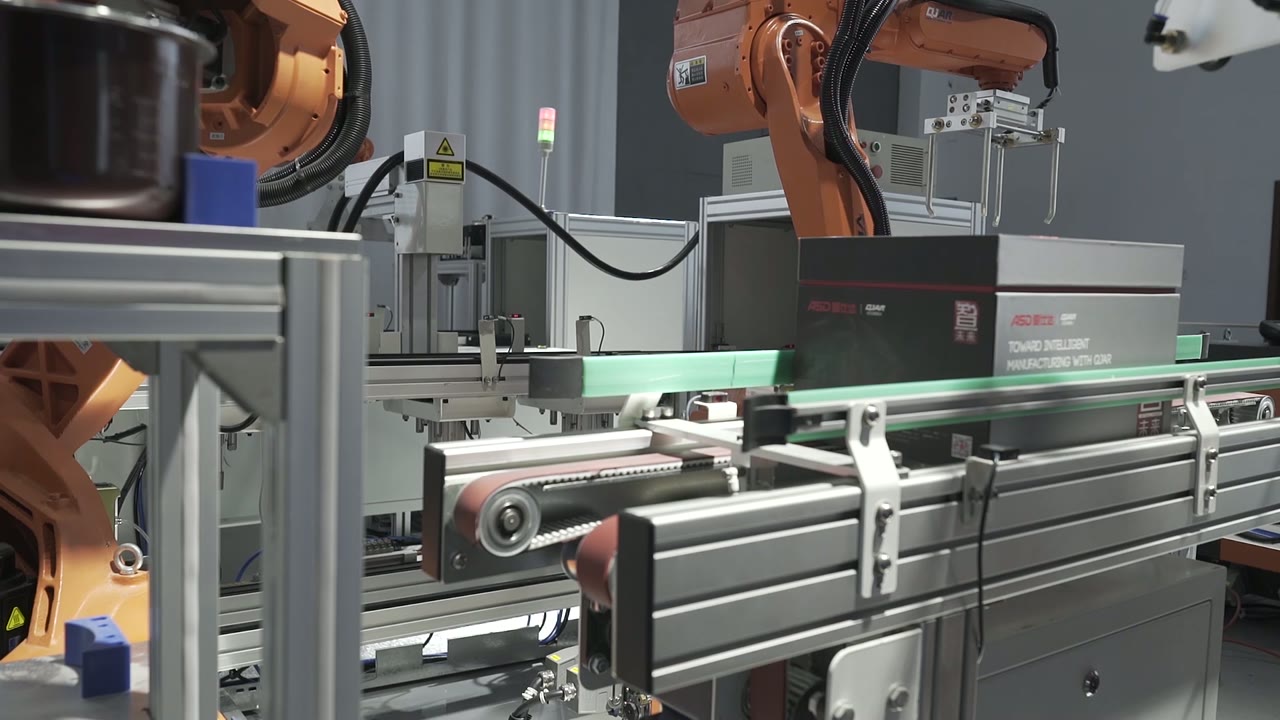
- 팩. 마지막으로 로봇이 완성된 제품을 상자에 넣고, 상자들이 줄지어 출발선에서 빠져나갑니다.
세 가지 디자인 결정
1. 팔레트가 어떤 물건을 고정하고 어떤 물건을 고정하지 않는지 결정하십시오.
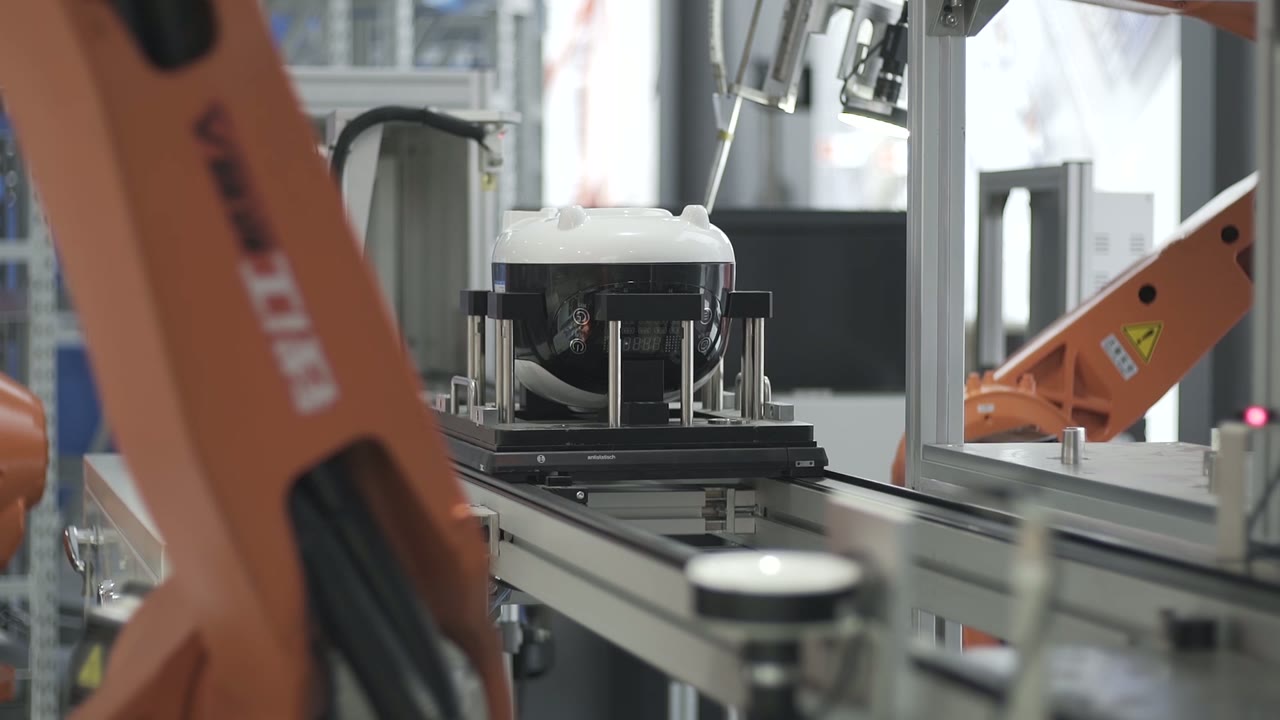
첫 번째 스테이션 이후의 모든 스테이션은 팔레트를 신뢰합니다. 그 신뢰는 다음 세 가지 조건에서 얻어야 합니다.
- 제품을 팔레트에 적재합니다. 제품을 고정하는 방법: 받침대, 핀, 클램프 — 그리고 고정된 후 제품이 얼마나 움직일 수 있는지.
- 팔레트에서 역까지. 각 스테이션에서 팔레트를 멈추고 들어 올리거나 고정하는 방식입니다. 하드 스톱에 부딪혀 멈추고 고정하는 방식이 일반적이며, 이 방식으로 얻은 정확도가 모든 스테이션의 정확도를 좌우합니다.
- 반납 및 청소. 팔레트는 다시 돌아오면서 이물질이 쌓이고 마모됩니다. 한 팔레트의 마모된 위치 고정 부싱은 20개 유닛 중 1개 유닛에서 스테이션 고장으로 나타납니다.
조기에 해결해야 할 질문: 실제로 엄격한 공차가 필요한 작업은 무엇일까요? 나머지 모든 작업에는 여유를 줄 수 있으며, 여유를 주는 비용은 저렴합니다.
2. 비전을 실질적인 성과를 낼 수 있는 곳에 활용하세요.
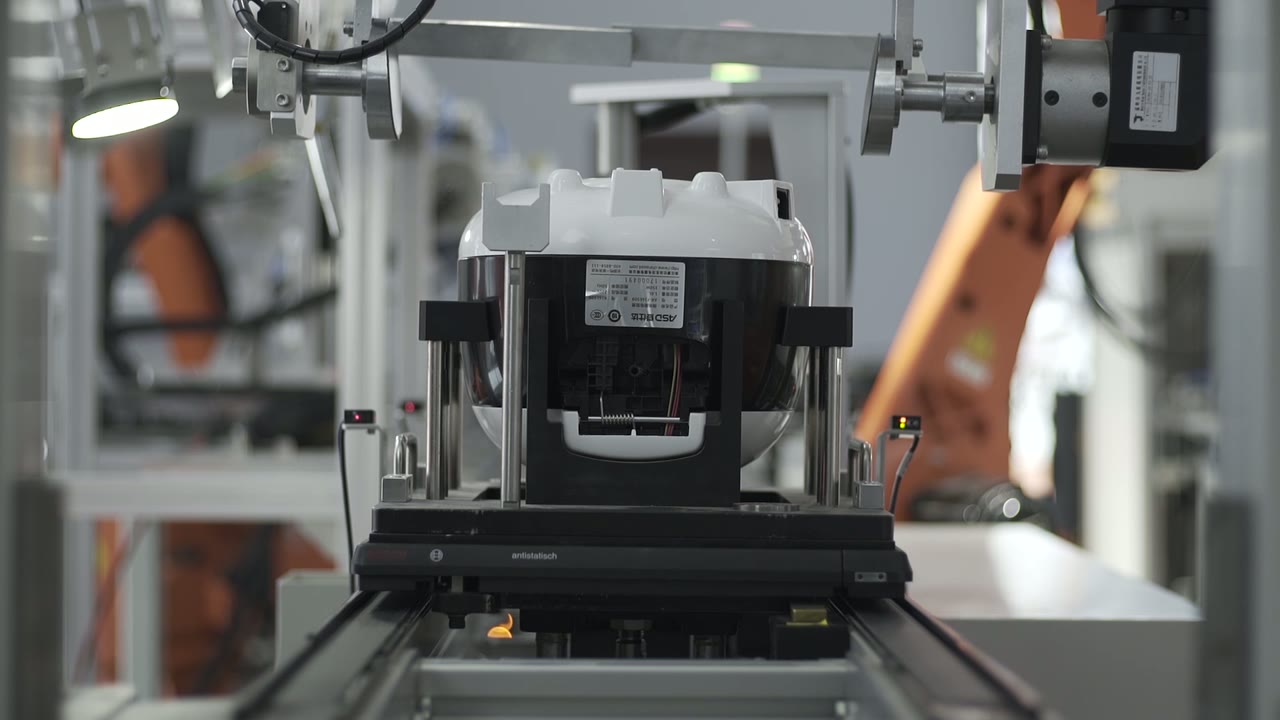
조립 라인에서 비전 시스템은 몇 가지 특정한 상황에서 비용 대비 가치가 있습니다. 부품이 알 수 없는 위치에 도착했을 때, 작업 과정에서 기준점에 대해 상대적으로 움직이는 특징을 찾아야 할 때, 그리고 조립품의 가치가 상승하기 전에 결함을 발견해야 할 때입니다.
좋은 고정 장치가 제 역할을 할 때, 비전 시스템의 가치는 훨씬 떨어집니다. 이미 배치된 팔레트에 고정된 부품은 찾을 필요 없이 고정만 하면 됩니다. 유용한 기준은 비전 시스템이 방지하는 실패는 무엇이며, 그 실패가 다음 공정까지 이어질 경우 발생하는 비용은 얼마인가 하는 것입니다.
검증에도 동일한 논리가 적용됩니다. 중요한 단계 이후의 존재 및 위치 확인은 일반적으로 비용 대비 효과가 있지만, 역이 복잡해 보인다는 이유만으로 카메라를 추가하는 것은 대개 그렇지 않습니다.
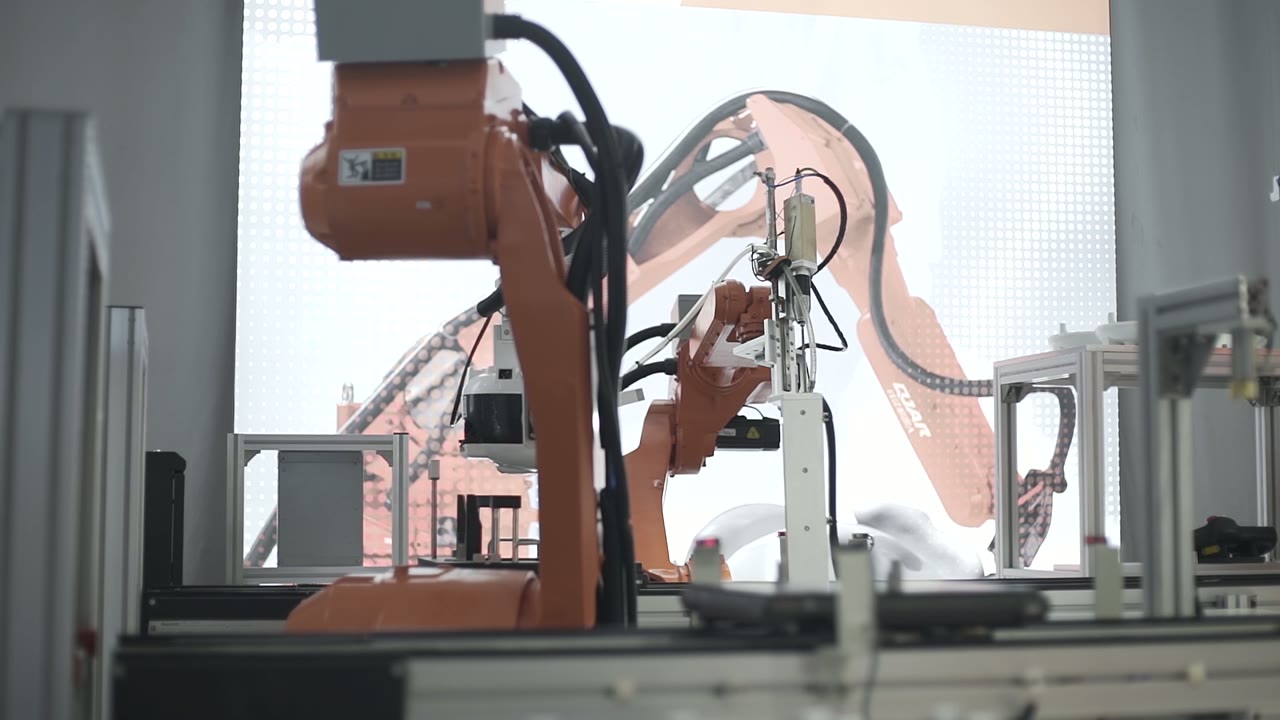
3. 균형 전환 및 픽앤플레이스 작업을 가장 느린 스테이션에 집중합니다.
선로는 가장 느린 역의 속도에 맞춰 움직이며, 물품 이동과 긴 시간 동안의 물품 분류 작업은 조용히 그 역의 일부가 됩니다. 세 가지 실질적인 고려 사항:
- 연산 횟수가 아니라 이동 횟수를 세세요. "간단한" 뒤집기는 집어 올리고, 돌리고, 제자리에 놓고, 다시 제자리로 돌려놓는 과정으로, 종종 그 전에 하는 나사 조임 작업보다 시간이 더 오래 걸립니다.
- 병합 또는 분할. 한 스테이션에서 두 개의 짧은 작업은 로봇 하나를 공유할 수 있고, 하나의 긴 작업은 전체 라인의 속도를 늦추는 대신 두 스테이션으로 나누어 처리할 수 있습니다.
- 전환을 고려한 설계. 네스팅, 그리퍼 및 프로그램은 변형 제품 수만큼 증가합니다. 빠른 툴링 교체와 단일 제품 선택 지점을 통해 교체 시간을 교대 근무 시간이 아닌 몇 분으로 단축할 수 있습니다.
이 레이아웃이 적합한 경우와 더 자세히 살펴봐야 할 경우는 언제일까요?
- 잘 맞음: 정해진 조립 순서를 갖춘 안정적인 제품군, 전용 거치대와 고정 장치를 사용할 만큼 충분한 생산량, 그리고 생산 라인에서 정돈된 형태로 제공할 수 있는 부품들.
- 추가 평가: 조립 순서가 다른 다양한 변형 제품, 대량으로 도착하여 먼저 개별 분류해야 하는 부품, 여전히 사람의 판단이 필요한 작업(외관 검사, 케이블 배선), 그리고 차세대 제품이 주요 기준을 변경하는 등의 특징이 있습니다.
FAQ
자유로운 흐름의 컨베이어 대신 팔레트를 사용하는 이유는 무엇입니까?
제품의 위치가 한 번만 지정되면 모든 스테이션이 그 위치를 상속받기 때문입니다. 자유로운 이동은 수동 작업대 사이에서 제품을 이동시키는 데는 적합하지만, 로봇의 경우에는 위치 지정 문제가 각 스테이션으로 전가됩니다.
일반적으로 해당 노선은 어느 부분에서 지연되나요?
가장 긴 단일 이동 거리(종종 뒤집기 또는 긴 픽업)가 있는 역과 환승 지점. 이 두 곳 모두 로봇이 결정하는 사항이 아니라 레이아웃 결정 사항입니다.
모든 역에 로봇이 필요한가요?
아니요. 프레스 헤드나 레일형 구동 장치와 같은 고정형 장치는 동작이 항상 동일한 환경에서 더 저렴하고 빠릅니다. 로봇은 경로가 변형에 따라 바뀌거나 하나의 팔로 여러 작업을 수행해야 하는 환경에서 진가를 발휘합니다.
레이아웃 및 작업 소요 시간 견적을 받아보세요.
보내주세요:
- 조립도 및 조립 순서
- 각 부품을 다양한 방식으로 포장할 수 있는 목록 (겹쳐 쌓기, 트레이에 담기, 벌크 포장)
- 변형 상품 수 및 전환 빈도
- 일일 또는 연간 물량, 교대 근무 및 목표 생산 속도
- 사용 가능한 길이와 상류 및 하류 장비의 위치를 표시한 평면도
저희는 생산 라인 배치 제안서와 예상 소요 시간을 알려드리겠습니다.
레이아웃 및 소요 시간 견적 받기 → 또는 이메일 sales@evsrobot.com
본 영상은 협력업체 생산 현장에서 촬영되었습니다. 해당 현장의 생산 속도, 작업 시간 및 제품 생산량 수치는 공개되지 않았으며, 본 영상에서도 제공하지 않습니다.